Trong lúc cánh tay robot nhặt một vật rồi đặt đúng vào vị trí đã định, động cơ trong mỗi khớp liên tục kiểm tra xem mình đã quay được bao nhiêu. Động cơ dừng lại khi tới góc được ra lệnh và quay về chỗ cũ khi bị đẩy lệch chính là động cơ servo (Servo Motor).
Nói đơn giản, động cơ servo là “động cơ có sẵn cảm biến đo vị trí và mạch đưa ra quyết định, tự giữ được vị trí được ra lệnh”. Nguồn gốc của nó bắt nguồn từ thiết bị lái tàu do kỹ sư người Pháp Joseph Farcot thiết kế năm 1859.
Bài viết này lần lượt tìm hiểu bản chất và lịch sử của động cơ servo, nguyên lý phản hồi so sánh lệnh với thực tế, tín hiệu xung điều khiển servo mô hình, và điểm khác biệt với động cơ bước – thứ thường được đem ra so sánh.
Động cơ servo là động cơ vừa quay vừa so sánh lệnh với thực tế
1. Động cơ servo là gì?
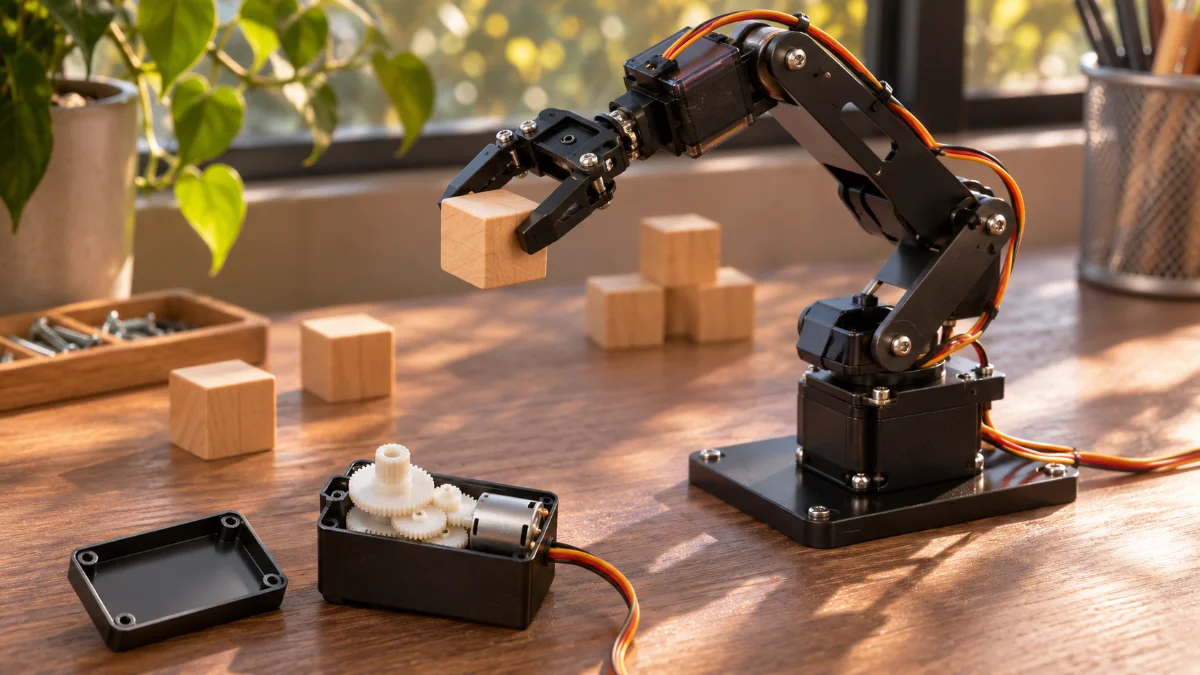
Động cơ thông thường có điện thì quay, ngắt điện thì dừng. Trong khoảng đó nó đã quay bao nhiêu, bản thân động cơ không hề biết. Động cơ servo bổ sung cảm biến đo “mình đang ở đâu” và mạch đưa ra quyết định, để dừng ở vị trí định sẵn và giữ nguyên vị trí đó.
(1) Cái tên mang nghĩa động cơ biết vâng lời
Năm 1873, Farcot xuất bản cuốn sách «Le servo-moteur ou moteur asservi». Từ tiếng Pháp asservi trong nhan đề có nghĩa là “bị buộc phải tuân theo thứ khác”, nên chính cái tên đã thể hiện đặc điểm của một động cơ trung thành làm theo lệnh.
(2) Thiết bị hơi nước xoay bánh lái chiến hạm
Thiết kế năm 1859 của Farcot dùng vị trí thực tế của bánh lái để điều chỉnh lượng hơi nước đưa vào piston. Nhờ đó, ngay cả chiến hạm khổng lồ có bánh lái nặng vài tấn cũng chỉ cần một người lái với một vô lăng. Nguyên lý đưa vị trí trở lại để sửa chuyển động đã được dùng từ lúc ấy, vì thế Farcot được xem là một trong những người tiên phong điều khiển máy móc bằng phản hồi.
(3) Động cơ servo ngày nay
Ngày nay phần lớn động cơ servo là động cơ điện gắn thêm cảm biến và mạch điện tử. Chúng có mặt ở mọi nơi cần “đúng vị trí đó”: khớp robot công nghiệp, máy công cụ, gimbal máy ảnh, bánh lái của mô hình điều khiển từ xa, cho tới những cánh tay robot nhỏ do học sinh tự làm.
2. Nguyên lý phản hồi so sánh lệnh với thực tế
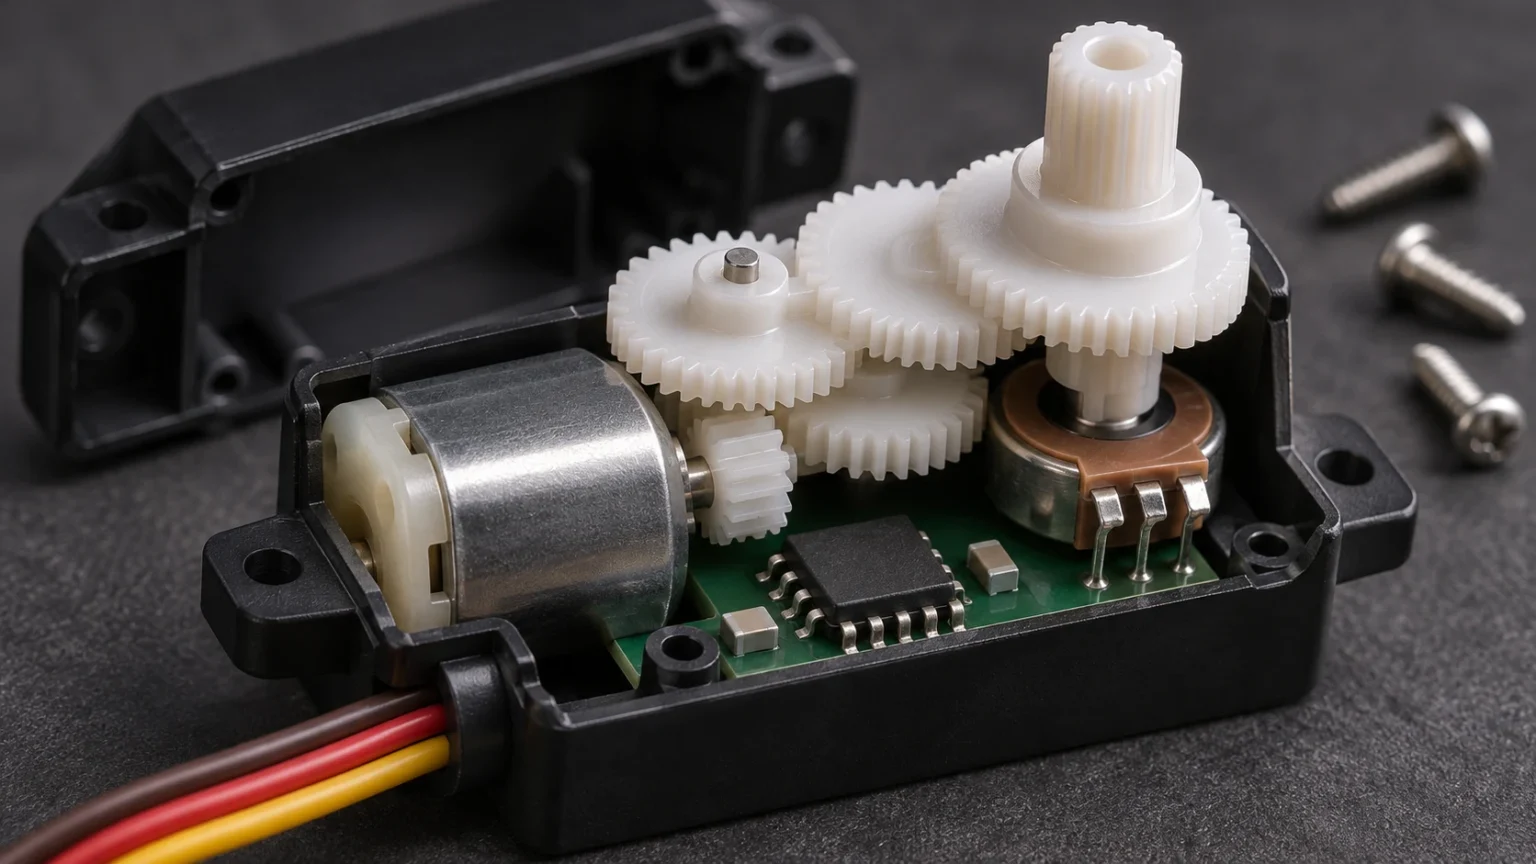
Mở vỏ một động cơ servo, bạn sẽ thấy một động cơ nhỏ, bộ bánh răng giảm tốc nhiều tầng, cảm biến vị trí nối với trục đầu ra và mạch điều khiển. Các bộ phận này tạo thành một vòng khép kín, lặp đi lặp lại cùng một việc không ngừng nghỉ.

- Điều khiển vòng kín (Closed-loop Control): cách đo lại kết quả, so sánh với lệnh rồi dùng hiệu số đó để quyết định động tác tiếp theo.
- Tín hiệu sai lệch (Error Signal): hiệu số giữa vị trí được ra lệnh và vị trí thực tế. Mạch điều khiển dựa vào tín hiệu này để quyết định quay động cơ theo hướng nào và bao nhiêu.
- Chiết áp (Potentiometer): cảm biến có điện trở thay đổi theo góc quay của trục, dùng để đo góc trục đầu ra trong servo mô hình.
- Encoder (Encoder): cảm biến chuyển chuyển động quay thành xung hoặc giá trị số, giúp servo công nghiệp đo vị trí chính xác hơn.
- Bánh răng giảm tốc (Reduction Gear): làm chậm vòng quay nhanh của động cơ nhưng tăng lực, rồi truyền tới trục đầu ra.
Điểm mấu chốt là “lệnh” và “thực tế” được so sánh liên tục. Chỉ cần lấy tay đẩy nhẹ trục đầu ra, cảm biến sẽ nhận ra sự lệch và động cơ dồn sức quay về chỗ cũ. Để quyết định thu hẹp hiệu số ấy nhanh và êm đến mức nào, người ta thường dùng các phương pháp như điều khiển tỉ lệ–tích phân–vi phân.
3. Servo mô hình truyền góc bằng độ rộng xung
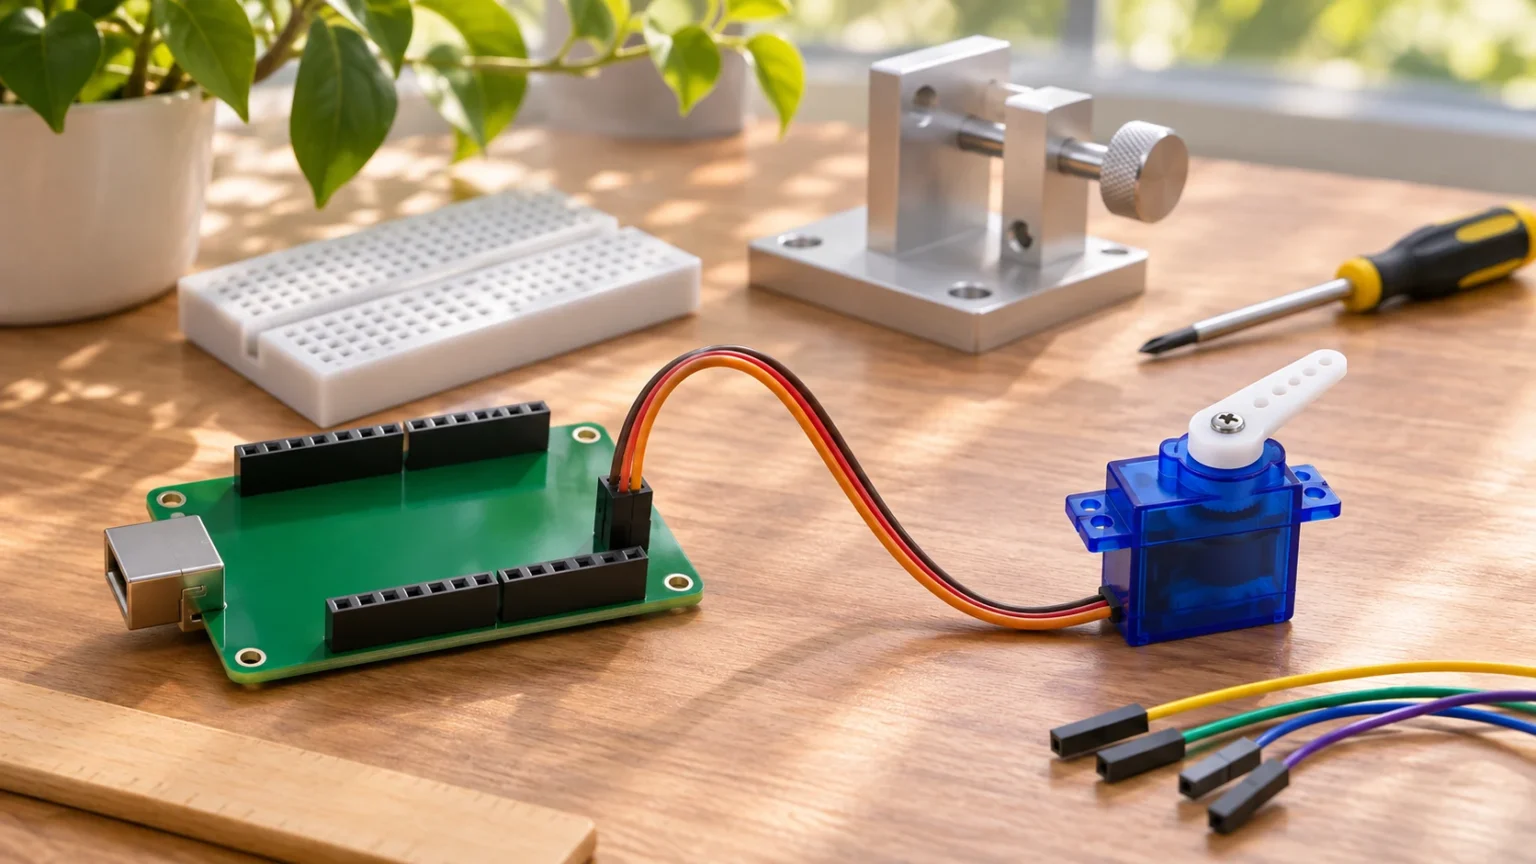
Servo mô hình điều khiển bằng những bảng mạch nhỏ như Arduino là ví dụ dễ quan sát nguyên lý servo nhất. Kế thừa nguyên cách làm của mô hình điều khiển từ xa, nó nhận lệnh dưới dạng những xung điện rất đơn giản. Chỉ với vài sợi dây và vài dòng mã là có thể đổi góc, nên nó cũng được dùng rộng rãi trong giáo dục robot.
(1) Ba sợi dây
Servo mô hình thường có ba dây. Hai dây là nguồn và nối đất, dây còn lại truyền tín hiệu lệnh. Nguồn 4,8 V được xem là tiêu chuẩn, cũng có sản phẩm dùng 6 V hoặc điện áp khác.
(2) Mỗi 20 mili giây một xung
Lệnh được truyền bằng tín hiệu điều chế độ rộng xung (PWM). Mỗi giây có 50 xung, tức cứ 20 mili giây có một xung, và khoảng thời gian xung ở mức bật biểu thị góc mục tiêu. Thường dùng khoảng từ 1,0 đến 2,0 mili giây, trong đó 1,5 mili giây là vị trí giữa. Ví dụ, một servo quay tối đa 90 độ sẽ tới 0 độ khi nhận xung 1,0 mili giây và tới 90 độ khi nhận xung 2,0 mili giây. Phạm vi chuyển động thường từ 90 đến 180 độ tùy sản phẩm.
(3) Servo quay liên tục
Cũng có loại servo quay liên tục được làm để quay bánh xe. Khi đó độ rộng xung không biểu thị góc mà biểu thị chiều và tốc độ quay, còn 1,5 mili giây trở thành tín hiệu dừng.
4. Khác gì với động cơ bước?
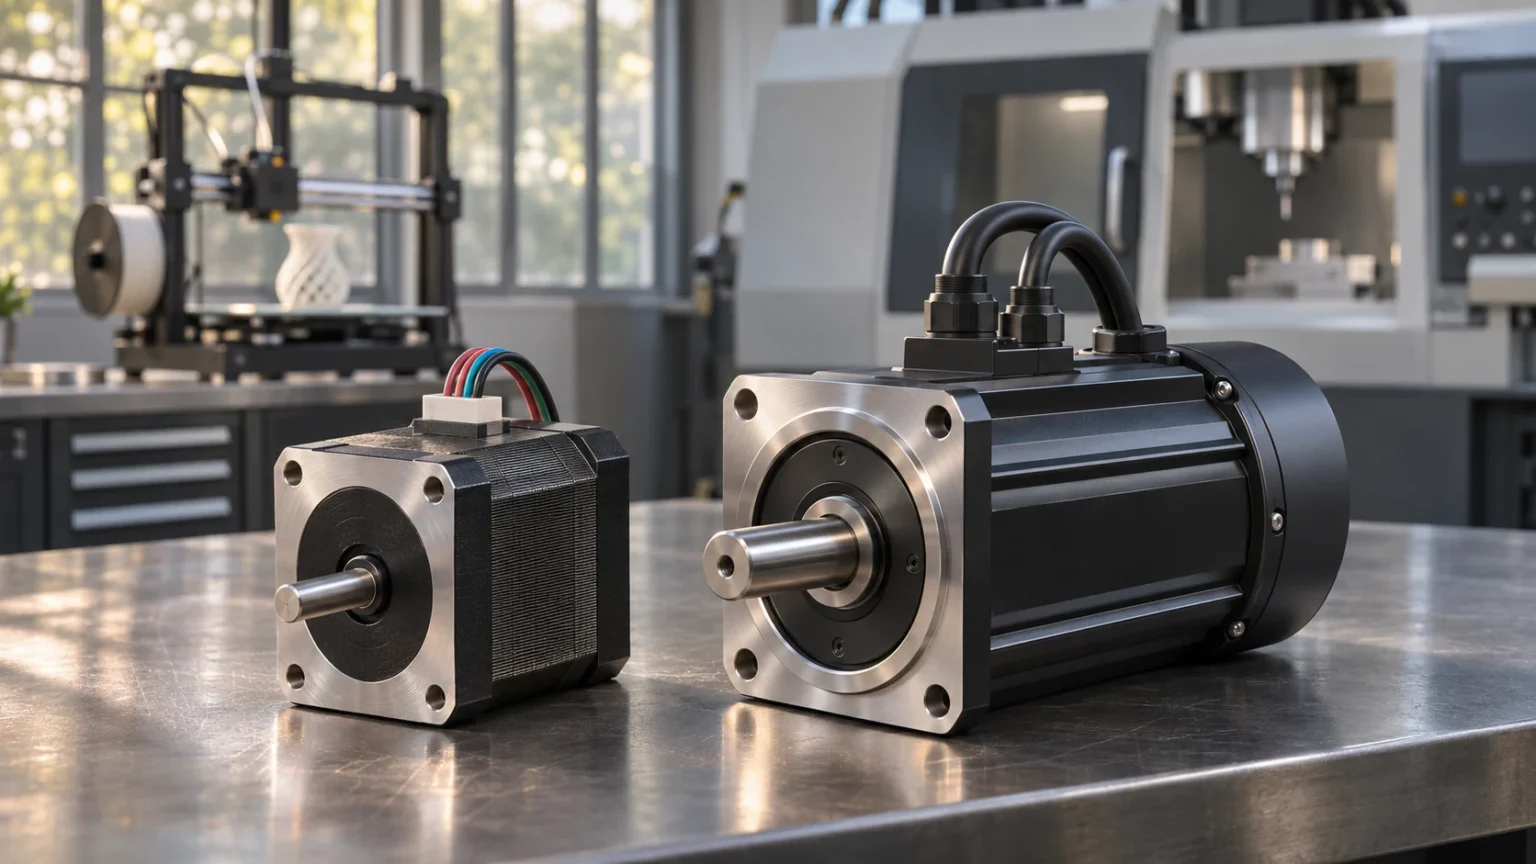
Thứ hay được đem so sánh với động cơ servo nhất là động cơ bước (Stepper Motor). Cả hai đều dùng để định vị, nhưng cách biết vị trí hiện tại khác nhau từ gốc. Dù giao cùng một việc, chọn loại động cơ nào sẽ quyết định máy móc ứng phó với tình huống bất ngờ ra sao.
(1) Cách biết vị trí
Động cơ bước chia một vòng quay thành nhiều bước nhỏ. Loại phổ biến quay 1,8 độ mỗi bước, tức 200 bước một vòng. Nó thường hoạt động theo kiểu vòng hở, chỉ tính vị trí từ số bước đã gửi mà không dùng cảm biến kiểm tra lại. Ngược lại, động cơ servo hoạt động theo kiểu vòng kín, đo vị trí thực tế bằng cảm biến.
(2) Khi tải thay đổi
Động cơ bước vòng hở có thể bị trượt bước khi gặp tải bất ngờ, và tự nó không biết mình đã trượt. Với động cơ servo, bị đẩy lệch bao nhiêu thì lập tức được ghi nhận thành sai lệch bấy nhiêu, nên nó quay lại để chỉnh vị trí.
(3) Nên chọn loại nào?
Động cơ bước có cấu tạo và cách chỉnh đơn giản, lực giữ khi dừng ở mỗi bước (mô-men giữ) mạnh, nên hợp với những máy có tải ổn định như máy in 3D. Còn khớp robot, nơi tải thay đổi liên tục và mất vị trí có thể gây tai nạn ngay, chủ yếu dùng động cơ servo. Ngày nay cũng có động cơ bước gắn encoder, kết hợp ưu điểm của cả hai.
Không chỉ quay theo lệnh mà còn kiểm tra đến cùng xem mình đã thật sự tới đúng chỗ hay chưa – bí quyết giữ độ chính xác của động cơ servo nằm ở chính thói quen ấy.
Bài viết nên đọc thêm