Trong bếp nhà hàng, người đầu bếp dùng cùng một bàn tay để cầm dao, múc muôi và bưng đĩa. Còn cánh tay robot làm việc chỉ bằng một dụng cụ gắn ở đầu cổ tay, nên gắn dụng cụ nào thì việc làm được hoàn toàn khác. Dù cánh tay chuyển động chính xác đến đâu, nếu đầu cánh tay không cầm nắm được gì thì cũng vô dụng trong nhà máy.
Nói đơn giản, bộ phận chấp hành cuối (End Effector) là thiết bị gắn ở đầu cánh tay robot để thực hiện công việc thực tế như cầm nắm hay gia công vật thể. Ví với con người thì đó là phần gộp cả bàn tay và dụng cụ cầm trong tay, và ngoài hiện trường nó còn được gọi là dụng cụ đầu cánh tay (End-of-Arm Tooling), nghĩa là dụng cụ gắn ở đầu cánh tay robot. Cùng một cánh tay robot, chỉ cần thay phần này là có thể khi thì hàn, khi thì đóng gói.
Bài viết này lần lượt tìm hiểu bộ phận chấp hành cuối là gì và được gắn ở đâu, các loại tay kẹp và dụng cụ gia công, cách đổi dụng cụ cùng tiêu chuẩn quy cách, và cuối cùng là tiêu chí chọn dụng cụ phù hợp.
Thiết bị làm việc ở đầu cánh tay robot
Bộ phận chấp hành cuối được gắn ở đâu?
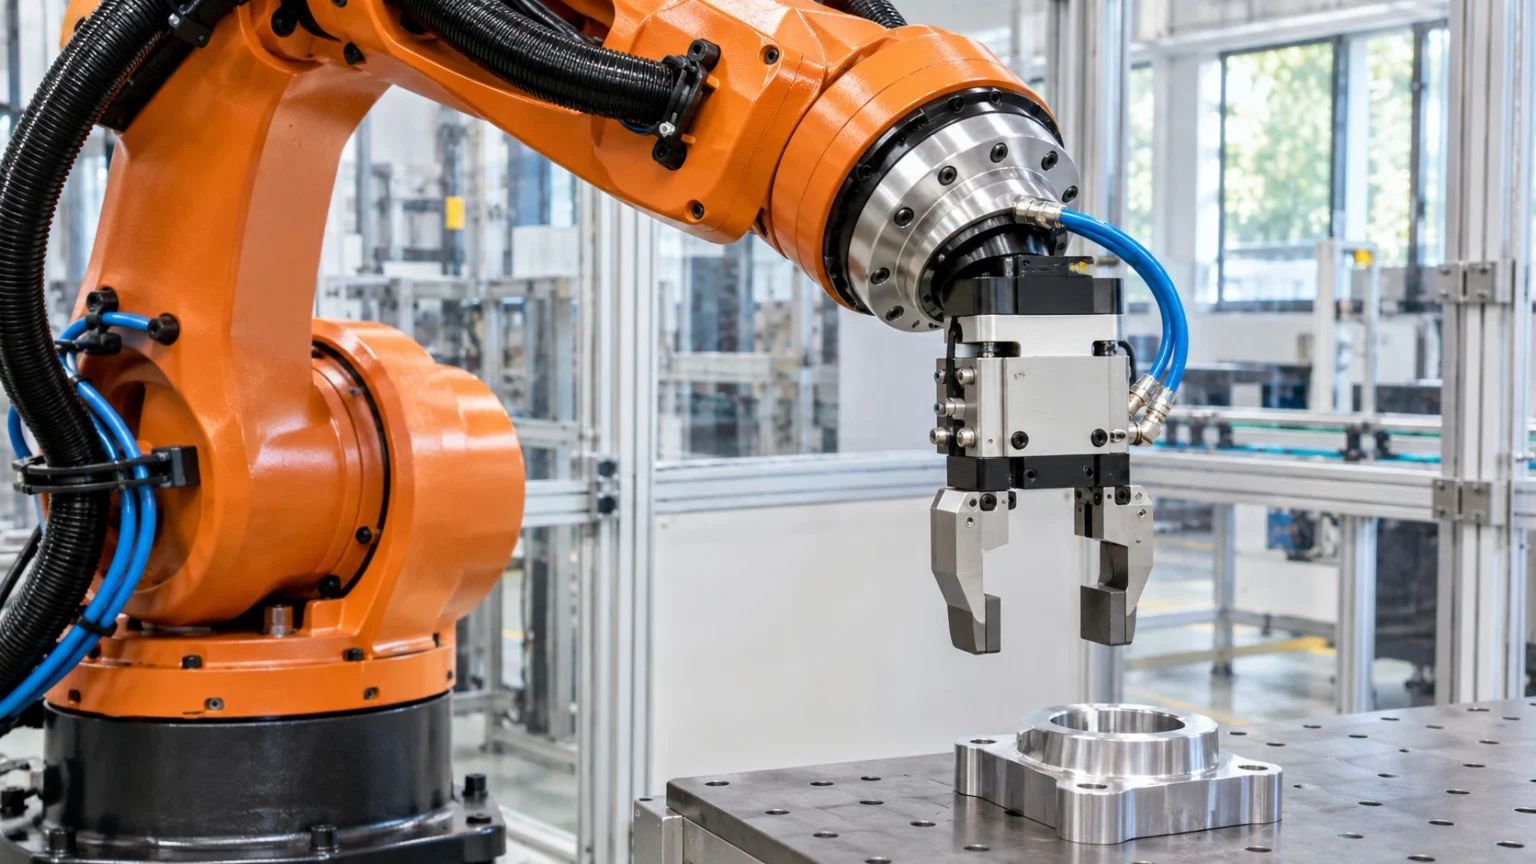
Cánh tay robot công nghiệp có cấu trúc gồm nhiều khớp và thanh nối liền nhau, và phía sau khớp cuối cùng có một mặt ghép tròn. Mặt này gọi là mặt bích cổ tay (flange), và bộ phận chấp hành cuối được bắt bu lông cố định vào mặt này. Khi cánh tay đã định vị trí và tư thế, thiết bị ở đầu mới thực sự chạm vào vật thể và hoàn tất công việc.
(1) Vai trò của cánh tay
Cử động các khớp để đưa điểm cuối đến vị trí và hướng mong muốn. Cánh tay là phần chịu trách nhiệm về việc đi đến đâu.
(2) Vai trò của bộ phận chấp hành cuối
Tại nơi cánh tay đã đến, nó đảm nhiệm việc kẹp, ép, dán, phun. Đó là phần chịu trách nhiệm về việc làm gì.
Bộ phận chấp hành cuối chia rộng ra thành tay kẹp (gripper) để giữ vật, dụng cụ gia công (process tool) để xử lý vật, và cảm biến để thu thập thông tin xung quanh. Dù cánh tay giống nhau, thiết bị ở đầu khác đi thì nó làm việc như một cỗ máy khác.
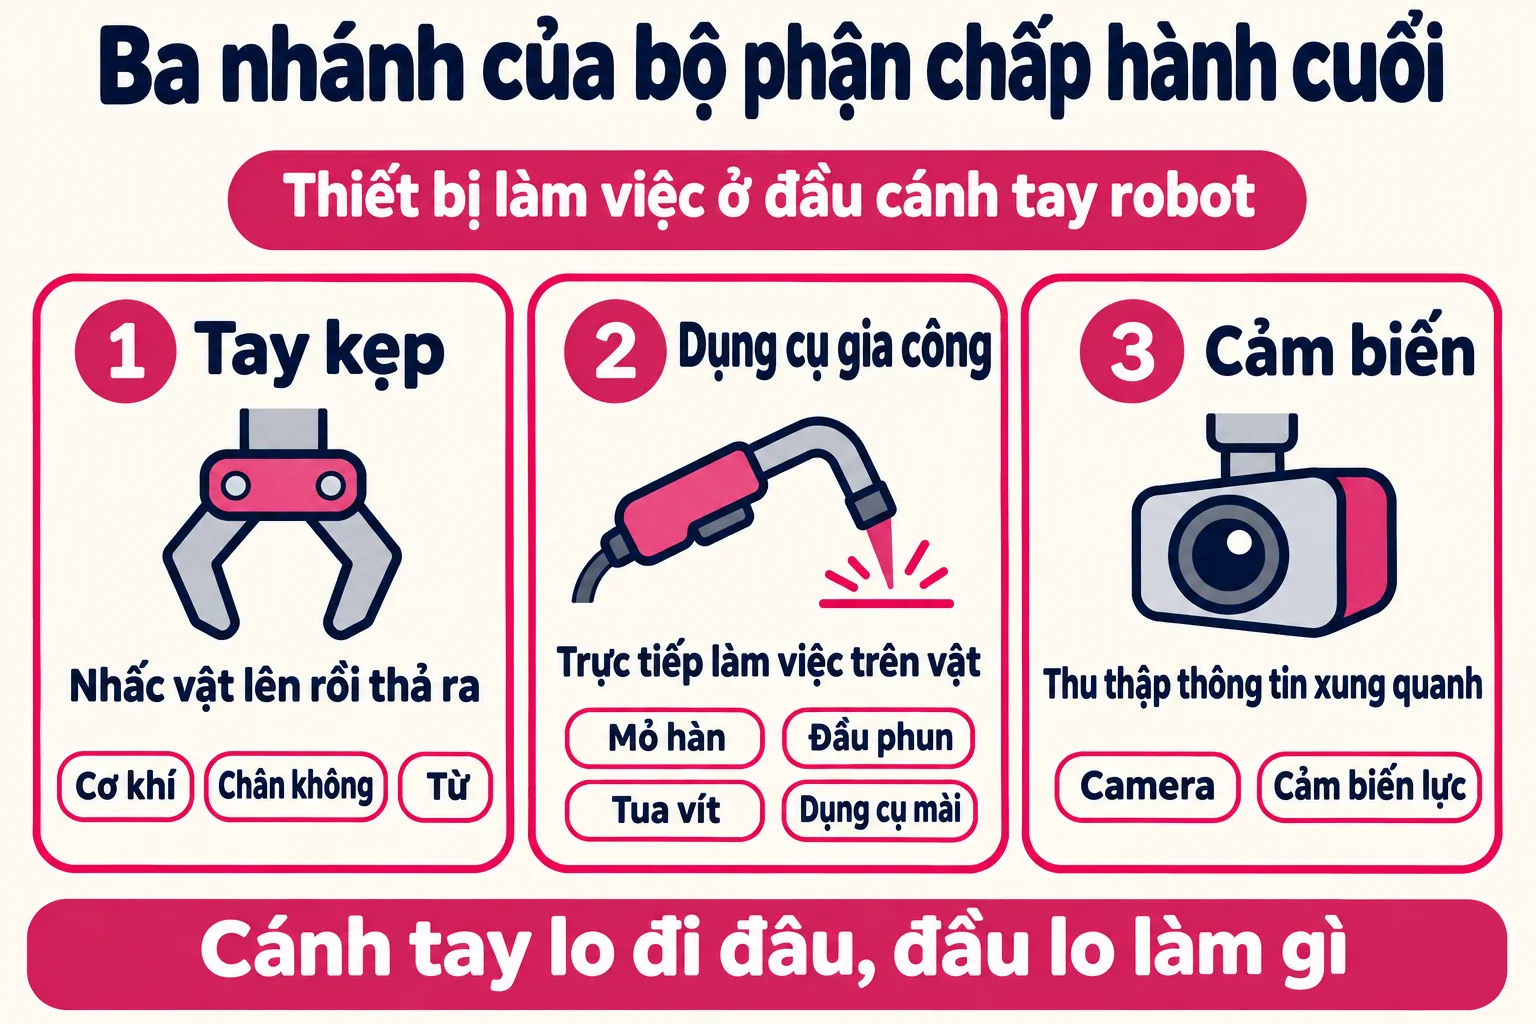
Chữ “effector” trong tên gọi có nghĩa là “thứ tạo ra tác động”. Nó mang tên ấy vì đây là điểm cuối cùng nơi chuyển động do cánh tay tạo ra gây ra thay đổi thực sự cho vật thể, và cũng là điểm tiếp xúc trực tiếp giữa robot và thế giới.
Tay kẹp phân loại theo cách giữ vật
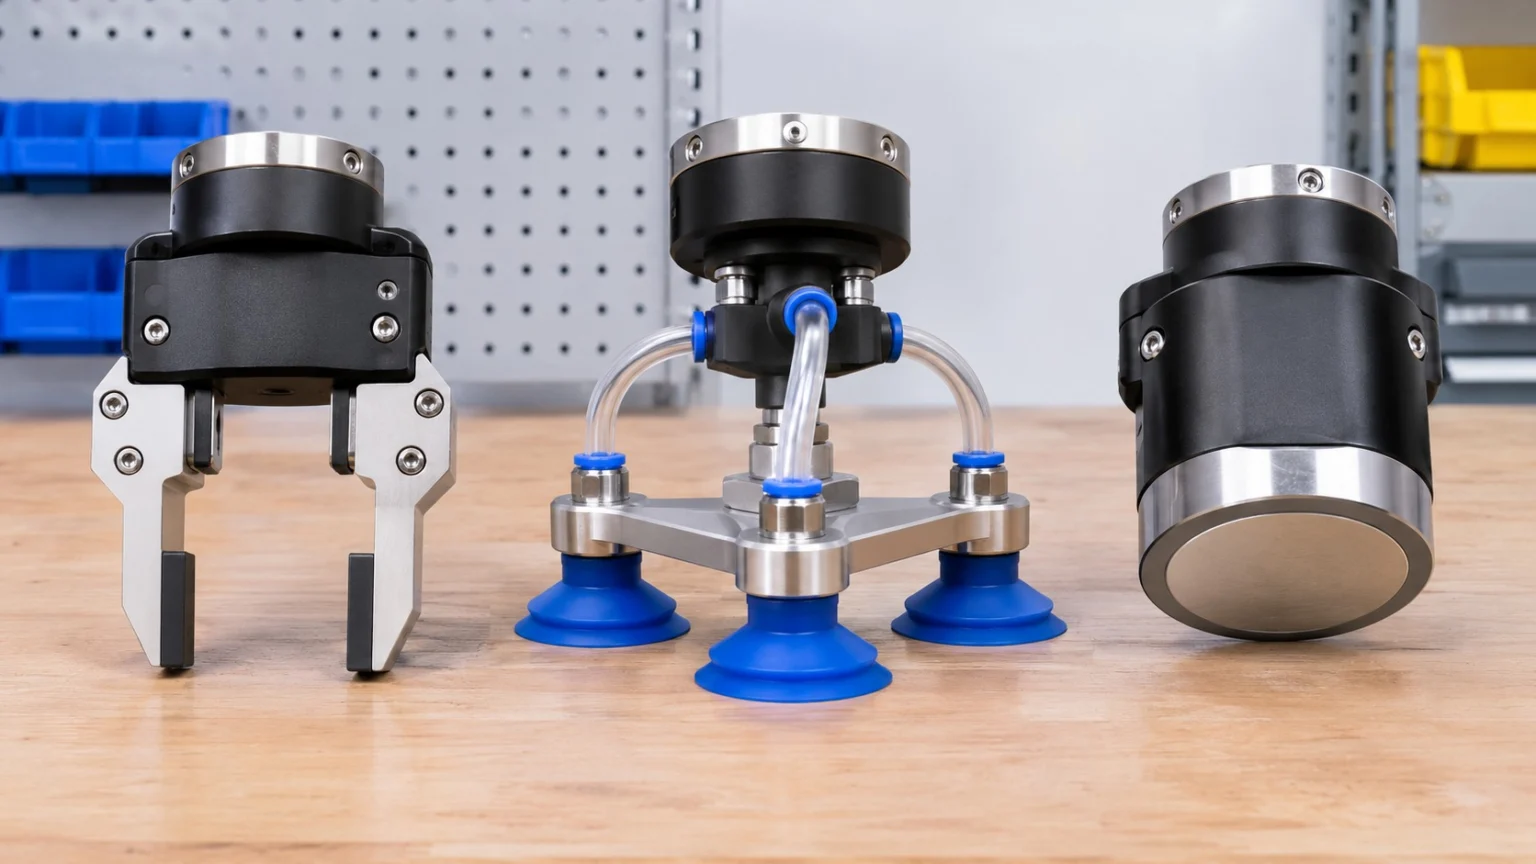
Tay kẹp là bộ phận chấp hành cuối dùng để nhấc vật lên rồi thả ra, và tùy theo cách giữ vật mà chia rộng thành ba loại.
- Tay kẹp cơ khí (Mechanical Gripper): dùng hai ngón tay hoặc kẹp trở lên để ép trực tiếp giữ vật. Dạng hai ngón mở ra và khép lại song song khá phổ biến, và được dùng nhiều để di chuyển các chi tiết có kích thước và hình dạng đồng đều.
- Tay kẹp chân không (Vacuum Gripper): hút hết không khí trong cốc hút để hút dính vào bề mặt vật. Phù hợp với những vật có mặt phẳng và không rò khí như hộp, tấm kính, tấm sắt.
- Tay kẹp từ (Magnetic Gripper): dùng lực của nam châm để hút vật làm bằng sắt. Được dùng trong công việc di chuyển tấm thép, và không dùng được với vật không phải sắt.
Chẳng hạn khi di chuyển một vỉ trứng, cách dùng ngón tay kẹp mạnh dễ làm vỡ, còn bề mặt gồ ghề thì cốc hút cũng có thể bị rò khí. Vì vậy cần một thiết kế riêng phù hợp với vật, như những ngón tay bọc lấy bằng vật liệu mềm hoặc nhiều cốc hút nhỏ. Khi chọn tay kẹp, cũng cần kiểm tra cùng lúc lực kẹp mạnh đến đâu, các ngón mở rộng được bao nhiêu và mỗi lần chuyển động mất bao lâu.
Dụng cụ gia công và cảm biến làm việc mà không cần kẹp

Không phải bộ phận chấp hành cuối nào cũng cầm vật. Gắn một thiết bị tác động trực tiếp lên vật như gia công hay kiểm tra, cánh tay robot lập tức trở thành một cỗ máy chuyên dụng.
(1) Dụng cụ gia công
Tiêu biểu là mỏ hàn, đầu phun sơn, tua vít vặn ốc và dụng cụ mài làm nhẵn bề mặt. Với những thiết bị này, điều quan trọng không phải là di chuyển vật mà là chạy dọc theo bề mặt với tốc độ và khoảng cách đều đặn.
(2) Cảm biến
Gắn camera để xem sản phẩm có vết xước không, hoặc gắn cảm biến đo lực để kiểm tra cường độ tiếp xúc. Như cảm giác nơi đầu ngón tay, cánh tay có được đôi mắt và xúc giác.
Dụng cụ chuyên dụng chỉ làm một việc thì nhanh và đơn giản nhưng không dùng được cho việc khác. Ngược lại, bàn tay đa dụng có nhiều ngón xử lý được nhiều loại vật nhưng khó điều khiển và giá khá đắt. Tìm sự cân bằng giữa hai bên là cốt lõi của việc thiết kế bộ phận chấp hành cuối.
Gần đây, những ngón tay bọc lấy vật bằng vật liệu mềm cũng được sử dụng. Có thể nhẹ nhàng giữ những vật có hình dạng đủ kiểu mà không cần quá chú ý điều chỉnh lực, nên chúng được quan tâm ở những nơi xử lý trái cây và thực phẩm.
Cách đổi dụng cụ và tiêu chí lựa chọn
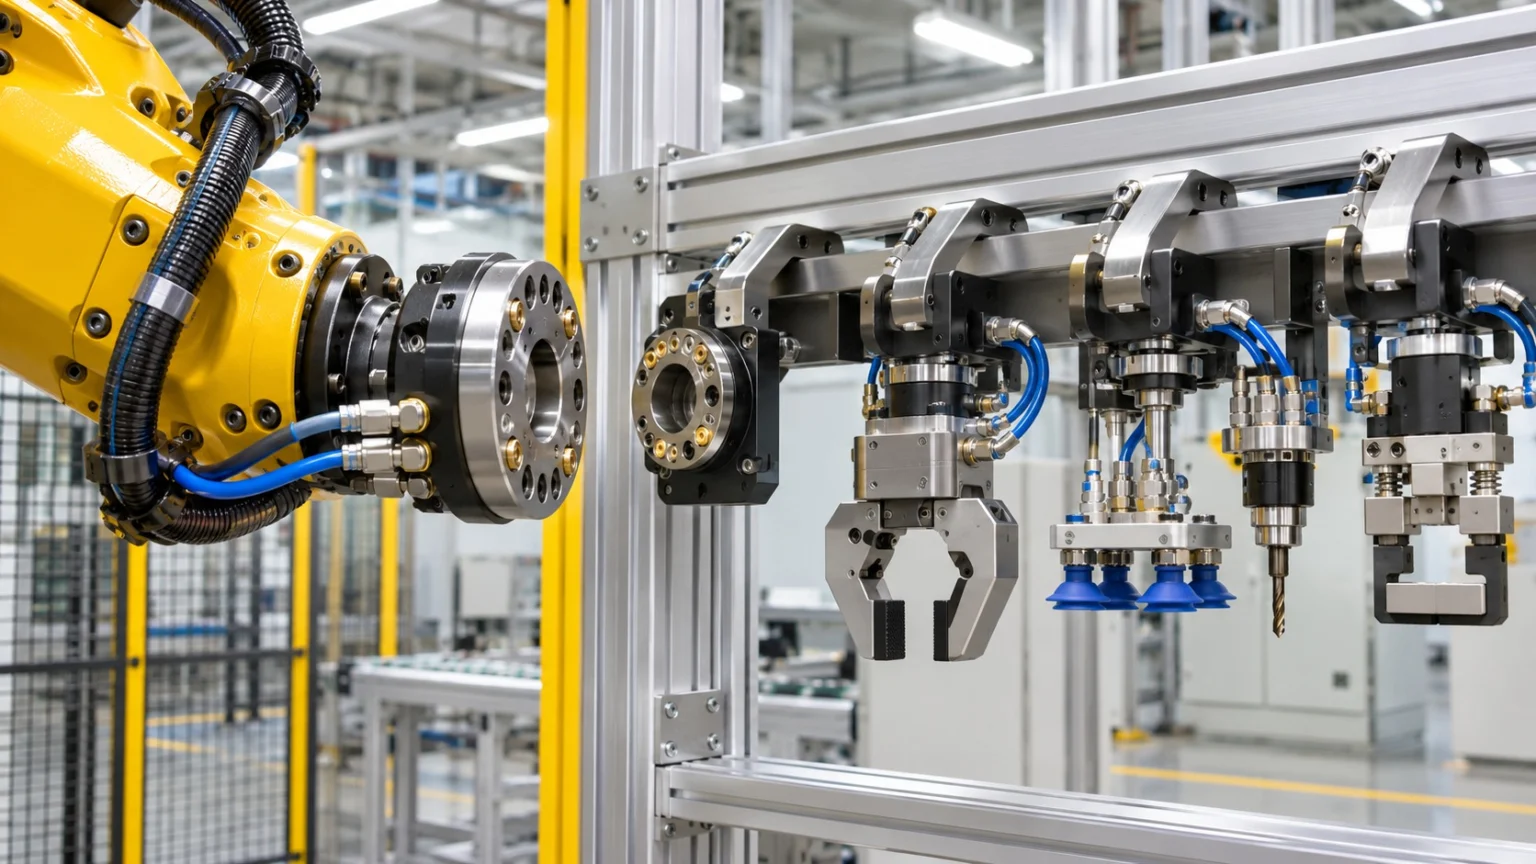
Để một robot đảm nhận nhiều công đoạn, nó phải đổi được dụng cụ. Muốn vậy, đặt bộ đổi dụng cụ (Tool Changer) giữa cổ tay robot và dụng cụ thì con người bằng tay, hoặc chính robot, có thể tháo lắp đổi dụng cụ. Bộ đổi này không chỉ nối phần cơ khí mà còn nối cả khí nén và tín hiệu điện. Nhờ vậy, cùng một robot có thể đổi việc, buổi sáng nhặt và chuyển đồ, buổi chiều vặn ốc.
Khi gắn dụng cụ vào robot cũng có quy cách cần khớp. Tiêu chuẩn quốc tế ISO 9409-1 quy định đường kính mặt ghép cổ tay, cách bố trí và số lượng lỗ bu lông, cùng vị trí các lỗ chốt dùng để định vị. Nhờ đó, nếu mặt ghép có cùng quy cách thì dụng cụ của các hãng khác nhau cũng gắn theo cùng một cách, và nhờ lỗ chốt mà gắn lại vẫn giữ nguyên hướng. Tuy nhiên tiêu chuẩn này chỉ quy định kích thước mặt ghép chứ không quy định cả khối lượng có thể nâng.
(1) Xem vật
Trước hết xem kích thước và hình dạng, khối lượng, bề mặt nhẵn hay nhám, và có dễ vỡ hay không.
(2) Xem công việc
Cân nhắc cần di chuyển nhanh đến đâu, đặt chính xác đến đâu, và cùng một việc lặp lại bao nhiêu lần mỗi ngày.
(3) Xem môi trường
Có dầu, bụi hay nhiệt không, và có làm việc gần con người hay không sẽ quyết định cách nào vừa an toàn vừa bền.
Độ chính xác của cánh tay chỉ có ý nghĩa khi thiết bị ở đầu làm việc tốt. Cân nhắc trước vật, công việc và môi trường rồi chọn bàn tay phù hợp, đó là bước đầu tiên khi chọn bộ phận chấp hành cuối.