Mientras un brazo robótico toma un objeto y lo deja justo en el lugar previsto, el motor de cada articulación comprueba sin descanso cuánto ha girado. El motor que se detiene al llegar al ángulo indicado y vuelve a su sitio si lo empujan es el servomotor (Servo Motor).
Dicho de forma sencilla, un servomotor es ‘un motor que lleva incorporados un sensor que mide la posición y un circuito que decide, de modo que mantiene por sí mismo la posición indicada’. Sus raíces se remontan a un dispositivo de gobierno de barcos diseñado en 1859 por el ingeniero francés Joseph Farcot.
En este artículo veremos, por orden, qué es un servomotor y de dónde viene, el principio de retroalimentación que compara la orden con la realidad, las señales de pulsos que mueven los servos de modelismo y en qué se diferencia del motor paso a paso, con el que tantas veces se compara.
El servomotor gira comparando la orden con la realidad
1. ¿Qué es un servomotor?
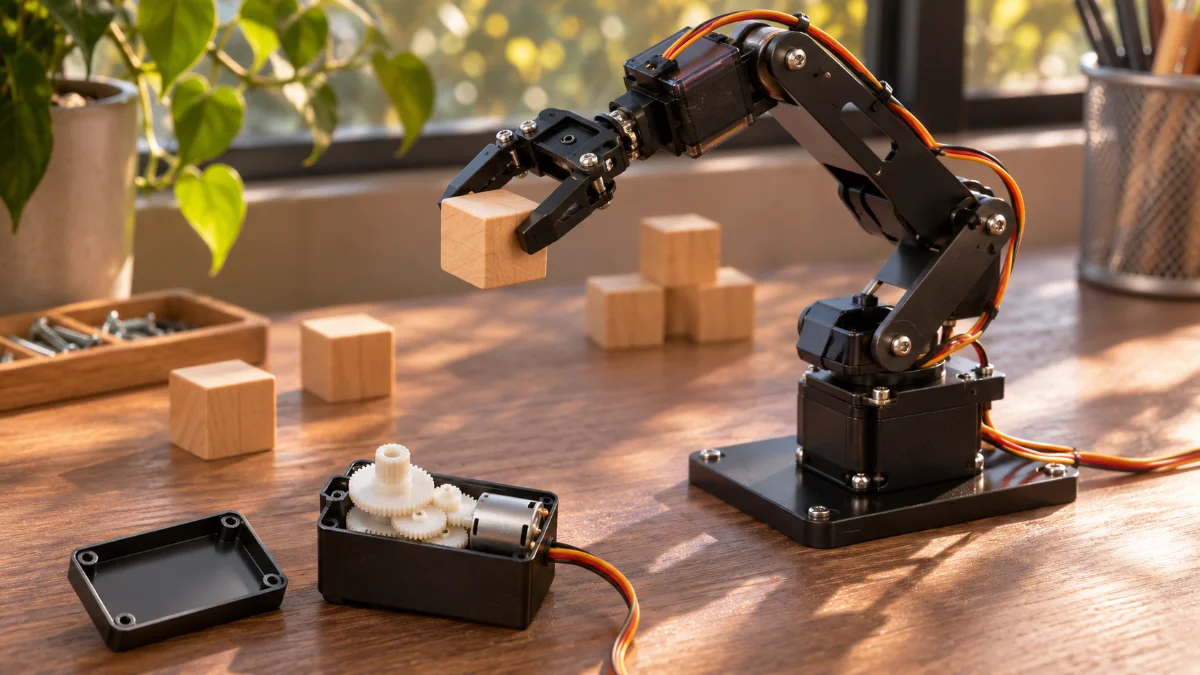
Un motor corriente gira cuando recibe electricidad y se detiene cuando se corta. Cuánto ha girado entretanto es algo que el propio motor no sabe. El servomotor añade un sensor que mide ‘dónde estoy ahora’ y un circuito que toma decisiones, para detenerse en una posición fijada y mantenerla.
(1) Un nombre que significa motor obediente
En 1873 Farcot publicó el libro «Le servo-moteur ou moteur asservi». La palabra francesa asservi del título significa ‘sometido a otra cosa’, de modo que el propio nombre refleja el carácter de un motor que obedece fielmente las órdenes.
(2) Un aparato de vapor que movía el timón de un buque de guerra
El diseño de Farcot de 1859 usaba la posición real del timón para regular la cantidad de vapor que llegaba al pistón. Gracias a ello, incluso un enorme buque de guerra con un timón de varias toneladas podía gobernarse por un solo timonel con una sola rueda. El principio de devolver la posición para corregir el movimiento ya estaba en marcha, y por eso Farcot figura entre los pioneros del control de máquinas mediante retroalimentación.
(3) Los servomotores de hoy
Hoy la mayoría de los servomotores son motores eléctricos con sensores y circuitos electrónicos. Se usan allí donde hace falta ‘exactamente esa posición’: articulaciones de robots industriales, máquinas herramienta, estabilizadores de cámara, timones de modelos radiocontrolados e incluso pequeños brazos robóticos construidos por estudiantes.
2. El principio de retroalimentación que compara la orden con la realidad
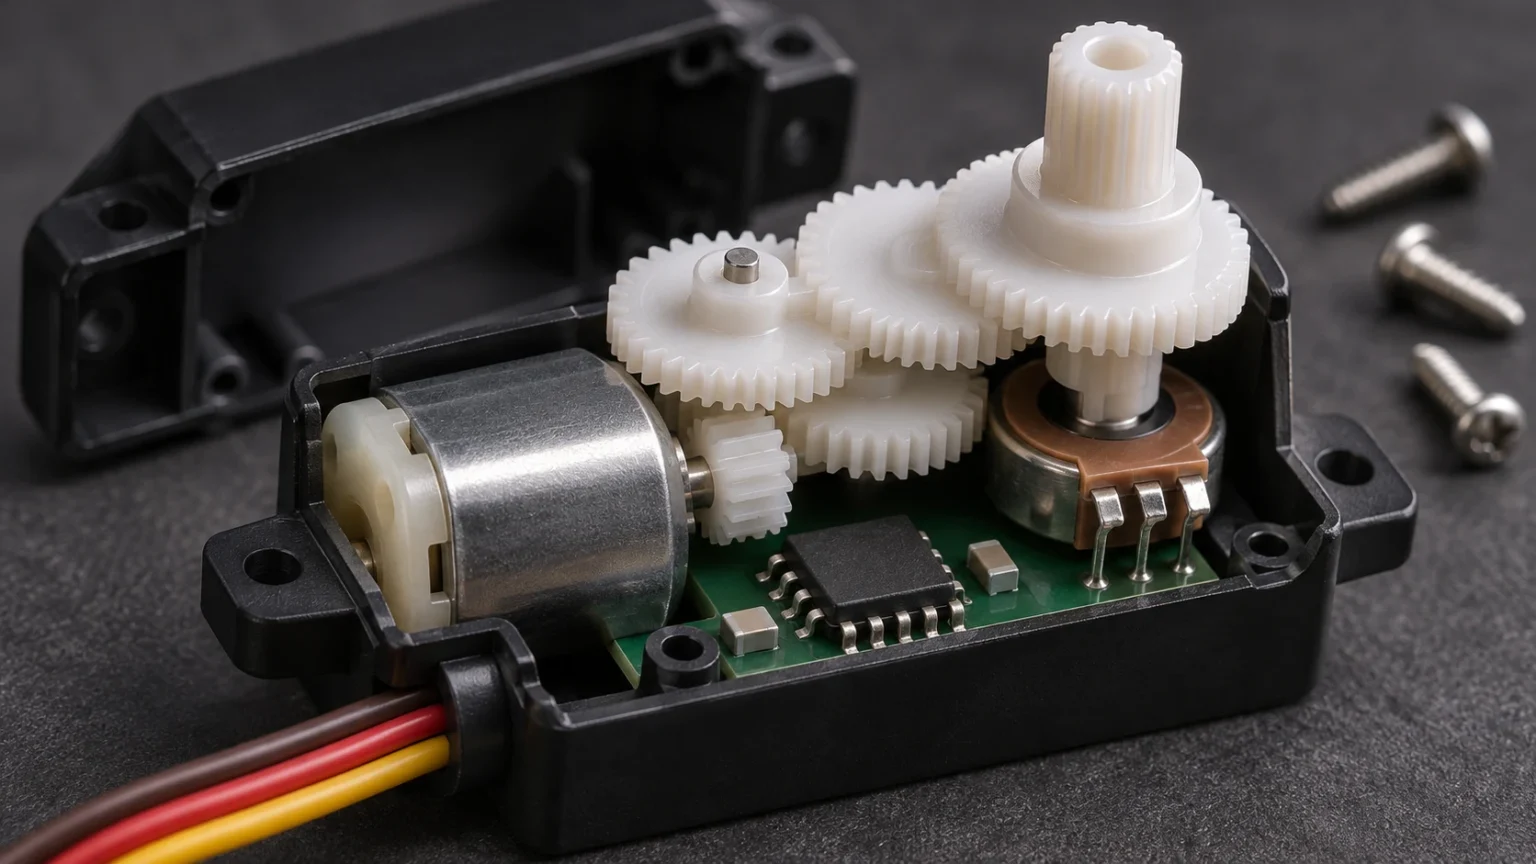
Si se abre la carcasa de un servomotor, dentro aparecen un pequeño motor, un tren de engranajes reductores de varias etapas, un sensor de posición unido al eje de salida y un circuito de control. Estas piezas forman un solo lazo que repite la misma tarea sin descanso.
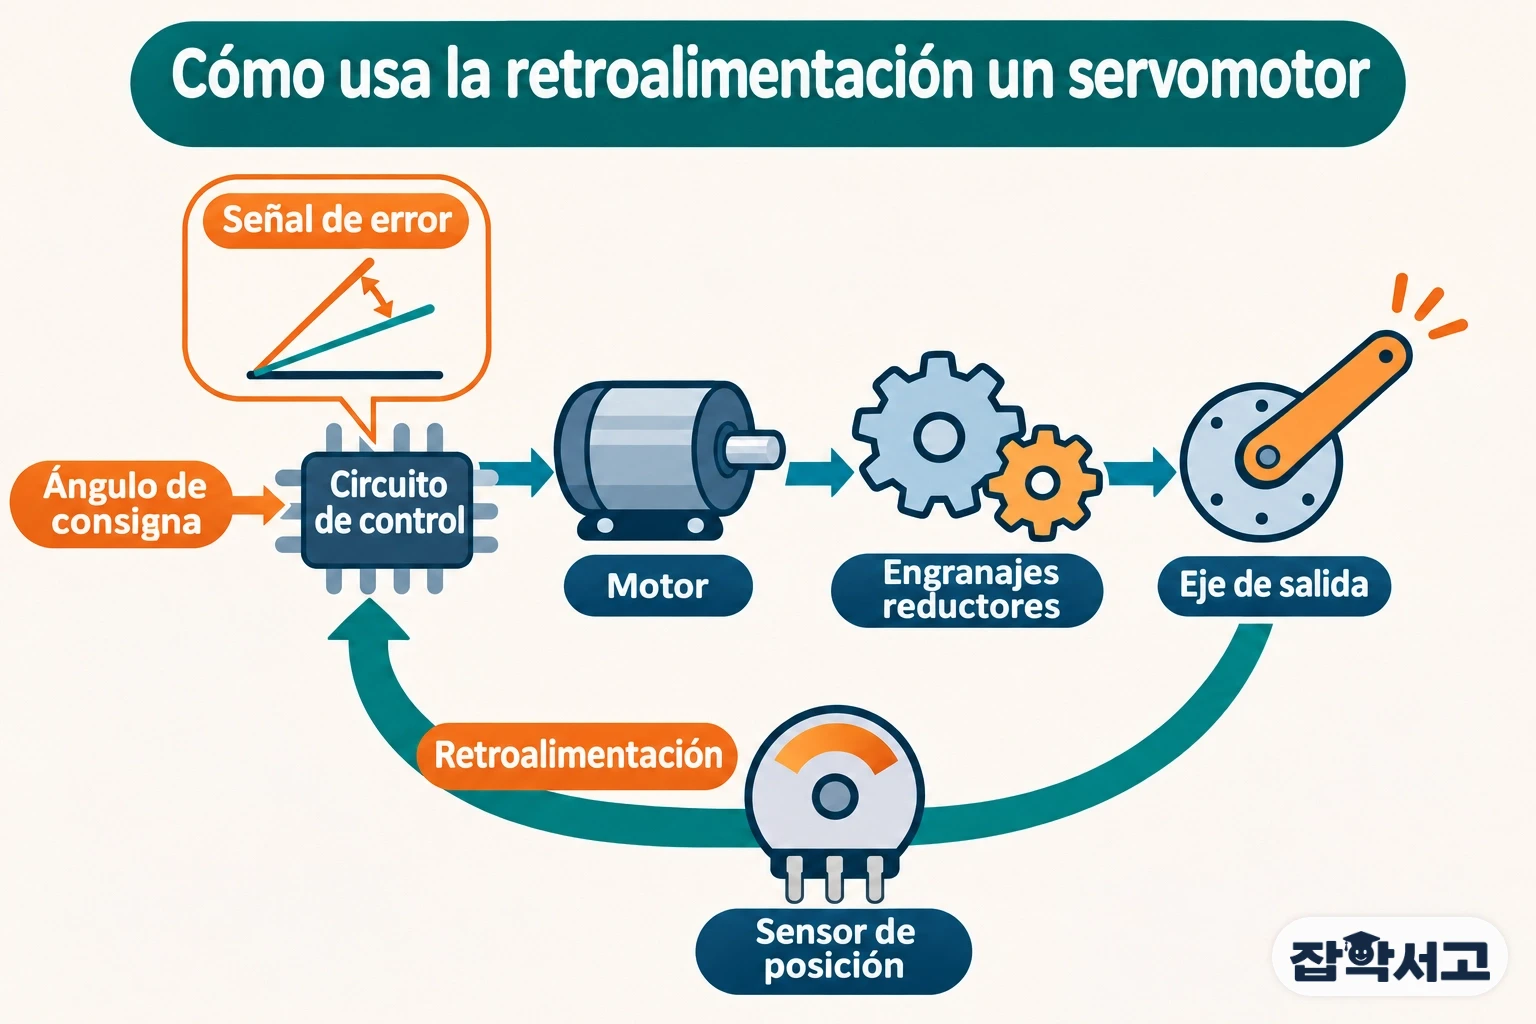
- Control en lazo cerrado (Closed-loop Control): método que vuelve a medir el resultado, lo compara con la orden y usa la diferencia para decidir la siguiente acción.
- Señal de error (Error Signal): diferencia entre la posición indicada y la posición real. El circuito de control lee esta señal para decidir hacia dónde y cuánto girar el motor.
- Potenciómetro (Potentiometer): sensor cuya resistencia cambia según gira el eje; en los servos de modelismo mide el ángulo del eje de salida.
- Encoder (Encoder): sensor que convierte el giro en pulsos o valores digitales; en los servos industriales mide la posición con más precisión.
- Engranaje reductor (Reduction Gear): ralentiza el giro rápido del motor a cambio de aumentar su fuerza y la transmite al eje de salida.
La clave es que la ‘orden’ y la ‘realidad’ se comparan continuamente. Si se empuja un poco el eje de salida con la mano, el sensor detecta el desajuste y el motor hace fuerza para volver a su sitio. Para decidir con qué rapidez y suavidad se reduce esa diferencia se suelen usar métodos como el control proporcional-integral-derivativo.
3. Servos de modelismo que expresan el ángulo con el ancho de pulso
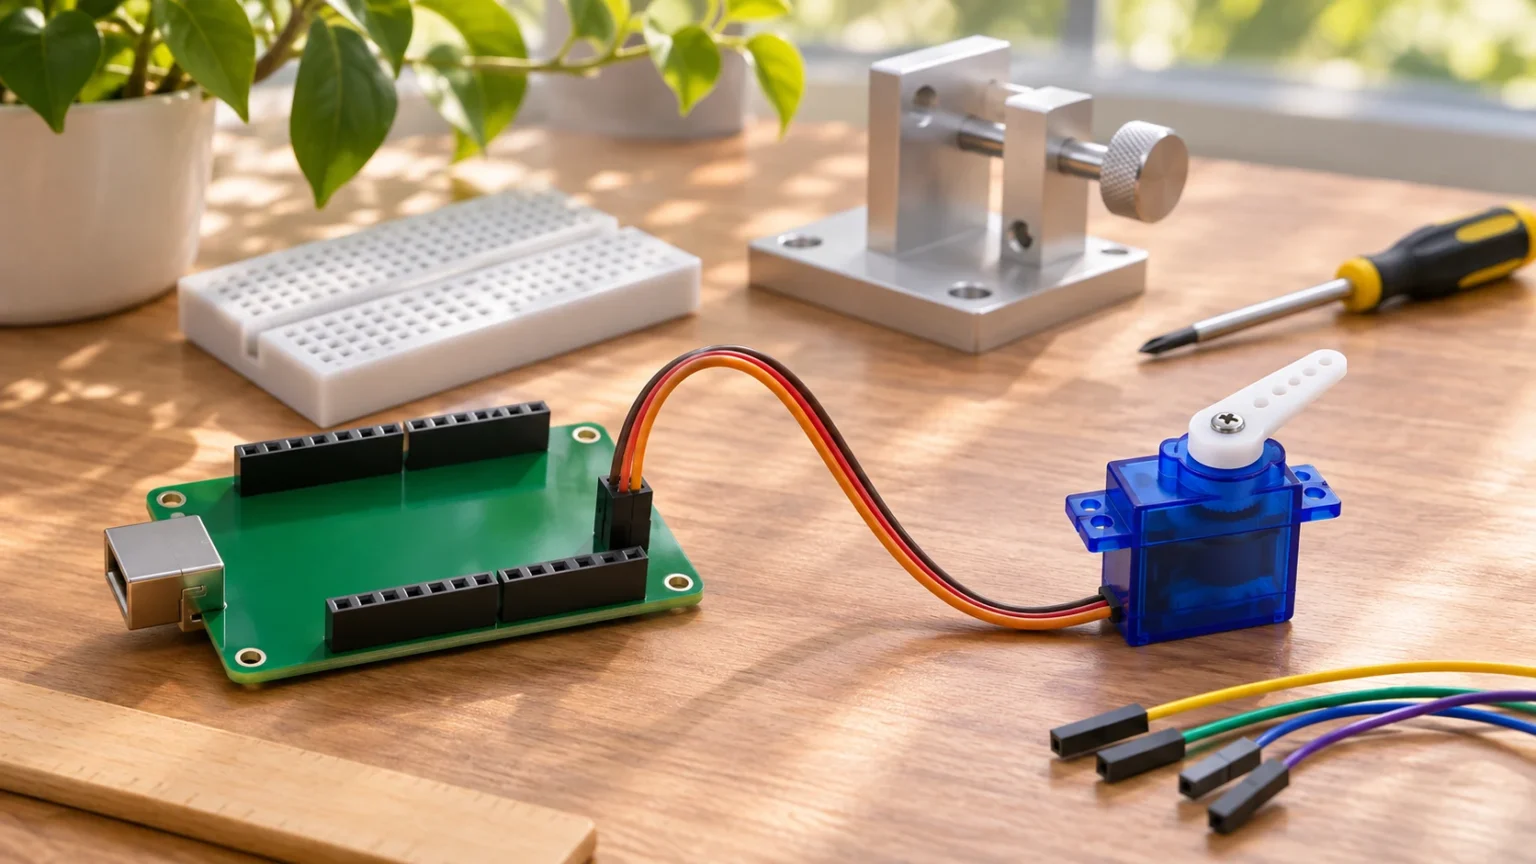
Los servos de modelismo que se manejan con placas pequeñas como Arduino son el ejemplo más cercano para ver el principio del servo. Heredan el método de los modelos radiocontrolados y reciben las órdenes como pulsos eléctricos muy sencillos. Como bastan unos pocos cables y unas líneas de código para cambiar el ángulo, también se usan mucho en la enseñanza de robótica.
(1) Tres cables
Un servo de modelismo suele tener tres cables. Dos son la alimentación y la tierra, y el tercero lleva la señal de mando. Se considera estándar una alimentación de 4.8 V, y algunos productos usan 6 V u otras tensiones.
(2) Un pulso cada 20 milisegundos
Las órdenes se envían como una señal de modulación por ancho de pulso (PWM). Llega un pulso 50 veces por segundo, es decir, uno cada 20 milisegundos, y el tiempo que el pulso permanece activo representa el ángulo objetivo. Lo habitual es usar entre 1.0 y 2.0 milisegundos, con 1.5 milisegundos como posición central. Por ejemplo, un servo que se mueve hasta 90 grados va a 0 grados con un pulso de 1.0 milisegundos y a 90 grados con uno de 2.0 milisegundos. El rango de movimiento suele estar entre 90 y 180 grados, según el producto.
(3) Servos que giran sin parar
También hay servos de rotación continua pensados para mover ruedas. En ese caso, el ancho de pulso no indica un ángulo sino el sentido y la velocidad de giro, y 1.5 milisegundos pasa a ser la señal de parada.
4. ¿En qué se diferencia de un motor paso a paso?
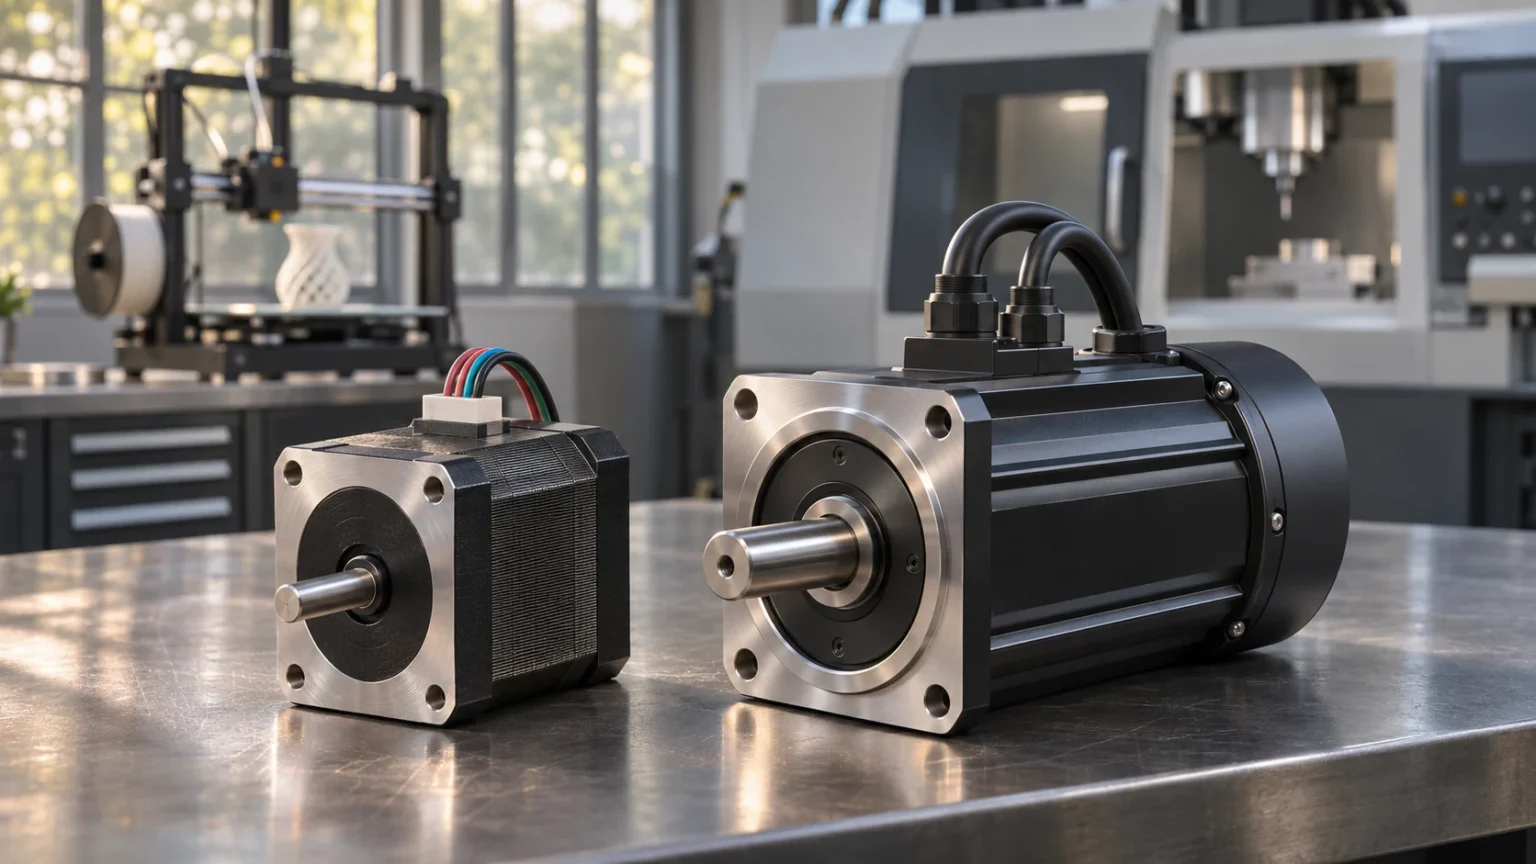
El motor que más a menudo se compara con el servomotor es el motor paso a paso (Stepper Motor). Ambos sirven para fijar posiciones, pero la forma de saber dónde están es radicalmente distinta. Aunque se les encargue la misma tarea, el motor que se elija cambia la manera en que la máquina afronta lo inesperado.
(1) Cómo conoce su posición
El motor paso a paso gira dividiendo una vuelta en pequeños pasos. Un modelo habitual avanza 1.8 grados por paso, es decir, 200 pasos por vuelta. Suele funcionar en lazo abierto: calcula la posición solo a partir del número de pasos enviados, sin volver a comprobarla con un sensor. El servomotor, en cambio, funciona en lazo cerrado y mide la posición real con un sensor.
(2) Cuando cambia la carga
Un motor paso a paso en lazo abierto puede perder pasos si recibe una carga inesperada, y no puede saber por sí mismo que los ha perdido. En un servomotor, lo que se desplaza al ser empujado se registra de inmediato como error, así que vuelve atrás y corrige su posición.
(3) Cuál elegir
El motor paso a paso es sencillo de montar y ajustar, y tiene una gran fuerza para mantenerse quieto en cada paso (par de retención), por lo que encaja en máquinas de carga estable como las impresoras 3D. En las articulaciones de robots, donde la carga cambia sin cesar y perder la posición puede provocar un accidente enseguida, se usan sobre todo servomotores. Hoy también existen motores paso a paso con encoder que combinan las ventajas de ambos.
No quedarse en girar según lo ordenado, sino comprobar hasta el final si de verdad ha llegado a ese punto: ese hábito es el secreto con el que el servomotor mantiene su precisión.
Lecturas recomendadas
- El control proporcional-integral-derivativo (Proportional-Integral-Derivative Control), una técnica para reducir el error al acercarse al objetivo
- El número de articulaciones determina el movimiento. Los grados de libertad (Degrees of Freedom)
- Cinemática inversa (Inverse Kinematics), del extremo del brazo a sus articulaciones