जब रोबोटिक भुजा कोई चीज़ उठाकर ठीक तय जगह पर रखती है, तब हर जोड़ के भीतर की मोटर लगातार जाँचती रहती है कि वह कितनी घूमी है। आदेशित कोण पर पहुँचते ही रुक जाने वाली और धक्का लगने पर फिर अपनी जगह लौट आने वाली यही मोटर सर्वो मोटर (Servo Motor) कहलाती है।
सीधे शब्दों में, सर्वो मोटर ‘ऐसी मोटर है जिसमें स्थिति मापने वाला सेंसर और निर्णय लेने वाला सर्किट भीतर ही लगा होता है, ताकि वह आदेशित स्थिति को ख़ुद बनाए रखे’। इसकी जड़ें 1859 में फ़्रांसीसी इंजीनियर जोसेफ़ फ़ार्को (Joseph Farcot) द्वारा बनाए गए जहाज़ के स्टीयरिंग उपकरण तक जाती हैं।
इस लेख में हम क्रम से देखेंगे कि सर्वो मोटर क्या है और इसका इतिहास क्या है, आदेश और वास्तविकता की तुलना करने वाला फ़ीडबैक सिद्धांत, हॉबी सर्वो को चलाने वाले पल्स सिग्नल, और अक्सर इससे तुलना की जाने वाली स्टेपर मोटर से इसका अंतर।
सर्वो मोटर आदेश और वास्तविकता की तुलना करते हुए घूमने वाली मोटर है
1. सर्वो मोटर क्या है?
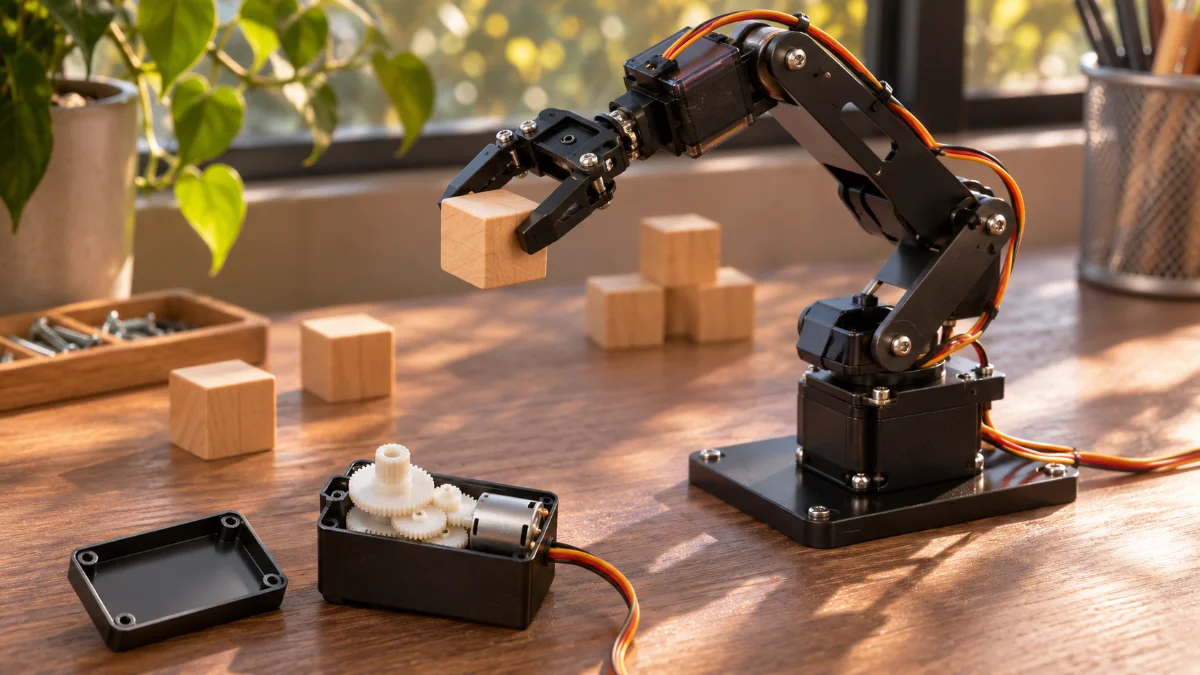
साधारण मोटर बिजली मिलने पर घूमती है और बिजली कटने पर रुक जाती है। बीच में वह कितनी घूमी, यह मोटर ख़ुद नहीं जानती। सर्वो मोटर में ‘मैं अभी कहाँ हूँ’ मापने वाला सेंसर और निर्णय लेने वाला सर्किट जोड़ा जाता है, ताकि वह तय स्थिति पर रुके और वहीं टिकी रहे।
(1) आज्ञा मानने वाली मोटर का नाम
फ़ार्को ने 1873 में ‘Le servo-moteur ou moteur asservi’ नाम की किताब प्रकाशित की। शीर्षक के फ़्रांसीसी शब्द asservi का अर्थ है ‘किसी और के अधीन किया गया’, यानी आदेश का निष्ठा से पालन करने वाली मोटर का स्वभाव नाम में ही झलकता है।
(2) युद्धपोत की पतवार घुमाने वाला भाप उपकरण
फ़ार्को का 1859 का डिज़ाइन पतवार की वास्तविक स्थिति के आधार पर पिस्टन तक जाने वाली भाप की मात्रा नियंत्रित करता था। इसकी बदौलत कई टन भारी पतवार वाले विशाल युद्धपोत को भी एक ही चालक एक पहिए से चला सकता था। स्थिति को वापस लेकर गति सुधारने का सिद्धांत तभी से काम कर रहा था, इसलिए फ़ार्को को फ़ीडबैक से मशीनें नियंत्रित करने वाले अग्रदूतों में गिना जाता है।
(3) आज की सर्वो मोटर
आज ज़्यादातर सर्वो मोटरें बिजली की मोटर में सेंसर और इलेक्ट्रॉनिक सर्किट जोड़कर बनती हैं। औद्योगिक रोबोट के जोड़, मशीन टूल, कैमरा जिम्बल, रिमोट कंट्रोल मॉडलों की पतवार से लेकर छात्रों की बनाई छोटी रोबोटिक भुजाओं तक, जहाँ भी ‘ठीक वही स्थिति’ चाहिए, वहाँ इनका उपयोग होता है।
2. आदेश और वास्तविकता की तुलना करने वाला फ़ीडबैक सिद्धांत
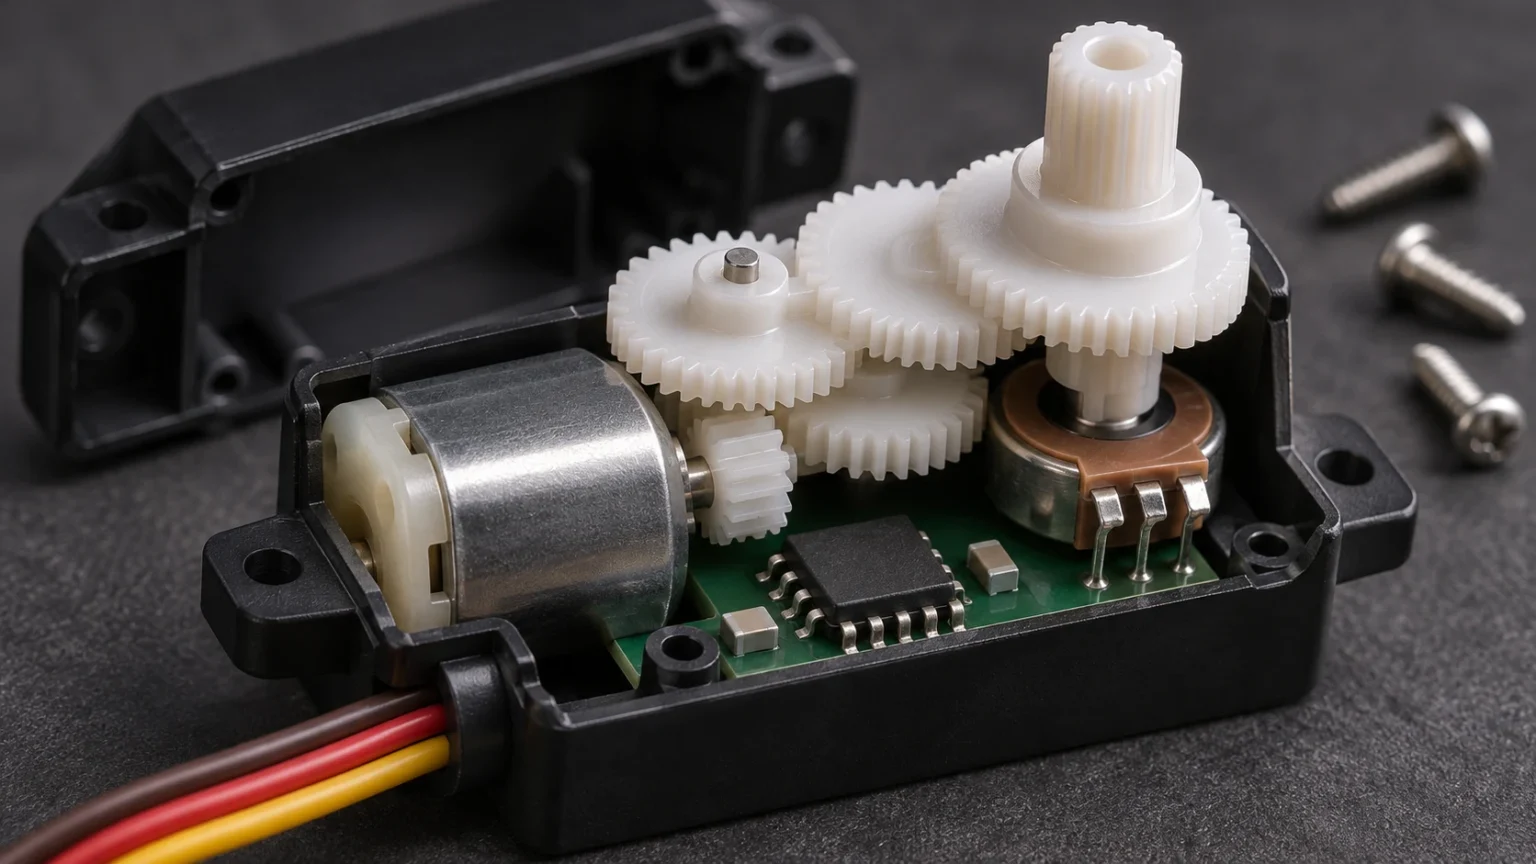
सर्वो मोटर का केस खोलें तो उसमें छोटी मोटर, कई चरणों वाले रिडक्शन गियर, आउटपुट शाफ़्ट से जुड़ा स्थिति सेंसर और नियंत्रण सर्किट मिलते हैं। ये पुर्ज़े मिलकर एक लूप बनाते हैं और बिना रुके एक ही काम दोहराते रहते हैं।
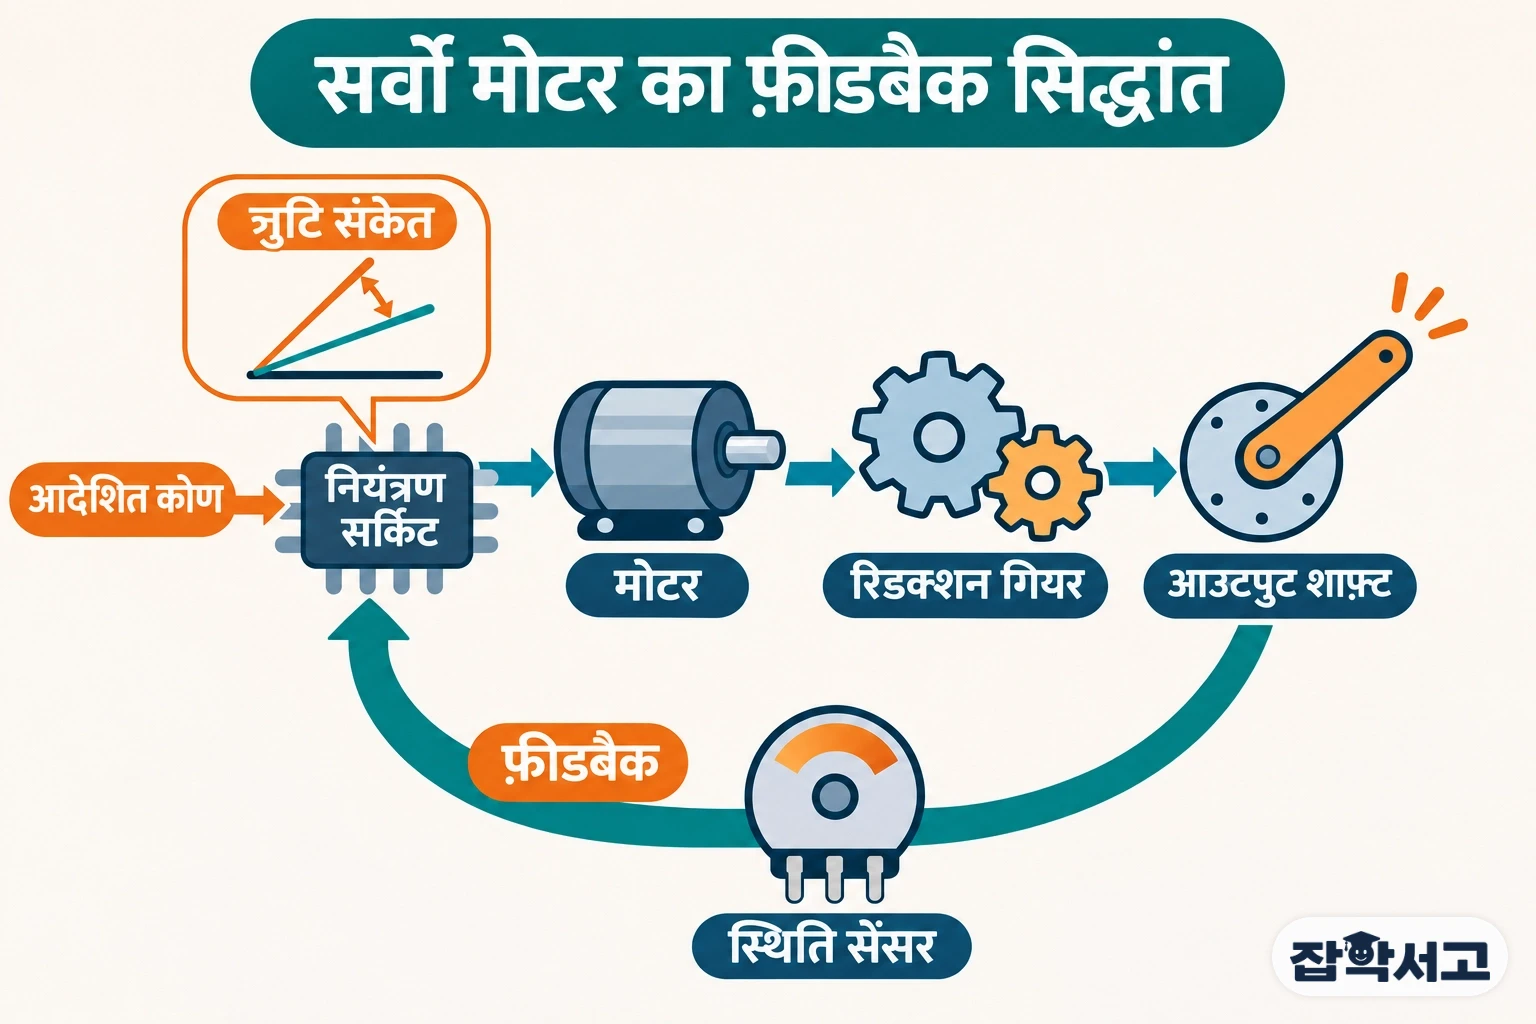
- क्लोज़्ड-लूप नियंत्रण (Closed-loop Control): परिणाम को फिर से मापकर आदेश से तुलना करना और उस अंतर से अगली क्रिया तय करना।
- त्रुटि संकेत (Error Signal): आदेशित स्थिति और वास्तविक स्थिति का अंतर। नियंत्रण सर्किट इसी संकेत को देखकर तय करता है कि मोटर किस दिशा में और कितनी घुमानी है।
- पोटेंशियोमीटर (Potentiometer): शाफ़्ट के घूमने के साथ जिसका प्रतिरोध बदलता है, ऐसा सेंसर; हॉबी सर्वो में यह आउटपुट शाफ़्ट का कोण मापता है।
- एनकोडर (Encoder): घूर्णन को पल्स या डिजिटल मान में बदलकर बताने वाला सेंसर; औद्योगिक सर्वो में यह स्थिति को और सटीकता से मापता है।
- रिडक्शन गियर (Reduction Gear): तेज़ घूमती मोटर की गति धीमी करके बल बढ़ाता है और उसे आउटपुट शाफ़्ट तक पहुँचाता है।
मूल बात यह है कि ‘आदेश’ और ‘वास्तविकता’ की लगातार तुलना होती रहती है। आउटपुट शाफ़्ट को हाथ से हल्का-सा धकेलें तो सेंसर गड़बड़ी पकड़ लेता है और मोटर ज़ोर लगाकर अपनी जगह लौटने की कोशिश करती है। यह अंतर कितनी तेज़ी और सहजता से कम हो, यह तय करने के लिए अक्सर समानुपाती-समाकल-अवकल नियंत्रण जैसे तरीक़े इस्तेमाल होते हैं।
3. पल्स की चौड़ाई से कोण बताने वाली हॉबी सर्वो
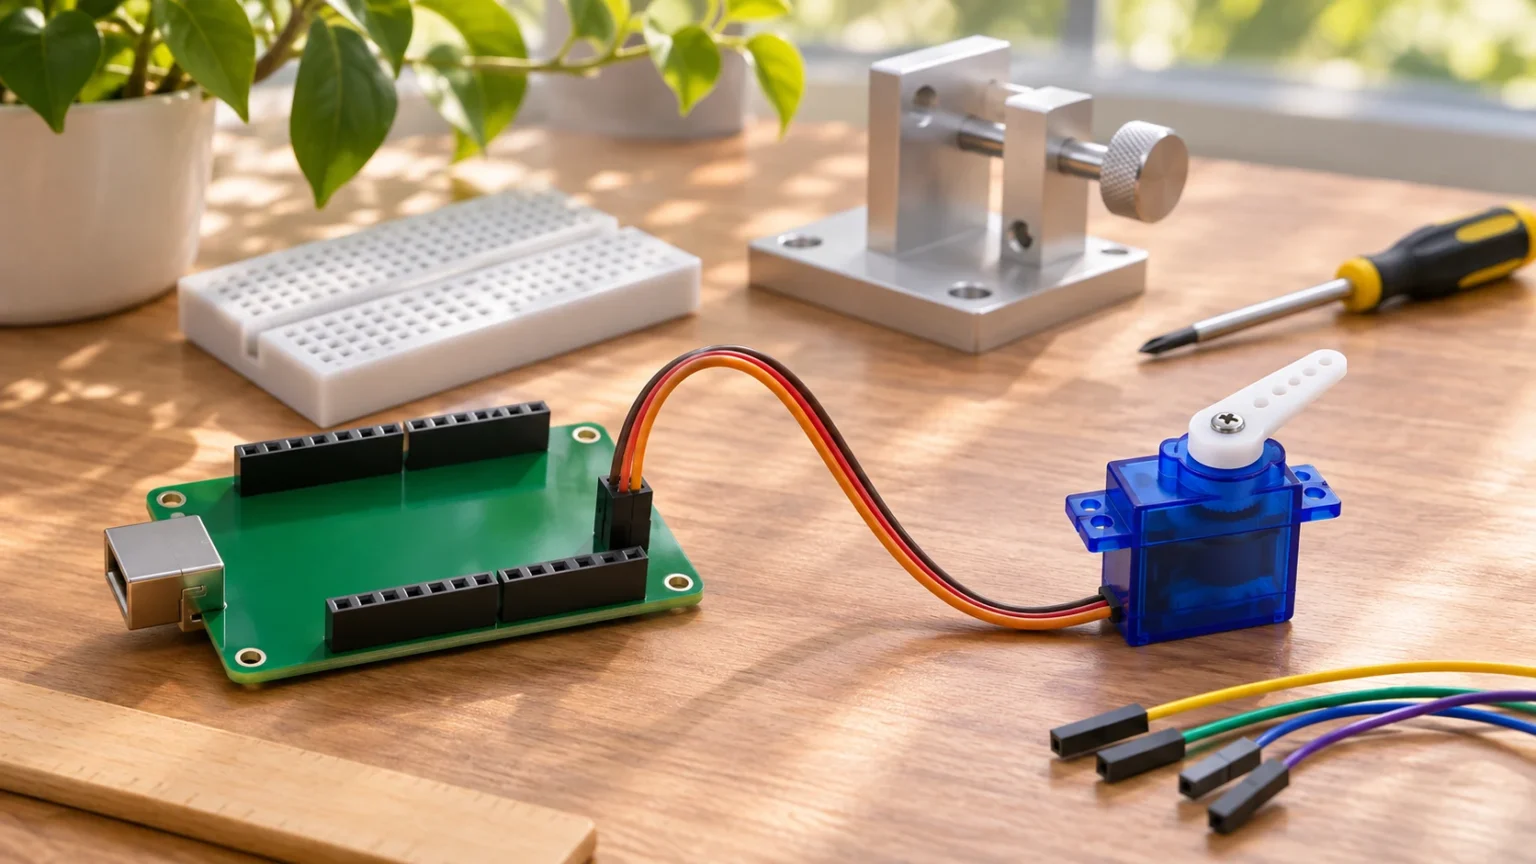
Arduino जैसे छोटे बोर्ड से चलने वाली हॉबी सर्वो, सर्वो के सिद्धांत को सबसे क़रीब से देखने का उदाहरण है। रिमोट कंट्रोल मॉडलों का तरीक़ा ही अपनाकर यह आदेश को बहुत सरल विद्युत पल्स के रूप में लेती है। कुछ तारों और छोटे-से कोड से ही कोण बदला जा सकता है, इसलिए रोबोटिक्स शिक्षा में भी इसका ख़ूब इस्तेमाल होता है।
(1) तीन तार
हॉबी सर्वो में आम तौर पर तीन तार होते हैं। दो तार बिजली और ग्राउंड के होते हैं, और बचा हुआ एक तार आदेश संकेत ले जाता है। 4.8 V को मानक बिजली आपूर्ति माना जाता है, और कुछ उत्पाद 6 V जैसे वोल्टेज भी इस्तेमाल करते हैं।
(2) हर 20 मिलीसेकंड पर एक पल्स
आदेश पल्स-विड्थ मॉड्यूलेशन (PWM) संकेत से भेजे जाते हैं। एक सेकंड में 50 बार, यानी हर 20 मिलीसेकंड पर एक पल्स आती है, और पल्स जितनी देर चालू रहती है वही लक्ष्य कोण बताती है। आम तौर पर 1.0 से 2.0 मिलीसेकंड के बीच का दायरा इस्तेमाल होता है और 1.5 मिलीसेकंड बीच की स्थिति होती है। उदाहरण के लिए, 90 डिग्री तक घूमने वाली सर्वो 1.0 मिलीसेकंड की पल्स पर 0 डिग्री और 2.0 मिलीसेकंड की पल्स पर 90 डिग्री की स्थिति में जाती है। घूमने का दायरा उत्पाद के अनुसार आम तौर पर 90 से 180 डिग्री के बीच होता है।
(3) लगातार घूमने वाली सर्वो
पहिए घुमाने के लिए बनाई गई कंटीन्यूअस-रोटेशन सर्वो भी होती है। इसमें पल्स की चौड़ाई कोण नहीं, बल्कि घूमने की दिशा और गति बताती है, और 1.5 मिलीसेकंड रुकने का संकेत बन जाता है।
4. स्टेपर मोटर से यह कैसे अलग है?
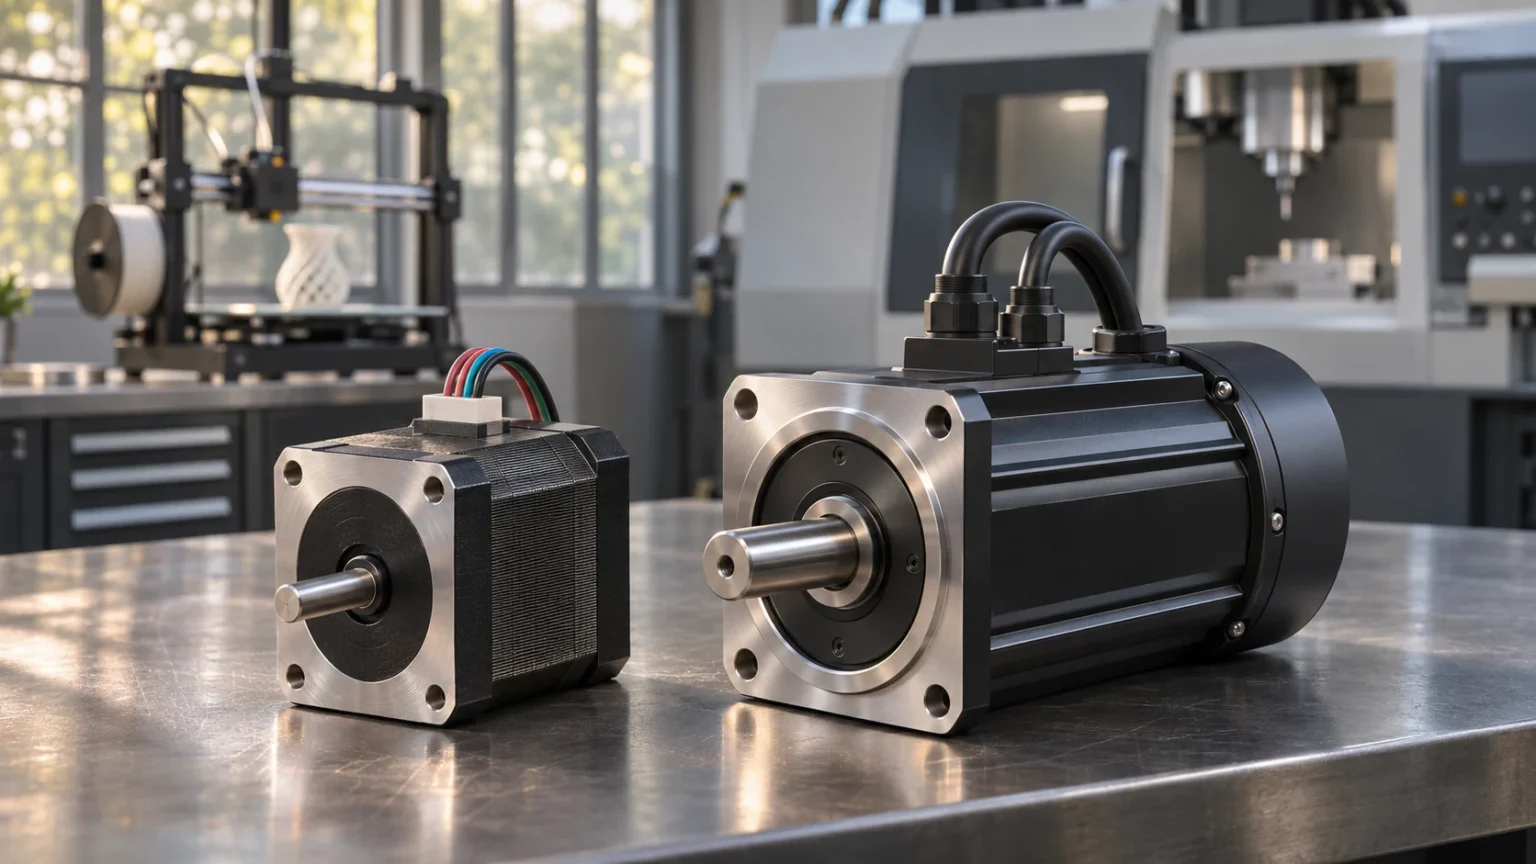
सर्वो मोटर से सबसे ज़्यादा तुलना स्टेपर मोटर (Stepper Motor) की होती है। दोनों का उपयोग स्थिति तय करने में होता है, पर अपनी मौजूदा स्थिति जानने का तरीक़ा बुनियादी रूप से अलग है। एक ही काम देने पर भी कौन-सी मोटर चुनी गई है, इससे तय होता है कि मशीन अचानक आई स्थिति से कैसे निपटेगी।
(1) स्थिति जानने का तरीक़ा
स्टेपर मोटर एक चक्कर को छोटे-छोटे क़दमों में बाँटकर घूमती है। आम मॉडल हर क़दम पर 1.8 डिग्री, यानी एक चक्कर में 200 क़दम चलता है। यह आम तौर पर ओपन-लूप तरीक़े से काम करती है, जो भेजे गए क़दमों की गिनती से ही स्थिति निकालती है और सेंसर से दोबारा जाँच नहीं करती। इसके उलट सर्वो मोटर सेंसर से वास्तविक स्थिति मापने वाली क्लोज़्ड-लूप प्रणाली है।
(2) जब भार बदले
ओपन-लूप स्टेपर मोटर पर अचानक अप्रत्याशित भार आए तो वह क़दम चूक सकती है, और उसे ख़ुद पता नहीं चलता कि क़दम चूक गए। सर्वो मोटर जितनी धकेली जाती है, उतना ही तुरंत त्रुटि के रूप में पकड़ लिया जाता है, इसलिए वह लौटकर अपनी स्थिति सुधार लेती है।
(3) किसे चुनें?
स्टेपर मोटर की बनावट और समायोजन सरल होता है और हर क़दम पर रुककर टिके रहने की ताक़त (होल्डिंग टॉर्क) मज़बूत होती है, इसलिए यह 3D प्रिंटर जैसी स्थिर भार वाली मशीनों के लिए उपयुक्त है। जिन रोबोट जोड़ों में भार बार-बार बदलता है और स्थिति खोने से तुरंत दुर्घटना हो सकती है, वहाँ मुख्य रूप से सर्वो मोटर इस्तेमाल होती है। आजकल स्टेपर मोटर में एनकोडर लगाकर दोनों की ख़ूबियाँ मिलाने वाले उत्पाद भी आ गए हैं।
केवल आदेश के अनुसार घूमकर रुक न जाना, बल्कि अंत तक जाँचना कि सचमुच उसी जगह पहुँची या नहीं – सर्वो मोटर की सटीकता का रहस्य इसी आदत में छिपा है।
साथ में पढ़ने लायक लेख