Khi vươn tay để uống nước trong cốc, chúng ta không cần suy nghĩ riêng xem phải cử động vai, khuỷu tay và cổ tay như thế nào. Nhưng để giao cùng công việc ấy cho cánh tay robot, chúng ta phải xác định chính xác từng khớp cần quay theo hướng nào và bao nhiêu.
Trong ngành robot học, số hướng mà robot có thể chuyển động độc lập như vậy được gọi là “bậc tự do (Degrees of Freedom)”. Bậc tự do là tiêu chí cơ bản nhất cho biết robot có thể tạo ra bao nhiêu tư thế khác nhau và thực hiện được những công việc phức tạp đến mức nào.
Tài liệu này trình bày một cách dễ hiểu từ ý nghĩa của bậc tự do, lý do cánh tay robot công nghiệp có sáu khớp, bậc tự do của cánh tay và bàn tay con người, cho đến những lợi ích và khó khăn khi tăng bậc tự do.
Tìm hiểu và ứng dụng bậc tự do
Cách đếm các hướng chuyển động
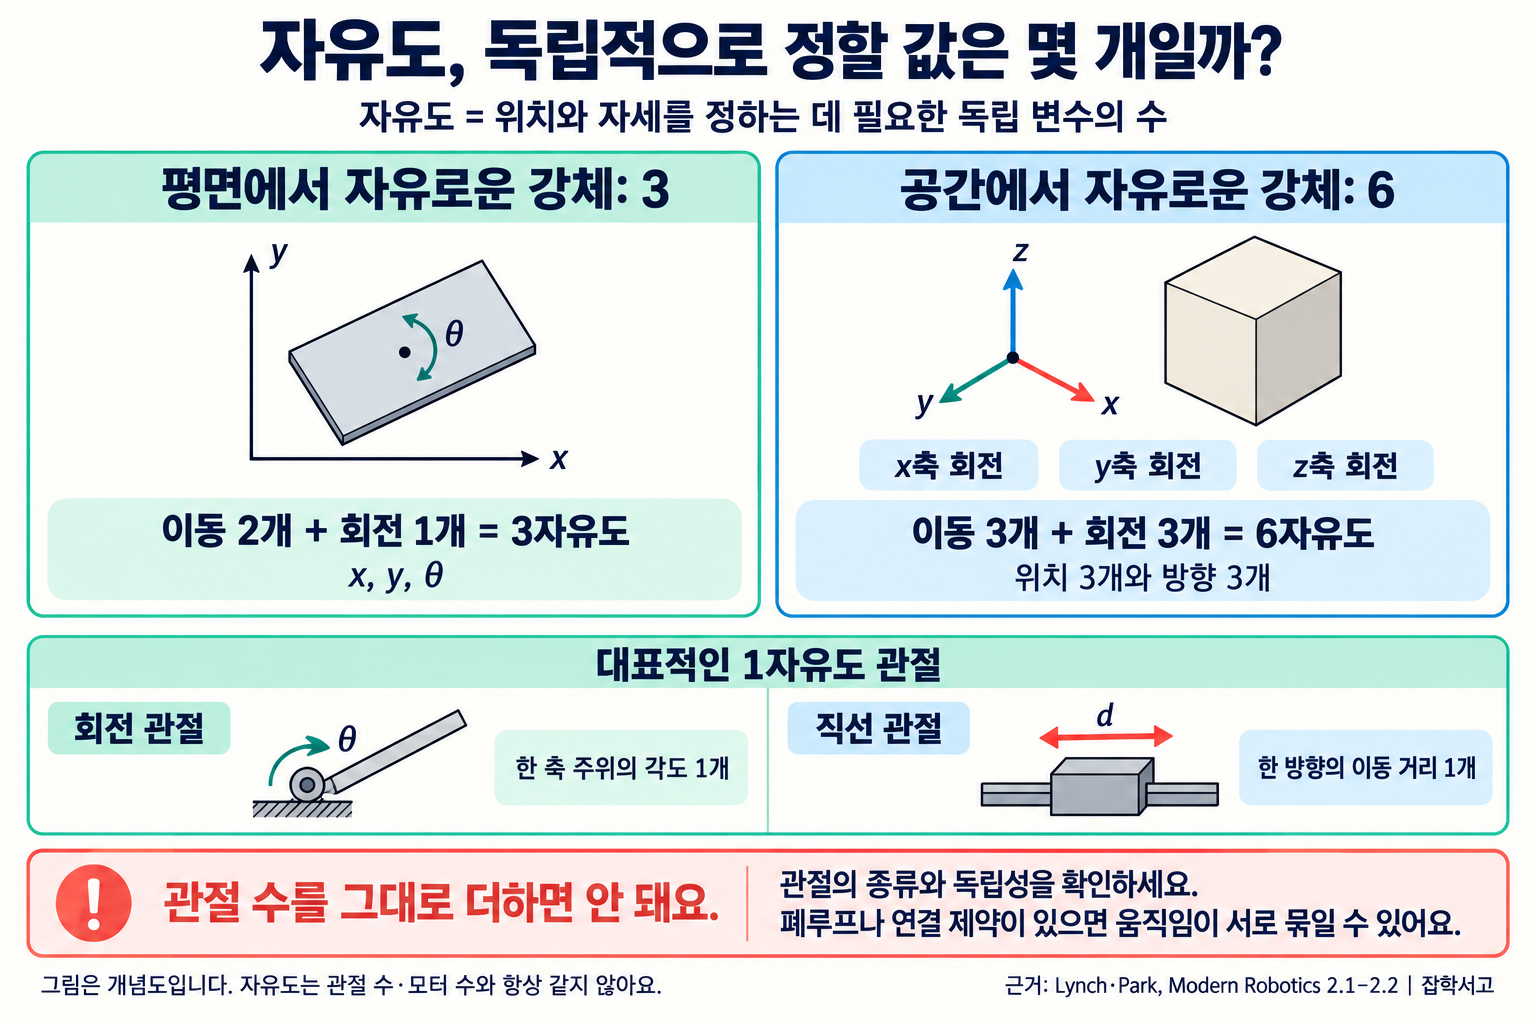
Bậc tự do là số giá trị độc lập cần thiết để biểu diễn vị trí và tư thế của một vật thể. Một vật thể lơ lửng trong không gian có thể dịch chuyển ra trước, ra sau, sang trái, sang phải, lên trên, xuống dưới, đồng thời cũng có thể quay quanh từng trục trong ba trục. Vì vậy, một vật rắn trong không gian 3 chiều có tổng cộng 6 bậc tự do, gồm 3 chuyển động tịnh tiến và 3 chuyển động quay.
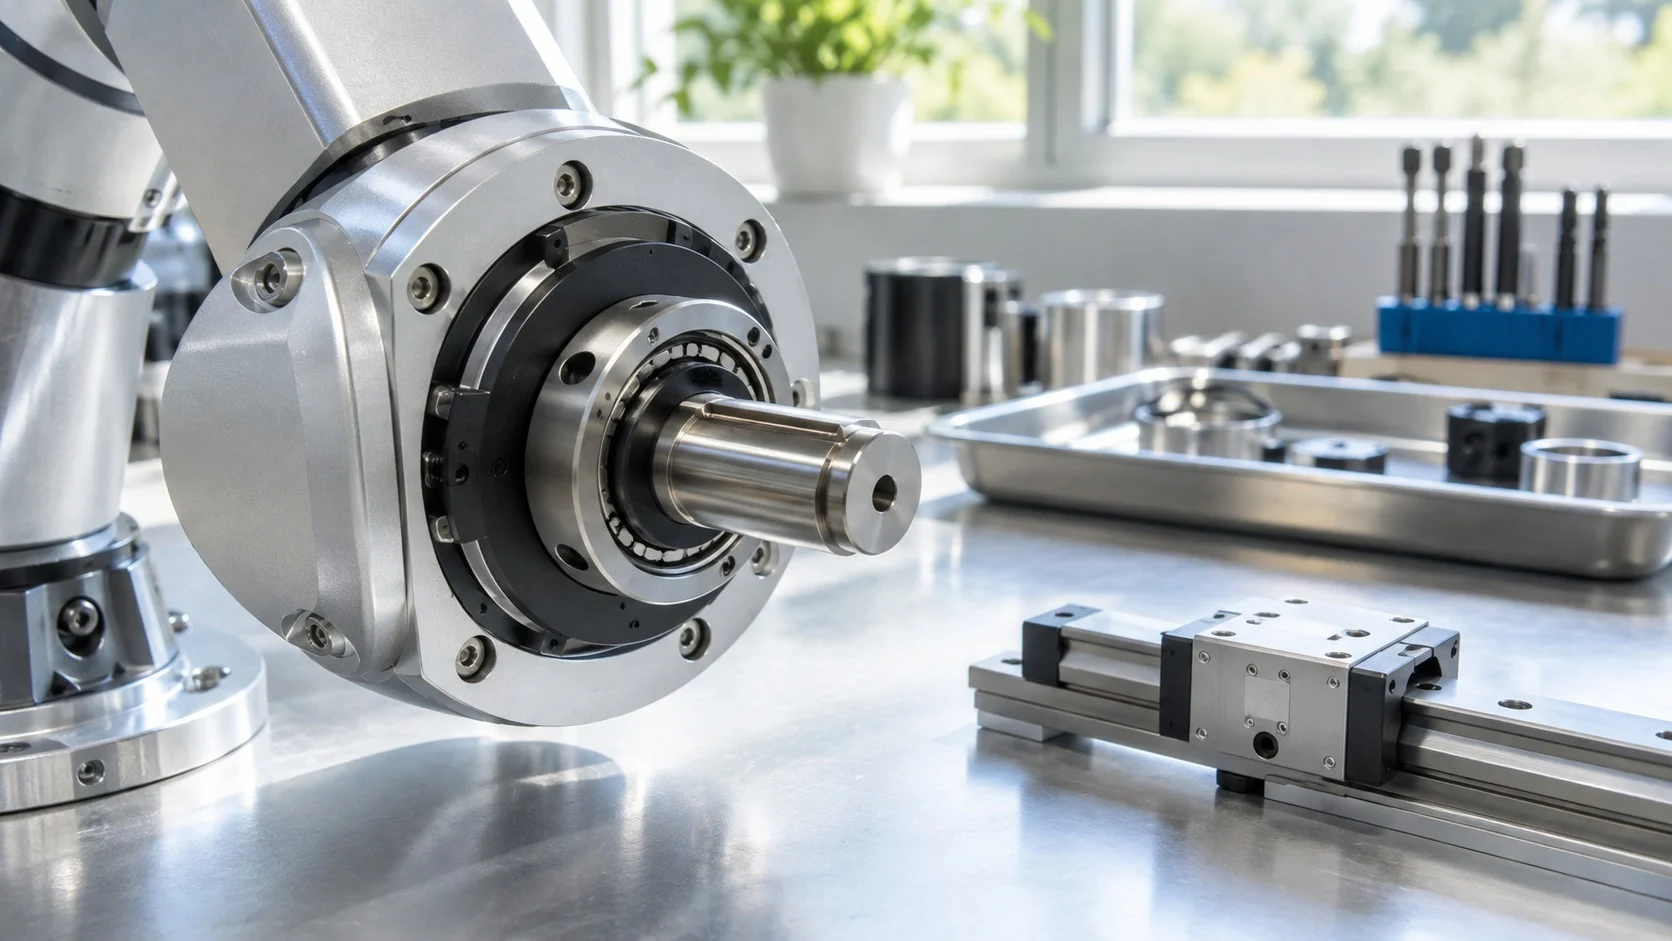
Ở robot, thông thường mỗi khớp đảm nhiệm một bậc tự do. Những loại tiêu biểu là khớp quay xoay quanh một trục như bản lề và khớp tịnh tiến trượt theo một hướng như ngăn kéo. Số lượng và thứ tự nối các khớp này quyết định phạm vi robot có thể vươn tới cũng như những tư thế mà robot có thể tạo ra.
Bậc tự do không phải là thuật ngữ chỉ dùng cho cánh tay robot. Robot hút bụi di chuyển trên sàn chỉ cần xử lý các chuyển động trên mặt phẳng như tiến lùi và quay tại chỗ, còn thiết bị bay không người lái phải điều chỉnh cả vị trí lẫn độ nghiêng trên không. Dù đều là robot, bậc tự do cần thiết vẫn thay đổi rất nhiều tùy theo không gian hoạt động và công việc thực hiện.
Lý do cánh tay robot công nghiệp có sáu khớp

Unimate, được xem là robot công nghiệp đầu tiên, đảm nhận việc lấy các chi tiết đúc nóng ra tại một nhà máy của General Motors ở Mỹ vào năm 1961. Cánh tay hoạt động bằng thủy lực này có 5 bậc tự do.
Phần lớn cánh tay robot thường thấy trong nhà máy ngày nay có 6 khớp. Đó là vì, như đã tìm hiểu ở trên, cần 6 giá trị để tùy ý xác định vị trí và hướng của một vật thể trong không gian. Ba khớp phía dưới đưa đầu bàn tay đến vị trí mong muốn, còn ba khớp ở cổ tay điều chỉnh hướng của dụng cụ.
Nhờ đó, robot 6 trục có thể hướng tia lửa hàn vào mối nối nghiêng hoặc lắp vít chính xác vào chi tiết đặt nghiêng. Ngược lại, robot đóng gói chỉ cần gắp đồ vật rồi đặt xuống một bề mặt phẳng thì khoảng 4 bậc tự do đã đủ, nên có thể được chế tạo để hoạt động nhanh hơn với chi phí thấp hơn.
Trong một số công việc cụ thể, robot ít khớp đôi khi lại vượt trội hơn. Robot có nhiều khớp hoạt động theo phương ngang, được gọi là robot SCARA (Selective Compliance Assembly Robot Arm), có cấu trúc đơn giản với cánh tay chỉ gập và duỗi theo phương ngang, nên được sử dụng rộng rãi trong những công việc lặp lại vô số lần các chuyển động ngắn và nhanh, chẳng hạn như cắm linh kiện điện tử vào bảng mạch.
Bậc tự do của cánh tay và bàn tay con người

Cánh tay con người thường được mô tả là có 7 bậc tự do. Đó là vì vai chuyển động theo ba hướng, khuỷu tay theo một hướng, còn cổ tay và cẳng tay theo ba hướng. Như vậy, cánh tay có nhiều hơn một bậc so với 6 bậc cần thiết để xác định vị trí và hướng của đầu bàn tay.
Nhờ bậc tự do bổ sung này, con người có thể nâng hoặc hạ khuỷu tay trong khi vẫn giữ bàn tay cố định tại một chỗ. Việc xoay khuỷu tay để tránh chướng ngại vật khi lấy đồ sâu trong ngăn kệ hẹp cũng là nhờ đó. Trong robot học, cấu trúc có nhiều bậc tự do hơn mức cần thiết như vậy được gọi là có “bậc tự do dư (Redundancy)”.
Bàn tay còn phức tạp hơn nhiều. Các khớp của năm ngón tay cùng với cổ tay được biết là có hơn 20 bậc tự do, vì vậy việc chế tạo một bàn tay robot có thể thao tác với đồ vật tinh tế như bàn tay con người đến nay vẫn là một bài toán khó.
Vì vậy, nhiều bàn tay robot sử dụng một sợi dây để uốn cong nhiều khớp cùng lúc, thay vì cử động riêng từng khớp. Dù số động cơ thực sự hoạt động ít, các ngón tay vẫn tự ôm lấy vật theo hình dạng của nó, nên chỉ với cách điều khiển tương đối đơn giản, robot có thể cầm nắm từ những vật dễ vỡ như trứng đến các dụng cụ có hình dạng khác nhau.
Lợi ích và khó khăn khi tăng bậc tự do

Gần đây, ngày càng có nhiều cánh tay robot sở hữu 7 khớp giống cánh tay con người. Khi có thêm khớp, robot có thể chọn nhiều tư thế mà vẫn giữ bàn tay tại cùng một vị trí, nhờ đó dễ tránh va chạm hơn trong nơi làm việc chung với con người hoặc trong không gian hẹp.
Tuy nhiên, bậc tự do càng tăng thì gánh nặng cũng càng lớn. Mỗi khớp cần có động cơ, bộ giảm tốc và cảm biến đo vị trí, khiến robot nặng hơn và đắt hơn. Những sai số nhỏ ở từng khớp tích lũy dần về phía đầu bàn tay, khiến việc duy trì độ chính xác cũng trở nên khó khăn.
Việc điều khiển cũng phức tạp hơn. Vì có nhiều tổ hợp góc khớp để đạt đến cùng một vị trí mục tiêu, cần đánh giá riêng xem tư thế nào an toàn nhất và tốn ít sức nhất. Vì vậy, khi thiết kế robot, điều quan trọng là chỉ bố trí số bậc tự do vừa đủ cho công việc được giao.
Vấn đề này cũng xuất hiện khi con người trực tiếp điều khiển robot. Robot phẫu thuật gắn khớp cổ tay ở đầu dụng cụ đưa qua một lỗ nhỏ để tái hiện nguyên vẹn cử động tay của bác sĩ, còn người điều khiển qua màn hình phải biết đầu dụng cụ có thể chuyển động theo bao nhiêu hướng mới có thể thao tác mà không mắc lỗi.
Bậc tự do là con số quyết định cách robot tương tác với thế giới. Hiểu số lượng và cách bố trí các khớp sẽ giúp chúng ta biết vì sao có robot nhanh và đơn giản, còn có robot chậm nhưng tinh tế.
Tìm ra số lượng khớp phù hợp với công việc chính là bước đầu tiên để thiết kế một robot chuyển động tốt.