
RGB와 CMYK, 화면 색이 인쇄에서 달라지는 이유
ISBN, 책 뒤 13자리 숫자 읽는 법
로봇 팔이 물건을 집어 정해진 자리에 내려놓는 동안, 관절 속 모터는 자기가 얼마나 돌았는지를 쉬지 않고 확인합니다. 시킨 각도에 닿으면 멈추고, 밀려나면 다시 제자리로 돌아오는 이 모터가 서보모터(Servo Motor)입니다.
서보모터란 쉽게 말해 ‘위치를 재는 센서와 판단하는 회로를 품고, 명령받은 위치를 스스로 지키는 모터’를 뜻합니다. 그 뿌리는 1859년 프랑스 기술자 조제프 파르코(Joseph Farcot)가 설계한 배의 조타 장치까지 거슬러 올라갑니다.
이 글에서는 서보모터의 정체와 역사, 명령과 실제를 비교하는 되먹임 원리, 취미용 서보를 움직이는 펄스 신호, 그리고 자주 비교되는 스텝모터와의 차이를 차례로 살펴보겠습니다.
서보모터는 명령과 실제를 비교하며 도는 모터입니다
1. 서보모터란 무엇인가
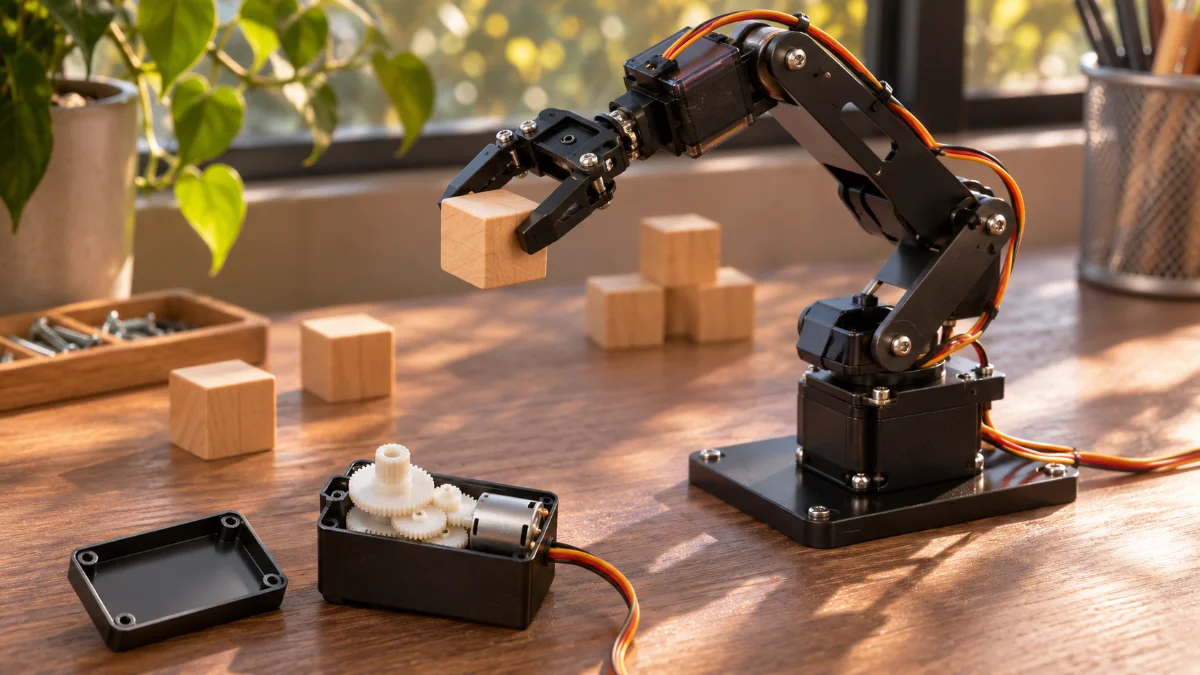
보통의 모터는 전기를 넣으면 돌고 끊으면 섭니다. 그사이 얼마나 돌았는지는 모터 스스로 알지 못합니다. 서보모터는 여기에 ‘지금 어디쯤인지’를 재는 센서와 판단하는 회로를 더해, 정해진 위치에서 멈추고 그 자리를 지키도록 만든 장치입니다.
(1) 명령을 따르는 모터라는 이름
파르코는 1873년 『Le servo-moteur ou moteur asservi』라는 책을 펴냈습니다. 제목의 프랑스어 asservi는 ‘다른 것에 따르게 만든’이라는 뜻으로, 명령을 충실히 따르는 모터라는 성격이 이름에 그대로 담겨 있습니다.
(2) 군함의 키를 돌리던 증기 장치
파르코의 1859년 설계는 키의 실제 위치를 이용해 피스톤으로 보내는 증기의 양을 조절했습니다. 덕분에 몇 톤짜리 키를 단 거대한 군함도 조타수 한 사람이 바퀴 하나로 조종할 수 있었습니다. 위치를 되돌려 받아 움직임을 고치는 원리가 이때 이미 쓰였고, 그래서 파르코는 되먹임으로 기계를 다스린 선구자 가운데 한 사람으로 꼽힙니다.
(3) 오늘날의 서보모터
지금은 전기 모터에 센서와 전자 회로를 붙인 형태가 대부분입니다. 산업용 로봇의 관절, 공작 기계, 카메라 짐벌, 무선 조종 모형의 방향타, 학생들이 만드는 작은 로봇 팔까지 ‘정확히 그 위치’가 필요한 곳에 두루 쓰입니다.
2. 명령과 실제를 비교하는 되먹임 원리
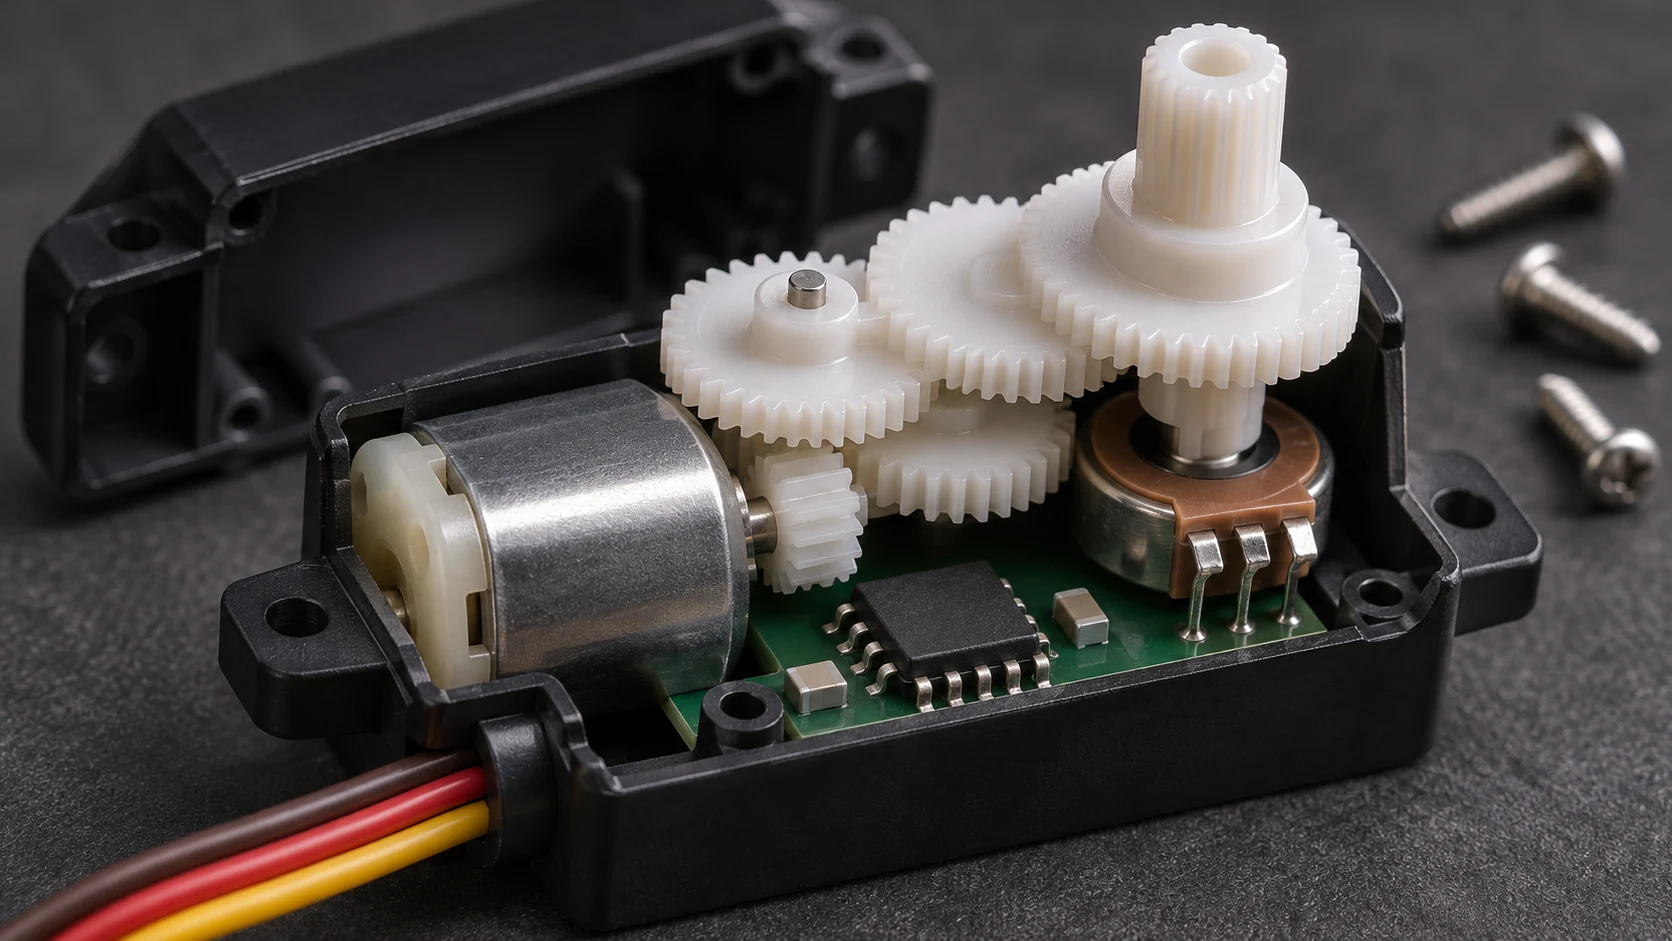
서보모터의 케이스를 열어 보면 작은 모터와 여러 단의 감속 기어, 출력축에 연결된 위치 센서, 그리고 제어 회로가 들어 있습니다. 이 부품들이 하나의 고리를 이루며 같은 일을 쉬지 않고 되풀이합니다.
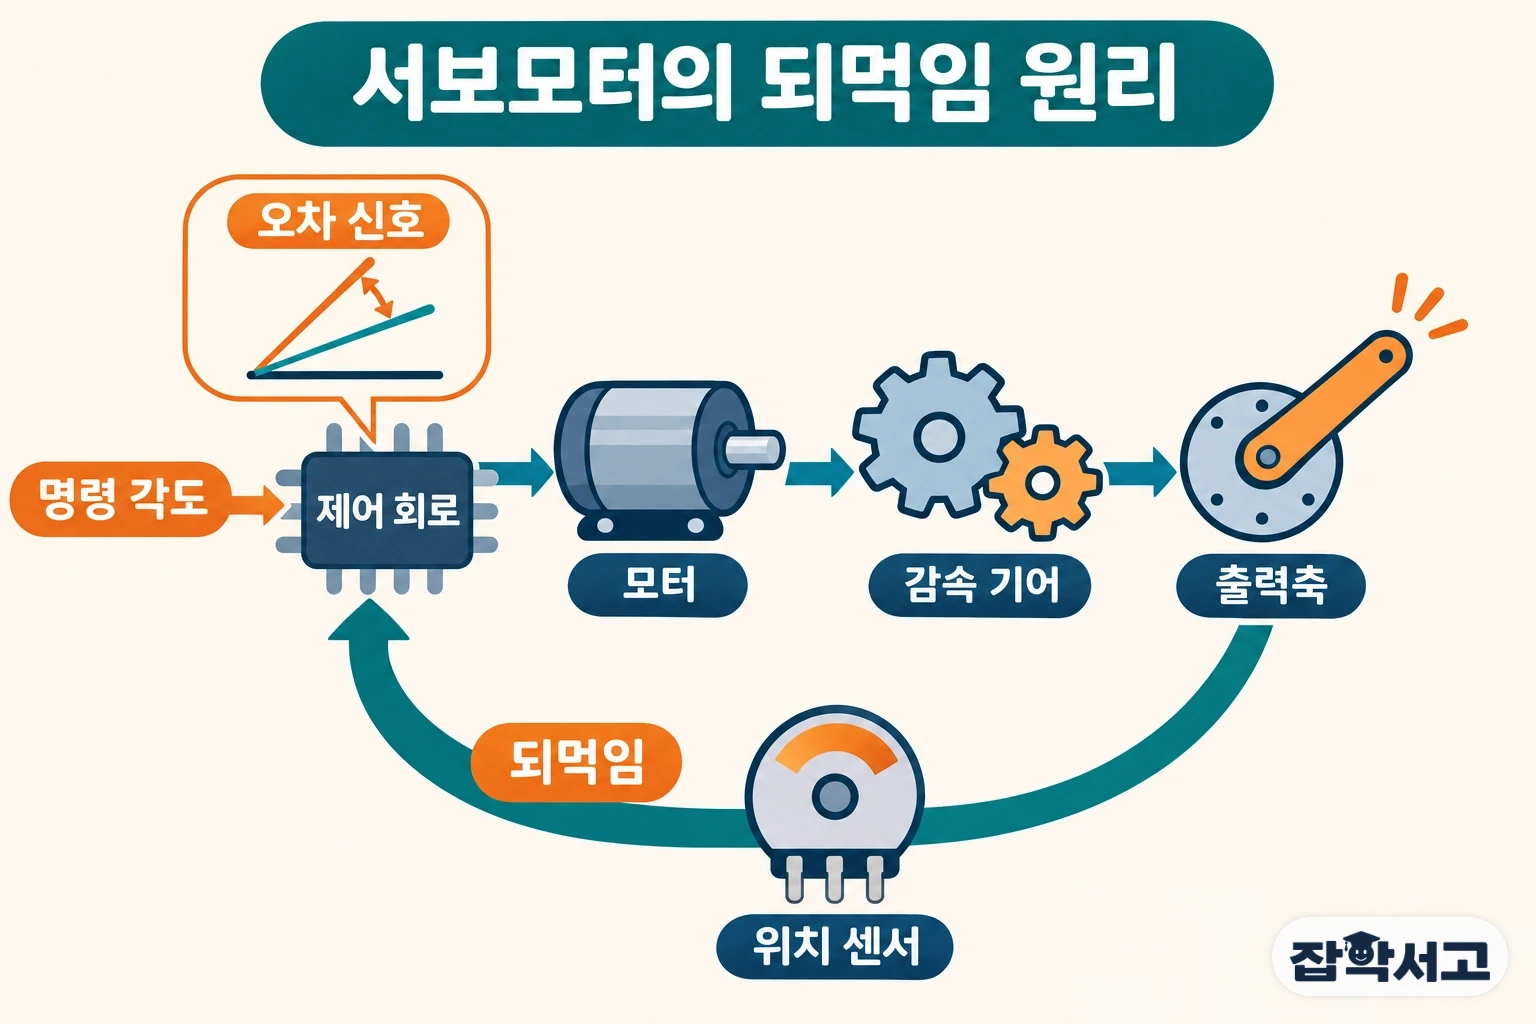
- 폐루프 제어(Closed-loop Control): 결과를 다시 재어 명령과 비교하고, 그 차이로 다음 동작을 정하는 방식입니다.
- 오차 신호(Error Signal): 명령한 위치와 실제 위치의 차이입니다. 제어 회로는 이 신호를 보고 모터를 어느 쪽으로 얼마나 돌릴지 정합니다.
- 퍼텐쇼미터(Potentiometer): 축이 돌아간 만큼 저항값이 바뀌는 센서로, 취미용 서보에서 출력축의 각도를 잽니다.
- 인코더(Encoder): 회전을 펄스나 디지털 값으로 바꿔 알려 주는 센서로, 산업용 서보에서 위치를 더 정밀하게 잽니다.
- 감속 기어(Reduction Gear): 빠르게 도는 모터의 회전을 느리게 바꾸는 대신 힘을 키워 출력축에 전합니다.
핵심은 ‘명령’과 ‘실제’를 계속 비교한다는 점입니다. 출력축을 손으로 살짝 밀면 센서가 어긋남을 알아채고, 모터는 다시 제자리로 돌아가려고 힘을 씁니다. 이 차이를 얼마나 빠르고 부드럽게 줄일지 정할 때에는 흔히 비례-적분-미분 제어 같은 방법이 쓰입니다.
3. 펄스 폭으로 각도를 전하는 취미용 서보
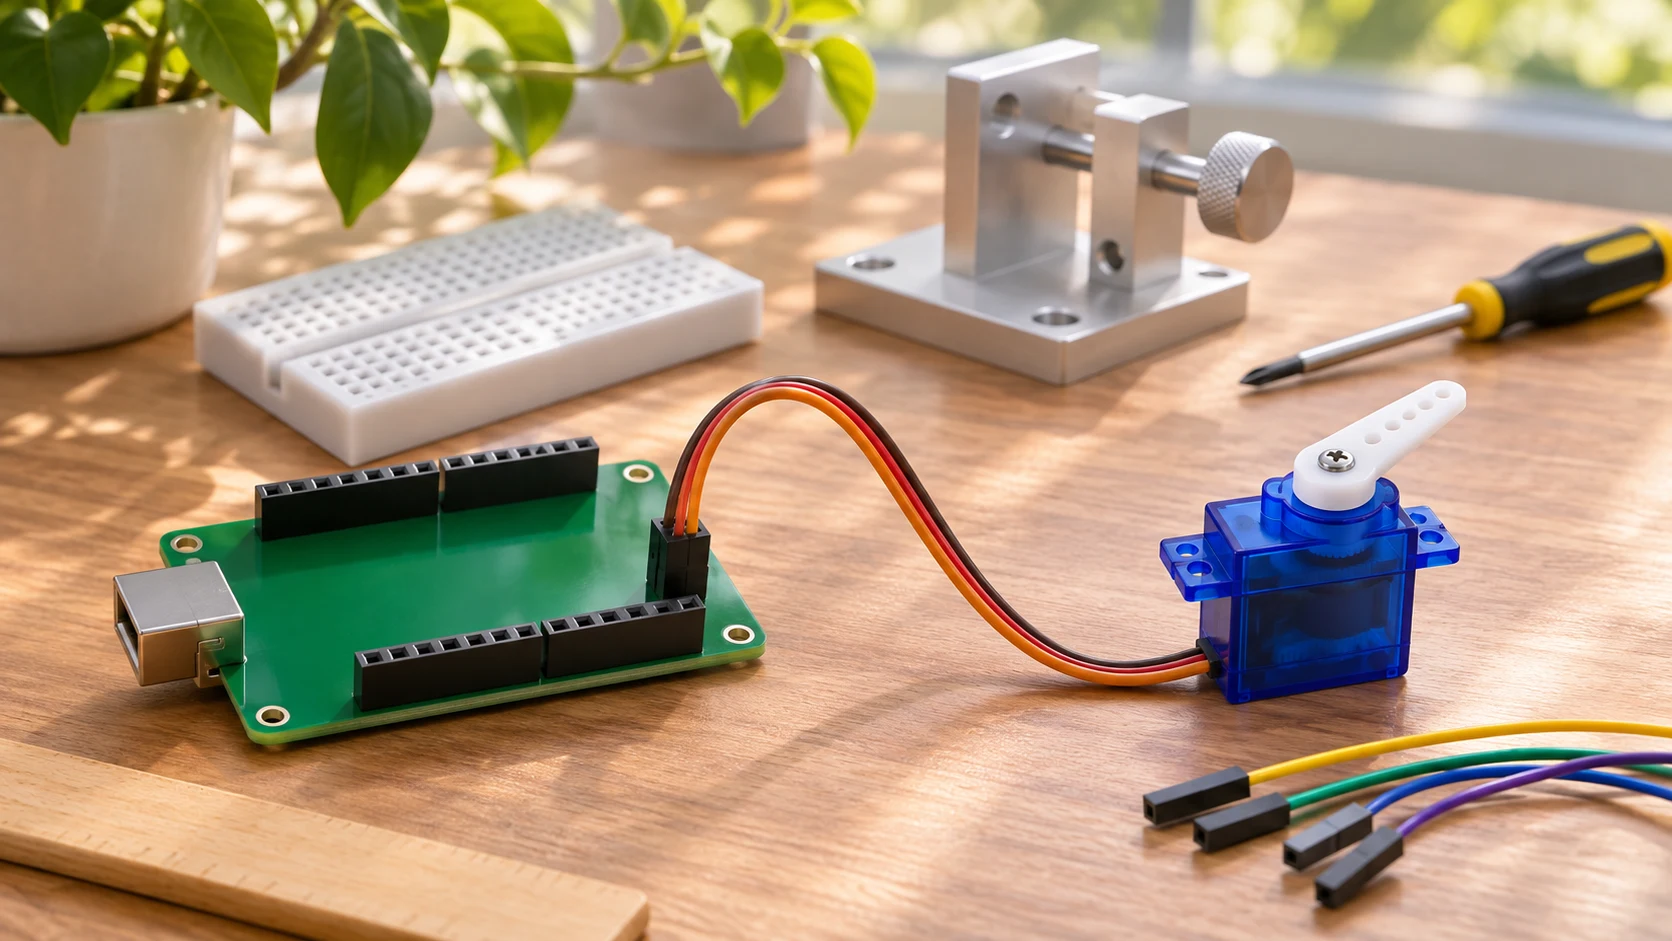
아두이노 같은 작은 기판으로 움직이는 취미용 서보는 서보의 원리를 가장 가까이에서 볼 수 있는 예입니다. 무선 조종 모형에서 쓰던 방식이 그대로 이어져, 명령을 아주 단순한 전기 펄스로 전합니다. 선 몇 가닥과 짧은 코드만으로 각도를 바꿔 볼 수 있어 로봇 교육에도 널리 쓰입니다.
(1) 세 가닥의 선
취미용 서보는 보통 선이 세 가닥입니다. 두 가닥은 전원과 접지이고, 나머지 한 가닥이 명령 신호를 나릅니다. 전원은 4.8V가 표준으로 알려져 있으며 6V 등을 쓰는 제품도 있습니다.
(2) 20밀리초마다 오는 펄스
명령은 펄스 폭 변조(PWM) 신호로 전해집니다. 1초에 50번, 즉 20밀리초마다 펄스가 한 번씩 오고, 그 펄스가 켜져 있는 길이가 목표 각도를 뜻합니다. 보통 1.0밀리초에서 2.0밀리초 사이를 쓰며 1.5밀리초가 가운데 위치입니다. 예를 들어 90도까지 움직이는 서보라면 1.0밀리초 펄스에 0도, 2.0밀리초 펄스에 90도 자리로 갑니다. 움직이는 범위는 제품에 따라 90도에서 180도 사이가 일반적입니다.
(3) 계속 도는 서보
바퀴를 돌릴 수 있게 만든 연속 회전 서보도 있습니다. 이때 펄스 폭은 각도가 아니라 회전 방향과 속도를 뜻하고, 1.5밀리초가 멈춤 신호가 됩니다.
4. 스텝모터와 무엇이 다를까
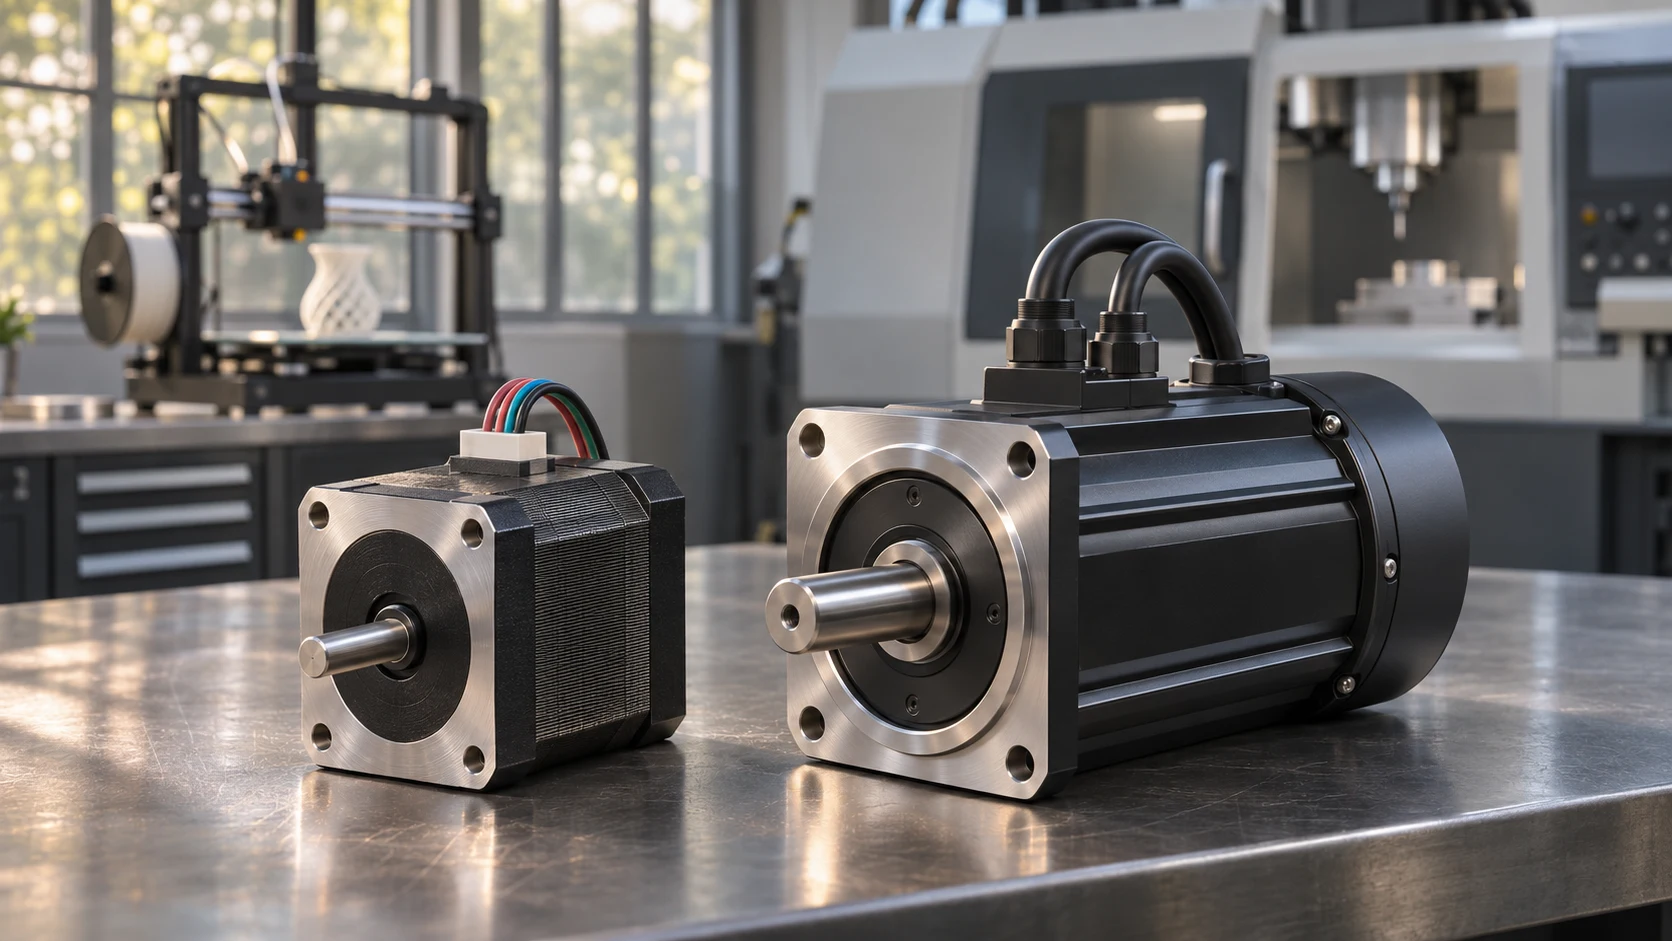
서보모터와 가장 자주 비교되는 것이 스텝모터(Stepper Motor)입니다. 둘 다 위치를 맞추는 데 쓰이지만, 지금 위치를 아는 방법이 근본적으로 다릅니다. 같은 일을 맡겨도 어떤 모터를 쓰느냐에 따라 기계가 뜻밖의 상황에 대처하는 방식이 달라집니다.
(1) 위치를 아는 방법
스텝모터는 한 바퀴를 작은 걸음으로 나눠 돕니다. 흔한 제품은 한 걸음에 1.8도, 한 바퀴에 200걸음입니다. 보낸 걸음 수로 위치를 계산할 뿐 센서로 다시 확인하지 않는 개루프 방식이 일반적입니다. 반면 서보모터는 센서로 실제 위치를 재는 폐루프 방식입니다.
(2) 부하가 바뀔 때
개루프인 스텝모터는 예상하지 못한 부하가 걸리면 걸음을 놓칠 수 있고, 놓친 사실을 스스로 알지 못합니다. 서보모터는 밀려난 만큼이 곧바로 오차로 잡히기 때문에 다시 돌아가 위치를 바로잡습니다.
(3) 무엇을 고를까
스텝모터는 구성과 조정이 간단하고 한 걸음마다 멈춰 버티는 힘(유지 토크)이 강해, 3D 프린터처럼 부하가 일정한 기계에 잘 맞습니다. 부하가 수시로 바뀌거나 위치를 놓치면 곧 사고가 되는 로봇 관절에는 서보모터가 주로 쓰입니다. 요즘은 스텝모터에 인코더를 달아 둘의 장점을 섞은 제품도 나와 있습니다.
시킨 대로 도는 데서 그치지 않고 정말 그 자리에 왔는지를 끝까지 확인하는 것, 서보모터가 정확함을 지키는 비결은 바로 이 습관에 있습니다.
함께 읽으면 좋은 글
이 글 PDF 구매
1,000원한국어 PDF · 회원가입 없이 바로 구매할 수 있습니다.
로봇 팔이 물건을 집어 정해진 자리에 내려놓는 동안, 관절 속 모터는 자기가 얼마나 돌았는지를 쉬지 않고 확인합니다. 시킨 각도에 닿으면 멈추고, 밀려나면 다시 제자리로 돌아오는 이 모터가 서보모터(Servo Motor)입니다. 서보모터란 쉽게 말해 ‘위치를 재는 센서와 판단하는 회로를 품고, 명령받은 위치를 스스로 지키는 모터’를 뜻합니다. 그 뿌리는 1
미리보기
이 링크를 저장해 두세요. 다른 기기에서 열면 이 PDF를 다시 받을 수 있습니다. 다른 사람과 공유하지 마세요.
주문번호 · 문의할 때 이 번호를 알려 주세요.
PDF 구매 옵션 보기
등급별 무료 PDF 혜택과 별도로 구매합니다. 본문은 무료로 읽을 수 있습니다.
구매 방법을 선택하세요
- 로그인하면 어느 기기에서든 다시 받을 수 있습니다
- 구매 내역에 보관됩니다
- 회원가입 없이 바로 결제합니다
- 이 브라우저에서 다시 받을 수 있습니다
- 다른 기기에서는 구매 후 표시되는 개인 링크로 받습니다
- 나중에 이 브라우저에서 회원으로 로그인하면 구매가 계정으로 옮겨집니다
- 링크를 잃어버리고 브라우저 기록(쿠키)을 지우면 다시 받기 어려울 수 있습니다
비회원 구매를 선택했습니다. 결제 후 이 브라우저와 개인 링크로 다시 받을 수 있습니다.
입력한 번호는 결제 처리를 위해 페이앱에 전달하며, 사이트 회원정보에 저장하지 않습니다.
카드·네이버페이·카카오페이 중 사용 가능한 수단을 결제 화면에서 선택할 수 있습니다.
구매 상태를 확인하고 있습니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.