Khi đi bộ, mỗi lần nhấc một chân lên và bước về phía trước, con người đều đứng trên một chân trong khoảnh khắc rất ngắn. Chúng ta làm điều này một cách tự nhiên, nhưng với robot hai chân, bước đi là quá trình liên tục giữ cho cơ thể luôn chực ngã đứng vững ở từng thời điểm. Khái niệm từ lâu được dùng làm tiêu chí đánh giá robot có bị ngã hay không chính là “điểm mômen bằng không (Zero Moment Point)”.
Nói một cách đơn giản, điểm mômen bằng không là “một điểm tại đó lực bàn chân ép xuống sàn và lực sàn đẩy ngược lại không tạo ra mômen làm cơ thể nghiêng về phía trước, phía sau hoặc sang hai bên”. Khái niệm này thường được viết tắt là ZMP, được Miomir Vukobratović thuộc Viện Mihajlo Pupin ở Belgrade, Serbia, giới thiệu lần đầu trong nghiên cứu về đi bằng hai chân năm 1968 và đặt tên vào đầu thập niên 1970.
Trong tài liệu này, chúng ta sẽ lần lượt tìm hiểu ý nghĩa của điểm mômen bằng không và khái niệm đi kèm là đa giác đỡ, sự khác biệt giữa đi bộ tĩnh và đi bộ động, các ví dụ trong đời sống và trên robot thực tế, cùng những hạn chế của tiêu chí này và các hướng phát triển mới.
Nguyên lý giữ thăng bằng của robot hai chân
Điểm mômen bằng không là gì?

Khi robot đứng, sàn đẩy lên nhiều vị trí trên lòng bàn chân. Khi xem xét tổng hợp các lực này, điểm mômen bằng không là vị trí mà mômen do phản lực mặt đất tạo ra quanh các trục ngang theo hướng trước–sau và trái–phải bằng 0. Điều này không có nghĩa là mômen quanh trục thẳng đứng cũng bằng 0. Khi bàn chân tiếp xúc phẳng với sàn, điểm này được xem là trùng với tâm áp lực, tức tâm của lực ép.
- Đa giác đỡ (Support Polygon): Vùng bao quanh phần bàn chân tiếp xúc với sàn; khi đứng bằng một chân, đó là vùng bàn chân ấy, còn khi đứng bằng hai chân, đó là vùng gồm cả hai bàn chân và khoảng trống giữa chúng.
- Khối tâm (Center of Mass): Điểm có thể xem là nơi tập trung toàn bộ trọng lượng của cơ thể, với vị trí thay đổi theo từng bước đi.
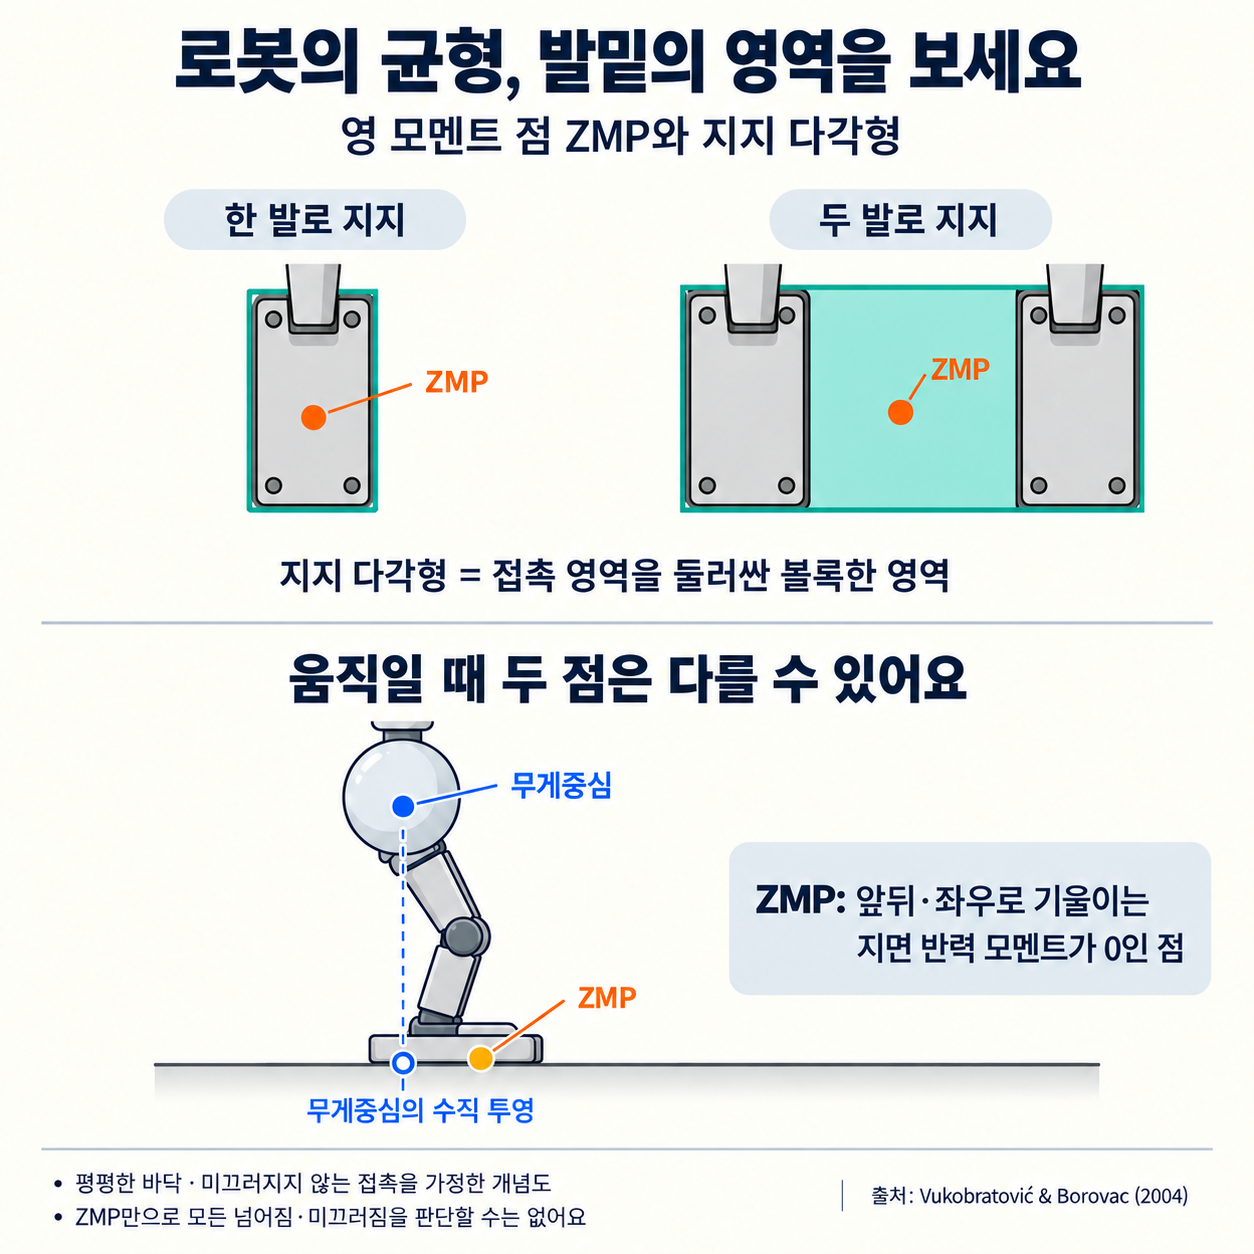
Quy tắc cốt lõi rất đơn giản. Khi điểm mômen bằng không nằm trong đa giác đỡ, bàn chân vẫn bám trên sàn và chịu lực. Nếu mômen gây lật vẫn còn sau khi điểm này chạm đến mép mũi chân hoặc gót chân, bàn chân sẽ xoay quanh mép đó và robot có thể bị nghiêng.
Sự khác biệt giữa đi bộ tĩnh và đi bộ động

Tầm quan trọng của điểm mômen bằng không thể hiện rõ khi so sánh với cách đi trước đó. Cách đi của robot hai chân có thể chia thành hai loại chính.
(1) Đi bộ tĩnh (Static Walking)
Đây là cách đi sao cho hình chiếu thẳng đứng của khối tâm xuống sàn luôn nằm trong đa giác đỡ. Robot có thể dừng lại bất cứ lúc nào mà không ngã, nhưng phải dịch chuyển cơ thể chậm rãi ở mỗi bước nên đi rất chậm. Năm 1973, robot WABOT 1 (WABOT-1) của phòng nghiên cứu do Ichiro Kato phụ trách tại Đại học Waseda, Nhật Bản, đã đi theo cách này.
(2) Đi bộ động (Dynamic Walking)
Đi bộ động dựa trên ZMP là cách tiếp cận tính cả quán tính sinh ra khi chuyển động, để điểm mômen bằng không vẫn nằm trong vùng đỡ dù hình chiếu thẳng đứng của khối tâm tạm thời ra ngoài vùng này. Nhờ tận dụng lực khiến cơ thể chúi về phía trước như con người, robot có thể đi nhanh và tự nhiên hơn nhiều. Năm 1984, robot WL-10RD của cùng phòng nghiên cứu đã giữ thăng bằng động và bước đi theo nguyên lý này, lần đầu tiên minh chứng điểm mômen bằng không trong thực tế.
Hiểu điểm mômen bằng không qua những ví dụ đơn giản

[Ví dụ 1] Đứng vững trên xe buýt khi xe khởi hành
Khi bạn đang đứng mà không nắm tay vịn, nếu xe buýt bất ngờ khởi hành, cơ thể sẽ bị ngả ra sau và trọng lượng dồn về phía gót chân. Nếu mômen gây lật vẫn còn sau khi tâm áp lực chạm đến mép gót chân, bàn chân sẽ xoay quanh mép đó và cơ thể có thể nghiêng ra sau. Việc chúng ta vô thức khuỵu gối và cúi thân trên về phía trước chính là động tác kéo điểm mômen bằng không đã bị đẩy lệch trở lại bên trong bàn chân.
[Ví dụ 2] Cảm biến ở cổ chân của robot hình người
ASIMO do Honda công bố năm 2000 và HUBO do nhóm của giáo sư Oh Jun-ho tại KAIST công bố năm 2004 đã bước đi dựa trên điểm mômen bằng không. HUBO sử dụng phản hồi từ cảm biến lực và mômen xoắn ở cổ chân cùng cảm biến gia tốc ở bàn chân để điều khiển theo thời gian thực, bao gồm điều khiển ZMP, qua đó giảm va đập và rung lắc khi đặt chân xuống đất. Việc những robot này đi với đầu gối hơi khuỵu cũng là một trong những cách điều chỉnh thăng bằng một cách tinh tế.
Hạn chế của điểm mômen bằng không và những hướng phát triển mới

Điểm mômen bằng không là tiêu chí lần đầu giúp robot hai chân bước đi ổn định, nhưng không giải quyết được mọi tình huống.
(1) Giả định mặt sàn phẳng và cứng
Tiêu chí này giả định bàn chân tiếp xúc đều với sàn và không trượt. Ở những nơi bàn chân dễ trượt hoặc chỉ tiếp xúc một bên, như bãi sỏi, mặt băng hay đường núi gồ ghề, chỉ dựa vào điểm này thì khó bảo đảm an toàn.
(2) Chỉ dừng ở những bước đi thận trọng
Vì được thiết kế để giữ thăng bằng khi bàn chân vẫn tiếp xúc với sàn, cách đi này khá dè dặt và không thể áp dụng vào những thời điểm cả hai chân đều rời đất khi chạy hoặc nhảy. Việc liên tục dùng động cơ khớp để chỉnh lại tư thế cũng tiêu tốn nhiều năng lượng.
Để vượt qua những hạn chế này, các nhà nghiên cứu đã tìm kiếm thêm những hướng đi khác.
- Đi bộ động lực học thụ động (Passive Dynamic Walking): Phương pháp được Tad McGeer trình diễn năm 1990, trong đó robot đi xuống một con dốc thoai thoải chỉ nhờ chuyển động đung đưa của chân và trọng lực, không cần động cơ.
- Điểm bắt giữ (Capture Point): Khái niệm do nhóm nghiên cứu của Jerry Pratt đề xuất năm 2006, cho biết cần đặt chân ở đâu để có thể dừng lại khi cơ thể bị đẩy.
- Học tăng cường (Reinforcement Learning): Cho robot học cách đi qua vô số lần ngã trong không gian ảo, từ đó tìm ra cách bước đi giữ được thăng bằng ngay cả trên địa hình gồ ghề.
Điểm mômen bằng không là khái niệm giúp chúng ta nhìn nhận việc đi bộ như một cuộc giằng co không ngừng với nguy cơ ngã. Ngày nay, robot đi và chạy bằng nhiều phương pháp đa dạng hơn, nhưng ý tưởng xem xét sự cân bằng hội tụ ở đâu dưới bàn chân vẫn là điểm khởi đầu của nghiên cứu về đi bằng hai chân.
Biết chính xác lực gây ngã hướng về đâu và giữ lực ấy trong phạm vi bàn chân chính là bước đầu tiên để robot đi bằng hai chân.