ロボットアームが物をつかんで決められた場所に置くあいだ、関節の中のモーターは自分がどれだけ回ったかを休まず確かめています。指令した角度に着けば止まり、押されてずれれば元の位置に戻る、このモーターがサーボモーター(Servo Motor)です。
サーボモーターとは、簡単にいえば「位置を測るセンサーと判断する回路を内蔵し、指令された位置を自ら守るモーター」のことです。その起源は、1859年にフランスの技術者ジョゼフ・ファルコ(Joseph Farcot)が設計した船の操舵装置にさかのぼります。
この記事では、サーボモーターの正体と歴史、指令と実際を比べるフィードバックの原理、ホビー用サーボを動かすパルス信号、そしてよく比べられるステッピングモーターとの違いを順に見ていきます。
サーボモーターは指令と実際を比べながら回るモーターです
1. サーボモーターとは何か
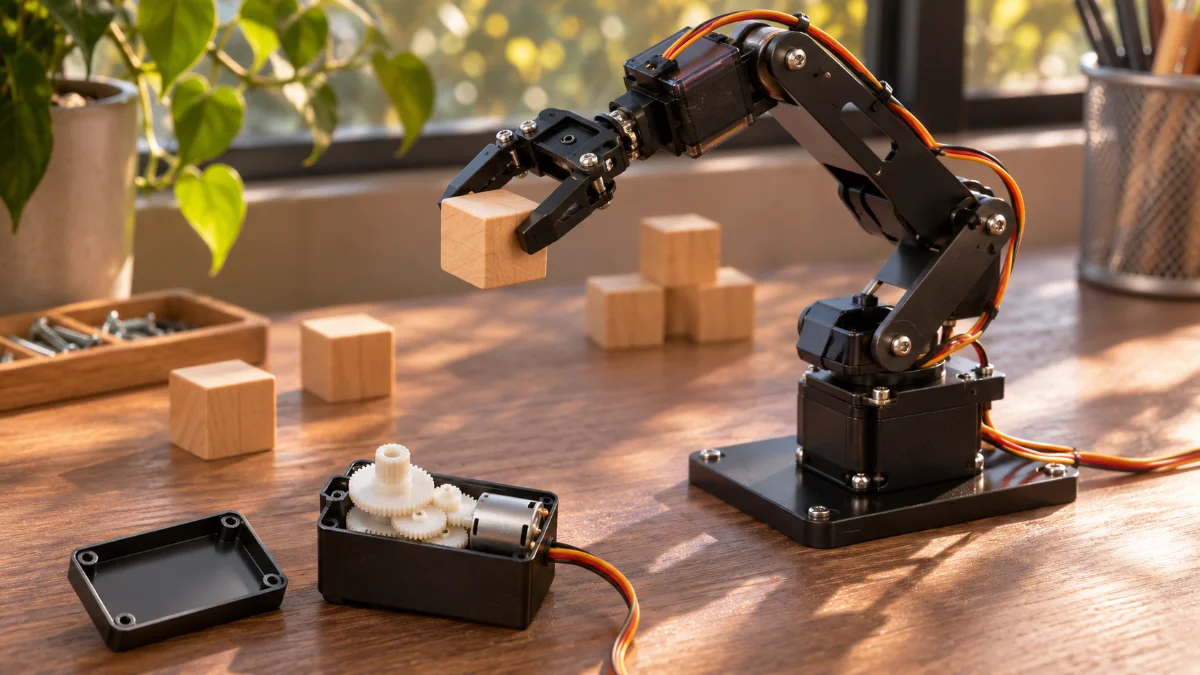
ふつうのモーターは電気を流せば回り、切れば止まります。そのあいだにどれだけ回ったかは、モーター自身にはわかりません。サーボモーターはここに「いまどこにいるか」を測るセンサーと判断する回路を加え、決めた位置で止まってその場所を保つようにした装置です。
(1) 指令に従うモーターという名前
ファルコは1873年に『Le servo-moteur ou moteur asservi』という本を出しました。題名のフランス語asserviは「ほかのものに従わせた」という意味で、指令に忠実に従うモーターという性格が名前にそのまま表れています。
(2) 軍艦の舵を回した蒸気装置
ファルコの1859年の設計は、舵の実際の位置を使ってピストンに送る蒸気の量を調節しました。おかげで、数トンもある舵を備えた巨大な軍艦でも、操舵手ひとりが舵輪ひとつで操れるようになりました。位置をフィードバックして動きを直す原理はこのときすでに使われており、ファルコはフィードバックで機械を制御した先駆者の一人に数えられます。
(3) 現代のサーボモーター
今では電気モーターにセンサーと電子回路を組み合わせた形がほとんどです。産業用ロボットの関節、工作機械、カメラのジンバル、ラジコン模型の舵、学生がつくる小さなロボットアームまで、「まさにその位置」が必要なところで広く使われています。
2. 指令と実際を比べるフィードバックの原理
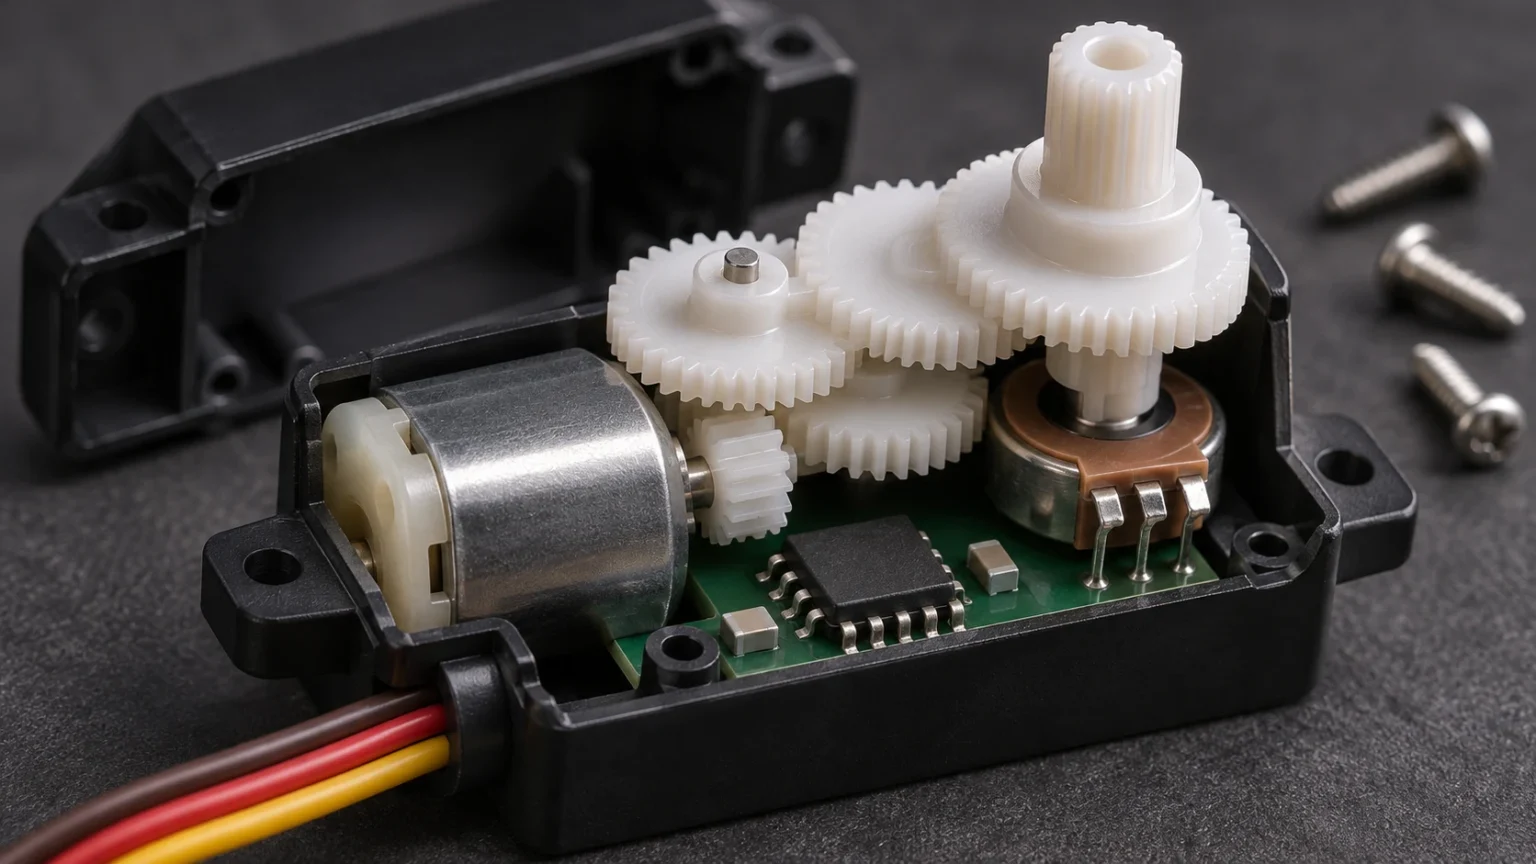
サーボモーターのケースを開けると、小さなモーターと何段もの減速ギア、出力軸につながった位置センサー、そして制御回路が入っています。これらの部品がひとつのループをつくり、同じ仕事を休まず繰り返します。
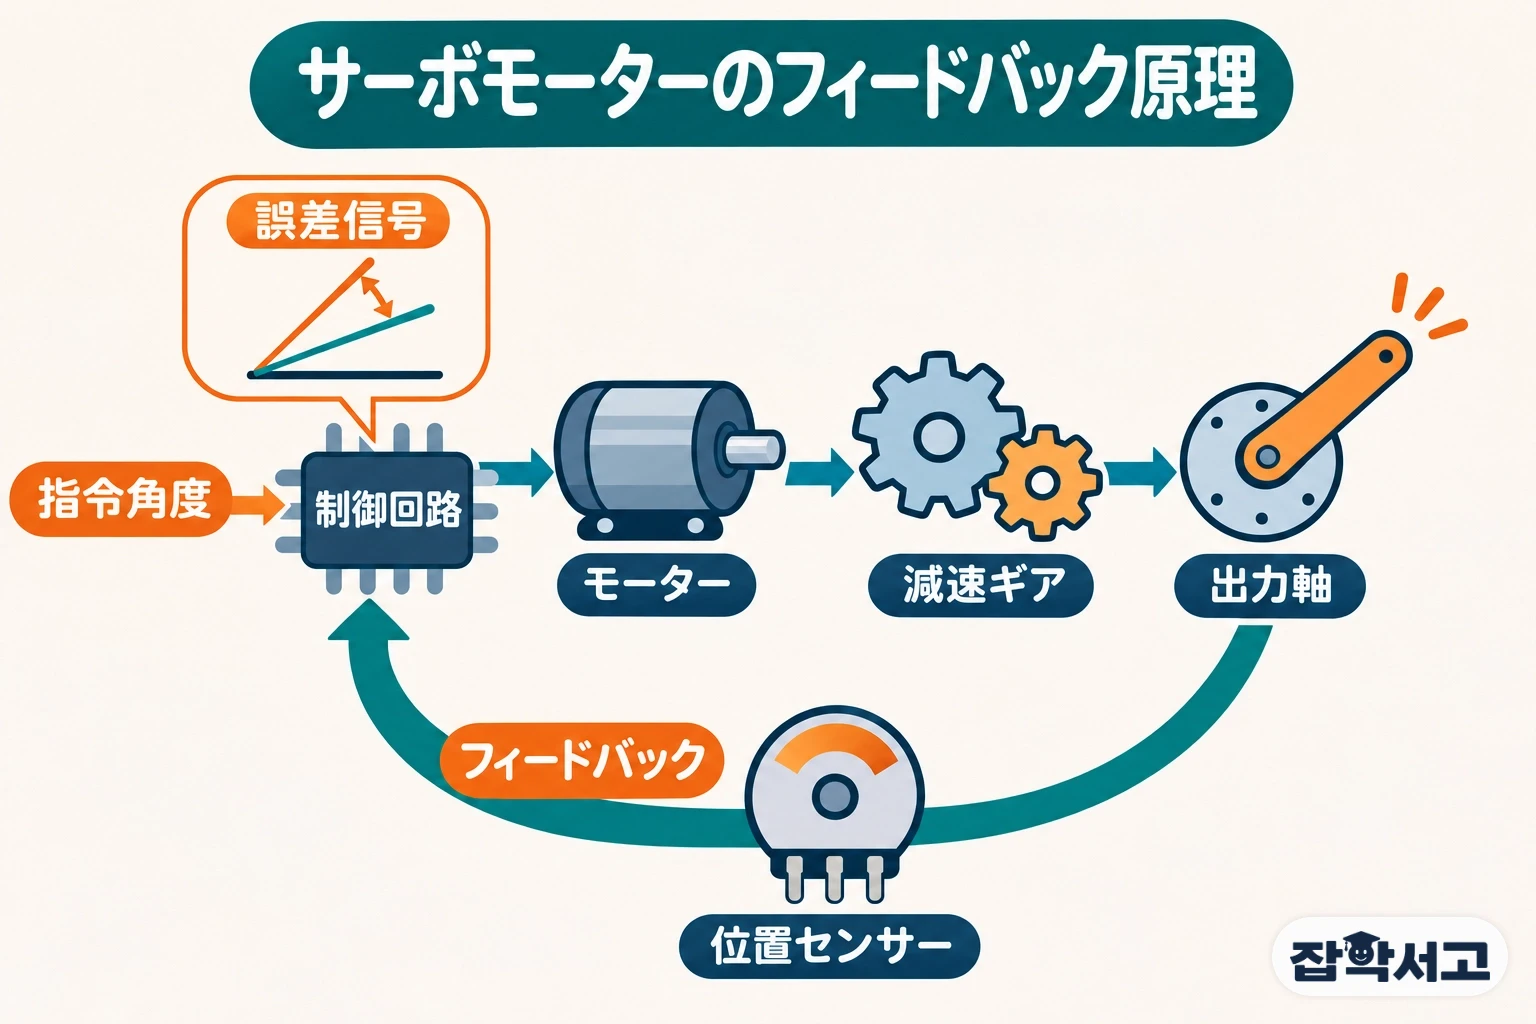
- 閉ループ制御(Closed-loop Control):結果をもう一度測って指令と比べ、その差で次の動作を決める方式です。
- 誤差信号(Error Signal):指令した位置と実際の位置の差です。制御回路はこの信号を見て、モーターをどちらへどれだけ回すかを決めます。
- ポテンショメーター(Potentiometer):軸の回転に応じて抵抗値が変わるセンサーで、ホビー用サーボで出力軸の角度を測ります。
- エンコーダー(Encoder):回転をパルスやデジタル値に変えて伝えるセンサーで、産業用サーボで位置をより精密に測ります。
- 減速ギア(Reduction Gear):速く回るモーターの回転を遅くする代わりに力を大きくし、出力軸へ伝えます。
ポイントは「指令」と「実際」を絶えず比べることです。出力軸を手で軽く押すとセンサーがずれに気づき、モーターは元の位置へ戻ろうと力を出します。この差をどれだけ速く、なめらかに縮めるかを決めるには、比例・積分・微分制御のような方法がよく使われます。
3. パルス幅で角度を伝えるホビー用サーボ
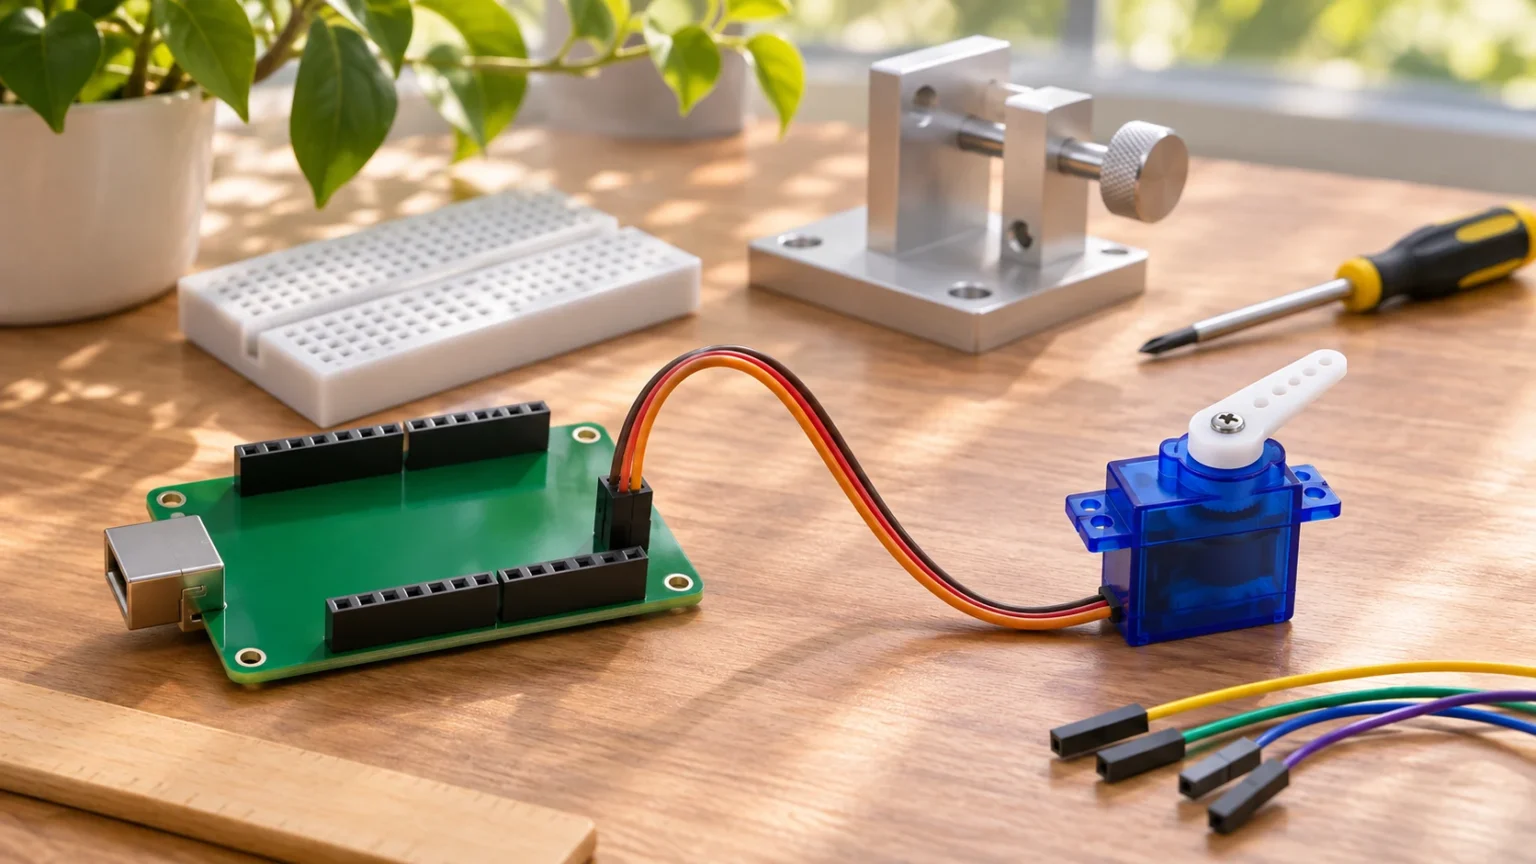
Arduinoのような小さな基板で動かすホビー用サーボは、サーボの原理をいちばん身近に見られる例です。ラジコン模型で使われてきた方式をそのまま受け継ぎ、指令をごく単純な電気パルスで伝えます。数本の線と短いコードだけで角度を変えられるので、ロボット教育にも広く使われています。
(1) 3本の線
ホビー用サーボはふつう線が3本です。2本は電源とグラウンドで、残りの1本が指令信号を運びます。電源は4.8Vが標準とされ、6Vなどを使う製品もあります。
(2) 20ミリ秒ごとに来るパルス
指令はパルス幅変調(PWM)信号で伝えられます。1秒に50回、つまり20ミリ秒ごとにパルスが1回届き、そのパルスがオンになっている長さが目標の角度を表します。ふつうは1.0ミリ秒から2.0ミリ秒のあいだを使い、1.5ミリ秒が中央の位置です。たとえば90度まで動くサーボなら、1.0ミリ秒のパルスで0度、2.0ミリ秒のパルスで90度の位置へ動きます。動く範囲は製品によって90度から180度のあいだが一般的です。
(3) 回り続けるサーボ
車輪を回せるようにした連続回転サーボもあります。この場合、パルス幅は角度ではなく回転の向きと速さを表し、1.5ミリ秒が停止の合図になります。
4. ステッピングモーターと何が違うのか
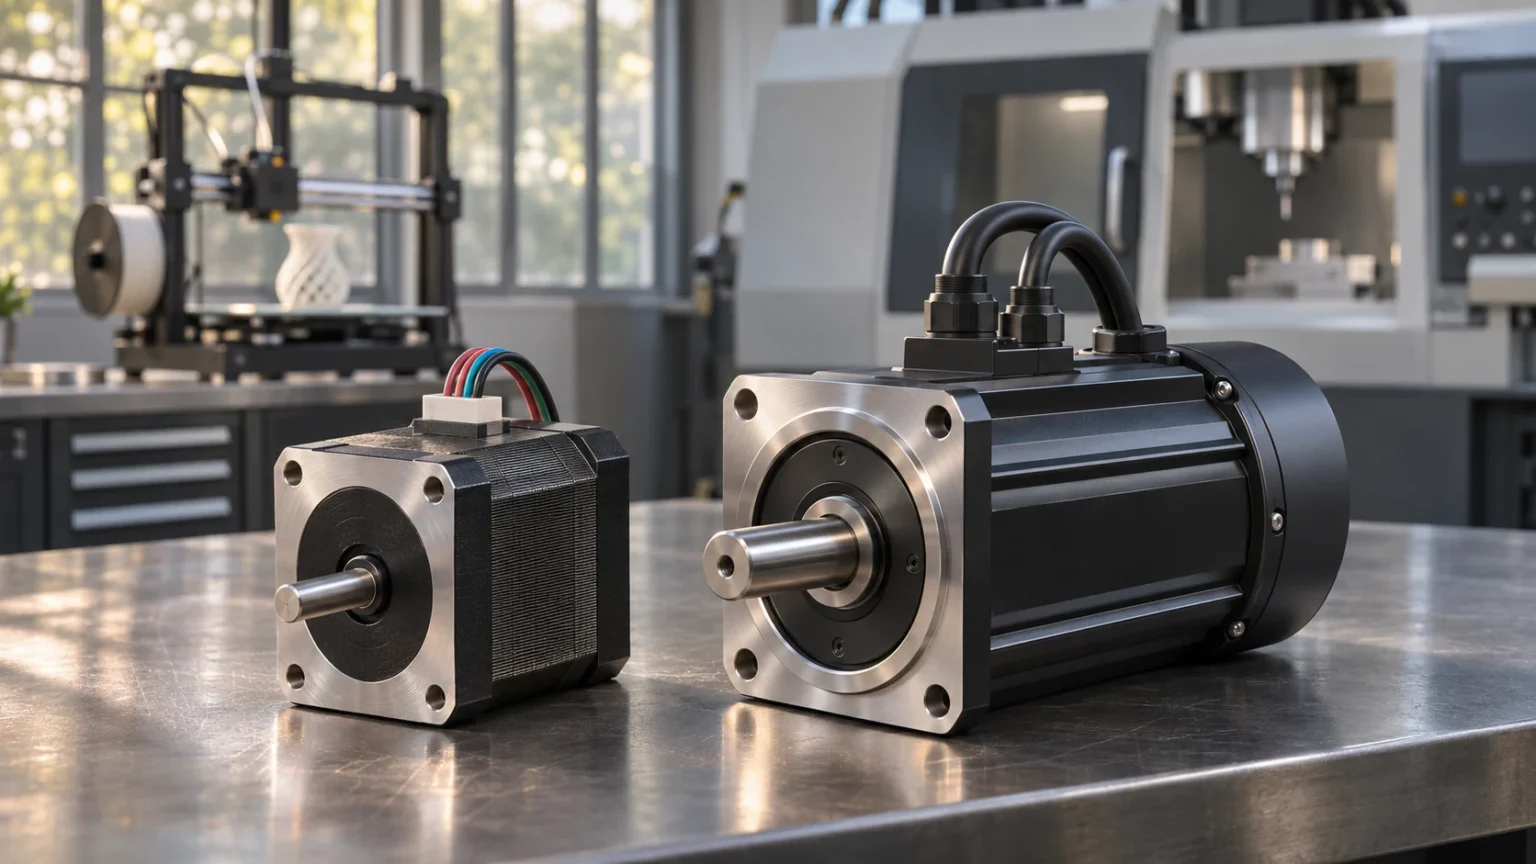
サーボモーターと最もよく比べられるのがステッピングモーター(Stepper Motor)です。どちらも位置合わせに使われますが、いまの位置を知る方法が根本的に違います。同じ仕事を任せても、どちらのモーターを使うかで、機械が思いがけない状況にどう対処するかが変わります。
(1) 位置を知る方法
ステッピングモーターは1回転を小さな歩みに分けて回ります。よくある製品は1ステップ1.8度、1回転200ステップです。送ったステップ数から位置を計算するだけで、センサーで確かめ直さないオープンループ方式が一般的です。一方、サーボモーターはセンサーで実際の位置を測るクローズドループ方式です。
(2) 負荷が変わるとき
オープンループのステッピングモーターは、予想外の負荷がかかると脱調してステップを取りこぼすことがあり、取りこぼしたことに自分では気づけません。サーボモーターは押されてずれた分がすぐ誤差として捉えられるので、戻って位置を正します。
(3) どちらを選ぶか
ステッピングモーターは構成と調整が簡単で、1ステップごとに止まって踏ん張る力(保持トルク)が強いため、3Dプリンターのように負荷が一定の機械に向いています。負荷がたびたび変わり、位置を失うとすぐ事故につながるロボットの関節には、主にサーボモーターが使われます。最近はステッピングモーターにエンコーダーを付けて両方の長所を合わせた製品も出ています。
言われたとおりに回るだけで終わらず、本当にその場所に着いたかを最後まで確かめること。サーボモーターが正確さを守る秘訣は、まさにこの習慣にあります。
あわせて読みたい記事