机械臂夹起物体、放到指定位置的整个过程中,关节里的电机一刻不停地确认自己转了多少。到达指令角度就停下,被推开又会回到原位,这种电机就是伺服电机(Servo Motor)。
简单地说,伺服电机就是“内置测量位置的传感器和负责判断的电路,能自己守住指令位置的电机”。它的源头可以追溯到1859年法国工程师约瑟夫·法尔科(Joseph Farcot)设计的船舶操舵装置。
本文将依次介绍伺服电机的本质与历史、比较指令与实际的反馈原理、驱动业余舵机的脉冲信号,以及它与常被拿来比较的步进电机有何不同。
伺服电机是一边比较指令与实际一边转动的电机
1. 什么是伺服电机
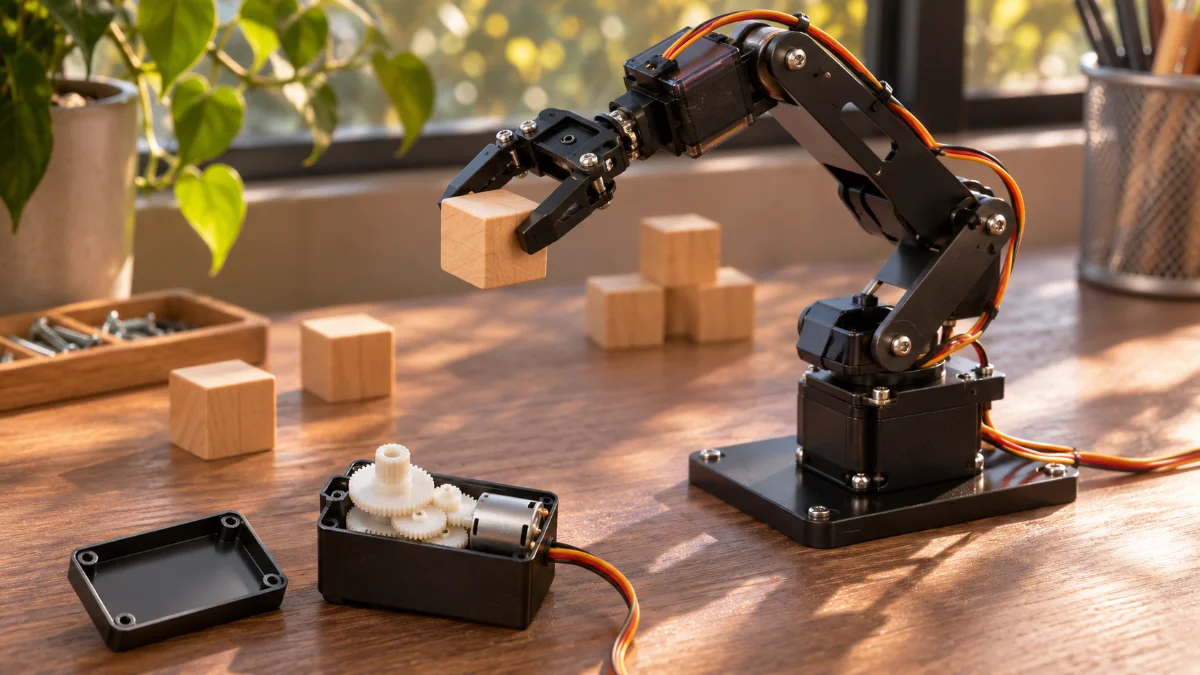
普通电机通电就转、断电就停,至于中间转了多少,电机自己并不知道。伺服电机在此基础上加入测量“现在转到哪里”的传感器和负责判断的电路,让它停在设定位置并守住那个位置。
(1) 名字里就有“服从”
法尔科在1873年出版了《Le servo-moteur ou moteur asservi》一书。书名中的法语asservi意为“使之服从于他物”,听从指令的电机这一特点就体现在名字里。
(2) 转动军舰舵的蒸汽装置
法尔科1859年的设计利用舵的实际位置来调节送往活塞的蒸汽量。借助这一装置,即使是装着几吨重舵的巨大军舰,一名舵手只用一个舵轮也能操纵。把位置反馈回来修正动作的原理那时就已经在使用,因此法尔科被视为用反馈控制机器的先驱之一。
(3) 今天的伺服电机
如今的伺服电机大多是在电动机上加装传感器和电子电路的形式。从工业机器人的关节、机床、相机云台、遥控模型的方向舵,到学生动手做的小机械臂,凡是需要“恰好那个位置”的地方都能见到它。
2. 比较指令与实际的反馈原理
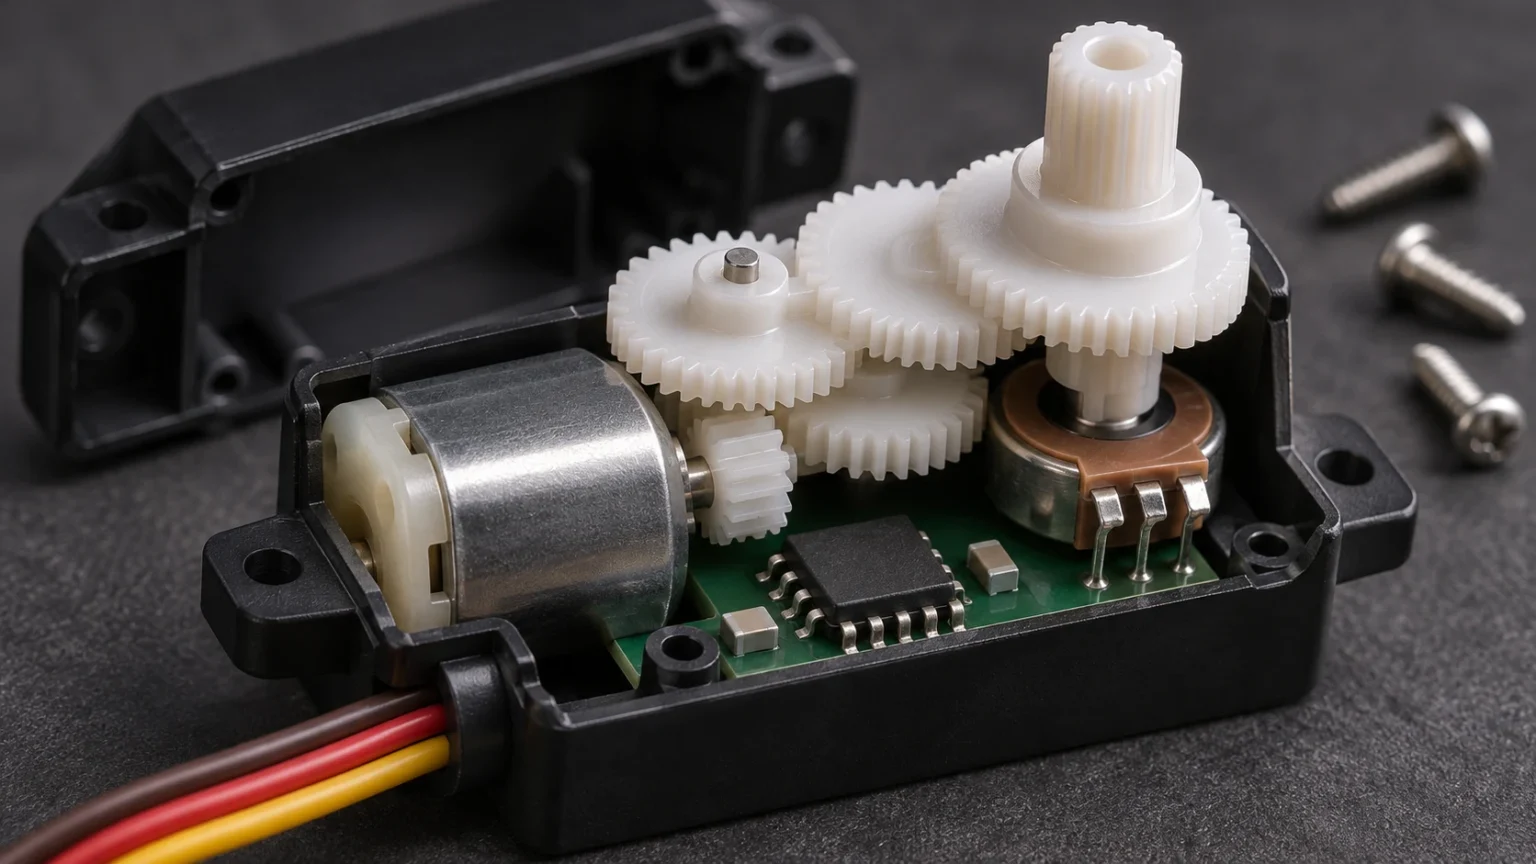
打开伺服电机的外壳,可以看到小电机、多级减速齿轮、连接在输出轴上的位置传感器以及控制电路。这些部件组成一个回路,不停地重复同一件事。

- 闭环控制(Closed-loop Control):重新测量结果并与指令比较,用两者的差来决定下一步动作的方式。
- 误差信号(Error Signal):指令位置与实际位置之差。控制电路根据这个信号决定电机往哪个方向转、转多少。
- 电位器(Potentiometer):阻值随轴的转动而变化的传感器,在业余舵机中用来测量输出轴的角度。
- 编码器(Encoder):把转动变成脉冲或数字值输出的传感器,工业伺服电机用它更精确地测量位置。
- 减速齿轮(Reduction Gear):把电机的高速转动变慢,同时增大力量,再传给输出轴。
关键在于不断比较“指令”和“实际”。用手轻轻推一下输出轴,传感器就会察觉偏差,电机便用力转回原位。至于以多快、多平稳的方式缩小这个差值,常用比例-积分-微分控制等方法来决定。
3. 用脉冲宽度传达角度的业余舵机
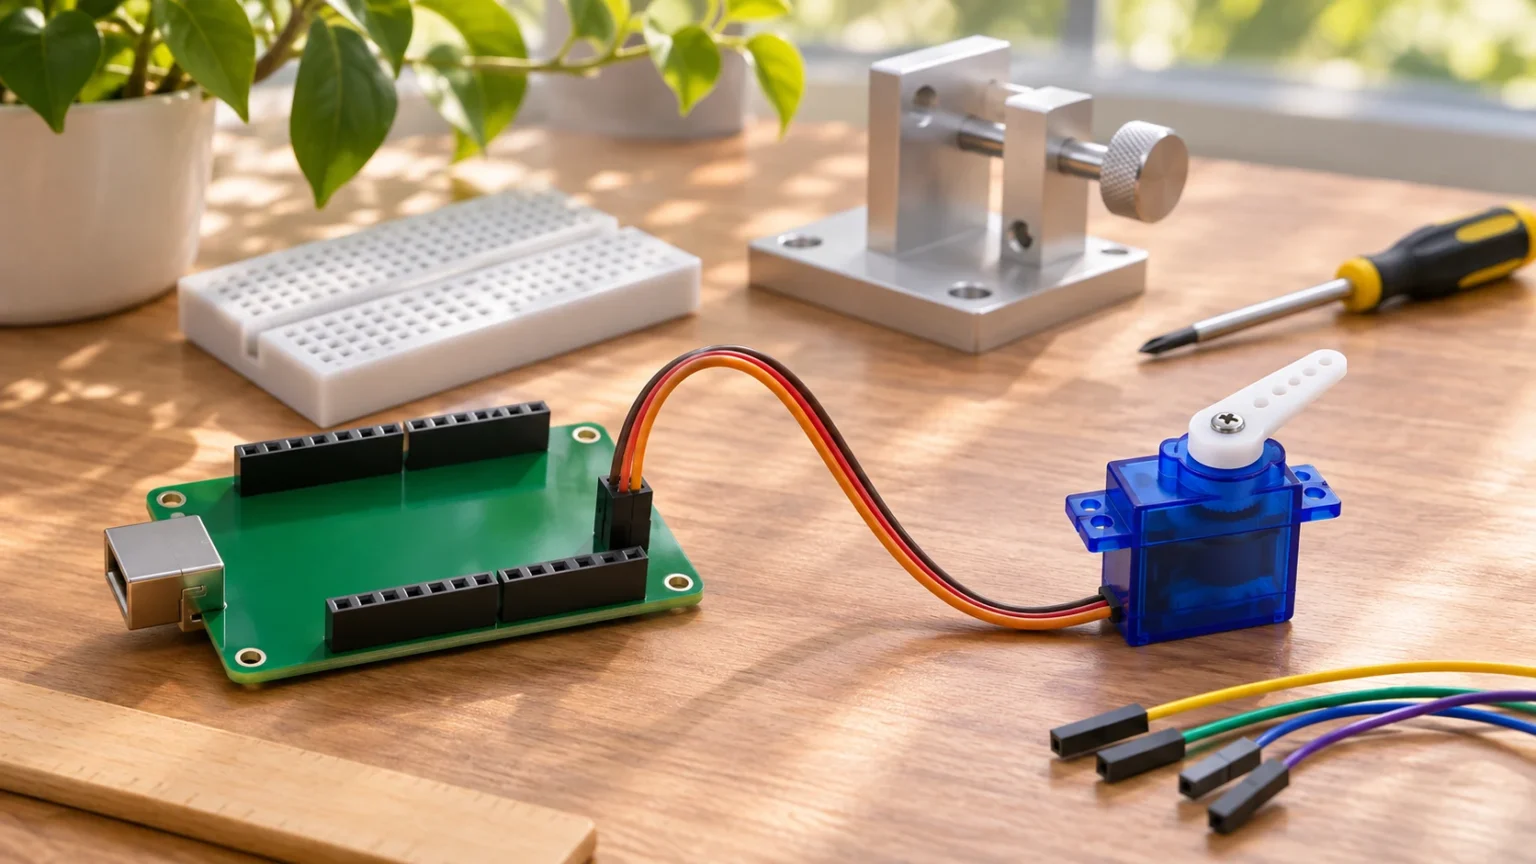
用Arduino等小型电路板驱动的业余舵机,是最容易近距离观察伺服原理的例子。它沿用了遥控模型的做法,用非常简单的电脉冲传达指令。只要几根线和几行代码就能改变角度,所以在机器人教育中也被广泛使用。
(1) 三根线
业余舵机通常有三根线。其中两根是电源和地线,剩下一根传送指令信号。电源一般以4.8V为标准,也有使用6V等电压的产品。
(2) 每20毫秒一个脉冲
指令以脉冲宽度调制(PWM)信号传送。每秒50次,也就是每20毫秒来一个脉冲,脉冲保持高电平的时长代表目标角度。通常使用1.0毫秒到2.0毫秒之间的范围,1.5毫秒对应中间位置。例如,一个最多转90度的舵机,收到1.0毫秒的脉冲时转到0度,收到2.0毫秒的脉冲时转到90度。可动范围因产品而异,一般在90度到180度之间。
(3) 持续旋转的舵机
还有改造成可以带动轮子的连续旋转舵机。这时脉冲宽度表示的不是角度,而是旋转方向和速度,1.5毫秒成了停止信号。
4. 和步进电机有什么不同
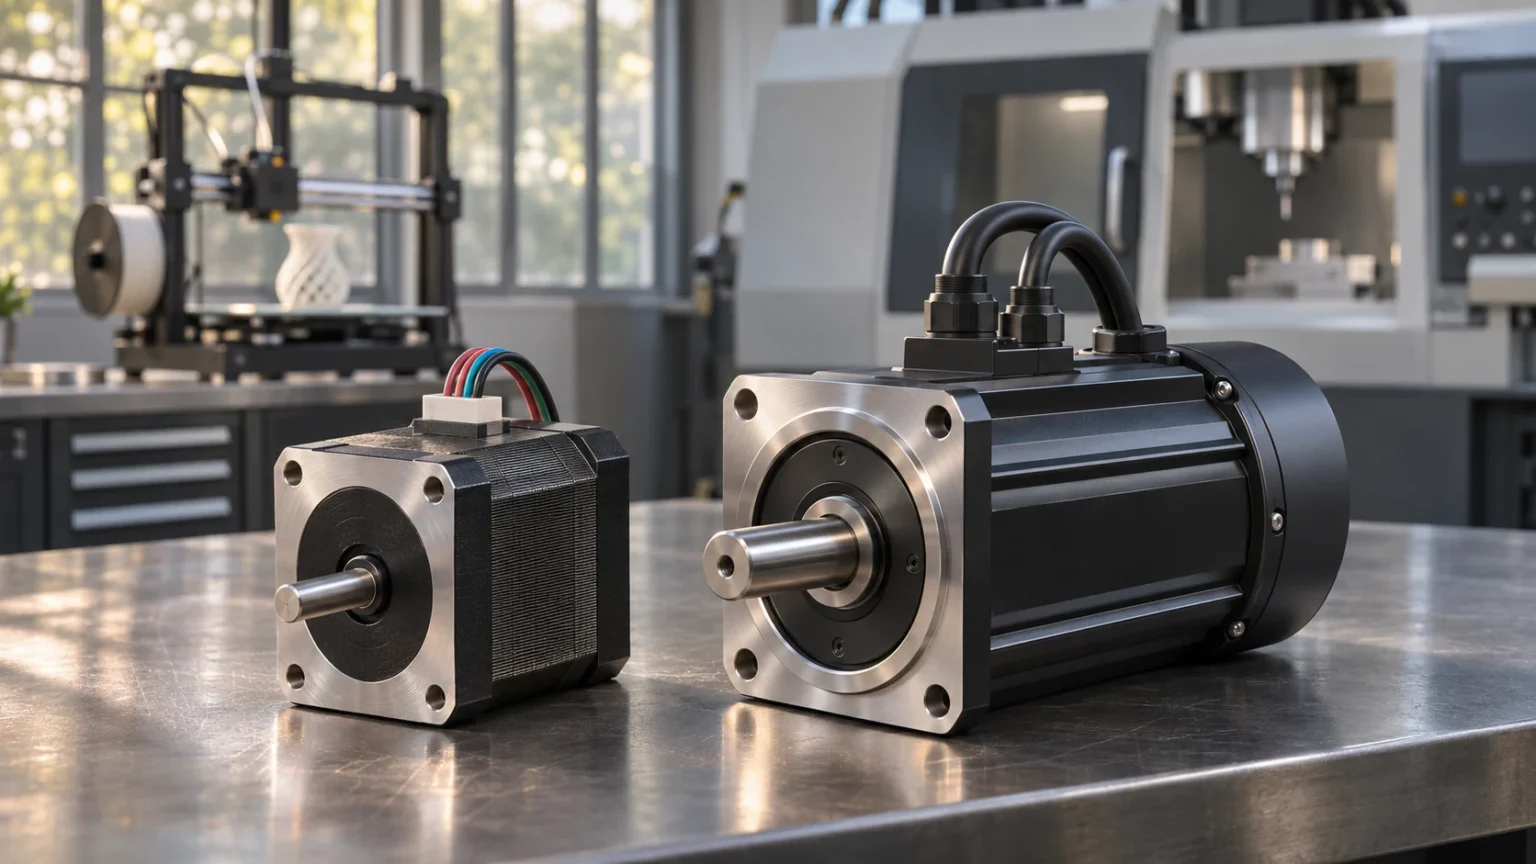
最常被拿来和伺服电机比较的是步进电机(Stepper Motor)。两者都用来定位,但知道自己当前位置的方法根本不同。即使交给它们同样的工作,选用哪种电机也会改变机器应对意外情况的方式。
(1) 掌握位置的方法
步进电机把一圈分成许多小步来转动。常见的产品每步1.8度,一圈200步。它一般采用开环方式,只根据发出的步数推算位置,不再用传感器确认。伺服电机则是用传感器测量实际位置的闭环方式。
(2) 负载变化时
开环的步进电机遇到意料之外的负载时可能丢步,而且自己察觉不到。伺服电机被推开多少,就会立刻被当作误差检测出来,因此能转回去修正位置。
(3) 该选哪一种
步进电机结构和调试都简单,每一步停住时的保持力(保持转矩)很强,适合3D打印机这类负载稳定的机器。负载经常变化、一旦丢失位置就可能酿成事故的机器人关节,则主要使用伺服电机。如今也出现了给步进电机加装编码器、兼具两者优点的产品。
不只照着指令转动,而是坚持确认到底是否真的到了那个位置——伺服电机保持精准的秘诀,就在这个习惯里。
推荐阅读