Có lẽ bạn từng trầm trồ trước một robot giống hệt người trong phim hay tại triển lãm, rồi bất chợt cảm thấy lạnh sống lưng. Da và tóc trông như thật, nhưng nếu đôi mắt chuyển động hơi chậm hoặc gương mặt tươi cười có phần cứng đờ, cảm giác yêu thích bỗng chuyển thành khó chịu. Khoảng mà robot càng giống người lại càng gây rợn người như vậy được gọi là “thung lũng kỳ lạ (Uncanny Valley)”.
Nói đơn giản, thung lũng kỳ lạ là “hiện tượng thiện cảm tăng lên khi robot hay búp bê càng giống người, nhưng đến mức gần như người thật thì thiện cảm đột ngột giảm mạnh và chuyển thành cảm giác bài xích”. Ý tưởng này được giới thiệu lần đầu trong một bài viết ngắn đăng trên tạp chí vào năm 1970 của Masahiro Mori, nhà nghiên cứu robot tại Viện Công nghệ Tokyo, Nhật Bản. Ông vẽ đường cong này dựa trên quan sát và trực giác của một người chế tạo robot, chứ không dựa trên kết quả thí nghiệm.
Tài liệu này lần lượt trình bày cách đọc đường cong thung lũng kỳ lạ, các giả thuyết lý giải cảm giác rợn người, những ví dụ trong lĩnh vực robot và hình ảnh, cùng các cách tránh thung lũng này khi thiết kế robot.
Thung lũng kỳ lạ: những khúc uốn giữa mức độ giống người và thiện cảm
Cách đọc đường cong thung lũng kỳ lạ
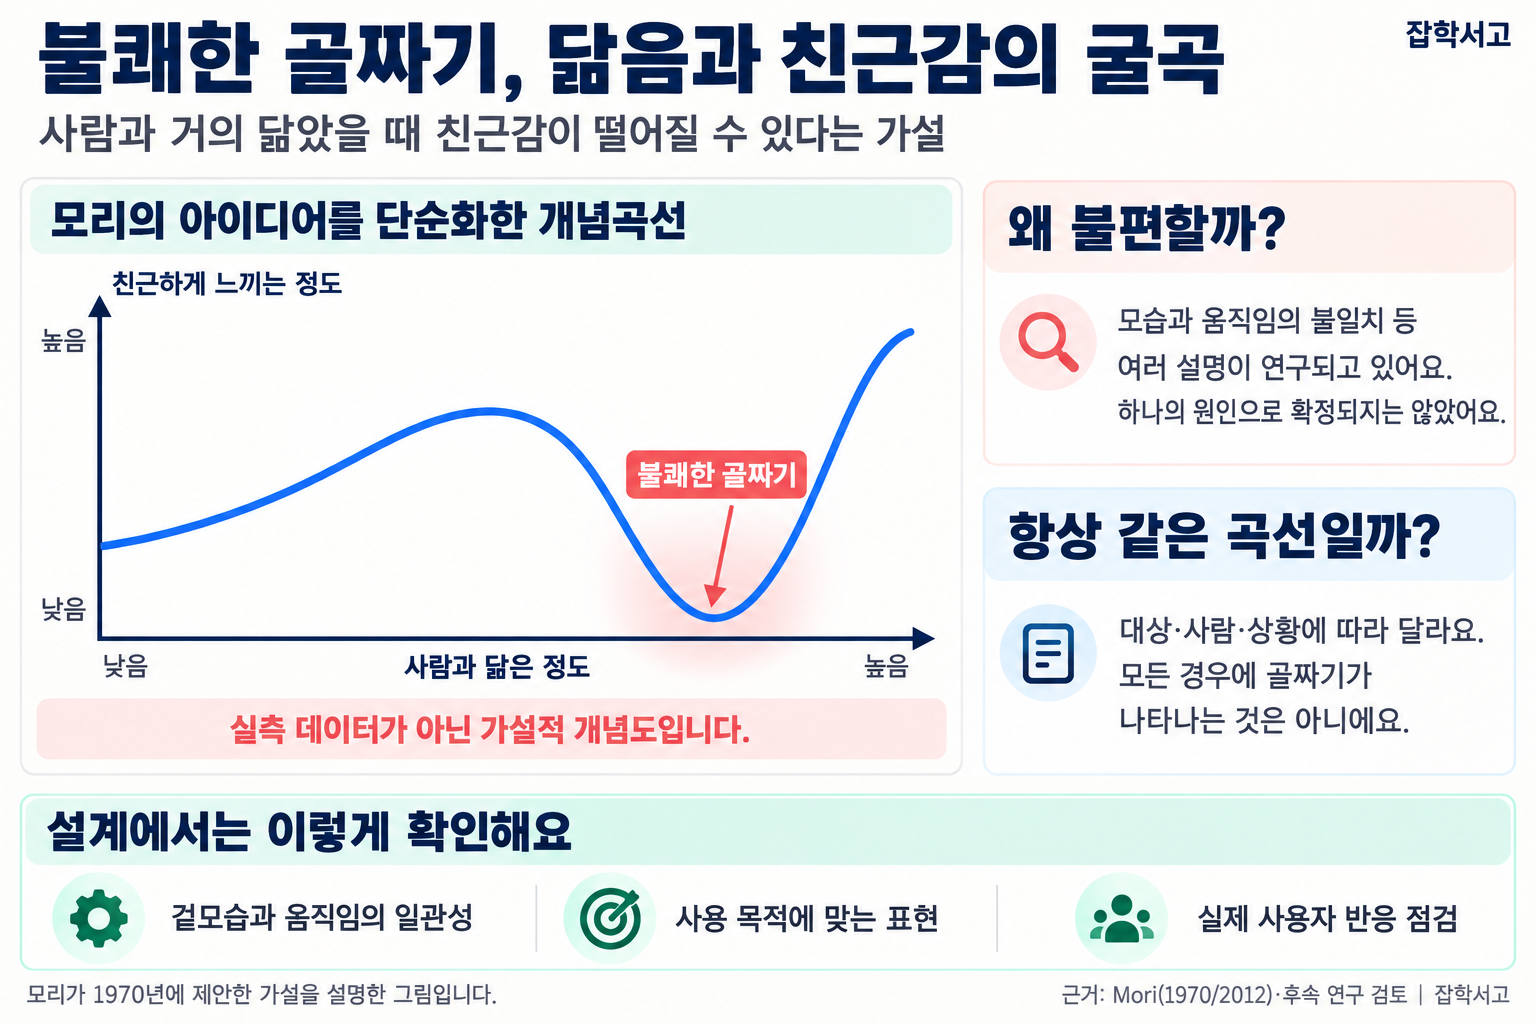
Biểu đồ do Mori vẽ đặt “mức độ giống người” trên trục ngang và “mức độ cảm thấy gần gũi” trên trục dọc. Đường cong ban đầu tăng nhẹ, rồi lõm sâu ở vùng rất gần với con người, sau đó lại vươn lên khi đạt đến một người thật khỏe mạnh.
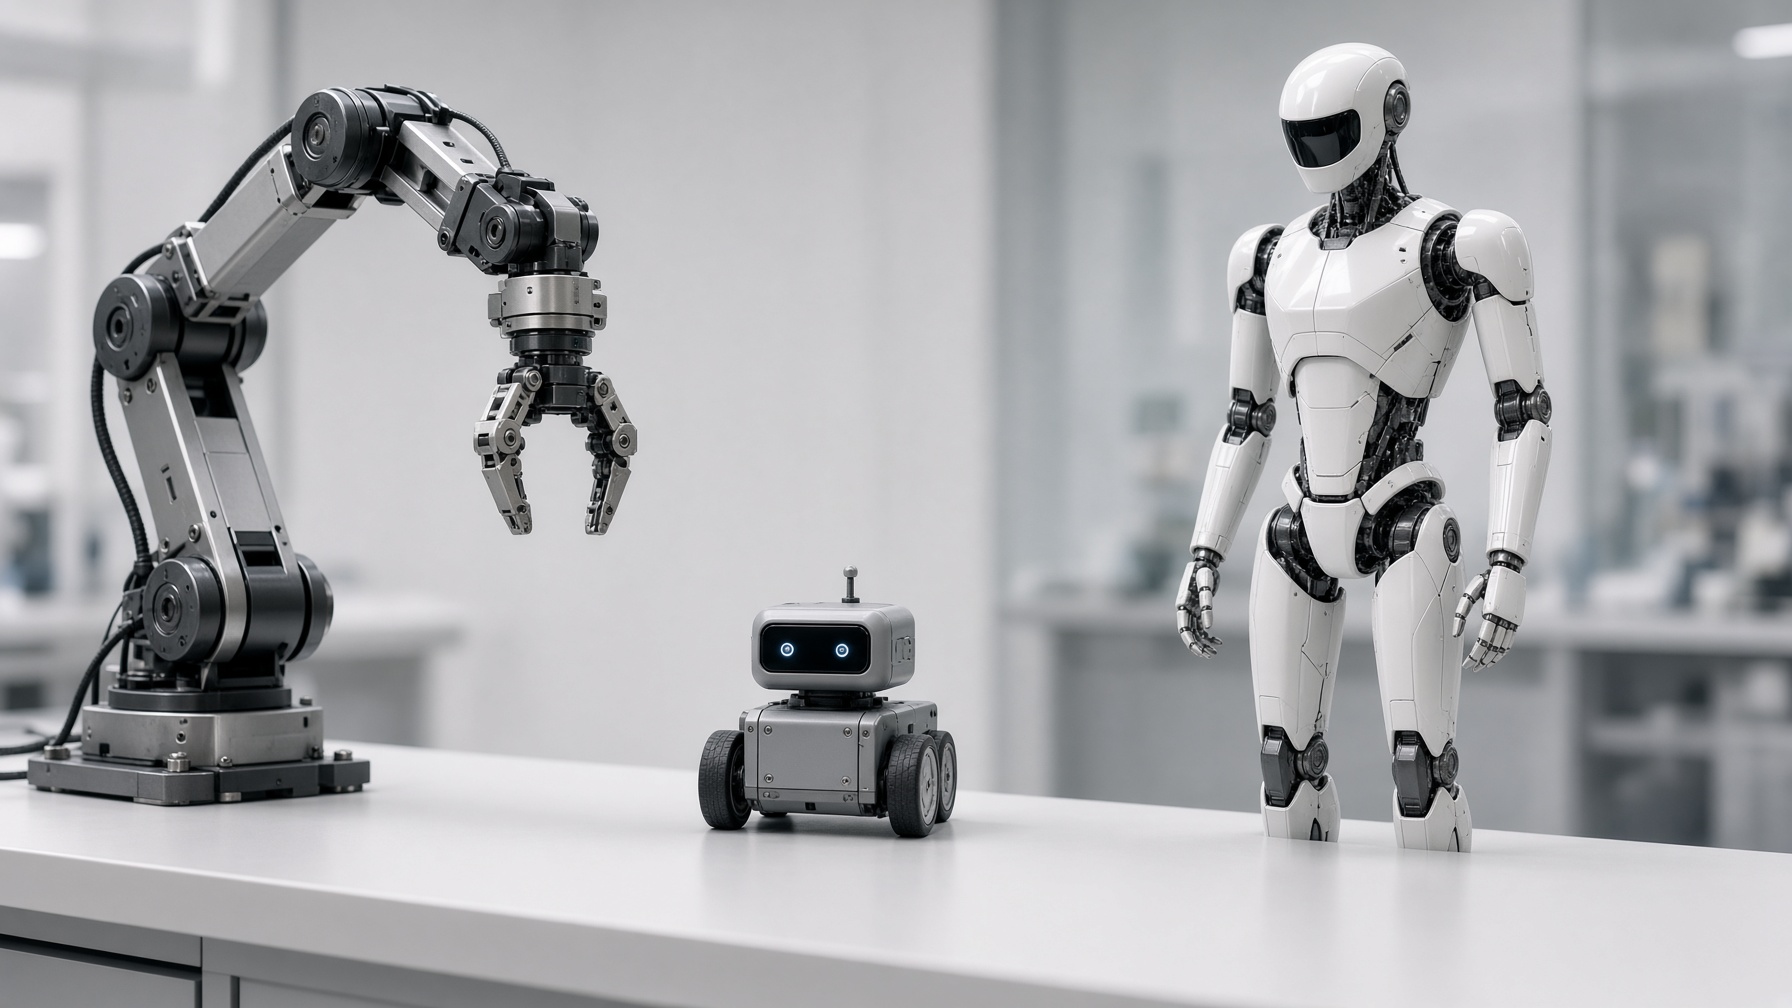
- Robot công nghiệp (Industrial Robot): Với hình dáng máy móc chỉ có cánh tay, chúng nằm ở điểm khởi đầu có cả mức độ giống người lẫn cảm giác gần gũi đều thấp.
- Robot đồ chơi (Toy Robot): Có đầu và tay chân gợi liên tưởng đến con người nên cảm giác gần gũi tăng lên khá nhiều.
- Đáy thung lũng (Valley Floor): Mori lấy ví dụ về một bàn tay giả nhìn bên ngoài giống tay thật. Khi bắt tay, nếu cảm nhận được sự mềm nhũn như không có xương và nhiệt độ lạnh, người ta lại thấy rợn người.
- Đỉnh thứ hai (Healthy Person): Khi giống con người về mọi mặt, cảm giác gần gũi lại đạt mức cao nhất.
Mori đặt những con rối bunraku, một loại hình múa rối truyền thống của Nhật Bản, ở phía đã vượt qua thung lũng và đi lên trở lại. Ông giải thích rằng tuy nhìn gần chúng rõ ràng khác con người, nhưng khán giả quan sát từ xa lại bị cuốn sâu vào điệu bộ của chúng.
Mori cho rằng khi có thêm chuyển động, đường cong sẽ lên xuống dốc hơn. Bởi những nét thiếu tự nhiên nhỏ bộc lộ rõ hơn nhiều khi đối tượng chuyển động so với khi đứng yên.
Vì sao chúng ta cảm thấy rợn người?
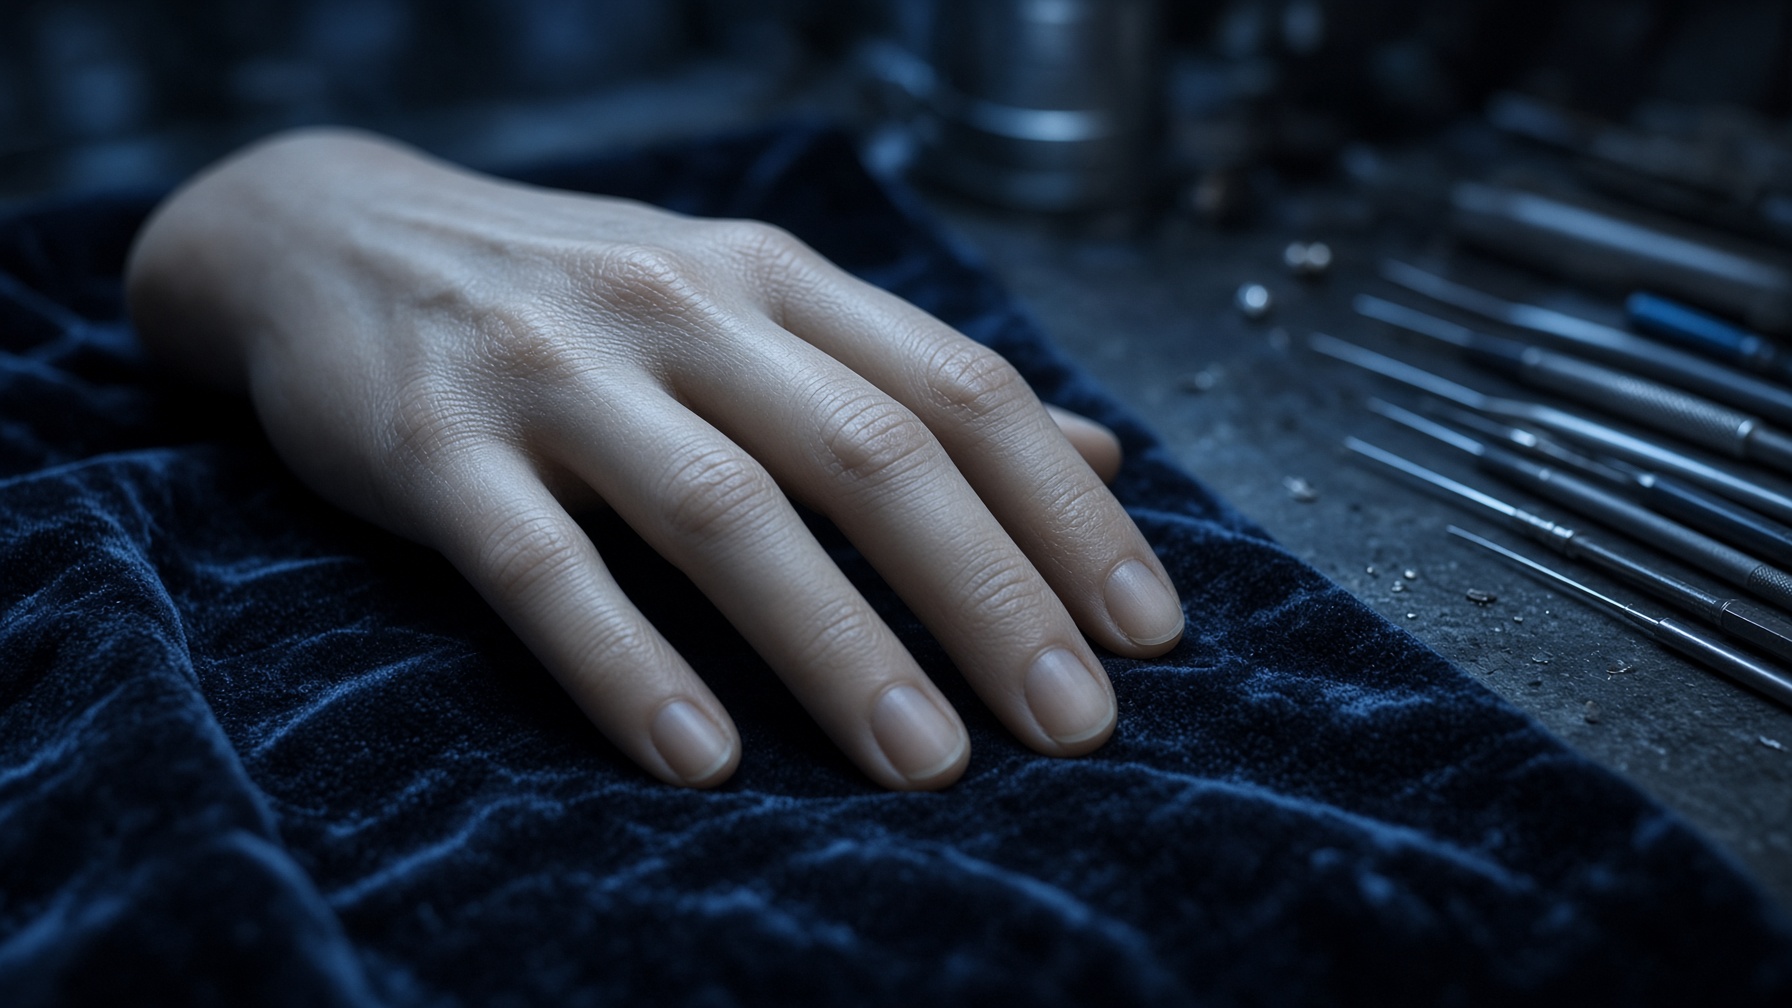
Sau khi bài viết của Mori ra đời, các nhà nghiên cứu thuộc nhiều lĩnh vực đã tìm cách xác định nguyên nhân của cảm giác khó chịu này. Hiện vẫn chưa có một câu trả lời thống nhất, và một số giả thuyết đang được thảo luận song song.
(1) Những tín hiệu không tương thích
Giả thuyết bất tương hợp tri giác (Perceptual Mismatch) giải thích rằng não cảm thấy bối rối khi khuôn mặt được tạo hình tinh xảo như người thật, nhưng cách chớp mắt, kết cấu da và tốc độ chuyển động lại không tương thích. Nghĩa là khi chỉ một bộ phận quá chân thực, cảm giác thiếu tự nhiên sẽ càng tăng.
(2) Phạm trù không thể xác định
Giả thuyết mơ hồ về phạm trù (Categorical Ambiguity) cho rằng cảm giác khó chịu xuất hiện khi khó phân loại dứt khoát đối tượng là “con người” hay “đồ vật”. Đó là vì chúng ta có xu hướng nhanh chóng phân loại những đối tượng xa lạ.
(3) Bản năng bảo vệ cơ thể
Giả thuyết né tránh mầm bệnh (Pathogen Avoidance) giải thích rằng làn da nhợt nhạt hay nét mặt cứng đờ gợi hình ảnh người bệnh hoặc người chết, đánh thức bản năng muốn giữ khoảng cách. Trên thực tế, Mori cũng đặt xác chết và thây ma ở đáy thung lũng.
Nhiều quan điểm cho rằng các giả thuyết này có thể cùng tác động thay vì loại trừ lẫn nhau.
Ví dụ trong lĩnh vực robot và hình ảnh
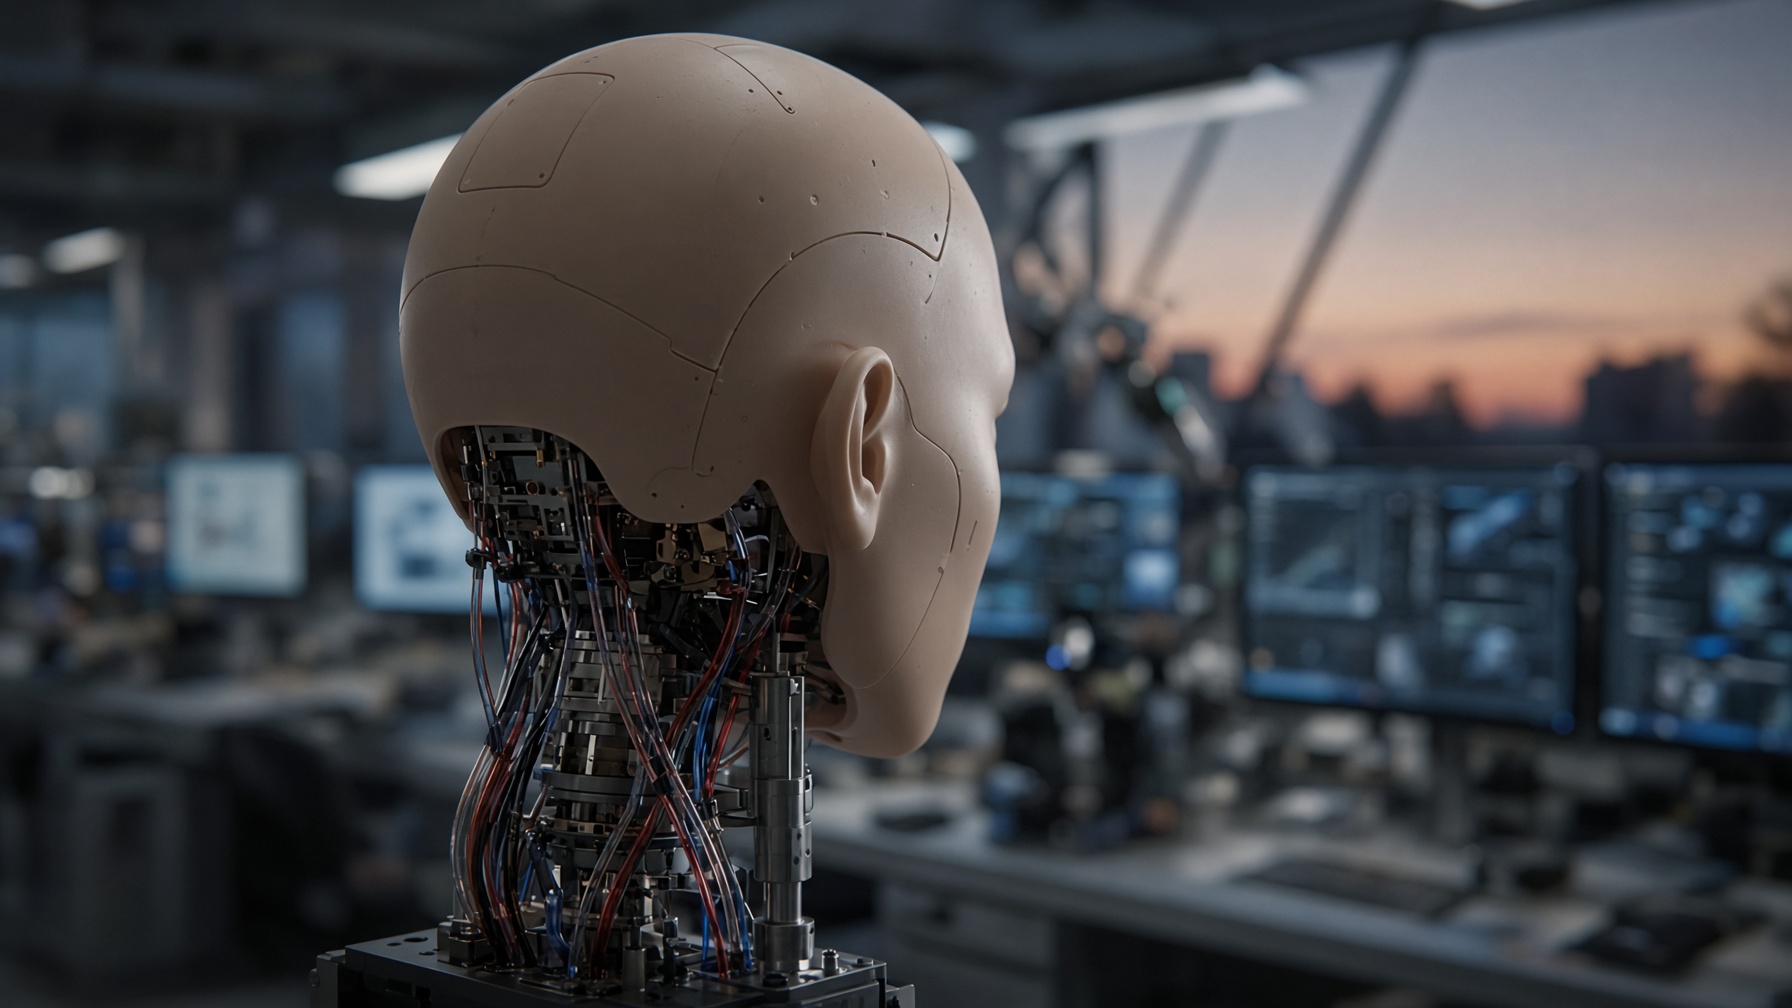
Thung lũng kỳ lạ được bàn đến không chỉ trong các phòng nghiên cứu robot mà còn ở mọi lĩnh vực tạo dựng hình ảnh con người, như điện ảnh và trò chơi.
[Ví dụ 1] Robot giống hệt người
- Geminoid: Đây là robot do giáo sư Hiroshi Ishiguro thuộc Đại học Osaka, Nhật Bản, chế tạo theo hình mẫu của chính mình, được sử dụng để nghiên cứu robot phải giống người đến mức nào thì mới tạo cảm giác gần gũi.
[Ví dụ 2] Phim hoạt hình chân thực
- Tàu tốc hành Bắc Cực (The Polar Express): Ra mắt năm 2004, bộ phim này giới thiệu những nhân vật chân thực tái hiện nguyên vẹn chuyển động của diễn viên, nhưng nhận nhiều nhận xét rằng ánh mắt của họ trông thiếu sức sống.
Ngày nay, những người tạo ra con người ảo trên màn hình và nhân vật trò chơi cũng cố gắng vượt qua thung lũng bằng cách trau chuốt cả những chi tiết nhỏ như sắc hồng hiện qua da, độ ẩm của mắt và các cơ mặt cùng chuyển động khi nói. Ngược lại, những robot hay nhân vật mang phong cách hoạt hình với đôi mắt to và khuôn mặt đơn giản thường nằm gần đỉnh thứ nhất và được yêu thích mà không gây nhiều cảm giác bài xích.
Bài học cho thiết kế robot
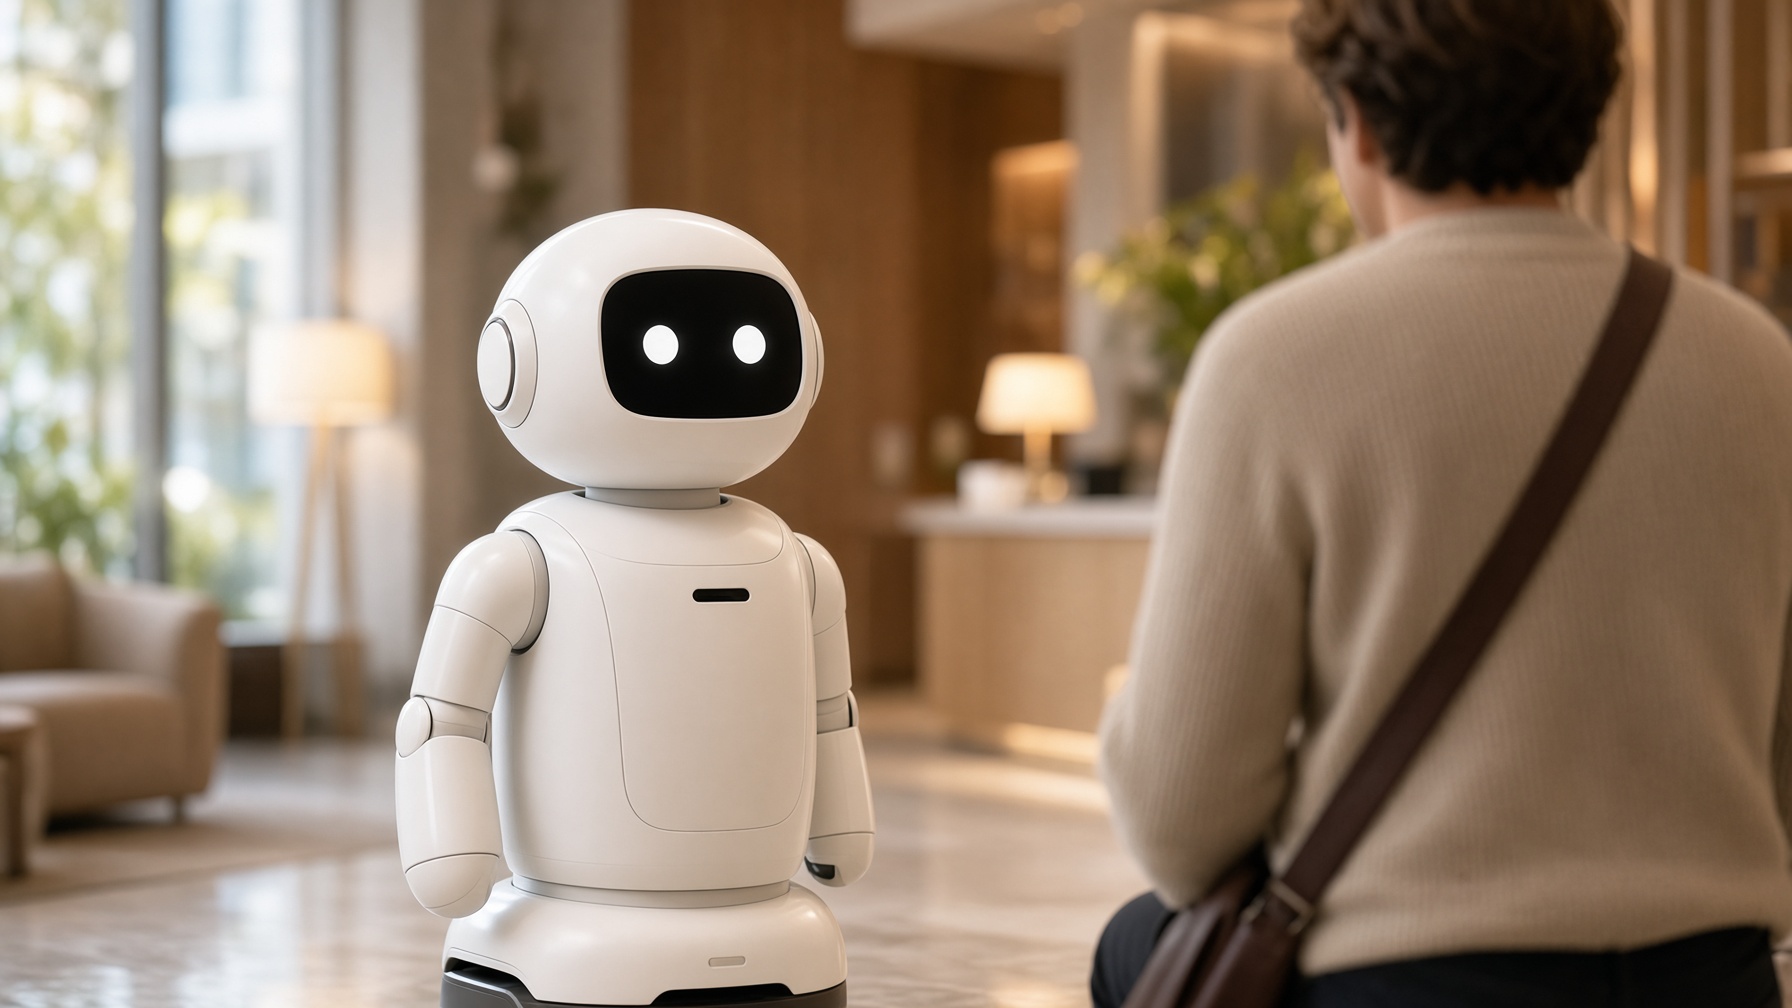
Mori khuyên rằng khi chế tạo robot, thay vì cố sức nhắm đến đỉnh thứ hai, nên hướng đến ngoại hình giống người ở mức vừa phải, gần đỉnh thứ nhất. Những điều mà các nhà thiết kế robot ngày nay ghi nhớ gồm có:
- Chủ động tạo sự khác biệt (Stylization): Đơn giản hóa khuôn mặt hoặc giữ lại dáng vẻ máy móc để thể hiện rõ đó không phải là con người.
- Đồng bộ ngoại hình và chuyển động (Consistency): Nếu ngoại hình chân thực thì cách chớp mắt, biểu cảm và dáng đi cũng phải tự nhiên tương xứng.
- Chọn ngoại hình phù hợp với công dụng (Purpose Fit): Robot càng tiếp xúc gần gũi với con người, chẳng hạn để hướng dẫn hay chăm sóc, thì ấn tượng thân thiện càng quan trọng.
- Hỏi ý kiến người dùng (User Study): Đo lường phản ứng của người dùng thực tế để tìm ra và dần khắc phục những điểm thiếu tự nhiên.
Các nghiên cứu tiếp theo đưa ra cả kết quả cho thấy thung lũng xuất hiện rõ rệt lẫn kết quả không cho thấy điều đó, nên thung lũng kỳ lạ đến nay vẫn là một giả thuyết đang được tiếp tục kiểm chứng. Dẫu vậy, nó vẫn là một câu hỏi quan trọng, thúc đẩy suy ngẫm về nơi con người và máy móc gặp gỡ.
Tạo ra robot khiến con người cảm thấy thoải mái khi tiếp cận thay vì chỉ làm cho giống hệt người chính là bước đầu tiên trong thiết kế những robot sẽ đồng hành bên con người.