Robot hút bụi tự đi khắp sàn nhà và tự quay về đế sạc khi sắp hết pin nay đã trở thành món đồ gia dụng quen thuộc. Thế nhưng ít ai biết rằng một cỗ máy có hành vi tương tự đã tồn tại từ cuối thập niên 1940, khi máy tính còn chưa được dùng rộng rãi.
Do một nhà khoa học não bộ người Anh chế tạo, cỗ máy này đội một chiếc vỏ tròn và bò chậm rãi trên ba bánh xe. Nó tìm đến ánh sáng, đổi hướng khi va phải vật cản và quay về nhà khi cạn sức. Vì hình dáng và cách di chuyển ấy, người ta gọi nó là con rùa. Đó chính là ‘Rùa robot của Grey Walter (Grey Walter’s Tortoises)’.
Trong bài viết này, chúng ta sẽ lần lượt tìm hiểu nhà khoa học đã tạo ra rùa robot và câu hỏi ông theo đuổi, cấu tạo cơ thể gồm hai bóng chân không, cách robot phản ứng với ánh sáng và chướng ngại vật, cũng như di sản chúng để lại cho ngành robot ngày nay.
Những robot tự hành đầu tiên vận hành bằng hai tế bào thần kinh
Thí nghiệm của một nhà khoa học nghiên cứu não
William Grey Walter, người chế tạo rùa robot, là một nhà sinh lý học thần kinh sinh ra ở Mỹ và lớn lên ở Anh. Từ năm 1939, ông nghiên cứu sóng não tại Viện Thần kinh học Burden ở Bristol, Anh.
(1) Người tiên phong nghiên cứu sóng não
Walter tự cải tiến thiết bị đo điện não ghi lại hoạt động điện của não và chỉ ra cách dùng sóng não để tìm khối u não hay vùng gây ra bệnh động kinh. Ông cũng được xem là người đi đầu trong điều khiển học (Cybernetics), lĩnh vực nghiên cứu sự điều khiển ở cả máy móc lẫn sinh vật.
(2) Hành vi phức tạp từ ít tế bào thần kinh
Ông cho rằng bí mật của bộ não nằm ở cách các tế bào thần kinh kết nối với nhau hơn là ở số lượng của chúng. Để chứng minh rằng chỉ cần kết nối khéo một số rất ít dây thần kinh cũng có thể tạo ra hành vi phức tạp, ông quyết định tự tay chế tạo robot.
(3) Sự ra đời của Elmer và Elsie
Hai chiếc đầu tiên hoàn thành trong khoảng năm 1948 đến 1949 và được đặt tên là Elmer và Elsie. Walter gọi chúng bằng một cái tên nghe như danh pháp khoa học, Machina speculatrix, nghĩa là ‘cỗ máy khám phá’.
Cơ thể làm từ hai bóng chân không
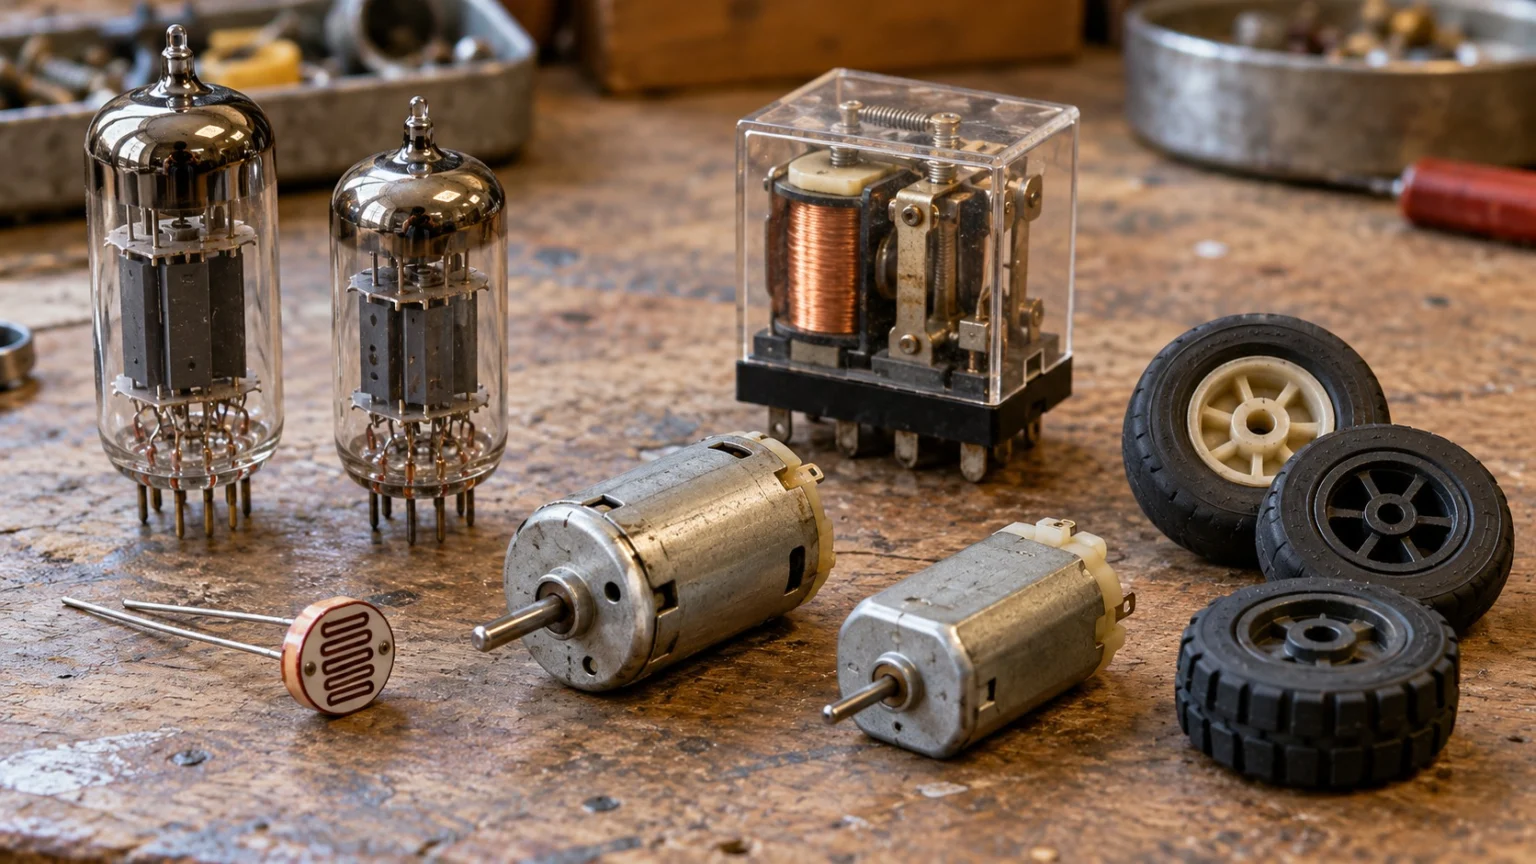
Cơ thể của rùa robot đơn giản đến kinh ngạc. Walter giải thích rằng bộ não của robot này tương đương với hai tế bào thần kinh.
- Bóng chân không (Vacuum Tube): Hai bóng chân không cỡ nhỏ khuếch đại tín hiệu để bật tắt động cơ, đóng vai trò bộ não.
- Tế bào quang điện (Photocell): Con mắt xoay tròn liên tục để cảm nhận ánh sáng xung quanh.
- Công tắc tiếp xúc (Touch Contact): Khi vỏ va vào vật gì đó và bị đẩy lệch, công tắc đóng lại để báo va chạm.
- Hai động cơ (Two Motors): Một chiếc dùng để tiến về phía trước, chiếc còn lại dùng để đổi hướng.
Nguồn điện đến từ pin máy trợ thính và pin 6 vôn. Bóng đèn nhỏ trên đầu được nối để chỉ sáng khi động cơ đổi hướng đang chạy, nhờ vậy người bên ngoài có thể đoán được robot đang làm gì.
Tìm ánh sáng và tránh khi va chạm
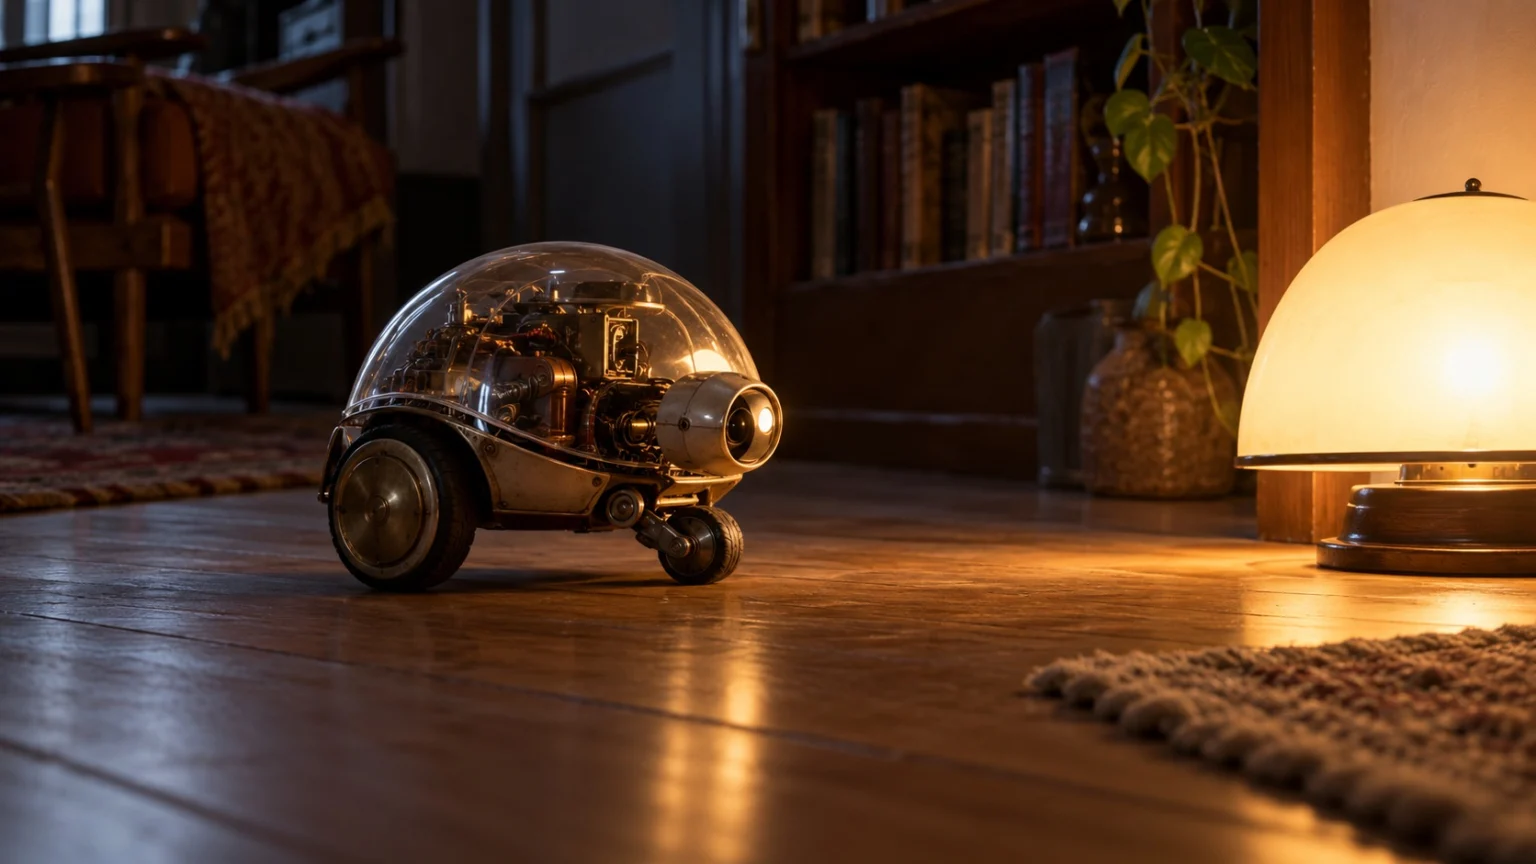
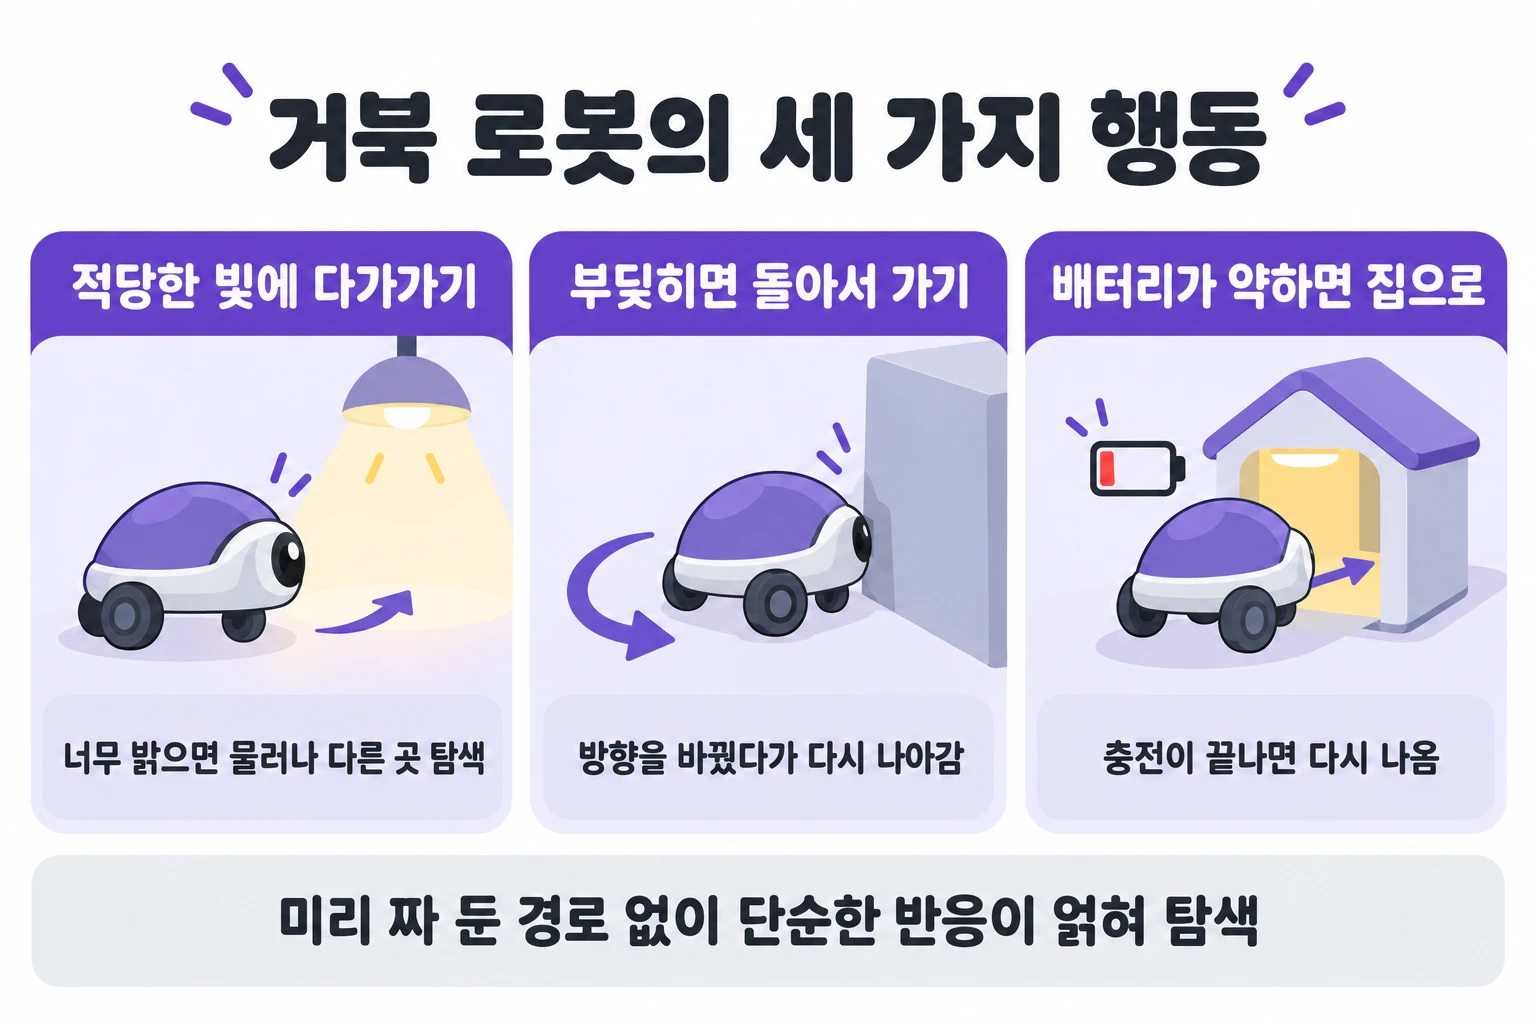
Rùa robot không có lộ trình định sẵn. Khi vài phản ứng đơn giản đan xen với nhau, một hành vi khám phá xung quanh giống như động vật sống đã xuất hiện.
(1) Tiến lại gần ánh sáng vừa phải
Trong bóng tối, tế bào quang điện xoay vòng để tìm ánh sáng, và khi thấy ánh sáng sáng vừa phải, robot tiến lại gần. Ngược lại, nếu ánh sáng quá chói, nó lùi ra và khám phá theo hướng khác.
(2) Va phải thì vòng qua
Khi vỏ chạm vào chướng ngại vật, robot đổi hướng rồi lại tiến lên, lặp đi lặp lại như vậy. Dù không nhìn rõ phía trước, nó vẫn có thể tránh chướng ngại vật theo cách này.
(3) Đói thì về nhà
Khi pin yếu, tín hiệu từ bóng chân không giảm nên robot ít né ánh sáng mạnh hơn và cuối cùng đi vào ngôi nhà sạc (Hutch) có đèn sáng. Sạc xong, nó lại né ánh sáng mạnh và rời khỏi nhà.
Khi thấy chú rùa robot đặt trước gương nhấp nháy và rung mình phản ứng với ánh sáng từ bóng đèn trên đầu chính nó, Walter viết rằng nếu đó là một con vật, có lẽ người ta đã coi nó có một mức độ tự nhận thức nào đó.
Chú rùa biết học và di sản để lại ngày nay
Walter còn thử trang bị cho rùa robot khả năng học hỏi. Chú rùa được gắn mạch CORA, mạch học phản xạ có điều kiện giống như chú chó của Pavlov, được gọi là Machina docilis.
(1) Chú rùa trước công chúng
Walter giới thiệu rùa robot trên tạp chí khoa học ‘Scientific American’ vào năm 1950 và 1951, và đài truyền hình Anh BBC cũng đã quay phim chúng. Năm 1951, những chú rùa robot mới chế tạo được trưng bày tại Lễ hội nước Anh (Festival of Britain).
(2) Bộ não mô phỏng bằng mạch tương tự
Khác với Alan Turing và John von Neumann cùng thời, những người xem hoạt động tinh thần là tính toán số, Walter coi trọng việc mô phỏng bộ não bằng mạch điện tử tương tự (analog).
(3) Tổ tiên của robot dựa trên hành vi
Ngành robot BEAM (BEAM Robotics), chuyên chế tạo robot tự hành từ các mạch tương tự đơn giản, chịu ảnh hưởng từ công trình của Walter. Những robot hút bụi ngày nay tự quay về đế sạc cũng được gọi là hậu duệ xa của rùa robot.
Rùa robot là những cỗ máy đầu tiên cho thấy rằng, không cần tính toán phức tạp, chỉ cần kết nối khéo léo cảm giác và chuyển động là máy móc có thể tự khám phá xung quanh. Những cỗ máy nhỏ chạy bằng hai bóng chân không này đã chứng minh rằng ý tưởng về robot tự hành thật sự có thể lăn bánh.
Gắn kết chặt chẽ cảm giác và hành động chỉ với ít linh kiện, đó chính là bước đầu tiên của ngành robot tự hành, nơi máy móc tự mình di chuyển.