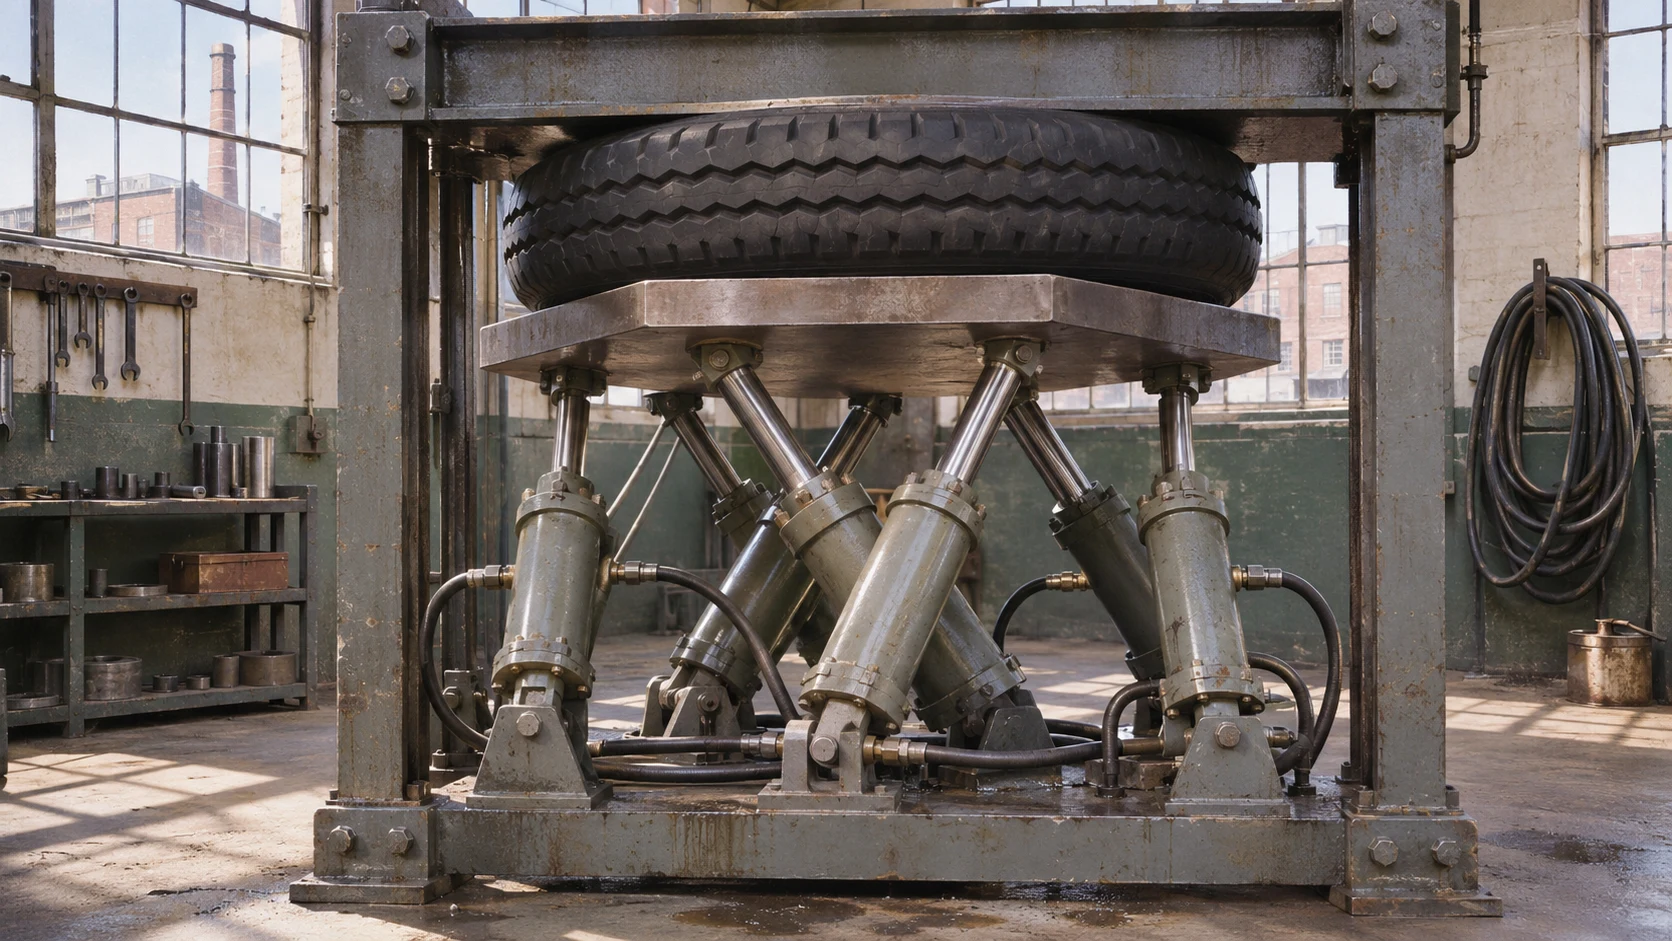
Trước khi lái máy bay thật, phi công phải tập cất cánh và hạ cánh vô số lần trong buồng mô phỏng bay trên mặt đất. Buồng lái hình chiếc hộp lớn nghiêng và rung lắc, khiến cơ thể bị đẩy qua lại như khi bay thật; nếu nhìn xuống bên dưới, bạn sẽ thấy sáu chiếc chân to đặt chéo nhau đang đỡ buồng lái. Thiết bị đó chính là “nền tảng Stewart (Stewart Platform)”, được xem là một cơ cấu song song tiêu biểu trong ngành robot.
Nói một cách đơn giản, nền tảng Stewart là “thiết bị dùng sáu chân có thể thay đổi độ dài để đỡ tấm trên, rồi đồng thời điều chỉnh độ dài các chân để đưa tấm trên tới vị trí và độ nghiêng mong muốn”. Thiết bị mang tên này khi kỹ sư người Anh D. Stewart giới thiệu nó trong một bài báo năm 1965; vì Eric Gough đã chế tạo cách bố trí tương tự từ trước nên nó còn được gọi là “nền tảng Gough–Stewart”, và vì có sáu chân nên cũng thường được gọi là “Hexapod”.
Trong bài viết này, chúng ta sẽ lần lượt tìm hiểu quá trình ra đời của nền tảng Stewart, sáu chuyển động do sáu chân tạo ra, ưu và nhược điểm của cấu trúc song song so với robot nối tiếp, và những nơi nó được sử dụng, từ buồng mô phỏng bay đến việc ghép nối tàu vũ trụ.
Nguyên lý sáu chiếc chân di chuyển một tấm phẳng
1. Từ máy thử lốp đến buồng mô phỏng bay
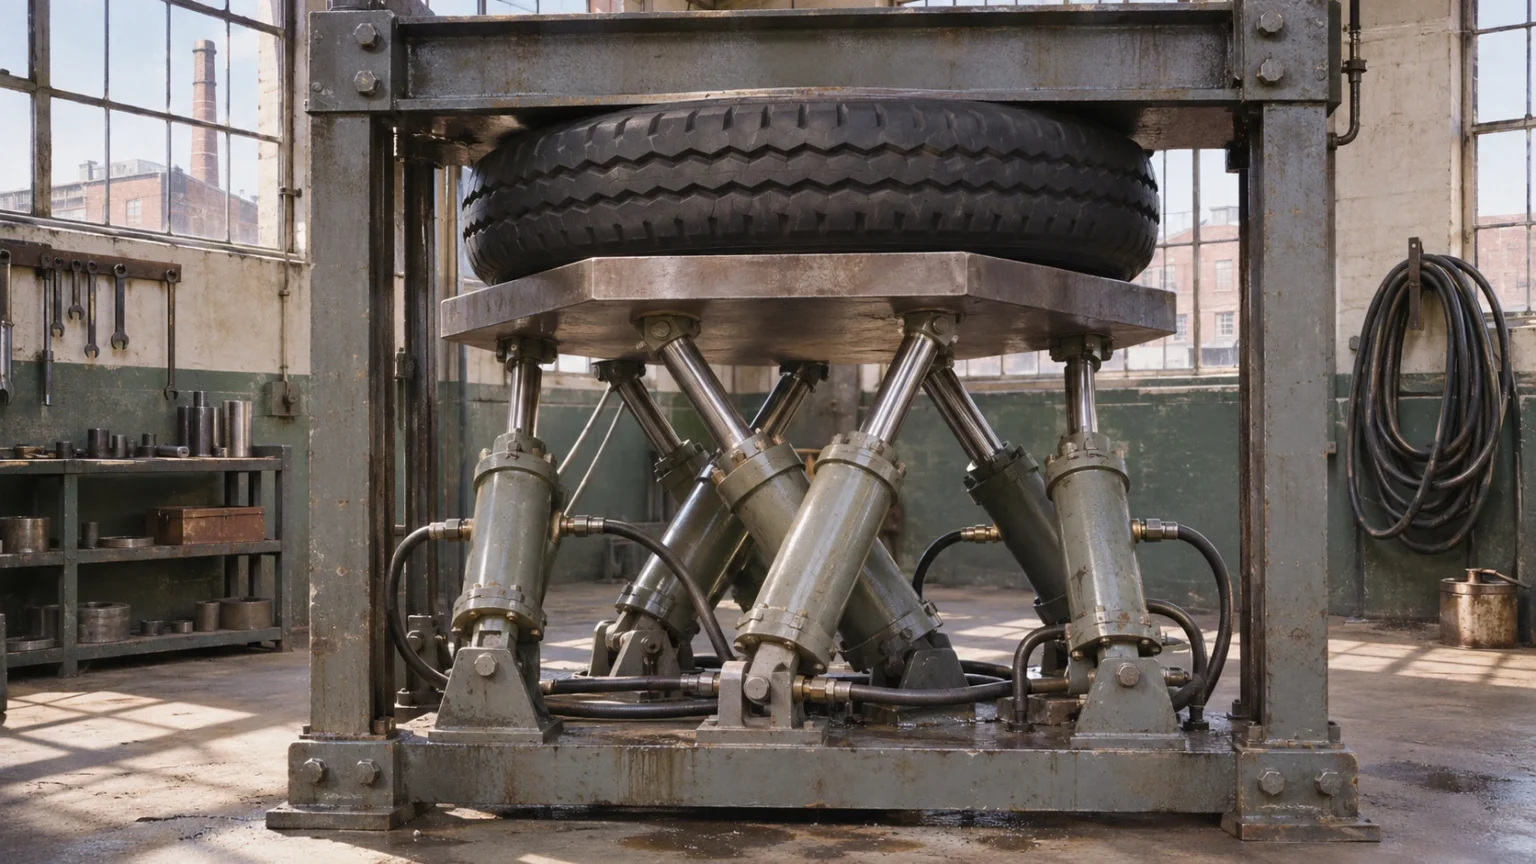
Lịch sử của thiết bị này không bắt đầu từ máy bay mà từ lốp ô tô. Gần như cùng thời điểm, nhiều kỹ sư đã đi tới cùng một cấu trúc vì những mục đích khác nhau.
(1) Máy thử lốp vạn năng của Gough
Eric Gough, kỹ sư tại nhà máy lốp Dunlop ở Anh, muốn thử xem lốp xe chịu đựng thế nào khi đồng thời nhận lực từ nhiều hướng, nên ông đã chế tạo “giàn thử vạn năng (Universal Rig)” với một tấm được đỡ bằng sáu chân có độ dài thay đổi được. Thiết bị này bắt đầu hoạt động từ năm 1954, được dùng cho tới khi nhà máy đóng cửa vào cuối thập niên 1980, và hiện được Bảo tàng Khoa học (Science Museum) của Anh lưu giữ.
(2) Bài báo năm 1965 của Stewart
Năm 1965, Stewart công bố bài báo “Một nền tảng có sáu bậc tự do” (A Platform with Six Degrees of Freedom) trên kỷ yếu của Hiệp hội Kỹ sư Cơ khí Anh (Institution of Mechanical Engineers) và đề xuất những ứng dụng như buồng mô phỏng bay. Khi bài báo được đọc rộng rãi, thiết bị mang tên ông, nhưng vì thiết kế ban đầu của ông hơi khác hình dạng ngày nay nên cũng có ý kiến cho rằng nên chia sẻ công lao.
(3) Cùng một cấu trúc ra đời riêng ở Mỹ
Kỹ sư người Mỹ Klaus Cappel đã độc lập chế tạo cùng cấu trúc sáu chân vào đầu thập niên 1960, trước khi bài báo của Stewart ra đời, và được cấp bằng sáng chế. Ông cấp phép cho các công ty làm buồng mô phỏng bay và lần đầu tiên tạo ra những buồng mô phỏng chuyển động hexapod thương mại. Vì vậy, nhà nghiên cứu robot Ilian Bonev kết luận rằng cần ghi nhận đóng góp của cả ba người.
2. Sáu chuyển động do sáu chân tạo ra
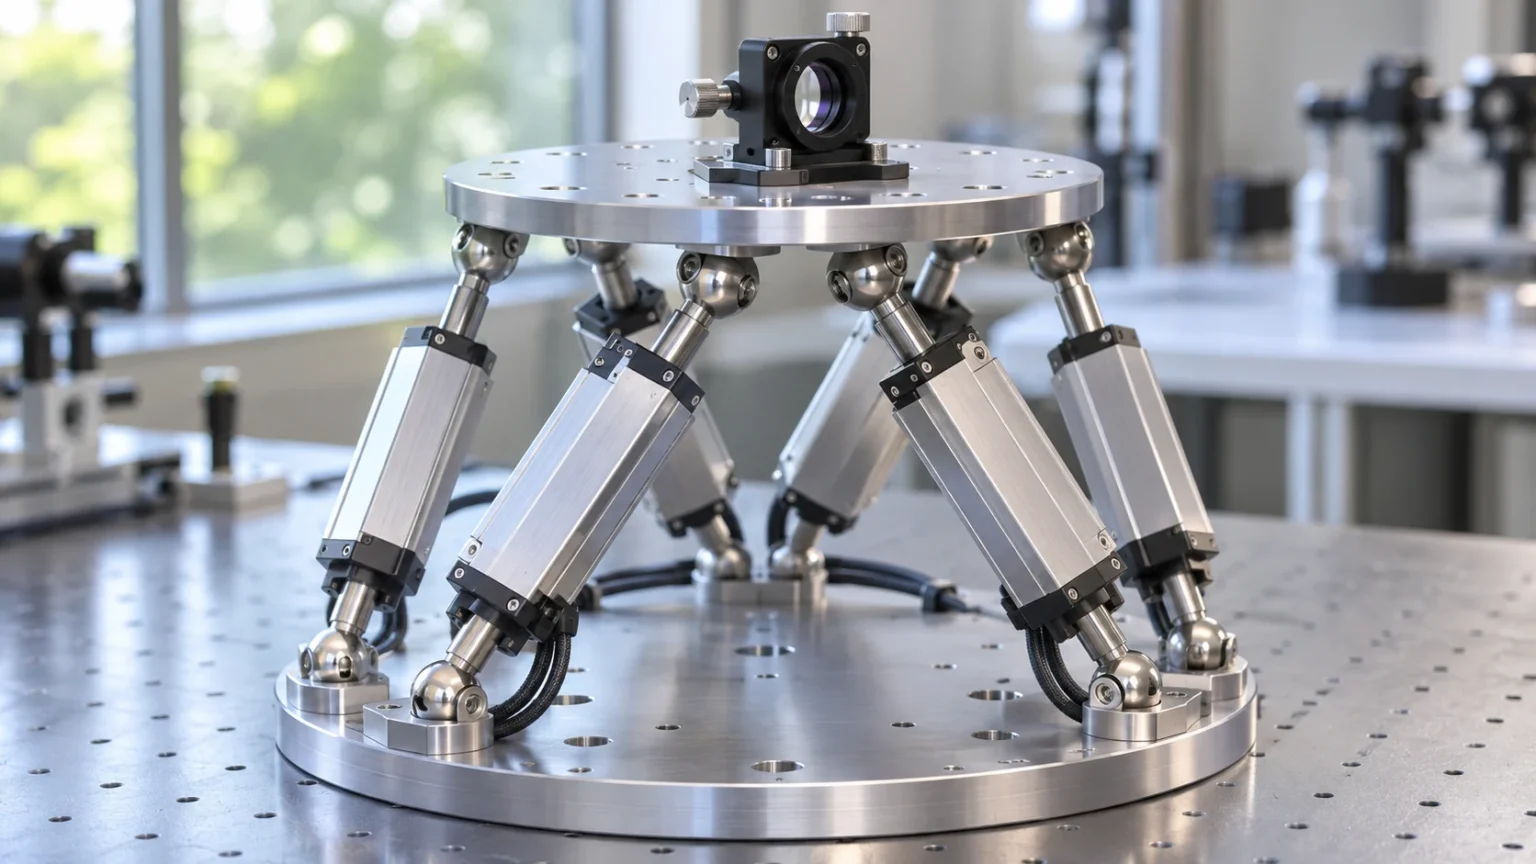
Nền tảng Stewart gồm tấm đế ở dưới, tấm di động ở trên và sáu chân nối hai tấm với nhau. Mỗi chân là một thiết bị có thể dài ra và ngắn lại như xi lanh thủy lực hay bộ truyền động tuyến tính chạy điện, hai đầu được nối với hai tấm bằng các khớp có thể gập theo nhiều hướng. Tùy cách phối hợp thay đổi độ dài của sáu chân, tấm trên có thể tạo ra cả sáu chuyển động có thể có trong không gian, tức là sáu bậc tự do.

- Tiến – lùi (Surge): Tấm trên trượt về phía trước hoặc phía sau mà không nghiêng.
- Trái – phải (Sway): Tấm trên dịch sang trái hoặc phải trong khi vẫn giữ thăng bằng.
- Lên – xuống (Heave): Sáu chân cùng dài ra hoặc ngắn lại để cả tấm trên nâng lên hạ xuống.
- Nghiêng trái – phải (Roll): Tấm trên nghiêng sang một bên quanh trục chạy theo hướng trước – sau, tạo cảm giác như máy bay hạ thấp một bên cánh.
- Nghiêng trước – sau (Pitch): Phần trước của tấm trên nâng lên hoặc chúi xuống quanh trục chạy theo hướng trái – phải, tạo cảm giác mũi máy bay ngóc lên hay chúi xuống.
- Xoay hướng (Yaw): Tấm trên xoay tại chỗ quanh trục thẳng đứng, tạo cảm giác mũi máy bay quay sang trái hoặc phải.
Động học ngược, tức là xác định trước tư thế mong muốn của tấm trên rồi tìm độ dài các chân, cho ngay một đáp án duy nhất bằng những công thức đơn giản. Ngược lại, động học thuận, tức là suy ra tư thế của tấm trên chỉ từ độ dài sáu chân, lại rất khó: các nghiên cứu vào thập niên 1990 đã chỉ ra rằng với cấu trúc tổng quát, cùng một bộ độ dài chân có thể ứng với tối đa 40 tư thế.
3. Ưu và nhược điểm của cấu trúc song song so với robot nối tiếp

Cánh tay robot thường thấy trong nhà máy là robot nối tiếp (Serial Robot), có các khớp nối thành một chuỗi từ vai đến đầu ngón tay. Ngược lại, cấu trúc mà nhiều chân cùng giữ một tấm phẳng như nền tảng Stewart được gọi là robot song song (Parallel Robot).
(1) Sức mạnh nhờ chia sẻ tải
Ở robot nối tiếp, mỗi khớp phải gánh cả trọng lượng của phần cánh tay và động cơ phía sau nó. Trong cấu trúc song song, sáu chân chia nhau gánh tải, nên thiết bị có thể xử lý vật nặng so với kích thước của mình và có thể lắc nhanh cả buồng lái mô phỏng nặng nề.
(2) Sai số không bị khuếch đại
Ở robot nối tiếp, những sai số nhỏ ở từng khớp cộng dồn lại càng về phía đầu ngón tay. Trong cấu trúc song song, sai số của một chân không bị khuếch đại khi đi qua các khớp khác, và toàn bộ cấu trúc rất cứng vững, vì vậy nó được dùng để căn chỉnh vị trí gương kính thiên văn hay thiết bị gia công chính xác.
(3) Không gian làm việc hẹp và điểm kỳ dị
Đổi lại, các chân dễ va vào nhau hoặc chạm giới hạn độ dài, nên phạm vi chuyển động hẹp so với kích thước và khó nghiêng nhiều. Ngoài ra, ở một số tư thế sẽ xuất hiện điểm kỳ dị (Singularity), khi tấm trên không chịu được lực theo một số hướng và bị rung lắc, vì vậy khi thiết kế người ta giới hạn phạm vi chuyển động để tránh những tư thế này.
4. Từ buồng mô phỏng bay đến ghép nối tàu vũ trụ
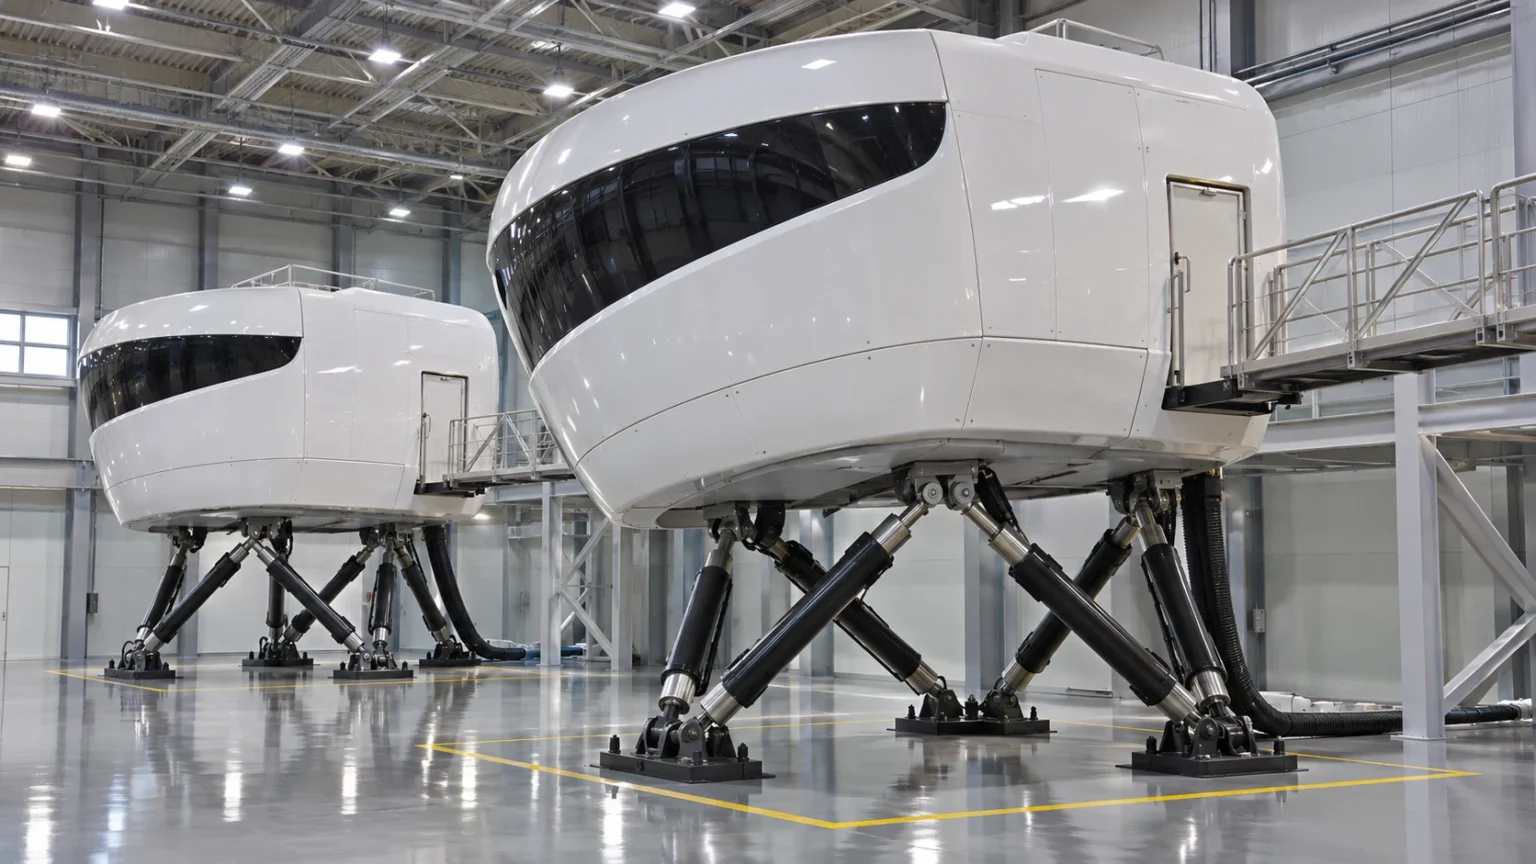
Nền tảng Stewart được dùng ở bất cứ nơi nào cần nghiêng và rung lắc một vật một cách chính xác.
(1) Buồng mô phỏng bay và lái xe
Các buồng mô phỏng bay cao cấp dùng để huấn luyện phi công đặt một khoang mô phỏng buồng lái thật cùng hệ thống hình ảnh nhiều màn hình lên nền tảng Stewart để tạo ra chuyển động theo cả sáu hướng. Buồng mô phỏng lái xe thường đặt nền tảng lên một hệ thống di chuyển rộng hơn để mô phỏng những cú tăng tốc ngắn, còn gia tốc kéo dài thì được tạo cảm giác bằng cách hơi nghiêng người ngồi để trọng lực làm phần việc đó.
(2) Ghép nối tàu vũ trụ và lối đi trên biển động
Các cơ cấu ghép nối tuân theo Tiêu chuẩn Hệ thống Ghép nối Quốc tế (IDSS) và tiền thân của chúng là LIDS dùng nền tảng Stewart để căn thẳng giao diện ghép nối của hai tàu vũ trụ. Hệ thống Ampelmann được phát triển ở Hà Lan triệt tiêu ngược chuyển động của con tàu bị sóng lắc, giữ cho lối đi sang công trình trên biển luôn ổn định.
(3) Y tế và nghiên cứu
Khung cố định không gian Taylor (Taylor Spatial Frame) dùng trong chỉnh hình nối hai vòng đặt quanh xương bằng sáu thanh chống, rồi thay đổi dần độ dài các thanh để nắn lại xương cong hoặc những ca gãy xương phức tạp. Ngoài ra, nó còn được dùng trong mô phỏng động đất, thử nghiệm cơ sinh học như nghiên cứu cột sống, và điều chỉnh hướng ăng-ten vệ tinh cũng như kính thiên văn.
Khi nhiều chân cùng giữ một tấm phẳng, tấm đó có thể chuyển động vững chắc và chính xác hơn. Ý tưởng đơn giản rằng chỉ cần thay đổi độ dài của sáu chân là có thể tạo ra mọi vị trí và độ nghiêng, đó chính là bước đầu tiên để hiểu nền tảng Stewart.