
손으로 만든 물건이 더 아름다운 이유, 미술공예운동(Arts and Crafts Movement)
『햄릿』은 한 권일까 천 권일까, 서지 레코드의 기능 요건(Functional Requirements for Bibliographic Records)
조종사들은 실제 비행기를 몰기 전에 땅 위의 비행 시뮬레이터에서 이륙과 착륙을 수없이 연습합니다. 커다란 상자 모양의 조종석이 기울고 흔들리면서 실제 비행처럼 몸이 쏠리는 느낌을 주는데, 그 아래를 들여다보면 비스듬히 엇갈린 굵은 다리 여섯 개가 조종석을 받치고 있습니다. 이 장치가 바로 로봇공학의 대표적인 병렬 기구로 꼽히는 ‘스튜어트 플랫폼(Stewart Platform)’입니다.
스튜어트 플랫폼이란 쉽게 말해 ‘길이를 바꿀 수 있는 다리 여섯 개로 위판을 받치고, 다리 길이를 함께 조절해 위판을 원하는 위치와 기울기로 움직이는 장치’를 의미합니다. 1965년 영국의 D. 스튜어트(D. Stewart)가 논문으로 소개하면서 이름이 붙었고, 같은 배치를 먼저 만든 에릭 고프(Eric Gough)의 이름을 더해 ‘고프-스튜어트 플랫폼’, 다리가 여섯 개라는 뜻에서 ‘헥사포드(Hexapod)’라고도 부릅니다.
본 자료에서는 스튜어트 플랫폼이 태어난 과정, 여섯 다리가 만드는 여섯 가지 움직임, 직렬 로봇과 다른 병렬 구조의 장단점, 그리고 비행 시뮬레이터에서 우주선 도킹까지 쓰이는 곳을 차례로 살펴보겠습니다.
다리 여섯 개가 하나의 판을 움직이는 원리
1. 타이어 시험기에서 비행 시뮬레이터까지
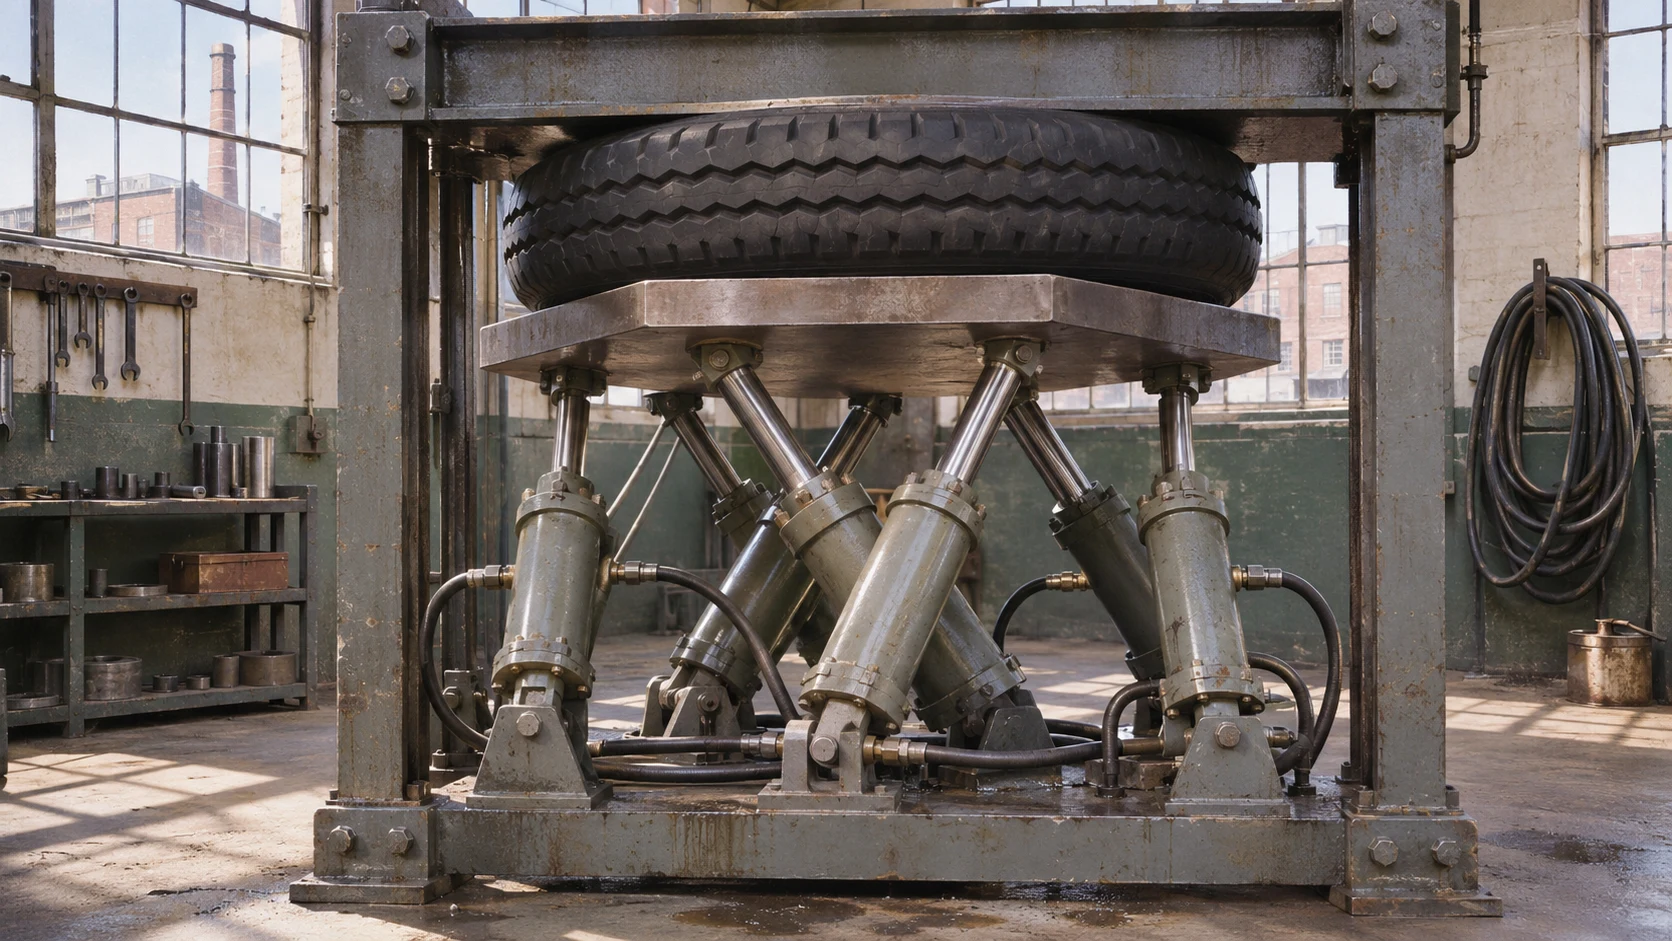
이 장치의 역사는 비행기가 아니라 자동차 타이어에서 시작됩니다. 비슷한 시기에 여러 기술자가 서로 다른 목적으로 같은 구조에 닿았습니다.
(1) 고프의 만능 타이어 시험기
영국 던롭(Dunlop) 타이어 공장의 기술자 에릭 고프는 타이어가 여러 방향의 힘을 한꺼번에 받을 때 어떻게 버티는지 시험하려고, 길이가 바뀌는 다리 여섯 개로 판을 받친 ‘만능 시험기(Universal Rig)’를 만들었습니다. 1954년부터 작동한 이 장치는 1980년대 후반 공장이 문을 닫을 때까지 쓰였고, 지금은 영국 과학박물관(Science Museum)이 보관하고 있습니다.
(2) 스튜어트의 1965년 논문
스튜어트는 1965년 영국 기계공학회(Institution of Mechanical Engineers) 학회지에 「여섯 자유도를 가진 플랫폼(A Platform with Six Degrees of Freedom)」을 발표하고 비행 시뮬레이터 같은 쓰임을 제안했습니다. 이 논문이 널리 읽히면서 장치에 그의 이름이 붙었지만, 그의 원래 설계는 오늘날의 형태와 조금 달라 공로를 나누어 부르자는 의견도 있습니다.
(3) 미국에서 따로 태어난 같은 구조
미국 기술자 클라우스 카펠(Klaus Cappel)은 스튜어트의 논문이 나오기 전인 1960년대 초에 같은 육각 구조를 독자적으로 만들어 특허를 받았고, 이를 비행 시뮬레이터 회사들에 사용 허가하며 처음으로 상업용 육각 운동 시뮬레이터를 만들었습니다. 그래서 로봇 연구자 일리안 보네프(Ilian Bonev)는 세 사람의 공헌을 모두 인정해야 한다고 정리했습니다.
2. 여섯 다리가 만드는 여섯 가지 움직임

스튜어트 플랫폼은 아래의 바닥판, 위의 움직이는 판, 그리고 둘을 잇는 다리 여섯 개로 이루어집니다. 다리는 유압 실린더나 전기 직선 구동기처럼 길이가 늘었다 줄었다 하는 장치이고, 양 끝은 여러 방향으로 꺾이는 관절로 두 판에 이어집니다. 여섯 다리의 길이를 어떤 조합으로 바꾸느냐에 따라 위판은 공간에서 낼 수 있는 여섯 가지 움직임, 곧 6자유도를 모두 만들어 냅니다.
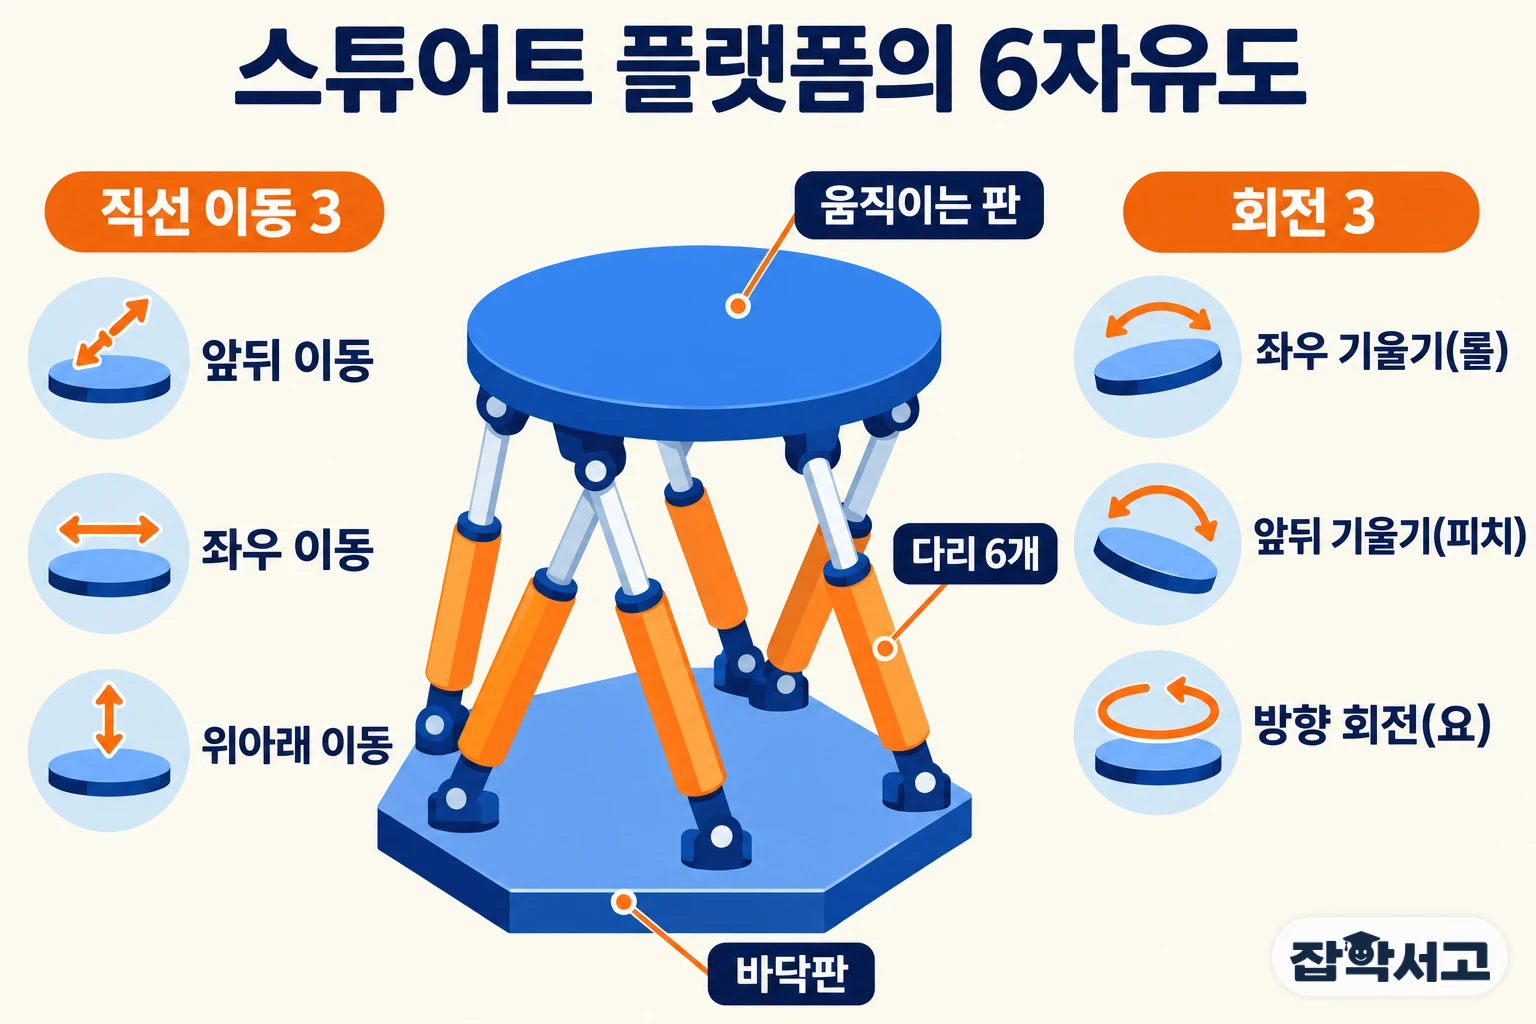
- 앞뒤 이동(Surge): 위판이 기울지 않은 채 앞쪽이나 뒤쪽으로 미끄러지듯 움직입니다.
- 좌우 이동(Sway): 위판이 수평을 유지한 채 왼쪽이나 오른쪽으로 옮겨 갑니다.
- 위아래 이동(Heave): 여섯 다리가 함께 늘거나 줄어 위판 전체가 오르내립니다.
- 좌우 기울기(Roll): 앞뒤로 뻗은 축을 중심으로 위판이 옆으로 기울어, 비행기가 한쪽 날개를 낮추는 느낌을 냅니다.
- 앞뒤 기울기(Pitch): 좌우로 뻗은 축을 중심으로 위판의 앞쪽이 들리거나 숙여져, 기수가 오르내리는 느낌을 냅니다.
- 방향 회전(Yaw): 위아래로 선 축을 중심으로 위판이 제자리에서 돌아, 기수가 좌우로 돌아가는 느낌을 냅니다.
원하는 위판의 자세를 먼저 정하고 다리 길이를 구하는 역기구학은 간단한 공식으로 하나의 답이 바로 나옵니다. 반대로 여섯 다리의 길이만 보고 위판의 자세를 알아내는 순기구학은 매우 어려워, 일반적인 구조에서는 같은 다리 길이에 최대 40가지 자세가 가능하다는 사실이 1990년대 연구로 밝혀졌습니다.
3. 직렬 로봇과 다른 병렬 구조의 장단점
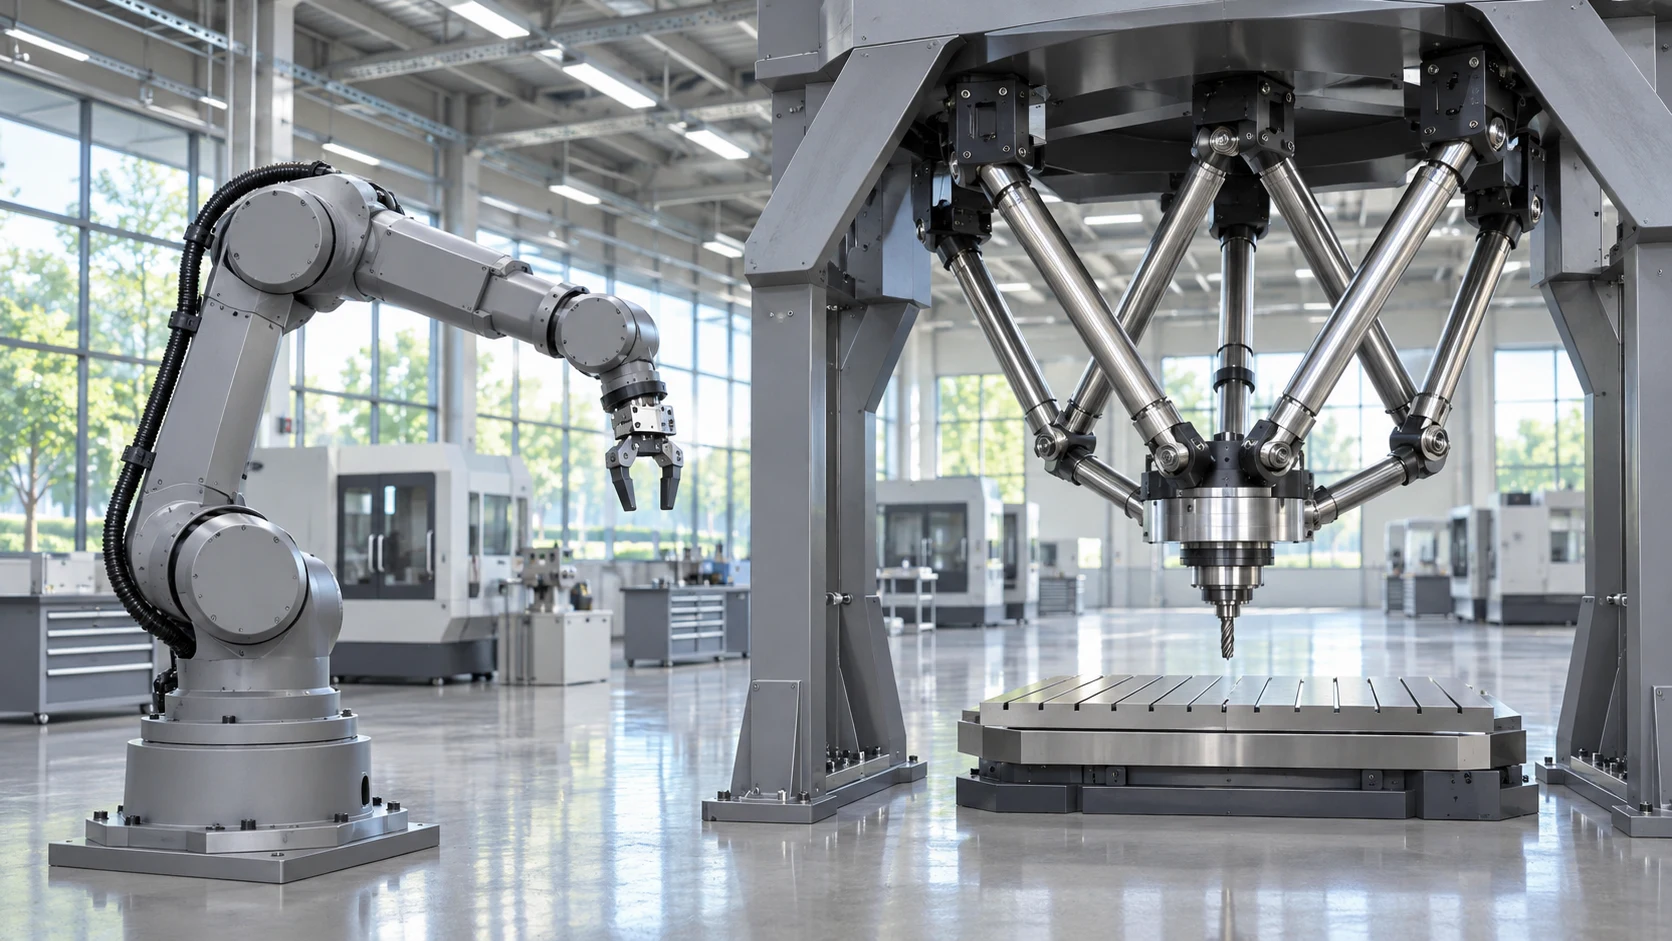
공장에서 흔히 보는 로봇 팔은 관절이 어깨에서 손끝까지 한 줄로 이어진 직렬 로봇(Serial Robot)입니다. 이와 달리 스튜어트 플랫폼처럼 여러 다리가 함께 하나의 판을 붙잡는 구조를 병렬 로봇(Parallel Robot)이라고 부릅니다.
(1) 짐을 나누어 드는 힘
직렬 로봇은 관절마다 그 뒤에 달린 팔과 모터의 무게까지 들어야 합니다. 병렬 구조에서는 여섯 다리가 짐을 나누어 받치기 때문에 몸집에 비해 무거운 것을 다룰 수 있고, 무거운 시뮬레이터 조종석도 빠르게 흔들 수 있습니다.
(2) 불어나지 않는 오차
직렬 로봇은 관절마다 생기는 작은 오차가 손끝으로 갈수록 더해집니다. 병렬 구조에서는 다리 하나의 오차가 다른 관절을 거치며 불어나지 않고 구조 전체가 단단해, 망원경 거울이나 정밀 가공 장비의 위치를 맞추는 데 쓰입니다.
(3) 좁은 작업 공간과 특이점
대신 다리끼리 부딪치거나 길이 한계에 닿기 쉬워 움직일 수 있는 범위가 몸집에 비해 좁고, 크게 기울이기도 어렵습니다. 또 특정 자세에서는 위판이 일부 방향으로 힘을 받지 못하고 흔들리는 특이점(Singularity)이 생겨, 설계할 때 이런 자세를 피하도록 움직임 범위를 정합니다.
4. 비행 시뮬레이터에서 우주선 도킹까지

스튜어트 플랫폼은 무언가를 정확하게 기울이고 흔들어야 하는 곳이라면 어디서나 쓰입니다.
(1) 비행·운전 시뮬레이터
조종사 훈련용 고급 비행 시뮬레이터는 실제 조종석을 본뜬 방과 여러 화면의 영상 장치를 스튜어트 플랫폼 위에 올려 여섯 방향의 움직임을 모두 냅니다. 운전 시뮬레이터는 플랫폼을 다시 넓은 이동 장치 위에 올려 짧은 가속을 흉내 내고, 오래 이어지는 가속은 몸을 살짝 기울여 중력으로 느끼게 합니다.
(2) 우주선 도킹과 흔들리는 바다 위 통로
국제 도킹 시스템 표준(IDSS)을 따르는 도킹 장치와 그 전신인 LIDS는 스튜어트 플랫폼으로 두 우주선의 접속부를 맞춥니다. 네덜란드에서 개발된 암펠만(Ampelmann) 시스템은 파도에 흔들리는 배의 움직임을 거꾸로 상쇄해, 해상 구조물로 건너가는 통로를 안정되게 붙잡아 줍니다.
(3) 의료와 연구 현장
정형외과의 테일러 공간 고정기(Taylor Spatial Frame)는 뼈 바깥에 두른 두 고리를 여섯 개의 막대로 이어, 막대 길이를 조금씩 바꾸며 휘어진 뼈나 복잡한 골절을 바로잡습니다. 이 밖에도 지진 모의 실험, 척추 같은 생체 시험, 위성 안테나와 망원경의 방향 조정에 쓰입니다.
하나의 판을 여러 다리가 함께 붙잡으면 더 단단하고 정확하게 움직일 수 있습니다. 다리 여섯 개의 길이만 바꾸면 어떤 위치와 기울기든 만들 수 있다는 단순한 생각, 그것이 스튜어트 플랫폼 이해의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 회원가입 없이 바로 구매할 수 있습니다.
조종사들은 실제 비행기를 몰기 전에 땅 위의 비행 시뮬레이터에서 이륙과 착륙을 수없이 연습합니다. 커다란 상자 모양의 조종석이 기울고 흔들리면서 실제 비행처럼 몸이 쏠리는 느낌을 주는데, 그 아래를 들여다보면 비스듬히 엇갈린 굵은 다리 여섯 개가 조종석을 받치고 있습니다. 이 장치가 바로 로봇공학의 대표적인 병렬 기구로 꼽히는 ‘스튜어트 플랫폼(Stewar
미리보기
이 링크를 저장해 두세요. 다른 기기에서 열면 이 PDF를 다시 받을 수 있습니다. 다른 사람과 공유하지 마세요.
PDF 구매 옵션 보기
등급별 무료 PDF 혜택과 별도로 구매합니다. 본문은 무료로 읽을 수 있습니다.
구매 방법을 선택하세요
- 로그인하면 어느 기기에서든 다시 받을 수 있습니다
- 구매 내역에 보관됩니다
- 회원가입 없이 바로 결제합니다
- 이 브라우저에서 다시 받을 수 있습니다
- 다른 기기에서는 구매 후 표시되는 개인 링크로 받습니다
- 나중에 이 브라우저에서 회원으로 로그인하면 구매가 계정으로 옮겨집니다
- 링크를 잃어버리고 브라우저 기록(쿠키)을 지우면 다시 받기 어려울 수 있습니다
비회원 구매를 선택했습니다. 결제 후 이 브라우저와 개인 링크로 다시 받을 수 있습니다.
입력한 번호는 결제 처리를 위해 페이앱에 전달하며, 사이트 회원정보에 저장하지 않습니다.
카드·네이버페이·카카오페이 중 사용 가능한 수단을 결제 화면에서 선택할 수 있습니다.
구매 상태를 확인하고 있습니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.