Khi nhắc đến robot công nghiệp trong nhà máy, hình ảnh đầu tiên hiện lên thường là những cỗ máy khổng lồ vung cánh tay với tốc độ đáng sợ bên trong hàng rào màu vàng. Khi con người bước vào bên trong hàng rào ấy, robot phải dừng ngay lập tức, và con người cùng robot luôn làm việc riêng rẽ, ngăn cách bởi một bức tường. Nhưng ngày nay, không khó để bắt gặp những cánh tay robot nhận linh kiện ngay bên cạnh công nhân, pha cà phê trong quán hay lắc giỏ chiên trong nhà bếp. Những robot được chế tạo để cùng làm việc bên cạnh con người mà không cần hàng rào ấy chính là “robot cộng tác (Collaborative Robot)”.
Nói một cách đơn giản, robot cộng tác là “robot được thiết kế để dùng chung không gian làm việc với con người, đồng thời tự giảm lực và tốc độ khi va chạm hoặc đến gần để tránh gây thương tích”. Chúng còn được gọi bằng tên viết tắt tiếng Anh là “cobot”, với mục tiêu kết hợp sự khéo léo và khả năng phán đoán của con người với sức mạnh và sự bền bỉ của robot.
Trong tài liệu này, chúng ta sẽ lần lượt tìm hiểu từ bối cảnh ra đời của robot cộng tác, bốn phương thức làm việc cùng con người, những ví dụ trong nhà máy và đời sống, cho đến các vấn đề an toàn nhất thiết phải cân nhắc khi đưa robot vào sử dụng.
Robot vượt qua hàng rào để đến bên con người
Robot cộng tác đã ra đời như thế nào?
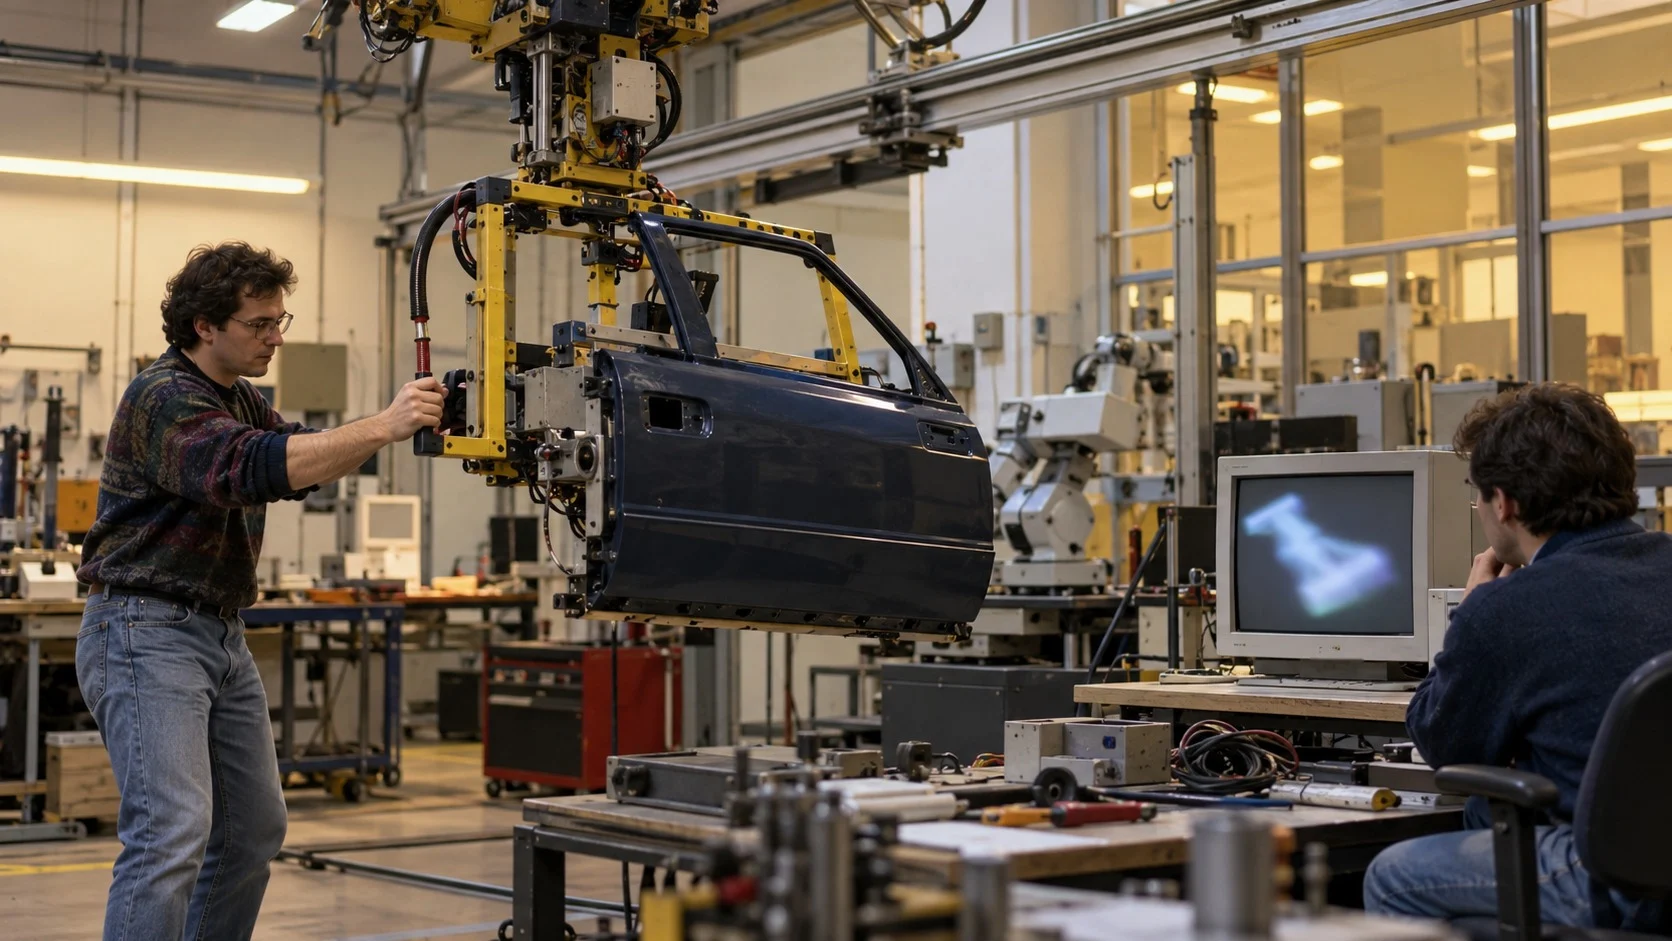
Ý tưởng về robot cộng tác bắt nguồn từ hai giáo sư J. Edward Colgate và Michael Peshkin tại Đại học Northwestern của Mỹ vào năm 1996. Nghiên cứu này nhằm hỗ trợ con người di chuyển các bộ phận nặng trên dây chuyền lắp ráp ô tô, và được Quỹ General Motors cùng các tổ chức khác tài trợ.
(1) Con người tạo lực, robot định hướng
Thay vì tự tạo ra lực mạnh, robot cộng tác đầu tiên là một thiết bị dẫn chuyển động đẩy của con người một cách êm ái theo quỹ đạo do máy tính xác định. Ban đầu, thiết bị được gọi là “máy ràng buộc có thể lập trình”, nhưng trong cuộc thi đặt tên của phòng nghiên cứu, nghiên cứu viên sau tiến sĩ Brent Gillespie đã đề xuất tên “cobot”, từ đó trở thành tên gọi được sử dụng đến nay.
(2) Cobot đầu tiên bước vào nhà máy
Robot cộng tác dạng cánh tay thường thấy ngày nay thực sự bắt đầu phát triển từ mẫu UR5 do Universal Robots của Đan Mạch ra mắt vào năm 2008. Khách hàng đầu tiên, doanh nghiệp Linatex của Đan Mạch, đã đặt robot này bên cạnh nhân viên mà không có hàng rào và giao cho nó công việc nạp vật liệu vào máy công cụ.
Bốn phương thức làm việc cùng con người
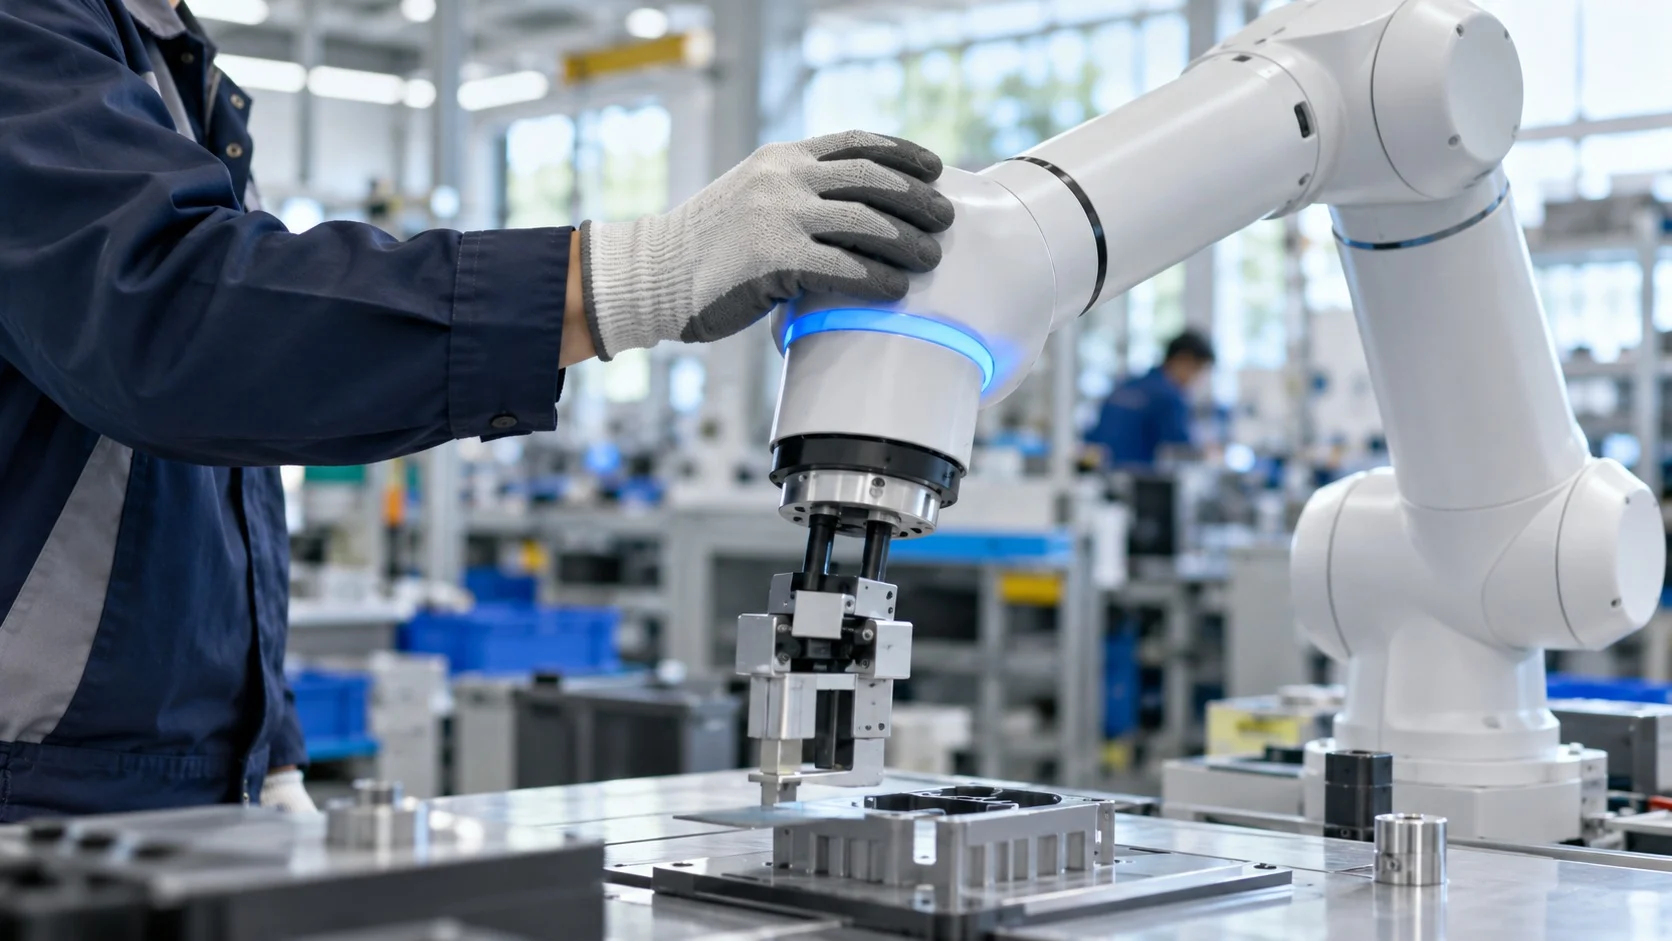
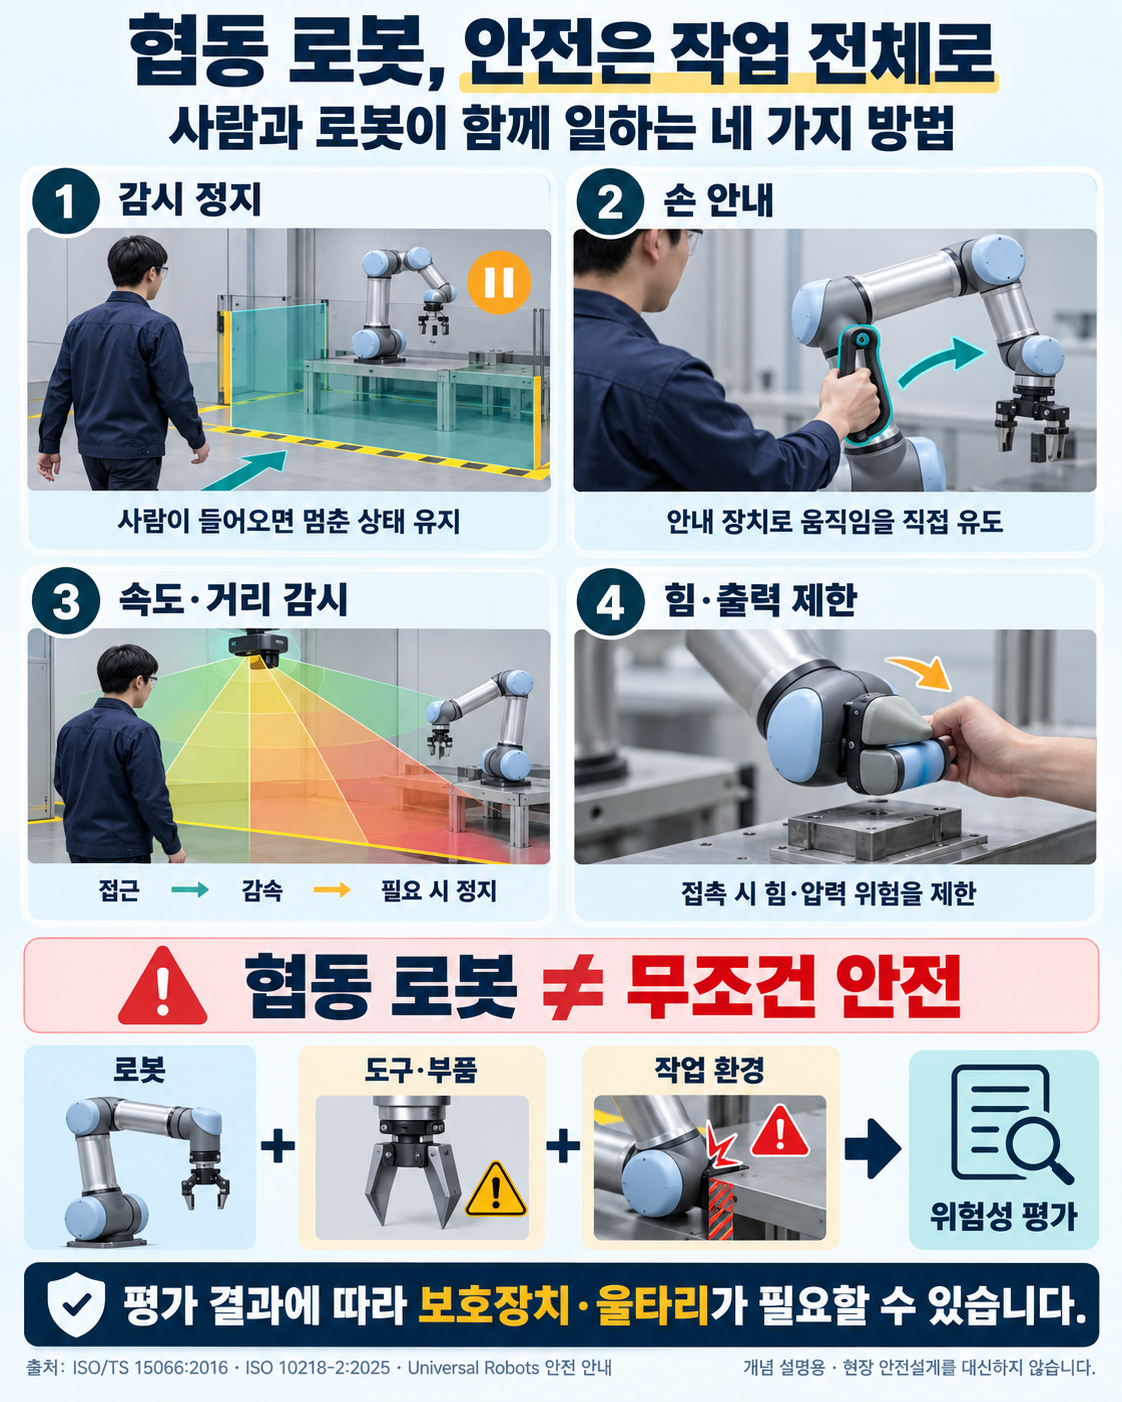
Quy định kỹ thuật về robot cộng tác ISO/TS 15066 do Tổ chức Tiêu chuẩn hóa Quốc tế công bố năm 2016 chia cách thức con người và robot cùng làm việc thành bốn phương thức chính.
- Dừng có giám sát đạt mức an toàn (Safety-Rated Monitored Stop): Khi có người đi vào khu vực dùng chung, robot dừng lại và chờ; khi người đó rời đi, robot tiếp tục chuyển động.
- Dẫn hướng bằng tay (Hand Guiding): Người vận hành trực tiếp nắm và dẫn cánh tay robot để dạy chuyển động hoặc cùng di chuyển vật nặng.
- Giám sát tốc độ và khoảng cách (Speed and Separation Monitoring): Cảm biến đo khoảng cách với con người để giảm tốc độ khi khoảng cách thu hẹp, và dừng lại nếu đến quá gần.
- Giới hạn lực và công suất (Power and Force Limiting): Robot giảm lực xuống mức không gây thương tích ngay cả khi va chạm, và dừng ngay khi cảm nhận được va đập. Quy định kỹ thuật này cũng đưa ra các giá trị chuẩn về lực và áp suất mà từng bộ phận cơ thể như đầu, bàn tay và cánh tay có thể chịu được.
Tiêu chuẩn quốc tế ISO 10218 được sửa đổi vào năm 2025 đã tiếp thu phần lớn nội dung này, đồng thời quyết định không sử dụng thuật ngữ “robot cộng tác”. Điều đó có nghĩa là mức độ an toàn được quyết định bởi toàn bộ hoạt động làm việc, bao gồm cả dụng cụ robot cầm, công việc robot thực hiện và vị trí bố trí, chứ không chỉ bởi một robot riêng lẻ.
Robot cộng tác trong nhà máy và đời sống
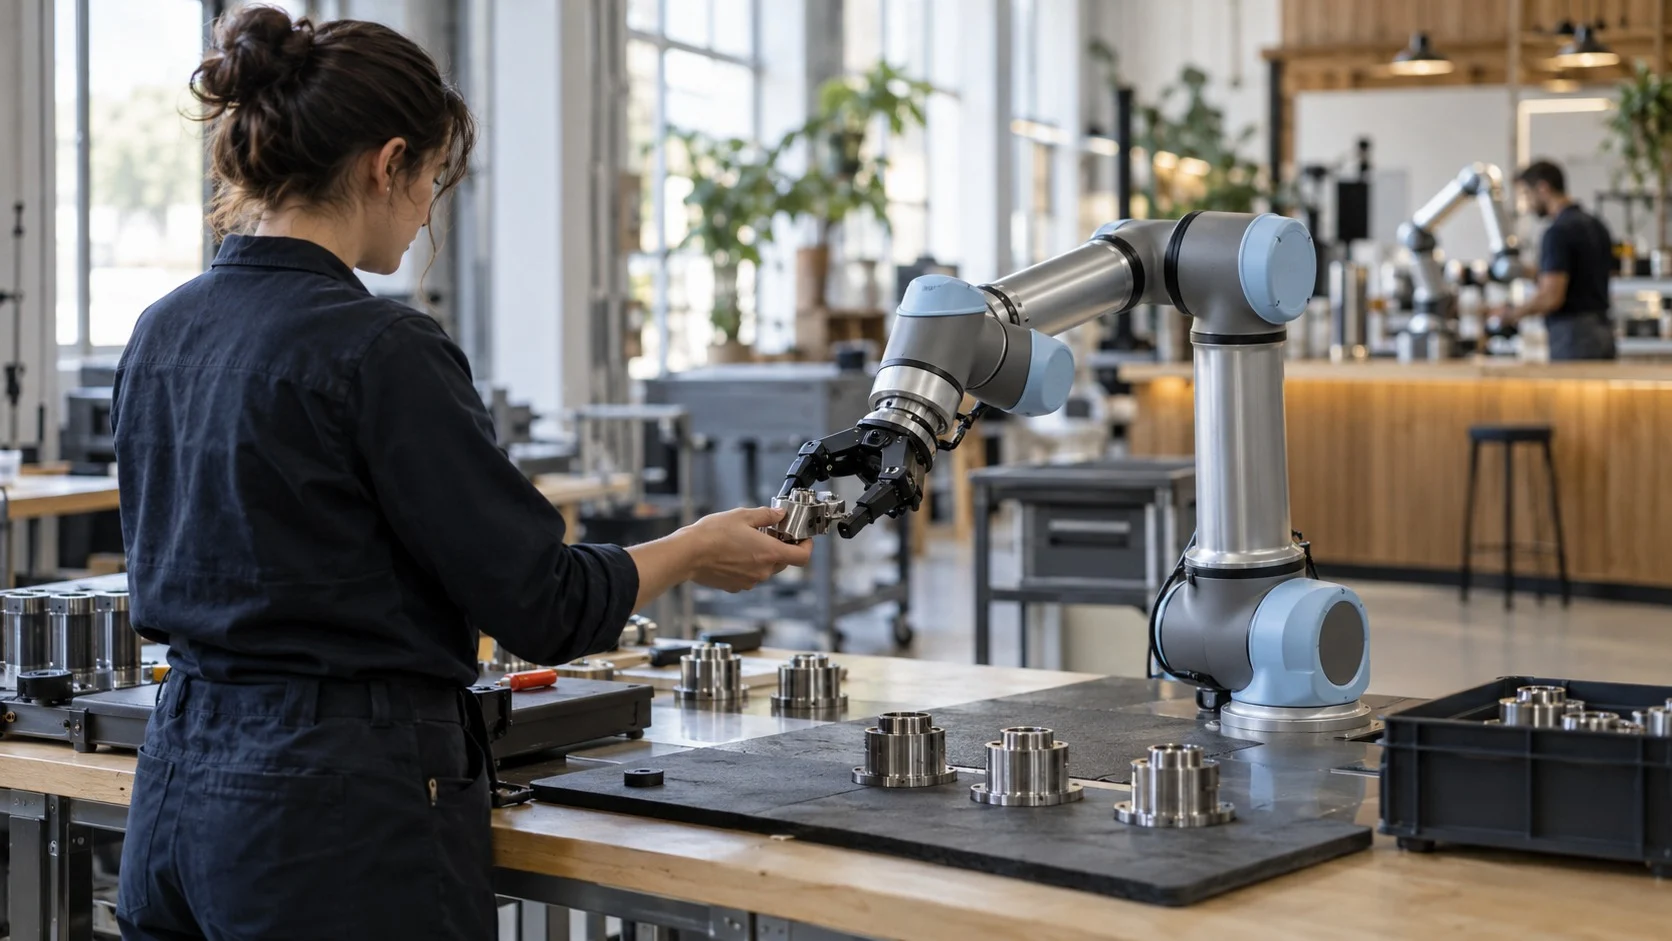
Nhờ kích thước nhỏ và dễ lắp đặt, robot cộng tác trước tiên được đón nhận tại những nhà máy nhỏ khó đầu tư hệ thống tự động hóa quy mô lớn.
[Ví dụ 1] Nhà máy Hàn Quốc vượt qua quy định về hàng rào
Trong thời gian dài, Hàn Quốc bắt buộc phải dựng hàng rào an toàn xung quanh robot công nghiệp, khiến việc đưa robot cộng tác vào sử dụng gặp khó khăn. Năm 2016, Bộ Việc làm và Lao động sửa đổi Quy tắc về tiêu chuẩn an toàn và sức khỏe nghề nghiệp, mở đường cho việc sử dụng không có hàng rào đối với các robot được công nhận đáp ứng tiêu chuẩn an toàn trong nước và quốc tế. Đến năm 2018, Viện Xúc tiến Công nghiệp Robot Hàn Quốc thiết lập chế độ chứng nhận nhằm xác nhận mức độ an toàn của nơi làm việc có lắp đặt robot cộng tác, và nơi làm việc đầu tiên được chứng nhận đã xuất hiện ngay trong năm đó.
[Ví dụ 2] Cánh tay robot bước vào quán cà phê và nhà bếp
Ngày nay, robot cộng tác còn làm việc bên ngoài nhà máy. Chúng đảm nhận những công việc lặp đi lặp lại, nặng nhọc hoặc nguy hiểm, như robot pha chế cà phê hay robot nhà bếp chiên thức ăn bên chảo dầu nóng, còn con người tập trung vào những công việc đòi hỏi sự tinh tế như phục vụ khách và hoàn thiện sản phẩm.
Những điều cần cân nhắc khi đưa robot cộng tác vào sử dụng
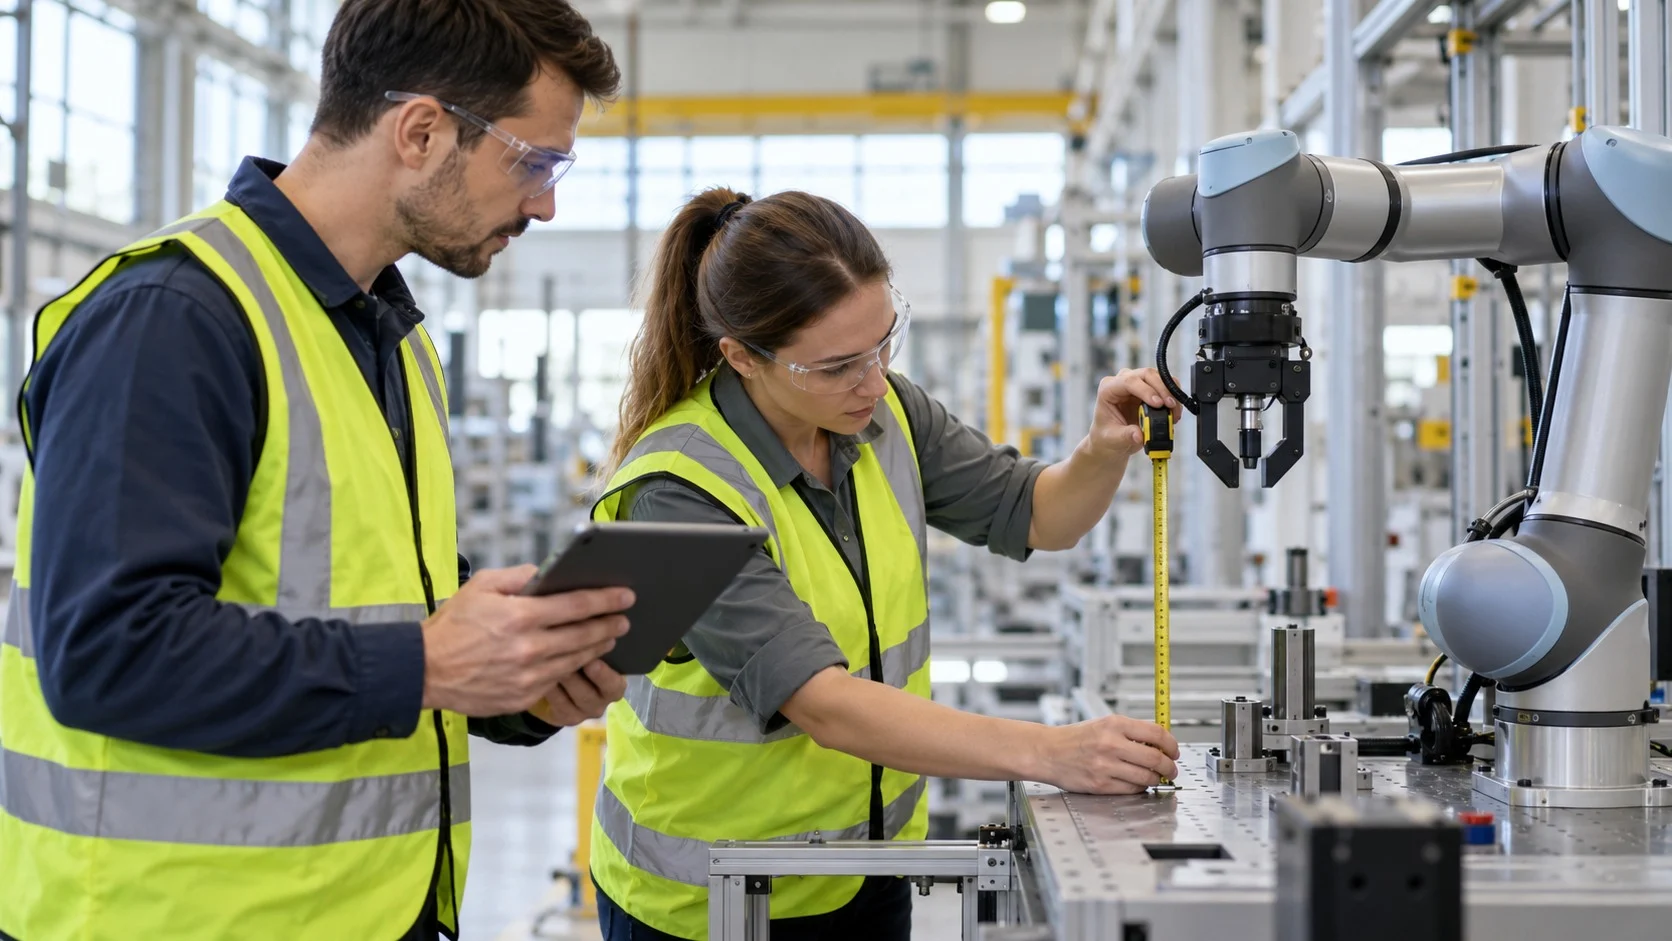
Nhận định robot cộng tác là “robot an toàn” chỉ đúng một nửa. Mức độ nguy hiểm thay đổi rất lớn tùy theo công việc được giao và cách thực hiện.
(1) Dụng cụ và công việc có thể nguy hiểm hơn robot
Dù cánh tay robot dừng lại êm ái, tình hình sẽ khác nếu đầu cánh tay được gắn một con dao sắc hoặc thiết bị hàn nóng. Vì vậy, trước khi đưa vào sử dụng, nhất thiết phải đánh giá rủi ro của toàn bộ công việc.
(2) Hạn chế về tốc độ chậm và lực yếu
Do giảm lực và tốc độ để tránh gây thương tích cho con người, robot cộng tác có năng suất thấp hơn robot công nghiệp truyền thống trong những công việc cần xử lý vật nặng và thao tác nhanh. Việc thiết kế cách phân chia hợp lý giữa công việc cần bàn tay con người và công việc robot có thể thực hiện đều đặn sẽ quyết định thành bại.
Robot cộng tác hướng tới việc trở thành người đồng nghiệp đứng bên cạnh con người, giúp giảm bớt công việc nặng nhọc và nhàm chán, thay vì là cỗ máy đẩy con người ra ngoài. Khi hàng rào được dỡ bỏ, robot đã học cách cảm nhận con người và dừng lại.
Phân chia công việc theo thế mạnh của con người và robot, đồng thời thiết kế an toàn không gian cùng làm việc chính là bước đầu tiên của tự động hóa có sự cộng tác.