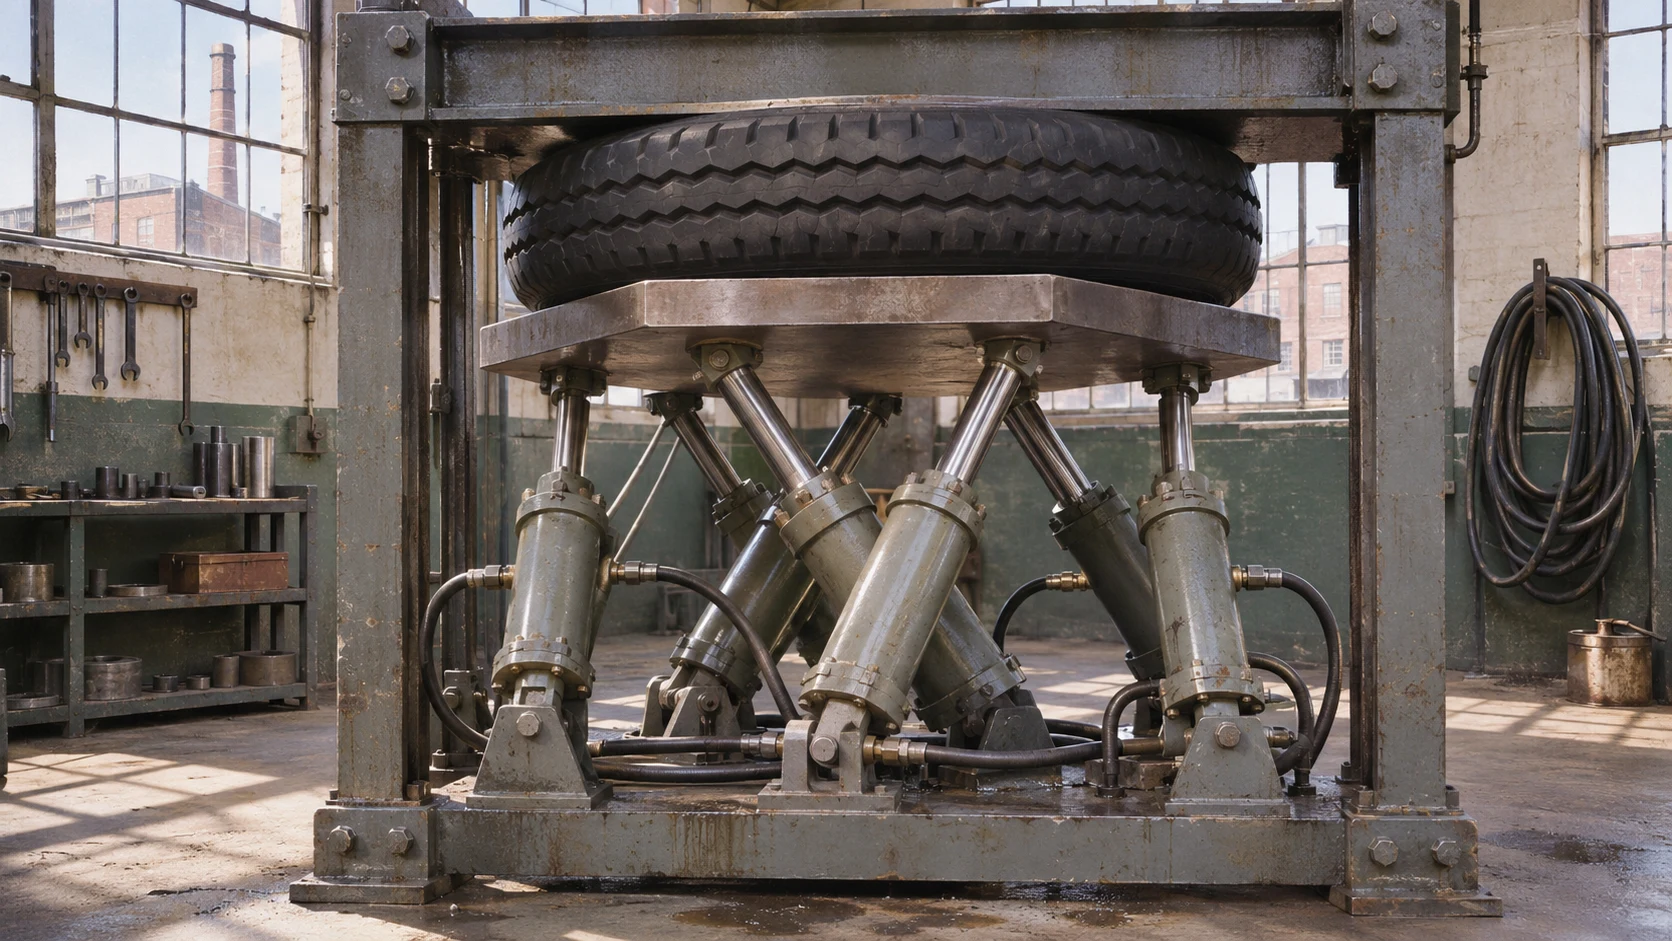
असली विमान उड़ाने से पहले पायलट ज़मीन पर फ़्लाइट सिम्युलेटर में उड़ान भरने और उतरने का अनगिनत बार अभ्यास करते हैं। एक बड़े डिब्बे जैसा कॉकपिट झुकता और हिलता है, जिससे शरीर को असली उड़ान की तरह धक्के महसूस होते हैं; और अगर उसके नीचे झाँकें, तो तिरछे क्रॉस किए छह मोटे पैर कॉकपिट को थामे दिखाई देते हैं। यही उपकरण है ‘स्टीवर्ट प्लेटफ़ॉर्म (Stewart Platform)’, जिसे रोबोटिक्स का एक प्रमुख समानांतर तंत्र माना जाता है।
सरल शब्दों में, स्टीवर्ट प्लेटफ़ॉर्म का अर्थ है ‘ऐसा उपकरण जो लंबाई बदल सकने वाले छह पैरों से ऊपरी प्लेट को थामता है और पैरों की लंबाई एक साथ बदलकर ऊपरी प्लेट को मनचाही स्थिति और झुकाव पर ले जाता है।’ 1965 में ब्रिटिश इंजीनियर डी. स्टीवर्ट (D. Stewart) ने इसे एक शोधपत्र में प्रस्तुत किया, इसलिए यह नाम पड़ा। इसी विन्यास को पहले बनाने वाले एरिक गफ़ (Eric Gough) का नाम जोड़कर इसे ‘गफ़-स्टीवर्ट प्लेटफ़ॉर्म’ भी कहते हैं, और छह पैर होने के कारण इसे ‘हेक्सापॉड (Hexapod)’ भी कहा जाता है।
इस लेख में हम क्रम से देखेंगे कि स्टीवर्ट प्लेटफ़ॉर्म कैसे बना, छह पैर कौन-सी छह गतियाँ पैदा करते हैं, सीरियल रोबोट की तुलना में समानांतर संरचना की खूबियाँ और कमियाँ क्या हैं, और फ़्लाइट सिम्युलेटर से लेकर अंतरिक्ष यान की डॉकिंग तक इसका उपयोग कहाँ होता है।
छह पैर एक प्लेट को कैसे हिलाते हैं
1. टायर परीक्षण मशीन से फ़्लाइट सिम्युलेटर तक
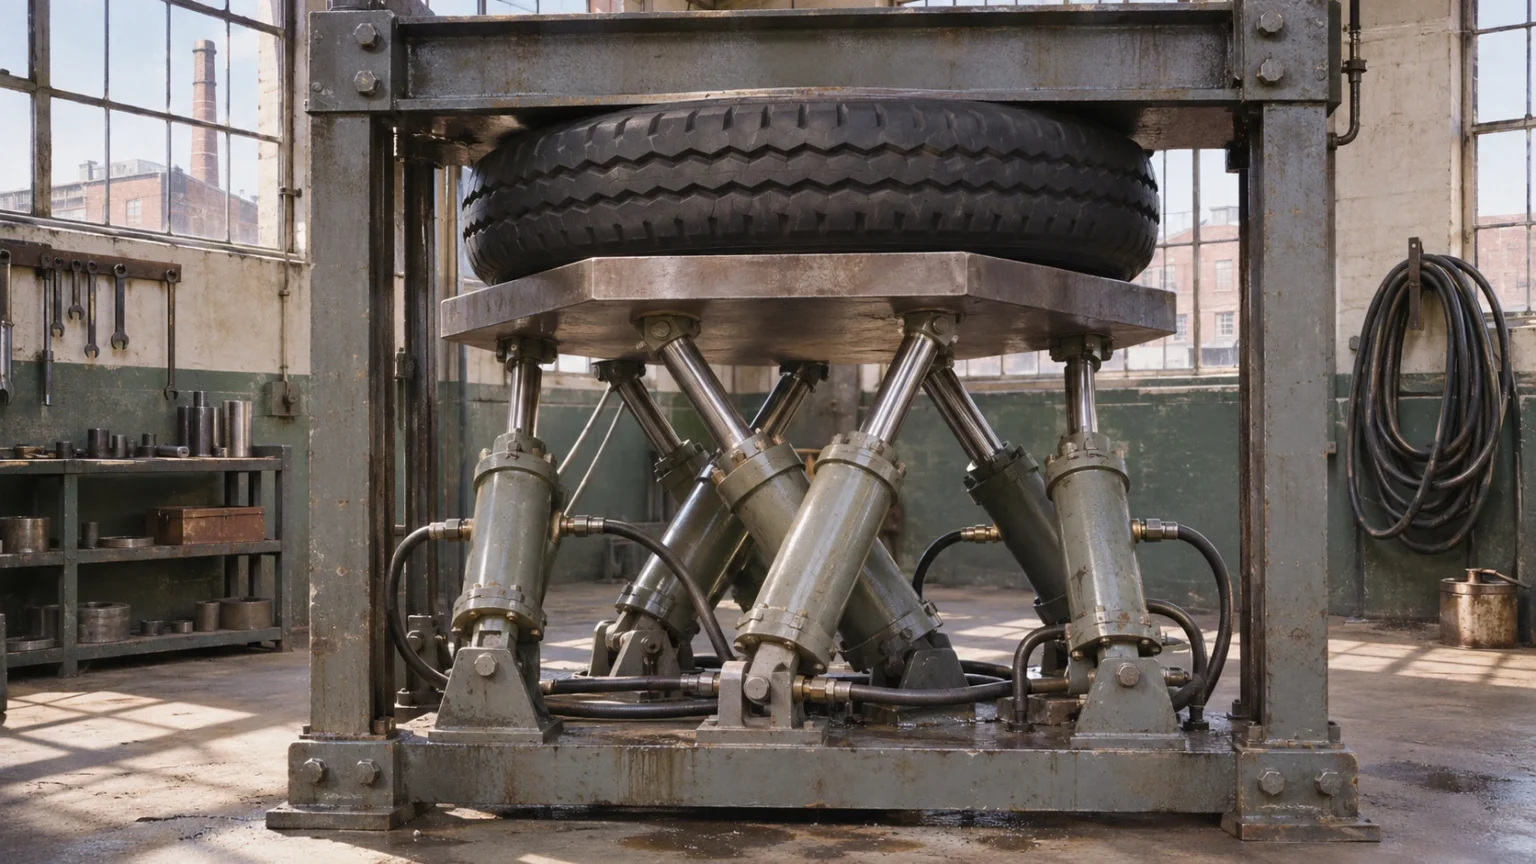
इस उपकरण का इतिहास विमान से नहीं, बल्कि कार के टायर से शुरू होता है। लगभग एक ही समय में कई इंजीनियर अलग-अलग उद्देश्यों से एक ही संरचना तक पहुँचे।
(1) गफ़ की सार्वभौमिक टायर परीक्षण मशीन
ब्रिटेन में डनलप (Dunlop) टायर फ़ैक्टरी के इंजीनियर एरिक गफ़ यह परखना चाहते थे कि जब टायर पर एक साथ कई दिशाओं से बल लगता है तो वह कैसे टिकता है, इसलिए उन्होंने लंबाई बदल सकने वाले छह पैरों पर प्लेट टिकाकर ‘यूनिवर्सल रिग (Universal Rig)’ बनाया। यह मशीन 1954 से चलने लगी और 1980 के दशक के अंत में फ़ैक्टरी बंद होने तक इस्तेमाल हुई; आज इसे ब्रिटेन का साइंस म्यूज़ियम (Science Museum) सँभालकर रखे हुए है।
(2) स्टीवर्ट का 1965 का शोधपत्र
1965 में स्टीवर्ट ने ब्रिटेन के इंस्टीट्यूशन ऑफ़ मैकेनिकल इंजीनियर्स (Institution of Mechanical Engineers) की कार्यवाही में ‘छह स्वतंत्रता-कोटियों वाला प्लेटफ़ॉर्म’ (A Platform with Six Degrees of Freedom) प्रकाशित किया और फ़्लाइट सिम्युलेटर जैसे उपयोग सुझाए। यह शोधपत्र व्यापक रूप से पढ़ा गया, इसलिए उपकरण का नाम उनके नाम पर पड़ा; लेकिन उनका मूल डिज़ाइन आज के रूप से थोड़ा अलग था, इसलिए कुछ लोग मानते हैं कि श्रेय बाँटा जाना चाहिए।
(3) अमेरिका में अलग से जन्मी वही संरचना
अमेरिकी इंजीनियर क्लाउस कैपेल (Klaus Cappel) ने स्टीवर्ट का शोधपत्र आने से पहले, 1960 के दशक की शुरुआत में, वही छह-पैर वाली संरचना स्वतंत्र रूप से बनाई और उसका पेटेंट लिया। उन्होंने इसे फ़्लाइट सिम्युलेटर कंपनियों को उपयोग के लिए लाइसेंस दिया और पहली बार व्यावसायिक हेक्सापॉड मोशन सिम्युलेटर बनाए। इसी कारण रोबोटिक्स शोधकर्ता इलियन बोनेव (Ilian Bonev) ने निष्कर्ष निकाला कि तीनों के योगदान को मान्यता मिलनी चाहिए।
2. छह पैरों से बनने वाली छह गतियाँ
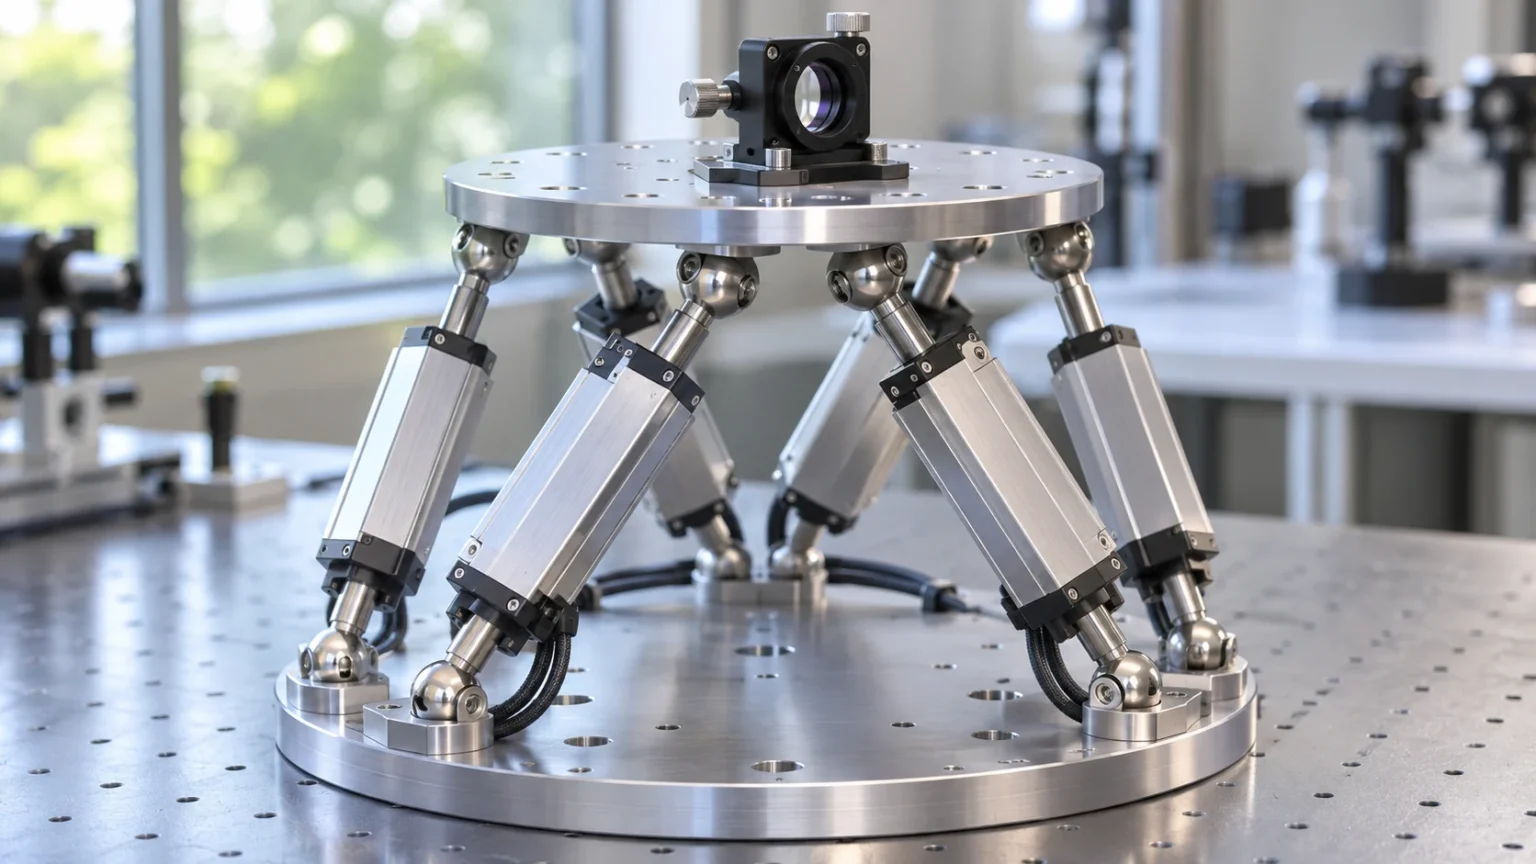
स्टीवर्ट प्लेटफ़ॉर्म नीचे की आधार प्लेट, ऊपर की चलती प्लेट और दोनों को जोड़ने वाले छह पैरों से बनता है। पैर हाइड्रोलिक सिलेंडर या बिजली से चलने वाले रैखिक एक्चुएटर जैसे उपकरण होते हैं जो लंबे और छोटे हो सकते हैं, और उनके दोनों सिरे कई दिशाओं में मुड़ सकने वाले जोड़ों से दोनों प्लेटों से जुड़े होते हैं। छह पैरों की लंबाई को किस संयोजन में बदला जाए, इसके अनुसार ऊपरी प्लेट अंतरिक्ष में संभव सभी छह गतियाँ, यानी छह स्वतंत्रता-कोटियाँ, पैदा कर सकती है।

- आगे-पीछे गति (Surge): ऊपरी प्लेट बिना झुके आगे या पीछे फिसलती है।
- बाएँ-दाएँ गति (Sway): ऊपरी प्लेट समतल रहते हुए बाएँ या दाएँ खिसकती है।
- ऊपर-नीचे गति (Heave): छह पैर एक साथ लंबे या छोटे होते हैं, जिससे पूरी ऊपरी प्लेट ऊपर-नीचे होती है।
- बाएँ-दाएँ झुकाव (Roll): आगे-पीछे की दिशा वाली धुरी के चारों ओर ऊपरी प्लेट बगल की ओर झुकती है, जैसे विमान अपना एक पंख नीचे करता है।
- आगे-पीछे झुकाव (Pitch): बाएँ-दाएँ की दिशा वाली धुरी के चारों ओर ऊपरी प्लेट का अगला हिस्सा उठता या झुकता है, जैसे विमान की नाक ऊपर-नीचे होती है।
- दिशा घुमाव (Yaw): खड़ी धुरी के चारों ओर ऊपरी प्लेट अपनी जगह पर घूमती है, जैसे विमान की नाक बाएँ या दाएँ मुड़ती है।
ऊपरी प्लेट की मनचाही मुद्रा पहले तय करके पैरों की लंबाई निकालने वाली व्युत्क्रम गतिकी (इनवर्स काइनेमैटिक्स) सरल सूत्रों से तुरंत एक ही उत्तर दे देती है। इसके उलट, केवल छह पैरों की लंबाई से ऊपरी प्लेट की मुद्रा ज्ञात करने वाली अग्र गतिकी (फ़ॉरवर्ड काइनेमैटिक्स) बहुत कठिन है: 1990 के दशक के शोध से पता चला कि सामान्य संरचना में एक ही पैर-लंबाई के लिए अधिकतम 40 मुद्राएँ संभव हैं।
3. सीरियल रोबोट से अलग समानांतर संरचना की खूबियाँ और कमियाँ

फ़ैक्टरियों में आम तौर पर दिखने वाली रोबोट भुजा सीरियल रोबोट (Serial Robot) होती है, जिसके जोड़ कंधे से उँगली के सिरे तक एक कतार में जुड़े होते हैं। इसके विपरीत, स्टीवर्ट प्लेटफ़ॉर्म की तरह जिस संरचना में कई पैर मिलकर एक प्लेट को थामते हैं, उसे समानांतर रोबोट (Parallel Robot) कहते हैं।
(1) भार बाँटने की ताक़त
सीरियल रोबोट में हर जोड़ को अपने आगे लगे भुजा के हिस्सों और मोटरों का वज़न भी उठाना पड़ता है। समानांतर संरचना में छह पैर भार बाँट लेते हैं, इसलिए यह अपने आकार की तुलना में भारी चीज़ें सँभाल सकती है और भारी सिम्युलेटर कॉकपिट को भी तेज़ी से हिला सकती है।
(2) न बढ़ने वाली त्रुटि
सीरियल रोबोट में हर जोड़ पर होने वाली छोटी त्रुटियाँ उँगली के सिरे की ओर जाते-जाते जुड़ती जाती हैं। समानांतर संरचना में एक पैर की त्रुटि दूसरे जोड़ों से गुज़रकर बढ़ती नहीं, और पूरी संरचना मज़बूत होती है, इसलिए इसका उपयोग दूरबीन के दर्पण और सटीक मशीनिंग उपकरणों की स्थिति मिलाने में होता है।
(3) सीमित कार्य-क्षेत्र और सिंगुलैरिटी
बदले में, पैर आसानी से आपस में टकरा जाते हैं या अपनी लंबाई की सीमा तक पहुँच जाते हैं, इसलिए आकार की तुलना में गति का दायरा छोटा होता है और ज़्यादा झुकाना भी कठिन होता है। साथ ही, कुछ मुद्राओं में सिंगुलैरिटी (Singularity) बनती है, जब ऊपरी प्लेट कुछ दिशाओं का बल नहीं झेल पाती और डगमगाती है, इसलिए डिज़ाइन करते समय गति का दायरा ऐसा तय किया जाता है कि ये मुद्राएँ टल जाएँ।
4. फ़्लाइट सिम्युलेटर से अंतरिक्ष यान की डॉकिंग तक
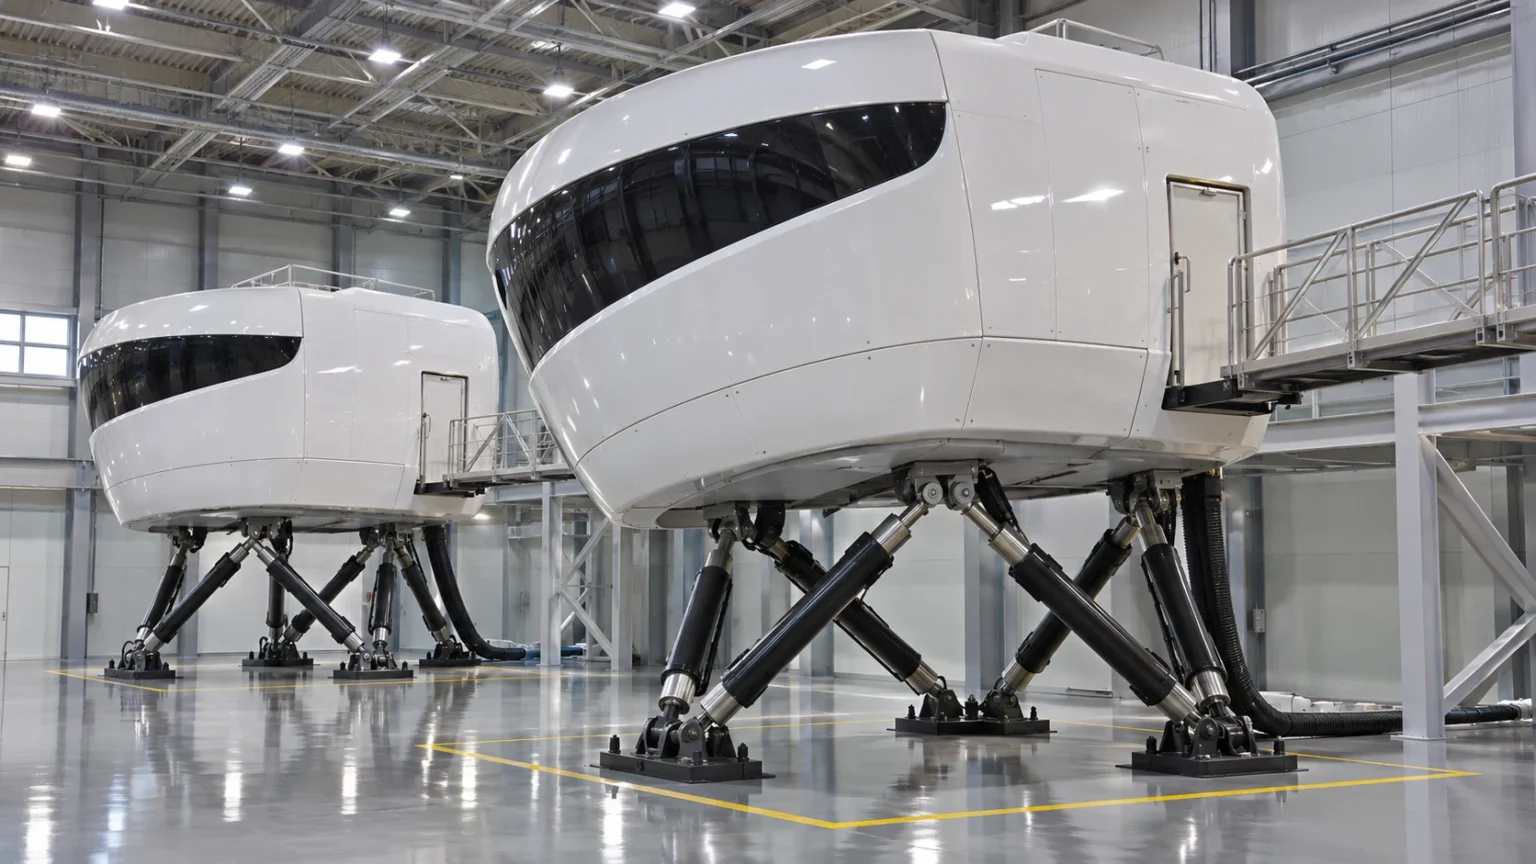
जहाँ भी किसी चीज़ को सटीक रूप से झुकाना और हिलाना हो, वहाँ स्टीवर्ट प्लेटफ़ॉर्म का उपयोग होता है।
(1) फ़्लाइट और ड्राइविंग सिम्युलेटर
पायलट प्रशिक्षण के उन्नत फ़्लाइट सिम्युलेटर असली कॉकपिट जैसे कक्ष और कई स्क्रीन वाली दृश्य प्रणाली को स्टीवर्ट प्लेटफ़ॉर्म पर रखकर छहों दिशाओं की गति पैदा करते हैं। ड्राइविंग सिम्युलेटर अक्सर प्लेटफ़ॉर्म को एक बड़ी चलने वाली प्रणाली पर रखकर छोटे त्वरण की नकल करते हैं, जबकि लंबे समय तक चलने वाले त्वरण का एहसास बैठे व्यक्ति को थोड़ा झुकाकर गुरुत्वाकर्षण के ज़रिए कराया जाता है।
(2) अंतरिक्ष यान की डॉकिंग और हिलते समुद्र पर रास्ता
इंटरनेशनल डॉकिंग सिस्टम स्टैंडर्ड (IDSS) का पालन करने वाले डॉकिंग तंत्र और उनका पूर्ववर्ती LIDS दो अंतरिक्ष यानों के जुड़ने वाले हिस्सों को मिलाने के लिए स्टीवर्ट प्लेटफ़ॉर्म का उपयोग करते हैं। नीदरलैंड में विकसित एम्पेलमान (Ampelmann) प्रणाली लहरों से डोलते जहाज़ की गति को उलटी दिशा में निष्प्रभावी करके समुद्री संरचना तक जाने वाले रास्ते को स्थिर रखती है।
(3) चिकित्सा और शोध
ऑर्थोपेडिक्स में इस्तेमाल होने वाला टेलर स्पेशियल फ़्रेम (Taylor Spatial Frame) हड्डी के बाहर लगे दो छल्लों को छह छड़ों से जोड़ता है और छड़ों की लंबाई धीरे-धीरे बदलकर टेढ़ी हड्डी या जटिल फ़्रैक्चर को ठीक करता है। इसके अलावा इसका उपयोग भूकंप के नकली परीक्षण, रीढ़ जैसे जैव-यांत्रिक परीक्षणों, और उपग्रह एंटेना व दूरबीन की दिशा मिलाने में भी होता है।
जब कई पैर मिलकर एक प्लेट को थामते हैं, तो वह ज़्यादा मज़बूती और सटीकता से हिल सकती है। केवल छह पैरों की लंबाई बदलकर कोई भी स्थिति और झुकाव बनाया जा सकता है, यही सरल विचार स्टीवर्ट प्लेटफ़ॉर्म को समझने का पहला कदम है।