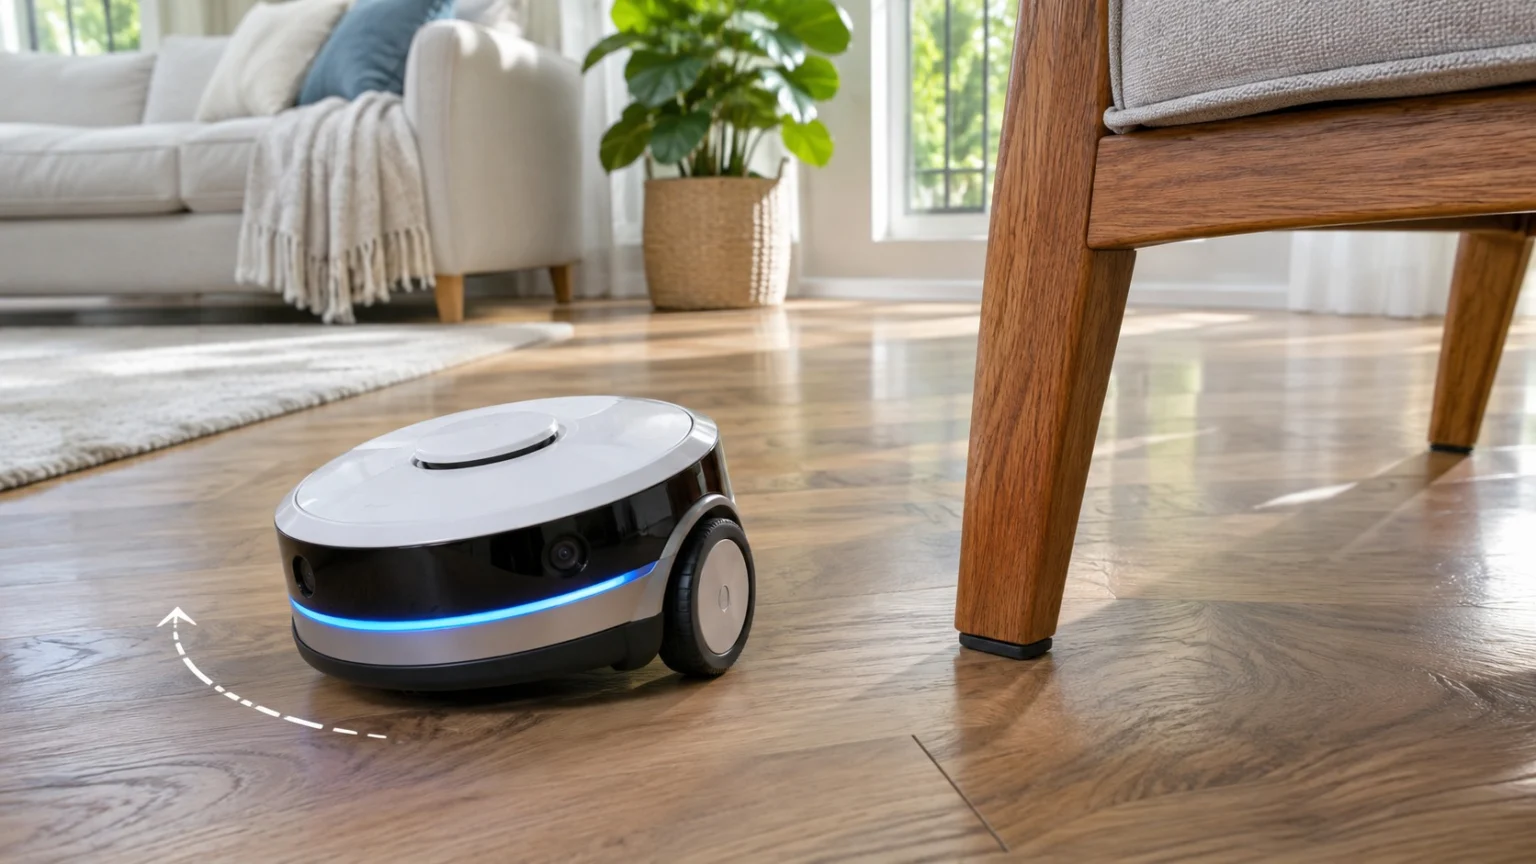
Một chú robot hút bụi đi loanh quanh trong phòng khách, va vào chân ghế thì lùi lại một chút, đổi hướng rồi lại tiến lên. Trông như thể nó đã vẽ xong bản đồ ngôi nhà hoàn hảo và tính toán động tác kế tiếp từng giây, nhưng thật ra chỉ cần vài phản ứng rất đơn giản là đã tạo ra được kiểu chuyển động này. Nếu một robot không suy nghĩ lâu lại di chuyển tốt hơn thì sao? Cách thiết kế robot xuất phát từ câu hỏi này chính là “Kiến trúc bao hàm (Subsumption Architecture)”.
Nói đơn giản, kiến trúc bao hàm là “cách điều khiển robot trong đó các tầng hành vi đơn giản được xếp chồng dần từ dưới lên, và khi cần, tầng trên sẽ đè lên hành vi của tầng dưới để làm thay”. Nhà nghiên cứu robot Rodney Brooks của MIT (Mỹ) lần đầu giới thiệu nó trong bài báo năm 1986, và sau đó nó trở thành điểm khởi đầu của robot học dựa trên hành vi (Behavior-Based Robotics).
Trong bài viết này, chúng ta lần lượt xem bối cảnh ra đời của kiến trúc bao hàm, nguyên lý xếp chồng các tầng để chuyển động, những robot được chế tạo theo cách này, và cuối cùng là ưu điểm cùng hạn chế của nó.
Thiết kế robot đặt phản ứng lên trước suy nghĩ
Bối cảnh ra đời của kiến trúc bao hàm
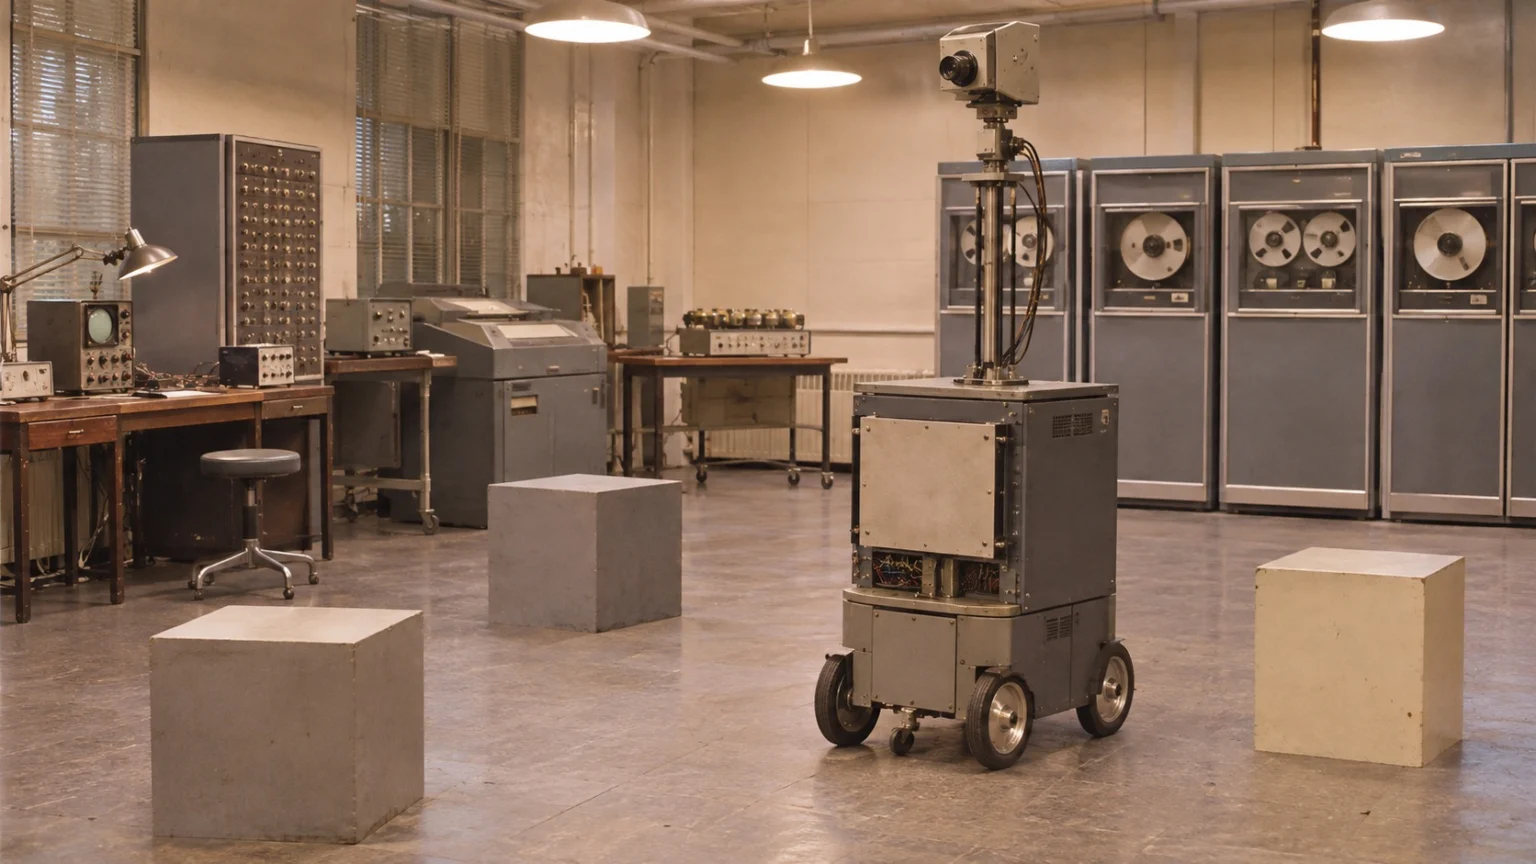
Cho đến thập niên 1980, dòng chính của nghiên cứu robot là sao chép nguyên vẹn thế giới vào trong đầu, lập kế hoạch rồi mới hành động.
(1) Giới hạn của robot suy nghĩ chậm
Shakey, do Viện Nghiên cứu Stanford (Mỹ) chế tạo vào cuối thập niên 1960, biến môi trường xung quanh thành một mô hình bằng các ký hiệu, lập kế hoạch trên mô hình đó rồi mới đi từng bước. Việc tính toán mất nhiều thời gian nên trong không gian thực có người qua lại, nó khó phản ứng kịp lúc.
(2) Cấu trúc một dây chuyền: cảm nhận, lập kế hoạch, hành động
Robot thời đó nối các bước cảm nhận, dựng mô hình, lập kế hoạch và hành động thành một dây chuyền. Chỉ cần một bước ở giữa bị nghẽn là cả robot dừng lại.
(3) Thế giới chính là mô hình tốt nhất
Brooks cho rằng không cần vẽ lại thế giới trong đầu, chỉ cần dùng cảm biến nhìn trực tiếp và phản ứng ngay. Theo lời ông, đó là ý tưởng “thế giới tự thân nó là mô hình tốt nhất”.
Nguyên lý xếp tầng để chuyển động
Thay vì một bộ não lớn, kiến trúc bao hàm điều khiển robot bằng nhiều tầng hành vi, mỗi tầng chỉ đảm nhận một việc.
- Tránh vật cản (Avoid Objects): tầng thấp nhất, dừng lại hoặc tránh sang bên khi đến gần một vật nào đó.
- Đi lang thang (Wander): tầng nằm trên đó, di chuyển đây đó mà không có mục tiêu định sẵn.
- Khám phá (Explore): tầng cao hơn nữa, chọn một nơi nhìn thấy ở xa rồi hướng về phía đó.
Mọi tầng đều nhận thông tin cảm biến cùng lúc và hoạt động riêng rẽ. Không có bộ phận nào ở trung tâm chỉ huy tất cả. Tầng trên quyết định thứ tự ưu tiên của hành vi bằng cách chặn tín hiệu của tầng dưới hoặc thay bằng tín hiệu của mình, gọi là ức chế (Inhibition) và thay thế (Suppression). Cái tên “bao hàm”, nghĩa là tầng trên bao hàm tầng dưới, cũng bắt nguồn từ đây.
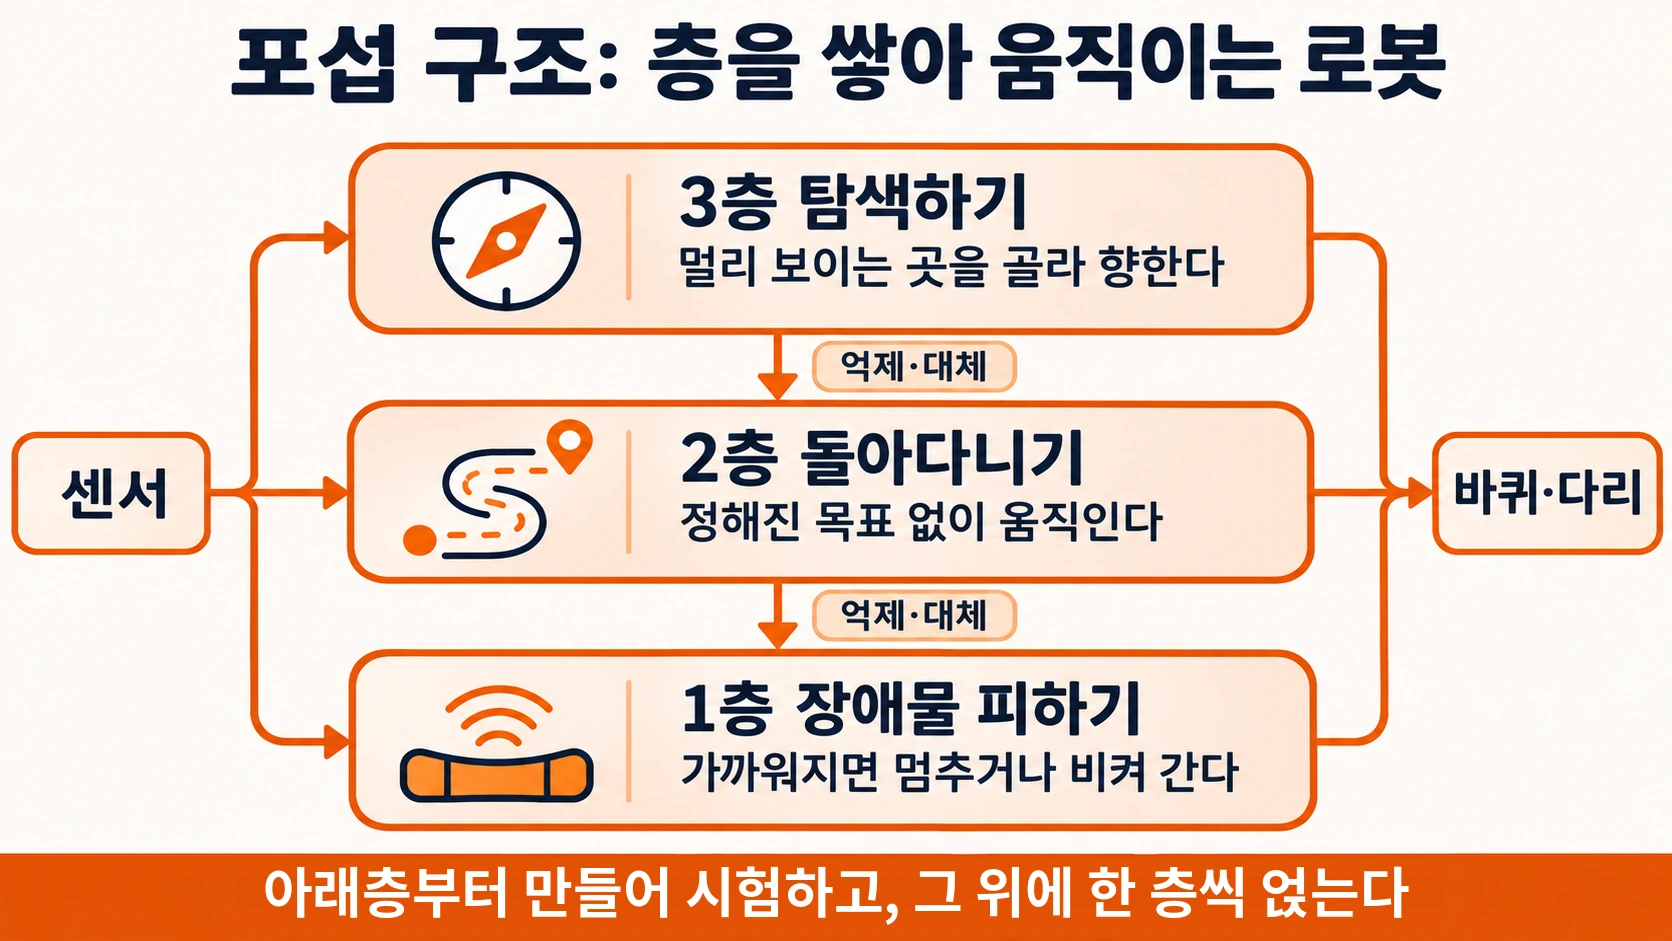
Chẳng hạn, khi tầng Khám phá đang ra lệnh cho robot đi về phía một cánh cửa ở xa mà bỗng có một chiếc hộp xuất hiện ngay trước mặt, tầng Tránh vật cản sẽ phản ứng trước và xoay người đi. Qua khỏi chiếc hộp, lệnh của tầng Khám phá lại tiếp tục, nên robot tìm đường một cách tự nhiên mà không cần sửa lại kế hoạch nào.
Thứ tự phát triển cũng đi từ dưới lên trên. Người ta làm tầng thấp nhất trước và thử nghiệm kỹ, khi nó chạy tốt thì đặt thêm một tầng mới lên trên và thử lại. Dù tầng trên hỏng, các tầng dưới vẫn còn nguyên, nên ít nhất robot vẫn có thể di chuyển mà không va chạm.
Các robot được chế tạo theo kiến trúc bao hàm
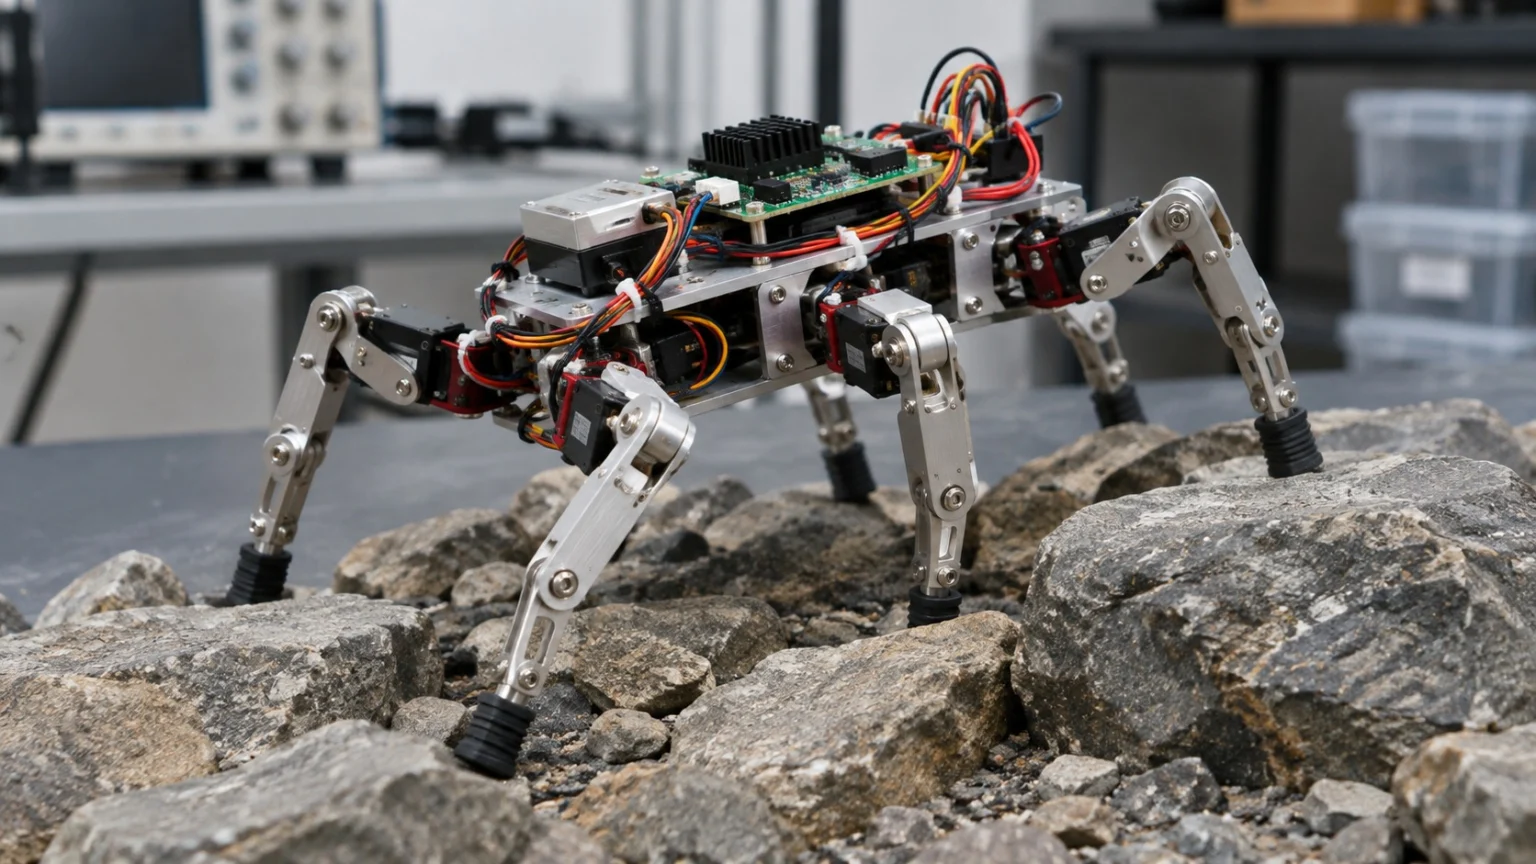
Brooks và nhóm nghiên cứu MIT đã dùng nguyên lý này để chế tạo nhiều robot di chuyển trong không gian thực.
Allen, robot đầu tiên đi lang thang trong văn phòng
Allen là robot có bánh xe đầu tiên áp dụng kiến trúc bao hàm. Nó tự đi lang thang trên hành lang phòng thí nghiệm, tránh người và tường.
Genghis, robot đi bằng sáu chân
Genghis là một robot đi bộ nhỏ có sáu chân. Nhờ chồng các phản ứng đơn giản lên cho từng chân, nó có thể bước đi như côn trùng ngay cả trên mặt đất gồ ghề.
Herbert, robot gom lon rỗng
Herbert là robot tìm những lon nước ngọt rỗng trên bàn làm việc trong văn phòng và nhặt chúng về. Không có bản đồ tổng thể, chỉ nhờ phản ứng với tình huống ngay trước mắt, nó đã hoàn thành một công việc khá phức tạp.
Ưu điểm và hạn chế
Kiến trúc bao hàm đã thay đổi lớn hướng đi của robot học, nhưng nó không phải là cách vạn năng hợp với mọi việc.
(1) Phản ứng nhanh và bền bỉ
Vì cảm biến và hành động nối thẳng với nhau, robot phản ứng tức thì với môi trường thay đổi. Dù một tầng hỏng, các tầng còn lại vẫn duy trì chuyển động nên nó không dễ dừng hẳn.
(2) Yếu về lập kế hoạch phức tạp và trí nhớ
Do không có bộ nhớ lớn và mô hình bằng ký hiệu, nó bất lợi khi vẽ bản đồ rộng, lập kế hoạch cho một chuỗi việc dài hay hiểu lời nói.
(3) Càng nhiều tầng, việc điều phối càng khó
Khi số tầng tăng lên, việc quyết định tầng nào nên chặn tầng khác và vào lúc nào trở nên rắc rối. Vì vậy, robot ngày nay thường chọn cách kết hợp, dùng cả tầng phản ứng nhanh lẫn tầng lập kế hoạch chậm.
Kiến trúc bao hàm cho thấy hành vi thông minh không nhất thiết đến từ một bộ não khổng lồ. Như những robot hút bụi của iRobot, công ty do Brooks đồng sáng lập, ý tưởng này đã vượt ra khỏi phòng thí nghiệm và đi vào tận phòng khách nhà chúng ta.
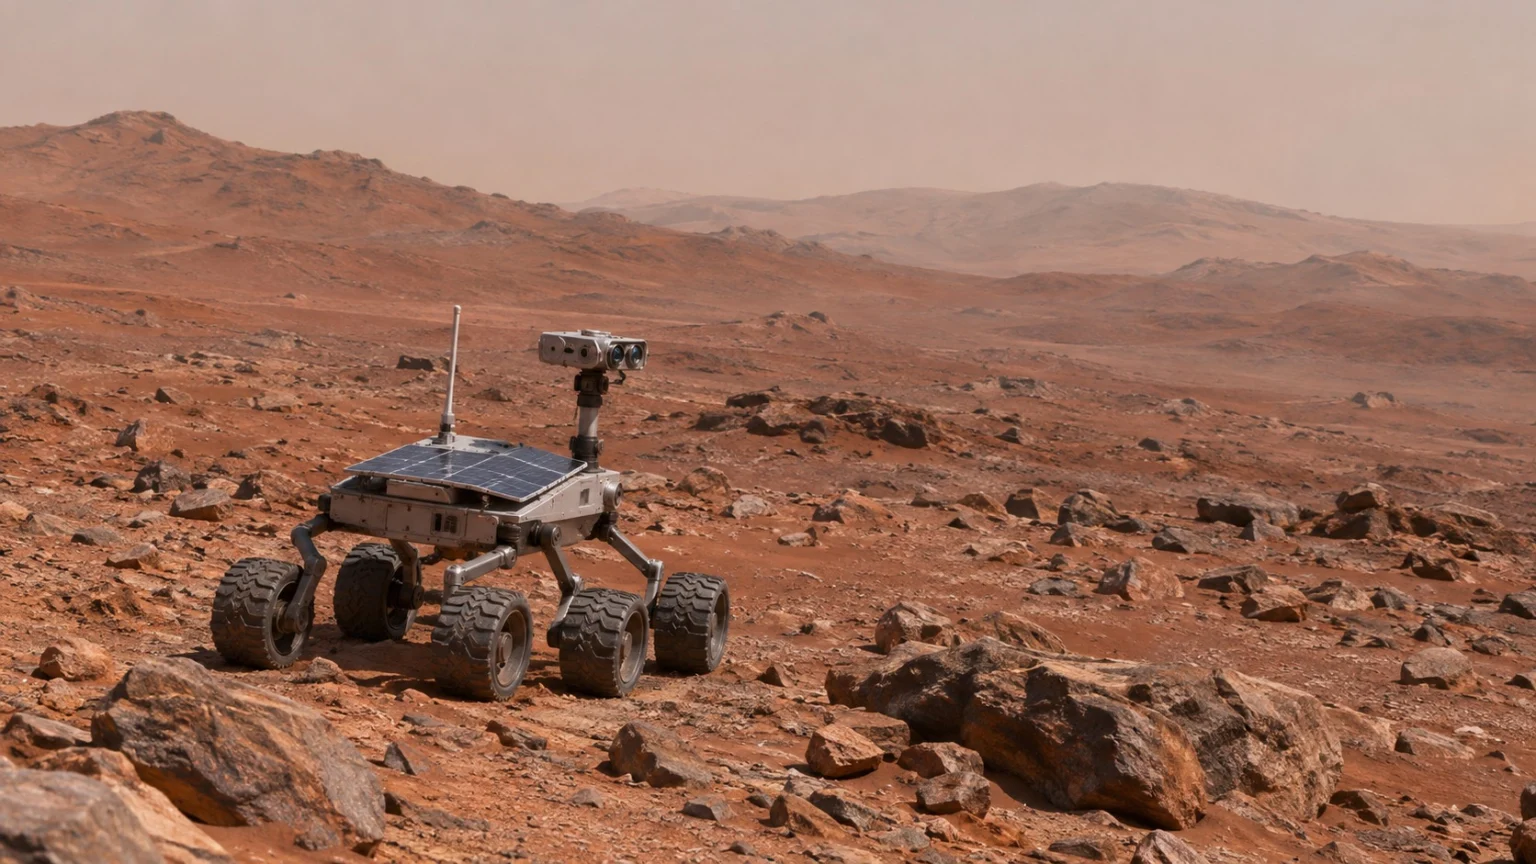
Năm 1989, Brooks cùng đồng nghiệp Anita Flynn còn công bố một bài báo đề xuất thay vì gửi một tàu thăm dò lớn và đắt tiền, hãy gửi nhiều robot nhỏ và rẻ tới các hành tinh khác. Ý tưởng này thường được nhắc đến cùng với dòng chảy sau đó là sự xuất hiện của những xe tự hành nhỏ thám hiểm sao Hỏa.
Dạy robot trước hết cách không va chạm, rồi đặt thêm từng hành vi lên trên, đó là bước đầu tiên của việc thiết kế robot tự di chuyển.