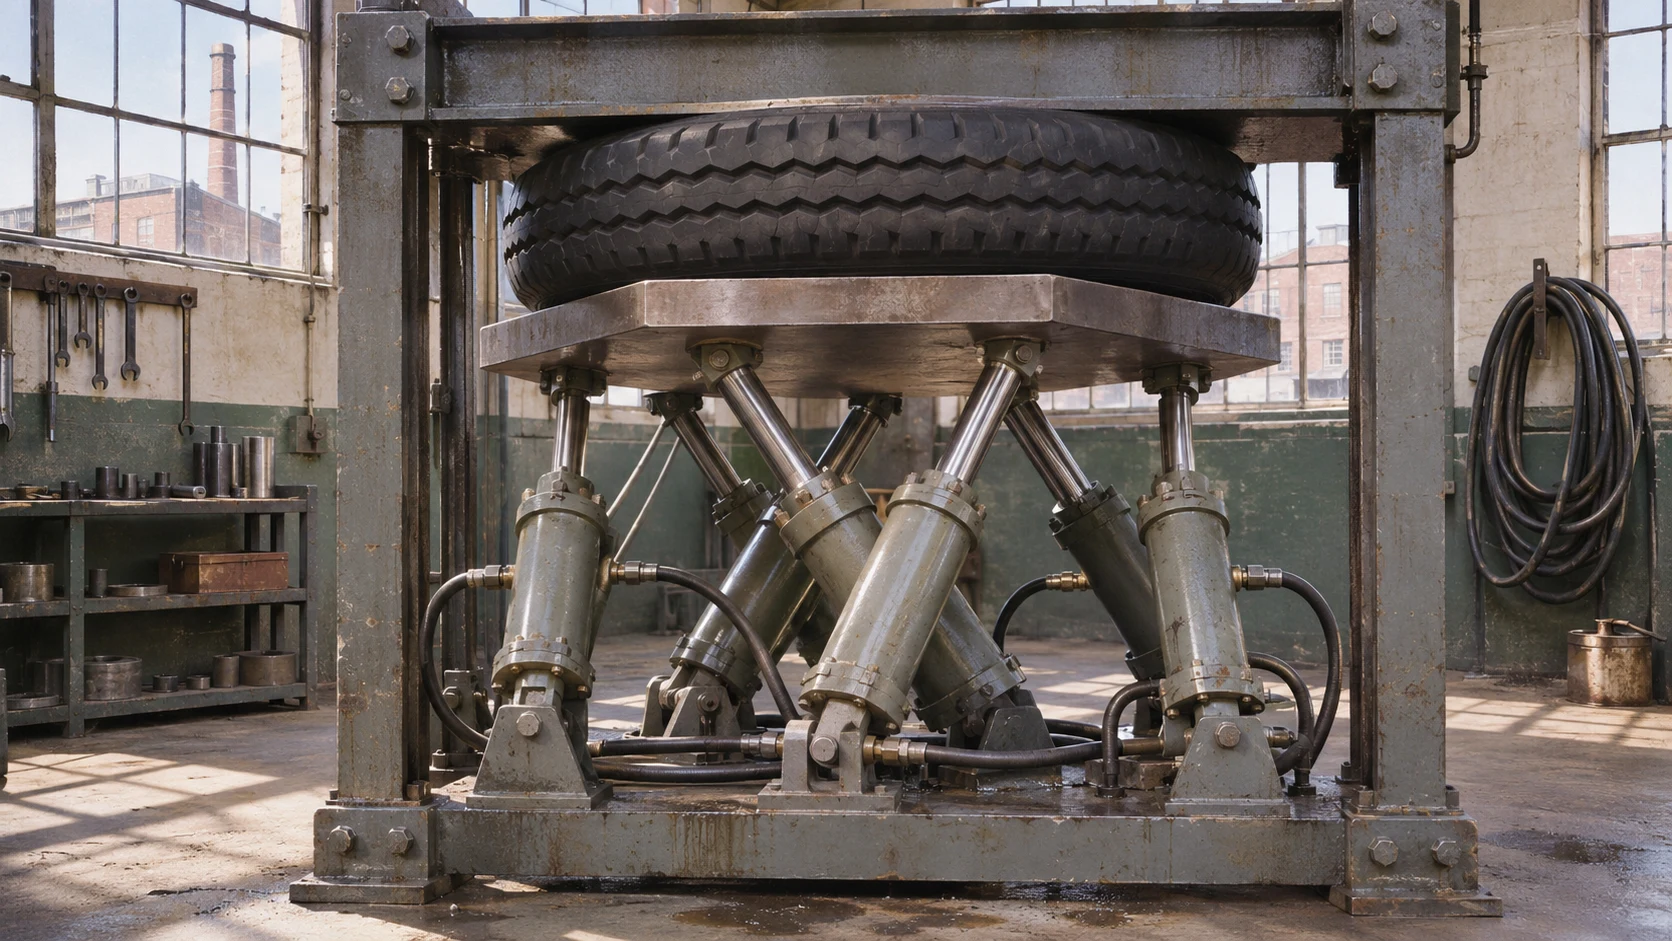
Antes de pilotar un avión real, los pilotos practican despegues y aterrizajes innumerables veces en simuladores de vuelo en tierra. Una gran cabina con forma de caja se inclina y se sacude para que el cuerpo sienta los empujones de un vuelo real, y si se mira debajo, se descubren seis gruesas patas cruzadas que la sostienen. Ese dispositivo es la «plataforma Stewart» (Stewart Platform), considerada un mecanismo paralelo representativo de la robótica.
En pocas palabras, la plataforma Stewart es «un dispositivo que sostiene una placa superior sobre seis patas de longitud variable y, al ajustar a la vez la longitud de las patas, lleva esa placa a la posición y la inclinación deseadas». Recibió su nombre cuando el ingeniero británico D. Stewart la presentó en un artículo de 1965; como Eric Gough había construido antes la misma disposición, también se la llama «plataforma Gough-Stewart», y por tener seis patas se la conoce a menudo como «hexápodo» (Hexapod).
En este artículo veremos, por orden, cómo nació la plataforma Stewart, los seis movimientos que generan sus seis patas, las ventajas y desventajas de las estructuras paralelas frente a los robots en serie y los lugares donde se utiliza, desde los simuladores de vuelo hasta el acoplamiento de naves espaciales.
Cómo seis patas mueven una sola placa
1. De la máquina de ensayo de neumáticos al simulador de vuelo
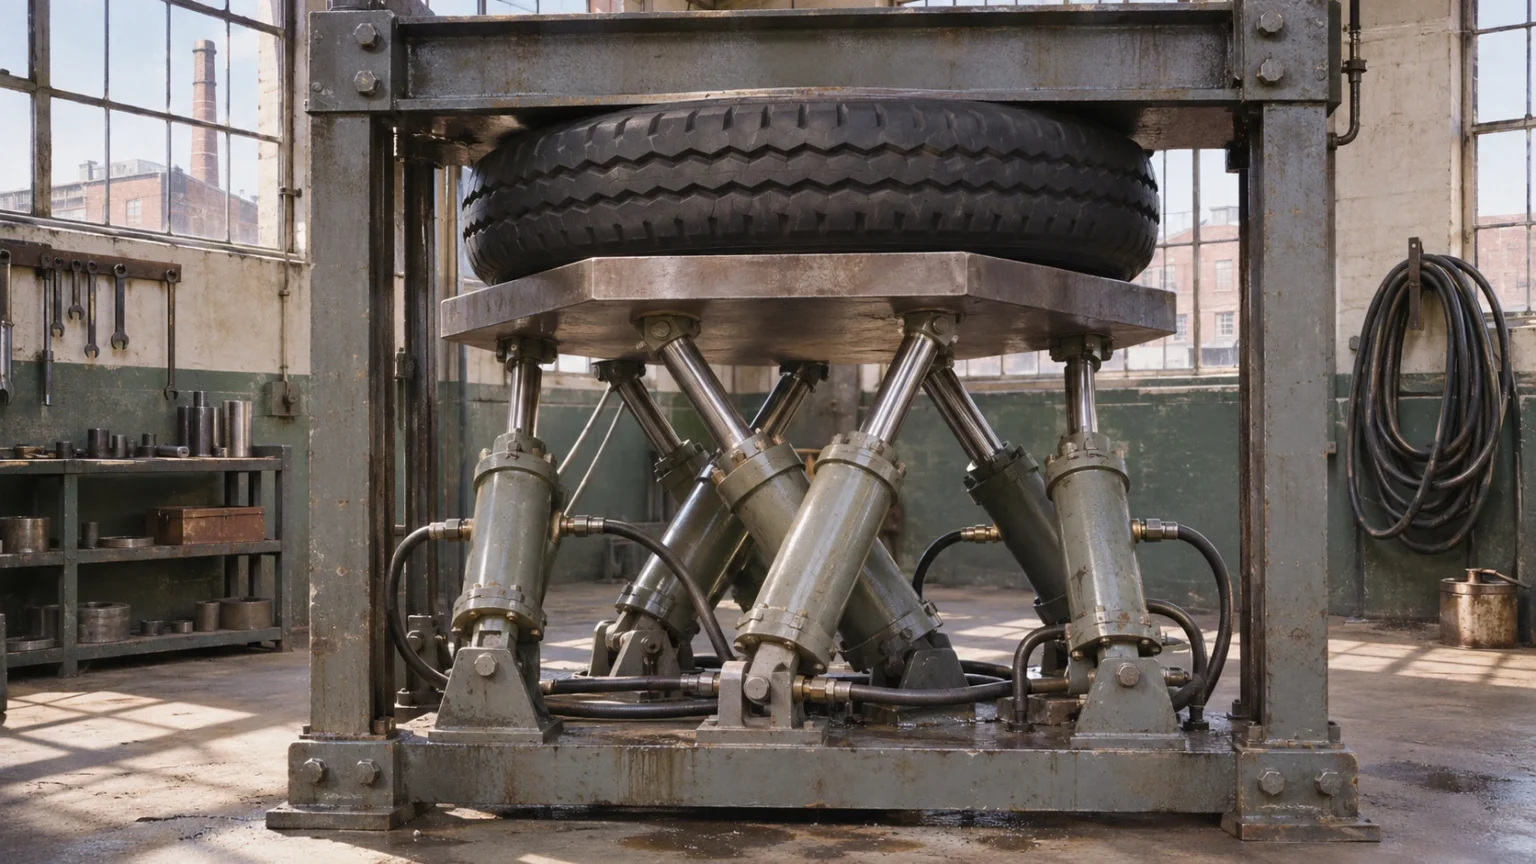
La historia de este dispositivo no empieza con los aviones, sino con los neumáticos de automóvil. Casi al mismo tiempo, varios ingenieros llegaron a la misma estructura con fines distintos.
(1) La máquina universal de ensayo de neumáticos de Gough
Eric Gough, ingeniero de la fábrica de neumáticos Dunlop en Gran Bretaña, quería comprobar cómo resisten los neumáticos cuando reciben fuerzas en varias direcciones a la vez, así que construyó un «banco universal» (Universal Rig) con una placa apoyada en seis patas de longitud variable. La máquina empezó a funcionar en 1954 y se usó hasta que la fábrica cerró a finales de la década de 1980; hoy la conserva el Museo de la Ciencia (Science Museum) británico.
(2) El artículo de Stewart de 1965
En 1965, Stewart publicó «Una plataforma con seis grados de libertad» (A Platform with Six Degrees of Freedom) en las actas de la Institución de Ingenieros Mecánicos (Institution of Mechanical Engineers) del Reino Unido y propuso usos como los simuladores de vuelo. Como el artículo se leyó mucho, el dispositivo tomó su nombre, pero su diseño original era algo distinto de la forma actual, por lo que hay quien sostiene que el mérito debería compartirse.
(3) La misma estructura, nacida por separado en Estados Unidos
El ingeniero estadounidense Klaus Cappel construyó de forma independiente la misma estructura de seis patas a principios de la década de 1960, antes de que apareciera el artículo de Stewart, y la patentó. Después la licenció a empresas de simuladores de vuelo y fabricó los primeros simuladores de movimiento hexápodos comerciales. Por eso, el investigador en robótica Ilian Bonev concluyó que deben reconocerse las aportaciones de los tres.
2. Seis movimientos creados por seis patas
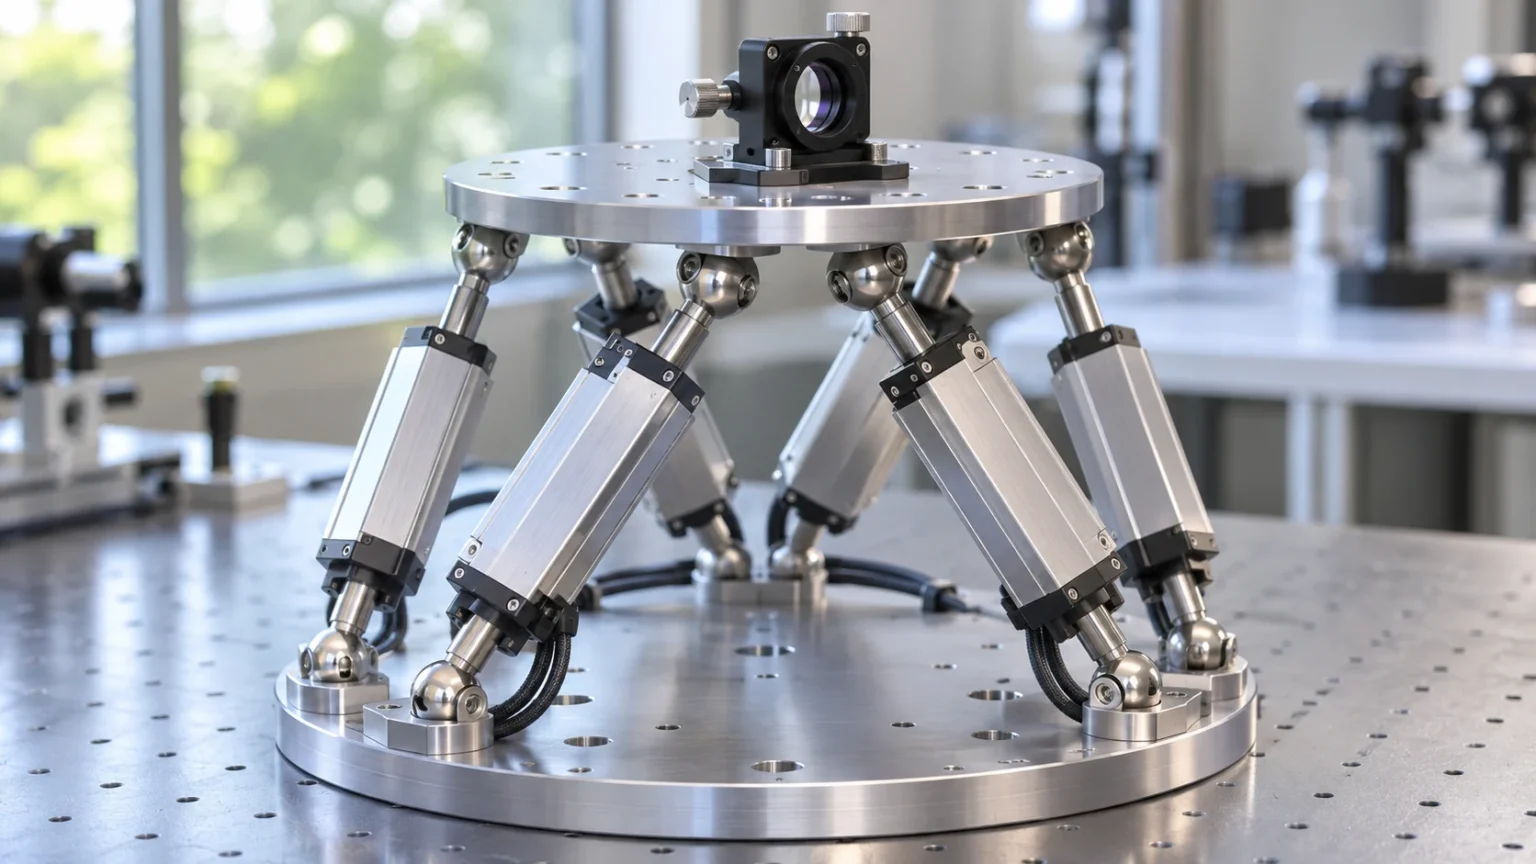
La plataforma Stewart consta de una placa base abajo, una plataforma móvil arriba y seis patas que unen ambas. Cada pata es un dispositivo que puede alargarse y acortarse, como un cilindro hidráulico o un actuador lineal eléctrico, y sus dos extremos se unen a las placas mediante articulaciones que pueden girar en varias direcciones. Según cómo se combinen los cambios de longitud de las seis patas, la placa superior puede producir los seis movimientos posibles en el espacio, es decir, seis grados de libertad.

- Adelante y atrás (Surge): la placa superior se desliza hacia delante o hacia atrás sin inclinarse.
- Izquierda y derecha (Sway): la placa superior se desplaza a la izquierda o a la derecha sin perder la horizontalidad.
- Arriba y abajo (Heave): las seis patas se alargan o se acortan a la vez y toda la placa superior sube y baja.
- Inclinación lateral o alabeo (Roll): la placa superior se inclina hacia un lado alrededor de un eje que va de delante hacia atrás, como un avión que baja un ala.
- Inclinación frontal o cabeceo (Pitch): la parte delantera de la placa superior sube o baja alrededor de un eje que va de lado a lado, como el morro de un avión que sube y baja.
- Giro o guiñada (Yaw): la placa superior gira sobre sí misma alrededor de un eje vertical, como el morro de un avión que gira a la izquierda o a la derecha.
La cinemática inversa, que parte de la postura deseada de la placa superior y calcula la longitud de las patas, da enseguida una única respuesta con fórmulas sencillas. En cambio, la cinemática directa, que deduce la postura de la placa superior solo a partir de la longitud de las seis patas, es muy difícil: investigaciones de la década de 1990 demostraron que, en el caso general, unas mismas longitudes de patas pueden corresponder hasta a 40 posturas distintas.
3. Ventajas y desventajas de la estructura paralela frente a los robots en serie

Los brazos robóticos habituales en las fábricas son robots en serie (Serial Robot), cuyas articulaciones se suceden en una sola cadena desde el hombro hasta la punta de los dedos. En cambio, una estructura en la que varias patas sujetan juntas una sola placa, como la plataforma Stewart, se llama robot paralelo (Parallel Robot).
(1) La fuerza de repartir la carga
En un robot en serie, cada articulación debe soportar también el peso de los tramos de brazo y los motores que lleva más allá. En una estructura paralela, las seis patas se reparten la carga, de modo que puede manejar objetos pesados para su tamaño e incluso sacudir con rapidez una pesada cabina de simulador.
(2) Errores que no se amplifican
En un robot en serie, los pequeños errores de cada articulación se van sumando hacia la punta. En una estructura paralela, el error de una pata no se amplifica al pasar por otras articulaciones y toda la estructura es rígida, por lo que se usa para posicionar espejos de telescopios y equipos de mecanizado de precisión.
(3) Un espacio de trabajo reducido y las singularidades
A cambio, las patas chocan fácilmente entre sí o llegan a su límite de longitud, así que el rango de movimiento es pequeño para su tamaño y cuesta inclinarla mucho. Además, en ciertas posturas aparece una singularidad (Singularity), en la que la placa superior no puede resistir fuerzas en algunas direcciones y se tambalea, por lo que al diseñarla se fija el rango de movimiento para evitar esas posturas.
4. De los simuladores de vuelo al acoplamiento de naves espaciales
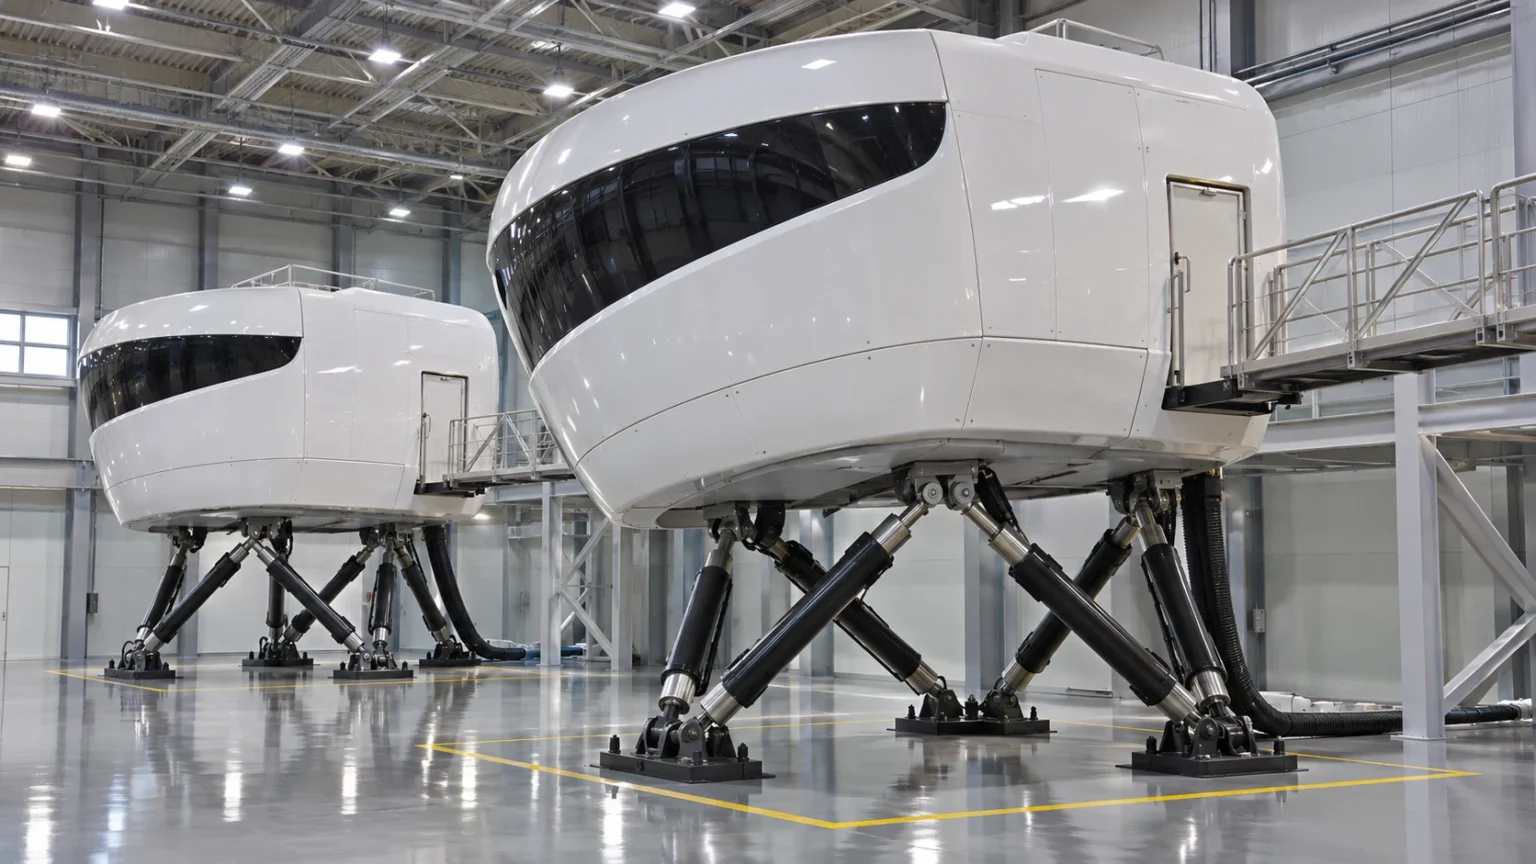
La plataforma Stewart se utiliza allí donde hay que inclinar y sacudir algo con precisión.
(1) Simuladores de vuelo y de conducción
Los simuladores de vuelo avanzados para formar pilotos colocan sobre una plataforma Stewart una réplica de la cabina y un sistema visual de varias pantallas para producir movimiento en las seis direcciones. Los simuladores de conducción suelen montar la plataforma sobre un sistema de desplazamiento más amplio para imitar aceleraciones breves, mientras que la aceleración prolongada se sugiere inclinando ligeramente al ocupante para que la gravedad haga ese trabajo.
(2) Acoplamiento espacial y pasarelas sobre un mar agitado
Los mecanismos de acoplamiento que siguen el Estándar Internacional de Sistemas de Acoplamiento (IDSS), y su predecesor LIDS, usan una plataforma Stewart para alinear las interfaces de dos naves espaciales. El sistema Ampelmann, desarrollado en los Países Bajos, compensa en sentido contrario el movimiento de un barco mecido por las olas y mantiene estable la pasarela hacia una estructura en alta mar.
(3) Medicina e investigación
El marco espacial de Taylor (Taylor Spatial Frame), usado en ortopedia, une con seis puntales dos anillos colocados alrededor del hueso y, cambiando poco a poco la longitud de los puntales, corrige huesos deformados y fracturas complejas. También se utiliza en simulaciones sísmicas, en ensayos biomecánicos como los estudios de columna y en la orientación de antenas de satélite y telescopios.
Cuando varias patas sujetan juntas una sola placa, esta puede moverse con más rigidez y precisión. La sencilla idea de que basta cambiar la longitud de seis patas para lograr cualquier posición e inclinación es el primer paso para entender la plataforma Stewart.