パイロットは実際の飛行機を操縦する前に、地上のフライトシミュレーターで離陸と着陸を何度も練習します。大きな箱形のコックピットが傾いたり揺れたりして、本物の飛行のように体が押される感覚を生み出しますが、その下をのぞくと、斜めに交差した太い脚6本がコックピットを支えています。この装置こそ、ロボット工学を代表するパラレル機構とされる「スチュワート・プラットフォーム(Stewart Platform)」です。
スチュワート・プラットフォームとは、簡単に言えば「長さを変えられる6本の脚で上部プレートを支え、脚の長さを同時に調整して、上部プレートを望みの位置と傾きに動かす装置」のことです。1965年にイギリスのD・スチュワート(D. Stewart)が論文で紹介したことからこの名が付き、同じ配置を先に作ったエリック・ガフ(Eric Gough)の名を加えて「ガフ・スチュワート・プラットフォーム」、脚が6本あることから「ヘキサポッド(Hexapod)」とも呼ばれます。
本資料では、スチュワート・プラットフォームが生まれた経緯、6本の脚が生み出す6つの動き、シリアルロボットと異なるパラレル構造の長所と短所、そしてフライトシミュレーターから宇宙船のドッキングまで使われる場面を順に見ていきます。
6本の脚が1枚の板を動かすしくみ
1. タイヤ試験機からフライトシミュレーターへ
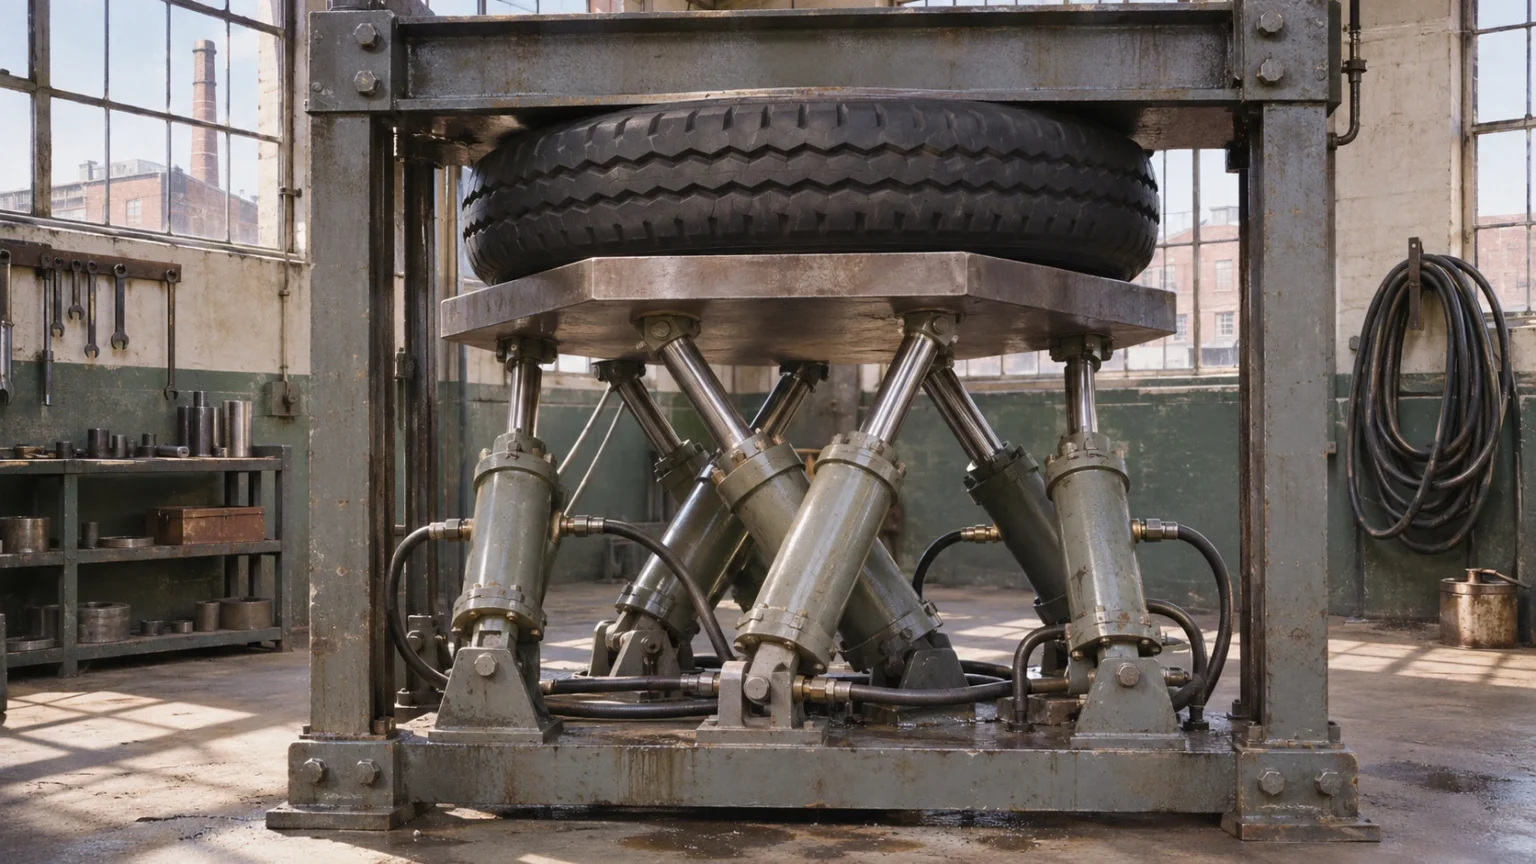
この装置の歴史は、飛行機ではなく自動車のタイヤから始まります。ほぼ同じ時期に、何人かの技術者が異なる目的から同じ構造にたどり着きました。
(1) ガフの万能タイヤ試験機
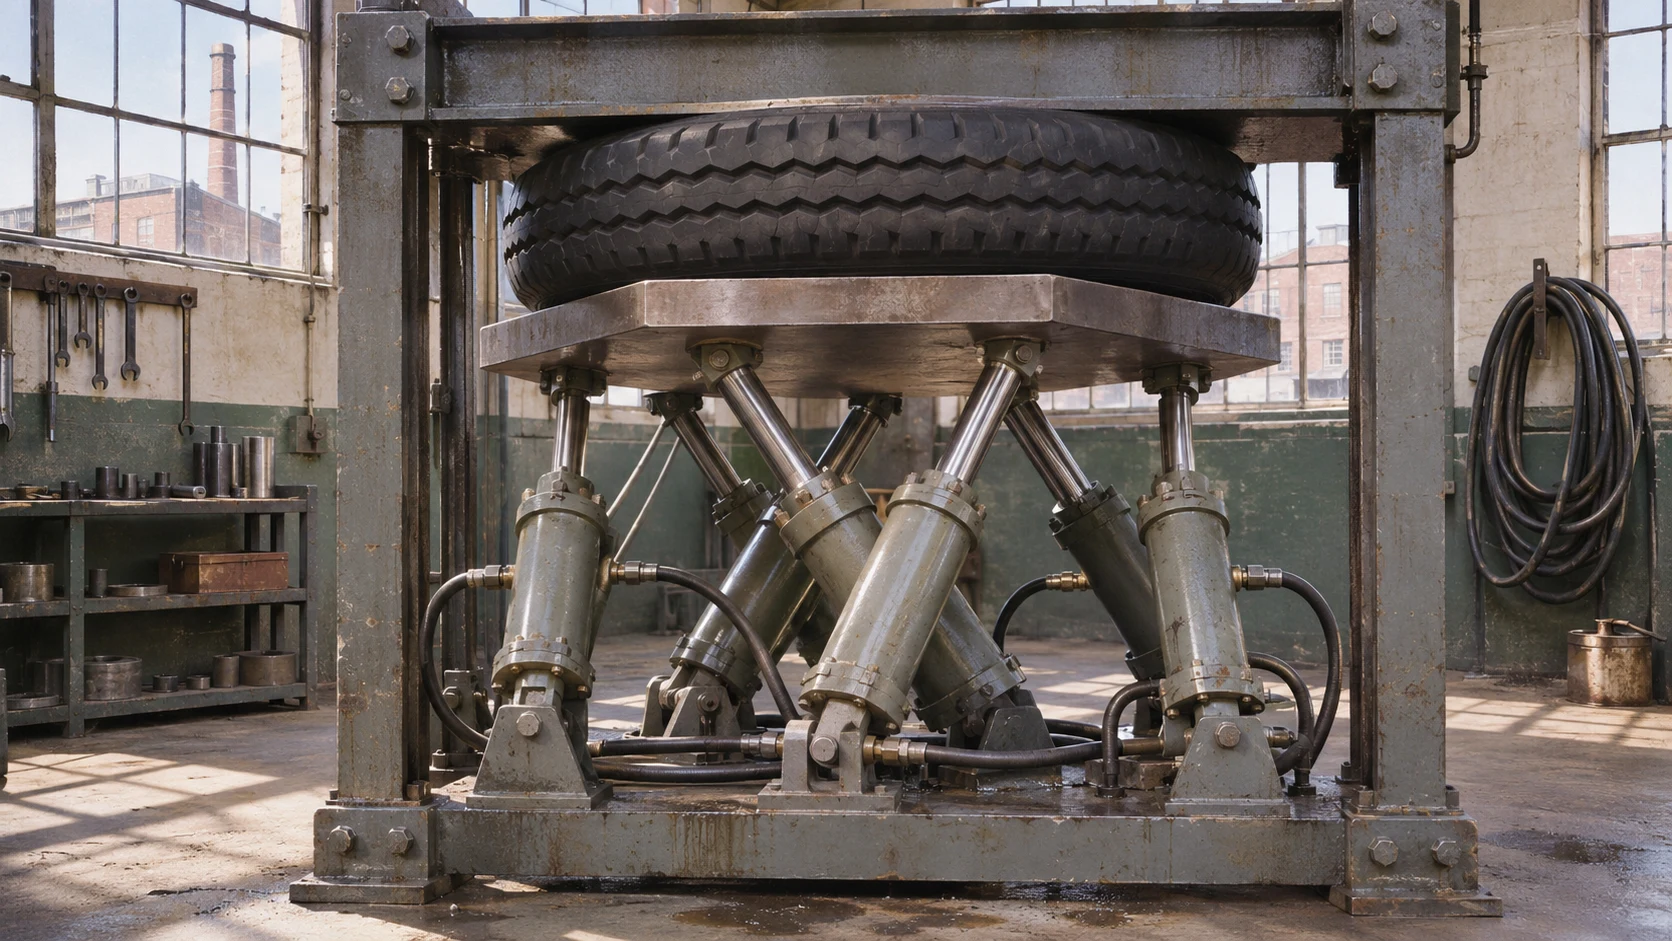
イギリスのダンロップ(Dunlop)タイヤ工場の技術者エリック・ガフは、タイヤが複数の方向から同時に力を受けたときにどう耐えるかを試すため、長さの変わる6本の脚で板を支えた「ユニバーサル・リグ(Universal Rig)」を作りました。1954年から稼働したこの装置は、1980年代後半に工場が閉鎖されるまで使われ、現在はイギリスの科学博物館(Science Museum)が保管しています。
(2) スチュワートの1965年の論文
スチュワートは1965年、イギリス機械学会(Institution of Mechanical Engineers)の論文集に「6自由度をもつプラットフォーム」(A Platform with Six Degrees of Freedom)を発表し、フライトシミュレーターなどの用途を提案しました。この論文が広く読まれたことで装置に彼の名が付きましたが、彼の元の設計は今日の形と少し異なるため、功績を分け合って呼ぶべきだという意見もあります。
(3) アメリカで別に生まれた同じ構造
アメリカの技術者クラウス・カッペル(Klaus Cappel)は、スチュワートの論文が出る前の1960年代初めに同じ六脚構造を独自に作って特許を取り、それをフライトシミュレーターの会社に使用許諾して、最初の商用ヘキサポッド・モーションシミュレーターを作りました。そのためロボット研究者のイリアン・ボネフ(Ilian Bonev)は、3人の貢献をすべて認めるべきだとまとめています。
2. 6本の脚が生み出す6つの動き
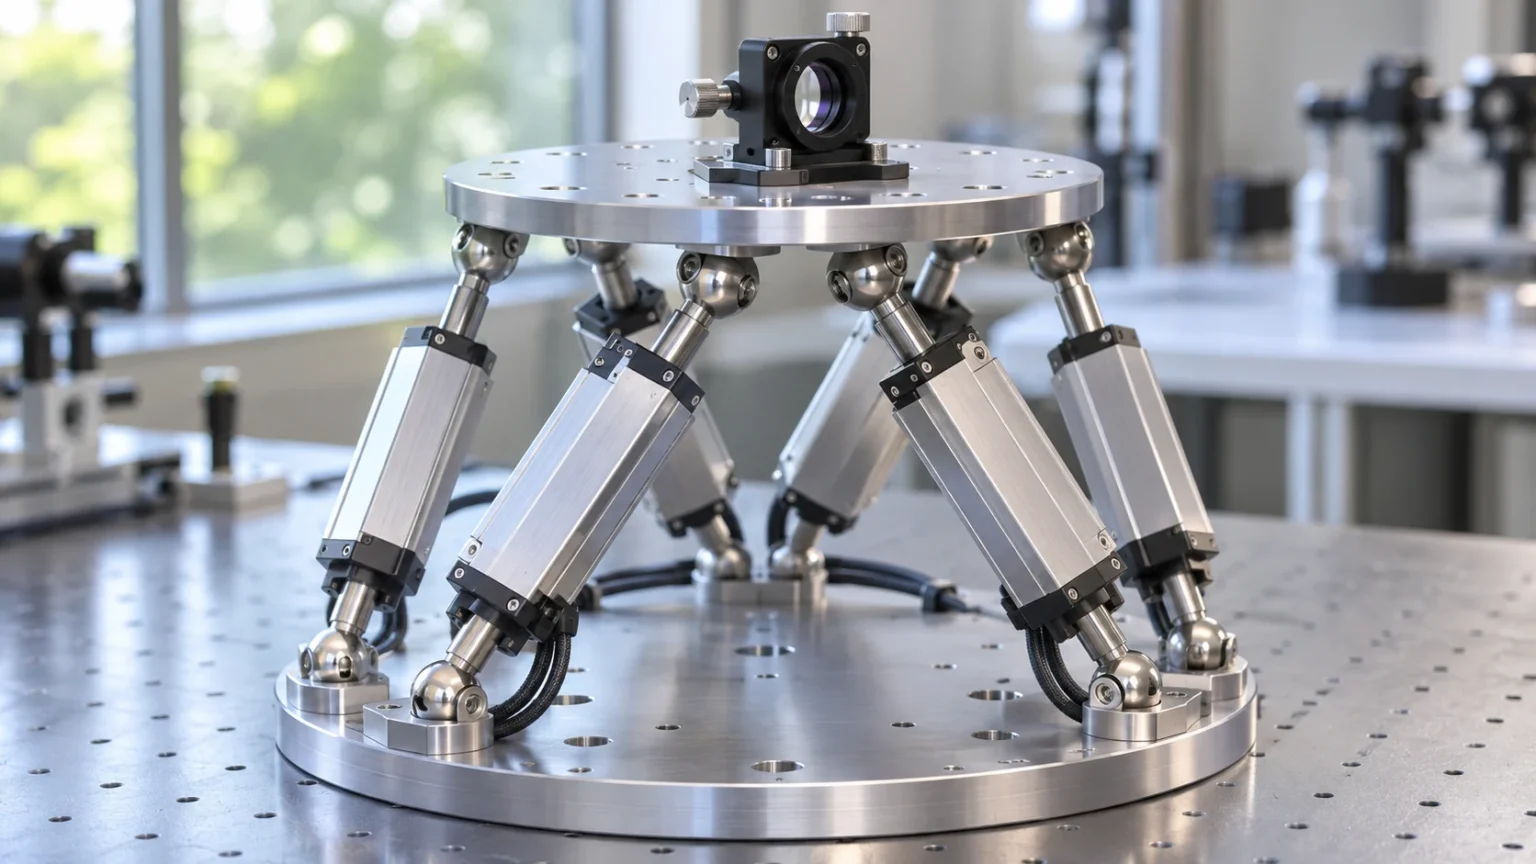
スチュワート・プラットフォームは、下のベースプレート、上の可動プレート、そして両者をつなぐ6本の脚からできています。脚は油圧シリンダーや電動の直動アクチュエーターのように伸び縮みする装置で、両端はさまざまな方向に曲がる関節で2枚の板につながっています。6本の脚の長さをどう組み合わせて変えるかによって、上部プレートは空間でとりうる6つの動き、つまり6自由度をすべて生み出します。

- 前後移動(Surge):上部プレートが傾かないまま、前や後ろへ滑るように動きます。
- 左右移動(Sway):上部プレートが水平を保ったまま、左や右へずれていきます。
- 上下移動(Heave):6本の脚がそろって伸び縮みし、上部プレート全体が上がり下がりします。
- 左右の傾き(Roll):前後に伸びる軸を中心に上部プレートが横に傾き、飛行機が片方の翼を下げるような感覚を生みます。
- 前後の傾き(Pitch):左右に伸びる軸を中心に上部プレートの前側が持ち上がったり下がったりし、機首が上下する感覚を生みます。
- 向きの回転(Yaw):上下に立つ軸を中心に上部プレートがその場で回り、機首が左右に向きを変える感覚を生みます。
望む上部プレートの姿勢を先に決めて脚の長さを求める逆運動学は、簡単な式ですぐに1つの答えが出ます。反対に、6本の脚の長さだけから上部プレートの姿勢を求める順運動学は非常に難しく、一般的な構造では同じ脚の長さに対して最大40通りの姿勢がありうることが、1990年代の研究で明らかになりました。
3. シリアルロボットと異なるパラレル構造の長所と短所

工場でよく見かけるロボットアームは、関節が肩から指先まで一列につながったシリアルロボット(Serial Robot)です。これに対し、スチュワート・プラットフォームのように複数の脚が一緒に1枚の板をつかむ構造をパラレルロボット(Parallel Robot)と呼びます。
(1) 荷重を分け合う力
シリアルロボットは、関節ごとにその先についた腕とモーターの重さまで支えなければなりません。パラレル構造では6本の脚が荷重を分け合うので、体の大きさのわりに重いものを扱え、重いシミュレーターのコックピットもすばやく揺らせます。
(2) 膨らまない誤差
シリアルロボットでは、関節ごとに生じる小さな誤差が指先に向かうほど積み重なります。パラレル構造では、1本の脚の誤差がほかの関節を通って膨らむことがなく、構造全体も頑丈なので、望遠鏡の鏡や精密加工装置の位置合わせに使われます。
(3) 狭い作業空間と特異点
その代わり、脚どうしがぶつかったり長さの限界に達したりしやすいため、動ける範囲は体の大きさのわりに狭く、大きく傾けることも難しくなります。また、ある姿勢では上部プレートが一部の方向の力を支えられずに揺れる特異点(Singularity)が生じるため、設計時にはこうした姿勢を避けるように動作範囲を決めます。
4. フライトシミュレーターから宇宙船のドッキングまで
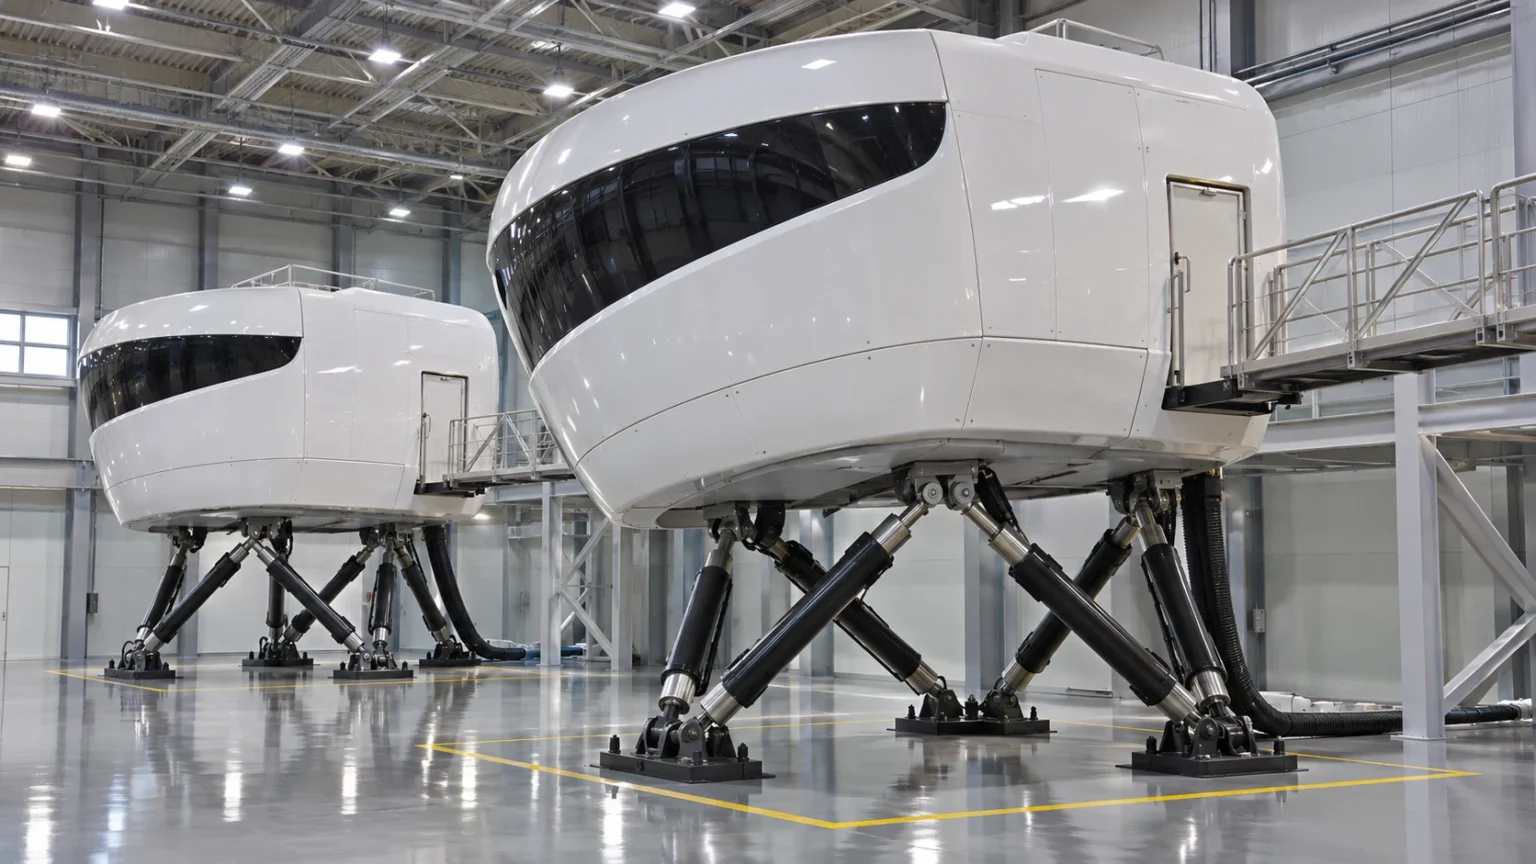
スチュワート・プラットフォームは、何かを正確に傾けたり揺らしたりする必要がある場所なら、どこでも使われています。
(1) フライト・ドライビングシミュレーター
パイロット訓練用の高度なフライトシミュレーターは、実際のコックピットを再現した部屋と複数画面の映像装置をスチュワート・プラットフォームの上に載せ、6方向すべての動きを生み出します。ドライビングシミュレーターは、プラットフォームをさらに広い移動装置の上に載せて短い加速を再現し、長く続く加速は体を少し傾けて重力で感じさせます。
(2) 宇宙船のドッキングと揺れる海上の通路
国際ドッキングシステム標準(IDSS)に従うドッキング装置とその前身のLIDSは、スチュワート・プラットフォームで2機の宇宙船の結合部を合わせます。オランダで開発されたアンペルマン(Ampelmann)システムは、波に揺れる船の動きを逆向きに打ち消し、海上構造物へ渡る通路を安定して支えます。
(3) 医療と研究の現場
整形外科で使われるテイラー・スペーシャル・フレーム(Taylor Spatial Frame)は、骨の外側に取り付けた2つのリングを6本の支柱でつなぎ、支柱の長さを少しずつ変えながら曲がった骨や複雑な骨折を矯正します。このほか、地震の模擬実験、脊椎などの生体力学試験、衛星アンテナや望遠鏡の向きの調整にも使われます。
1枚の板を複数の脚で一緒に支えると、より頑丈で正確に動かすことができます。6本の脚の長さを変えるだけでどんな位置と傾きでも作れるという単純な考え、それがスチュワート・プラットフォームを理解する第一歩です。