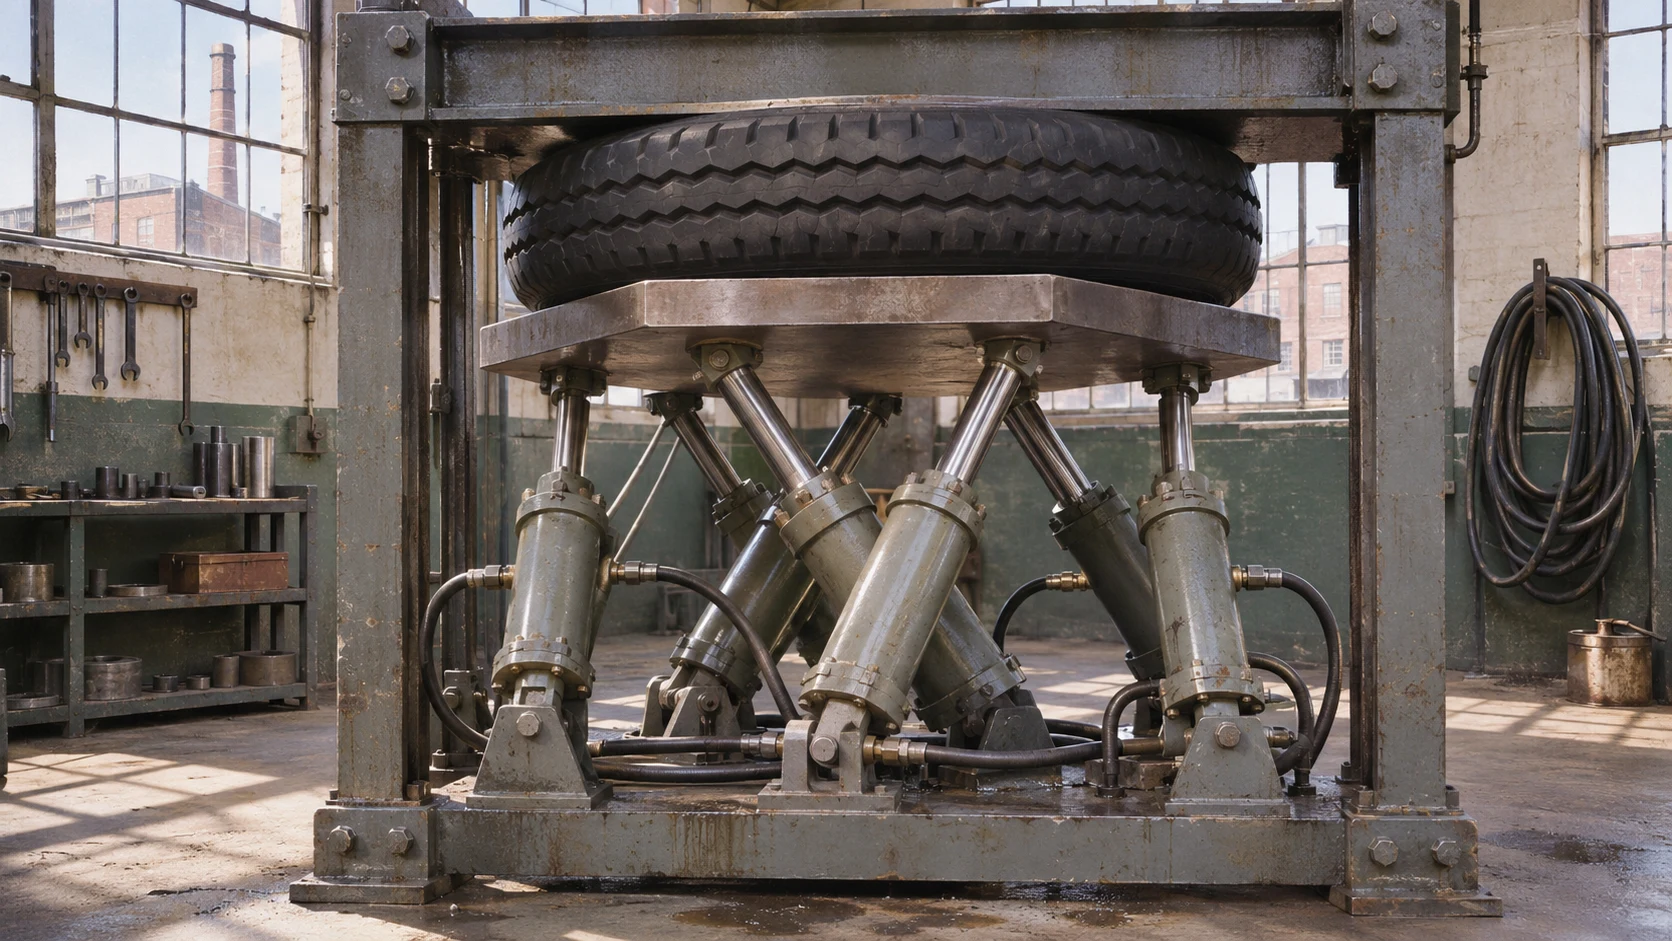
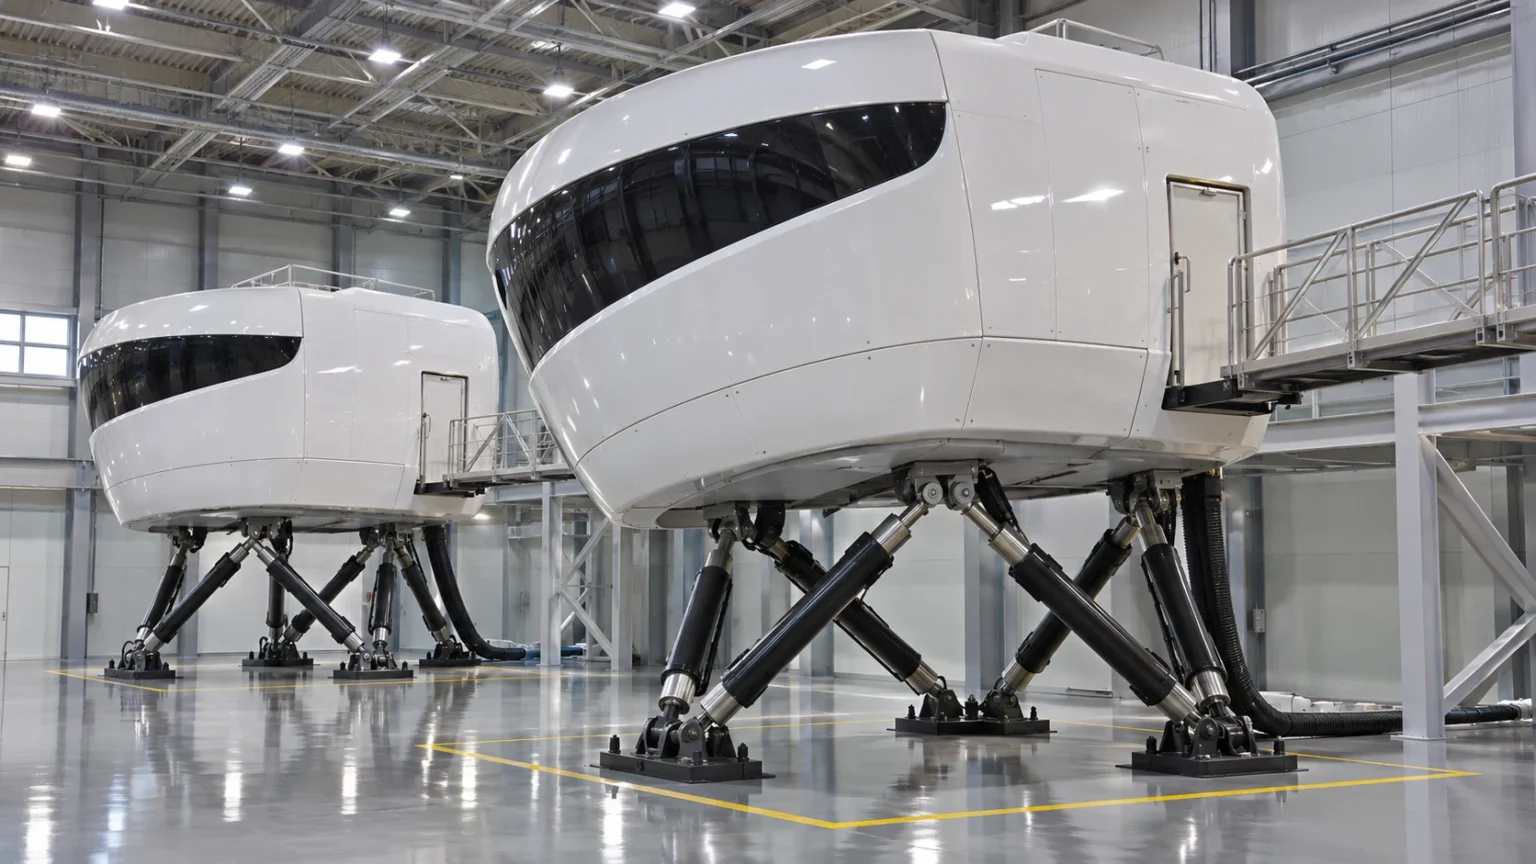
飞行员在驾驶真正的飞机之前,要在地面上的飞行模拟器里反复练习起飞和降落。一个大箱子形状的驾驶舱会倾斜、晃动,让人像真实飞行一样感到身体被推来推去;如果往它下面看,就会发现六条斜向交错的粗腿撑着驾驶舱。这个装置正是被视为机器人学中代表性并联机构的“斯图尔特平台(Stewart Platform)”。
简单来说,斯图尔特平台是指“用六条长度可变的腿撑起上板,并同时调节各条腿的长度,把上板移动到所需位置和倾角的装置”。1965年英国工程师D.斯图尔特(D. Stewart)在论文中介绍了它,于是有了这个名字;由于埃里克·高夫(Eric Gough)更早造出了同样的布局,它也被称为“高夫-斯图尔特平台”,又因为有六条腿而常被叫作“六足平台(Hexapod)”。
本文将依次介绍斯图尔特平台的诞生过程、六条腿产生的六种运动、与串联机器人相比并联结构的优缺点,以及从飞行模拟器到航天器对接的各种用途。
六条腿如何移动一块平板
1. 从轮胎试验机到飞行模拟器
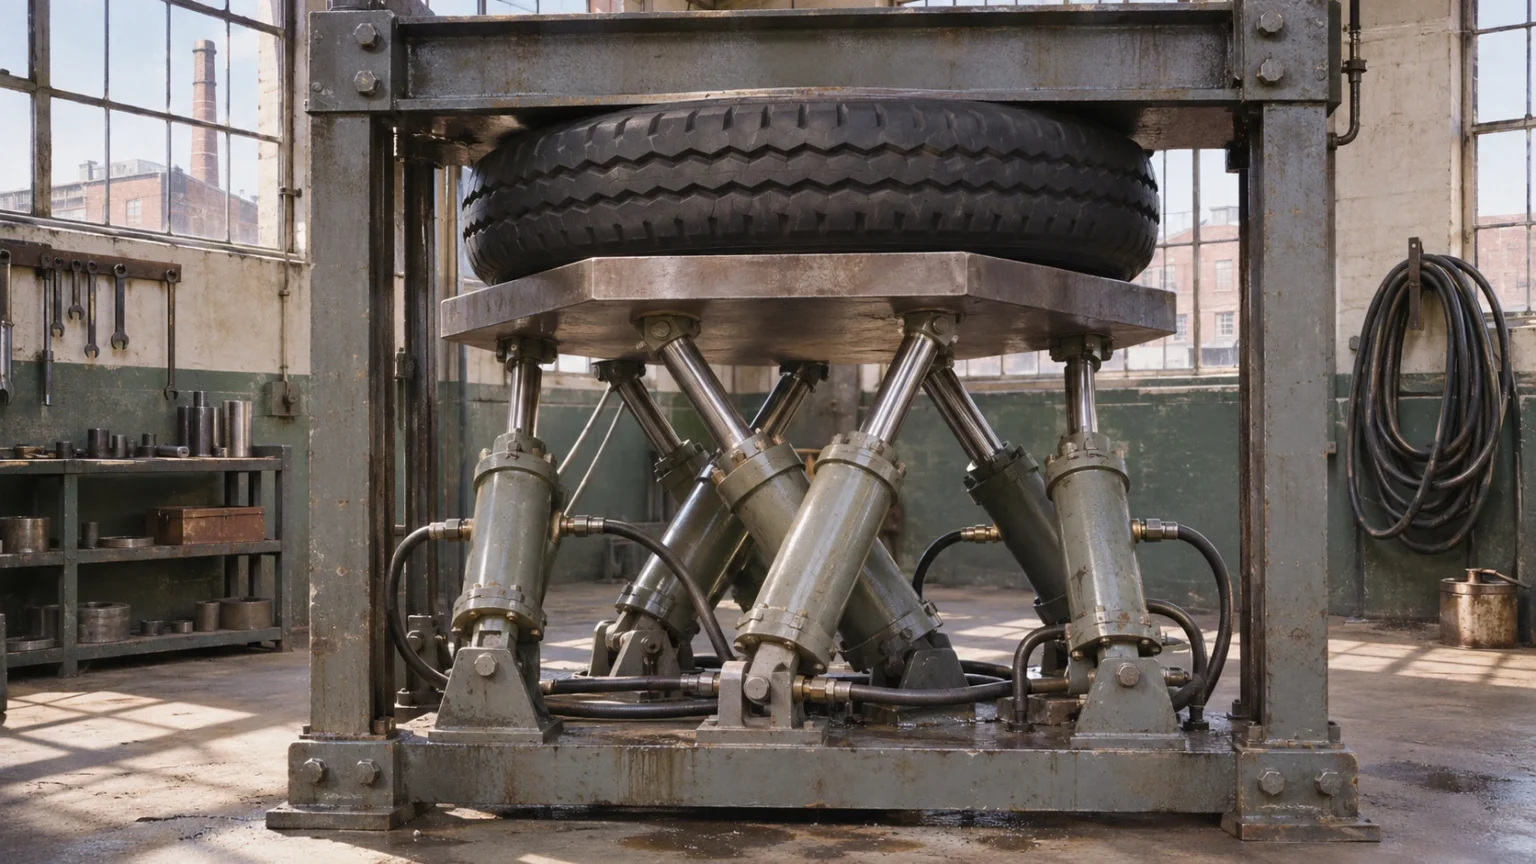
这种装置的历史不是从飞机,而是从汽车轮胎开始的。大约在同一时期,几位工程师出于不同的目的得出了同样的结构。
(1) 高夫的万能轮胎试验机
英国邓禄普(Dunlop)轮胎工厂的工程师埃里克·高夫,为了测试轮胎同时承受多个方向的力时表现如何,制造了一台用六条长度可变的腿撑起平板的“万能试验台(Universal Rig)”。这台装置从1954年开始运转,一直用到20世纪80年代后期工厂关闭,现在由英国科学博物馆(Science Museum)保存。
(2) 斯图尔特1965年的论文
1965年,斯图尔特在英国机械工程师学会(Institution of Mechanical Engineers)的会刊上发表了《具有六个自由度的平台》(A Platform with Six Degrees of Freedom),并提出了飞行模拟器等用途。这篇论文被广泛阅读后,装置便以他的名字命名;不过他最初的设计与今天的形式略有不同,因此也有人主张应当共享这份功劳。
(3) 在美国独立诞生的同一结构
美国工程师克劳斯·卡佩尔(Klaus Cappel)在斯图尔特的论文发表之前的20世纪60年代初,就独立造出了同样的六足结构并获得专利,随后授权给飞行模拟器公司使用,最早造出了商用六足运动模拟器。因此,机器人研究者伊利安·博内夫(Ilian Bonev)总结说,三个人的贡献都应当得到承认。
2. 六条腿产生的六种运动
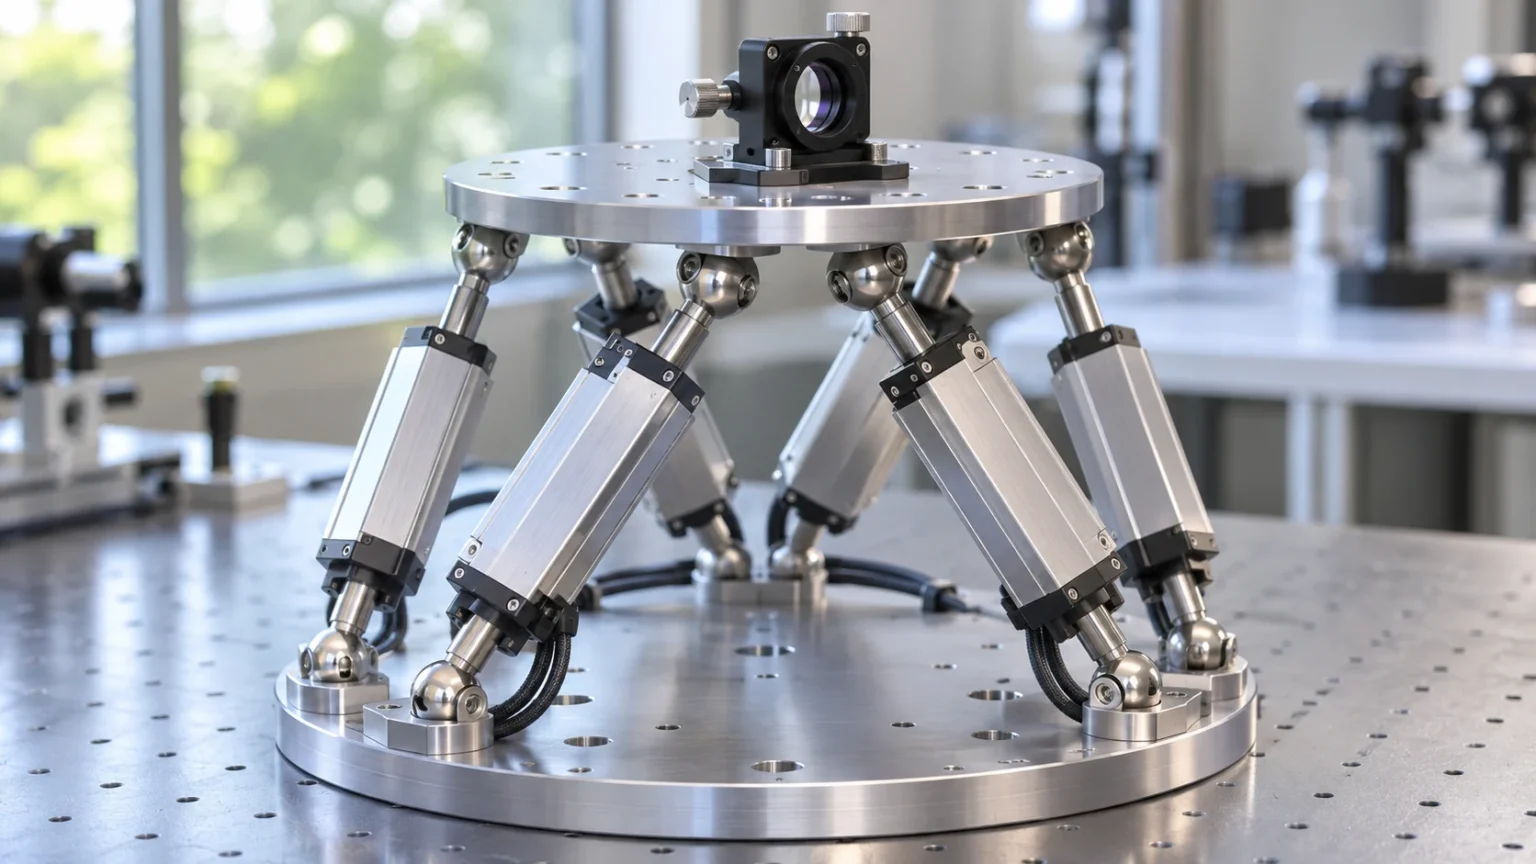
斯图尔特平台由下方的底板、上方的动平台以及连接两者的六条腿组成。腿是液压缸或电动直线驱动器这类能伸能缩的装置,两端通过可以向多个方向弯折的关节连接到两块板上。根据六条腿长度的不同组合,上板可以做出空间中所有的六种运动,也就是六个自由度。
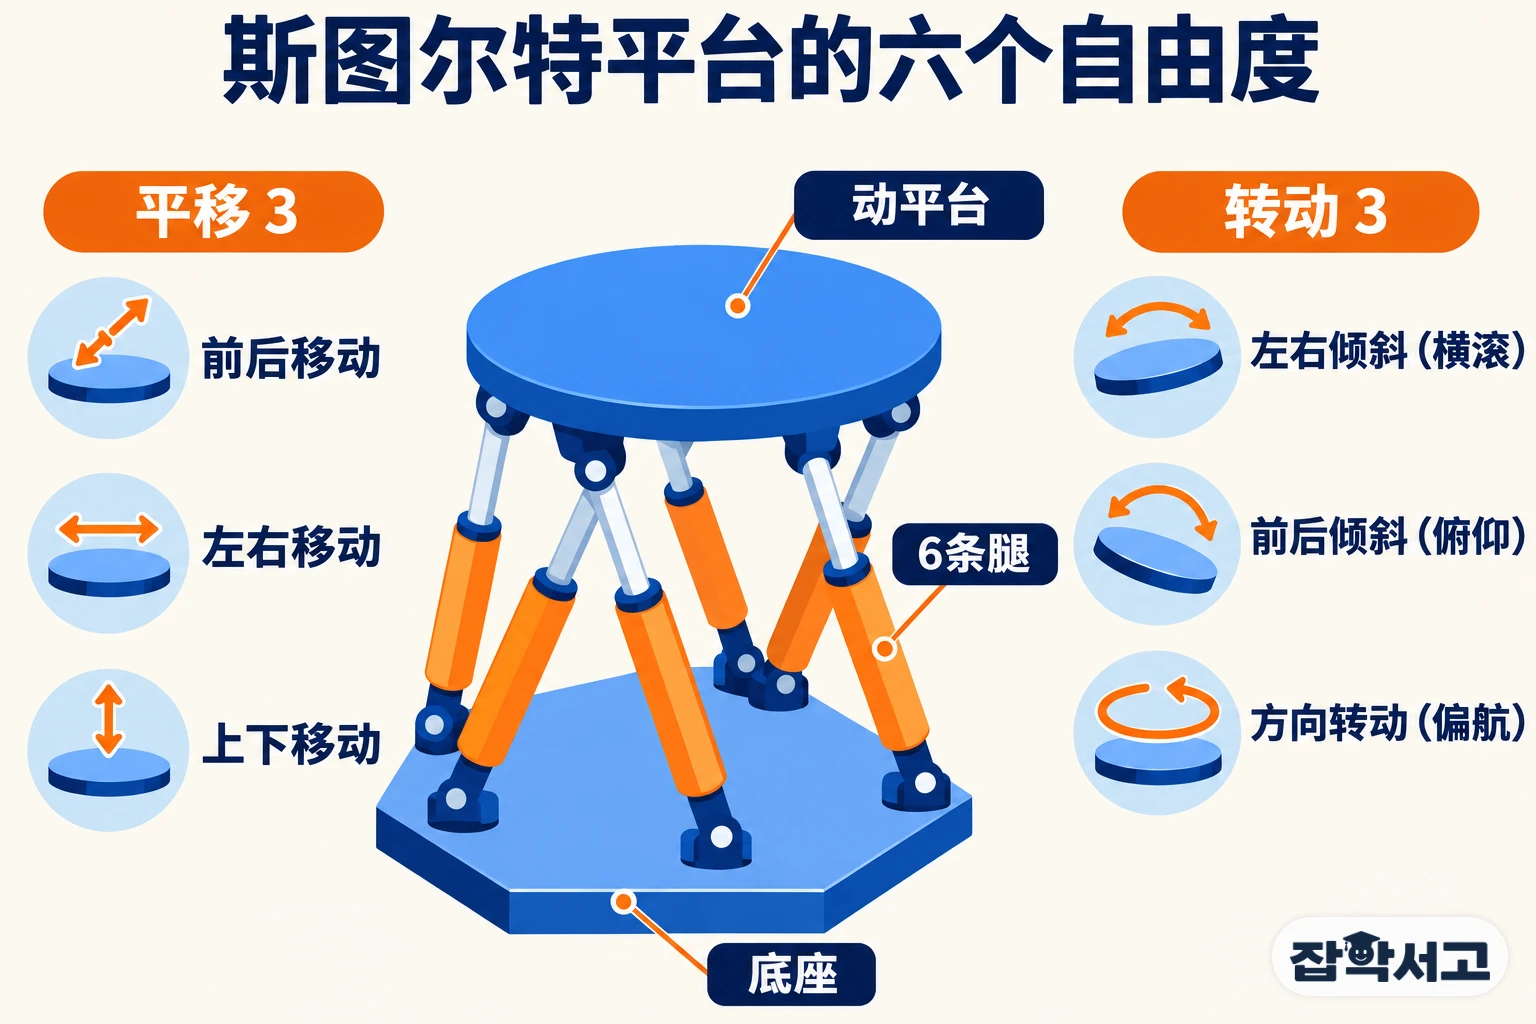
- 前后移动(Surge):上板保持不倾斜,向前或向后滑动。
- 左右移动(Sway):上板保持水平,向左或向右平移。
- 上下移动(Heave):六条腿同时伸长或缩短,整个上板随之升降。
- 左右倾斜(Roll):上板绕前后方向的轴向一侧倾斜,产生飞机压低一侧机翼的感觉。
- 前后倾斜(Pitch):上板绕左右方向的轴使前端抬起或下压,产生机头上仰或下俯的感觉。
- 方向转动(Yaw):上板绕竖直轴原地转动,产生机头向左或向右转的感觉。
先确定上板想要的姿态再求各腿长度的逆运动学,用简单的公式就能直接得到唯一的答案。反过来,只根据六条腿的长度推算上板姿态的正运动学却非常困难,20世纪90年代的研究表明,在一般结构中,同样的腿长最多可以对应40种姿态。
3. 与串联机器人不同的并联结构的优缺点

工厂里常见的机器人手臂是关节从肩部到指尖连成一条线的串联机器人(Serial Robot)。与此不同,像斯图尔特平台这样由多条腿共同抓住一块平板的结构,被称为并联机器人(Parallel Robot)。
(1) 分担负载的力量
串联机器人的每个关节都要承担其后方手臂和电机的重量。而在并联结构中,六条腿分担负载,因此相对于自身体积能够处理较重的物体,连沉重的模拟器驾驶舱也能快速晃动。
(2) 不会累积放大的误差
串联机器人在每个关节产生的小误差,会越往指尖越叠加。并联结构中,一条腿的误差不会经过其他关节而被放大,整体结构又很刚硬,因此被用来调整望远镜镜面和精密加工设备的位置。
(3) 狭小的工作空间与奇异点
但各条腿容易互相碰撞或达到长度极限,所以相对于体积,可活动的范围较小,也难以大幅倾斜。此外,在某些姿态下会出现奇异点(Singularity),上板在某些方向上承受不了力而发生晃动,因此设计时要划定运动范围来避开这些姿态。
4. 从飞行模拟器到航天器对接
凡是需要精确倾斜和摇动物体的地方,都能用到斯图尔特平台。
(1) 飞行与驾驶模拟器
用于飞行员训练的高级飞行模拟器,把仿照真实驾驶舱的舱室和多屏幕视景系统装在斯图尔特平台上,做出全部六个方向的运动。驾驶模拟器则常把平台再装到更大的移动装置上来模拟短时的加速,而持续的加速则通过让人身体稍稍倾斜、借助重力来感受。
(2) 航天器对接与摇晃海面上的通道
遵循国际对接系统标准(IDSS)的对接装置及其前身LIDS,用斯图尔特平台来对准两艘航天器的对接口。荷兰开发的安佩尔曼(Ampelmann)系统会反向抵消船只随波浪的晃动,让通往海上结构物的通道保持稳定。
(3) 医疗与研究现场
骨科使用的泰勒空间支架(Taylor Spatial Frame)用六根支杆连接套在骨头外的两个圆环,一点点改变支杆长度,矫正弯曲的骨骼或复杂骨折。此外,它还用于地震模拟实验、脊柱等生物力学试验,以及卫星天线和望远镜的指向调整。
多条腿一起抓住一块平板,就能更稳固、更精确地运动。只要改变六条腿的长度,就能做出任何位置和倾角——这个简单的想法,正是理解斯图尔特平台的第一步。