用手电筒照向书桌,一台玩具机器人慌忙躲开光线,另一台却径直冲向光源。如果说这两台机器人的零件完全相同,只是两根电线的接法不同,你会相信吗?这种由一位神经科学家在脑海中构想出来的简单机器,被称为“布赖滕贝格车辆(Braitenberg Vehicles)”。
布赖滕贝格车辆,简单来说就是“把传感器和车轮用电线直接相连,仅凭连接方式就能表现出恐惧、攻击、爱等行为的假想小机器人”。它由意大利出生的神经科学家兼控制论学者 Valentino Braitenberg 在 1984 年由 MIT 出版社出版的《Vehicles: Experiments in Synthetic Psychology》一书中首次提出。
本文将依次介绍布赖滕贝格车辆的诞生背景、用图示看四种车辆与主要术语、在机器人学和教育中的应用,以及这个实验留下的思考与局限。
两根电线造就的性格:布赖滕贝格车辆
1. 布赖滕贝格车辆的诞生背景
Braitenberg 于 1926 年出生在意大利博尔扎诺,1968 年在德国图宾根参与创建马克斯·普朗克生物控制论研究所,并担任共同所长直到 1994 年退休。他毕生研究大脑的神经连接,主张与其直接剖析复杂的大脑,不如一台一台地组装极其简单的机器,借此思考行为是如何产生的。
(1) 在脑海中进行的实验
书中的车辆并不是工厂里造出来的机器,而是思想实验。读者在纸上把传感器和电机连接起来,想象这台机器会怎样移动,一步一步跟着推演。
(2) 最简单的车辆 1
第一种车辆由一个传感器驱动一个车轮。传感器感受到的温度或光越强,它跑得越快,因此它会快速穿过温暖的地方,在寒冷的地方放慢速度,看起来就像喜欢寒冷一样。如果地面摩擦不均匀,它的路线会左右摇摆,旁观者甚至会觉得它像活物一样焦躁不安。
(3) 逐渐复杂的 14 种车辆
书中把这样的车辆一共扩展到 14 种。前面的车辆只表现出追随或躲避光线等简单反应,越往后越是设想能够模仿记忆、概念、思考等更复杂心智功能的结构。
2. 用图示看四种车辆与主要术语
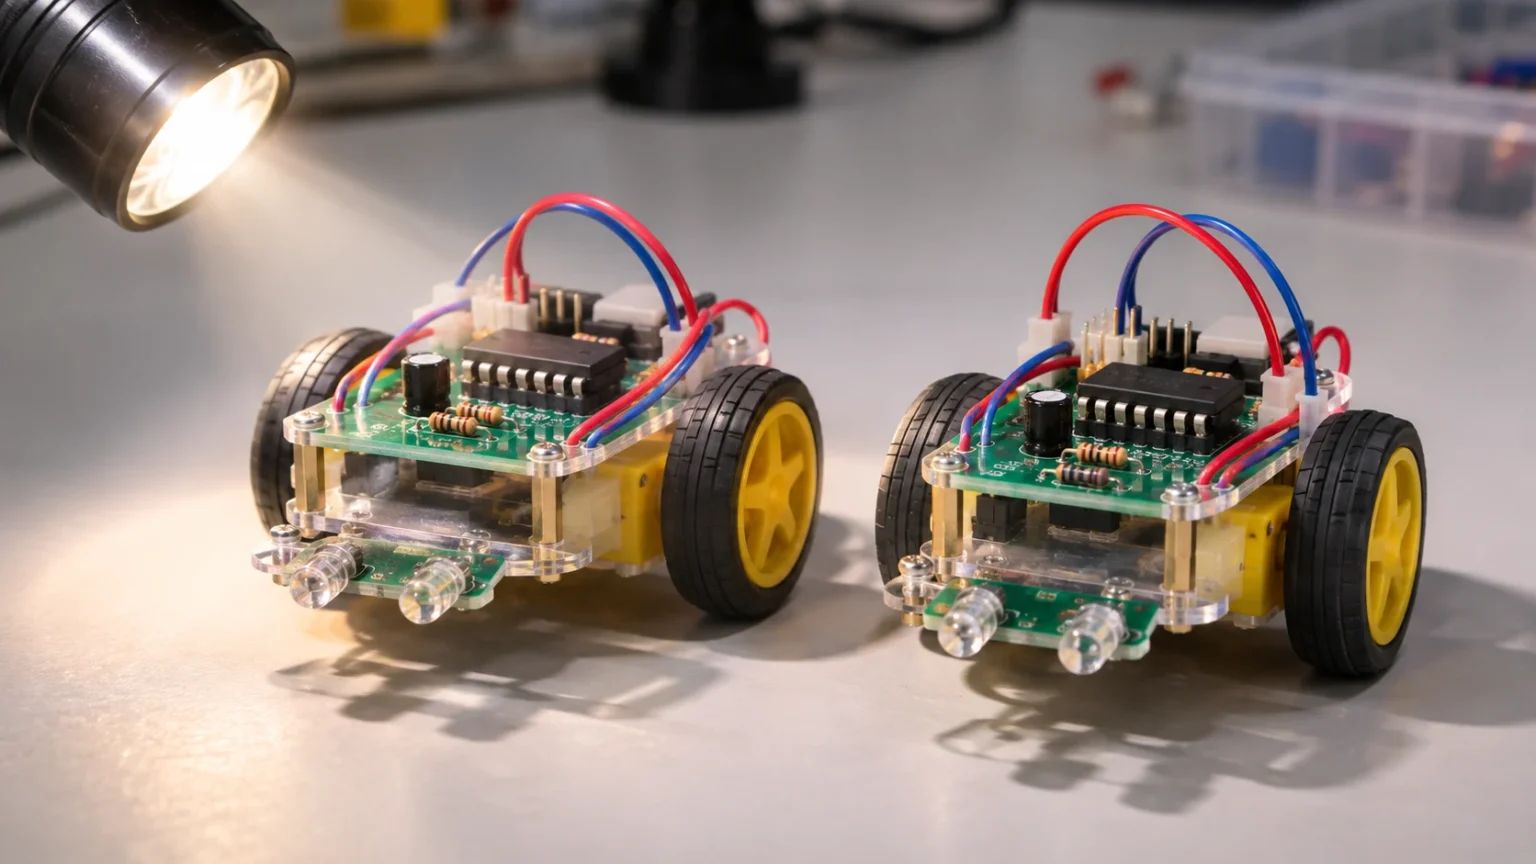
车辆 2 和车辆 3 的车身相同,前面装有两个传感器,后面装有两个车轮。不同之处只有两点:电线是接到同侧车轮还是交叉接到对侧车轮,以及光越强时车轮是变快还是变慢。
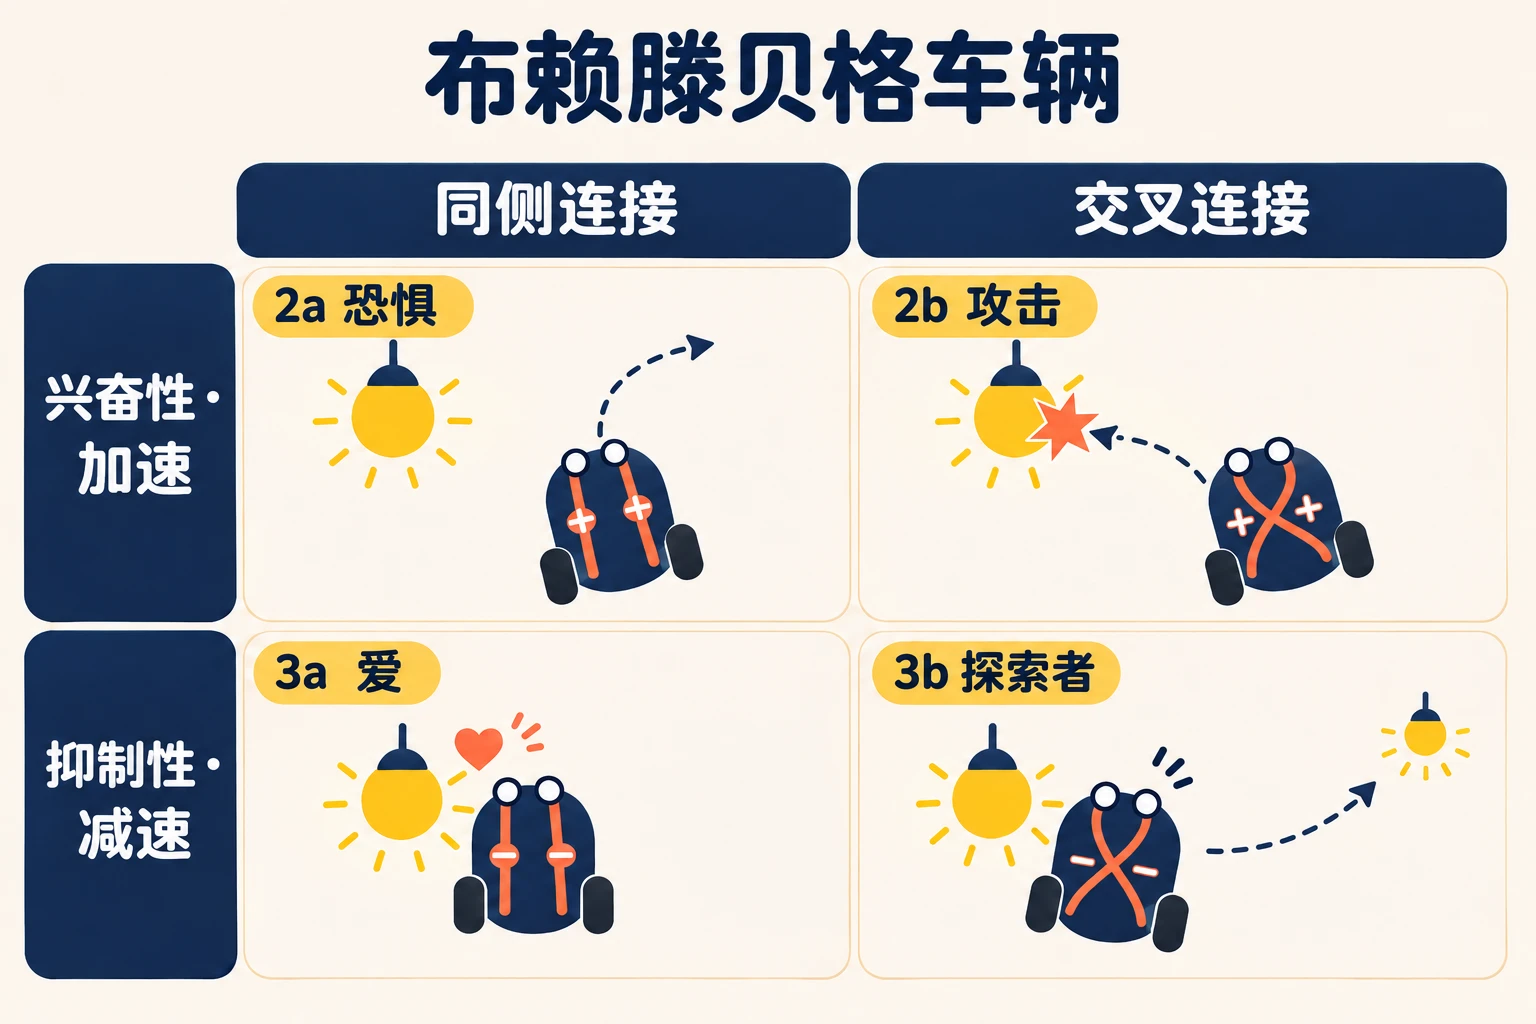
- 同侧连接(Ipsilateral Connection):左传感器驱动左车轮、右传感器驱动右车轮的接线方式。
- 交叉连接(Contralateral Connection):电线交叉,使左传感器驱动右车轮、右传感器驱动左车轮的接线方式。
- 兴奋性连接(Excitatory Connection):刺激越强,车轮转得越快的连接。
- 抑制性连接(Inhibitory Connection):刺激越强,车轮转得越慢的连接。
(1) 胆小的车辆 2a
以同侧、兴奋性方式连接的车辆,靠近光源一侧的车轮转得更快,车身便转向背离光的方向。因为它会逃离光线,所以被命名为“恐惧(Fear)”。
(2) 进攻的车辆 2b
如果把电线交叉连接,远离光源一侧的车轮会加速,车身转向光源,而且越靠近越快,最终撞上光源。因此它被称为“攻击(Aggression)”。
(3) 恋人与探索者 3a・3b
把同样的接线改为抑制性后,车辆越接近光源就越慢。同侧连接的 3a 会面朝光源停在旁边,被称为“爱(Love)”;交叉连接的 3b 则背对光源停下,随后离开去寻找更强的刺激,被称为“探索者(Explorer)”。
3. 在机器人学和教育中的应用

布赖滕贝格车辆最初是思想实验,但由于零件简单,很容易做成真正的机器人。只需要两个光传感器和两个电机,因此长期以来一直是实验室和课堂上的第一个实践课题。
(1) 反应式机器人的起点
不绘制地图、不制定计划,而是直接对传感器数值作出反应,这种方式与把简单行为层层叠加的包容架构(Subsumption Architecture)等基于行为的机器人学思想十分相似。
(2) 模拟电路机器人
不用微控制器、只靠晶体管和传感器追随光线的 BEAM 机器人等模拟机器人,也经常采用这种接线方式。即使没有程序,电路本身也能产生行为。
(3) 编程教育与模拟器
在教育用机器人套件和计算机模拟器中,学生只改动一根接线,就能亲眼看到行为如何改变。把左传感器的数值输入右电机的一行代码,实际上就是交叉连接。
4. 布赖滕贝格车辆留下的思考与局限

看着这些车辆的人常常会说它害怕了、生气了、爱上了。但车里既没有情感也没有目标,只有几根电线而已。Braitenberg 正是从这种落差中,引出了理解行为的重要启示。
(1) 上坡分析,下坡发明
书中提出了“上坡分析与下坡发明定律(Law of Uphill Analysis and Downhill Invention)”的想法。仅凭外在行为去推断内部结构,就像爬坡一样困难;而亲手搭建简单的结构,却能像下坡一样轻松地得到令人惊讶的行为。
(2) 由观察者赋予的心智
恐惧、爱这些名字并不是车辆给自己取的,而是旁观者加上去的。这说明人们即使面对简单的动作,也习惯从中读出意图和情感。
(3) 简单的局限
把传感器和车轮直接相连的方式,在障碍物多或目标不断变化的真实环境中无法规划路线。因此,如今的机器人会在这种反应层之上加入地图构建、路径规划等功能,一起使用。
归根结底,布赖滕贝格车辆告诉我们,看似复杂的行为不一定来自复杂的头脑。一根电线的方向就能改变性格,这个简单的想法,正是理解布赖滕贝格车辆的第一步。