独自在地板上四处移动、电量不足时会自己回到充电座的扫地机器人,如今已成为常见的家居用品。然而很少有人知道,早在计算机尚未普及的20世纪40年代末,就已经有一种机器表现出类似的行为。
这台由一位英国脑科学家制造的机器罩着圆形外壳,靠三个轮子慢吞吞地爬行。它会寻找光线并靠近,撞到东西就改变方向,没电了就回到自己的窝里。因为它的外形和动作,人们称它为乌龟。这就是“格雷·沃尔特的乌龟机器人(Grey Walter’s Tortoises)”。
本文将依次介绍制造乌龟机器人的科学家和他心中的问题、由两个真空管构成的身体结构、对光和障碍物作出反应的行为方式,以及它们留给当今机器人学的遗产。
靠两个神经元行动的最早自主机器人
一位研究大脑的科学家的实验
制造乌龟机器人的威廉·格雷·沃尔特(William Grey Walter)是一位生于美国、长于英国的神经生理学家。从1939年起,他在英国布里斯托尔的伯登神经学研究所研究脑电波。
(1) 脑电波研究的先驱
沃尔特亲自改良了记录大脑电活动的脑电图仪,展示了利用脑电波找出脑肿瘤或引发癫痫部位的方法。他也被视为同时研究机器与生物控制的控制论(Cybernetics)领域的开拓者。
(2) 用少量神经元实现复杂行为
他认为,大脑的奥秘与其说在于神经细胞的数量,不如说在于这些细胞如何相互连接。为了证明只要把极少数神经连接好就能产生复杂行为,他决定亲手制造机器人。
(3) 埃尔默与埃尔茜的诞生
1948年至1949年间,最初的两台机器人完成,并被命名为埃尔默(Elmer)和埃尔茜(Elsie)。沃尔特给它们取了一个类似学名的名字——Machina speculatrix,意为“探索的机器”。
由两个真空管构成的身体
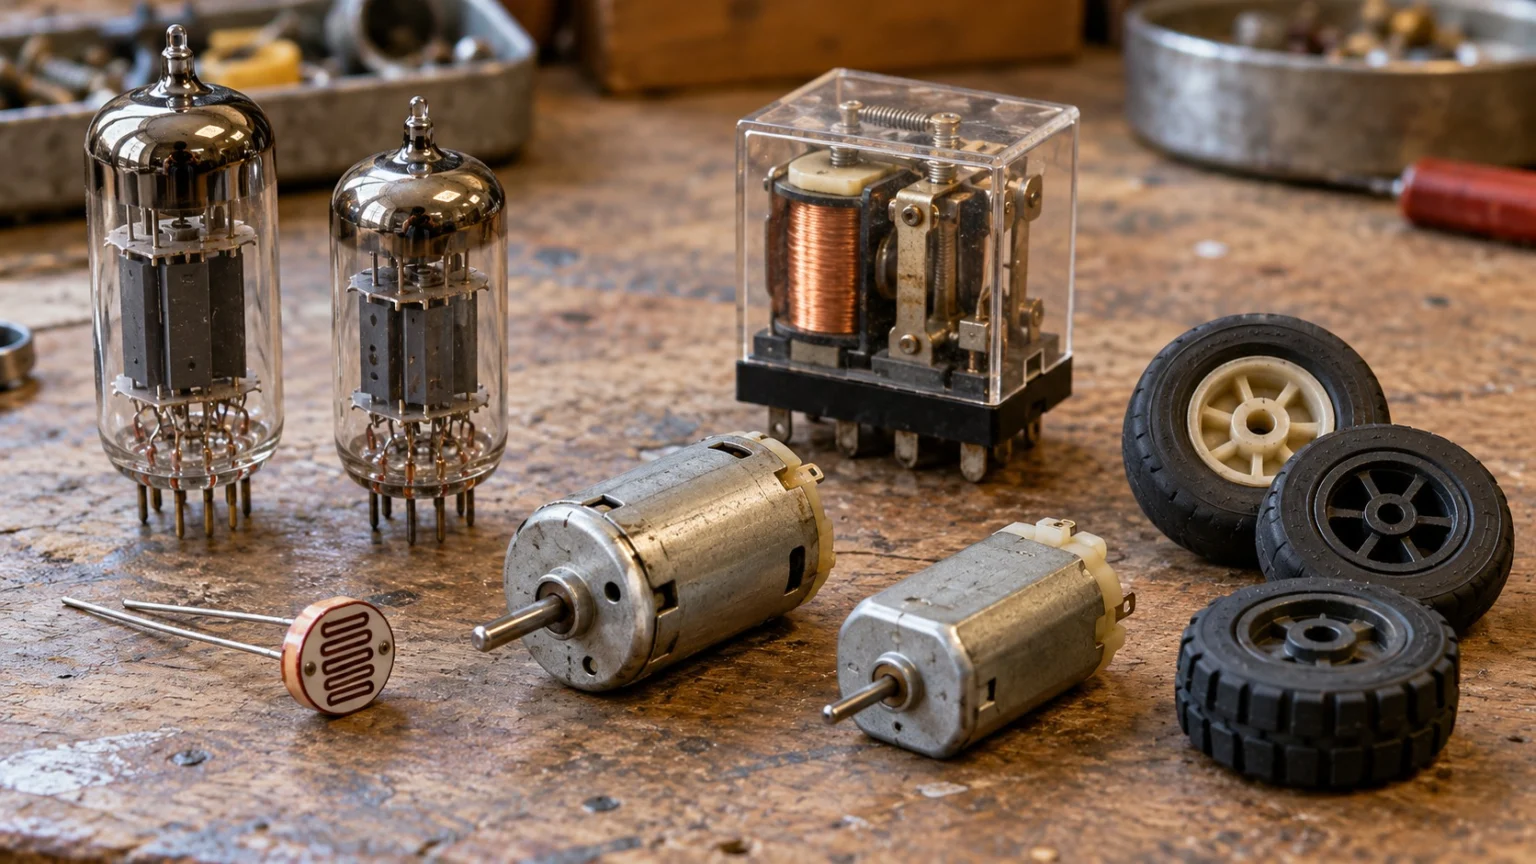
乌龟机器人的身体出奇地简单。沃尔特解释说,这台机器人的大脑相当于两个神经细胞。
- 真空管(Vacuum Tube):两个小型真空管放大信号、控制电机开关,充当大脑。
- 光电池(Photocell):不停旋转、感知周围光线的眼睛。
- 接触开关(Touch Contact):外壳撞到东西被推动时,开关闭合,发出碰撞信号。
- 两个电机(Two Motors):一个用于前进,另一个用于转向。
电源由助听器电池和6伏电池提供。头部的小灯泡被接成只在转向电机开启时才亮,因此从外面也能窥见机器人正在做什么。
寻找光线、撞到就避开的行为
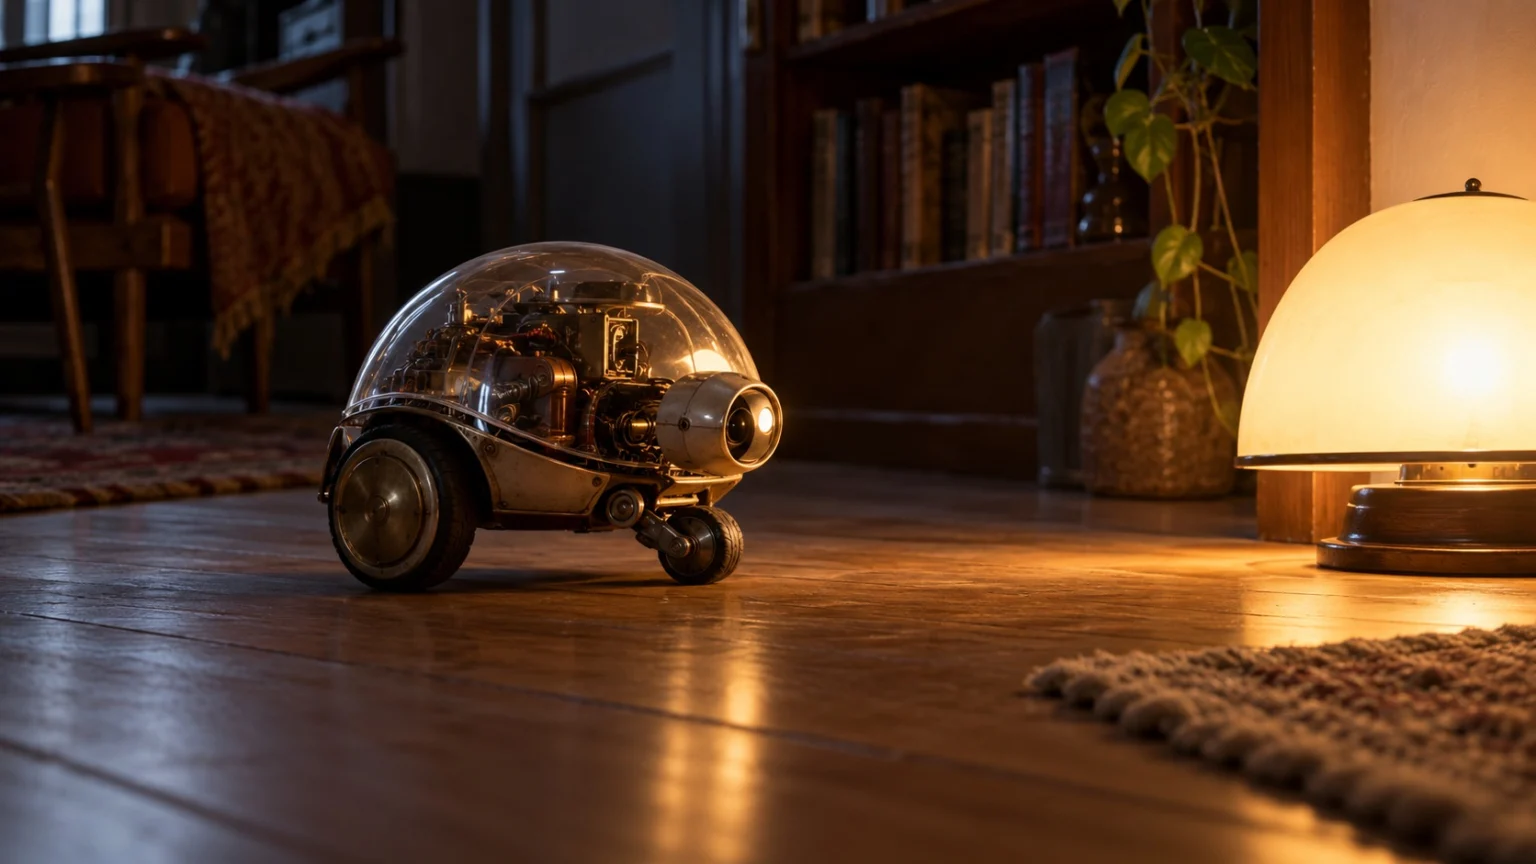
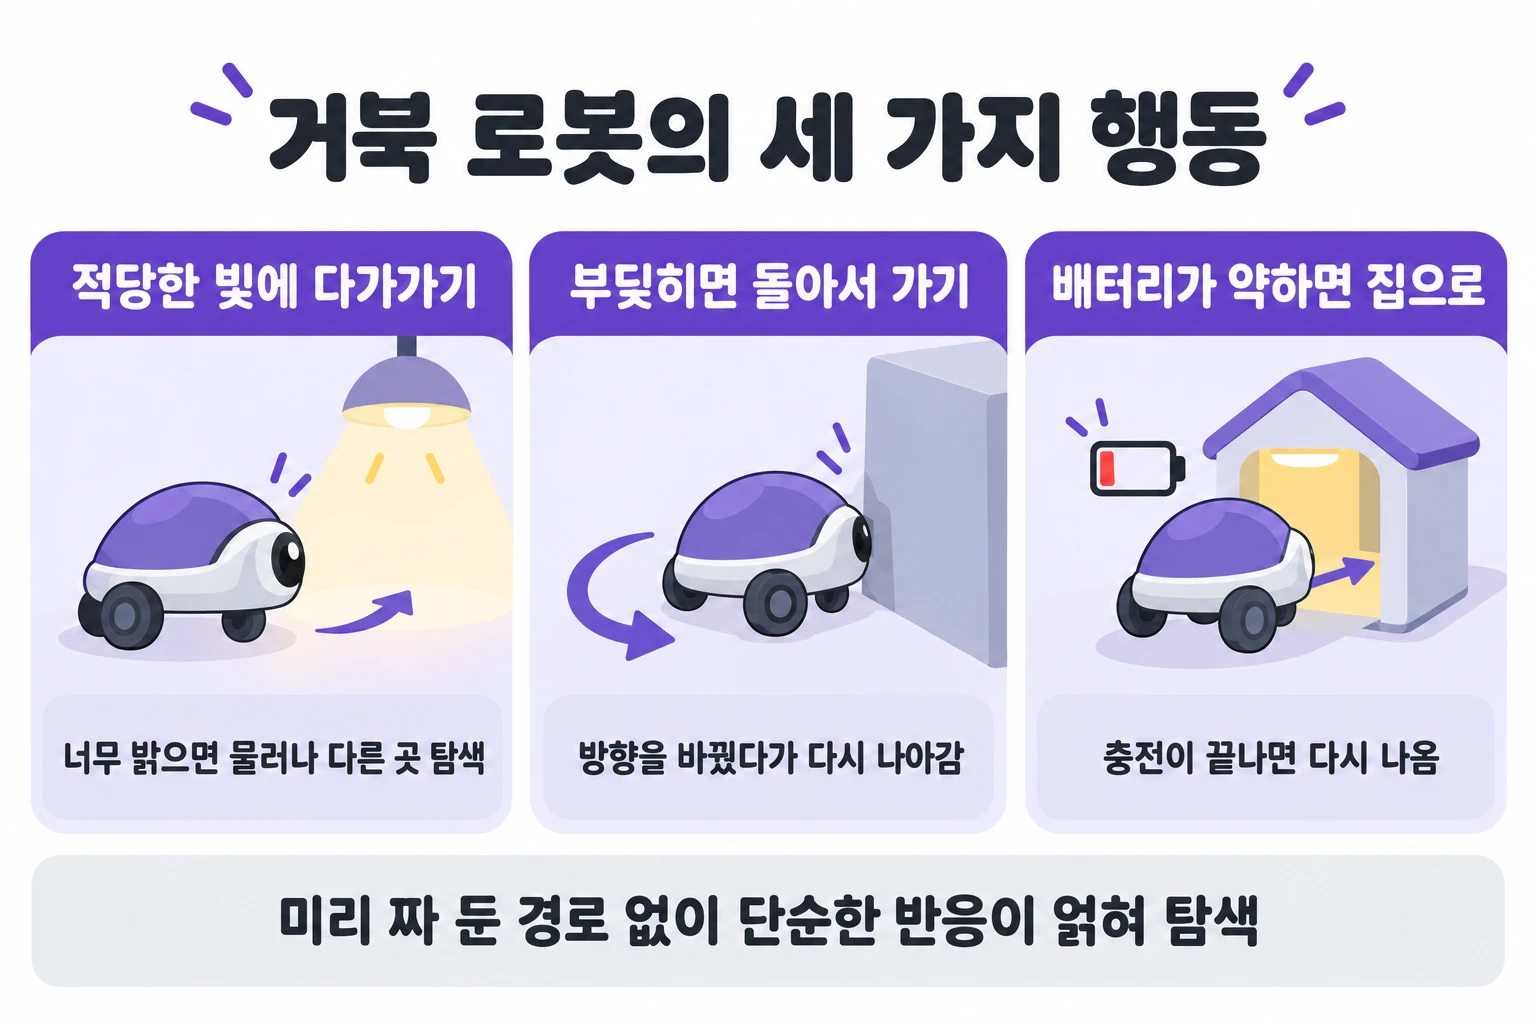
乌龟机器人没有预先设定的路线。几种简单的反应相互交织,便产生了像活生生的动物一样探索周围环境的行为。
(1) 向适度的光靠近
在黑暗中,光电池一边旋转一边寻找光线,一旦发现亮度适中的光,机器人就会向它靠近。反之,如果光线过于明亮,它会后退并转向别处探索。
(2) 撞到就绕开
外壳碰到障碍物时,机器人会改变方向,然后再次前进,如此反复。虽然看不清前方,它仍能用这种方式绕过障碍物。
(3) 饿了就回家
电池变弱时,真空管的信号减弱,机器人便不那么回避强光,最终进入亮着灯的充电窝(Hutch)。充电结束后,它又会避开强光,离开窝。
看到放在镜子前的乌龟机器人对自己头部灯泡的光作出反应,一闪一闪地抖动身体,沃尔特写道,如果这是动物,或许会被认为具有某种程度的自我意识。
会学习的乌龟与留给今天的遗产
沃尔特还尝试给乌龟机器人加上学习能力。装上像巴甫洛夫的狗一样习得条件反射的电路CORA的乌龟,被称为Machina docilis。
(1) 走到大众面前的乌龟
沃尔特在1950年和1951年于科学杂志《科学美国人》(Scientific American)上介绍了乌龟机器人,英国广播公司BBC也拍摄了它们的样子。1951年,新制造的乌龟机器人在英国节(Festival of Britain)上展出。
(2) 用模拟电路模仿大脑
与同时代把心智活动视为数字计算的艾伦·图灵和约翰·冯·诺伊曼不同,沃尔特重视用模拟电子电路来模仿大脑。
(3) 基于行为的机器人的祖先
用简单模拟电路制造自主机器人的BEAM机器人学(BEAM Robotics)受到了沃尔特工作的影响。如今会自己回到充电座的扫地机器人,也被称为乌龟机器人的远亲后代。
乌龟机器人首次证明,即使没有复杂的计算,只要把感知和动作巧妙地结合起来,机器就能自主探索周围环境。这台靠两个真空管运转的小机器,证明了自主机器人的设想确实可以“跑起来”。
用少量零件把感知与行动牢牢连接起来——这正是能够自主行动的自主机器人学的第一步。