在餐厅厨房里,厨师用同一只手握刀、拿汤勺、端盘子。而机械臂只靠手腕末端的一件工具来干活,所以装上什么工具,能做的事就完全不同。无论机械臂的动作多精确,如果末端抓不住东西,在工厂里也派不上用场。
简单来说,末端执行器(End Effector)就是安装在机械臂末端、用来抓取或加工物体等、实际执行作业的装置。以人来类比,它相当于手和手中所持工具的总和,在现场也称为臂端工具(End-of-Arm Tooling),意思是装在机械臂末端的工具。同一台机械臂,只要换掉这一部分,既能焊接,也能包装。
本文将依次介绍:末端执行器是什么、安装在哪里,夹持器与作业工具的种类,更换工具的方法与标准规格,以及选择合适工具的标准。
在机械臂末端干活的装置
末端执行器安装在哪里?
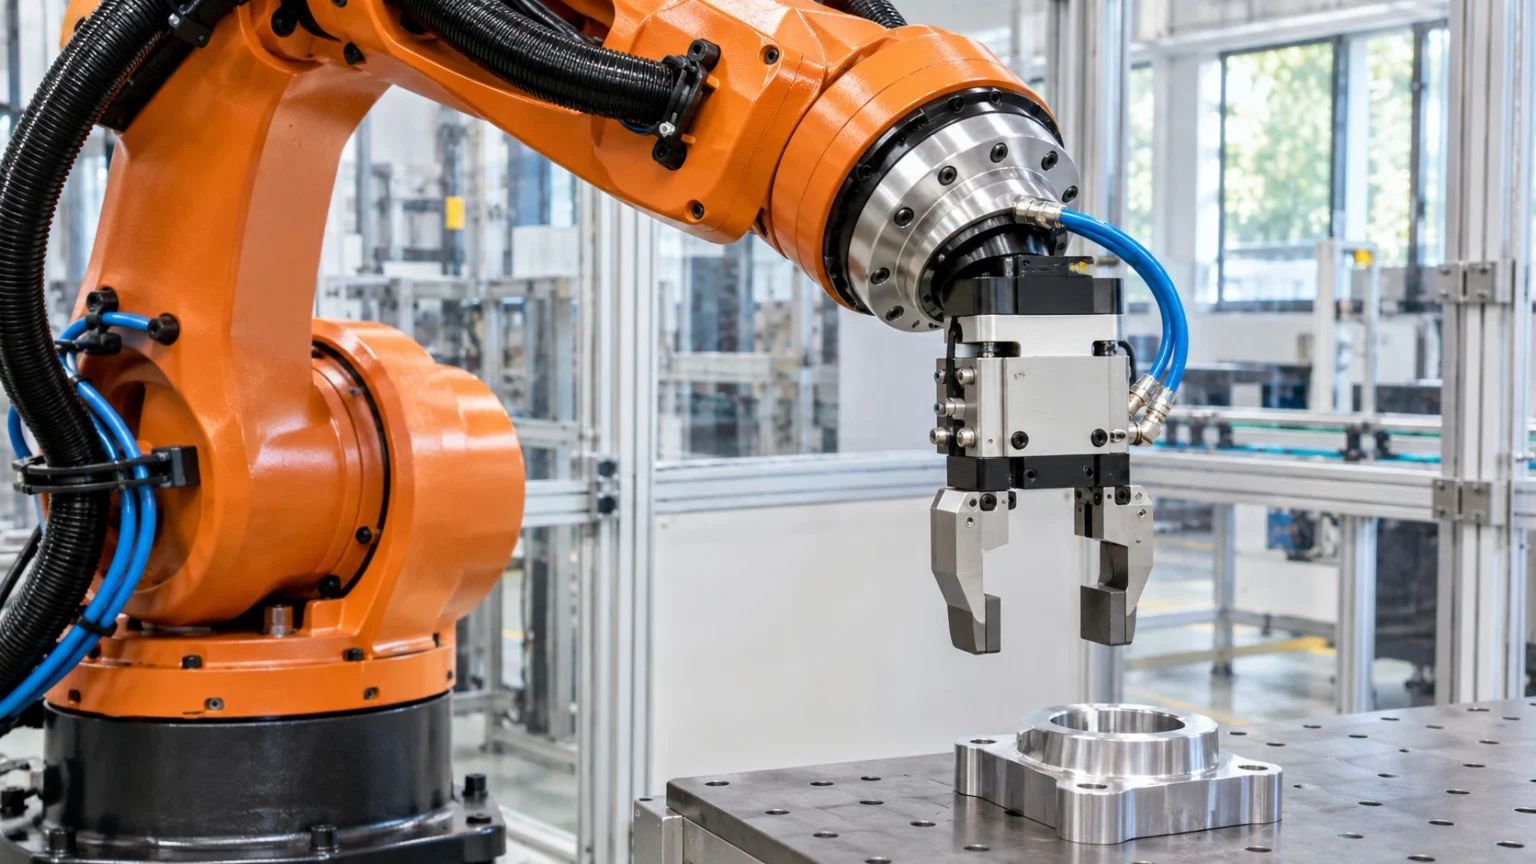
工业机械臂由多个关节和连杆相连而成,最后一个关节之后有一个圆形接合面。这个面叫作手腕法兰(flange),末端执行器用螺栓固定在这个面上。机械臂确定位置和姿态后,末端的装置才真正接触物体并完成作业。
(1)机械臂的作用
转动关节,把末端点送到想要的位置和方向。机械臂负责“去哪里”。
(2)末端执行器的作用
在到达的位置上负责抓、压、粘、喷等动作。末端执行器负责“做什么”。
末端执行器大致分为抓取物体的夹持器(gripper)、加工物体的作业工具(process tool)以及收集周围信息的传感器。即使机械臂相同,末端装置不同,工作起来就像不同的机器。
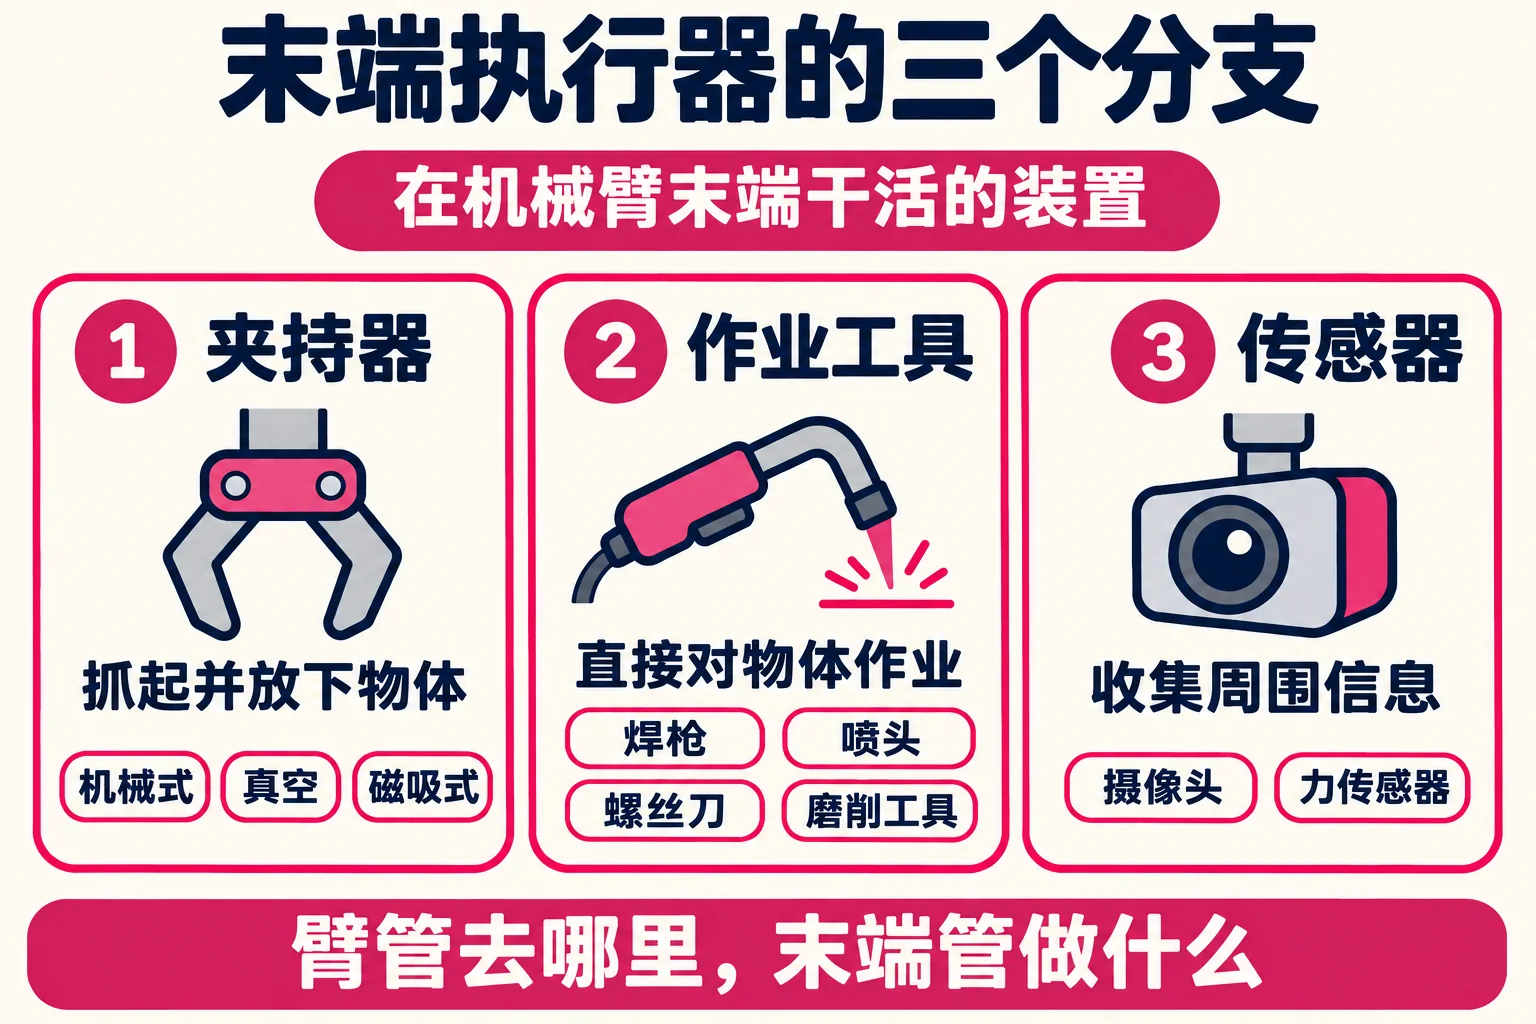
名称中的“执行器(effector)”意为“产生效果的东西”。机械臂产生的动作在这里使物体发生实际变化,是最后一个环节,所以得名,也是机器人与世界直接接触的接点。
按抓取方式区分的夹持器
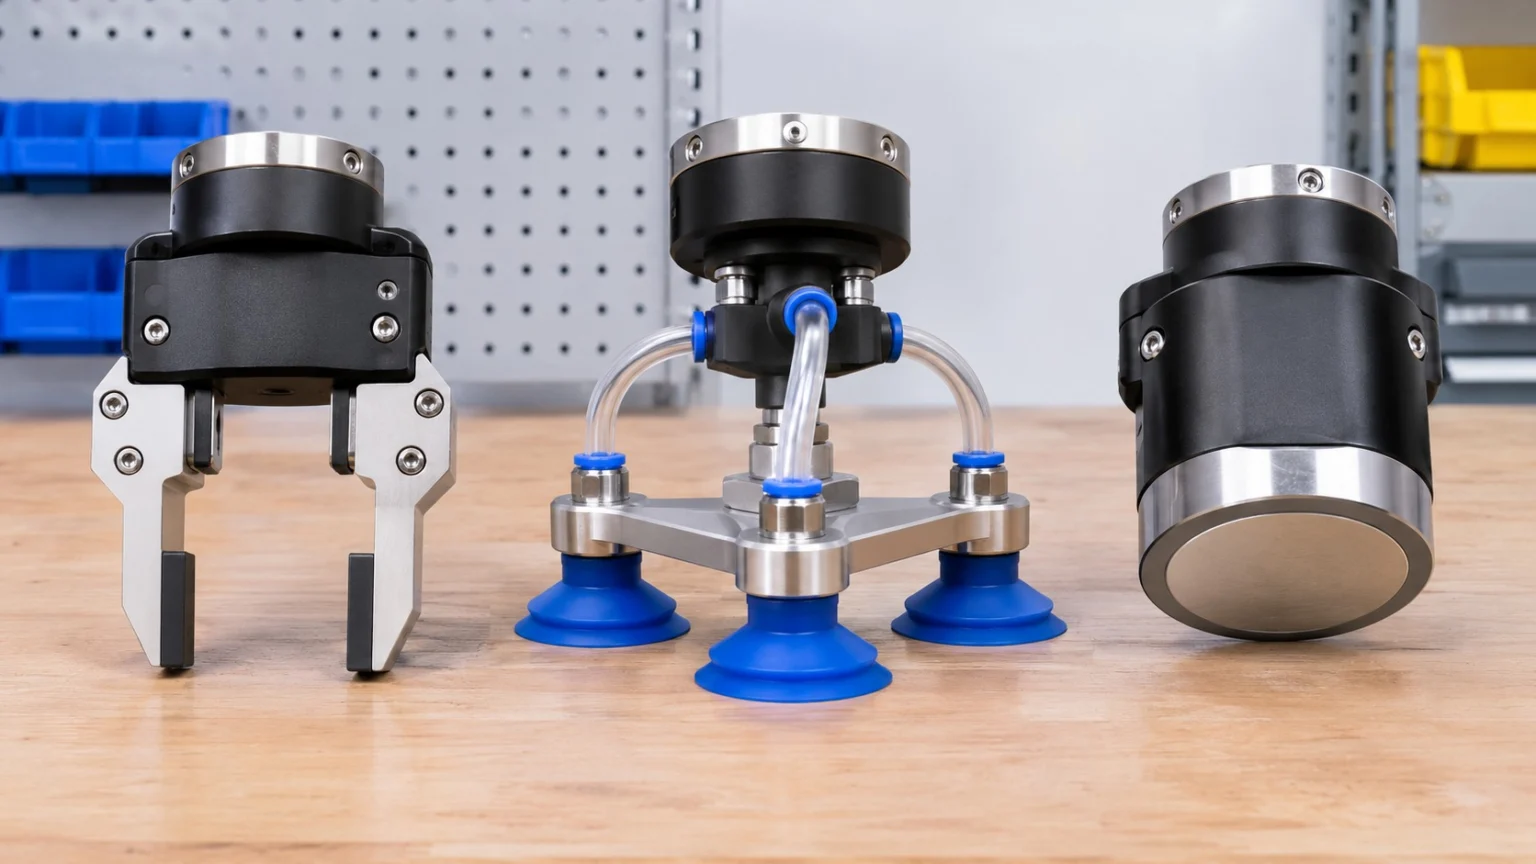
夹持器是抓起并放下物体的末端执行器,按夹住物体的方式大致分为三种。
- 机械式夹持器(Mechanical Gripper):用两根或更多手指或夹钳直接压住物体。常见的形式是两根手指平行张开、闭合,多用于搬运尺寸和形状一致的零件。
- 真空夹持器(Vacuum Gripper):抽出吸盘内的空气,把物体吸附在表面上。适合箱子、玻璃板、铁板这类表面平整且不漏气的物体。
- 磁吸式夹持器(Magnetic Gripper):利用磁铁的力吸住铁质物体。用于搬运钢板,不能用于非铁质物体。
例如搬运一盘鸡蛋时,用手指用力夹很容易夹破,而表面凹凸不平,吸盘也可能漏气。因此需要专门针对物体的设计,比如用柔软材料包裹抓握的手指,或多个小吸盘。选择夹持器时,还要一并确认夹持力有多大、手指能张开多宽、一次动作需要多长时间。
不靠抓取干活的作业工具与传感器

并不是所有末端执行器都用来抓东西。装上加工或检测这类直接作用于物体的装置,机械臂立刻就成了专用机器。
(1)作业工具
典型的有焊枪、喷涂料的喷头、拧螺丝的螺丝刀、打磨表面的磨削工具。这类装置比起搬运物体,更重要的是沿着表面以恒定的速度和间距移动。
(2)传感器
装上摄像头来检查产品的瑕疵,或装上力传感器来确认接触的力度。就像指尖的触感一样,机械臂有了眼睛和触觉。
只做一件事的专用工具又快又简单,但不能用于别的工作。相反,带有多根手指的通用手可以处理各种物体,但控制困难,价格也偏贵。在两者之间找到平衡,是末端执行器设计的核心。
近来也开始使用用柔软材料包裹物体的手指。形状各异的物体不必太费心控制力度也能被轻柔地抓住,因此在处理水果和食品的现场备受关注。
更换方法与选择标准
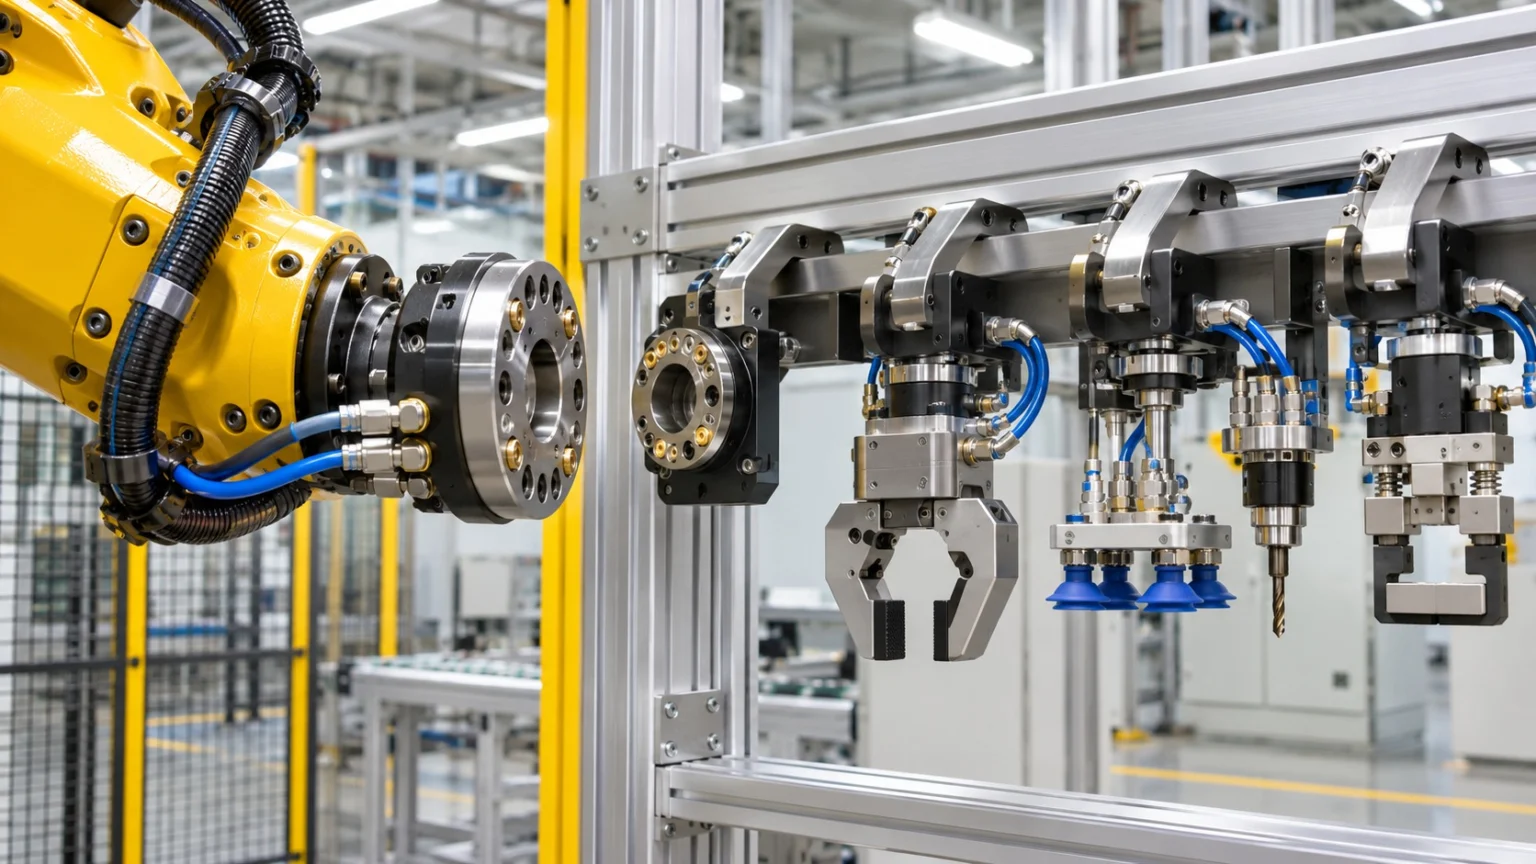
要让一台机器人承担多道工序,就必须能更换工具。为此,在机器人手腕与工具之间加装工具快换装置(Tool Changer),就可以由人手动或由机器人自己更换工具。快换装置不仅连接机械结构,还同时接通压缩空气和电信号。因此同一台机器人可以早上抓取搬运物品,下午拧螺丝,随时切换工作。
把工具装到机器人上时,也有需要匹配的规格。国际标准 ISO 9409-1 规定了手腕接合面的直径、螺栓孔的布置和数量,以及用于定位的销孔位置。因此只要接合面规格相同,不同厂商的工具也能以同样的方式安装,而且有了销孔,重新装上后方向依然保持一致。不过这一标准只规定接合面的尺寸,并不规定能举起的重量。
(1)看物体
先查看大小和形状、重量、表面光滑还是粗糙、是否易碎。
(2)看作业
要权衡动作有多快、需要放置得多精确、同样的工作一天重复多少次。
(3)看环境
是否有油污、灰尘或高温,是否与人近距离作业,会影响哪种方式既安全又耐用。
机械臂的精确,只有在末端的装置好好工作时才有意义。先掂量物体、作业和环境,再选出合适的手,这就是挑选末端执行器的第一步。