工場の産業用ロボットといえば、黄色い柵の中で恐ろしい速さで腕を振り回す巨大な機械がまず思い浮かびます。人がその柵の中に入るとロボットはすぐに止まらなければならず、人とロボットはいつも壁一枚を隔てて別々に働いていました。ところが最近では、作業者のすぐ隣で部品を受け渡し、カフェでコーヒーをいれ、厨房でフライヤーのかごを揺するロボットアームを簡単に見かけるようになりました。柵なしで人のそばで一緒に働けるように作られたこのロボットこそが「協働ロボット(Collaborative Robot)」です。
協働ロボットとは、簡単に言えば「人と同じ作業空間を分け合い、ぶつかったり近づいたりしたときに自ら力と速度を落としてけがをさせないよう設計されたロボット」のことです。英語の略語から「コボット(Cobot)」とも呼ばれ、人の器用さと判断力にロボットの力と粘り強さを加えることを目指しています。
この記事では、協働ロボットが生まれた背景から、人と一緒に働く4つの方式、工場や暮らしの中の事例、そして導入時に必ず検討すべき安全の問題までを順に見ていきます。
柵を越えて人のそばに来たロボット
協働ロボットはどのように生まれたのか?
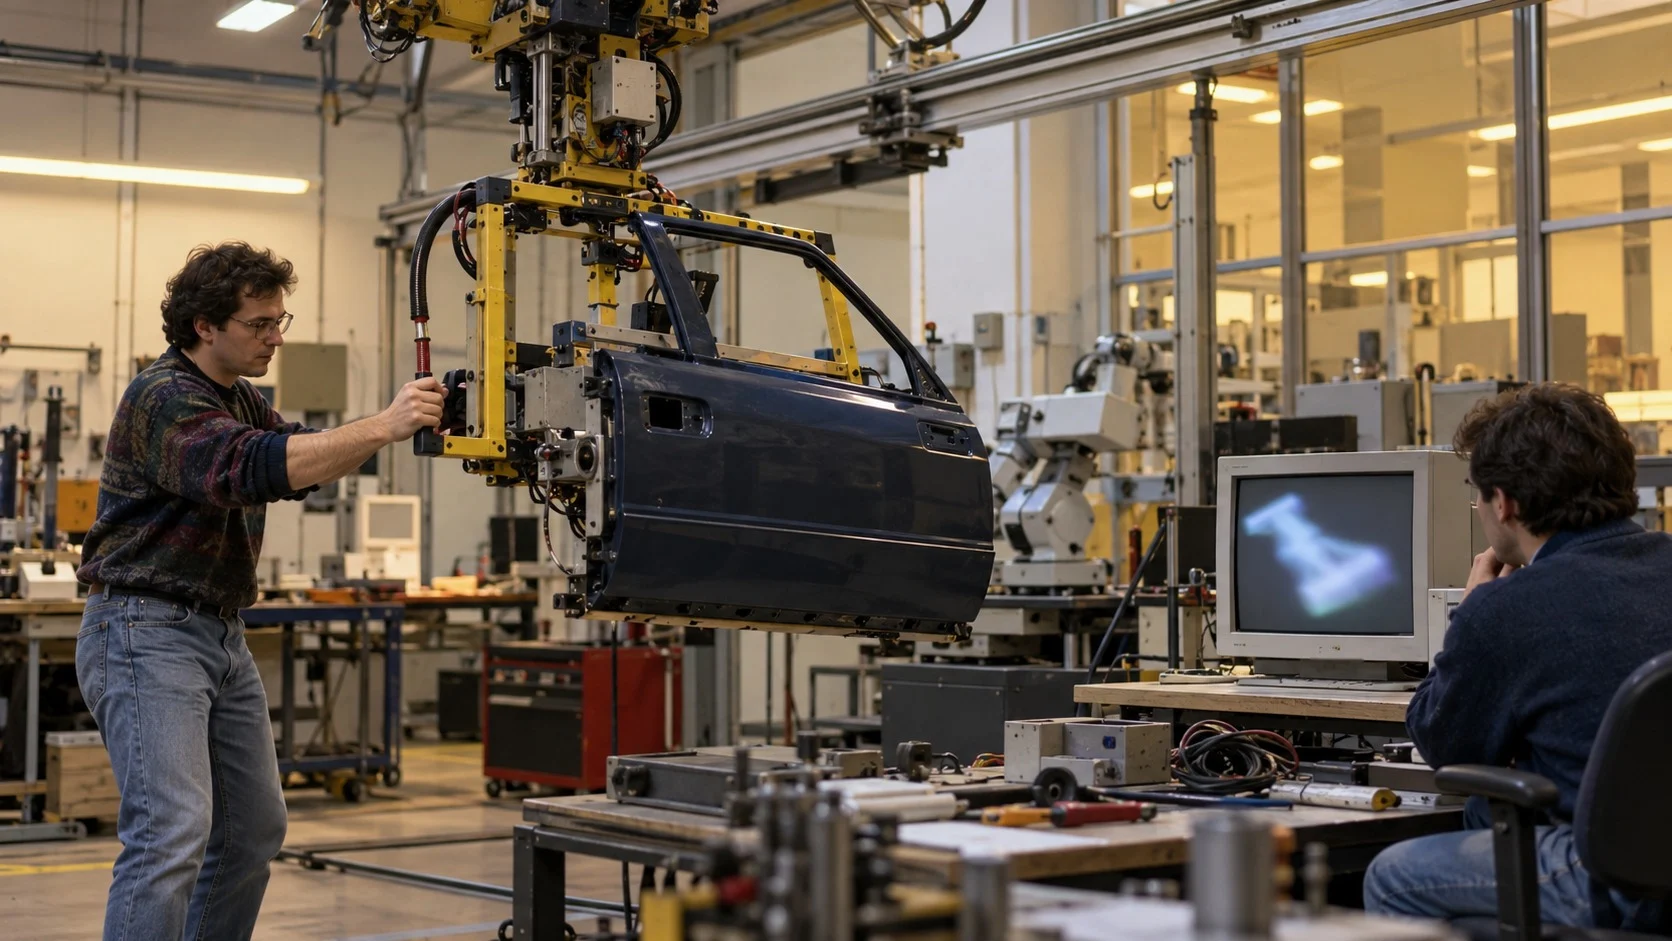
協働ロボットという発想は、1996年に米国ノースウェスタン大学のエドワード・コルゲート(J. Edward Colgate)教授とマイケル・ペシュキン(Michael Peshkin)教授から生まれました。自動車の組立ラインで人が重い部品を運ぶ作業を助けるための研究で、ゼネラルモーターズ(General Motors)財団などが研究を支援しました。
(1)力は人が、方向はロボットが
最初の協働ロボットは、自ら強い力を出す代わりに、人が押す動きをコンピューターが決めた道筋へなめらかに導く装置でした。当初は「プログラム可能な拘束機械」と呼ばれていましたが、研究室の名前募集コンテストでポスドク研究員のブレント・ギレスピー(Brent Gillespie)が「コボット」という名前を出し、それが今の名前になりました。
(2)初めて工場に入ったコボット
今日よく見かけるロボットアーム型の協働ロボットは、デンマークのユニバーサルロボット(Universal Robots)が2008年に発売したUR5から本格的に始まりました。最初の顧客であるデンマーク企業リナテックス(Linatex)は、このロボットを柵なしで従業員のそばに置き、工作機械に材料を入れる作業を任せました。
人と一緒に働く4つの方式
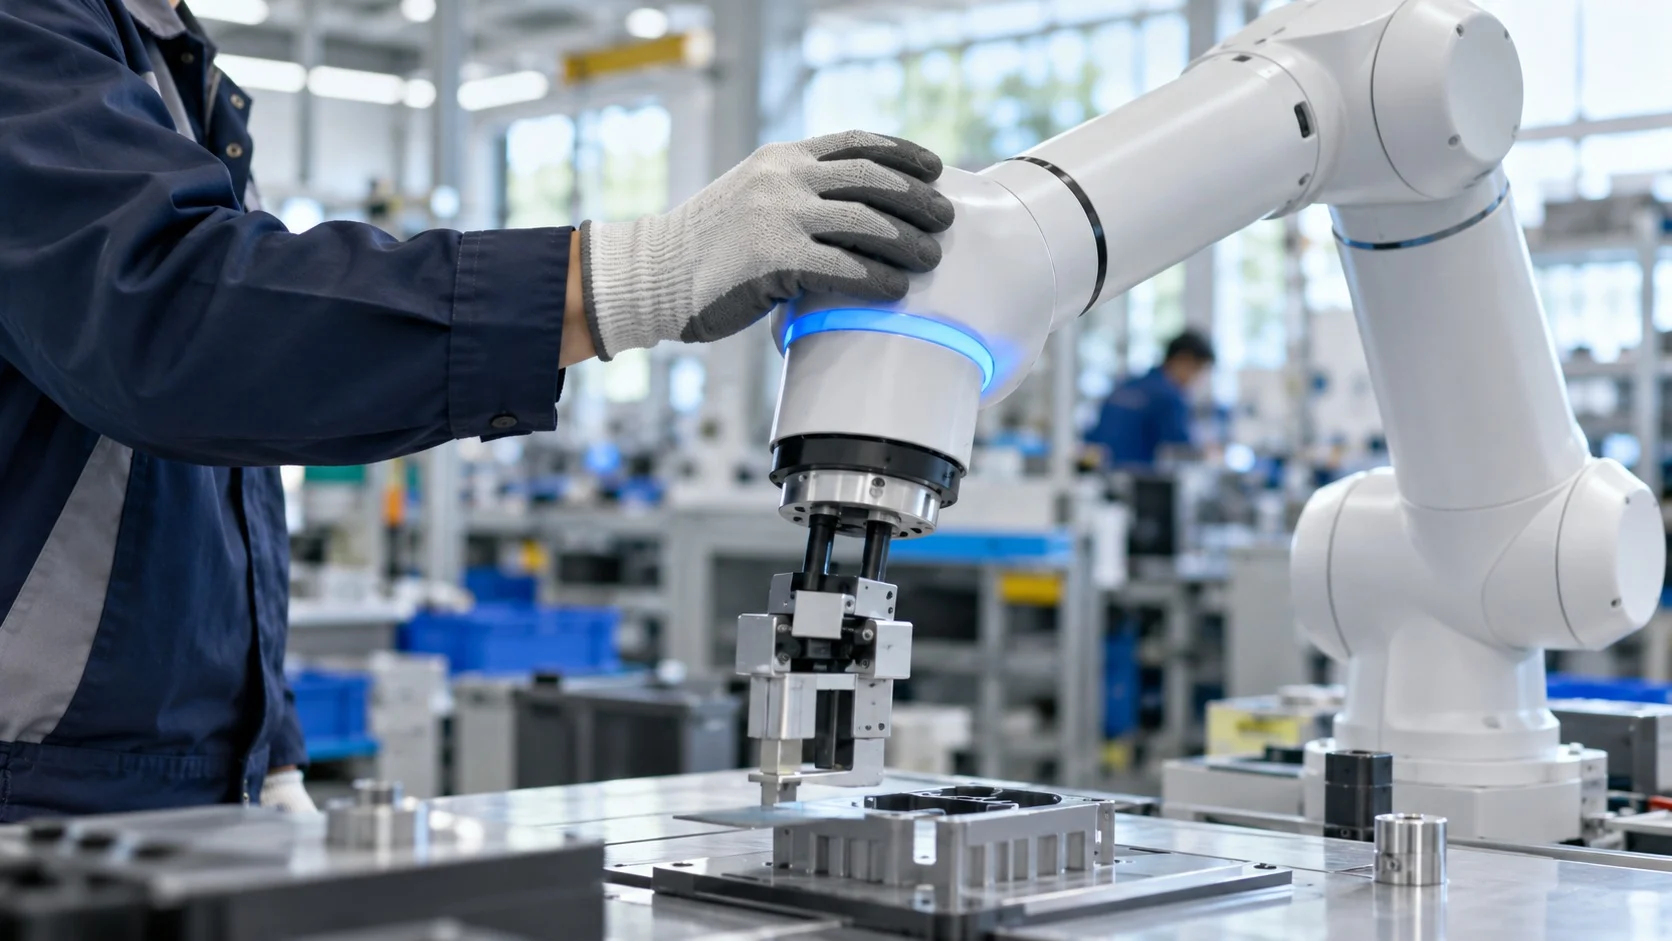
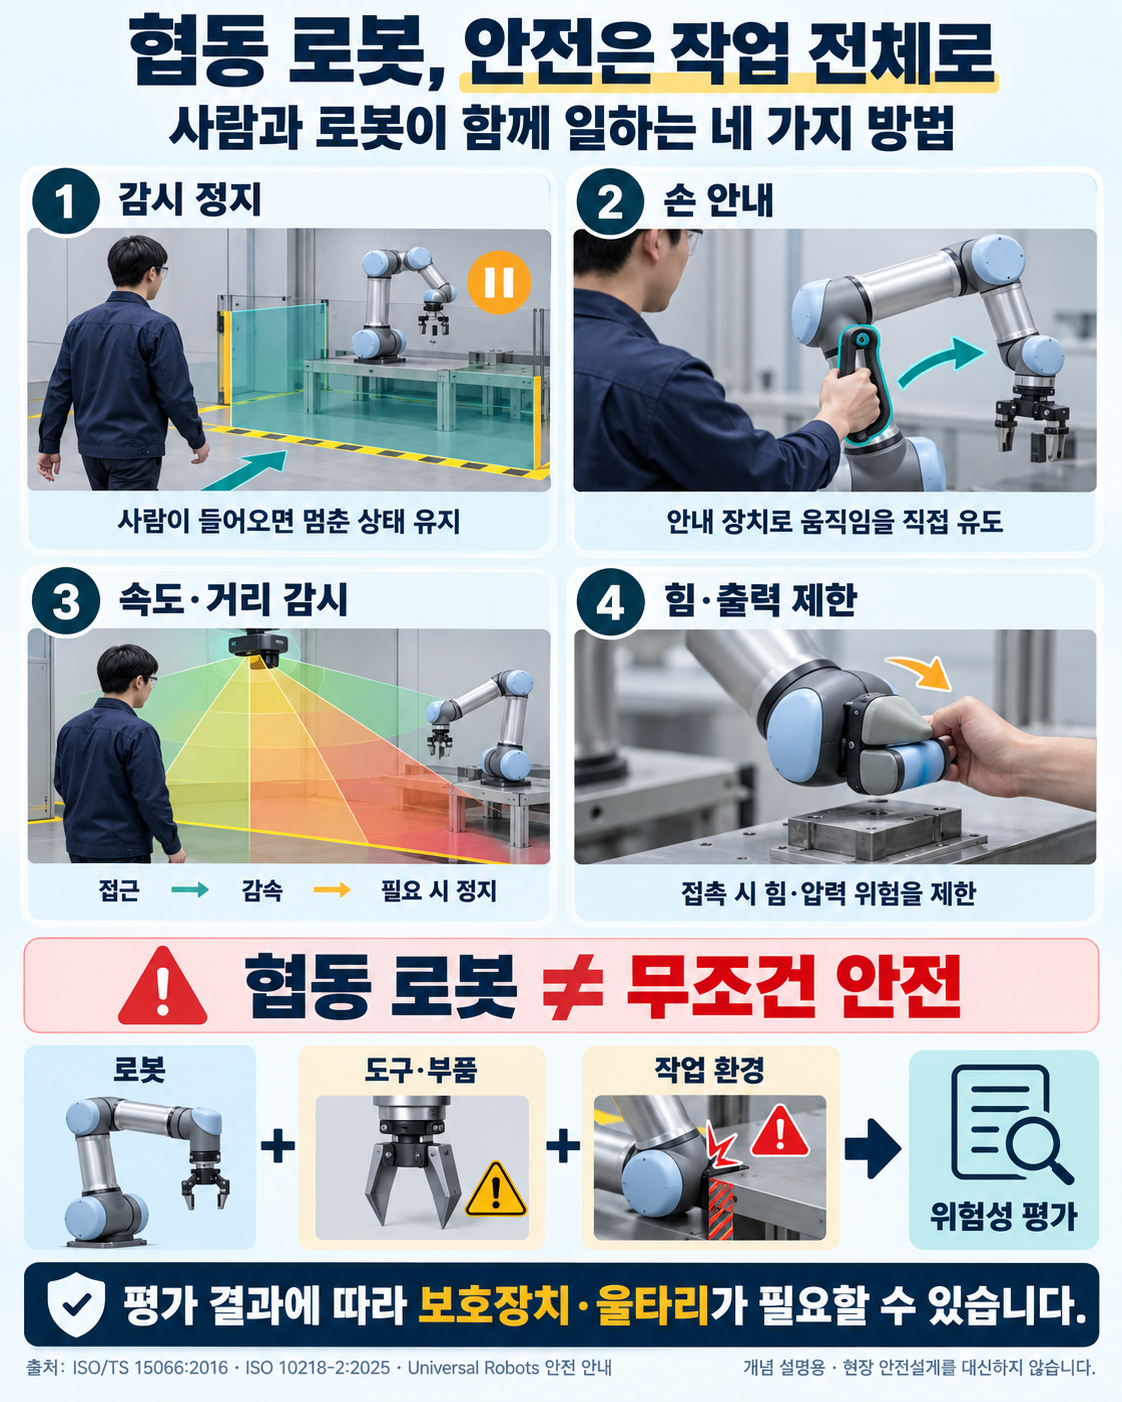
国際標準化機構が2016年に発行した協働ロボットの技術仕様書ISO/TS 15066は、人とロボットが一緒に働く方式を大きく4つに分けました。
- 安全適合監視停止(Safety-Rated Monitored Stop):人が共有エリアに入るとロボットは停止して待ち、人が出ると再び動きます。
- ハンドガイド(Hand Guiding):作業者がロボットアームを手で直接つかんで導き、動きを教えたり重い物を一緒に運んだりします。
- 速度と間隔の監視(Speed and Separation Monitoring):センサーで人との距離を測り、近づくほど速度を落とし、近すぎると停止します。
- 動力と力の制限(Power and Force Limiting):ぶつかってもけがをしない程度まで力を抑え、衝撃を感じるとすぐに停止します。この仕様書は、頭、手、腕など体の部位ごとに耐えられる力と圧力の基準値も示しました。
2025年に改訂された国際規格ISO 10218は、この内容の大部分を取り込む一方で、「協働ロボット」という言葉を使わないことにしました。安全を決めるのはロボット1台ではなく、ロボットが持つ道具や行う作業、置かれた場所まで含めた作業全体だという意味です。
工場と暮らしの中の協働ロボット
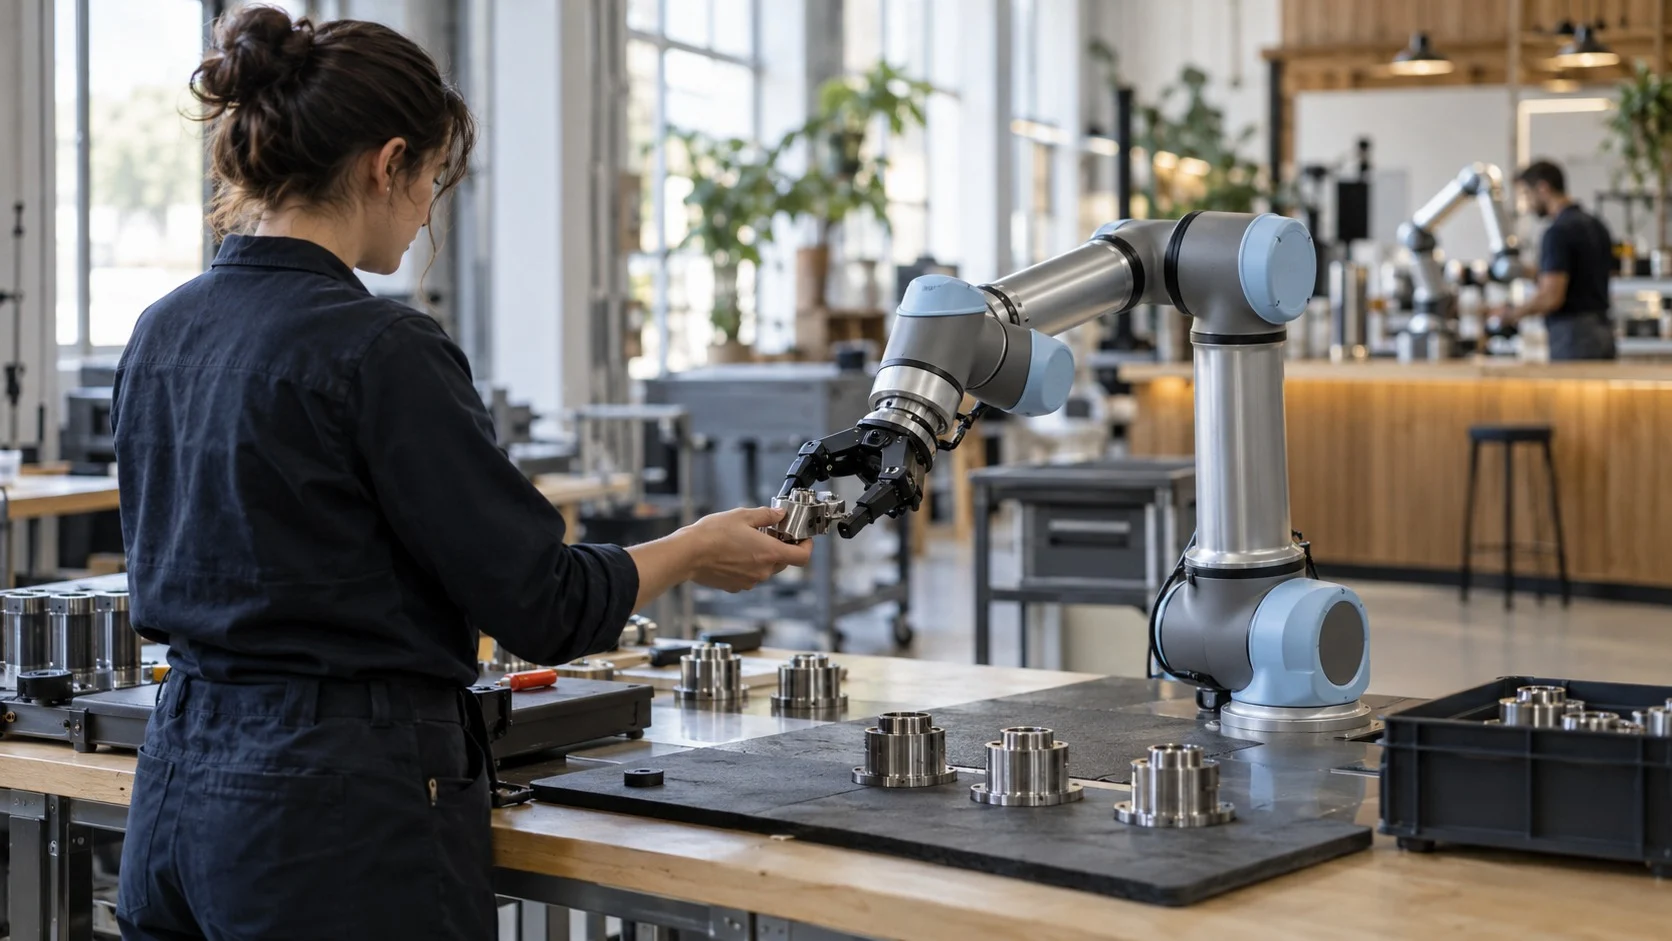
協働ロボットは小型で設置が簡単なため、大きな自動化設備を導入しにくい小さな工場でまず歓迎されました。
[事例1]柵の規制を越えた韓国の工場
韓国では長い間、産業用ロボットの周りに安全柵を必ず設けるよう定めていたため、協働ロボットを導入しにくい状況でした。2016年、雇用労働部が産業安全保健基準に関する規則を改正し、国内外の安全基準に適合すると認められたロボットは柵なしで使える道を開きました。2018年には韓国ロボット産業振興院が、協働ロボットを設置した作業場の安全を確認する認証制度をつくり、その年に最初の認証作業場が誕生しました。
[事例2]カフェと厨房に入ってきたロボットアーム
最近の協働ロボットは工場の外でも働いています。コーヒーをいれるロボットバリスタや、熱い油の前で揚げ物をする厨房ロボットのように、繰り返しが多くきつい作業や危険な作業を受け持ち、人は接客や仕上げのような繊細な仕事に集中します。
協働ロボットを導入するときに検討すべき点
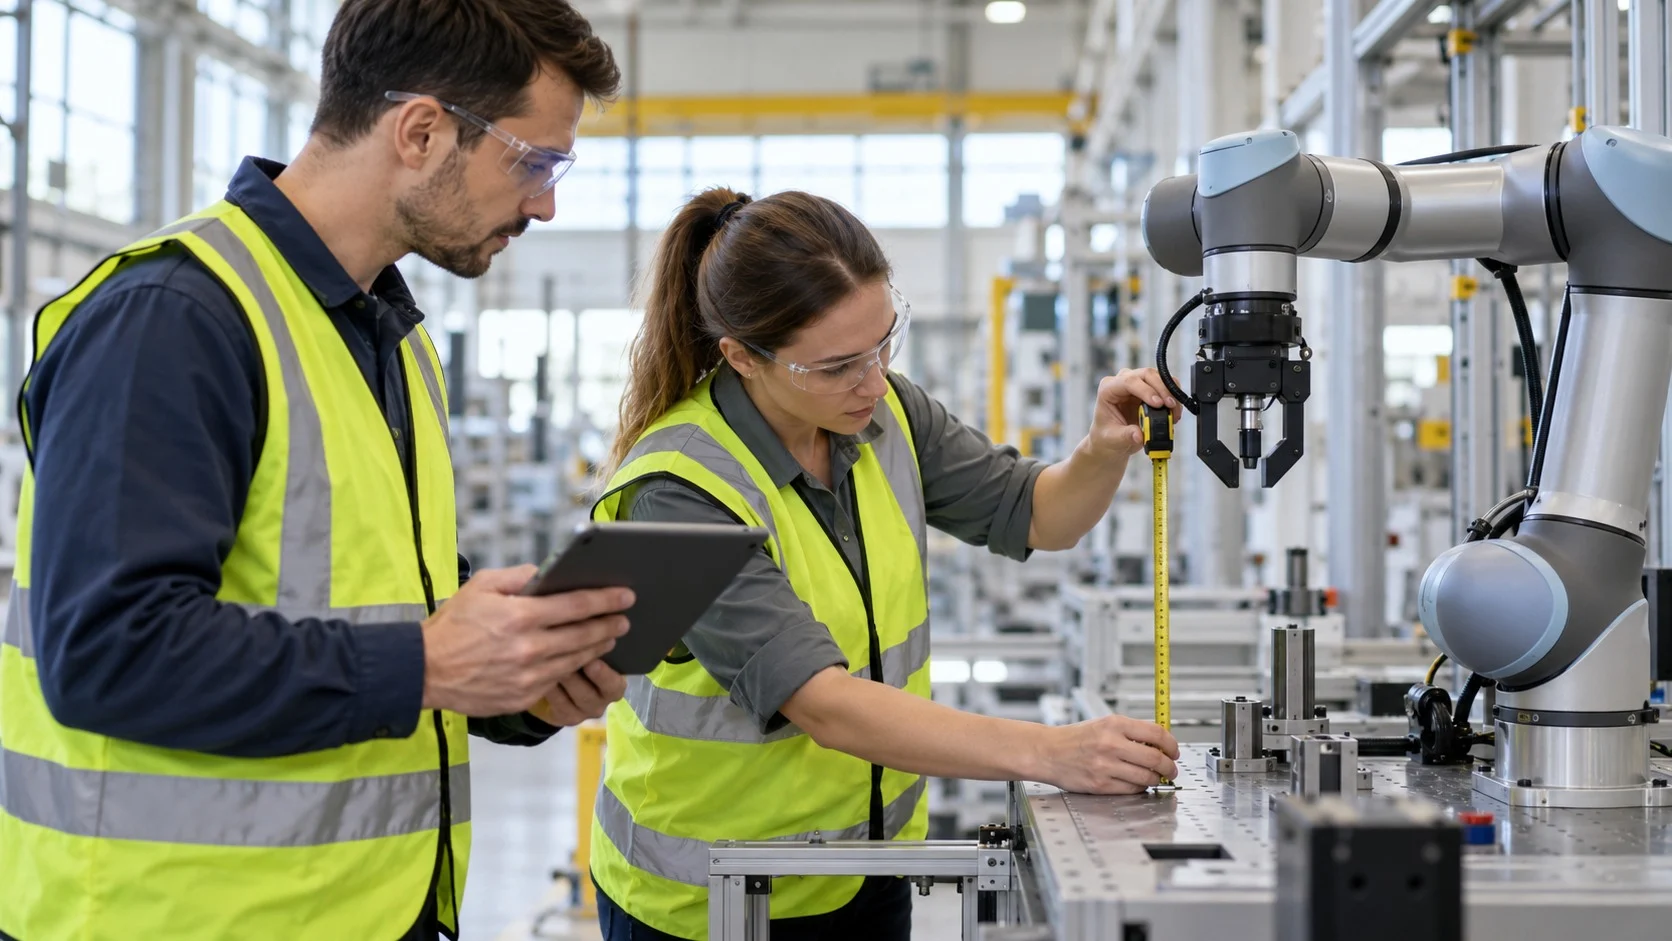
協働ロボットが「安全なロボット」だという言葉は半分しか正しくありません。どんな作業をどのように任せるかによって、危険性は大きく変わります。
(1)ロボットより道具と作業が危険なこともある
ロボットアームがやさしく止まっても、その先端に鋭い刃物や高温の溶接機を取り付ければ話は変わります。そのため、導入前に作業全体を対象にリスクアセスメントを行うことが欠かせません。
(2)遅くて力が弱いという限界
人にけがをさせないよう力と速度を落とした分、重くて速い作業では従来の産業用ロボットより生産性が劣ります。人の手が必要な作業とロボットが着実にこなす作業を適切に分ける設計が、成否を分けます。
協働ロボットが目指すのは、人を追い出す機械ではなく、人のそばに立って重く退屈な仕事を肩代わりしてくれる同僚です。柵を取り払う代わりに、ロボットは人を感じ取って止まる方法を身につけました。
人とロボットがそれぞれ得意な仕事を分け合い、一緒に働く場所を安全に設計すること。それが人と共に働く自動化の第一歩です。