人は歩くとき、片足を上げて前に踏み出すたびに、ごく短い間、片足立ちになります。私たちは何気なくこれをこなしていますが、二足歩行ロボットにとって歩くとは、絶えず倒れようとする体をそのつど支え、立たせ続けることです。このとき、ロボットが倒れていないかを判断する基準として長く使われてきた概念が「ゼロモーメントポイント(Zero Moment Point)」です。
ゼロモーメントポイントとは、簡単に言えば「足裏が床を押す力と床が押し返す力によって、体を前後や左右に傾ける回転力が生じない点」を意味します。一般にZMPと略され、セルビアのベオグラードにあるミハイロ・ピューピン研究所のミオミル・ヴコブラトヴィッチ(Miomir Vukobratović)が1968年に二足歩行の研究で初めて紹介し、1970年代初めにこの名前を付けました。
本資料では、ゼロモーメントポイントの意味と、それと対になる支持多角形という概念から、静歩行と動歩行の違い、日常生活や実際のロボットでの例、そしてこの基準の限界と新しい動向まで、順に見ていきます。
二足ロボットがバランスを取る仕組み
ゼロモーメントポイントとは何か?

ロボットが立っていると、床は足裏の各部を上向きに押し上げます。これらの力をまとめて考えたとき、床反力が生み出す前後・左右の水平軸まわりのモーメントが0になる位置がゼロモーメントポイントです。鉛直軸まわりのモーメントまで0という意味ではありません。足裏が床に平らに接しているときは、押す力の中心である圧力中心と同じ位置とみなします。
- 支持多角形(Support Polygon):床に接している足裏を囲む領域で、片足で立つときはその足裏、両足で立つときは両足とその間の空間になります。
- 重心(Center of Mass):体全体の重さが一か所に集まっているとみなせる点で、歩くたびに位置が変わります。
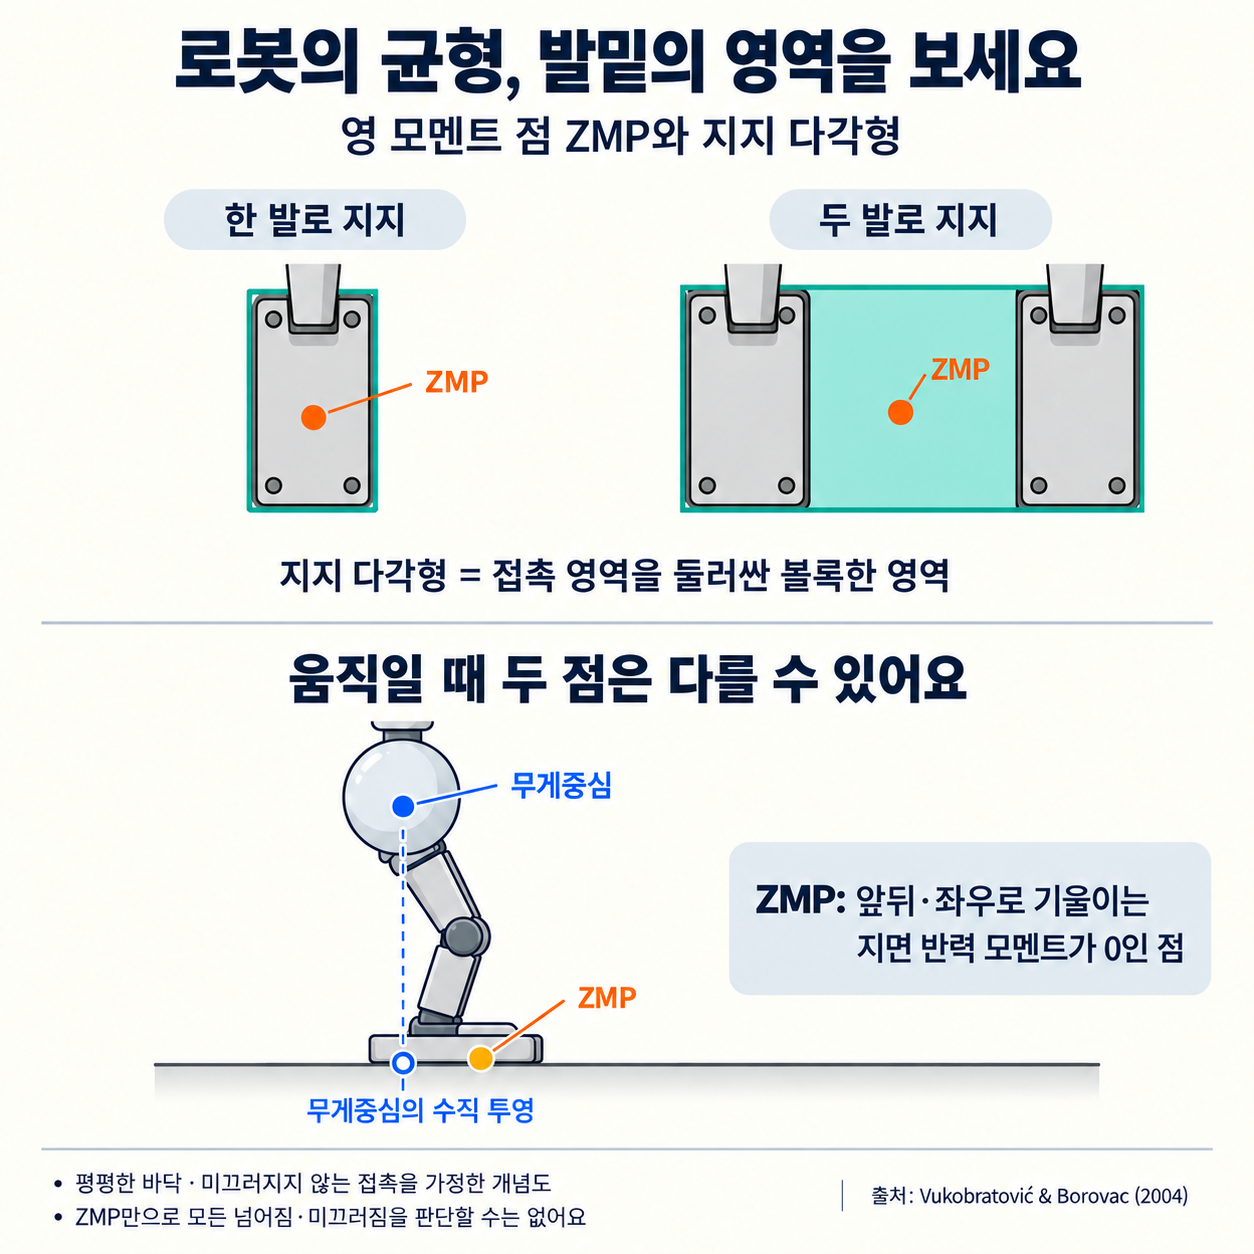
基本的なルールは単純です。ゼロモーメントポイントが支持多角形の内側にとどまっていれば、足裏は床に接したまま踏ん張れます。この点がつま先やかかとの縁に達した後も転倒モーメントが残っていると、足がその縁を軸に回転し、ロボットが傾くことがあります。
静歩行と動歩行の違い

ゼロモーメントポイントがなぜ重要なのかは、それ以前の歩き方と比べるとよく分かります。二足ロボットの歩行は、大きく二つに分けられます。
(1)静歩行(Static Walking)
重心を床に鉛直に投影した点が、常に支持多角形の内側にあるように歩く方式です。どの瞬間に止まっても倒れませんが、一歩ごとに体をゆっくり移動させる必要があるため、非常に低速です。1973年、日本の早稲田大学の加藤一郎(Ichiro Kato)研究室が開発したワボット1(WABOT-1)は、この方式で歩いていました。
(2)動歩行(Dynamic Walking)
ZMPに基づく動歩行は、動くことで生じる慣性も併せて計算し、重心の鉛直投影が一時的に支持領域の外へ出ても、ゼロモーメントポイントは内側にとどまるようにする手法です。人のように前方へ傾く力を利用するため、はるかに速く自然に歩けます。1984年、同じ研究室のWL-10RDがこの原理で動的なバランスを取りながら歩き、ゼロモーメントポイントを初めて実際に示しました。
身近な例で理解するゼロモーメントポイント

[事例1]発車するバスの中で踏ん張る
つり革につかまらずに立っているとき、バスが突然発車すると、体が後ろに傾き、体重がかかと側に集中します。圧力中心がかかとの縁に達した後も転倒モーメントが残っていると、足がその縁を軸に回転し、体が後ろに傾くことがあります。私たちが無意識に膝を曲げ、上体を前に倒すのは、押しやられたゼロモーメントポイントを再び足裏の内側へ引き戻す動作だと言えます。
[事例2]ヒューマノイドロボットの足首センサー
2000年にホンダが公開したアシモ(ASIMO)と、2004年にKAISTのオ・ジュンホ教授の研究チームが公開したヒューボ(HUBO)は、ゼロモーメントポイントに基づいて歩いていました。ヒューボは足首の力・トルクセンサーと足裏の加速度センサーから得たフィードバックを、ZMP制御などのリアルタイム制御に活用し、着地時の衝撃や揺れを抑えました。こうしたロボットが膝を軽く曲げたまま歩くのも、バランスを細かく調整する方法の一つです。
ゼロモーメントポイントの限界と新しい動向

ゼロモーメントポイントは、二足ロボットを初めて安定して歩かせた基準ですが、あらゆる状況を解決してくれるわけではありません。
(1)平らで硬い床を前提とします
この基準は、足裏が滑らず、均等に接していると仮定しています。砂利の上や凍結した路面、でこぼこした山道のように、足が滑ったり一部だけが接したりする場所では、この点だけで安全を保証するのは困難です。
(2)慎重な歩行にとどまります
足裏を床に接したままバランスを保つことに適しているため、歩き方が保守的になり、両足が地面から離れる走行やジャンプの瞬間には使えません。関節のモーターで絶えず姿勢を修正するため、エネルギーも多く必要です。
こうした限界を乗り越えるため、研究者たちは別の道も探ってきました。
- 受動歩行(Passive Dynamic Walking):1990年にタッド・マクギア(Tad McGeer)が示した方式で、モーターを使わず、脚の揺れと重力だけで緩やかな斜面を歩いて下ります。
- キャプチャーポイント(Capture Point):2006年にジェリー・プラット(Jerry Pratt)の研究チームが提案した概念で、体が押されたとき、どこに足を着けば止まれるかを示します。
- 強化学習(Reinforcement Learning):仮想空間で数え切れないほど転びながら歩き方を学ばせることで、荒れた地面でもバランスを取れる歩き方を見つけ出します。
ゼロモーメントポイントは、歩くことを転倒との絶え間ない綱引きとして捉えさせてくれた概念です。今日のロボットはより多様な方法で歩き、走っていますが、足裏の下のどこにバランスが集まるのかを考えるこの発想は、今も二足歩行研究の出発点であり続けています。
倒れようとする力がどこへ向かうのかを正確に把握し、その力を足裏の内側にとどめておくこと。それが、二足で歩くロボットの第一歩です。