大型スーパーでカートを横に押そうとして、車輪が言うことを聞かずに苦労したことはありませんか?普通の車輪は前後にしか転がらないため、横へ動くにはまず車体の向きを変えなければなりません。ところが、向きを変えなくても前後・横・斜めへすべるように動き、その場でくるりと回ることもできる車輪があります。それがメカナムホイール(Mecanum Wheel)です。
メカナムホイールとは、簡単に言えば「車輪の周りに斜めの小さなローラーを取り付け、4つの車輪の回転方向と速度を組み合わせてどの方向にも動けるようにする装置」を意味します。スウェーデンの会社メカナム社(Mecanum AB)の技術者ベングト・エルランド・イロン(Bengt Erland Ilon)が考案したもので、そのためスウェーデンホイールやイロンホイールとも呼ばれます。
本資料では、メカナムホイールの形と誕生、4つの車輪が一緒に生み出す動きの仕組み、軍艦からロボット競技会まで広がった使い道、そしてこの車輪の長所と限界までを順に見ていきます。
どの方向にも動ける車輪、メカナムホイールのすべて
1. 車輪の周りに斜めに付いたローラー
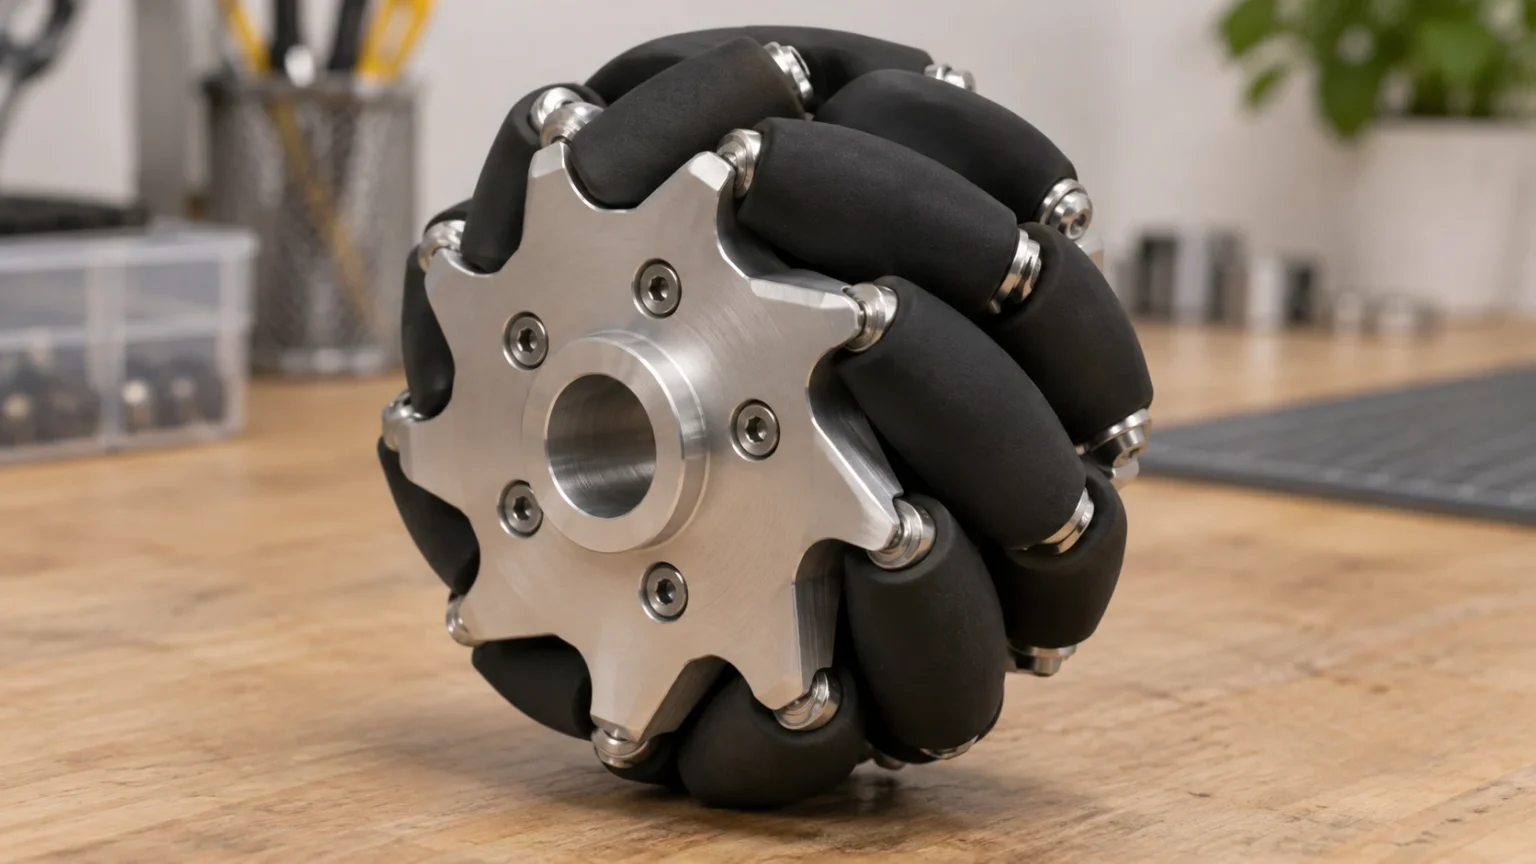
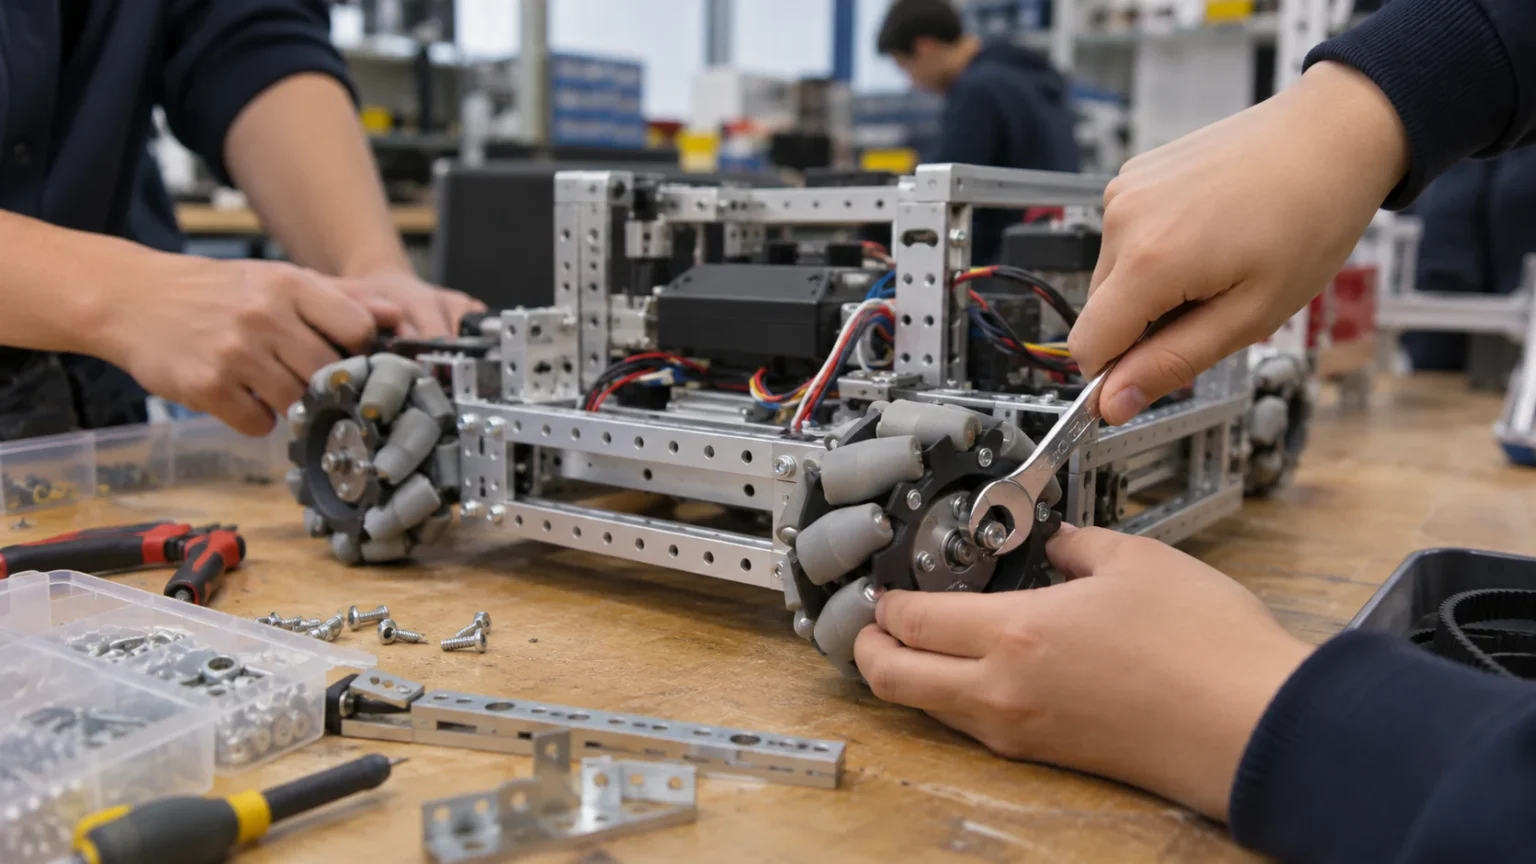
メカナムホイールは一見普通の車輪に見えますが、リム全体にゴムで覆われた小さなローラーがいくつも斜めに取り付けられています。車輪そのものはモーターが回し、ローラーは独自の動力を持たず、地面に触れながら自由に転がります。
(1) 45度に傾いたローラー
各ローラーの軸は車輪の面と45度、車輪の軸とも45度をなします。そのため、車輪が回るときに地面を押す力は車輪の向いている方向ではなく、ローラー軸に垂直な斜めの方向に生じ、この力は前後に押す成分と横に押す成分に分かれます。
(2) 向きを変えない車輪
自動車の前輪のように向きを変える装置はありません。車輪ごとに別々のモーターが付いてそれぞれ回るだけで、車体がどこへ進むかは、4つの車輪の回転方向と速度をどう合わせるかだけで決まります。
(3) スウェーデン生まれの発明
ベングト・イロン(1923〜2008)は1970年代初めにこの車輪を考案して特許を出願し、米国特許(US 3,876,255)は1975年4月に登録されました。彼が勤めていた会社の名前から、メカナムホイールと名付けられました。
2. 4つの車輪が一緒に生み出す動き
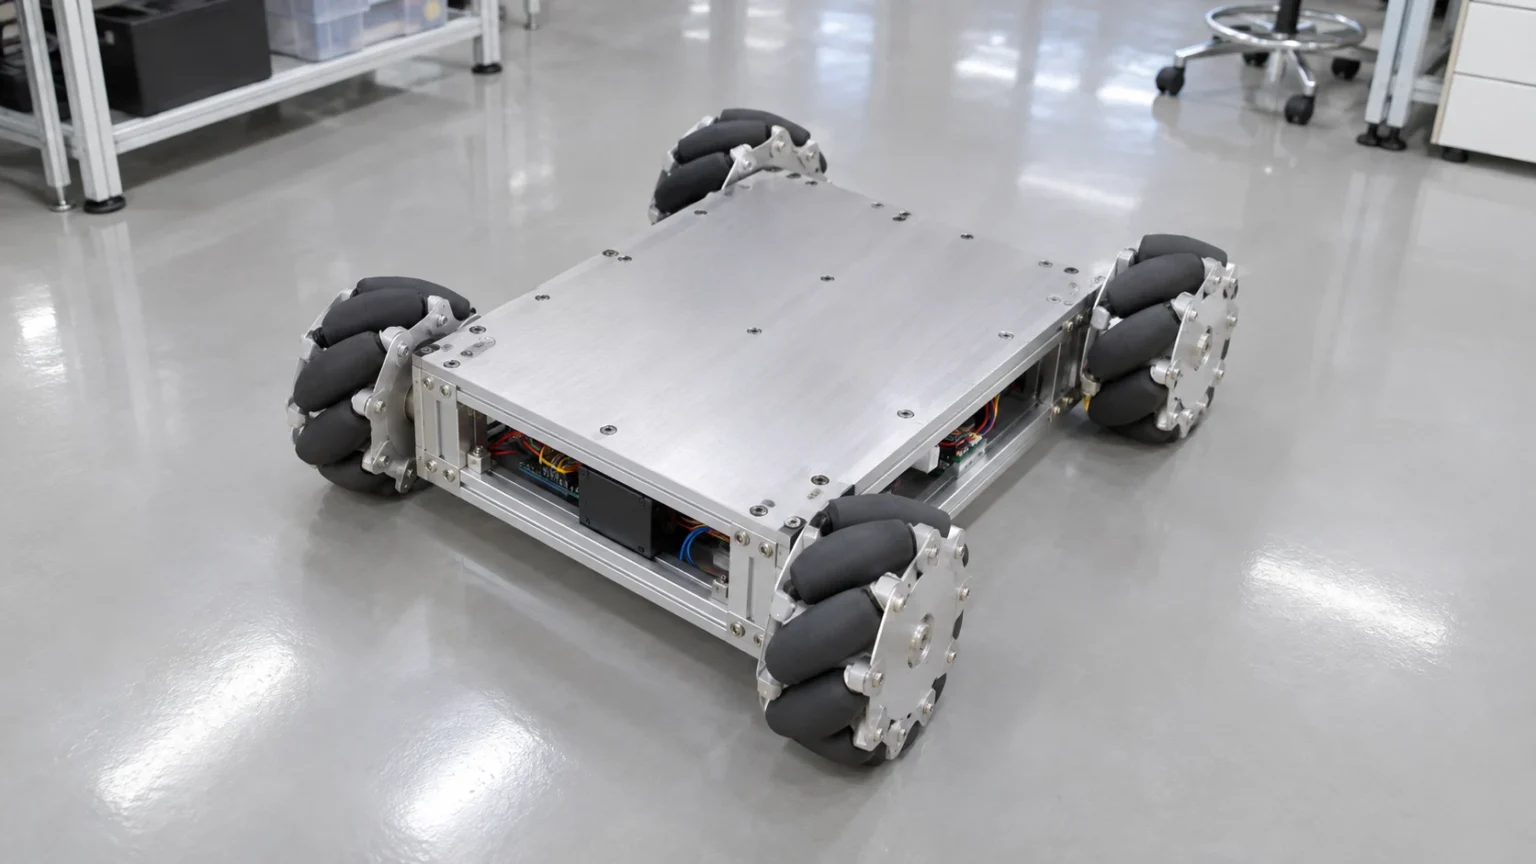
メカナムホイールは通常4つを1組で使います。ローラーが左に傾いた車輪と右に傾いた車輪を交互に取り付け、上から見ると4つの車輪のローラーが車体の中心に向かってX字を描くように配置します。すると、各車輪が押す力は車体の対角線とほぼ平行になります。
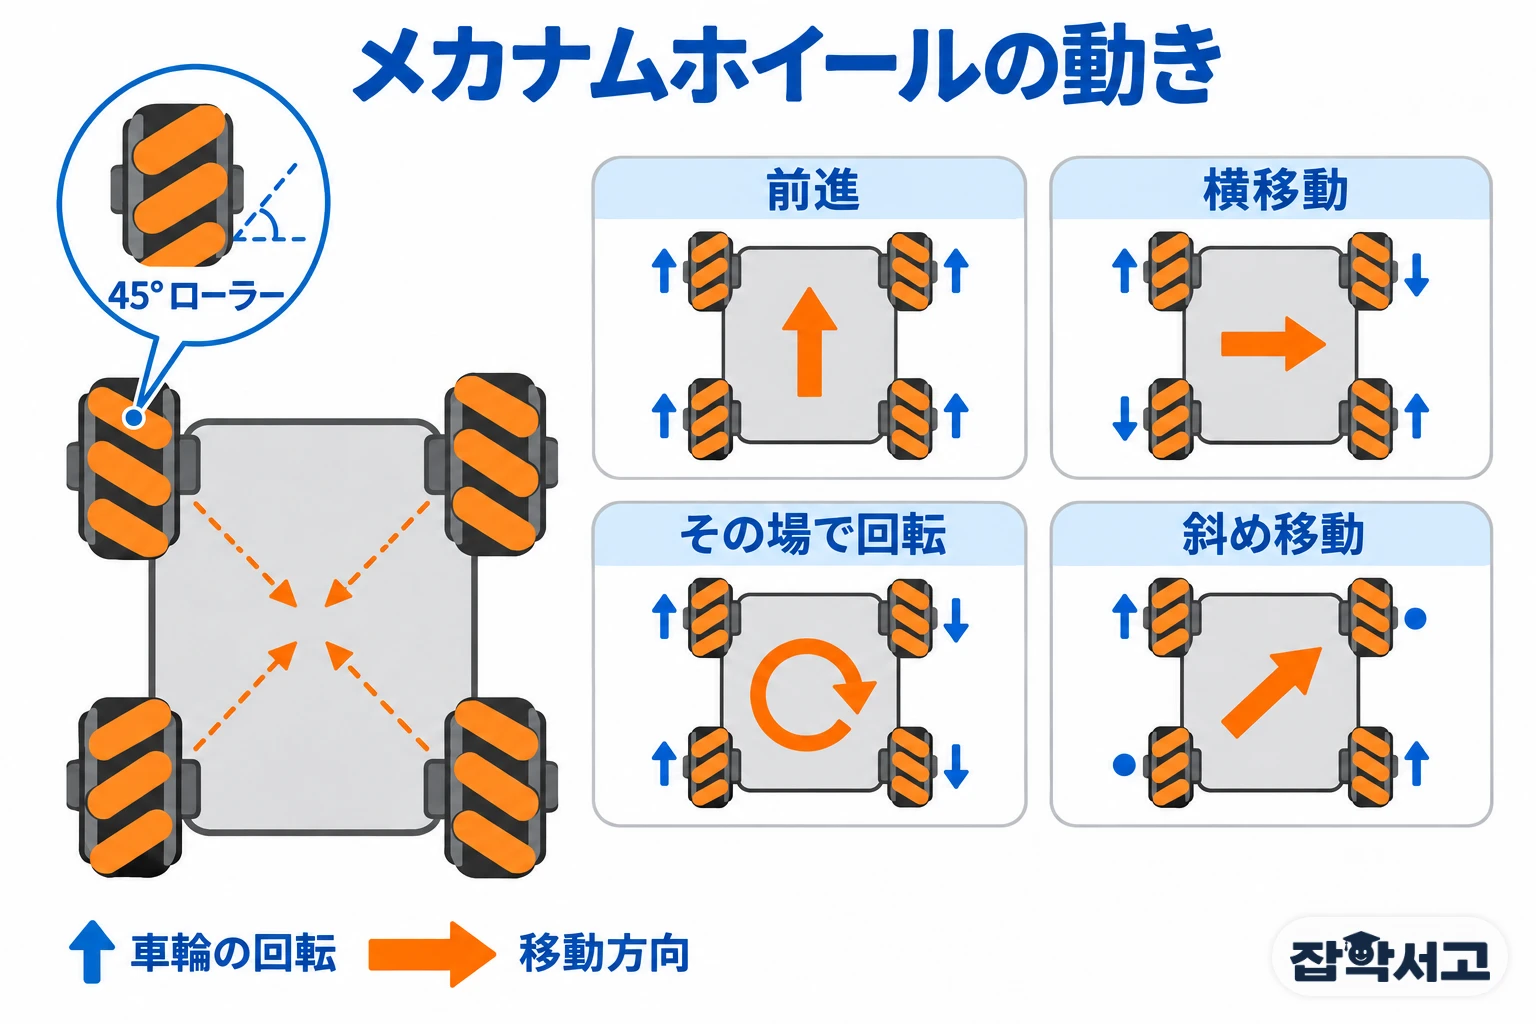
- 前進・後退(Forward/Backward):4つの車輪がすべて同じ方向に同じ速度で回ります。
- 横移動(Strafing):対角線上で向かい合う車輪どうしをペアにし、2つのペアが互いに逆方向に回ります。
- その場で回転(Rotation):片側の2つの車輪は前へ、反対側の2つの車輪は後ろへ同じ速度で回ります。
- 斜め移動(Diagonal):対角線上の1組の車輪だけが回り、もう1組は止まっています。
(1) 力の足し算と引き算
横に動くときは、4つの車輪が生む前後方向の力が打ち消し合い、横方向の力だけが足し合わされます。逆に前進するときは横方向の力が打ち消し合い、前方向の力だけが残ります。
(2) 速度を混ぜて生み出すあらゆる方向
4つの車輪の速度と方向を少しずつ変えて組み合わせると、ほぼあらゆる方向への移動と回転をつくり出せます。車体が前を向いたまま斜めにすべるように進んだり、移動しながら同時に向きを変えたりすることもできます。
(3) 配置を間違えると起きること
上から見たローラーがX字ではなくひし形になるように誤って取り付けると、力の向きがずれて思いどおりに動きません。そのため、組み立てるときはローラーの傾く向きを必ず最初に確認します。
3. 軍艦からロボット競技会まで
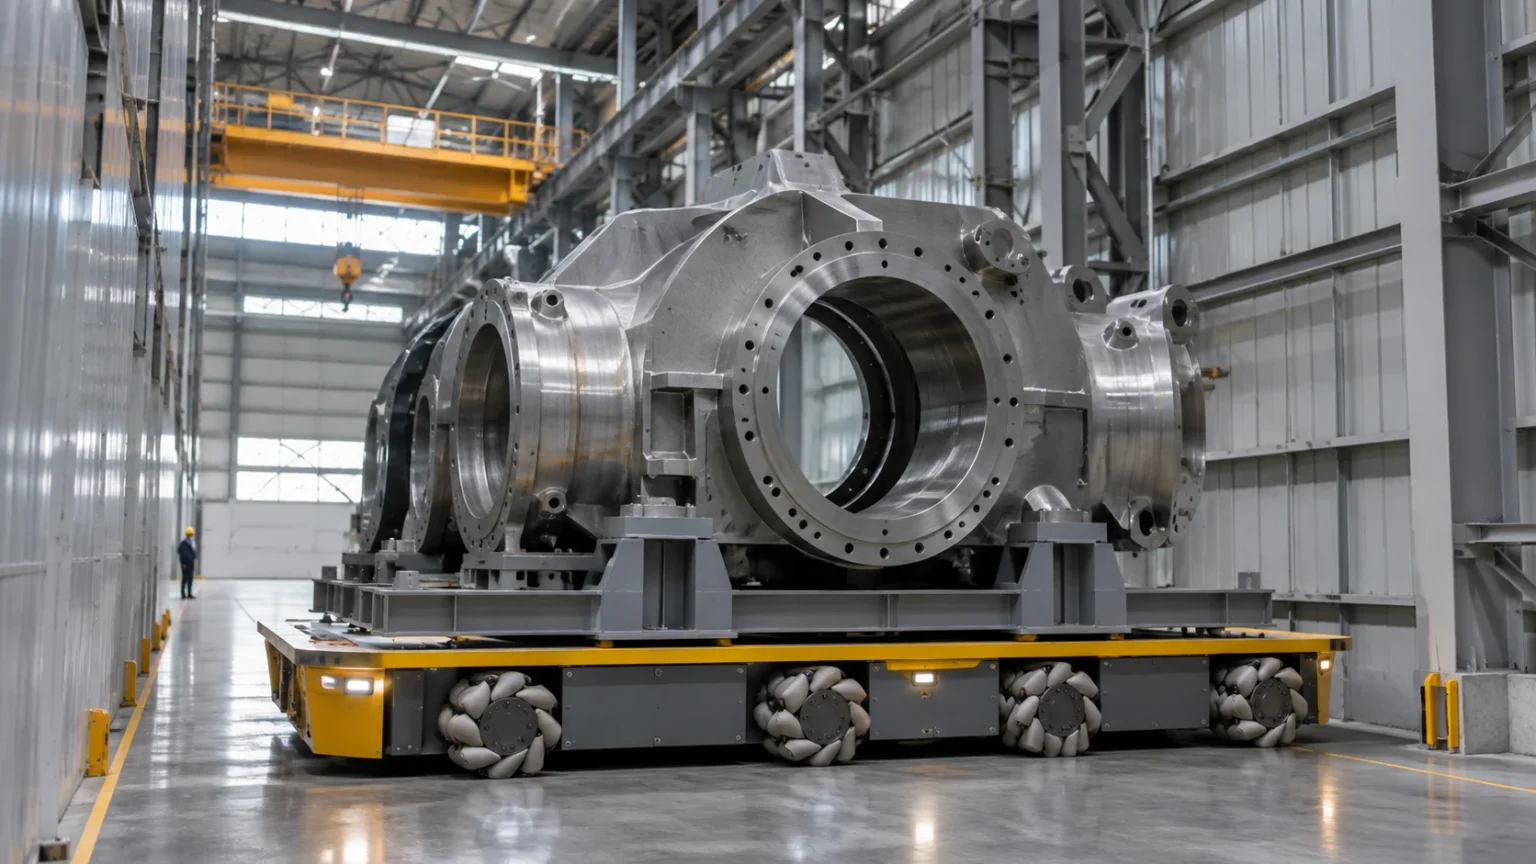
メカナムホイールは、大きく回り込むスペースがない場所で特に役立ちます。発明の後、軍事、産業、研究、教育の分野へと次々に広がっていきました。
(1) 米海軍と全方向フォークリフト
米海軍はイロンから特許を買い取り、1980年代にフロリダ州パナマシティで研究を進め、艦内で物を運ぶのに活用しました。1997年には、エアトラックス(Airtrax)など複数の会社がそれぞれ海軍に2,500ドルを支払って技術の使用権を得て、航空母艦の甲板のような狭い場所で使う全方向フォークリフトを作りました。
(2) 研究用の移動ロボット
1985年のカーネギーメロン大学(CMU)のURANUSは、メカナムホイールを備えた最初の移動ロボットとされ、約20年にわたって走行の研究に使われました。1992年には、スペースシャトルの耐熱タイルを整備するためのロボット、テセレーター(Tessellator)にもメカナムホイールが使われました。
(3) 車いすと青少年ロボット競技会
狭い室内で向きを変えやすいことから車いすにも応用され、2006年にモナコで開かれたEVER展示会ではメカナムホイール付きの車いすが紹介されました。現在では、FIRSTテック・チャレンジ(FIRST Tech Challenge)やVEXロボティクスといった青少年ロボット競技会でもよく見かけます。
4. メカナムホイールの長所と限界
どの方向にも動けるという特徴ははっきりした強みですが、その代償もあります。メカナムホイールを選ぶときは、両方を合わせて検討する必要があります。
(1) 狭い空間での自由
車体の向きを変えずに横へ動いたりその場で回転したりできるので、とても狭い空間でも位置を合わせられます。無限軌道やスキッドステア方式のように車輪を地面に引きずって向きを変えるわけではないため、柔らかい床や壊れやすい床を傷めにくくなります。
(2) 弱いグリップと押す力
ローラーの摩擦係数は普通の車輪より低いため、グリップ力が落ち、何かを押し込む力も弱めです。横に動くときはローラーがより多く滑るため、前に走るときほど速くは横へ進めません。
(3) 床と手入れの問題
ローラーが小さいぶん、床がある程度なめらかでないと本来の性能を発揮できず、ローラーにほこりや異物が挟まるとガタついたり引きずったりする問題が起きます。普通の車輪より値段が高いことも短所に挙げられます。
メカナムホイールは、車輪は転がる方向にしか動かないという固定観念を、ローラーの傾き一つで打ち破った発明です。車輪が地面を押す力の向きを少し変えるだけで、車体はどこへでも行けるという単純な考え、それがメカナムホイールを理解する第一歩です。