
0.4초면 흐름이 끊기지 않는다, 도허티 임계(Doherty Threshold)
묻기가 두려운 마음, 도서관 불안(Library Anxiety)
공장의 산업용 로봇이라고 하면 노란 울타리 안에서 무서운 속도로 팔을 휘두르는 거대한 기계가 먼저 떠오릅니다. 사람이 그 울타리 안으로 들어가면 로봇은 곧바로 멈춰야 했고, 사람과 로봇은 늘 벽 하나를 사이에 두고 따로 일했습니다. 그런데 요즘에는 작업자 바로 옆에서 부품을 건네받고, 카페에서 커피를 내리고, 주방에서 튀김 바구니를 흔드는 로봇 팔을 어렵지 않게 볼 수 있습니다. 울타리 없이 사람 곁에서 함께 일하도록 만든 이 로봇이 바로 ‘협동 로봇(Collaborative Robot)’입니다.
협동 로봇이란 쉽게 말해 ‘사람과 같은 작업 공간을 나눠 쓰면서, 부딪히거나 가까워질 때 스스로 힘과 속도를 줄여 다치지 않게 하도록 설계한 로봇’을 의미합니다. 영어 줄임말을 따 ‘코봇(Cobot)’이라고도 부르며, 사람의 손재주와 판단력에 로봇의 힘과 꾸준함을 더하는 것이 목표입니다.
본 자료에서는 협동 로봇이 태어난 배경부터 사람과 함께 일하는 네 가지 방식, 공장과 생활 속 사례, 그리고 도입할 때 꼭 따져야 할 안전 문제까지 차례로 살펴보겠습니다.
울타리를 넘어 사람 곁으로 온 로봇
협동 로봇은 어떻게 태어났나?
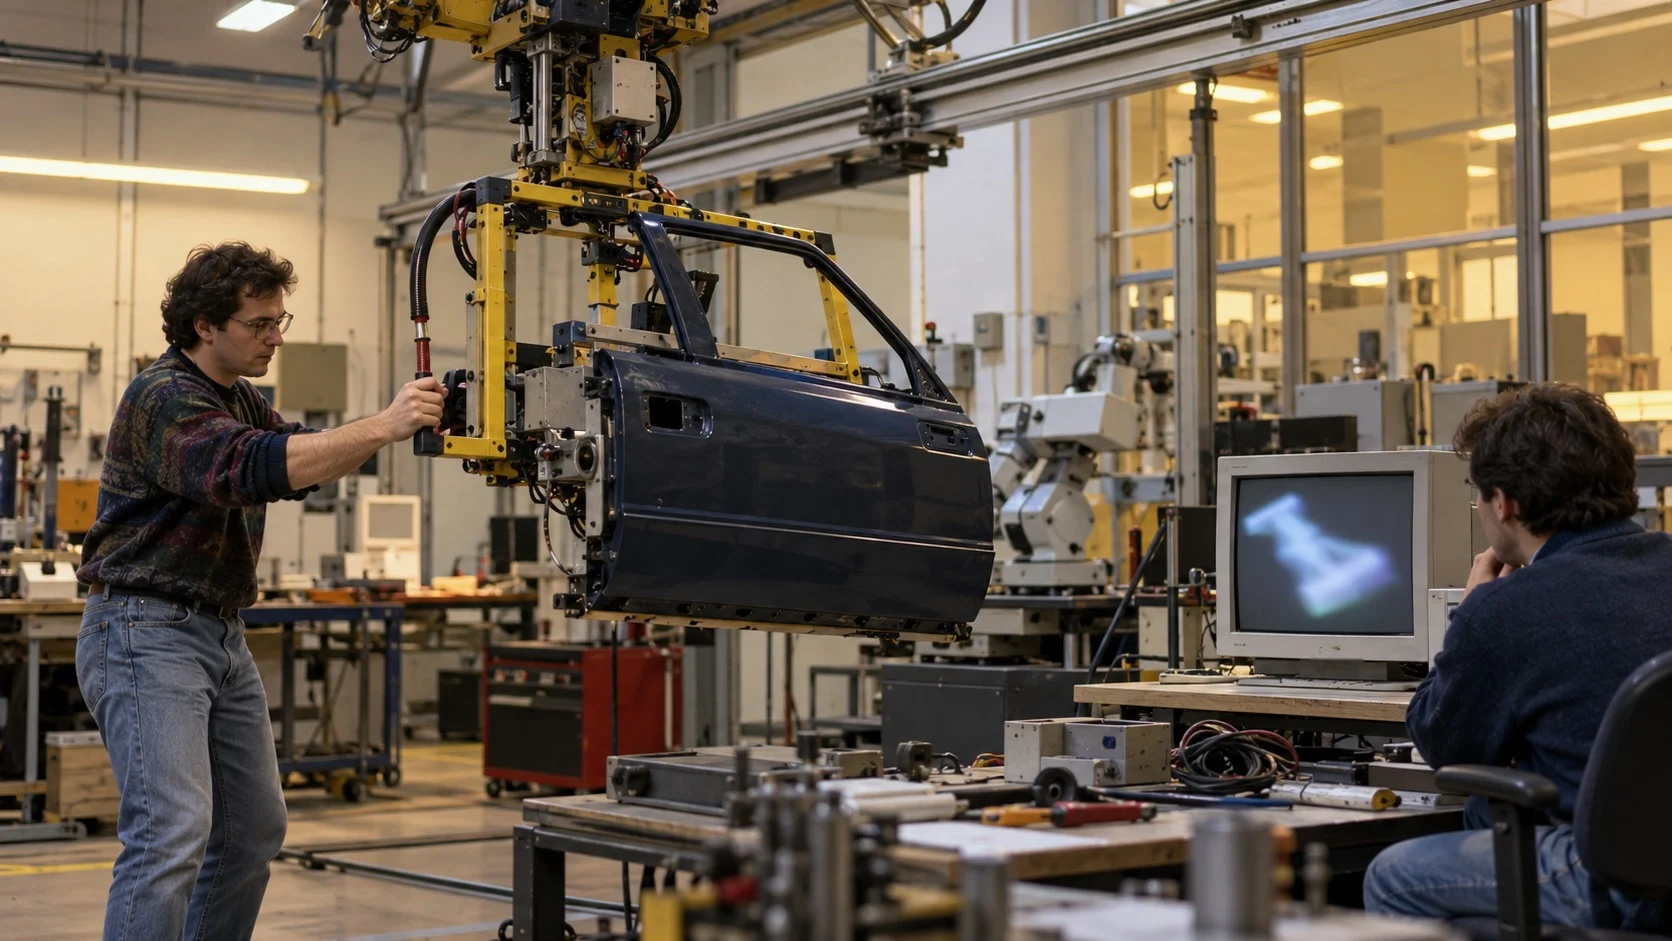
협동 로봇이라는 생각은 1996년 미국 노스웨스턴대학교의 에드워드 콜게이트(J. Edward Colgate)와 마이클 페시킨(Michael Peshkin) 교수에게서 나왔습니다. 자동차 조립 라인에서 사람이 무거운 부품을 옮기는 일을 돕기 위한 연구였고, 제너럴 모터스(General Motors) 재단 등이 연구를 지원했습니다.
(1) 힘은 사람이, 방향은 로봇이
첫 협동 로봇은 스스로 강한 힘을 내는 대신, 사람이 미는 움직임을 컴퓨터가 정한 길로 부드럽게 이끄는 장치였습니다. 처음에는 ‘프로그래밍할 수 있는 제약 기계’라고 불렸는데, 연구실 이름 짓기 대회에서 박사후연구원 브렌트 길레스피(Brent Gillespie)가 ‘코봇’이라는 이름을 내놓아 지금의 이름이 되었습니다.
(2) 공장에 처음 들어간 코봇
오늘날 흔히 보는 로봇 팔 형태의 협동 로봇은 덴마크의 유니버설 로봇(Universal Robots)이 2008년에 내놓은 UR5에서 본격적으로 시작되었습니다. 첫 고객인 덴마크 기업 리나텍스(Linatex)는 이 로봇을 울타리 없이 직원들 곁에 두고 공작 기계에 재료를 넣는 일을 맡겼습니다.
사람과 함께 일하는 네 가지 방식
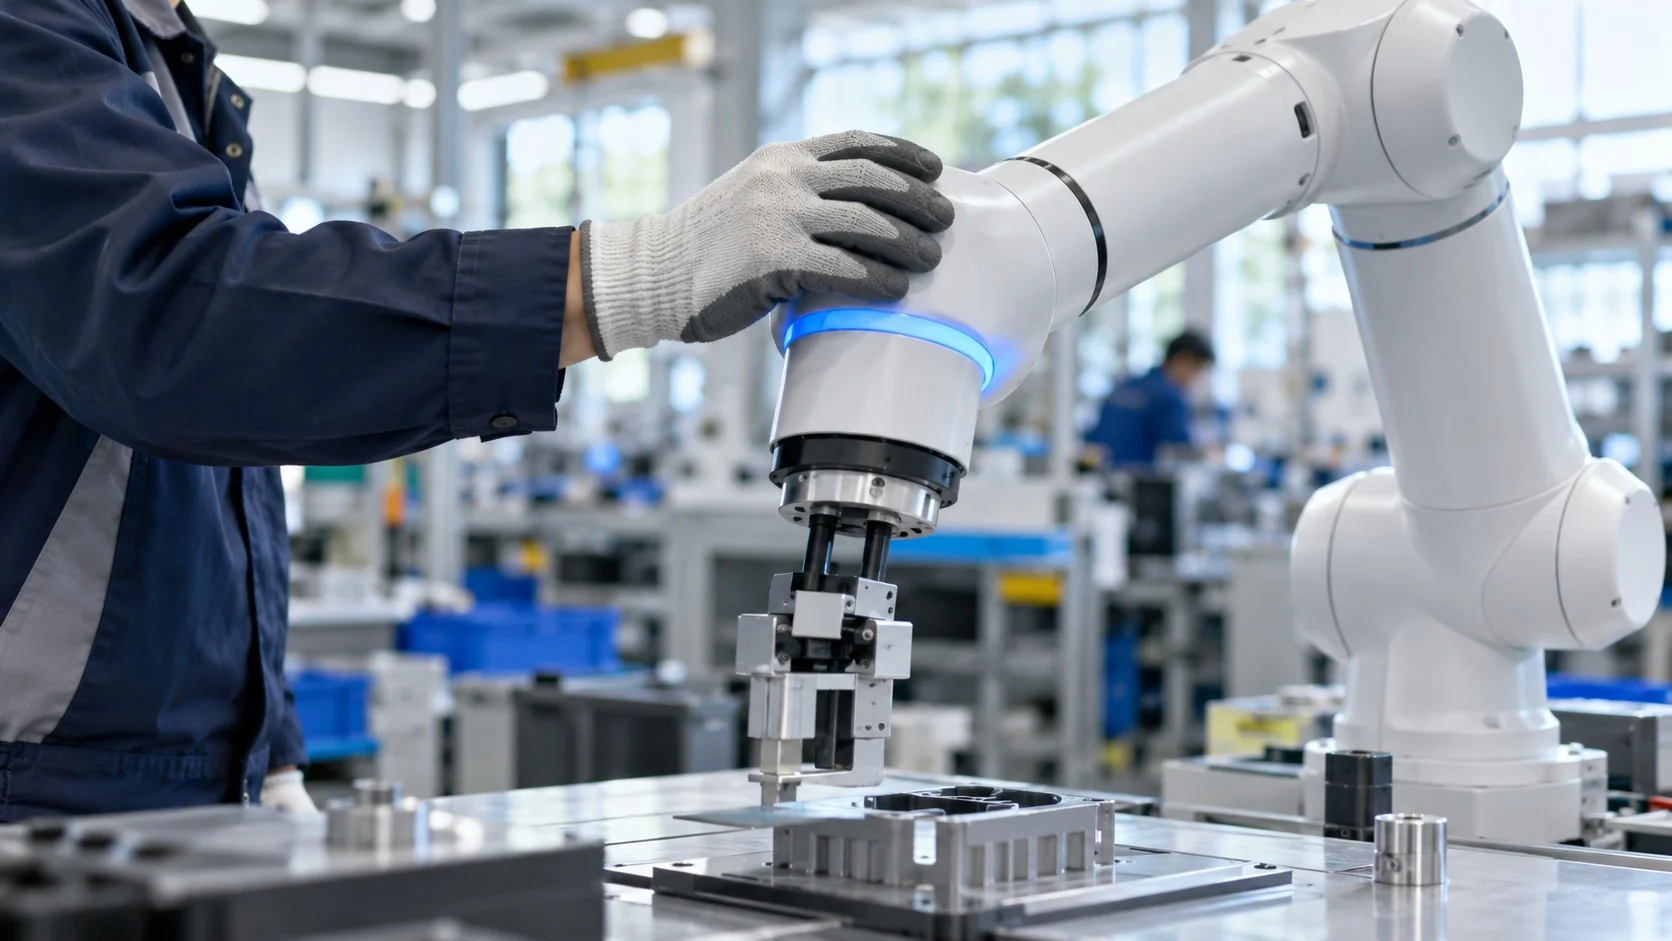
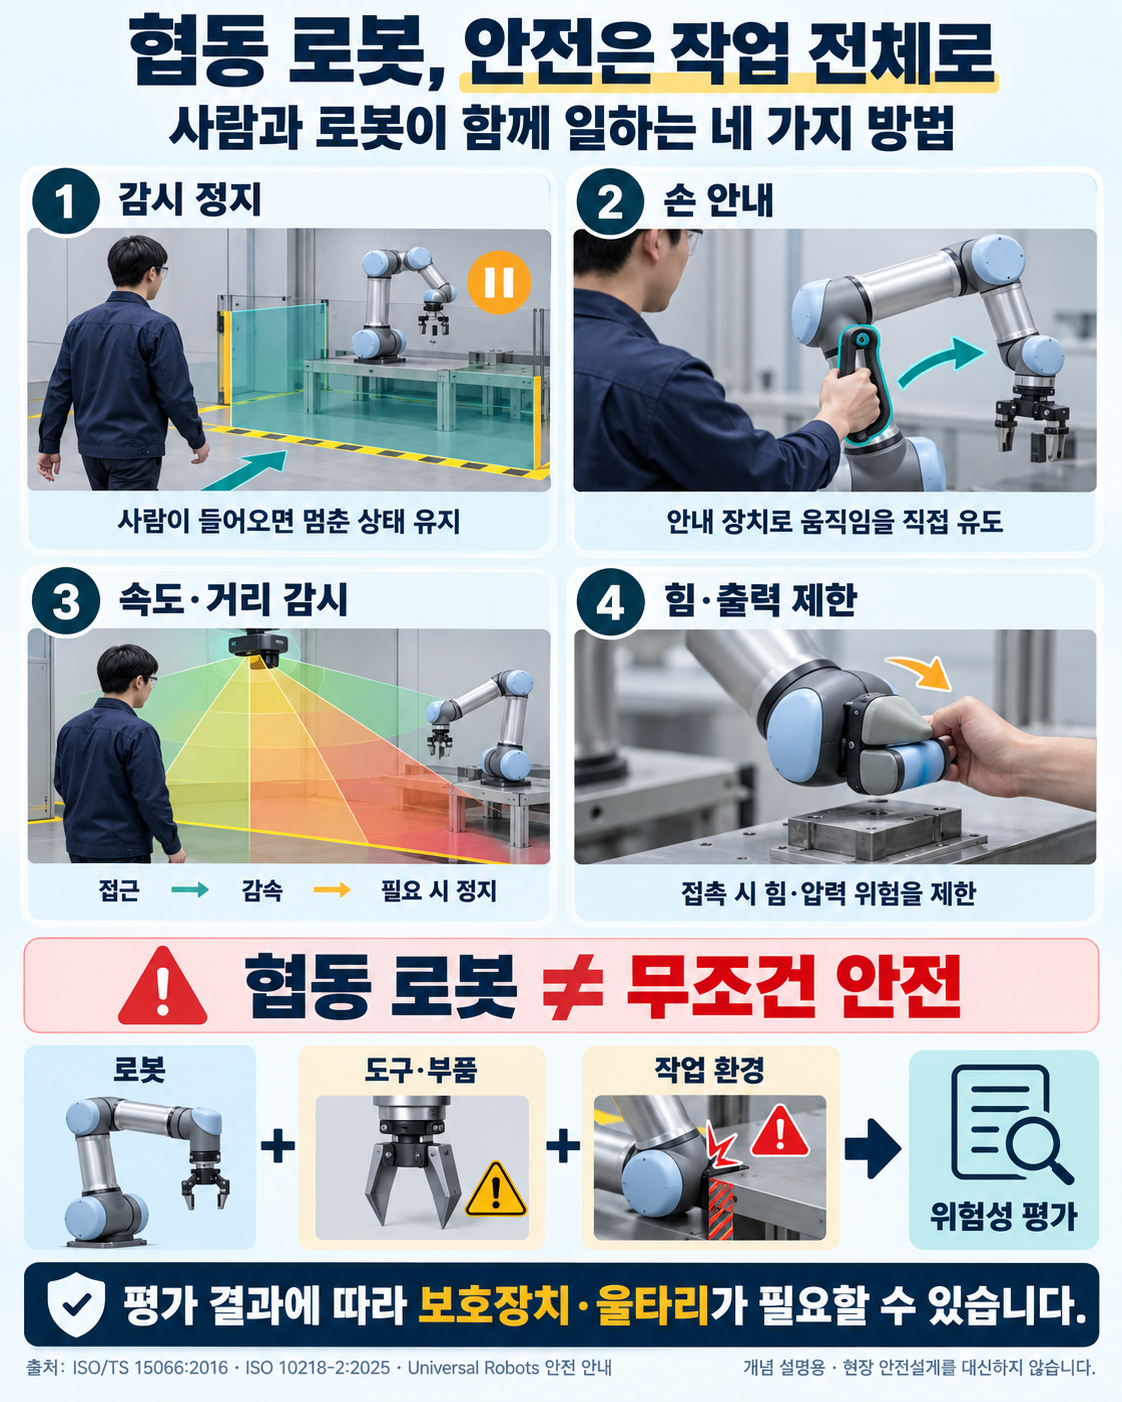
국제표준화기구가 2016년에 펴낸 협동 로봇 기술 규격 ISO/TS 15066은 사람과 로봇이 함께 일하는 방식을 크게 네 가지로 나눴습니다.
- 안전 등급 감시 정지(Safety-Rated Monitored Stop): 사람이 함께 쓰는 구역에 들어오면 로봇이 멈춘 채 기다리고, 사람이 나가면 다시 움직입니다.
- 손 안내(Hand Guiding): 작업자가 로봇 팔을 손으로 직접 잡고 이끌며 움직임을 가르치거나 무거운 물건을 함께 옮깁니다.
- 속도와 거리 감시(Speed and Separation Monitoring): 센서로 사람과의 거리를 재서 가까워질수록 속도를 줄이고, 너무 가까우면 멈춥니다.
- 힘과 출력 제한(Power and Force Limiting): 부딪히더라도 다치지 않을 만큼 힘을 낮추고, 충격을 느끼면 곧바로 멈춥니다. 이 규격은 머리, 손, 팔처럼 몸의 부위마다 견딜 수 있는 힘과 압력의 기준값도 함께 제시했습니다.
2025년에 고쳐 낸 국제 표준 ISO 10218은 이 내용을 대부분 흡수하면서 ‘협동 로봇’이라는 말을 쓰지 않기로 했습니다. 안전은 로봇 한 대가 아니라 로봇이 쥔 도구와 하는 일, 놓인 자리까지 합친 작업 전체가 결정한다는 뜻입니다.
공장과 생활 속 협동 로봇
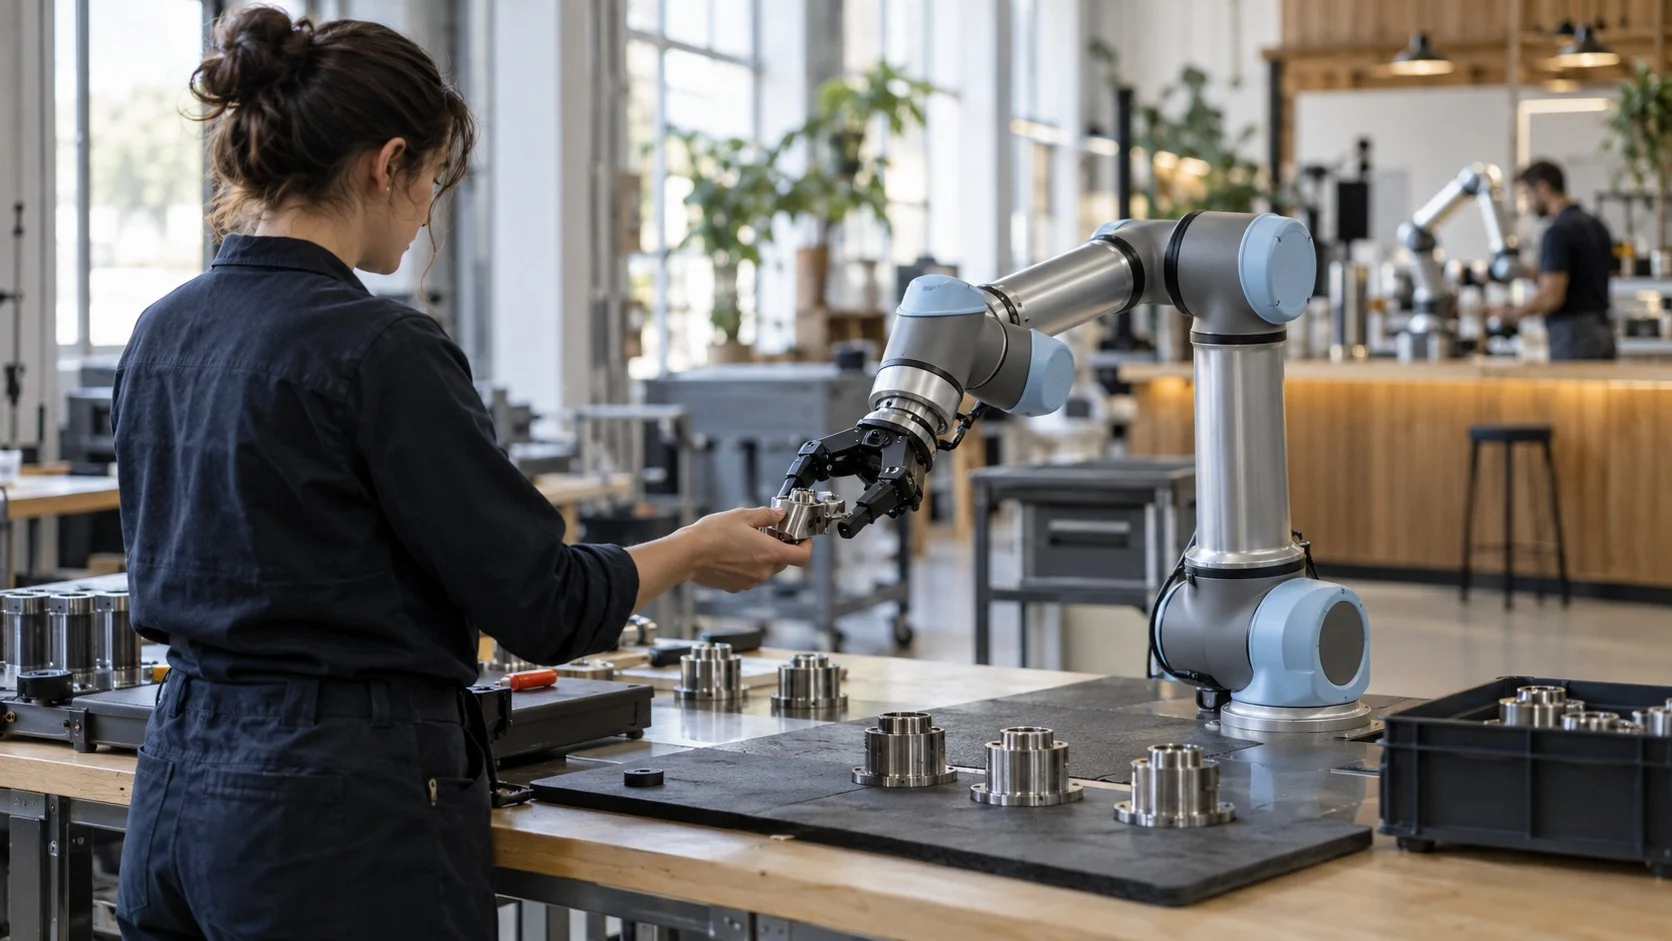
협동 로봇은 크기가 작고 설치가 쉬워, 큰 자동화 설비를 들이기 어려운 작은 공장에서 먼저 환영받았습니다.
[사례 1] 울타리 규제를 넘은 우리나라 공장
우리나라는 오랫동안 산업용 로봇 주변에 안전 울타리를 꼭 세우도록 해 협동 로봇을 들이기 어려웠습니다. 2016년 고용노동부가 산업안전보건기준에 관한 규칙을 고쳐, 국내외 안전 기준에 맞는다고 인정받은 로봇은 울타리 없이 쓸 수 있는 길을 열었습니다. 2018년에는 한국로봇산업진흥원이 협동 로봇을 설치한 작업장의 안전을 확인해 주는 인증 제도를 만들었고, 그해 첫 인증 작업장이 나왔습니다.
[사례 2] 카페와 주방으로 들어온 로봇 팔
요즘 협동 로봇은 공장 밖에서도 일합니다. 커피를 내리는 로봇 바리스타, 뜨거운 기름 앞에서 튀김을 하는 주방 로봇처럼 반복적이고 힘들거나 위험한 일을 맡고, 사람은 손님 응대와 마무리처럼 섬세한 일에 집중합니다.
협동 로봇을 들일 때 따져야 할 점
협동 로봇이 ‘안전한 로봇’이라는 말은 반만 맞습니다. 어떤 일을 어떻게 맡기느냐에 따라 위험은 크게 달라집니다.
(1) 로봇보다 도구와 작업이 위험할 수 있다
로봇 팔은 부드럽게 멈춰도 그 끝에 날카로운 칼이나 뜨거운 용접기를 달면 이야기가 달라집니다. 그래서 도입 전에 작업 전체를 놓고 위험성을 평가하는 일이 꼭 필요합니다.
(2) 느리고 약하다는 한계
사람을 다치지 않게 하려고 힘과 속도를 낮춘 만큼, 무겁고 빠른 일에서는 기존 산업용 로봇보다 생산성이 떨어집니다. 사람의 손이 필요한 일과 로봇이 꾸준히 할 일을 알맞게 나누는 설계가 성패를 가릅니다.
협동 로봇은 사람을 몰아내는 기계가 아니라 사람 곁에 서서 무겁고 지루한 일을 덜어 주는 동료를 목표로 합니다. 울타리를 걷어 낸 대신, 로봇은 사람을 느끼고 멈추는 법을 배웠습니다.
사람과 로봇이 서로 잘하는 일을 나누고 함께 일할 자리를 안전하게 설계하는 것, 그것이 함께 일하는 자동화의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.