कारखानों के औद्योगिक रोबोट का नाम सुनते ही सबसे पहले एक विशाल मशीन की छवि उभरती है, जो पीले सुरक्षा घेरे के भीतर बेहद तेज़ी से अपनी भुजा घुमाती है। किसी इंसान के उस घेरे में प्रवेश करते ही रोबोट को तुरंत रुकना पड़ता था, और इंसान व रोबोट हमेशा एक दीवार के दोनों ओर अलग-अलग काम करते थे। लेकिन आजकल ऐसे रोबोटिक हाथ आसानी से दिखाई देते हैं, जो कामगार के ठीक बगल में पुर्ज़े लेते हैं, कैफ़े में कॉफ़ी बनाते हैं और रसोई में तलने की टोकरी हिलाते हैं। बिना सुरक्षा घेरे के इंसानों के पास रहकर साथ काम करने के लिए बनाए गए ऐसे रोबोट ही ‘सहयोगी रोबोट (Collaborative Robot)’ कहलाते हैं।
आसान शब्दों में, सहयोगी रोबोट ऐसा रोबोट है जिसे इंसानों के साथ एक ही कार्यक्षेत्र साझा करने और टकराने या पास आने पर खुद अपना बल और गति कम करने के लिए बनाया गया है, ताकि किसी को चोट न लगे। अंग्रेज़ी के संक्षिप्त नाम से इसे ‘कोबोट (Cobot)’ भी कहते हैं। इसका लक्ष्य इंसानों के हाथों की कुशलता और निर्णय क्षमता के साथ रोबोट के बल और लगातार काम करने की क्षमता को जोड़ना है।
इस सामग्री में हम क्रम से सहयोगी रोबोट की शुरुआत की पृष्ठभूमि, इंसानों के साथ काम करने के चार तरीकों, कारखानों और दैनिक जीवन के उदाहरणों तथा इन्हें अपनाते समय ज़रूर परखे जाने वाले सुरक्षा संबंधी मुद्दों को समझेंगे।
सुरक्षा घेरा पार कर इंसानों के पास आए रोबोट
सहयोगी रोबोट की शुरुआत कैसे हुई?

सहयोगी रोबोट का विचार अमेरिका के नॉर्थवेस्टर्न विश्वविद्यालय के प्रोफ़ेसर जे. एडवर्ड कोलगेट (J. Edward Colgate) और माइकल पेशकिन (Michael Peshkin) ने 1996 में प्रस्तुत किया था। यह शोध कार की असेंबली लाइन पर भारी पुर्ज़े उठाकर ले जाने में लोगों की मदद करने के लिए किया गया था, और जनरल मोटर्स (General Motors) फ़ाउंडेशन जैसे संगठनों ने इसे सहायता दी थी।
(1) बल इंसान का, दिशा रोबोट की
पहला सहयोगी रोबोट खुद ज़ोर लगाने के बजाय ऐसा उपकरण था, जो इंसान के धकेलने पर होने वाली गति को कंप्यूटर द्वारा तय रास्ते पर सहजता से निर्देशित करता था। शुरुआत में इसे ‘प्रोग्राम की जा सकने वाली प्रतिबंध मशीन’ कहा जाता था। बाद में प्रयोगशाला की नामकरण प्रतियोगिता में पोस्टडॉक्टोरल शोधकर्ता ब्रेंट गिलेस्पी (Brent Gillespie) ने ‘कोबोट’ नाम सुझाया, जो इसका प्रचलित नाम बन गया।
(2) कारखाने में प्रवेश करने वाला पहला कोबोट
आज आम तौर पर दिखाई देने वाले रोबोटिक भुजा के आकार के सहयोगी रोबोटों की शुरुआत सही मायनों में डेनमार्क की यूनिवर्सल रोबोट्स (Universal Robots) द्वारा 2008 में पेश किए गए UR5 से हुई। इसकी पहली ग्राहक, डेनमार्क की कंपनी लिनाटेक्स (Linatex), ने इस रोबोट को बिना सुरक्षा घेरे के कर्मचारियों के पास रखा और इसे मशीन टूल में सामग्री डालने का काम सौंपा।
इंसानों के साथ काम करने के चार तरीके

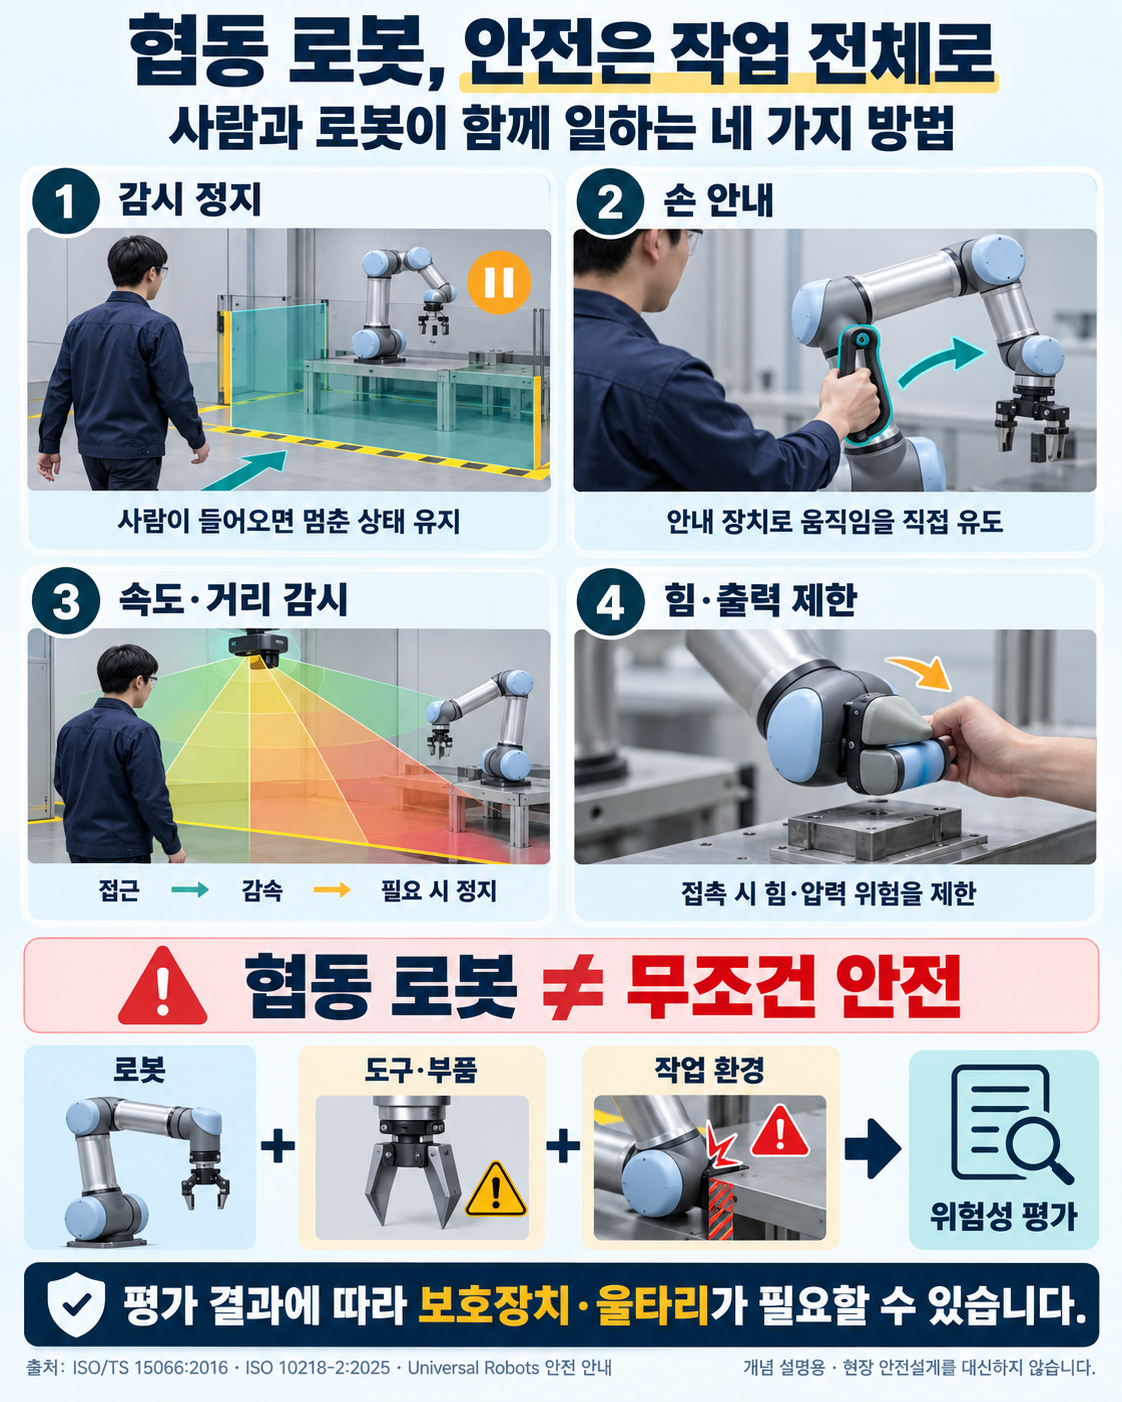
अंतरराष्ट्रीय मानकीकरण संगठन द्वारा 2016 में प्रकाशित सहयोगी रोबोट के तकनीकी विनिर्देश ISO/TS 15066 ने इंसानों और रोबोट के साथ काम करने के तरीकों को मोटे तौर पर चार श्रेणियों में बाँटा।
- सुरक्षा श्रेणी के अनुरूप निगरानी में विराम (Safety-Rated Monitored Stop): किसी इंसान के साझा क्षेत्र में प्रवेश करने पर रोबोट रुककर इंतज़ार करता है और उसके बाहर जाने पर फिर चलने लगता है।
- हाथ से मार्गदर्शन (Hand Guiding): कामगार रोबोटिक भुजा को अपने हाथ से पकड़कर निर्देशित करता है और उसे गतिविधियाँ सिखाता है या उसके साथ मिलकर भारी वस्तुएँ उठाकर ले जाता है।
- गति और दूरी की निगरानी (Speed and Separation Monitoring): सेंसर से इंसान से दूरी मापी जाती है। दूरी घटने के साथ गति कम होती जाती है और बहुत पास आने पर रोबोट रुक जाता है।
- शक्ति और बल की सीमा (Power and Force Limiting): बल को इतना कम रखा जाता है कि टक्कर होने पर भी चोट न लगे, और टक्कर महसूस होते ही रोबोट तुरंत रुक जाता है। इस विनिर्देश में सिर, हाथ और बाँह जैसे शरीर के अलग-अलग हिस्सों के लिए सहन किए जा सकने वाले बल और दबाव के मानक मान भी दिए गए थे।
2025 में संशोधित अंतरराष्ट्रीय मानक ISO 10218 ने इस सामग्री का अधिकांश हिस्सा समाहित करते हुए ‘सहयोगी रोबोट’ शब्द का इस्तेमाल न करने का निर्णय लिया। इसका आशय यह है कि सुरक्षा केवल एक रोबोट से तय नहीं होती, बल्कि उसके पकड़े हुए उपकरण, उसके काम और उसकी स्थिति सहित पूरी कार्यप्रक्रिया से तय होती है।
कारखानों और दैनिक जीवन में सहयोगी रोबोट

सहयोगी रोबोट आकार में छोटे होते हैं और इन्हें स्थापित करना आसान होता है। इसलिए सबसे पहले छोटे कारखानों ने इनका स्वागत किया, जहाँ बड़े स्वचालन उपकरण लगाना कठिन था।
[उदाहरण 1] सुरक्षा घेरे के नियमों की बाधा पार करने वाले दक्षिण कोरियाई कारखाने
दक्षिण कोरिया में लंबे समय तक औद्योगिक रोबोट के चारों ओर सुरक्षा घेरा लगाना अनिवार्य था, जिससे सहयोगी रोबोट अपनाना कठिन था। 2016 में रोज़गार और श्रम मंत्रालय ने औद्योगिक सुरक्षा और स्वास्थ्य मानकों से संबंधित नियमों में संशोधन किया। इससे उन रोबोटों को बिना सुरक्षा घेरे के इस्तेमाल करने का रास्ता खुला, जिन्हें घरेलू और अंतरराष्ट्रीय सुरक्षा मानकों के अनुरूप मान्यता मिली थी। 2018 में कोरिया रोबोट उद्योग संवर्धन संस्थान ने सहयोगी रोबोट वाले कार्यस्थलों की सुरक्षा जाँचने के लिए एक प्रमाणन व्यवस्था बनाई, और उसी वर्ष पहले कार्यस्थल को प्रमाणन मिला।
[उदाहरण 2] कैफ़े और रसोई में पहुँची रोबोटिक भुजाएँ
आजकल सहयोगी रोबोट कारखानों के बाहर भी काम करते हैं। कॉफ़ी बनाने वाले रोबोट बरिस्ता और गर्म तेल के सामने तलने का काम करने वाले रसोई रोबोट जैसे सहयोगी रोबोट बार-बार किए जाने वाले, कठिन या ख़तरनाक काम सँभालते हैं। इससे लोग ग्राहकों की देखभाल और काम को अंतिम रूप देने जैसे बारीकी वाले कामों पर ध्यान केंद्रित कर पाते हैं।
सहयोगी रोबोट अपनाते समय किन बातों पर विचार करें

सहयोगी रोबोट को ‘सुरक्षित रोबोट’ कहना केवल आधा सच है। उसे कौन-सा काम किस तरह सौंपा जाता है, इसके अनुसार जोखिम बहुत बदल सकता है।
(1) रोबोट से अधिक ख़तरनाक हो सकते हैं उपकरण और काम
रोबोटिक भुजा भले ही सहजता से रुक जाए, लेकिन उसके सिरे पर तेज़ चाकू या गर्म वेल्डिंग उपकरण लगा हो तो स्थिति बदल जाती है। इसलिए उसे अपनाने से पहले पूरी कार्यप्रक्रिया का जोखिम आकलन करना अनिवार्य है।
(2) कम गति और कम बल की सीमाएँ
लोगों को चोट से बचाने के लिए बल और गति कम रखी जाती है, इसलिए भारी सामान और तेज़ गति वाले कामों में इनकी उत्पादकता पारंपरिक औद्योगिक रोबोटों से कम होती है। सफलता इस बात पर निर्भर करती है कि इंसानी हाथों की ज़रूरत वाले काम और रोबोट द्वारा लगातार किए जा सकने वाले काम कितनी अच्छी तरह बाँटे गए हैं।
सहयोगी रोबोट का लक्ष्य लोगों को हटाने वाली मशीन बनना नहीं, बल्कि उनके साथ खड़े होकर भारी और उबाऊ कामों का बोझ कम करने वाला सहकर्मी बनना है। सुरक्षा घेरा हटने के बदले रोबोट ने इंसानों की मौजूदगी महसूस करना और रुकना सीखा है।
इंसान और रोबोट अपनी-अपनी खूबियों के अनुसार काम बाँटें और उनके साथ काम करने की जगह को सुरक्षित ढंग से तैयार किया जाए—यही मिलकर काम करने वाले स्वचालन की ओर पहला कदम है।