机の上で懐中電灯を照らすと、あるおもちゃのロボットは慌てて光から逃げ出し、別のロボットは光に向かってまっすぐ突進します。二台の部品はまったく同じで、二本の電線のつなぎ方だけが違うと言ったら信じられるでしょうか。ある神経科学者が頭の中の実験として考え出したこのような単純な機械を、「ブライテンベルク・ビークル(Braitenberg Vehicles)」と呼びます。
ブライテンベルク・ビークルとは、簡単に言えば「センサーと車輪を電線で直接つなぎ、つなぎ方だけで恐怖・攻撃・愛のような行動を見せる架空の小さなロボット」を意味します。イタリア出身の神経科学者でありサイバネティクス研究者のヴァレンティノ・ブライテンベルク(Valentino Braitenberg)が、1984年にMITプレスから出版した著書『Vehicles: Experiments in Synthetic Psychology』で初めて紹介しました。
本記事では、ブライテンベルク・ビークルが生まれた背景、図で見る四つのビークルと主な用語、ロボット工学と教育での使われ方、そしてこの実験が残した考えと限界まで、順に見ていきます。
二本の電線が生んだ性格、ブライテンベルク・ビークル
1. ブライテンベルク・ビークルが生まれた背景
ブライテンベルクは1926年にイタリアのボルツァーノで生まれ、1968年にドイツのテュービンゲンでマックス・プランク生物サイバネティクス研究所を共同で設立し、1994年に引退するまで共同所長を務めました。生涯にわたって脳の神経のつながりを研究した彼は、複雑な脳をいきなり解剖するよりも、ごく単純な機械を一つずつ組み立てながら、行動がどのように生まれるのかを考えてみようと提案しました。
(1) 頭の中でつくる実験
本に出てくるビークルは工場でつくられた機械ではなく、思考実験です。読者は紙の上でセンサーとモーターをつなぎ、その機械がどう動くかを想像しながら一歩ずつたどっていきます。
(2) いちばん単純なビークル1
最初のビークルは、一つのセンサーが一つの車輪を回します。センサーが感じる温度や光が強いほど速く走るので、暖かい場所はさっと通り過ぎ、寒い場所ではゆっくりになり、まるで寒さが好きなように見えます。床の摩擦が均一でないと進路があちこちに揺れ、見ている人は生きているような落ち着きのなさまで感じます。
(3) しだいに複雑になる14種類
本ではこうしたビークルを全部で14種類にまで広げていきます。前半のビークルは光を追いかけたり避けたりする単純な反応を見せ、後半になるほど記憶・概念・思考のようなより複雑な心の働きをまねる仕組みを想像します。
2. 図で見る四つのビークルと主な用語
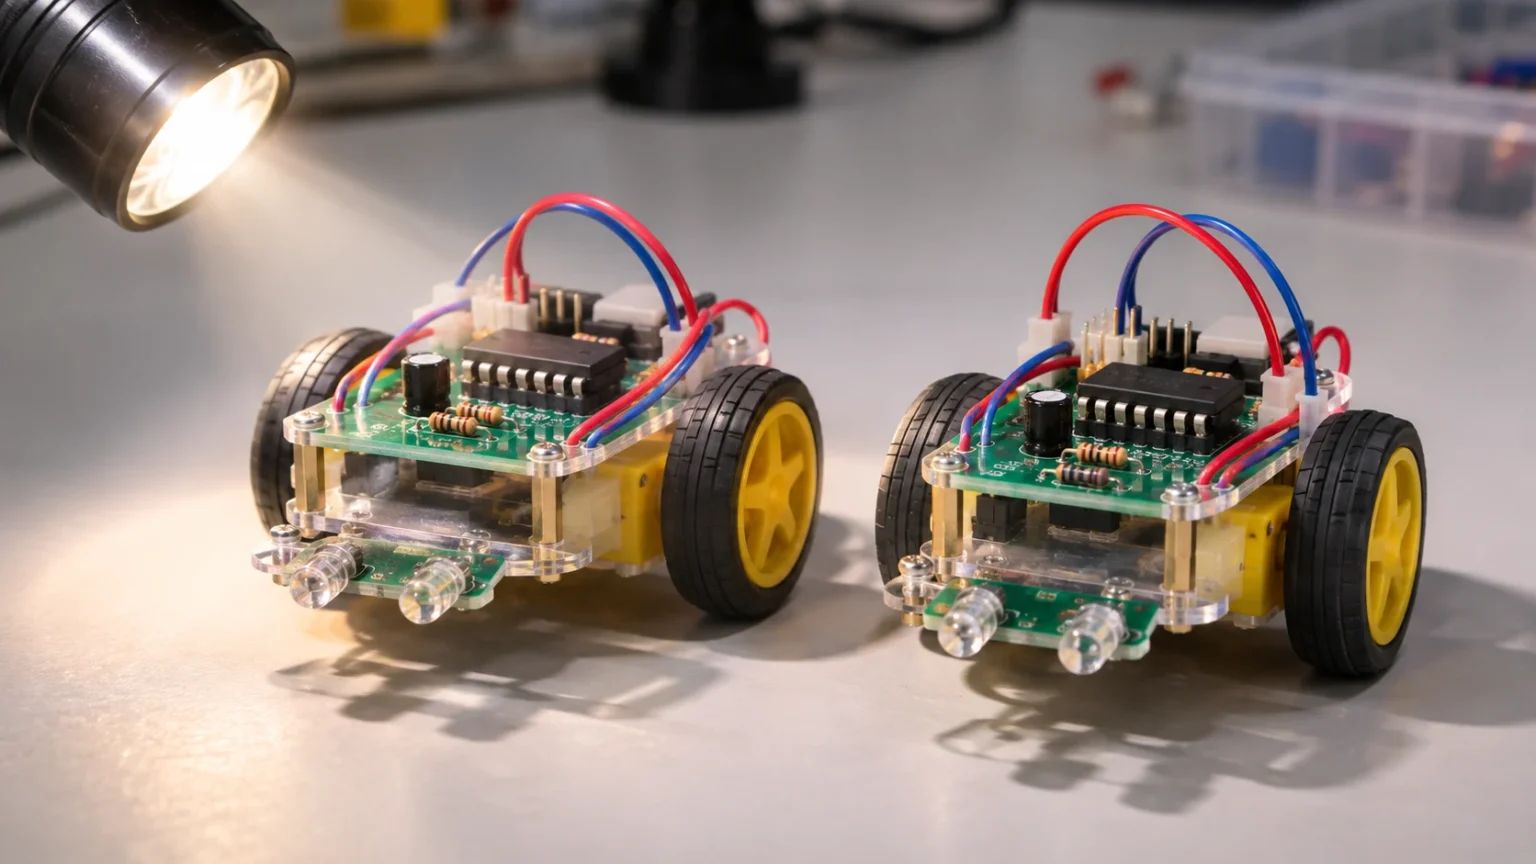
ビークル2とビークル3は、前に二つのセンサー、後ろに二つの車輪をつけた同じ車体です。違いはたった二つで、電線を同じ側の車輪につなぐか反対側の車輪に交差させてつなぐか、そして光が強いほど車輪を速くするか遅くするかです。
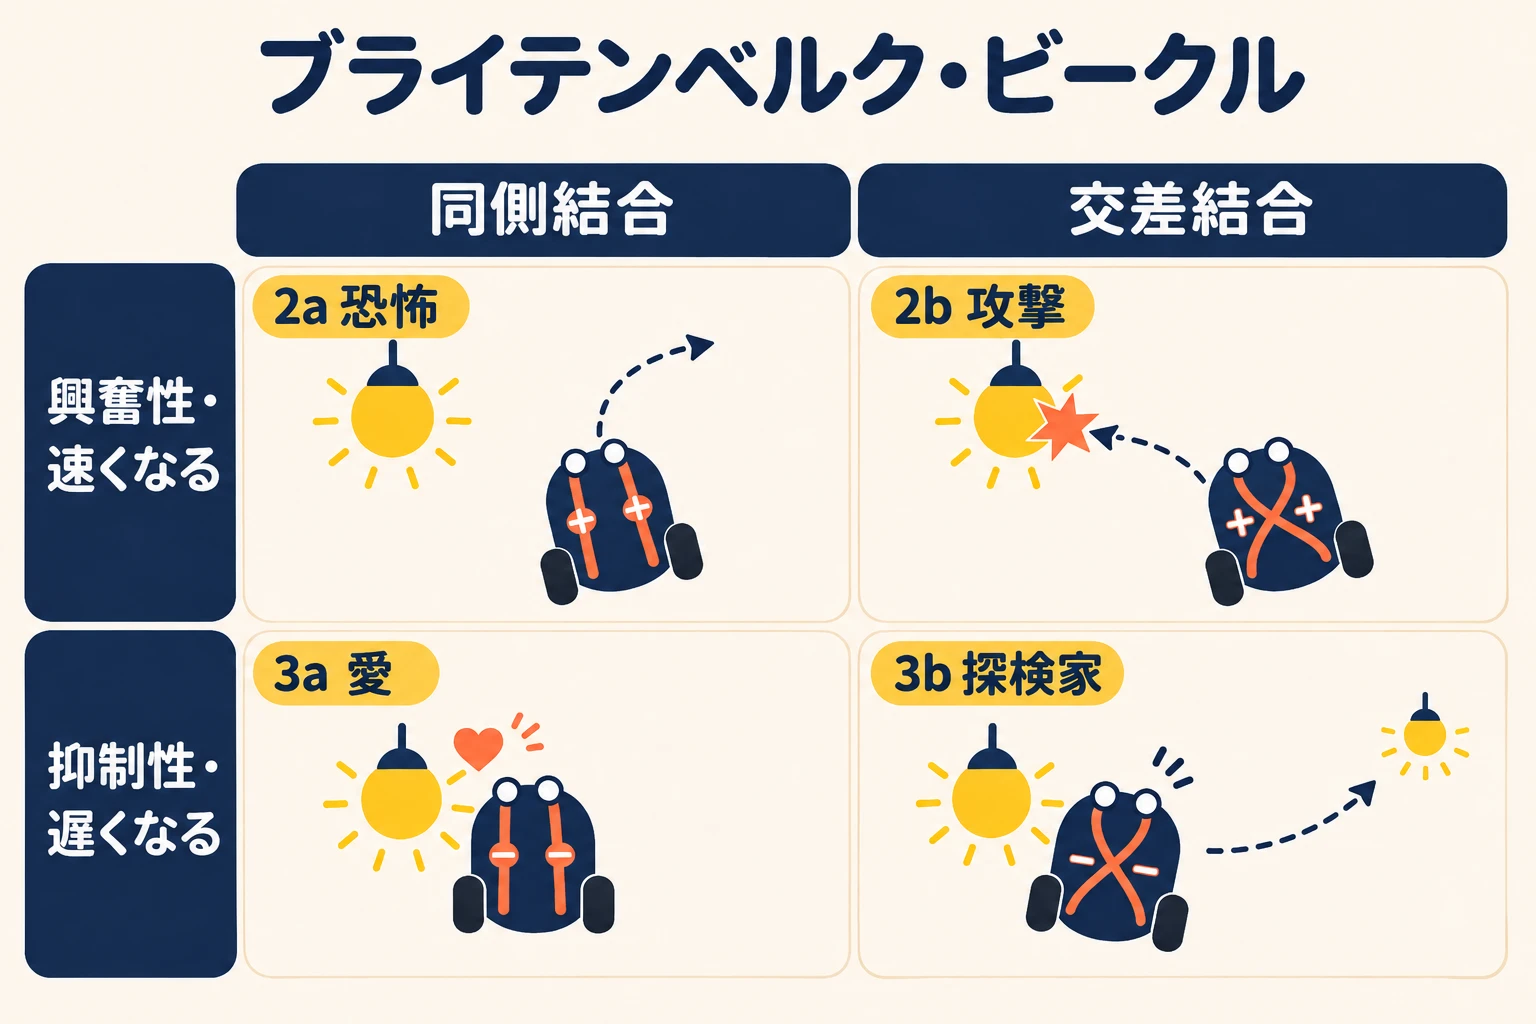
- 同側結合(Ipsilateral Connection):左のセンサーが左の車輪を、右のセンサーが右の車輪を動かすようにつないだ配線です。
- 交差結合(Contralateral Connection):電線を交差させ、左のセンサーが右の車輪を、右のセンサーが左の車輪を動かすようにつないだ配線です。
- 興奮性結合(Excitatory Connection):刺激が強いほど車輪が速くなる結合です。
- 抑制性結合(Inhibitory Connection):刺激が強いほど車輪が遅くなる結合です。
(1) 臆病者のビークル2a
同側・興奮性でつないだビークルは、光に近い側の車輪が速く回るため、車体が光と反対の方向へ曲がります。光から逃げる姿から「恐怖(Fear)」という名前がつきました。
(2) 攻撃者のビークル2b
電線を交差させてつなぐと、光から遠い側の車輪が速くなって車体が光のほうへ向き、近づくほど速くなって最後には光源にぶつかります。そのため「攻撃(Aggression)」と呼ばれます。
(3) 恋人と探検家3a・3b
同じ配線を抑制性に変えると、ビークルは光源に近づくほど遅くなります。同側結合の3aは光を見つめたままそばに止まって「愛(Love)」と呼ばれ、交差結合の3bは光に背を向けて止まったあと、より強い刺激を探して去っていくため「探検家(Explorer)」と呼ばれます。
3. ロボット工学と教育での使われ方

ブライテンベルク・ビークルは思考実験として始まりましたが、部品が単純なので実際のロボットにしやすいものでした。光センサー二つとモーター二つがあればよいため、研究室や教室で長く最初の実習課題として使われてきました。
(1) 反応型ロボットの出発点
地図を描いたり計画を立てたりせず、センサーの値にすぐ反応するやり方は、単純な行動を層のように積み重ねるサブサンプション・アーキテクチャ(Subsumption Architecture)のような行動型ロボット工学の考え方とよく似ています。
(2) アナログ回路のロボット
マイコンを使わず、トランジスタとセンサーだけで光を追いかけるBEAMロボットのようなアナログロボットも、この配線方式をよく使います。プログラムがなくても、回路そのものが行動を生み出します。
(3) プログラミング教育とシミュレーター
教育用ロボットキットやコンピューターのシミュレーターで、生徒は配線を一本変えるたびに行動がどう変わるかを自分の目で確かめます。左のセンサーの値を右のモーターに入れる一行のコードが、そのまま交差結合になるわけです。
4. ブライテンベルク・ビークルが残した考えと限界

ビークルを見た人はよく、怖がった、怒った、好きになったと言います。しかし車の中には感情も目的もなく、数本の電線があるだけです。ブライテンベルクはまさにこの差から、行動を理解するための大切な教訓を引き出しました。
(1) 上り坂の分析、下り坂の発明
本には「上り坂の分析と下り坂の発明の法則(Law of Uphill Analysis and Downhill Invention)」という考えが出てきます。外から見える行動だけで内部の仕組みを突き止めるのは上り坂のように難しいけれど、単純な仕組みを自分でつくってみれば、驚くような行動を下り坂のように簡単に得られるという意味です。
(2) 観察者が与える心
恐怖や愛という名前は、ビークルではなく見ている人がつけたものです。これは、単純な動きにも意図や感情を読み取ろうとする人間の習性をよく表しています。
(3) 単純さの限界
センサーと車輪を直接つなぐ方式では、障害物が多かったり目標が変わったりする実際の環境で道筋を計画できません。そのため今日のロボットは、こうした反応の層の上に地図作成や経路計画などの機能を加えて一緒に使っています。
結局、ブライテンベルク・ビークルが示しているのは、複雑に見える行動が必ずしも複雑な頭脳から生まれるわけではないという事実です。電線の向き一つが性格を変えるという単純な考え、それがブライテンベルク・ビークルを理解する第一歩です。