提起工厂里的工业机器人,人们首先想到的往往是在黄色围栏里以惊人速度挥舞手臂的庞大机器。人一旦走进围栏,机器人就必须立即停下,人和机器人总是隔着一道墙各自工作。但如今,在作业人员身边接过零件、在咖啡馆里冲咖啡、在厨房里晃动炸篮的机器人手臂已经随处可见。这种不需要围栏、被设计成在人身边一起工作的机器人,就是“协作机器人(Collaborative Robot)”。
简单来说,协作机器人是指“与人共享同一作业空间,在碰撞或靠近时会自行降低力量和速度、以免伤人的机器人”。取其英文缩写,也称为“Cobot”,目标是在人的灵巧与判断力之上,加上机器人的力量和持久稳定。
本文将依次介绍协作机器人的诞生背景、与人协同工作的四种方式、工厂和生活中的案例,以及引进时必须考虑的安全问题。
越过围栏、来到人身边的机器人
协作机器人是如何诞生的?
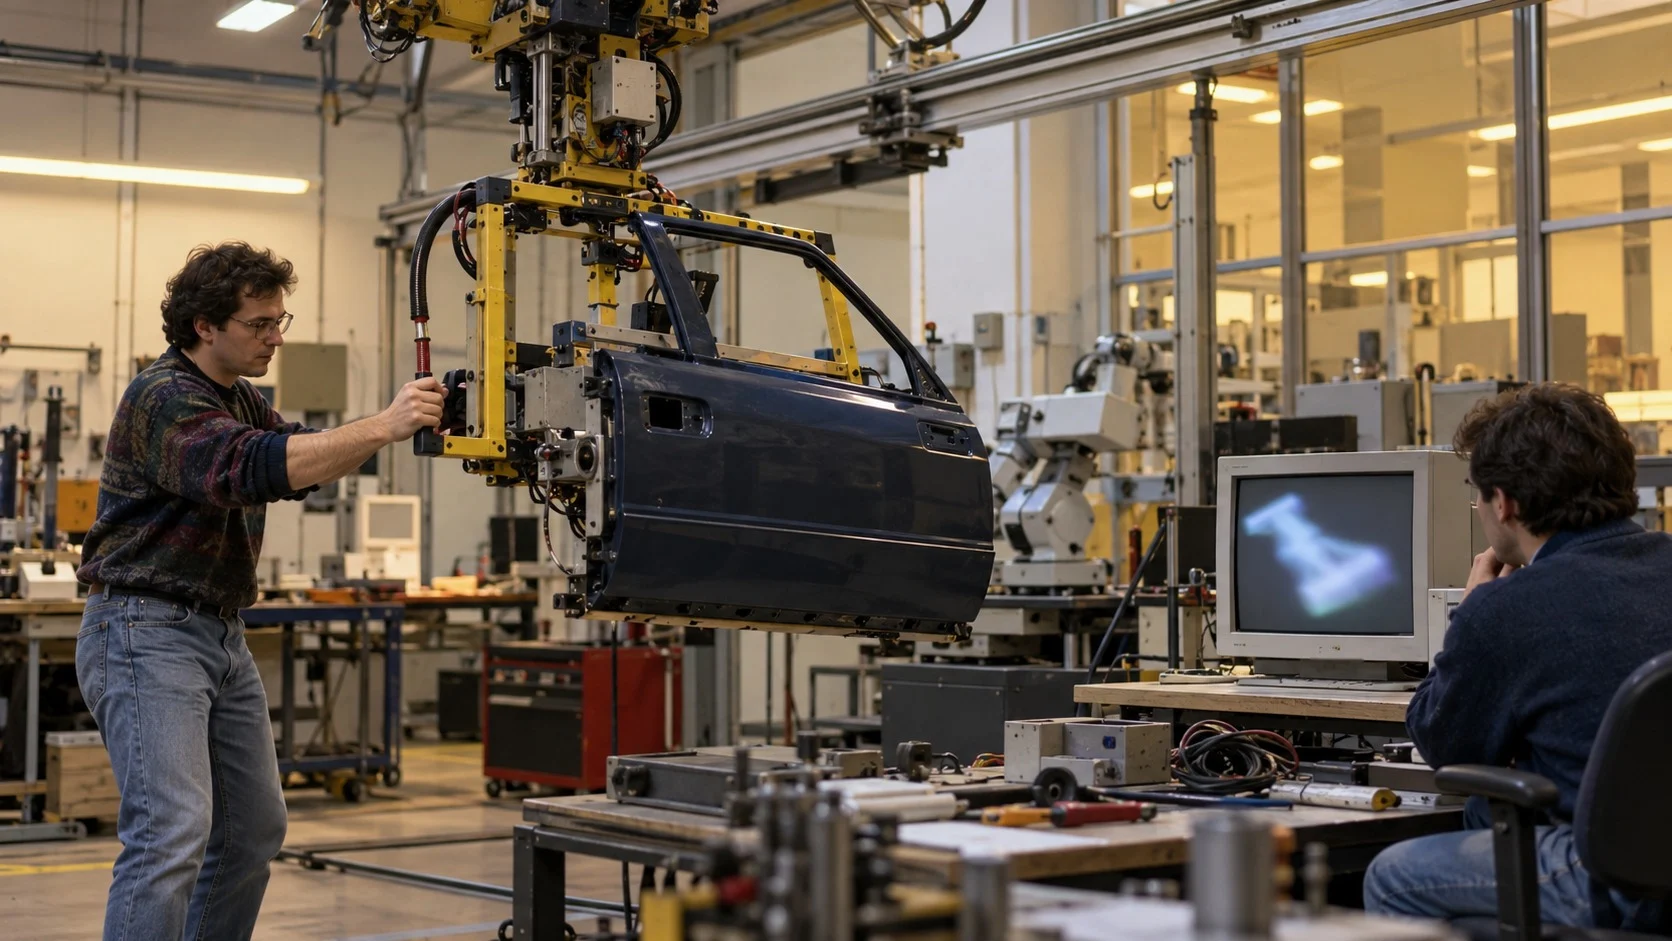
协作机器人的构想出自1996年美国西北大学的爱德华·科尔盖特(J. Edward Colgate)和迈克尔·佩什金(Michael Peshkin)两位教授。这项研究旨在帮助汽车装配线上的工人搬运沉重零件,得到了通用汽车(General Motors)基金会等的资助。
(1)人出力,机器人定方向
最早的协作机器人并不自己发出强大的力量,而是将人推动的动作平稳地引导到计算机设定路线上的装置。它起初被称为“可编程约束机器”,后来在实验室的命名比赛中,博士后研究员布伦特·吉莱斯皮(Brent Gillespie)提出了“Cobot”这个名字,沿用至今。
(2)首次进入工厂的协作机器人
如今常见的机械臂形态的协作机器人,真正始于丹麦优傲机器人(Universal Robots)2008年推出的UR5。首个客户丹麦企业Linatex将这台机器人不设围栏地安置在员工身边,让它负责向机床上料。
与人协同工作的四种方式
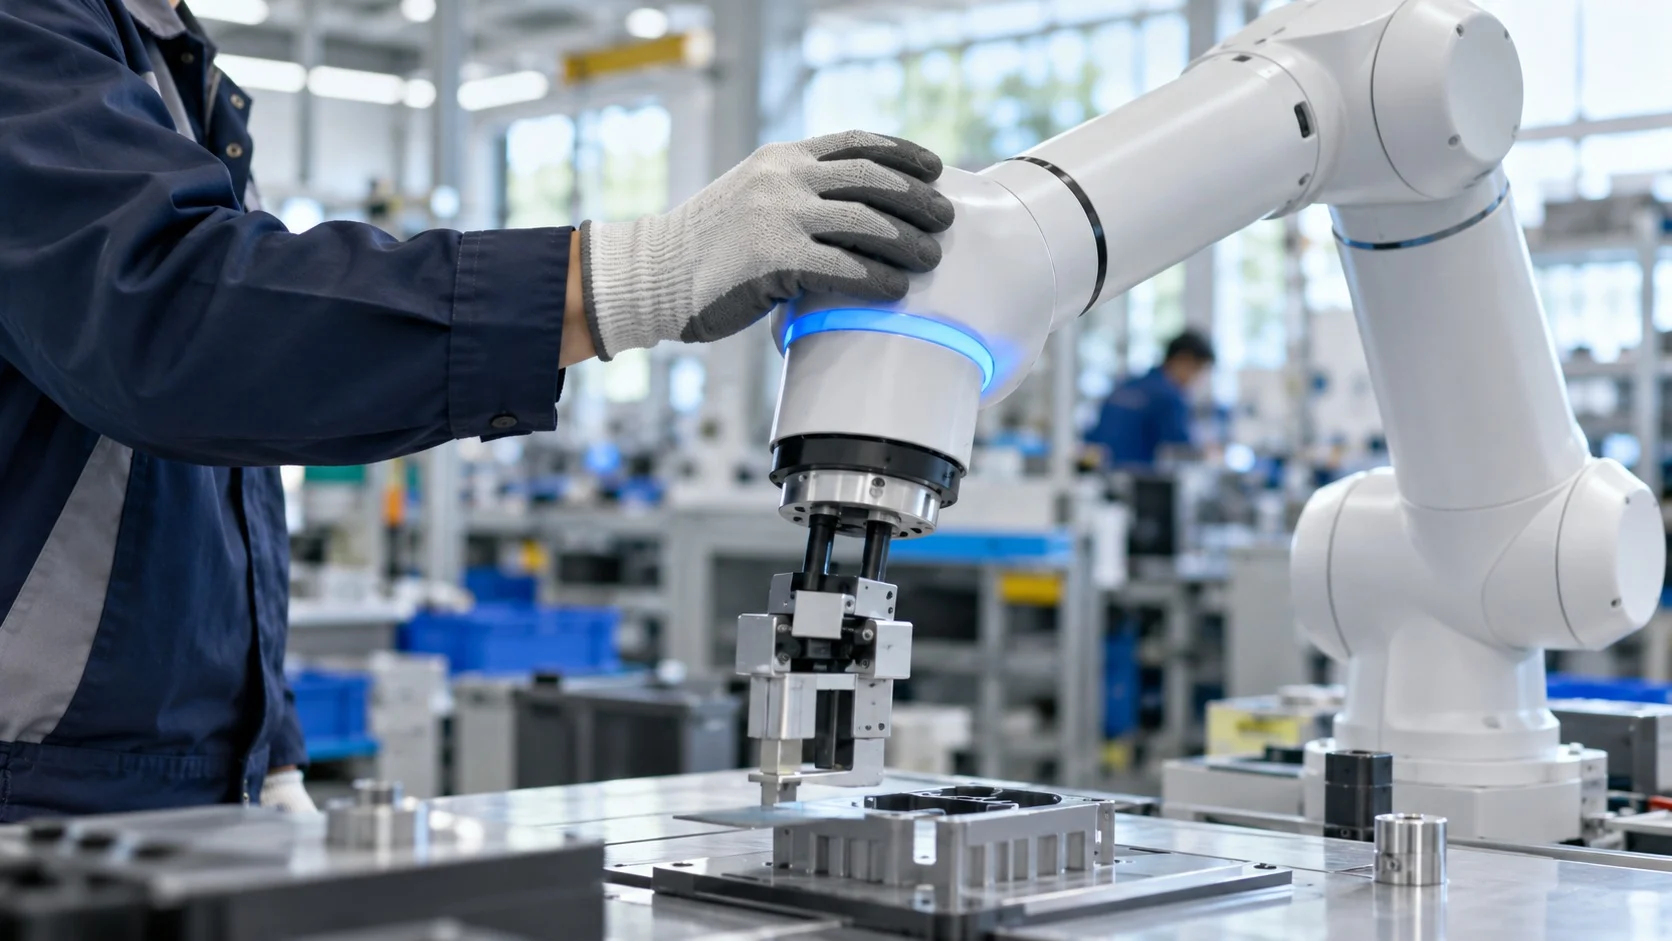
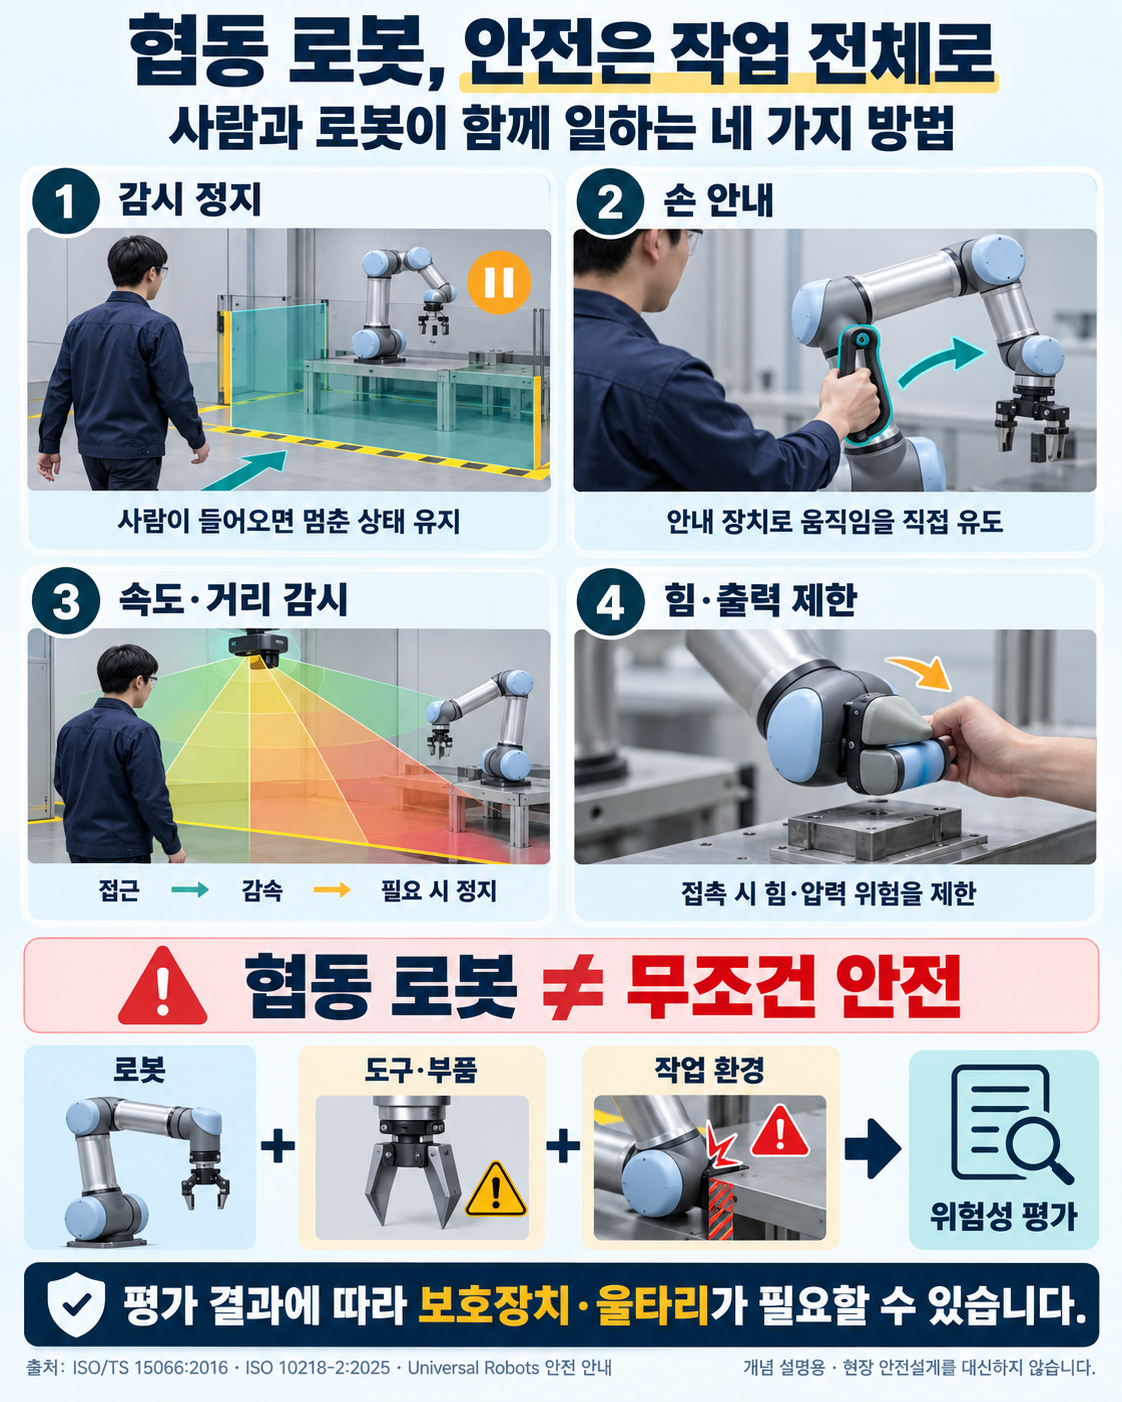
国际标准化组织2016年发布的协作机器人技术规范ISO/TS 15066,将人与机器人协同工作的方式大致分为四类。
- 安全级监控停止(Safety-Rated Monitored Stop):人进入共享区域时,机器人停下等待;人离开后再恢复运行。
- 手动引导(Hand Guiding):作业人员直接用手抓住机械臂进行引导,示教动作或一起搬运重物。
- 速度与距离监控(Speed and Separation Monitoring):用传感器测量与人的距离,越近速度越慢,过近时则停止。
- 功率与力限制(Power and Force Limiting):把力量降低到即使碰撞也不会伤人的程度,一旦感知到冲击就立即停止。该规范还针对头部、手、手臂等身体各部位,给出了可承受的力和压力的参考值。
2025年修订的国际标准ISO 10218吸收了其中的大部分内容,同时决定不再使用“协作机器人”这一说法。其含义是:安全不是由一台机器人决定的,而是由包括机器人所持工具、所做工作和所处位置在内的整个作业共同决定的。
工厂和生活中的协作机器人
协作机器人体积小、安装方便,因此首先受到难以引进大型自动化设备的小工厂的欢迎。
【案例1】突破围栏规定的韩国工厂
韩国长期要求在工业机器人周围必须设置安全围栏,因此很难引进协作机器人。2016年,雇佣劳动部修订了《产业安全保健基准规则》,为经认定符合国内外安全标准的机器人开辟了无需围栏即可使用的途径。2018年,韩国机器人产业振兴院建立了对安装协作机器人的作业场所进行安全确认的认证制度,当年就诞生了首个获得认证的作业场所。
【案例2】走进咖啡馆和厨房的机械臂
如今,协作机器人也在工厂之外工作。像冲咖啡的机器人咖啡师、在热油前油炸食物的厨房机器人那样,它们承担重复、繁重或危险的工作,而人则专注于接待顾客和收尾等精细工作。
引进协作机器人时需要考虑的问题
说协作机器人是“安全的机器人”,只说对了一半。交给它什么工作、怎样交给它,风险会有很大差别。
(1)工具和作业可能比机器人更危险
即使机械臂能平稳地停下,如果末端装上锋利的刀具或高温焊枪,情况就不同了。因此,在引进之前必须对整个作业进行风险评估。
(2)又慢又弱的局限
为了不伤人而降低了力量和速度,所以在又重又快的工作中,其生产率不如传统工业机器人。能否成功,取决于能否合理划分需要人手的工作和机器人可以持续完成的工作。
协作机器人的目标不是把人赶走的机器,而是站在人身边、替人分担繁重和枯燥工作的同事。撤掉围栏的同时,机器人学会了感知人并停下来。
让人和机器人分担各自擅长的工作,并安全地设计共同工作的空间,这就是人机协同自动化的第一步。