レストランの厨房では、料理人が同じ手で包丁を握り、お玉を持ち、皿を運びます。ところがロボットアームは手首の先に付けた一つの道具で仕事をするため、どんな道具を付けるかによってできる仕事がまったく変わります。アームがどれほど精密に動いても、先端で物をつかめなければ工場では役に立ちません。
エンドエフェクタ(End Effector)とは、かんたんに言えば、ロボットアームの先端に付いて、物をつかんだり加工したりといった実際の作業を行う装置のことです。人にたとえると手と手に持った道具を合わせた部分で、現場ではアームの先に付く工具という意味でアームエンドツーリング(End-of-Arm Tooling)とも呼びます。同じロボットアームでも、この部分を替えるだけで溶接もすれば梱包もします。
この記事では、エンドエフェクタとは何か、どこに付くのかから始めて、グリッパと作業工具の種類、工具を付け替える方法と標準規格、そして適した工具を選ぶ基準までを順に整理します。
ロボットアームの先で働く装置
エンドエフェクタはどこに付くのか?
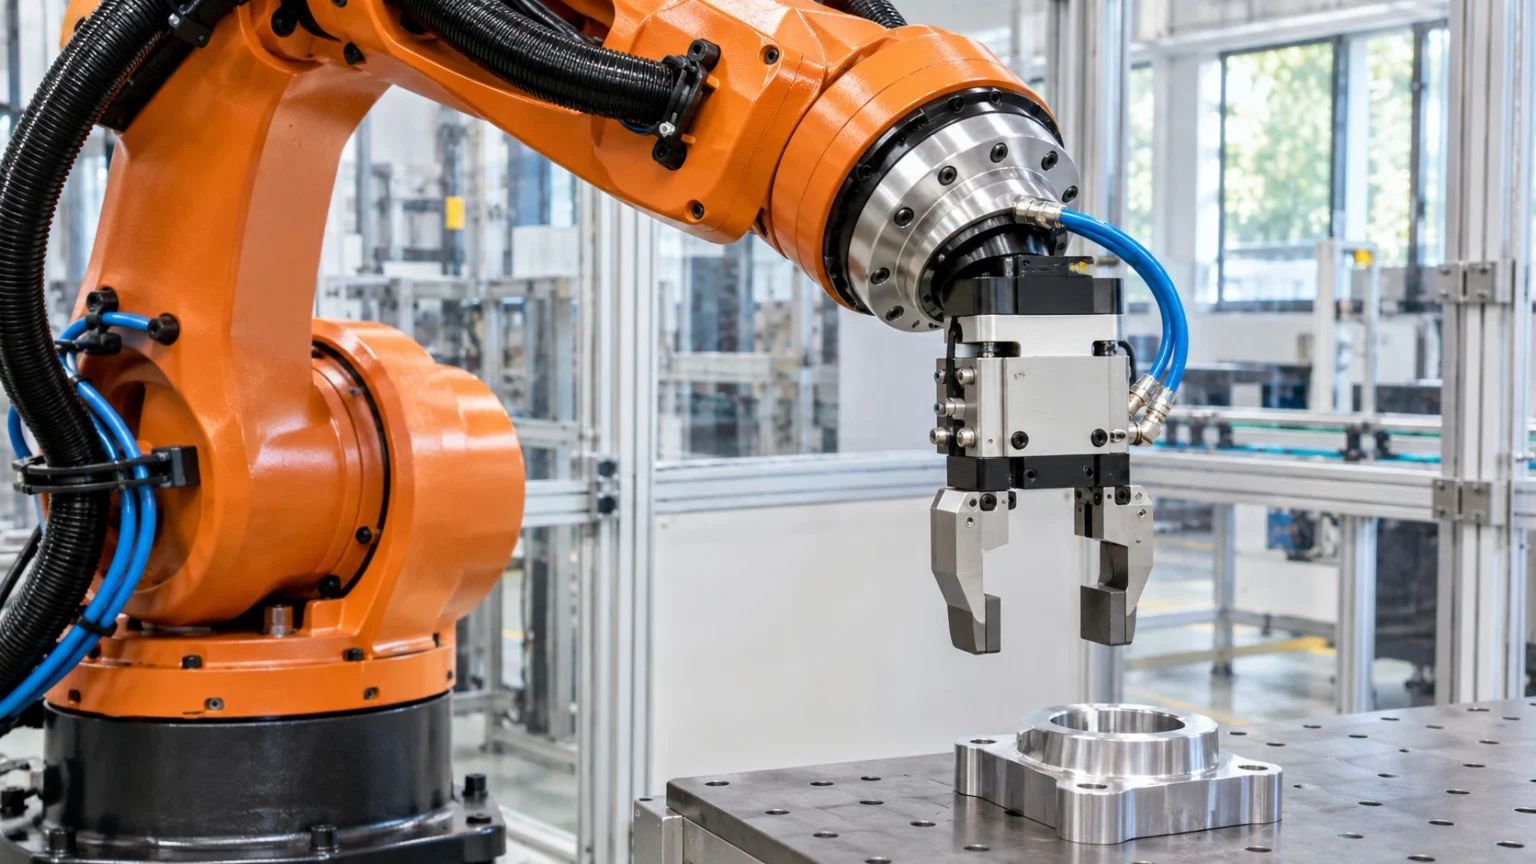
産業用ロボットアームは複数の関節とリンクがつながった構造で、一番先の関節の後ろに丸い接合面があります。この面を手首フランジ(flange)といい、エンドエフェクタはこの面にボルトで固定されます。アームが位置と姿勢を決めると、先端の装置が実際に物に触れて仕事を仕上げます。
(1)アームの役割
関節を動かして、先端の点を望む位置と向きに持っていきます。アームはどこへ行くかを受け持つ部分です。
(2)エンドエフェクタの役割
たどり着いた場所で、つかむ、押す、貼る、吹き付けるといった仕事を担当します。何をするかを受け持つ部分です。
エンドエフェクタは大きく、物をつかむグリッパ(gripper)、物を加工する作業工具(process tool)、周囲の情報を集めるセンサに分けられます。アームが同じでも先端の装置が違えば、別の機械のように働くわけです。

名前の「エフェクタ」は「効果を生み出すもの」という意味です。アームが作った動きが物に実際の変化を起こす最後の地点であることからついた名前で、ロボットが世界と直接出会う接点でもあります。
つかみ方で分かれるグリッパ
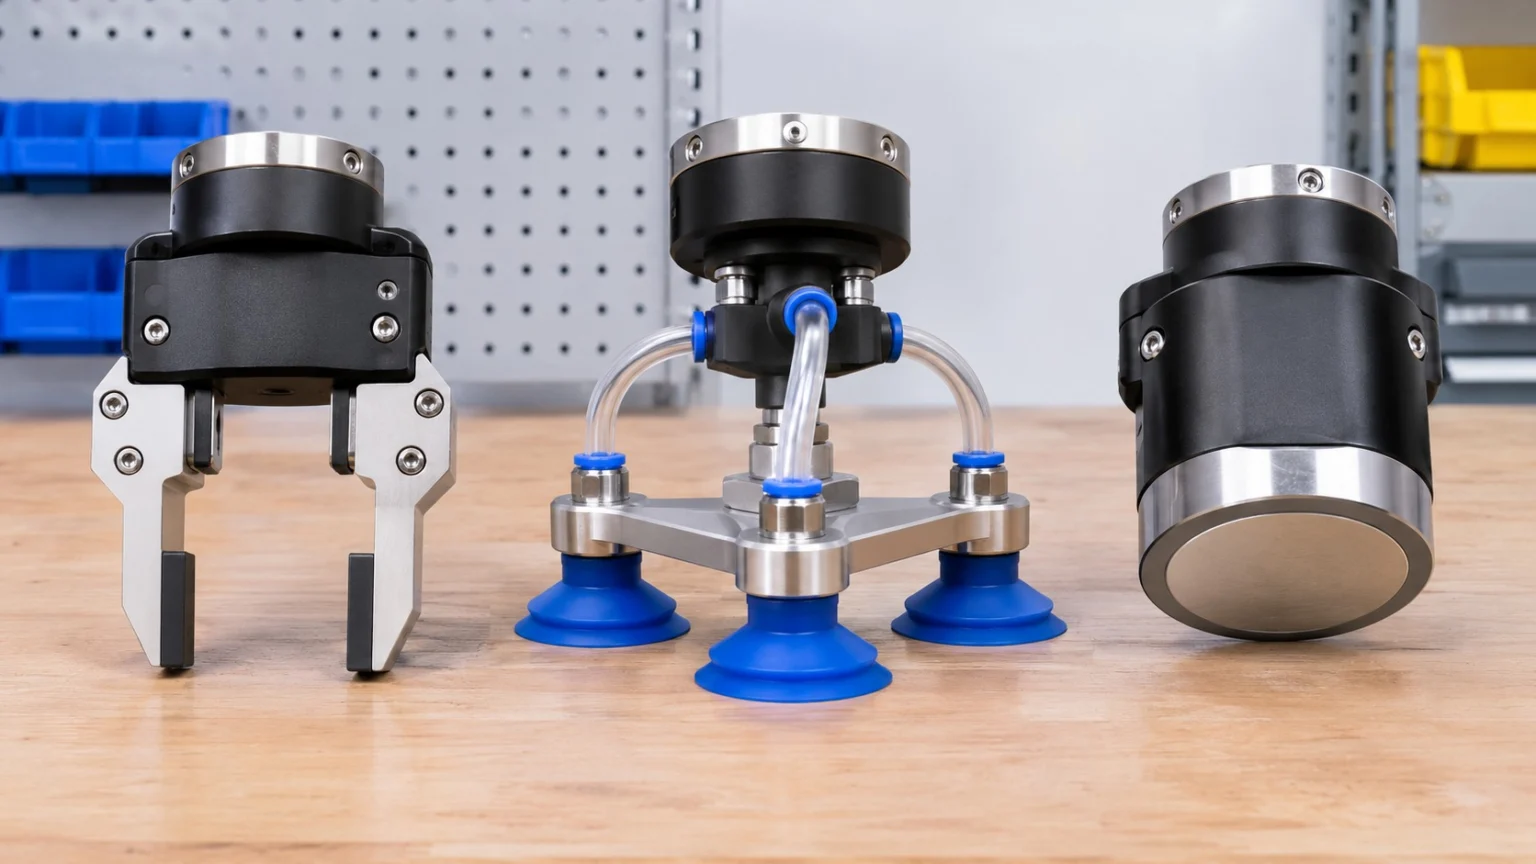
グリッパは物をつかんで放すエンドエフェクタで、物を保持する方式によって大きく三つに分けられます。
- 機械式グリッパ(Mechanical Gripper):二本以上の指やはさみで物を直接押さえてつかみます。二本の指が平行に開閉する形が一般的で、大きさや形が一定の部品を運ぶのによく使われます。
- 真空グリッパ(Vacuum Gripper):吸着カップの中の空気を抜いて、物の表面に吸い付けます。箱、ガラス板、鉄板のように、平らで空気が漏れない面を持つ物に向いています。
- 磁気式グリッパ(Magnetic Gripper):磁石の力で鉄製の物を吸着させます。鋼板を運ぶ作業に使われ、鉄でない物には使えません。
たとえば卵のパックを運ぶ場合、指で強く握る方式では割れるおそれが大きく、表面がでこぼこで吸着カップも空気が漏れることがあります。そのため、柔らかい素材で包み込んでつかむ指や、複数の小さな吸着カップのように、物に合わせた設計が別に必要です。グリッパを選ぶときは、どれだけの力で握るか、指がどれだけ開くか、一回の動作にかかる時間はどれくらいかも合わせて確認します。
つかまずに働く作業工具とセンサ

エンドエフェクタがすべて物を握るわけではありません。加工や検査のように物に直接作用する装置を付ければ、ロボットアームはそのまま専用の機械になります。
(1)作業工具
溶接トーチ、塗料を吹き付ける噴射器、ねじを締めるドライバー、表面をなめらかにする研磨工具が代表的です。こうした装置は、物を運ぶことより、表面に沿って一定の速度と間隔で動くことが大切です。
(2)センサ
カメラを付けて製品の傷を調べたり、力を測るセンサを付けて接触の強さを確かめたりします。指先の感覚のように、アームが目と触覚を得ることになります。
一つの仕事だけをする専用工具は速くて単純ですが、ほかの仕事には使えません。反対に、指が何本もある汎用の手はさまざまな物を扱えますが、制御が難しく値段も高めです。この間でバランスを探ることが、エンドエフェクタ設計の核心です。
最近は、柔らかい素材で物を包み込んでつかむ指も使われています。形がばらばらの物を、力の加減にあまり気を使わなくてもやさしくつかめるため、果物や食品を扱う現場で注目されています。
付け替える方法と選ぶ基準
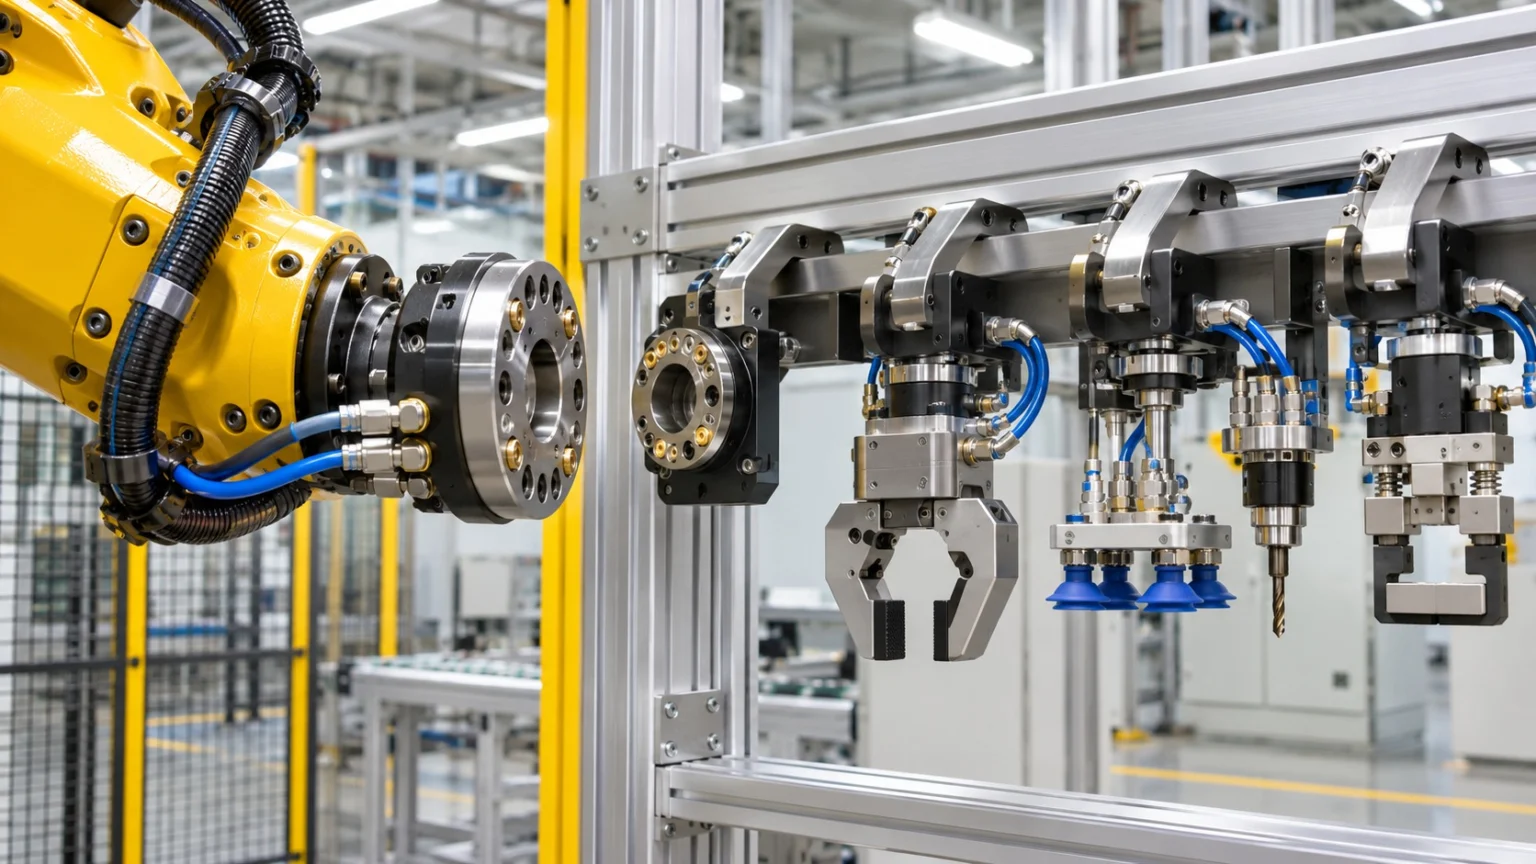
一台のロボットが複数の工程を受け持つには、道具を付け替えられなければなりません。そのためにロボットの手首と道具の間にツールチェンジャ(Tool Changer)を入れると、人の手で、またはロボット自身で道具を交換できます。チェンジャは機械的な結合だけでなく、圧縮空気や電気信号も一緒につないでくれます。おかげで同じロボットが、朝は物をつかんで運び、午後はねじを締めるというように仕事を切り替えられます。
道具をロボットに付けるときに合わせるべき規格もあります。国際標準のISO 9409-1は、手首の接合面の直径、ボルト穴の配置と数、位置合わせ用のピン穴の位置を定めています。そのため、規格が同じ接合面であれば異なるメーカーの道具も同じ方法で取り付けられ、ピン穴のおかげで付け直しても同じ向きが保たれます。ただし、この規格は接合面の寸法だけを扱い、持ち上げられる重さまでは定めていません。
(1)物を見る
大きさと形、重さ、表面がなめらかか粗いか、壊れやすいかを、まず確かめます。
(2)作業を見る
どれくらい速く動くか、どれくらい正確に置く必要があるか、同じ仕事を一日に何回繰り返すかを考えます。
(3)環境を見る
油やほこり、熱があるか、人の近くで働くかによって、安全で丈夫な方式が変わります。
アームの精密さは、先端の装置がきちんと働いてこそ意味を持ちます。物と作業と環境をまず見極めて、ふさわしい手を選んであげること、それがエンドエフェクタを選ぶ第一歩です。