Cuando pensamos en los robots industriales de una fábrica, lo primero que nos viene a la mente son máquinas enormes que agitan sus brazos a una velocidad aterradora detrás de una valla amarilla. Si alguien entraba en la zona vallada, el robot tenía que detenerse de inmediato. Las personas y los robots siempre trabajaban por separado, con una barrera de por medio. Hoy en día, en cambio, es fácil ver brazos robóticos que reciben piezas directamente de un operario a su lado, preparan café en una cafetería o sacuden la cesta de la freidora en una cocina. Este tipo de robot, diseñado para trabajar junto a las personas sin vallas, se llama «robot colaborativo (Collaborative Robot)».
En pocas palabras, un robot colaborativo es un robot diseñado para compartir el espacio de trabajo con las personas y reducir por sí solo su fuerza y velocidad al entrar en contacto con ellas o al acercarse, para evitar lesiones. También se lo llama «cobot» (Cobot), una abreviación inglesa. Su objetivo es sumar la fuerza y la constancia del robot a la destreza manual y la capacidad de juicio de las personas.
En este artículo veremos, por orden, cómo surgieron los robots colaborativos, las cuatro formas en que trabajan con las personas, algunos ejemplos en las fábricas y en la vida cotidiana, y las cuestiones de seguridad que hay que evaluar antes de incorporarlos.
Los robots que cruzaron la valla para trabajar junto a las personas
¿Cómo surgieron los robots colaborativos?

La idea del robot colaborativo surgió en 1996 de los profesores J. Edward Colgate y Michael Peshkin, de la Universidad Northwestern, en Estados Unidos. Su investigación buscaba ayudar a los operarios a mover piezas pesadas en las líneas de montaje de automóviles y contó con el apoyo de la fundación de General Motors, entre otras entidades.
(1) La persona aporta la fuerza y el robot marca la dirección
El primer robot colaborativo era un dispositivo que guiaba suavemente el movimiento de empuje de la persona por una trayectoria definida por computadora, en lugar de ejercer por sí mismo una gran fuerza. Al principio se lo llamó «máquina de restricciones programables». En un concurso del laboratorio para ponerle nombre, el investigador posdoctoral Brent Gillespie propuso «cobot», que se convirtió en su nombre actual.
(2) El primer cobot que llegó a una fábrica
Los robots colaborativos con forma de brazo robótico que hoy vemos habitualmente comenzaron a afianzarse con el UR5, que la empresa danesa Universal Robots lanzó en 2008. Su primer cliente, la empresa danesa Linatex, instaló el robot junto a sus empleados, sin vallas, y le encargó alimentar una máquina herramienta con material.
Cuatro formas de trabajar con las personas

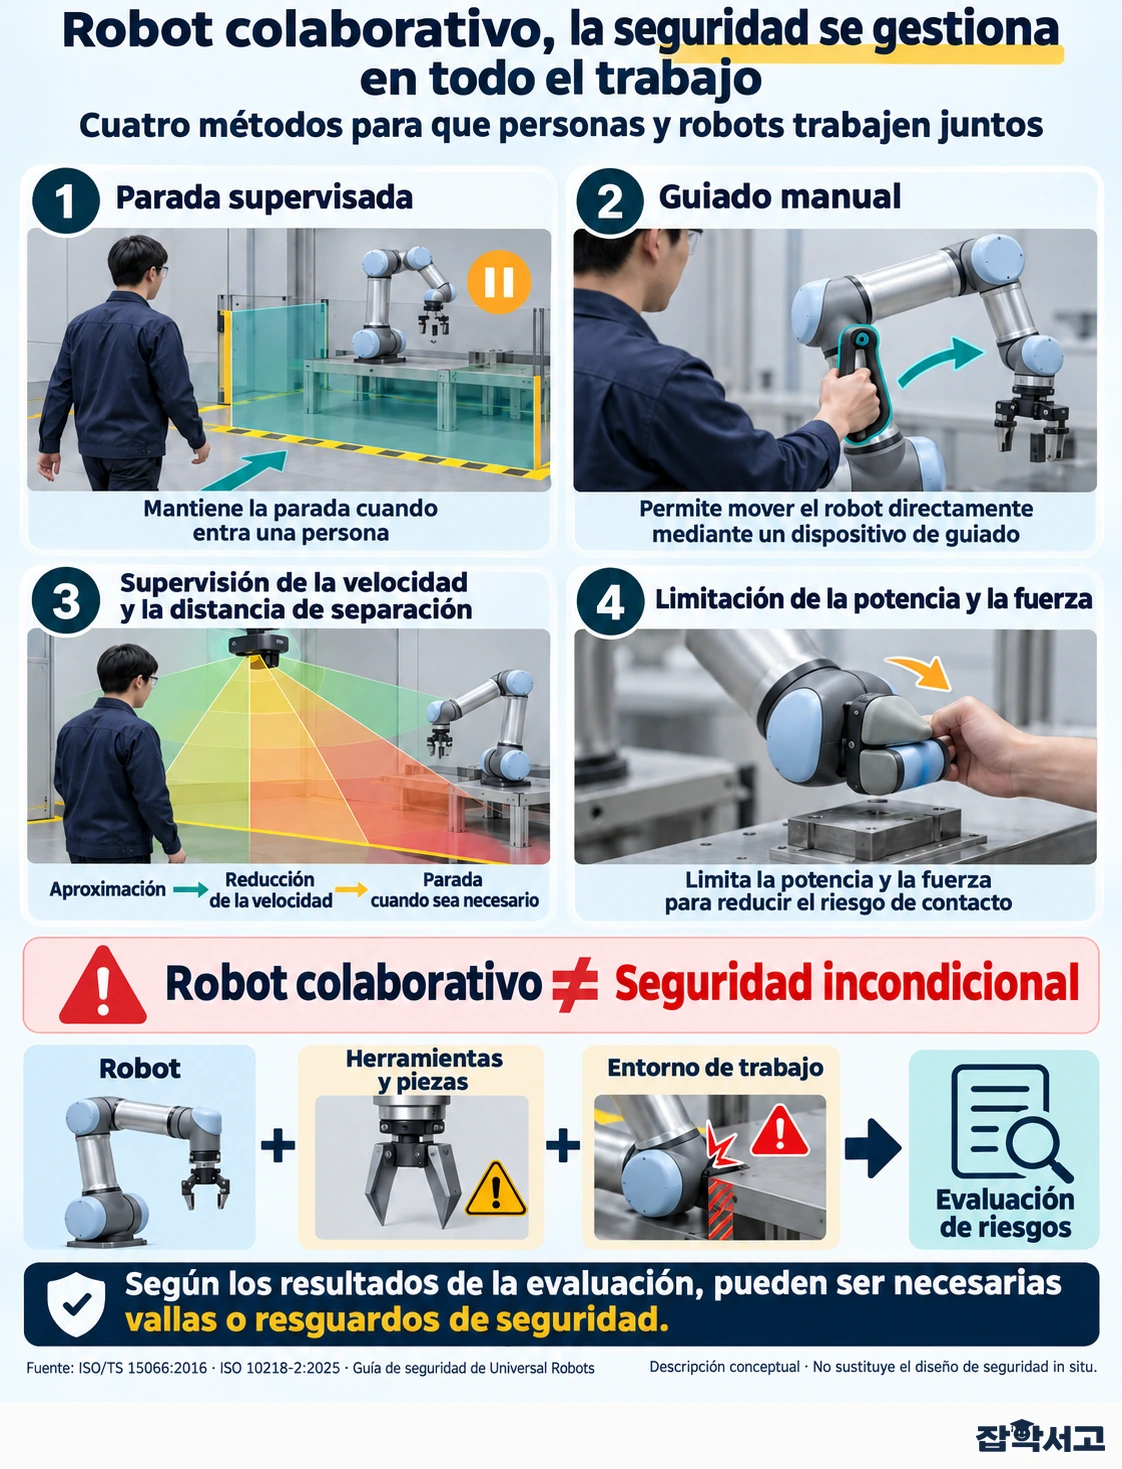
La especificación técnica sobre robots colaborativos ISO/TS 15066, publicada en 2016 por la Organización Internacional de Normalización, agrupó en cuatro grandes categorías las formas en que las personas y los robots trabajan juntos.
- Parada supervisada con clasificación de seguridad (Safety-Rated Monitored Stop). Cuando una persona entra en la zona compartida, el robot se detiene y permanece inmóvil hasta que la persona sale. Entonces vuelve a moverse.
- Guiado manual (Hand Guiding). El operario sujeta directamente con la mano el brazo robótico y lo guía para enseñarle un movimiento o trasladar un objeto pesado con su ayuda.
- Supervisión de la velocidad y la distancia de separación (Speed and Separation Monitoring). El robot mide con sensores la distancia que lo separa de la persona, reduce la velocidad a medida que se acorta esa distancia y se detiene si se acerca demasiado.
- Limitación de la potencia y la fuerza (Power and Force Limiting). El robot limita la fuerza para evitar lesiones incluso si se produce un choque y se detiene de inmediato al detectar el impacto. La especificación también estableció valores de referencia para la fuerza y la presión que pueden soportar distintas partes del cuerpo, como la cabeza, la mano y el brazo.
La revisión de 2025 de la norma internacional ISO 10218 incorporó la mayor parte de este contenido y dejó de utilizar el término «robot colaborativo». Esto significa que la seguridad depende del trabajo en su conjunto, incluida la herramienta que sostiene el robot, la tarea que realiza y el lugar donde está instalado, y no solo del robot.
Robots colaborativos en las fábricas y en la vida cotidiana

Por su tamaño reducido y su facilidad de instalación, los robots colaborativos fueron bien recibidos primero en las fábricas pequeñas, donde resulta difícil incorporar grandes instalaciones de automatización.
[Caso 1] Las fábricas de Corea del Sur superan la exigencia de instalar vallas
Durante mucho tiempo, en Corea del Sur era obligatorio instalar vallas de seguridad alrededor de los robots industriales, lo que dificultaba la incorporación de robots colaborativos. En 2016, el Ministerio de Empleo y Trabajo modificó el reglamento sobre normas de seguridad y salud laboral y abrió la posibilidad de utilizar sin vallas los robots cuyo cumplimiento de las normas de seguridad nacionales o internacionales estuviera reconocido. En 2018, el Instituto Coreano para el Avance de la Industria Robótica creó un sistema de certificación para verificar la seguridad de los lugares de trabajo donde se habían instalado robots colaborativos. Ese mismo año se certificó el primer lugar de trabajo.
[Caso 2] Los brazos robóticos llegan a las cafeterías y las cocinas
Hoy los robots colaborativos también trabajan fuera de las fábricas. Se encargan de tareas repetitivas, arduas o peligrosas, como las que realizan los robots baristas al preparar café o los robots de cocina al freír alimentos en aceite caliente. Las personas se concentran en tareas más delicadas, como atender a los clientes y dar los toques finales.
Qué evaluar antes de incorporar un robot colaborativo

Decir que un robot colaborativo es un «robot seguro» es solo una verdad a medias. El riesgo varía mucho según la tarea que se le encomiende y cómo deba realizarla.
(1) La herramienta y la tarea pueden ser más peligrosas que el robot
Aunque el brazo robótico se detenga suavemente, la situación cambia si lleva una cuchilla afilada o un equipo de soldadura caliente en el extremo. Por eso, antes de incorporarlo es indispensable evaluar los riesgos de la operación en su conjunto.
(2) Las limitaciones de una menor velocidad y fuerza
Como su fuerza y su velocidad se reducen para evitar lesiones a las personas, su productividad es menor que la de los robots industriales convencionales en tareas que requieren mover cargas pesadas con rapidez. El éxito depende de diseñar un reparto adecuado entre las tareas que requieren la intervención humana y las que el robot puede realizar con constancia.
Los robots colaborativos están pensados para actuar como compañeros que trabajan al lado de las personas y les alivian las tareas pesadas y monótonas, en vez de desplazarlas. Al retirarse las vallas, los robots aprendieron a detectar la presencia de las personas y a detenerse.
El primer paso hacia una automatización en la que las personas y los robots trabajen juntos es repartir las tareas según lo que cada uno hace mejor y diseñar un espacio seguro para trabajar en común.