Người lao động nâng những thùng hàng nặng suốt ngày trong kho logistics, người mất khả năng cử động chân do tai nạn và bệnh nhân phải tập đi lại sau phẫu thuật đều có chung một mong muốn. Đó là mong cơ thể mình có thêm một chút sức lực. Cỗ máy được tạo ra để đáp lại mong muốn ấy chính là “robot bộ xương ngoài (Exoskeleton)”.
Nói một cách đơn giản, robot bộ xương ngoài là “robot được con người mặc lên cơ thể như quần áo để tăng cường sức cơ hoặc hỗ trợ vận động”. Vốn dĩ, bộ xương ngoài là thuật ngữ sinh học chỉ lớp vỏ cứng bao bọc bên ngoài cơ thể như ở cua hay côn trùng, còn trong ngành robot, thuật ngữ này chỉ bộ khung cơ khí được lắp thêm bên ngoài bộ xương của con người.
Tài liệu này trình bày một cách dễ hiểu từ khái niệm và quá trình ra đời của robot bộ xương ngoài đến nguyên lý cảm biến và điều khiển giúp nhận biết ý định của cơ thể, các loại theo mục đích sử dụng, cũng như những thách thức gặp phải trong thực tế.
Nguyên lý và ứng dụng của robot bộ xương ngoài
Robot bộ xương ngoài là gì?
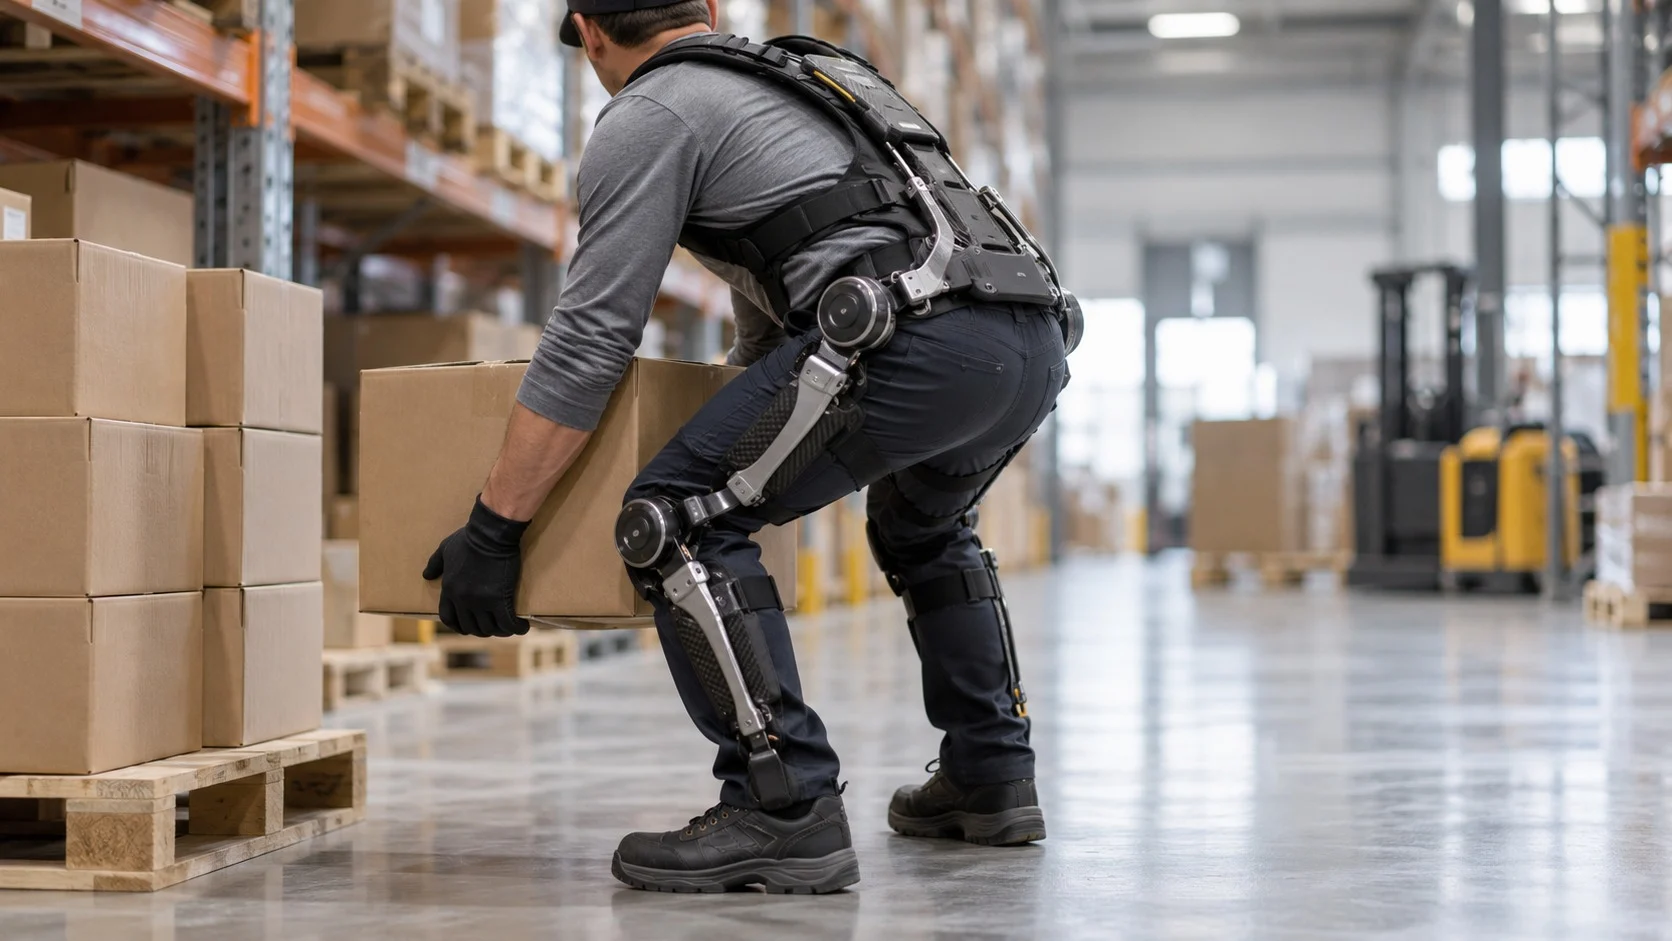
Robot bộ xương ngoài là thiết bị bố trí các khớp cơ khí tương ứng với vị trí khớp của con người, được cố định vào cơ thể bằng đai lưng và dây đeo để cùng chuyển động. Khi người đeo muốn đi, robot cùng gập khớp gối và khớp háng; khi người đeo muốn nâng đồ vật, robot bổ sung lực cho vùng thắt lưng và cánh tay.
Nỗ lực thực sự đầu tiên là “Hardiman”, do General Electric của Mỹ khởi động vào năm 1965 với sự hỗ trợ của quân đội. Dự án do kỹ sư Ralph Mosher dẫn dắt này đặt mục tiêu nâng tải trọng khoảng 680 kg một cách nhẹ nhàng. Tuy nhiên, bản thân cỗ máy cũng nặng khoảng 680 kg, và khi cố gắng cho toàn bộ cơ thể chuyển động cùng lúc, hệ thống điều khiển trở nên mất ổn định nên không thể vận hành khi có người mặc bên trong. Cuối cùng, đến năm 1971, nghiên cứu kết thúc khi mới chỉ thử nghiệm thành công một cánh tay.
Dù thất bại, Hardiman đã để lại một bài học quan trọng. Đó là việc đồng bộ chính xác chuyển động của con người với chuyển động của máy móc khó hơn rất nhiều so với việc tăng sức mạnh.
Cảm biến và điều khiển nhận biết ý định của cơ thể
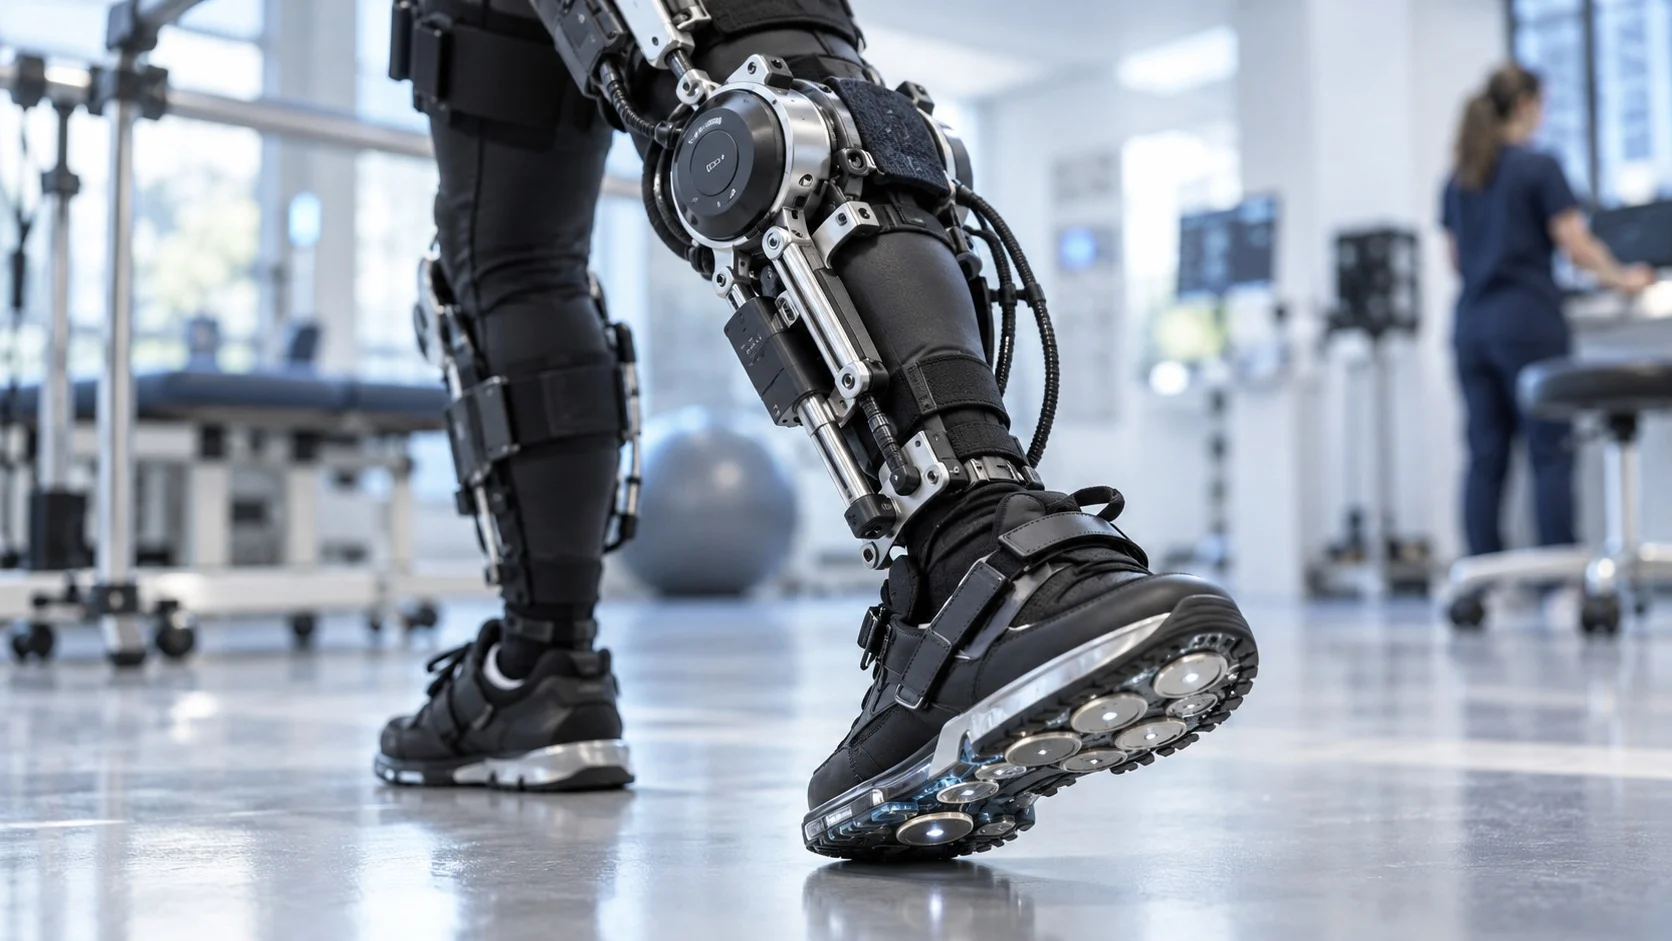
Điểm cốt lõi của robot bộ xương ngoài nằm ở khả năng nhận biết trước một bước “con người đang định làm gì”. Để thực hiện điều này, nhiều thiết bị cảm biến liên tục đọc các tín hiệu của cơ thể.
(1) Cảm biến góc khớp
Các cảm biến gắn tại từng khớp cơ khí đo độ gập của khớp gối và khớp háng theo thời gian thực. Qua đó, hệ thống xác định người đeo đang đi, đứng hay lên cầu thang.
(2) Cảm biến áp lực lòng bàn chân
Cảm biến áp lực ở đế giày cho biết trọng lượng cơ thể đang dồn lên chân nào. Đây là dấu hiệu quan trọng để phân biệt thời điểm bắt đầu và kết thúc một bước chân.
(3) Cảm biến điện cơ
Ngay trước khi cơ co lại, trên bề mặt da xuất hiện những tín hiệu điện rất nhỏ. HAL (Hybrid Assistive Limb), do giáo sư Yoshiyuki Sankai thuộc Đại học Tsukuba của Nhật Bản phát triển, được biết đến rộng rãi với phương thức đọc các tín hiệu điện sinh học này để nhận biết ý định chuyển động của người đeo.
(4) Bộ đo lường quán tính
Bộ đo lường quán tính (Inertial Measurement Unit), kết hợp gia tốc kế và con quay hồi chuyển, cho biết thân người nghiêng về phía trước hoặc phía sau bao nhiêu. Nhờ thiết bị này, robot có thể hiểu động tác người đeo hơi nghiêng phần thân trên về phía trước là tín hiệu muốn bước đi.
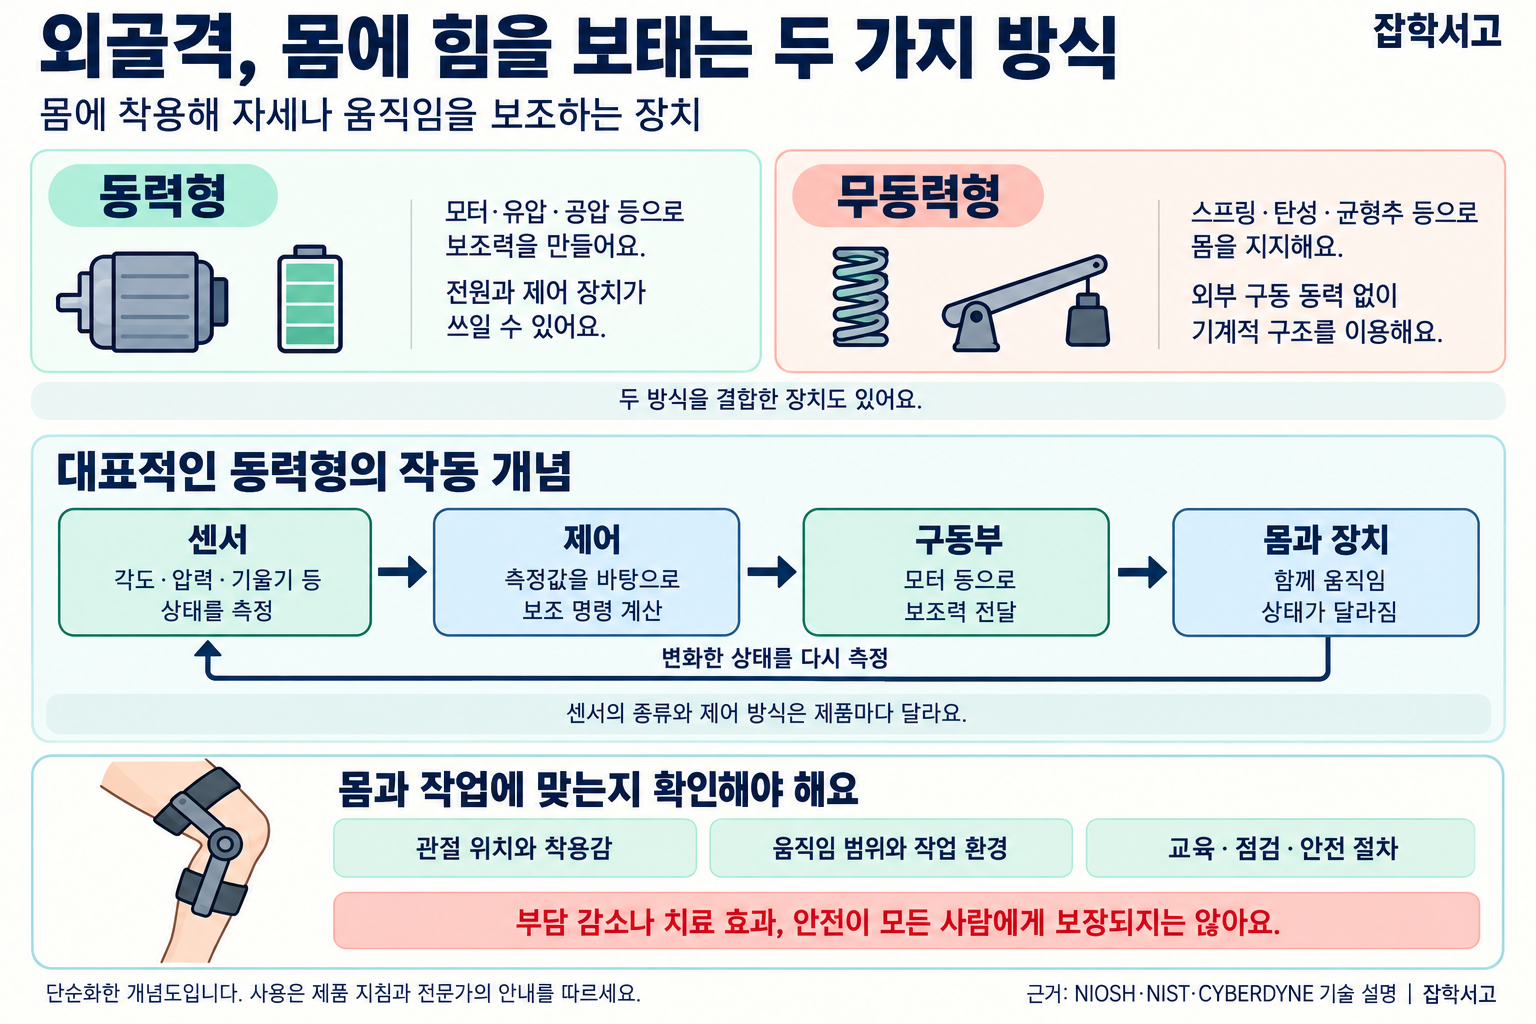
Thông tin thu thập được theo cách này được gửi đến bộ điều khiển, và bộ điều khiển ra lệnh cho động cơ hoặc thiết bị thủy lực tạo ra lực ở mức cần thiết. Vì quá trình này lặp lại hơn vài trăm lần trong 1 giây, người đeo có cảm giác robot chuyển động theo mình như một phần cơ thể.
Các loại robot bộ xương ngoài theo mục đích sử dụng
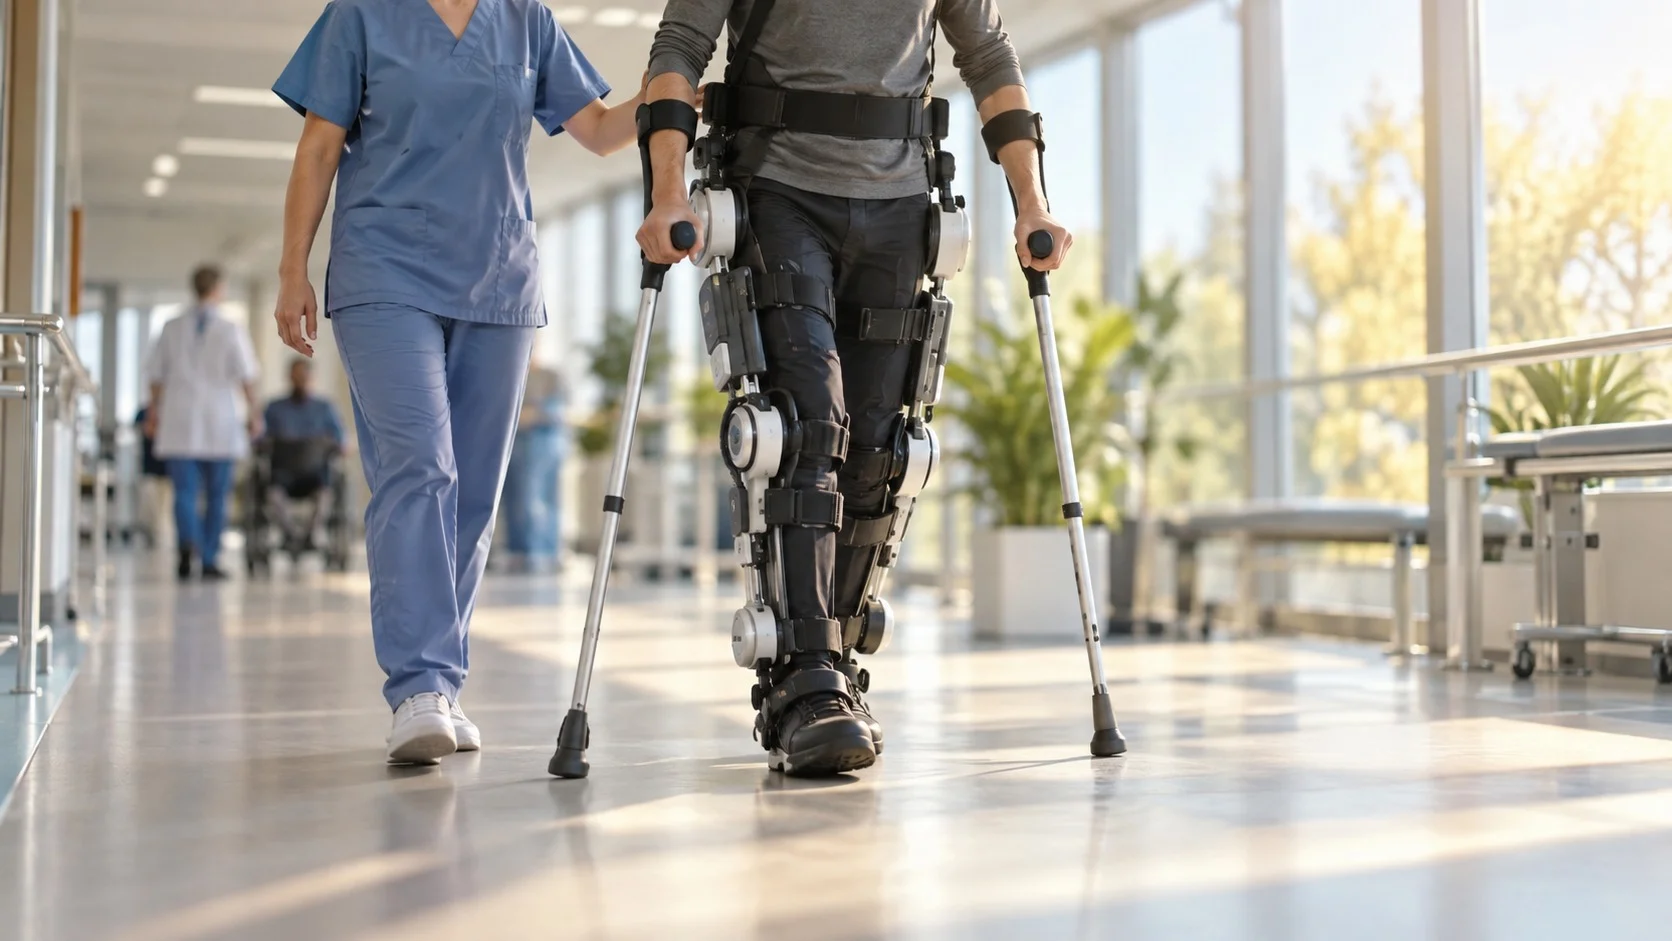
Robot bộ xương ngoài được chia thành nhiều loại tùy theo cách tạo lực và lĩnh vực sử dụng.
- Loại có động lực (Powered Exoskeleton): Trực tiếp làm chuyển động các khớp bằng động cơ và pin. Tiêu biểu là robot dùng trong y tế giúp người liệt nửa thân dưới đứng dậy và đi lại.
- Loại không động lực (Passive Exoskeleton): Không có động cơ, lò xo hoặc vật liệu đàn hồi tích trữ rồi hoàn trả lực. Nhờ nhẹ và giá rẻ, loại này được sử dụng nhiều cho công nhân phải nâng cánh tay trong thời gian dài khi làm việc tại nhà máy.
- Loại dùng trong điều trị phục hồi chức năng (Rehabilitation): Giúp bệnh nhân đột quỵ hoặc tổn thương tủy sống luyện tập lặp lại dáng đi đúng.
- Loại dùng trong công nghiệp (Industrial): Có mục tiêu giảm các bệnh cơ xương khớp bằng cách giảm gánh nặng lên vùng thắt lưng hoặc vai.
Năm 2014, ReWalk được phát triển tại Israel đã được Cục Quản lý Thực phẩm và Dược phẩm Hoa Kỳ (Food and Drug Administration) cấp phép sử dụng cá nhân, mở ra cánh cửa cho robot bộ xương ngoài dùng trong y tế. Tại Hàn Quốc, “WalkON Suit”, do nhóm nghiên cứu thuộc Viện Khoa học và Công nghệ Tiên tiến Hàn Quốc (KAIST) cùng doanh nghiệp phát triển, cũng đã giành huy chương vàng và huy chương đồng ở nội dung robot bộ xương ngoài tại Cybathlon, cuộc thi quốc tế về công nghệ hỗ trợ người khuyết tật, vào năm 2020.
3 thách thức robot bộ xương ngoài cần vượt qua
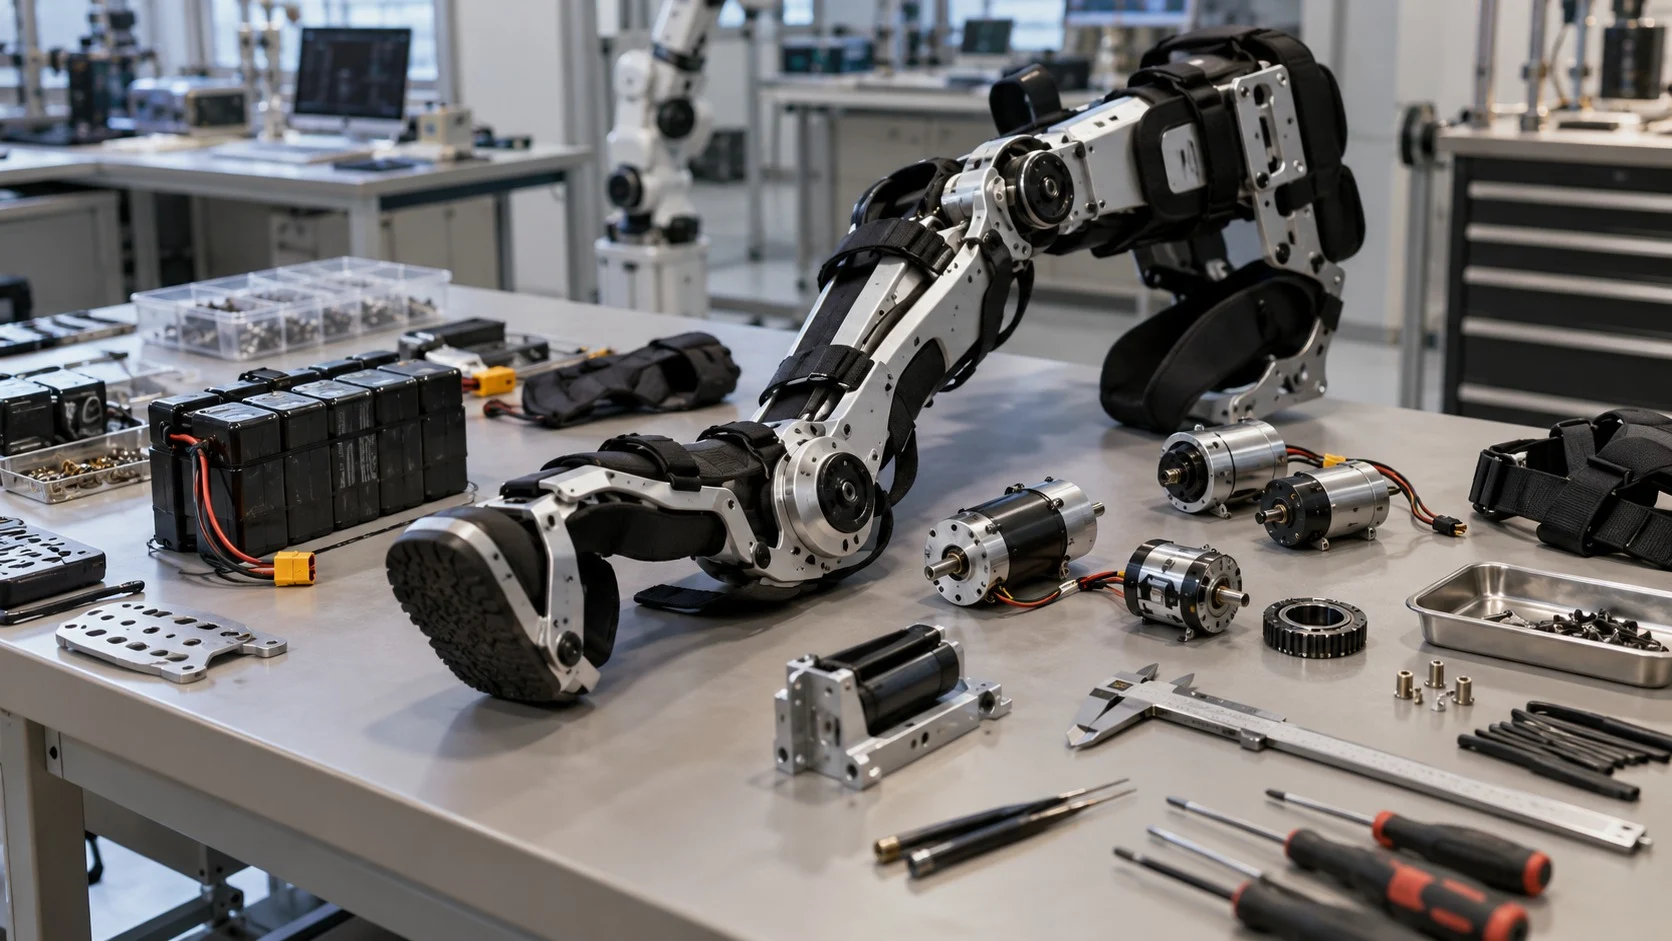
Robot bộ xương ngoài đang phát triển nhanh chóng, nhưng vẫn còn những trở ngại cần vượt qua trước khi mọi người đều có thể đeo chúng trong sinh hoạt hằng ngày.
(1) Trọng lượng và pin
Muốn tạo lực lớn thì động cơ và pin phải lớn hơn, khiến robot cũng nặng hơn tương ứng. Tạo ra một nguồn động lực vừa nhẹ vừa dùng được lâu là bài toán lớn nhất.
(2) Cơ thể khác nhau ở mỗi người
Chiều cao, chiều dài chân và phạm vi chuyển động của khớp khác nhau ở mỗi người. Chỉ cần trục khớp cơ khí lệch một chút so với trục khớp của người, da có thể bị cọ xát hoặc khớp có thể phải chịu tải quá mức.
(3) An toàn và chi phí
Nếu robot mất thăng bằng, người đeo cũng ngã theo. Ngoài ra, các sản phẩm dùng trong y tế có giá rất cao nên hiện vẫn khó tiếp cận đối với nhiều người.
Robot bộ xương ngoài đặc biệt ở chỗ máy móc không thay thế con người mà bổ sung sức mạnh cho cơ thể để cùng chuyển động. Khởi đầu từ thất bại của Hardiman, công nghệ này nay đã đạt đến giai đoạn mang lại niềm vui được đi lại và giảm đau thắt lưng tại nơi làm việc. Trong tương lai, khi công nghệ pin và vật liệu tiếp tục phát triển, robot bộ xương ngoài được kỳ vọng sẽ hiện diện trong những hoàn cảnh đời thường hơn nhiều, chẳng hạn như thiết bị hỗ trợ đi bộ giúp cha mẹ lớn tuổi dạo bước.
Quan tâm trước hết đến cơ thể của người sẽ mặc công nghệ ấy, thay vì quy mô của công nghệ, chính là bước đầu tiên để phát triển robot cùng bước đi với con người.