
넓혔다 좁히기를 두 번, 더블 다이아몬드(Double Diamond)
논문 수와 인용을 한 숫자로 묶다, h 지수(h-index)
식당 주방에서 요리사는 같은 손으로 칼을 쥐고, 국자를 들고, 접시를 옮깁니다. 그런데 로봇 팔은 손목 끝에 달린 도구 하나로 일을 하기 때문에, 어떤 도구를 달았느냐에 따라 할 수 있는 일이 완전히 달라집니다. 팔이 아무리 정밀하게 움직여도 끝에 물건을 쥘 수 없다면 공장에서 쓸모가 없습니다.
엔드 이펙터(End Effector)란 쉽게 말해 로봇 팔의 끝에 붙어 물건을 잡거나 가공하는 등 실제 작업을 수행하는 장치를 의미합니다. 사람으로 치면 손과 손에 쥔 도구를 합친 부분이고, 현장에서는 로봇 팔 끝에 달리는 공구라는 뜻으로 팔 끝 공구(End-of-Arm Tooling)라고도 부릅니다. 같은 로봇 팔이라도 이 부분만 바꾸면 용접도 하고 포장도 합니다.
본 자료에서는 엔드 이펙터가 무엇이고 어디에 붙는지부터 그리퍼와 작업 공구의 종류, 도구를 바꿔 끼우는 방법과 표준 규격, 그리고 알맞은 도구를 고르는 기준까지 차례로 정리합니다.
로봇 팔의 끝에서 일을 하는 장치
엔드 이펙터는 어디에 붙는가?
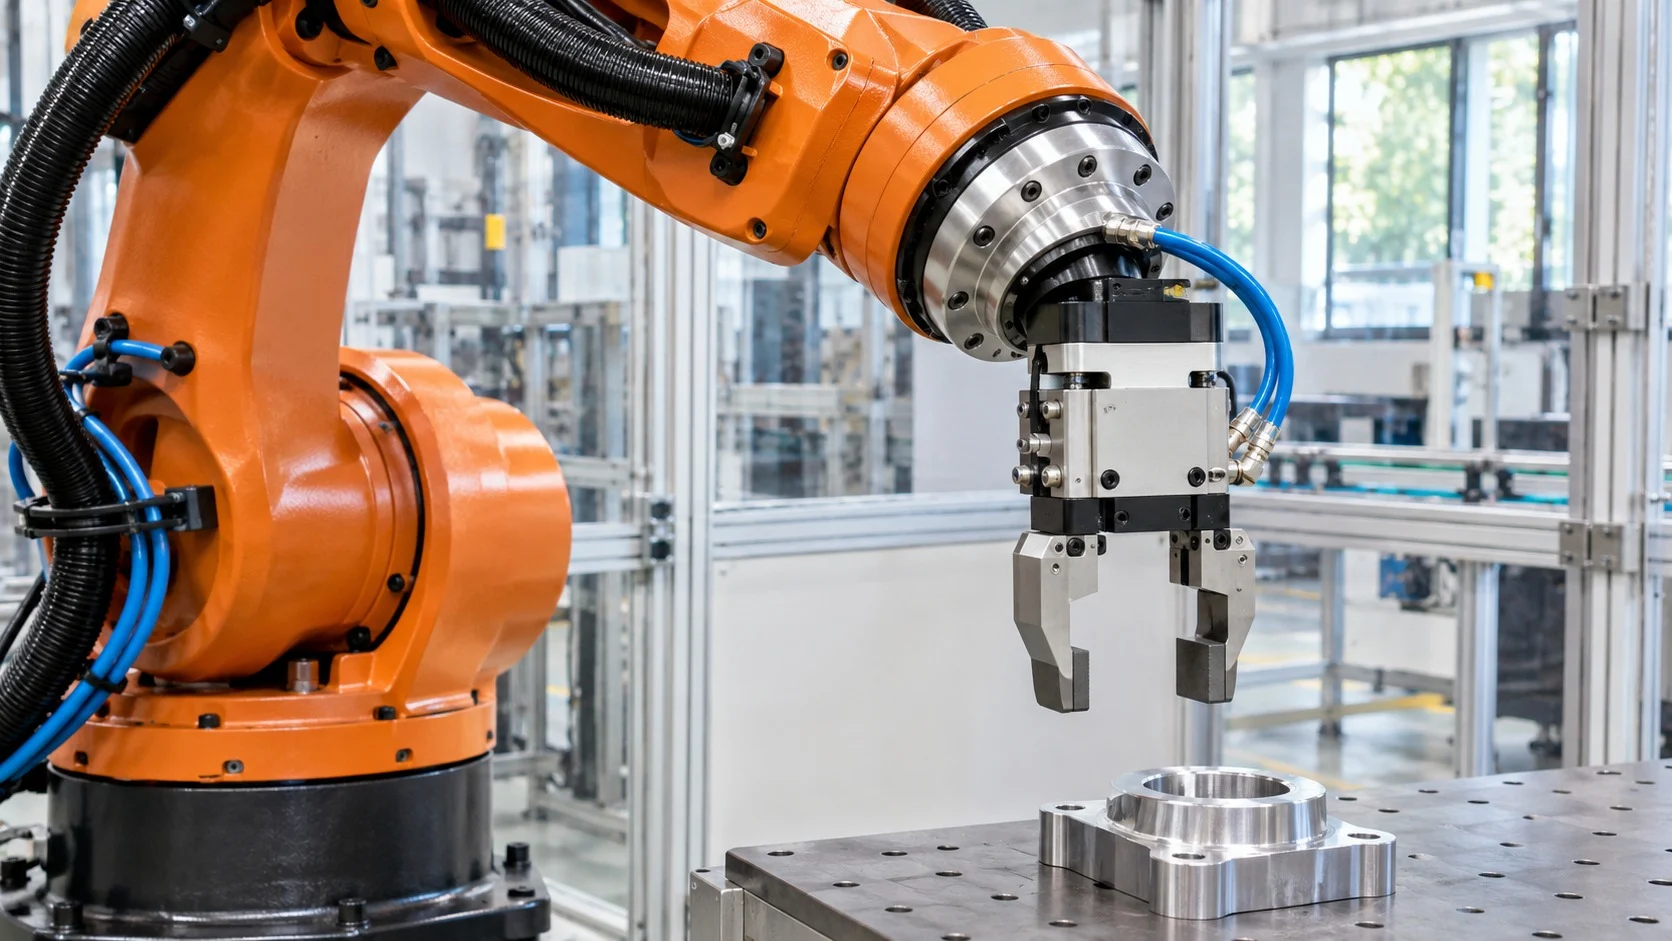
산업용 로봇 팔은 여러 개의 관절과 링크가 이어진 구조이고, 맨 끝 관절 뒤에 둥근 접합면이 있습니다. 이 면을 손목 플랜지(flange)라고 하며, 엔드 이펙터는 이 면에 볼트로 고정됩니다. 팔이 위치와 자세를 정해 주면 끝의 장치가 실제로 물건에 닿아 일을 마무리합니다.
(1) 팔의 역할
관절을 움직여 끝점을 원하는 위치와 방향으로 가져다 놓습니다. 팔은 어디로 갈지를 책임지는 부분입니다.
(2) 엔드 이펙터의 역할
도착한 자리에서 잡고, 누르고, 붙이고, 뿌리는 일을 맡습니다. 무엇을 할지를 책임지는 부분입니다.
엔드 이펙터는 크게 물건을 잡는 그리퍼(gripper), 물건을 가공하는 작업 공구(process tool), 주변 정보를 모으는 센서로 나뉩니다. 팔이 같아도 끝의 장치가 다르면 서로 다른 기계처럼 일하는 셈입니다.
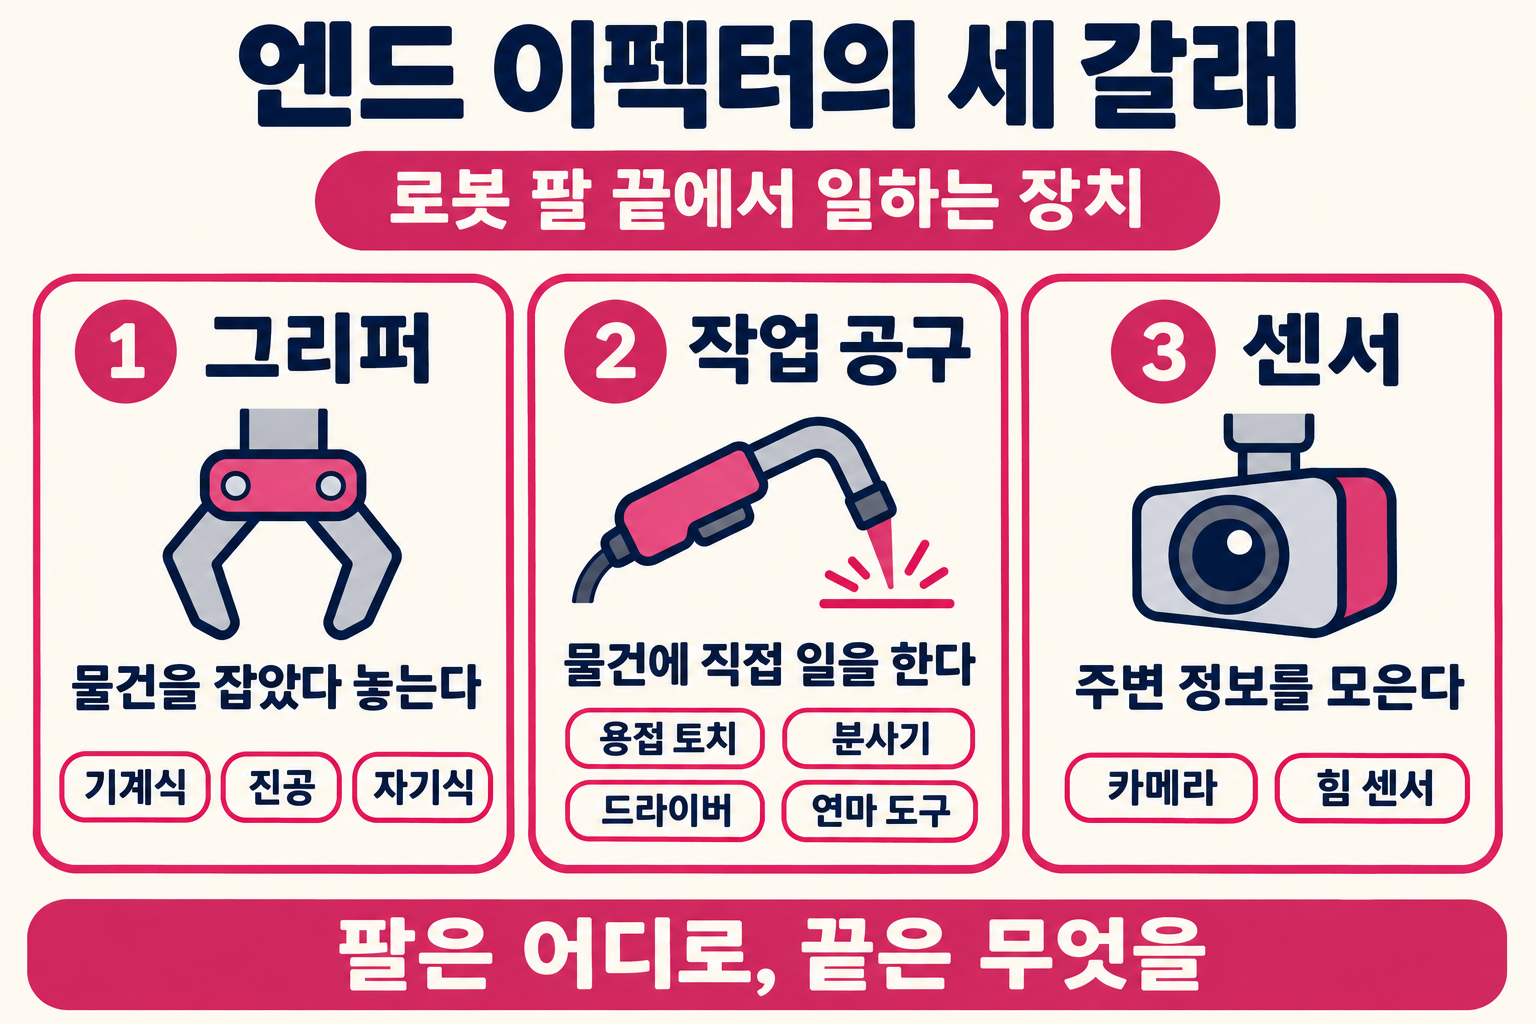
이름의 ‘이펙터’는 ‘효과를 만들어 내는 것’이라는 뜻입니다. 팔이 만든 움직임이 물건에 실제 변화를 일으키는 마지막 지점이라서 붙은 이름이고, 로봇이 세상과 직접 만나는 접점이기도 합니다.
잡는 방식에 따라 갈리는 그리퍼
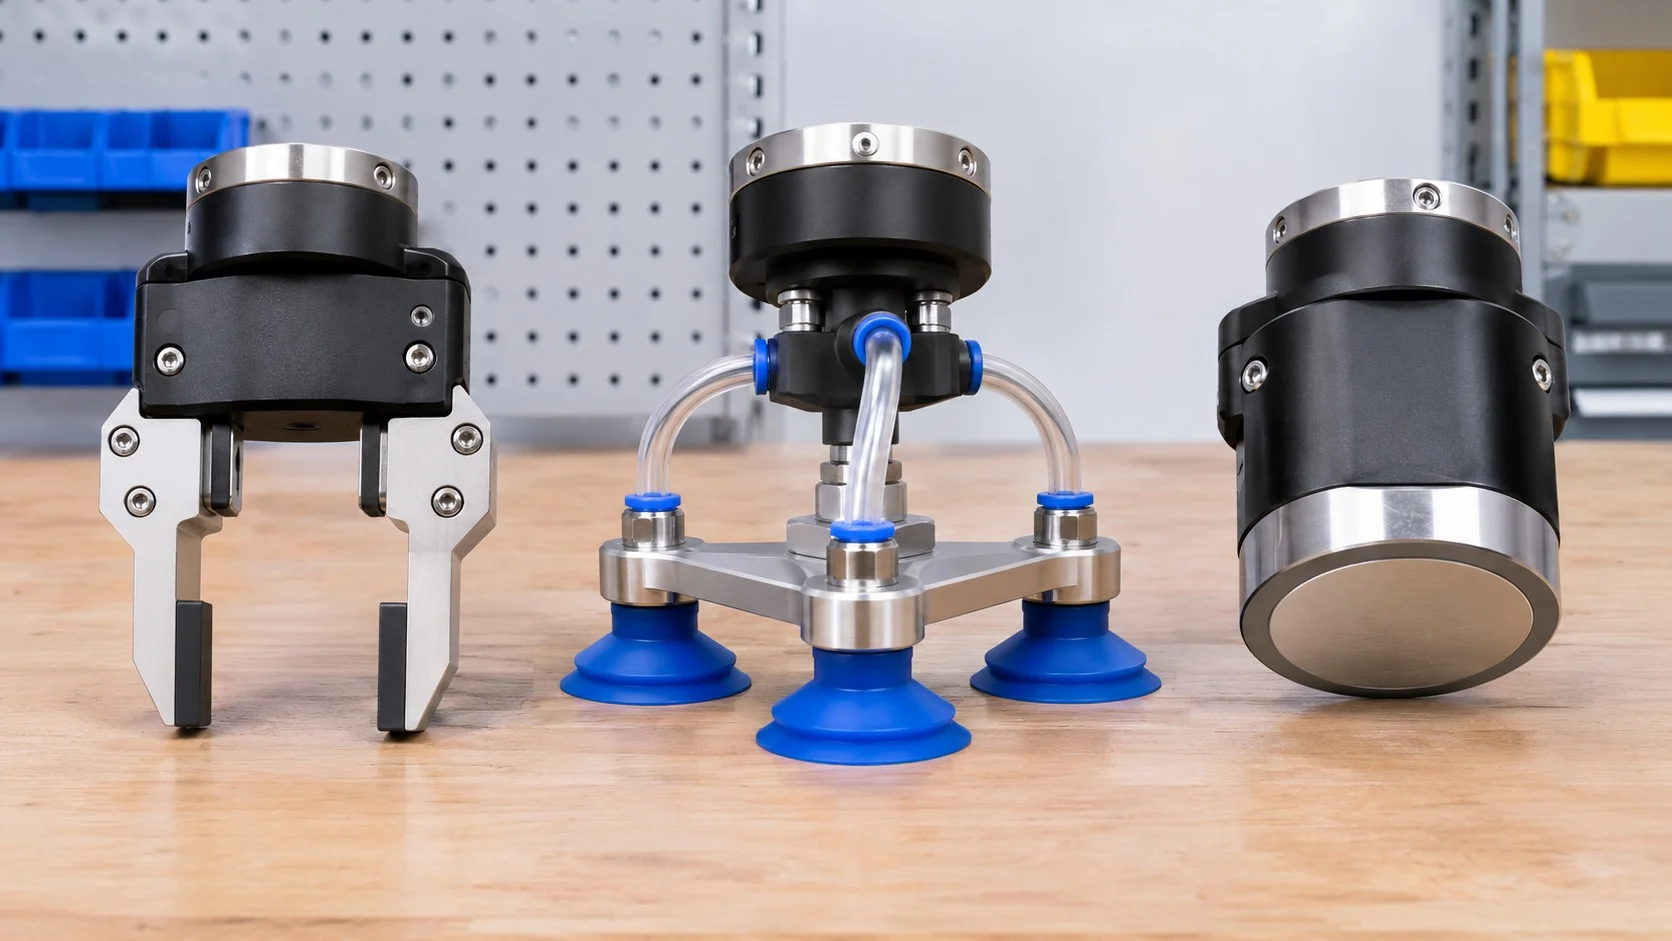
그리퍼는 물건을 잡았다 놓는 엔드 이펙터이고, 물건을 붙드는 방식에 따라 크게 세 가지로 나눕니다.
- 기계식 그리퍼(Mechanical Gripper): 두 개 이상의 손가락이나 집게로 물건을 직접 눌러 잡습니다. 두 손가락이 평행하게 벌어졌다 닫히는 형태가 흔하며, 크기와 모양이 일정한 부품을 옮기는 데 많이 씁니다.
- 진공 그리퍼(Vacuum Gripper): 흡착컵 안의 공기를 빼서 물건 표면에 빨아 붙입니다. 상자, 유리판, 철판처럼 평평하고 공기가 새지 않는 면을 가진 물건에 알맞습니다.
- 자기식 그리퍼(Magnetic Gripper): 자석의 힘으로 철 재질의 물건을 붙입니다. 강철 판재를 옮기는 작업에 쓰이고, 철이 아닌 물건에는 쓸 수 없습니다.
예를 들어 달걀 한 판을 옮긴다면 손가락으로 세게 쥐는 방식은 깨뜨릴 위험이 크고, 표면이 울퉁불퉁해 흡착컵도 공기가 샐 수 있습니다. 그래서 말랑한 소재로 감싸 쥐는 손가락이나 여러 개의 작은 흡착컵처럼 물건에 맞춘 설계가 따로 필요합니다. 그리퍼를 고를 때는 얼마나 센 힘으로 쥐는지, 손가락이 얼마나 벌어지는지, 한 번 움직이는 데 걸리는 시간이 얼마인지도 함께 확인합니다.
잡지 않고 일하는 작업 공구와 센서
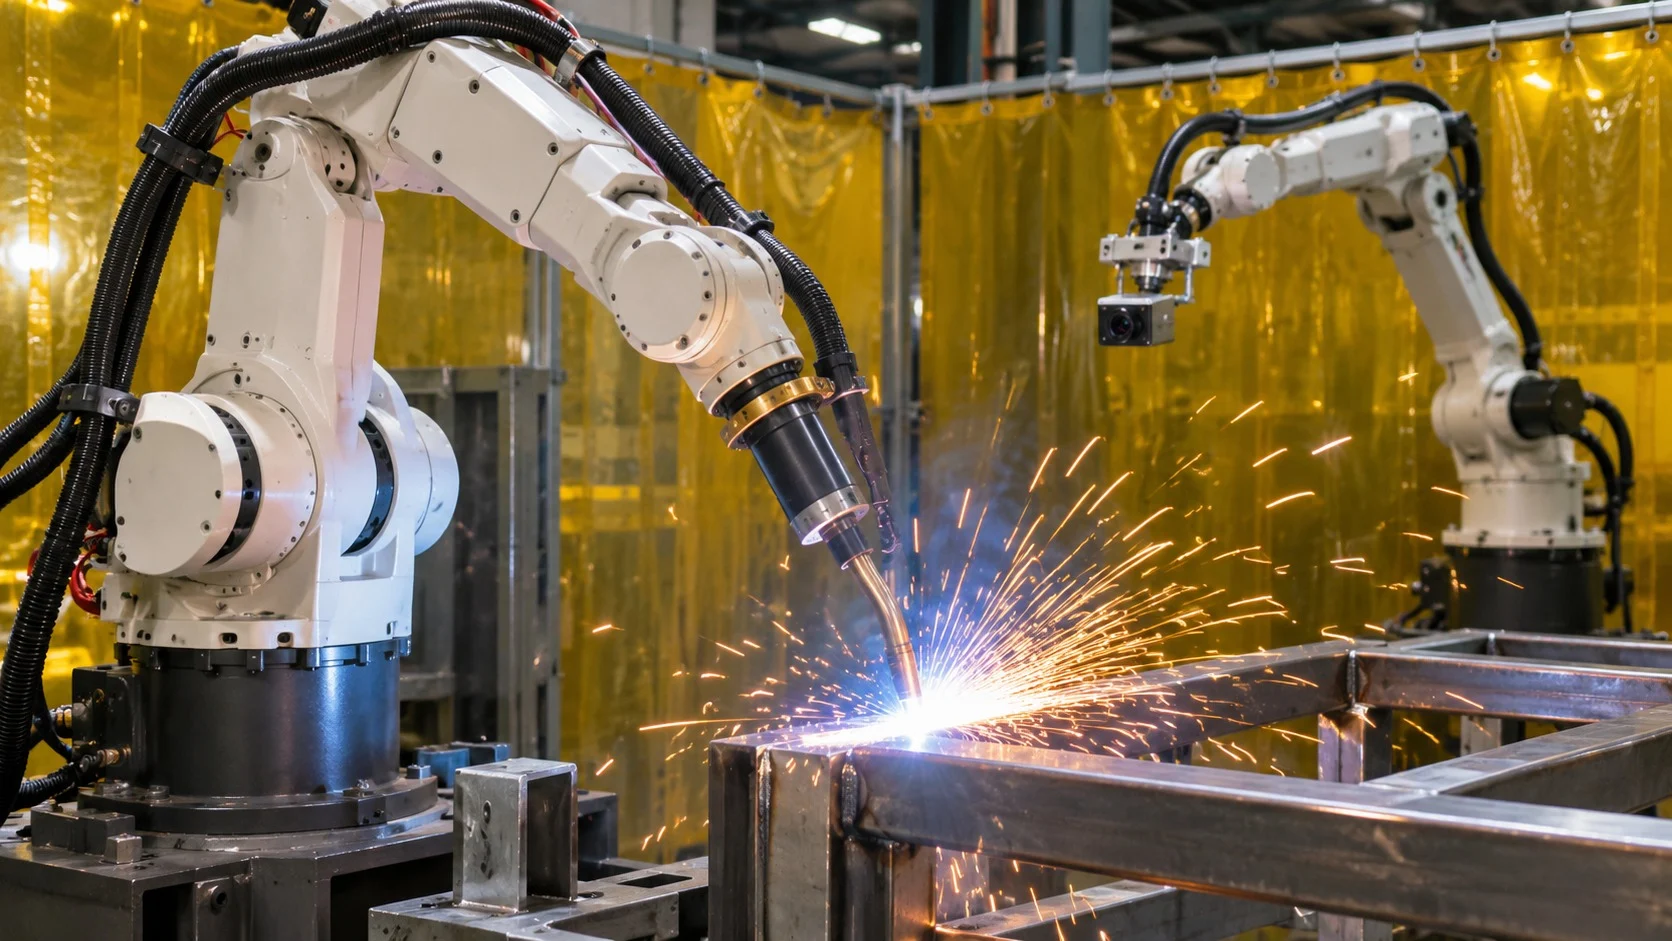
엔드 이펙터라고 해서 모두 물건을 쥐는 것은 아닙니다. 가공이나 검사처럼 물건에 직접 작용하는 장치를 달면 로봇 팔이 곧바로 전문 기계가 됩니다.
(1) 작업 공구
용접 토치, 페인트를 뿌리는 분사기, 나사를 조이는 드라이버, 표면을 매끄럽게 만드는 연마 도구가 대표적입니다. 이런 장치는 물건을 옮기기보다 표면을 따라 일정한 속도와 간격으로 움직이는 것이 중요합니다.
(2) 센서
카메라를 달아 제품의 흠집을 살피거나 힘을 재는 센서를 달아 접촉의 세기를 확인합니다. 손끝의 감각처럼 팔이 눈과 촉각을 얻게 됩니다.
한 가지 일만 하는 전용 공구는 빠르고 단순하지만 다른 일에는 쓸 수 없습니다. 반대로 손가락이 여럿 달린 범용 손은 다양한 물건을 다룰 수 있지만 제어가 어렵고 값이 비싼 편입니다. 이 사이에서 균형을 찾는 일이 엔드 이펙터 설계의 핵심입니다.
최근에는 말랑한 소재로 물건을 감싸 쥐는 손가락도 쓰입니다. 모양이 제각각인 물건을 힘 조절에 크게 신경 쓰지 않고도 부드럽게 잡을 수 있어, 과일이나 식품을 다루는 현장에서 관심을 받고 있습니다.
바꿔 끼우는 방법과 고르는 기준
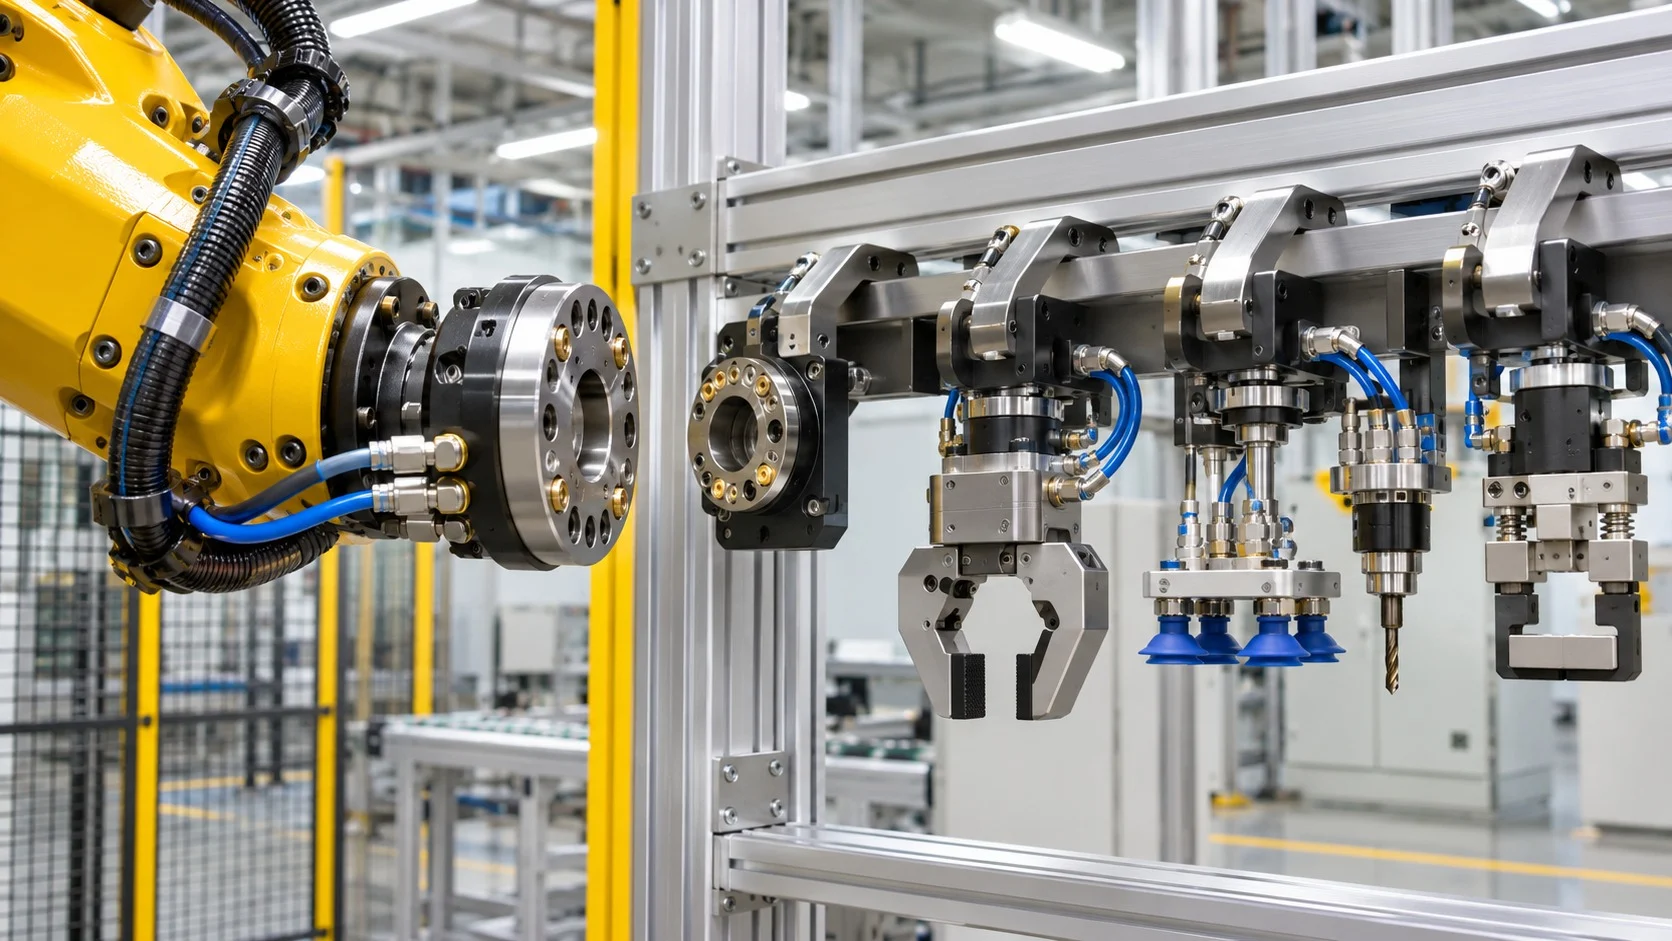
한 대의 로봇이 여러 공정을 맡으려면 도구를 바꿔 끼울 수 있어야 합니다. 이를 위해 로봇 손목과 도구 사이에 공구 교환기(Tool Changer)를 넣으면 사람이 손으로, 또는 로봇이 스스로 도구를 갈아 끼울 수 있습니다. 교환기는 기계적 결합뿐 아니라 압축 공기와 전기 신호도 함께 이어 줍니다. 덕분에 같은 로봇이 아침에는 물건을 집어 옮기고 오후에는 나사를 조이는 식으로 일을 바꿀 수 있습니다.
도구를 로봇에 달 때 맞춰야 하는 규격도 있습니다. 국제표준 ISO 9409-1은 손목 접합면의 지름, 볼트 구멍의 배치와 수, 위치를 맞추는 핀 구멍의 위치를 정해 두었습니다. 덕분에 규격이 같은 접합면이라면 서로 다른 제조사의 도구도 같은 방식으로 붙일 수 있고, 핀 구멍 덕분에 다시 달아도 같은 방향이 유지됩니다. 다만 이 규격은 접합면의 치수만 다루며 들어 올릴 수 있는 무게까지 정해 주지는 않습니다.
(1) 물건을 본다
크기와 모양, 무게, 표면이 매끈한지 거친지, 깨지기 쉬운지를 먼저 살핍니다.
(2) 작업을 본다
얼마나 빠르게 움직이는지, 얼마나 정확히 놓아야 하는지, 같은 일을 하루에 몇 번 되풀이하는지를 따져 봅니다.
(3) 환경을 본다
기름이나 먼지, 열이 있는지, 사람과 가까이서 일하는지에 따라 안전하고 튼튼한 방식이 달라집니다.
팔의 정밀함은 끝의 장치가 제대로 일할 때에야 의미를 갖습니다. 물건과 작업, 환경을 먼저 헤아려 알맞은 손을 골라 주는 것, 그것이 엔드 이펙터를 고르는 일의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 같은 계정으로 다시 다운로드할 수 있어요.