Có lẽ bạn đã từng xem một màn trình diễn trong đó hàng trăm chiếc drone bay lên bầu trời buổi tối, tạo hình quốc kỳ Hàn Quốc và các dòng chữ. Trên mặt đất, đàn kiến tìm ra con đường ngắn nhất đến nguồn thức ăn mà chẳng cần một chỉ huy nào, còn mối cùng nhau xây những tổ đất lớn hơn cơ thể chúng rất nhiều. Lĩnh vực đưa nguyên lý mỗi cá thể tuy đơn giản nhưng khi tập hợp lại có thể làm nên những điều đáng kinh ngạc này vào robot chính là “robot bầy đàn (Swarm Robotics)”.
Nói một cách dễ hiểu, robot bầy đàn là “lĩnh vực robot học thiết kế để nhiều robot tuân theo các quy tắc đơn giản có thể cùng hoàn thành công việc chỉ bằng những tín hiệu trao đổi với các robot lân cận, mà không cần bộ não ra lệnh từ trung tâm”. Đây là cách nhiều robot nhỏ, giá rẻ cùng hợp sức thay cho một robot xuất sắc.
Trong tài liệu này, chúng ta sẽ lần lượt tìm hiểu ý nghĩa và đặc điểm của robot bầy đàn, các nguyên lý hoạt động học hỏi từ tự nhiên, những ví dụ trong phòng thí nghiệm và thực tế, cùng những vấn đề cần giải quyết trong tương lai.
Trí thông minh được tạo nên từ những robot đơn giản cùng hợp tác
Robot bầy đàn là gì?
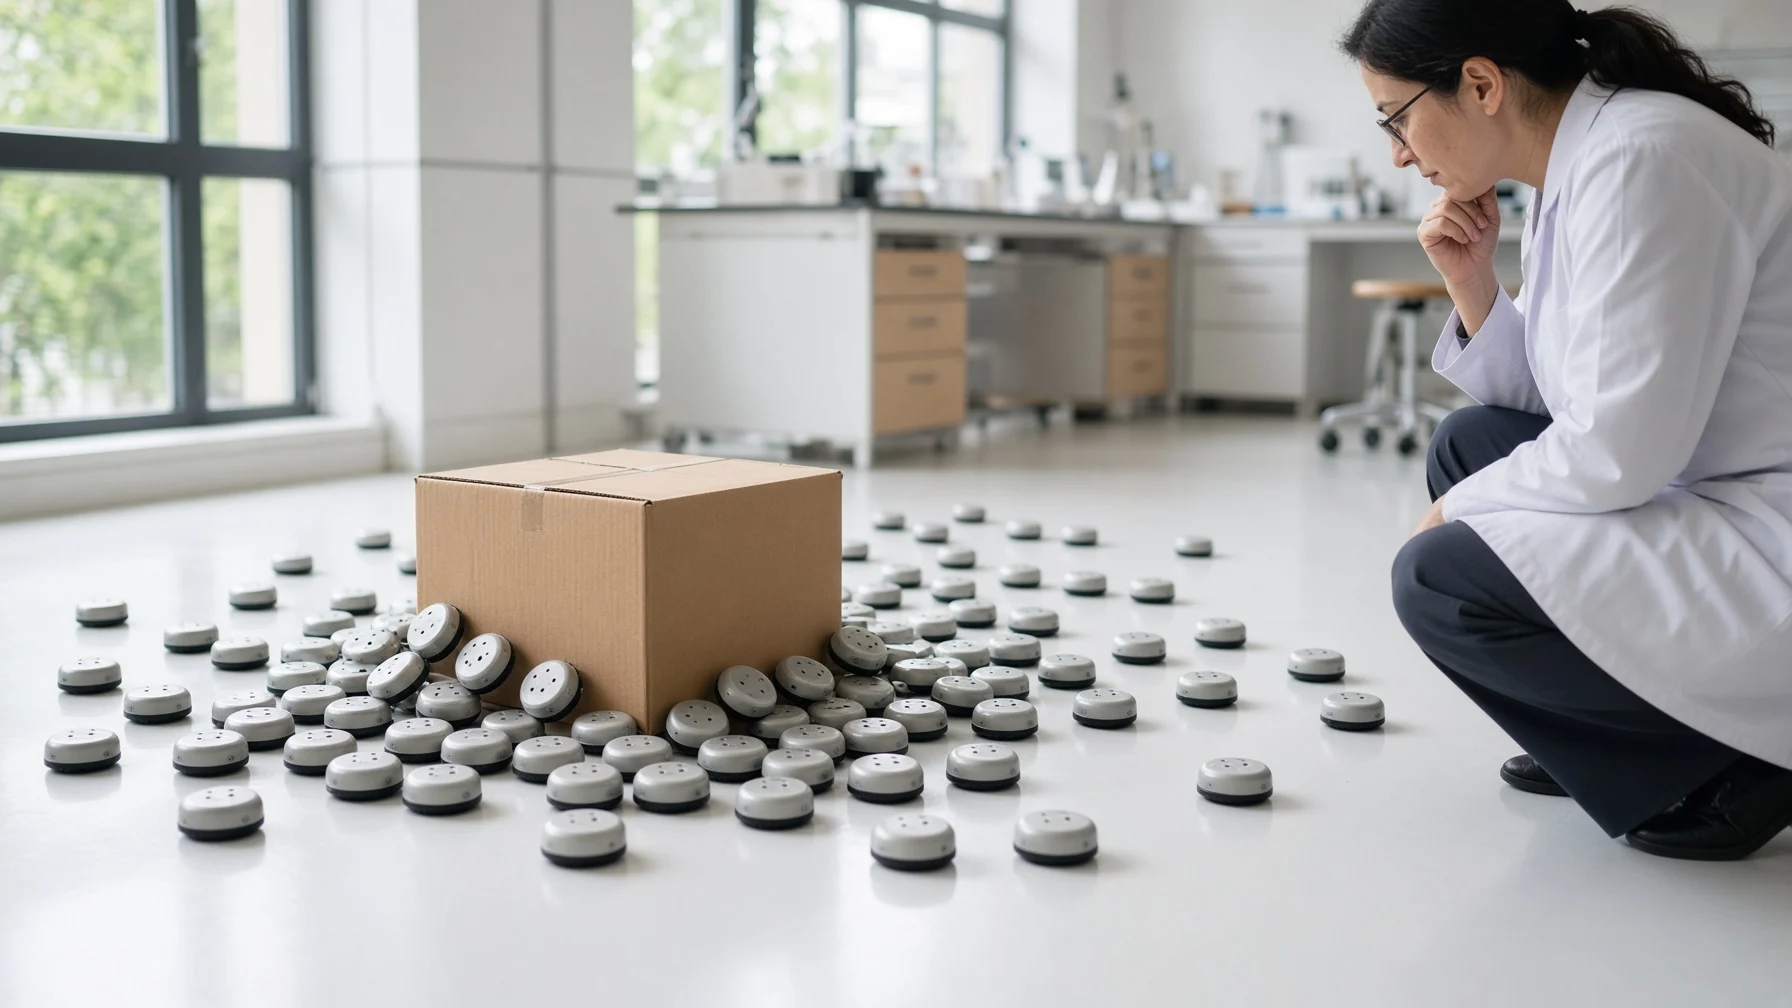
Robot bầy đàn phát triển thành một nhánh từ “trí tuệ bầy đàn (Swarm Intelligence)”, vốn nghiên cứu các đàn côn trùng, chim và cá. Các nghiên cứu bắt đầu tăng mạnh từ đầu thập niên 2000, và trong dự án “SWARM-BOTS” do Liên minh châu Âu tài trợ từ năm 2001 đến năm 2005, các nhà nghiên cứu đã thử nghiệm cho tối đa 20 robot nối thân với nhau để cùng di chuyển đồ vật. Dự án tiếp theo, “Swarmanoid” (2006–2010), kết hợp robot bay, robot leo tường và robot chạy trên mặt đất thành một đội để tìm và mang đồ vật về.
(1) Bầy đàn không có thủ lĩnh
Trong bầy robot, không có robot nào bao quát toàn bộ và đưa ra chỉ thị. Mỗi robot chỉ cảm nhận các robot đồng đội ở gần và môi trường xung quanh, rồi tự quyết định hành động tiếp theo dựa trên thông tin đó.
(2) Cấu trúc càng đông càng mạnh
Khác với các đội robot thông thường, robot bầy đàn được xây dựng trên cơ sở có số lượng rất lớn. Vì vậy, việc thu nhỏ để robot có kích thước nhỏ và giá thành rẻ được xem là một nhiệm vụ quan trọng.
Nguyên lý vận hành robot bầy đàn
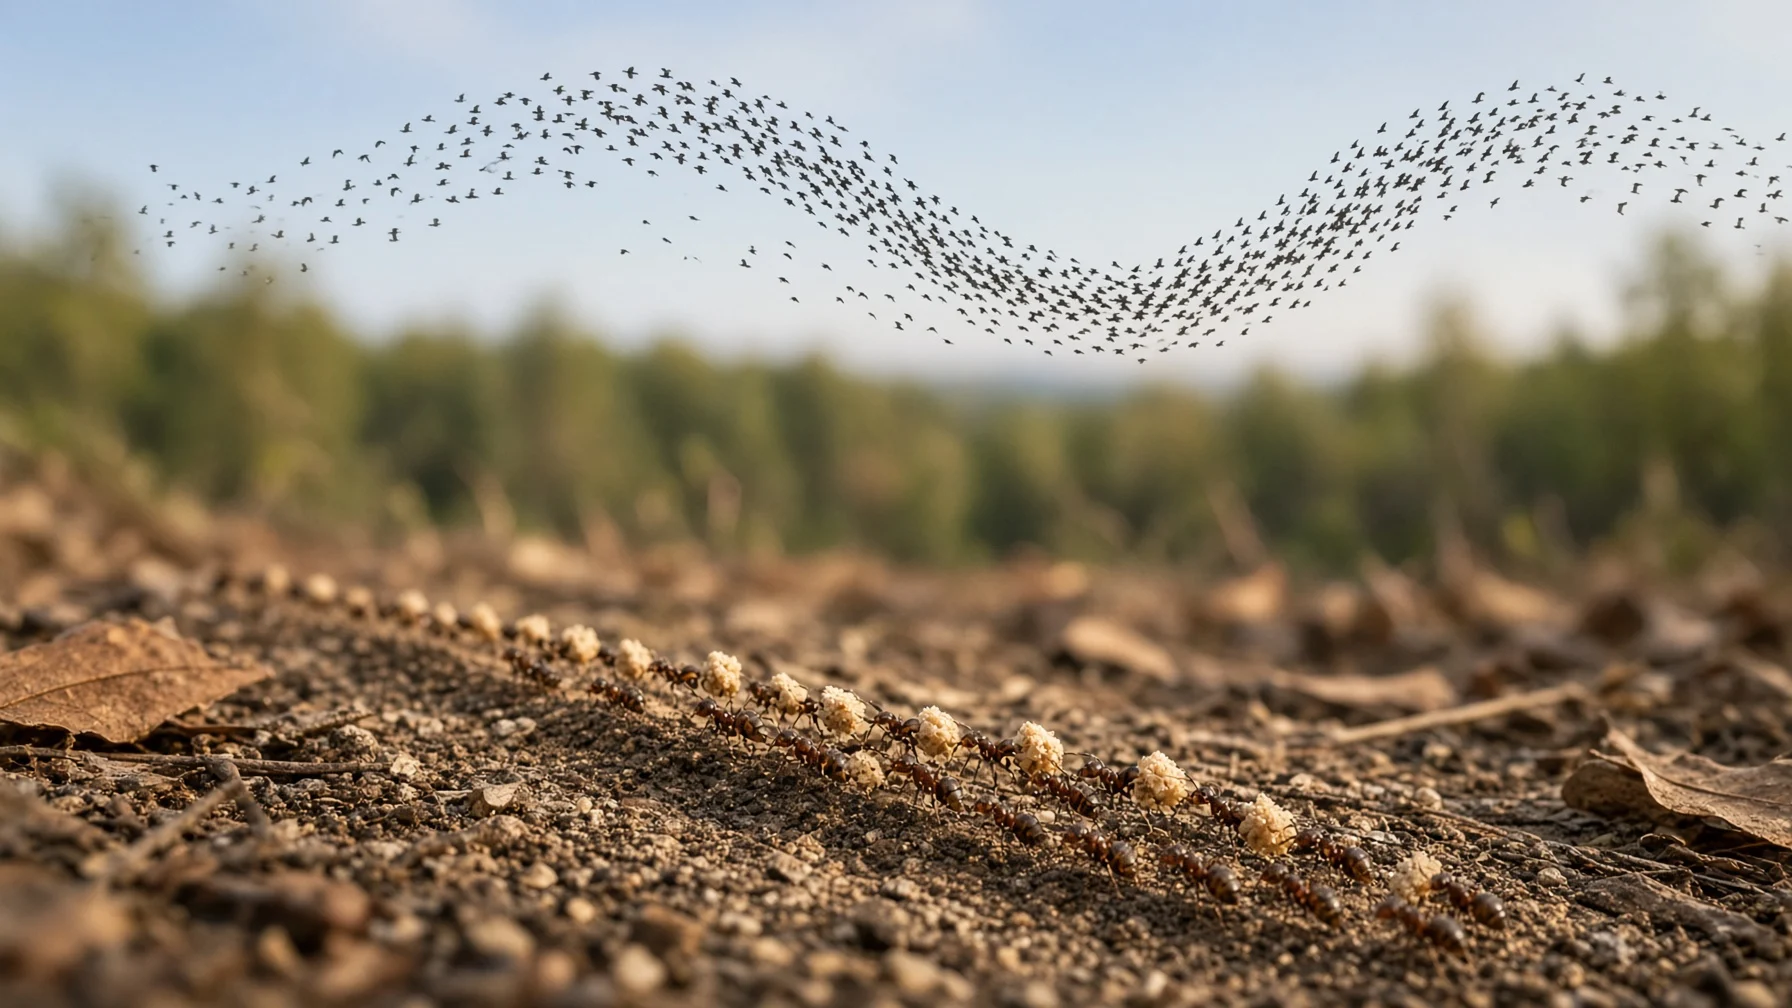
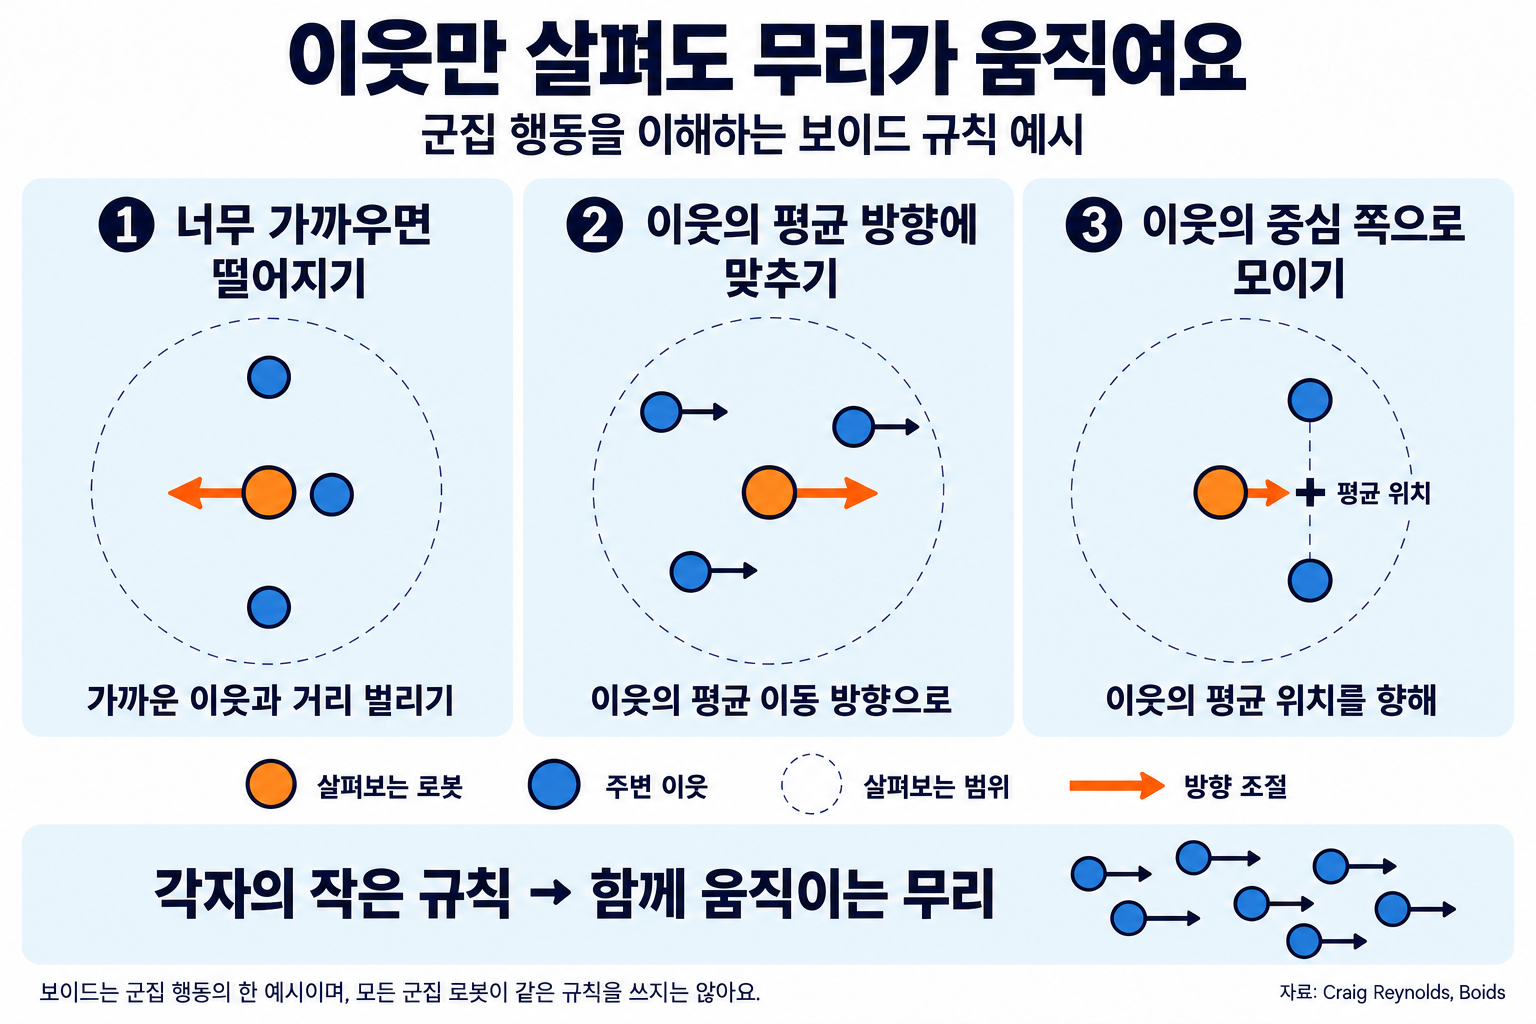
Cốt lõi của robot bầy đàn là “tính trỗi sinh (Emergence)”, khi các quy tắc đơn giản kết hợp lại khiến những hành vi phức tạp tự xuất hiện. Các nhà nghiên cứu đã học hỏi những quy tắc ấy từ tự nhiên.
- Quy tắc Boids: Năm 1986, khi xây dựng chương trình mô phỏng đàn chim, Craig Reynolds đã tái hiện chuyển động bay theo đàn một cách tự nhiên chỉ bằng ba quy tắc: “không đến quá gần các cá thể lân cận”, “bay cùng hướng với các cá thể lân cận” và “tụ về giữa nhóm cá thể lân cận”. Phương pháp này cũng được sử dụng trong cảnh đàn dơi của bộ phim “Batman 2 (Batman Returns)” năm 1992.
- Stigmergy: Thuật ngữ do nhà sinh học người Pháp Pierre-Paul Grassé đặt ra năm 1959 khi quan sát mối, chỉ hình thức giao tiếp gián tiếp trong đó dấu vết một cá thể để lại trong môi trường dẫn dắt hành động tiếp theo của cá thể khác. Đường pheromone do kiến để lại là một ví dụ tiêu biểu.
- Giao tiếp cự ly gần (Local Communication): Robot chỉ trao đổi thông tin ngắn gọn với các robot đồng đội ở gần bằng tia hồng ngoại hoặc tín hiệu vô tuyến.
Nhờ những nguyên lý này, ngay cả khi một vài robot hỏng, những robot còn lại vẫn tiếp tục công việc; khi bổ sung robot cũng không cần thay đổi thiết kế đáng kể; và robot có thể thay đổi vai trò để hoạt động tùy theo tình huống. Các nhà nghiên cứu lần lượt gọi ba ưu điểm này là tính vững bền, khả năng mở rộng và tính linh hoạt.
Robot bầy đàn trong phòng thí nghiệm và thực tế
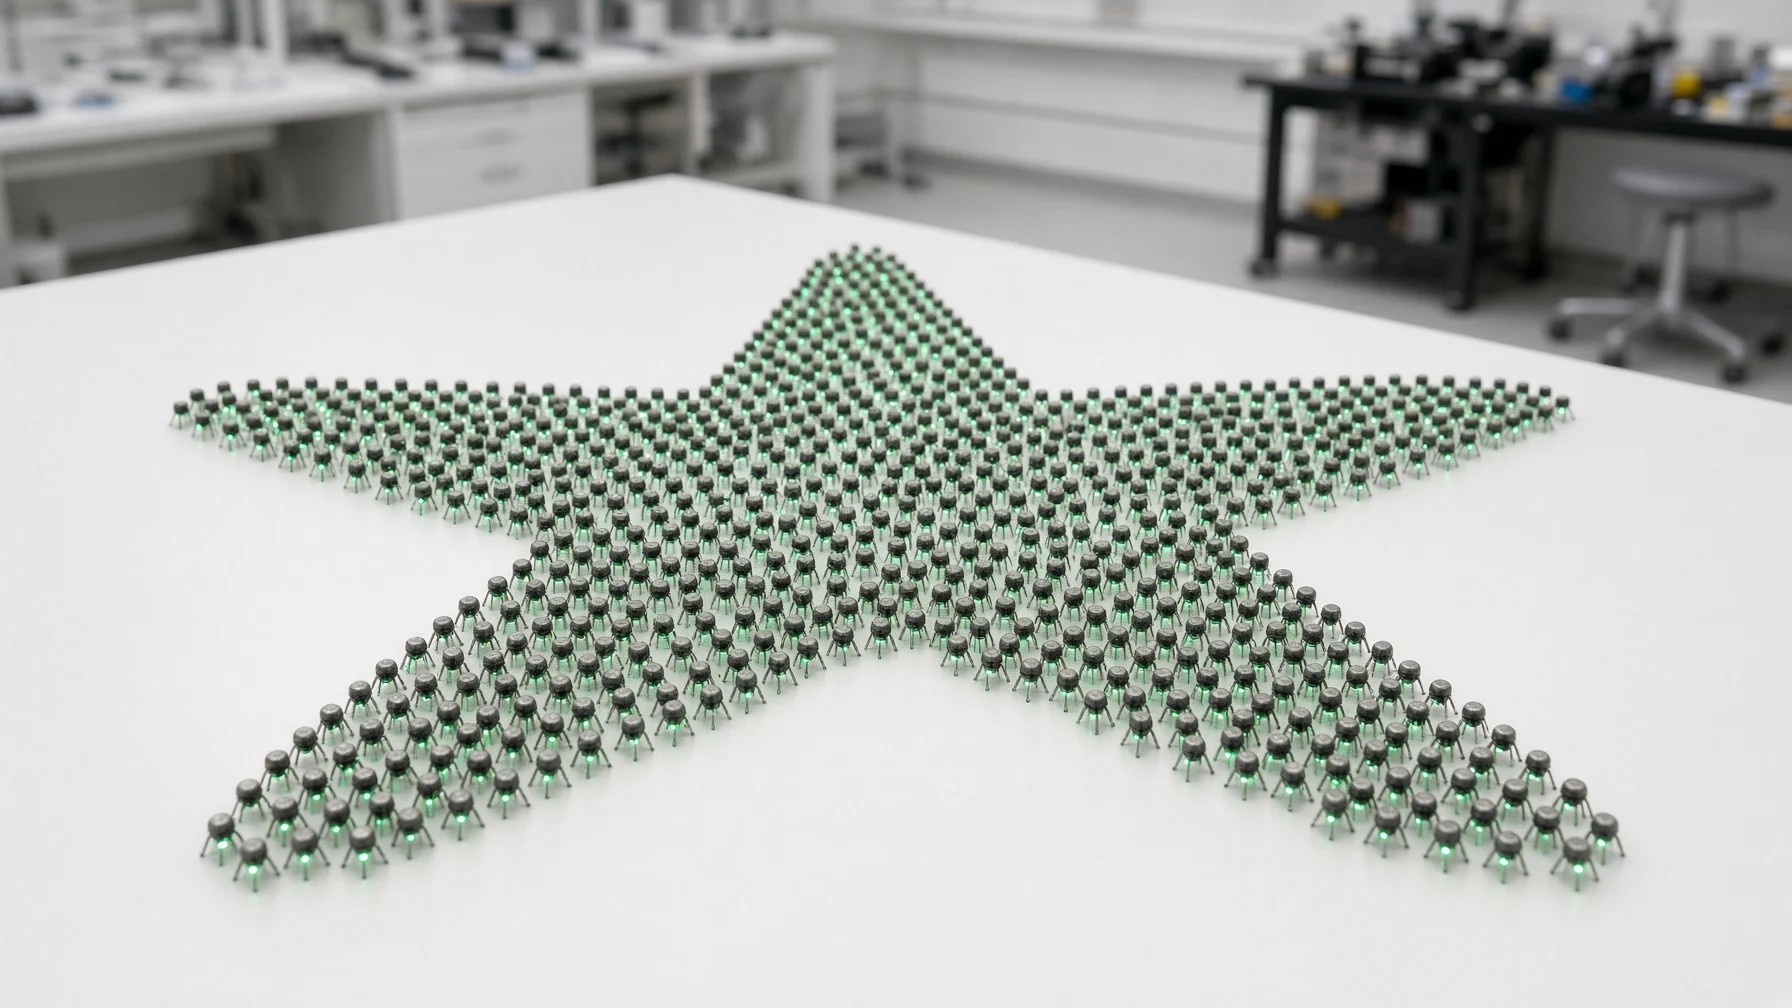
Robot bầy đàn đã vượt ra khỏi phòng thí nghiệm để tiến lên bầu trời và đến các công trường.
[Ví dụ 1] Một nghìn robot Kilobot
Kilobot do Radhika Nagpal và Michael Rubenstein thuộc Đại học Harvard, Hoa Kỳ, chế tạo là robot nhỏ cao 3.3 cm. Robot di chuyển bằng hai động cơ rung thay cho bánh xe, giúp giảm chi phí linh kiện xuống dưới 15 đô la Mỹ. Năm 2014, nhóm nghiên cứu đã trình diễn 1,024 Kilobot tự tạo thành các hình như chữ K hoặc sao biển chỉ bằng cách trao đổi tín hiệu với các robot lân cận. Một điểm đáng chú ý khác là thiết kế cho phép tải chương trình xuống tất cả robot cùng lúc bằng thiết bị hồng ngoại phía trên, vì không thể thao tác riêng với từng robot trong số một nghìn robot.
[Ví dụ 2] Robot xây nhà như mối và trình diễn drone
Robot “TERMES” của cùng trường đại học mô phỏng cơ chế stigmergy của mối, chỉ dựa vào hình dạng của các viên gạch đã được xếp để đặt viên gạch tiếp theo, qua đó xây nên những cấu trúc như cầu thang và kim tự tháp. Có thể nói, các robot lấy kết quả xây dựng làm tín hiệu thay vì trực tiếp giao tiếp với nhau. Tại Hàn Quốc, Viện Nghiên cứu Hàng không Vũ trụ Hàn Quốc cũng từng trình diễn chuyến bay bầy đàn với 100 drone cùng bay để kỷ niệm 100 năm Phong trào 3·1.
Ứng dụng của robot bầy đàn và những vấn đề còn lại
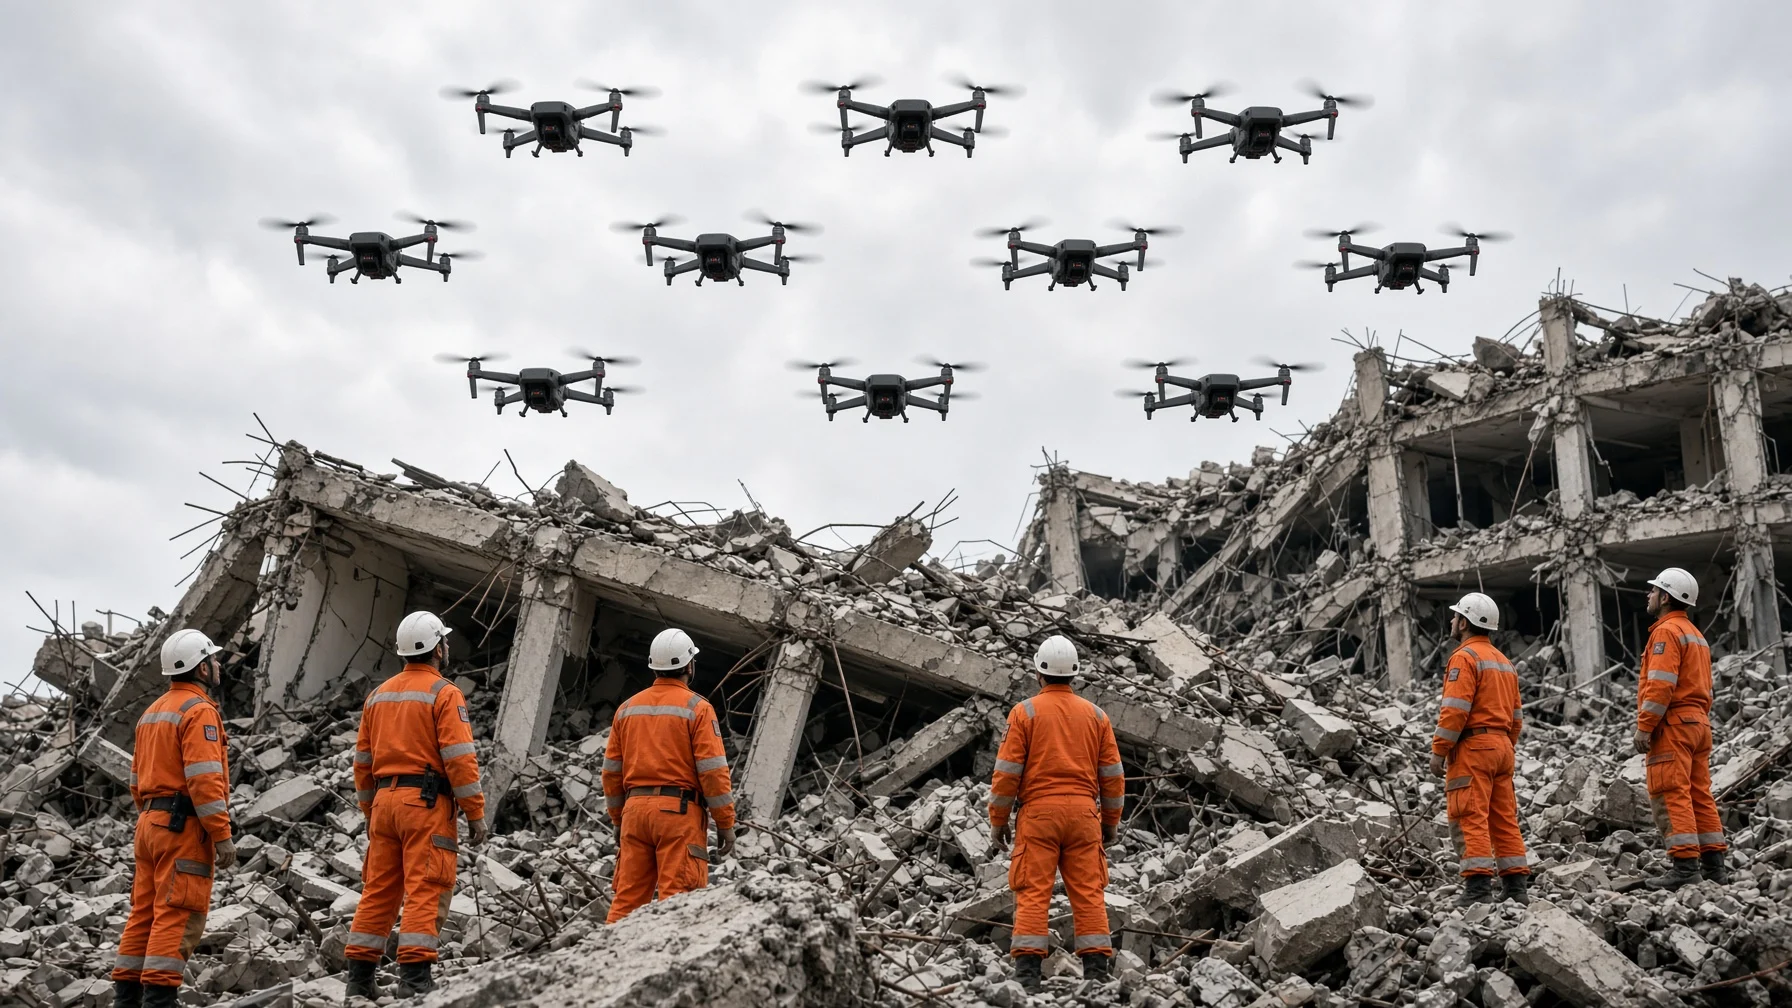
Robot bầy đàn đặc biệt hữu ích trong những công việc ở nơi nguy hiểm đối với con người hoặc cần khảo sát nhanh một khu vực rộng lớn.
(1) Những ứng dụng được kỳ vọng
Robot bầy đàn có thể được dùng cho những công việc mà một robot khó đảm đương, như tìm kiếm người sống sót trong các tòa nhà bị sập, giám sát những vùng đất nông nghiệp và rừng rộng lớn, theo dấu chất ô nhiễm và thám hiểm vũ trụ. Các nhà nghiên cứu cũng đang nghiên cứu việc giao hàng bằng nhiều drone cùng chia nhau nâng một kiện hàng nặng, hoặc in 3D với nhiều robot cùng in một kết cấu lớn. Năm 2023, nhóm nghiên cứu của Đại học Washington, Hoa Kỳ, và Microsoft đã giới thiệu một bầy robot loa nhỏ có thể tự phân tán trên mặt bàn chỉ bằng tín hiệu âm thanh mà không cần camera, để chỉ thu hoặc làm giảm âm thanh tại một khu vực cụ thể trong phòng.
(2) Những bài toán cần giải quyết
Dù quy tắc đơn giản, việc dự đoán chính xác trước toàn bộ hành vi vẫn khó khăn. Robot nhỏ có thời lượng pin ngắn và cự ly liên lạc hạn chế, đồng thời việc một người phải theo dõi và điều khiển rất nhiều robot cũng tạo ra gánh nặng lớn. Những ứng dụng có khả năng tự tấn công, như drone bầy đàn dùng trong quân sự, cũng đang gây ra tranh luận về đạo đức.
Robot bầy đàn là công nghệ xuất phát từ ý tưởng rằng nhiều cá thể bình thường có thể cùng nhau đi xa hơn một cá thể xuất sắc. Dù không có thủ lĩnh, khi một vài quy tắc nhỏ về quan sát các cá thể lân cận kết hợp lại, cả bầy vẫn có thể tìm đường, xây nhà và vẽ tranh trên bầu trời.
Mỗi cá thể tuân thủ những quy tắc nhỏ được giao và trao đổi tín hiệu với đồng đội bên cạnh: đó chính là bước đầu tiên của trí thông minh biết cùng nhau làm việc.