Al caminar, cada vez que levantamos un pie para dar un paso hacia delante, nos sostenemos sobre el otro durante un instante. Lo hacemos sin dificultad, pero para un robot bípedo caminar supone estabilizar a cada instante un cuerpo que tiende continuamente a caerse. El «punto de momento cero (Zero Moment Point)» es un concepto que se utiliza desde hace mucho tiempo como criterio para determinar si el robot se mantiene en pie.
En términos sencillos, el punto de momento cero es el punto en el que la fuerza con la que la planta del pie presiona el suelo y la fuerza de reacción del suelo no generan un momento que incline el cuerpo hacia delante, hacia atrás o hacia los lados. Se suele abreviar ZMP. Miomir Vukobratović, del Instituto Mihajlo Pupin de Belgrado, Serbia, lo presentó por primera vez en 1968 en un estudio sobre la marcha bípeda y le dio este nombre a principios de la década de 1970.
En este artículo veremos, en orden, qué es el punto de momento cero y cómo se relaciona con el polígono de sustentación, en qué se diferencian la marcha estática y la dinámica, qué ejemplos encontramos en la vida cotidiana y en robots reales, y cuáles son las limitaciones de este criterio y las nuevas líneas de investigación.
Cómo mantienen el equilibrio los robots bípedos
¿Qué es el punto de momento cero?

Cuando el robot está de pie, el suelo ejerce fuerzas hacia arriba en distintos puntos de las plantas de los pies. Si consideramos esas fuerzas en conjunto, el punto de momento cero es aquel en el que los momentos de la fuerza de reacción del suelo respecto de los ejes horizontales longitudinal y transversal son iguales a 0. El momento respecto del eje vertical puede tener un valor distinto de 0. Cuando la planta del pie se apoya por completo en el suelo, se considera que el punto coincide con el centro de presión, donde se concentra la fuerza ejercida sobre el suelo.
- Polígono de sustentación (Support Polygon). Es la región que engloba las plantas de los pies en contacto con el suelo. Al apoyarse sobre un pie, corresponde a su planta. Al apoyarse sobre ambos, abarca los dos pies y el espacio entre ellos.
- Centro de masa (Center of Mass). Es el punto en el que se puede considerar concentrado el peso de todo el cuerpo. Su posición cambia con cada paso.
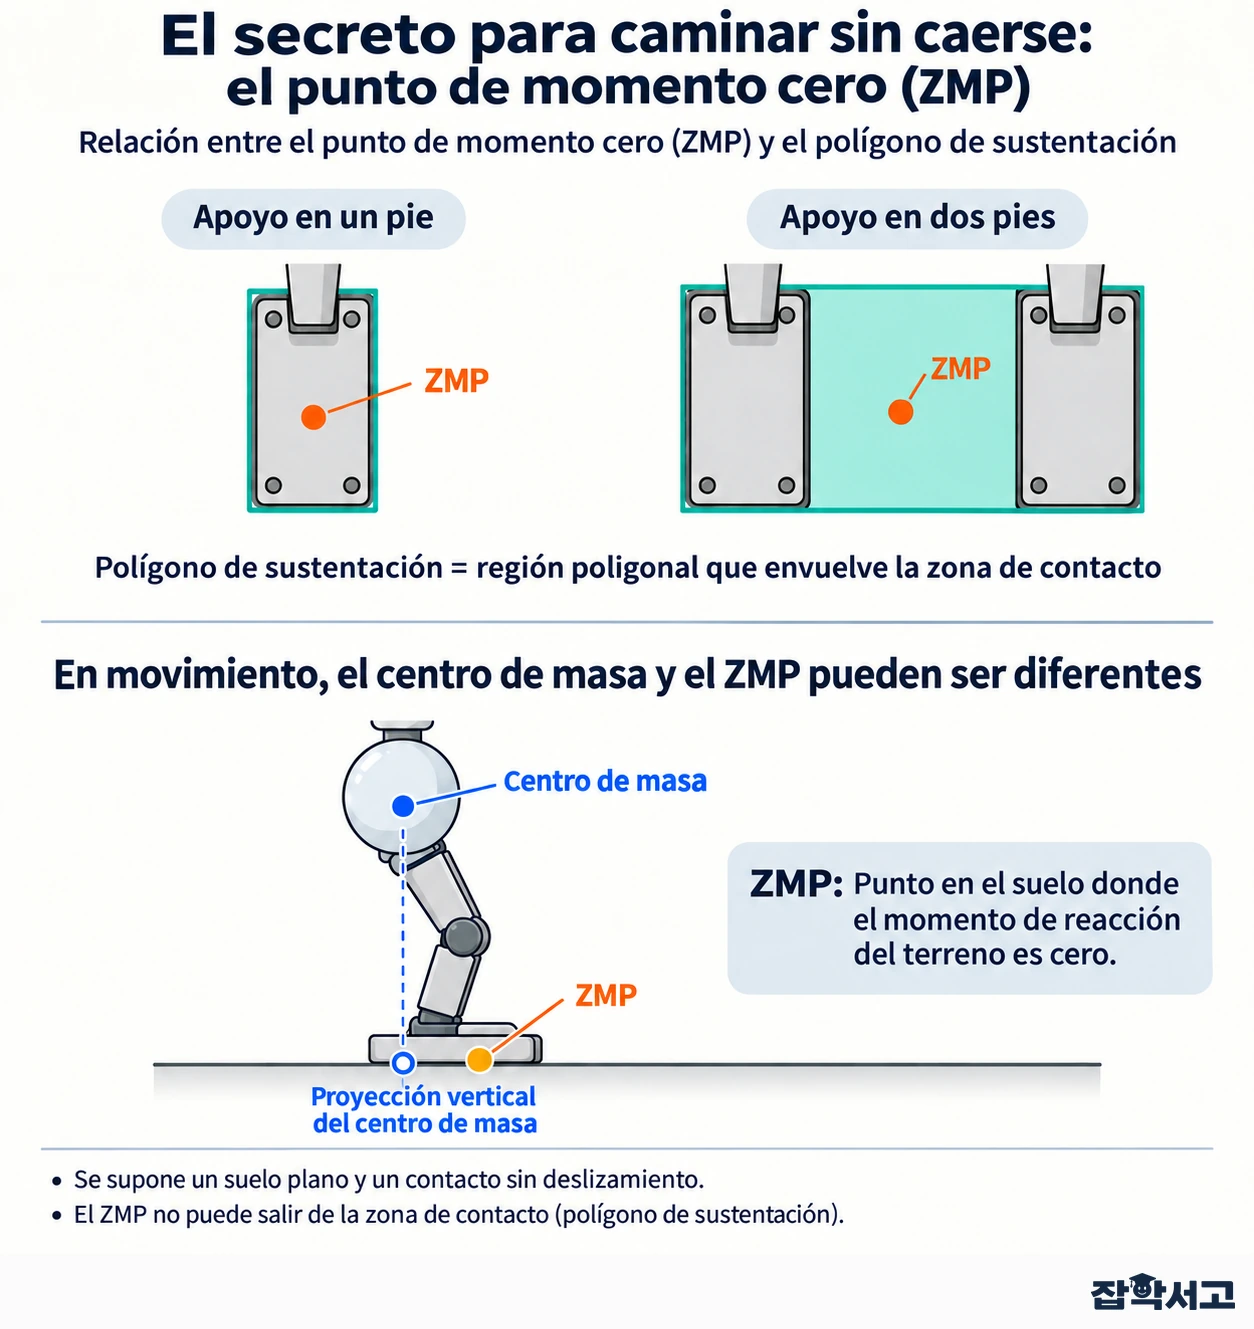
La regla básica es sencilla. Mientras el punto de momento cero permanezca dentro del polígono de sustentación, la planta del pie se mantiene apoyada en el suelo. Si persiste un momento de vuelco después de que el punto llegue al borde de la punta del pie o del talón, el pie puede girar sobre ese borde y el robot puede inclinarse.
Diferencias entre la marcha estática y la marcha dinámica

La importancia del punto de momento cero se aprecia al comparar la marcha que lo utiliza con la forma de caminar que se usaba antes. En términos generales, la marcha de los robots bípedos puede dividirse en dos tipos.
(1) Marcha estática (Static Walking)
En esta forma de caminar, la proyección vertical del centro de masa sobre el suelo permanece siempre dentro del polígono de sustentación. El robot puede detenerse en cualquier momento sin caerse, pero la marcha es muy lenta porque tiene que desplazar el cuerpo despacio a cada paso. En 1973, el Wabot 1 (WABOT-1), desarrollado en el laboratorio de Ichiro Kato de la Universidad de Waseda, en Japón, caminó de esta manera.
(2) Marcha dinámica (Dynamic Walking)
La marcha dinámica basada en el ZMP tiene en cuenta la inercia asociada al movimiento y mantiene el punto de momento cero dentro de la zona de sustentación aunque la proyección vertical del centro de masa salga momentáneamente de ella. Como aprovecha la fuerza que lleva el cuerpo hacia delante, al igual que al caminar una persona, permite una marcha mucho más rápida y natural. En 1984, el WL-10RD del mismo laboratorio aplicó este principio para mantener el equilibrio dinámico al caminar y demostró por primera vez el punto de momento cero en la práctica.
Ejemplos sencillos para entender el punto de momento cero

[Ejemplo 1] Mantener el equilibrio cuando arranca un autobús
Si estamos de pie sin sujetarnos y el autobús arranca de repente, el cuerpo se desplaza hacia atrás y el peso se concentra en los talones. Si persiste un momento de vuelco después de que el centro de presión llegue al borde del talón, el pie puede girar sobre ese borde y el cuerpo puede inclinarse hacia atrás. Al flexionar las rodillas e inclinar el torso hacia delante de manera instintiva, llevamos el punto de momento cero, que se había desplazado, de vuelta al interior de la planta del pie.
[Ejemplo 2] Sensores de tobillo de un robot humanoide
Tanto ASIMO, presentado por Honda en 2000, como HUBO, presentado en 2004 por el equipo del profesor Oh Jun-ho del KAIST, caminaban aplicando el punto de momento cero. HUBO utilizaba las señales de los sensores de fuerza y par de los tobillos y de los sensores de aceleración de las plantas de los pies para el control en tiempo real, incluido el control del ZMP, y así reducía el impacto y las oscilaciones al apoyar el pie. Caminar con las rodillas ligeramente flexionadas es otra de las formas en que estos robots ajustan su equilibrio con precisión.
Limitaciones del punto de momento cero y nuevas líneas de investigación

El punto de momento cero fue el criterio que permitió por primera vez que los robots bípedos caminaran de forma estable, aunque su alcance es limitado.
(1) Presupone un suelo plano y firme
Este criterio supone que la planta del pie se apoya de manera uniforme y sin resbalar. En superficies como la grava, el hielo o un sendero de montaña irregular, donde el pie puede resbalar o apoyarse solo por un lado, es difícil garantizar la seguridad aplicando únicamente este criterio.
(2) Se limita a una marcha cautelosa
Como el criterio está pensado para mantener el equilibrio con la planta del pie apoyada en el suelo, la marcha es conservadora. Su aplicación queda limitada a las fases de apoyo, de modo que no puede utilizarse cuando ambos pies están en el aire al correr o saltar. Además, corregir continuamente la postura con los motores de las articulaciones consume mucha energía.
Para superar estas limitaciones, los investigadores han explorado otros métodos.
- Marcha dinámica pasiva (Passive Dynamic Walking). En el método que Tad McGeer demostró en 1990, se desciende a pie por una pendiente suave sin motores, únicamente con la oscilación de las piernas y la gravedad.
- Punto de captura (Capture Point). Este concepto, propuesto en 2006 por el equipo de investigación de Jerry Pratt, indica dónde hay que apoyar el pie para detenerse tras recibir un empujón.
- Aprendizaje por refuerzo (Reinforcement Learning). El robot aprende a caminar tras caerse innumerables veces en un entorno virtual y así descubre una forma de caminar que le permite mantener el equilibrio incluso en terrenos irregulares.
El punto de momento cero permitió ver la marcha como un tira y afloja constante para evitar la caída. Hoy los robots caminan y corren de formas más variadas, pero la idea de determinar en qué punto bajo la planta del pie se concentra el equilibrio sigue siendo un punto de partida para la investigación sobre la marcha bípeda.
El primer paso de un robot bípedo consiste en saber con precisión hacia dónde actúa la fuerza que tiende a derribarlo y mantenerla dentro de la planta del pie.