Cuando un brazo robótico se extiende para agarrar una taza, si se acerca demasiado rápido a la posición deseada, se pasa de largo, y si lo hace con demasiada cautela, tarda mucho en llegar. Una persona reduce la velocidad de forma instintiva al ver la distancia que le queda, pero una máquina debe calcular cuánta fuerza aplicar en cada instante. El método más antiguo y extendido para hacer ese cálculo es el control PID.
En pocas palabras, el control PID es un método que observa la diferencia entre el objetivo y el estado actual y determina cuánta fuerza aplicar teniendo en cuenta la magnitud de esa diferencia, cuánto se ha acumulado y a qué velocidad cambia. Su nombre formal es control proporcional-integral-derivativo (Proportional-Integral-Derivative Control), y se abrevia PID por las iniciales de esos tres términos.
En este artículo veremos, por orden, cómo surgió el control PID, qué función cumple cada uno de sus tres componentes, cómo se aplica en robots y máquinas de uso cotidiano y qué limitaciones tiene.
Principios y aplicaciones del control PID
El control que se aprendió de los timoneles

La teoría del control PID surgió al buscar una forma de mantener un barco en su rumbo. En 1922, el ingeniero estadounidense de origen ruso Nicolas Minorsky analizó matemáticamente un método de control que combinaba los tres componentes en un artículo titulado «Estabilidad direccional de cuerpos gobernados automáticamente».
Minorsky observó con atención cómo un timonel experimentado gobernaba un barco. Al accionar el timón, el timonel tenía en cuenta tanto cuánto se había desviado el barco de su rumbo como la rapidez con que estaba girando. Minorsky plasmó esa intuición en ecuaciones y, al año siguiente, en 1923, probó un sistema de gobierno automático en el acorazado New Mexico de la Marina de Estados Unidos y obtuvo buenos resultados.
La importancia de este estudio radica en que convirtió una maniobra que dependía de la intuición humana en reglas que cualquiera podía seguir. Así, el mismo principio pudo aplicarse a cualquier cosa que se moviera, desde un barco hasta una máquina.
Más tarde, en 1942, los estadounidenses John Ziegler y Nathaniel Nichols publicaron unas reglas de ajuste que podían aplicarse en la práctica, y el control PID se extendió rápidamente a los equipos que regulaban la temperatura y la presión en las fábricas.
Qué hace cada uno de los tres componentes

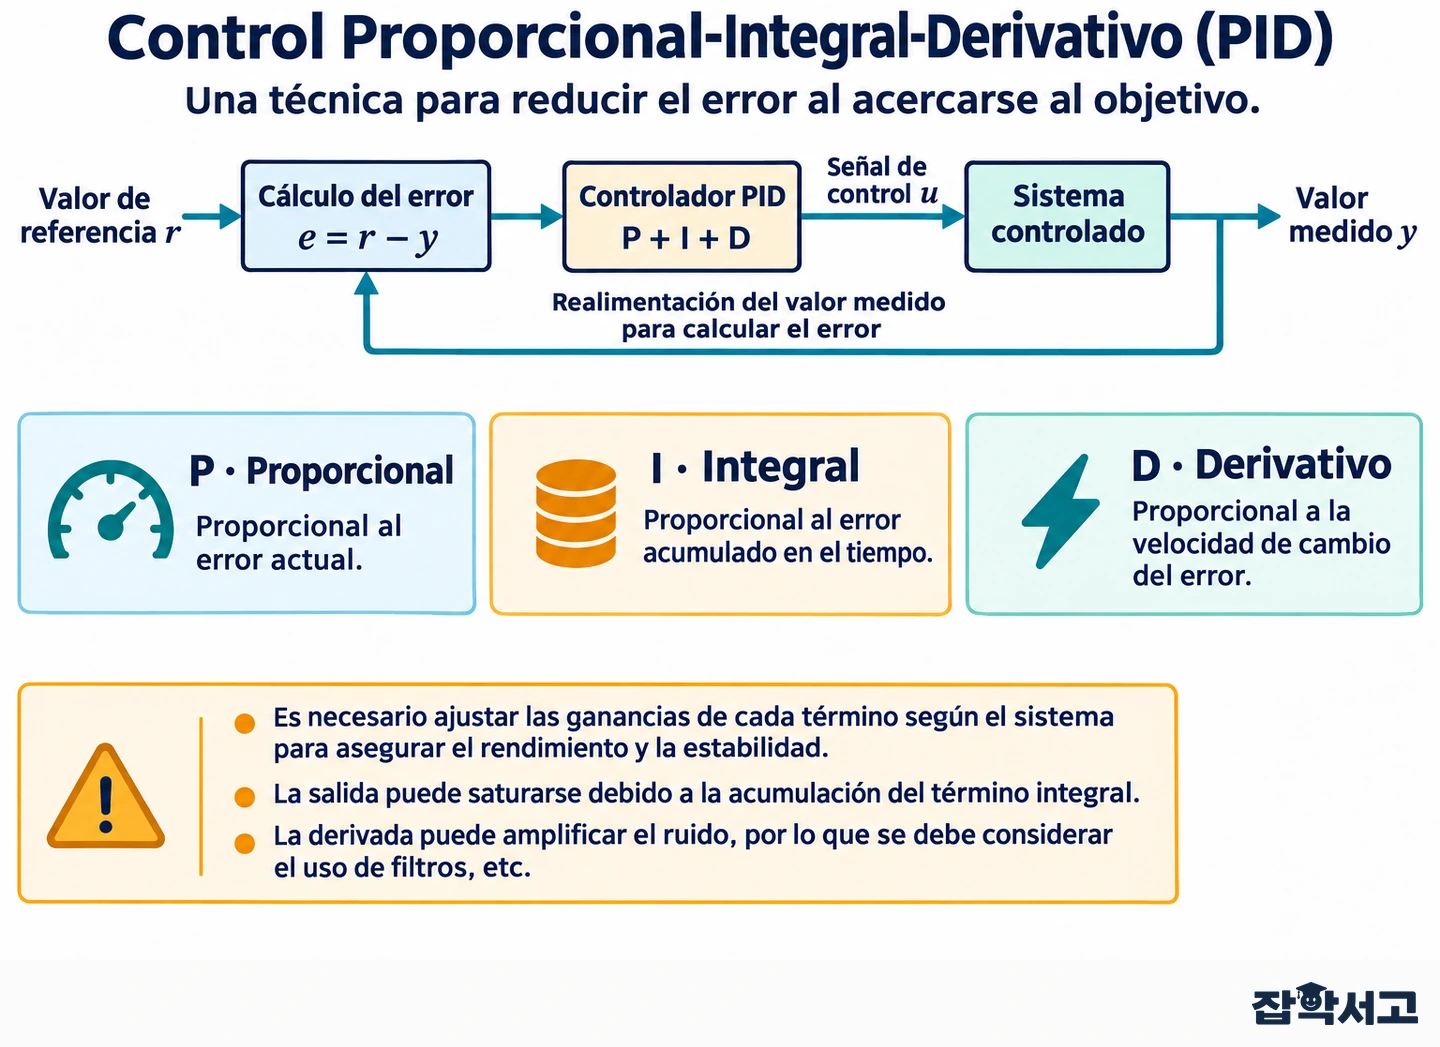
El control PID mide primero el estado actual con un sensor y calcula el error, que es la diferencia con respecto al valor de referencia. A continuación, examina ese error de tres maneras.
(1) Proporcional (Proportional)
Cuanto mayor es el error actual, mayor es la fuerza que se aplica. Es la respuesta más básica, con más fuerza cuando se está lejos del objetivo y menos cuando se está cerca. Sin embargo, con esta acción por sí sola es frecuente que el sistema se detenga justo antes de alcanzar el objetivo.
(2) Integral (Integral)
Suma el error acumulado hasta ese momento y añade su contribución a la fuerza aplicada. Tener en cuenta el error acumulado ayuda a reducir el error residual. El resultado depende de la estabilidad, los límites de salida y el ajuste de las ganancias.
(3) Derivativo (Derivative)
Observa con qué rapidez disminuye o aumenta el error. Si se ajusta correctamente, puede ayudar a reducir el rebasamiento del objetivo, aunque no siempre lo evita.
Es fácil entenderlo si imaginamos a alguien ajustando la temperatura del agua de la ducha. Si el agua está fría, gira bastante el mando (proporcional), si al cabo de un buen rato sigue tibia, lo gira un poco más (integral), y si nota que el agua se calienta rápidamente, deja de girarlo antes de tiempo (derivativo).
La salida final se obtiene multiplicando cada uno de esos tres valores por su peso correspondiente y sumando los resultados. En pocas palabras, el término proporcional mira el presente, el integral mira el pasado y el derivativo mira el futuro inmediato.
El control PID en los robots y en la vida cotidiana

Como tiene una estructura sencilla y requiere pocos cálculos, el control PID sigue presente en una proporción considerable de los dispositivos de control industrial. En robótica, también se utiliza en casi todo lo que interviene en el movimiento del cuerpo del robot.
- Control de posición articular (Joint Position Control). Hace que el motor de cada articulación de un brazo robótico industrial gire hasta el ángulo especificado y se detenga con precisión en esa posición.
- Estabilización de la orientación (Attitude Stabilization). El dron se mantiene nivelado incluso con viento ajustando continuamente la velocidad de giro de las hélices a partir de las lecturas del sensor de inclinación.
- Equilibrio (Balancing). Un robot que se sostiene sobre dos ruedas evita caerse haciendo rodar las ruedas en la dirección hacia la que se inclina su cuerpo.
- Control de velocidad de crucero (Cruise Control). El sistema de control de crucero del automóvil ajusta la potencia del motor para mantener la velocidad fijada incluso en pendientes.
La caldera de casa se basa en el mismo principio para mantener constante la temperatura interior. Sin que nos demos cuenta, numerosas máquinas reducen sus errores mediante el control PID.
Dificultades de ajuste y limitaciones

El rendimiento del control PID depende de lo bien que se ajusten los pesos de los tres componentes. Este proceso se llama sintonización (Tuning). Si los pesos se ajustan mal, la máquina puede oscilar continuamente cerca del objetivo o moverse con excesiva lentitud.
Problemas frecuentes
- Sobreimpulso (Overshoot). Si la acción proporcional o la integral es demasiado intensa, el sistema sobrepasa el objetivo y vuelve hacia él repetidamente.
- Acumulación excesiva del término integral (Integral Windup). Si el error sigue acumulándose pese al límite de fuerza del motor, puede provocar que más adelante se sobrepase ampliamente el objetivo.
- Amplificación del ruido (Noise Amplification). El término derivativo es sensible a los cambios y puede amplificar incluso pequeñas fluctuaciones en las lecturas del sensor.
Además, como el control PID solo reacciona una vez que aparece el error, sus limitaciones se hacen evidentes en robots cuyo peso cambia mucho o cuyos movimientos son complejos. Por eso, en casos difíciles como el de los robots que caminan, suele combinarse con otros métodos de control que calculan de antemano el movimiento del cuerpo.
El control PID lleva una máquina hasta su objetivo atendiendo a tres aspectos del error: su valor actual, cuánto se ha acumulado y la rapidez con que cambia. Este sencillo principio, aprendido de los timoneles hace 100 años, sigue funcionando hoy sin descanso en las articulaciones de los robots y las alas de los drones.
Medir con fidelidad la diferencia respecto al objetivo y corregirla poco a poco es el primer paso para lograr un movimiento preciso.