Imaginemos un brazo robótico industrial con seis articulaciones. Basta con que una articulación gire un poco para que todo el tramo del brazo que le sigue se mueva con ella y la mano del extremo pase a una posición completamente distinta. Para calcular este movimiento en cadena, primero hay que describir de manera sistemática cómo son las articulaciones y los eslabones del brazo. Si cada persona eligiera sus propias referencias, obtendríamos ecuaciones distintas para un mismo robot. La convención de Denavit-Hartenberg (Denavit-Hartenberg Convention) permite describir esta relación de forma ordenada con solo cuatro números por articulación.
En términos sencillos, la convención de Denavit-Hartenberg es un método que asigna un sistema de coordenadas a cada articulación de un brazo robótico en serie siguiendo reglas fijas y expresa la relación entre dos sistemas de coordenadas vecinos mediante cuatro parámetros. Jacques Denavit y Richard Hartenberg la propusieron por primera vez en 1955 para normalizar los sistemas de coordenadas de los mecanismos articulados. Se suele hablar, de forma abreviada, de notación DH o de parámetros DH. Todavía hoy figura entre las primeras herramientas que se enseñan en los libros de robótica.
Veremos por qué hizo falta esta convención, qué significa cada uno de los cuatro números, cómo se combinan para calcular la posición del extremo del brazo y cómo surgieron las variantes clásica y modificada.
Una convención para describir un brazo robótico con cuatro números
¿Por qué surgió la convención de Denavit-Hartenberg?
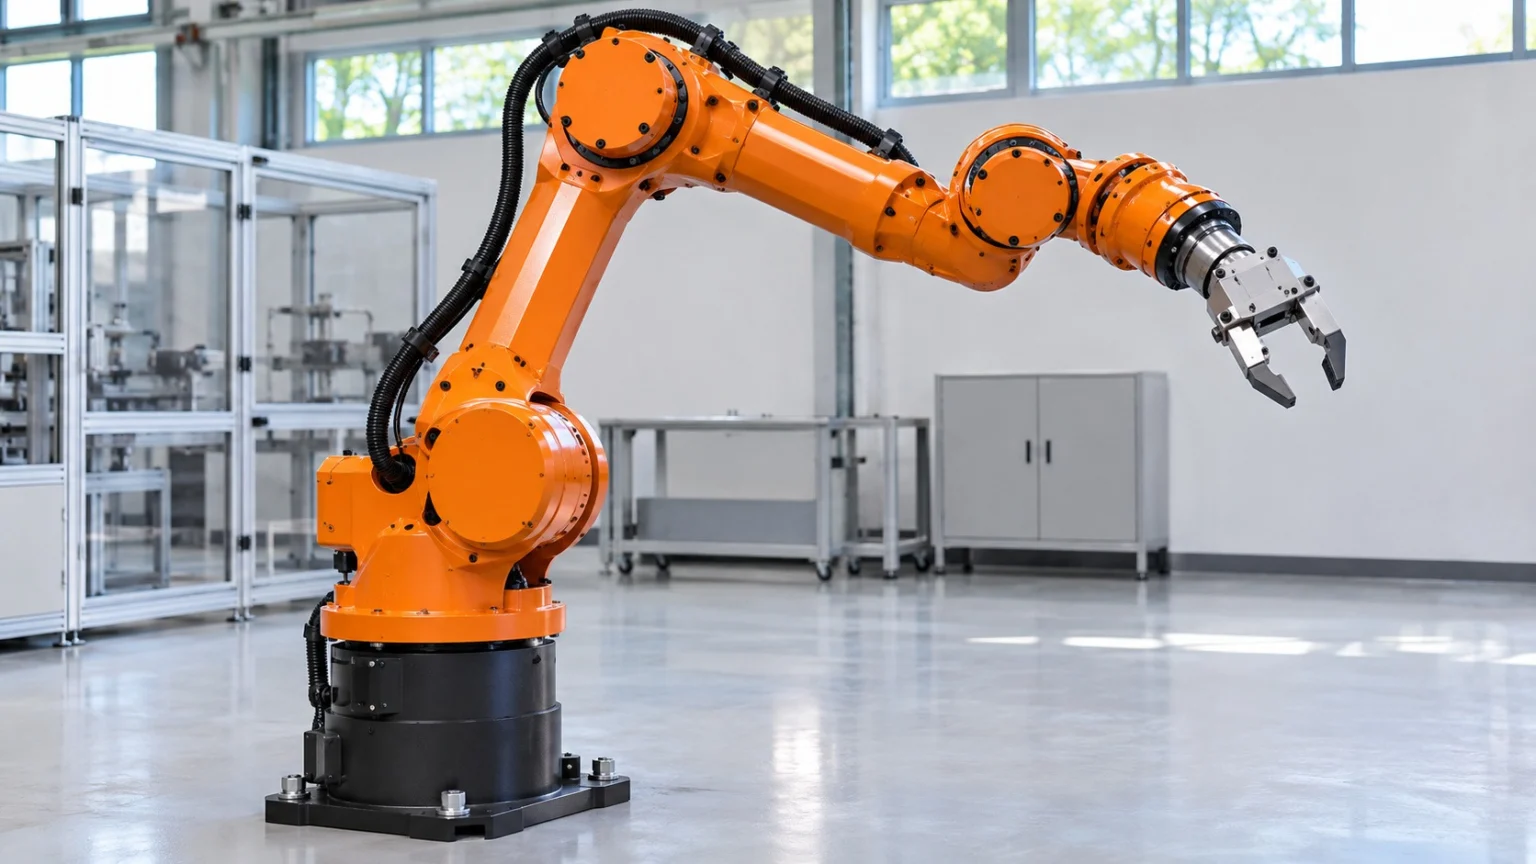
Un brazo robótico es una cadena de eslabones rígidos unidos por articulaciones. Para saber dónde está su extremo, hay que tener en cuenta la longitud y la orientación de cada eslabón, así como cuánto ha girado cada articulación. La dificultad es que, en principio, se necesitan seis valores para representar la posición y la orientación de un objeto en el espacio.
(1) Sistemas de coordenadas sin un criterio común
Antes de que se generalizara esta convención, cada investigador definía los ejes de coordenadas a su manera. Incluso al analizar una misma máquina, las ecuaciones tomaban formas distintas, lo que dificultaba comparar o revisar los resultados.
(2) La propuesta de 1955
Denavit y Hartenberg presentaron una notación matricial para mecanismos en un artículo publicado en la revista de mecánica aplicada de la Sociedad Estadounidense de Ingenieros Mecánicos. Su idea central era que, al fijar reglas para asignar los ejes de coordenadas, la relación entre eslabones vecinos podía describirse con cuatro valores en vez de seis.
(3) La llegada a la robótica
En un principio, el método estaba pensado para mecanismos articulados en general. En 1981, Richard Paul lo aplicó de forma sistemática al análisis de brazos robóticos en su libro sobre manipuladores robóticos. Así se consolidó como herramienta estándar en robótica.
Los cuatro números de cada articulación
Las reglas son sorprendentemente sencillas. Se toma como eje z el eje de rotación o la dirección de deslizamiento de cada articulación. Como eje x se toma la recta perpendicular a los ejes de dos articulaciones vecinas, es decir, su normal común. Una vez dispuestos así los ejes, solo hacen falta cuatro valores para pasar de un sistema de coordenadas al siguiente.
- El ángulo articular (Joint Angle) es el ángulo que gira el eje x alrededor del eje z anterior.
- El desplazamiento del eslabón (Link Offset) es la distancia medida a lo largo del eje z anterior hasta la siguiente normal común.
- La longitud del eslabón (Link Length) es la longitud de la normal común entre los ejes de las dos articulaciones.
- La torsión del eslabón (Link Twist) es el ángulo entre los dos ejes z medido alrededor de la normal común.
En una articulación de rotación, el ángulo articular cambia con el movimiento del motor y los otros tres valores quedan fijados por la geometría del mecanismo. En una articulación deslizante, el valor que cambia es el desplazamiento del eslabón. Así, a cada articulación le corresponden un valor variable y tres valores que definen su geometría.

Cómo encadenar las filas de la tabla para localizar el extremo del brazo
Al anotar los cuatro números en el orden de las articulaciones, con una fila por articulación, se obtiene una tabla sencilla que describe todo el brazo robótico. Con esa tabla, calcular la posición del extremo del brazo se convierte en un procedimiento mecánico.
(1) Una transformación para cada paso
Los números de cada fila se convierten en una transformación de coordenadas. El movimiento consta de cuatro pasos: un giro alrededor del eje z y un desplazamiento a lo largo de ese eje, seguidos de un desplazamiento a lo largo del eje x y un giro alrededor de este último. Esta transformación se representa mediante una matriz de 4 filas y 4 columnas que reúne la rotación y la posición.
(2) Basta con multiplicar en orden
Al multiplicar en orden las matrices que van de la base a la primera articulación, de la primera a la segunda y así sucesivamente, se obtiene una sola matriz que relaciona la base con el extremo del brazo. Basta con introducir los ángulos articulares para calcular directamente la posición y la orientación del extremo. Este es el esquema básico de la cinemática directa.
(3) Punto de partida para otros cálculos
La misma tabla se utiliza tal cual en la cinemática inversa, que parte de la pose deseada del extremo del brazo para hallar los ángulos articulares, y en los cálculos de dinámica, que tratan con velocidades y fuerzas. Por eso muchos programas de simulación robótica aceptan esta tabla como dato de entrada.
Las dos variantes de la convención, clásica y modificada
El uso generalizado de la convención también da lugar a confusiones, porque bajo el mismo nombre conviven dos variantes. Por eso, al consultar un libro o usar un programa, conviene comprobar primero qué variante sigue.
(1) Notación clásica
Es la variante original. Asigna el sistema de coordenadas de cada eslabón a la articulación situada en su extremo final. Muchos libros de texto y materiales de acceso público toman esta variante como referencia.
(2) Notación modificada
Esta es la variante que se utiliza, entre otros, en el libro de John Craig «Introducción a la robótica» (Introduction to Robotics). Asigna el sistema de coordenadas a la articulación situada al inicio del eslabón y cambia también el orden de las transformaciones. Los parámetros tienen nombres parecidos, pero ocupan lugares distintos, de modo que mezclar las dos variantes produce resultados erróneos.
(3) Límites y alternativas
Cuando los ejes de dos articulaciones vecinas son casi paralelos, la posición de la normal común queda indeterminada y hasta un pequeño error puede hacer variar mucho los valores. Por eso, en los campos que requieren una calibración precisa también se han estudiado otras formas de representación. Gracias a su sencillez y a que se puede aplicar fácilmente a mano, sigue siendo el primer método que se aprende.
El primer paso para entender la convención de Denavit-Hartenberg consiste en describir, articulación por articulación y con cuatro números para cada una, hasta un brazo robótico que parezca complicado.