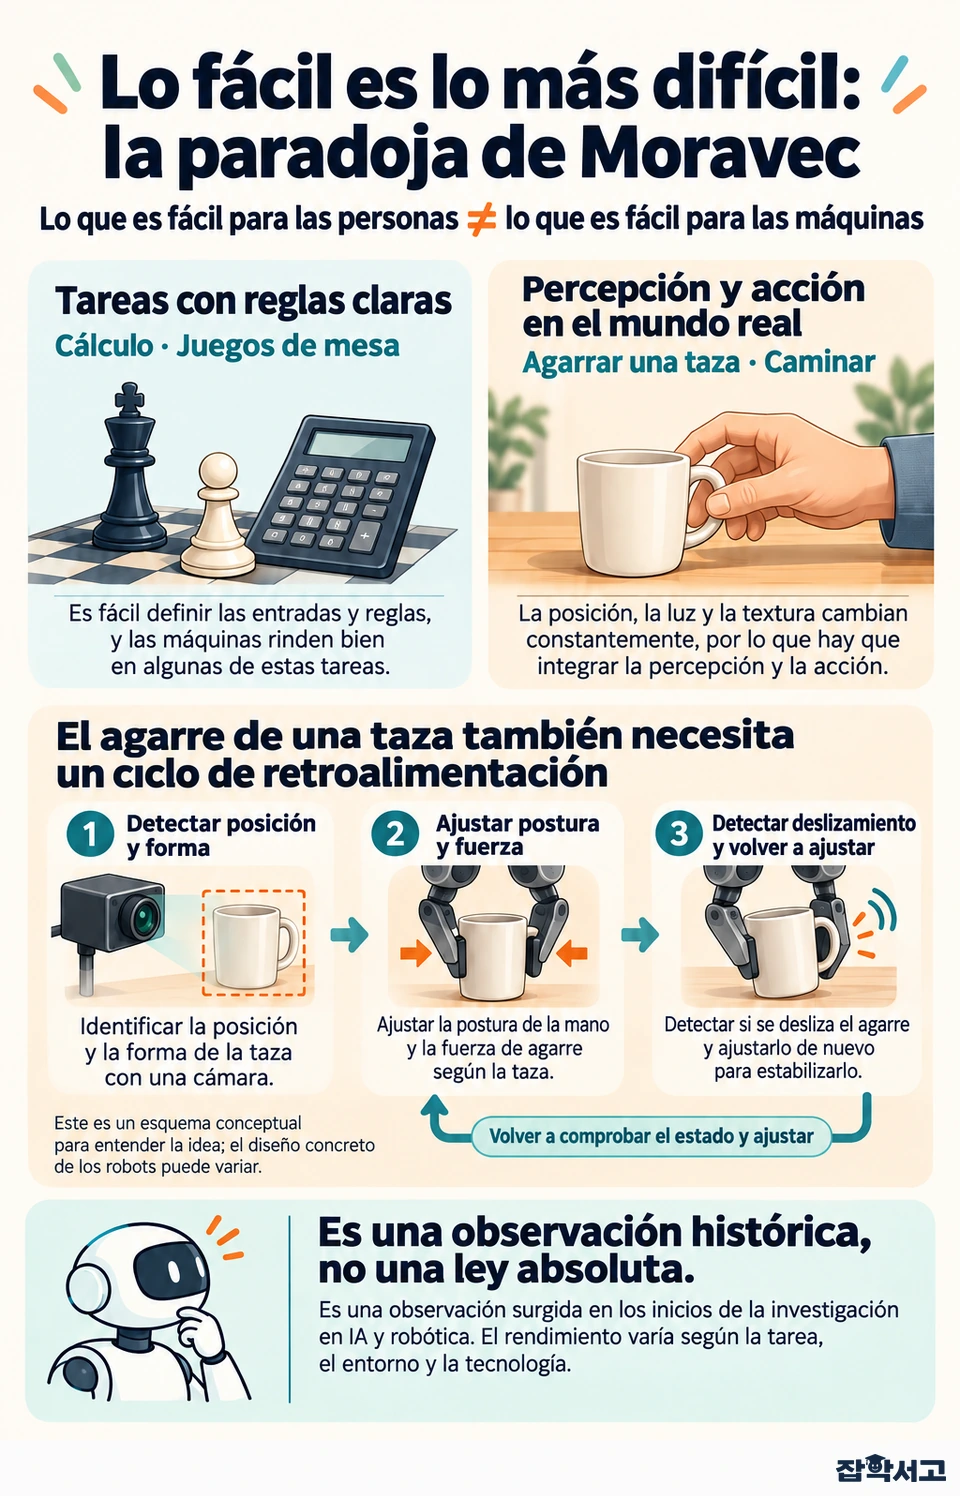
Hace ya varias décadas, una computadora venció al campeón mundial de ajedrez. Sin embargo, levantar una taza de la mesa del comedor o caminar por una habitación desordenada sin caerse sigue siendo un reto incluso para los robots de hoy. Lo que a las personas les resulta difícil es fácil para las máquinas, y lo que a las personas les resulta facilísimo es difícil para las máquinas. Esta relación invertida se conoce como la «paradoja de Moravec» (Moravec's Paradox).
En pocas palabras, la paradoja de Moravec es la observación de que «las tareas de percepción y movimiento que las personas realizan sin esfuerzo son mucho más difíciles para las máquinas que las pruebas de inteligencia o los juegos». El ingeniero en robótica Hans Moravec la formuló en un libro de 1988, y otros investigadores, como Rodney Brooks y Marvin Minsky, señalaron lo mismo en la década de 1980.
En este artículo veremos, por orden, cómo surgió la paradoja de Moravec, cómo se explica desde la evolución, qué ejemplos ofrece la robótica en la práctica y qué enseñanzas y límites tiene esta paradoja para la disciplina.
La paradoja de Moravec y por qué lo fácil es lo más difícil
¿Qué es la paradoja de Moravec?

Hans Moravec obtuvo el doctorado en la Universidad de Stanford en 1980 con una investigación sobre cómo hacer que el Stanford Cart, un robot móvil equipado con una cámara, encontrara su camino esquivando obstáculos. Después trabajó en el Instituto de Robótica de la Universidad Carnegie Mellon. Su experiencia directa construyendo una máquina capaz de ver y moverse sentó las bases de esta paradoja. Así comprobó de primera mano que incluso una computadora excelente para el cálculo tiene grandes dificultades para atravesar una habitación llena de obstáculos.
En su libro de 1988, «Hijos de la mente» (Mind Children), Moravec escribió lo siguiente.
«Es relativamente fácil conseguir que una computadora obtenga resultados de adulto en una prueba de inteligencia o en el juego de las damas, pero es difícil o imposible dotarla de las capacidades de un bebé de un año en lo que respecta a la percepción y el desplazamiento».
En 1994, el científico cognitivo Steven Pinker también señaló que la mayor lección de 35 años de investigación en inteligencia artificial era que «los problemas difíciles son fáciles y los problemas fáciles son difíciles».
¿Por qué lo fácil resulta más difícil?

Moravec explicó esta paradoja a partir de la evolución. Según él, las partes del cerebro encargadas de la percepción y el movimiento acumulan la experiencia de 10 centenas de millones de años de supervivencia en el mundo. El pensamiento abstracto, en cambio, sería una capacidad nueva que probablemente tenga menos de 10 decenas de miles de años.
- Habilidades antiguas (Evolved Skills). Son capacidades que se han perfeccionado a lo largo de mucho tiempo, como reconocer caras, desplazarse por un espacio, atrapar una pelota y distinguir voces. Están tan perfeccionadas que las ejercemos de manera inconsciente y por eso parecen fáciles.
- Habilidades nuevas (Recent Skills). Son capacidades de aparición relativamente reciente, como las matemáticas, la lógica y el ajedrez. A las personas les cuesta aprenderlas, pero sus reglas claras facilitan trasladarlas a las máquinas.
Basta con observar cómo se agarra una taza. En cuanto la ve, una persona calcula a qué distancia está y qué forma tiene, separa los dedos lo necesario para sujetarla y, si parece que va a resbalar, aumenta la fuerza del agarre en un instante. Apenas somos conscientes de este proceso, pero un robot tiene que resolver cada paso por separado mediante sensores y cálculos.
Minsky también sostenía que aquello que la mente hace mejor es lo que menos advertimos. Los procesos complejos que funcionan con fluidez apenas llegan a la conciencia, por lo que resulta más difícil reconstruirlos paso a paso y trasladarlos a una máquina.
La paradoja de Moravec en la práctica de la robótica

La paradoja se manifiesta con mayor claridad cuando los robots salen al mundo real.
(1) Jugar al ajedrez y agarrar una taza
En 1997, Deep Blue, de IBM, venció al campeón mundial Garry Kasparov. Sin embargo, agarrar sin que se caigan objetos que varían en forma, peso y grado de deslizamiento sigue siendo un reto pendiente para las manos robóticas.
(2) Competición de robots para situaciones de desastre
En la final del Robotics Challenge, organizada en 2015 por la Agencia de Proyectos de Investigación Avanzada de Defensa de Estados Unidos (DARPA), los robots se enfrentaron a tareas como conducir un automóvil, abrir una puerta y cerrar una válvula. Ganó Hubo, el robot del equipo del Instituto Avanzado de Ciencia y Tecnología de Corea (KAIST), aunque también dieron que hablar las imágenes de varios robots que se caían al abrir una puerta o al caminar.
(3) Tareas domésticas
Hasta los niños pueden aprender a doblar la ropa o lavar los platos, pero para un robot estas tareas requieren sistemas precisos de percepción y control, pues debe reconocer la forma de una tela arrugada y regular la fuerza que aplica.
Los tres casos tienen en común que exigen desenvolverse en un entorno real que cambia cada vez, más allá de aplicar reglas fijas. Basta con que cambien un poco el desnivel del suelo, la posición de un objeto o la dirección de la luz para que el robot tenga que volver a observar la situación y decidir cómo actuar.
El legado de la paradoja de Moravec en la robótica

Los primeros investigadores de inteligencia artificial, tras resolver problemas de lógica y álgebra, esperaban resolver pronto problemas «fáciles» como la visión o el sentido común, pero su pronóstico falló. Rodney Brooks le dio la vuelta a esa lección y propuso una nueva vía para construir robots, dotándolos primero de capacidades de percepción y acción antes de incorporar el razonamiento complejo. Más tarde también cofundó iRobot, la empresa conocida por el robot aspirador Roomba. Hoy, los investigadores prueban métodos para que los robots aprendan movimientos mediante simulaciones y grandes cantidades de datos de demostraciones, pero aún son pocos los robots que se mueven con la destreza de una persona en situaciones diversas fuera del laboratorio.
También hay objeciones a tratar esta paradoja como una ley. En 1983, el pionero de la inteligencia artificial Allen Newell criticó esta idea y la calificó de «mito». Por su parte, el informático Arvind Narayanan consideró que la paradoja refleja ante todo en qué han centrado sus esfuerzos los investigadores y tiene un alcance más limitado para predecir qué problemas serán fáciles o difíciles.
La paradoja de Moravec nos recuerda que capacidades que damos por sentadas, como ver, agarrar objetos y caminar, son en realidad habilidades complejas moldeadas a lo largo de mucho tiempo. Por eso, construir robots también supone redescubrir lo asombroso que es el cuerpo humano.
Reconocer primero la dificultad que encierran las tareas que parecen más fáciles es el primer paso de la robótica orientada a trabajar junto a las personas.