
¿Alguna vez has visto en una juguetería cómo un muñeco pequeño, al colocarlo sobre una tabla inclinada, baja dando pasos tambaleantes sin tener cuerda ni pilas? Aunque nadie lo maneje, las patas avanzan por turnos y el muñeco solo se detiene cuando se acaba la pendiente. Parece un juguete sencillo, pero encierra un secreto importante sobre cómo caminamos las personas.
Los especialistas en robótica estudiaron en serio este principio y construyeron una máquina que camina sin motores ni controladores, solo gracias a la gravedad y la inercia. La idea de que la marcha surge por sí sola cuando la forma del cuerpo y la distribución del peso son adecuadas se conoce como «marcha dinámica pasiva (Passive Dynamic Walking)».
En este artículo veremos qué es la marcha dinámica pasiva y cómo surgió, qué principios permiten que una máquina camine por sí sola, qué robots llegaron a caminar en terreno llano y cuáles son las aportaciones y los límites de esta investigación.
Principios y evolución de la marcha dinámica pasiva, una técnica para caminar sin esfuerzo
¿Qué es la marcha dinámica pasiva?

En la marcha dinámica pasiva, las propiedades físicas de las piernas y del cuerpo generan el paso, en lugar de instalar un motor en cada articulación para fijar su ángulo por separado. Aquí, «pasiva» significa que la máquina no genera fuerza por sí misma.
(1) El experimento de McGeer
En 1990, Tad McGeer, de la Universidad Simon Fraser de Canadá, publicó en una revista científica internacional un artículo titulado «Marcha dinámica pasiva». Construyó una máquina bípeda y demostró que, una vez puesta en marcha en una pendiente suave, podía bajar de forma estable con un paso bastante parecido al humano, sin necesidad de un control especial ni de un aporte de energía.
(2) Diferencia respecto al método predominante
En aquella época, la mayoría de los robots caminantes controlaban con precisión el ángulo de cada articulación en todo momento. En un caminante dinámico pasivo, en cambio, ninguna articulación se controla directamente. A los investigadores les sorprendió que una máquina formada únicamente por piezas rígidas y articulaciones pudiera caminar.
(3) Del juguete a la investigación
Al comienzo de su artículo, McGeer incluyó un dibujo de un juguete de dos patas que bajaba caminando por una pendiente. Aunque estos juguetes existían desde hacía mucho tiempo, la aportación de McGeer fue analizar su movimiento mediante las leyes de la física, calcular el período y la estabilidad de la marcha y usar esos resultados como punto de partida para diseñar robots.
Cómo logra caminar por sí sola la máquina

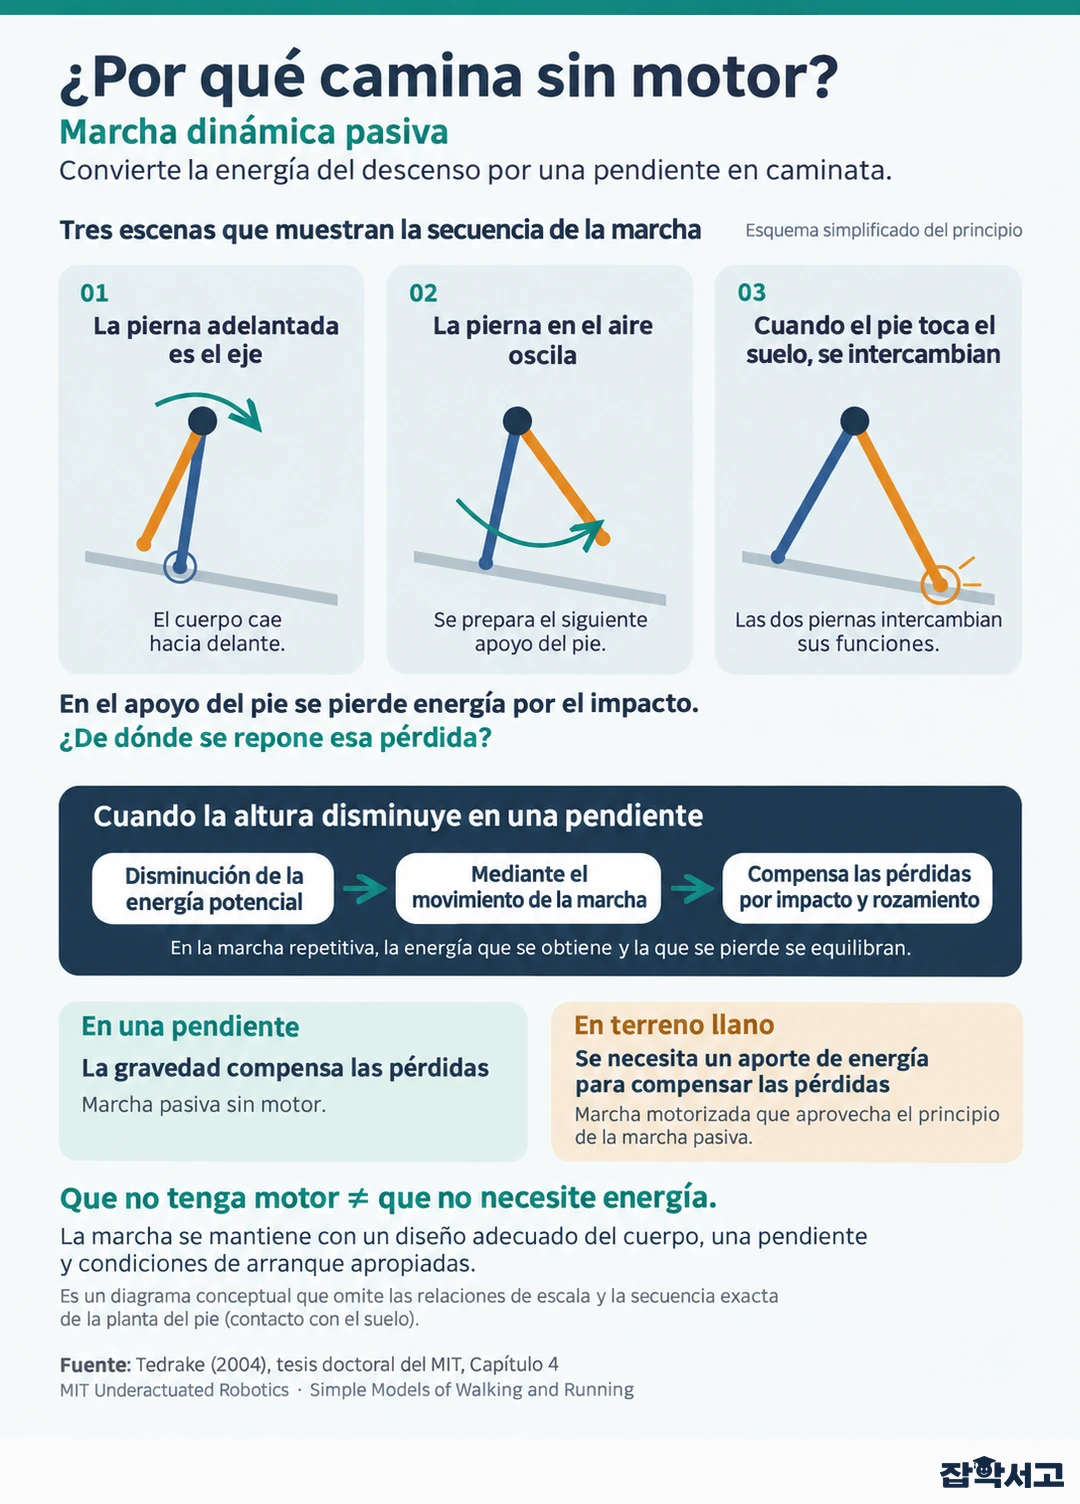
A medida que el caminante pasivo baja por la pendiente, los pasos se suceden gracias a la interacción de varios fenómenos físicos.
- Péndulo invertido (Inverted Pendulum): la pierna apoyada hace que el cuerpo se incline hacia delante y describa un arco circular alrededor del pie.
- Péndulo oscilante (Swinging Pendulum): la pierna que está en el aire oscila por sí sola hacia delante como un péndulo de reloj suspendido de la articulación de la cadera.
- Impacto del talón (Heel Strike): cuando el pie adelantado toca el suelo, se pierde un poco de energía y las dos piernas intercambian sus funciones.
(1) La gravedad repone la energía
La energía que se pierde cada vez que el pie toca el suelo se repone con la energía potencial que se aprovecha al descender poco a poco por la pendiente. Cuando la cantidad que se pierde coincide con la que se obtiene, los pasos continúan a un ritmo constante.
(2) Una marcha que recupera su ritmo por sí sola
Si la longitud de las piernas, el centro de gravedad y la curvatura de la planta de los pies son adecuados, el caminante recupera su ritmo inicial en pocos pasos aunque sufra un pequeño desequilibrio. La estabilidad proviene del diseño del cuerpo en vez de depender de un controlador.
Es fácil entenderlo si pensamos en un columpio. Cuando nos columpiamos, basta con flexionar un poco las rodillas y volver a estirarlas en el momento adecuado, sin tirar de las cuerdas con las manos. Así damos impulso al columpio siguiendo su ritmo natural de oscilación. El caminante pasivo también camina al ritmo al que su cuerpo tiende a oscilar.
De la pendiente al terreno llano, la evolución de los robots caminantes

La mayor limitación de los caminantes pasivos era que solo podían caminar en una pendiente. Los investigadores resolvieron el problema añadiendo un pequeño aporte de potencia en sustitución de la gravedad.
(1) Tres robots en 2005
En 2005, equipos de investigación de la Universidad Cornell, en Estados Unidos, la Universidad Tecnológica de Delft, en los Países Bajos, y el Instituto Tecnológico de Massachusetts (MIT), en Estados Unidos, presentaron conjuntamente en la revista Science tres robots que caminaban en terreno llano. Todos se basaban en caminantes pasivos a los que solo se les había añadido un aporte mínimo de potencia.
(2) Un consumo de energía tan bajo como el humano
El robot de Cornell apenas hacía fuerza, salvo cuando un pie tocaba el suelo y el tobillo del lado opuesto daba un empuje contra el suelo. Teniendo en cuenta el peso y la distancia recorrida, su consumo de energía era similar al de una persona al caminar. Con el mismo criterio, se estimó que el consumo del ASIMO de Honda era más de diez veces el del robot de Cornell.
(3) Un robot que camina durante horas
Ranger, un robot del laboratorio del profesor Andy Ruina en la misma Universidad Cornell, se construyó a partir de un modelo sencillo de marcha. En el mes 5 de 2011, con una sola carga, caminó durante 30 horas y 49 minutos. Dio algo más de 18 decenas de millar y 6 millares de pasos y recorrió unos 65 km.
Aportaciones y límites de la marcha dinámica pasiva

La marcha dinámica pasiva es una técnica para construir robots caminantes y también una forma de comprender la marcha humana.
(1) Un modelo de la marcha humana
Al caminar, las personas también aprovechan en gran medida la oscilación natural de las piernas, en vez de impulsarlas una a una con los músculos. Por eso, esta investigación sirve de referencia para diseñar prótesis de pierna, equipos de rehabilitación y dispositivos de asistencia que se llevan puestos.
(2) Retos pendientes
Estos robots tienen dificultades en terrenos irregulares, en escaleras y ante cambios bruscos de dirección. Por eso, hoy también se estudian métodos que aprovechan la oscilación natural del cuerpo y solo añaden control en los momentos necesarios.
(3) Comparación con el método del punto de momento cero
El método del punto de momento cero (Zero Moment Point) calcula continuamente el punto de equilibrio de las fuerzas bajo la planta del pie para evitar caídas durante la marcha. Es estable, aunque consume mucha energía. La marcha dinámica pasiva es eficiente porque en cada paso el cuerpo cae ligeramente y recupera el apoyo. En la práctica, ambos métodos tienden a compensar las limitaciones del otro.
La marcha dinámica pasiva muestra que el control inteligente no siempre es la solución. Con un buen diseño del cuerpo, las leyes de la física se encargan de buena parte del trabajo.
Dejar que el cuerpo siga su movimiento natural en lugar de intentar controlar cada movimiento es el primer paso para diseñar robots ligeros y eficientes.


