Giả sử có một cánh tay robot công nghiệp với sáu khớp. Chỉ cần một khớp xoay một chút, cả đoạn cánh tay phía sau cũng chuyển động theo, và bàn tay ở đầu mút dịch sang một vị trí hoàn toàn khác. Để tính chuỗi chuyển động này, trước hết phải ghi lại hình dạng từng khớp và từng đốt theo một cách đã thống nhất. Nếu mỗi người tự chọn chuẩn riêng, cùng một robot cũng sẽ ra các phương trình khác nhau. Lời hứa sắp xếp gọn mối quan hệ đó chỉ bằng bốn con số cho mỗi khớp—đó chính là ‘Quy ước Denavit-Hartenberg (Denavit-Hartenberg Convention)’.
Nói đơn giản, quy ước Denavit-Hartenberg nghĩa là ‘phương pháp gắn hệ tọa độ lên từng khớp của cánh tay robot nối tiếp theo một quy tắc cố định, và biểu diễn quan hệ giữa hai hệ tọa độ lân cận bằng bốn tham số’. Năm 1955, Jacques Denavit (Jacques Denavit) và Richard Hartenberg (Richard Hartenberg) lần đầu đề xuất để chuẩn hóa hệ tọa độ cho các liên kết cơ khí. Thường được gọi tắt là quy ước DH hay tham số DH, và đến nay vẫn là công cụ học đầu tiên trong sách giáo khoa robot.
Trong tư liệu này, chúng ta sẽ lần lượt xem vì sao quy ước này cần thiết, bốn con số mỗi cái nghĩa gì, cách nối các số để tìm vị trí đầu cuối, và chuyện phân nhánh dạng cổ điển với dạng sửa đổi.
Lời hứa ghi cánh tay robot bằng bốn con số
Vì sao quy ước Denavit-Hartenberg ra đời?
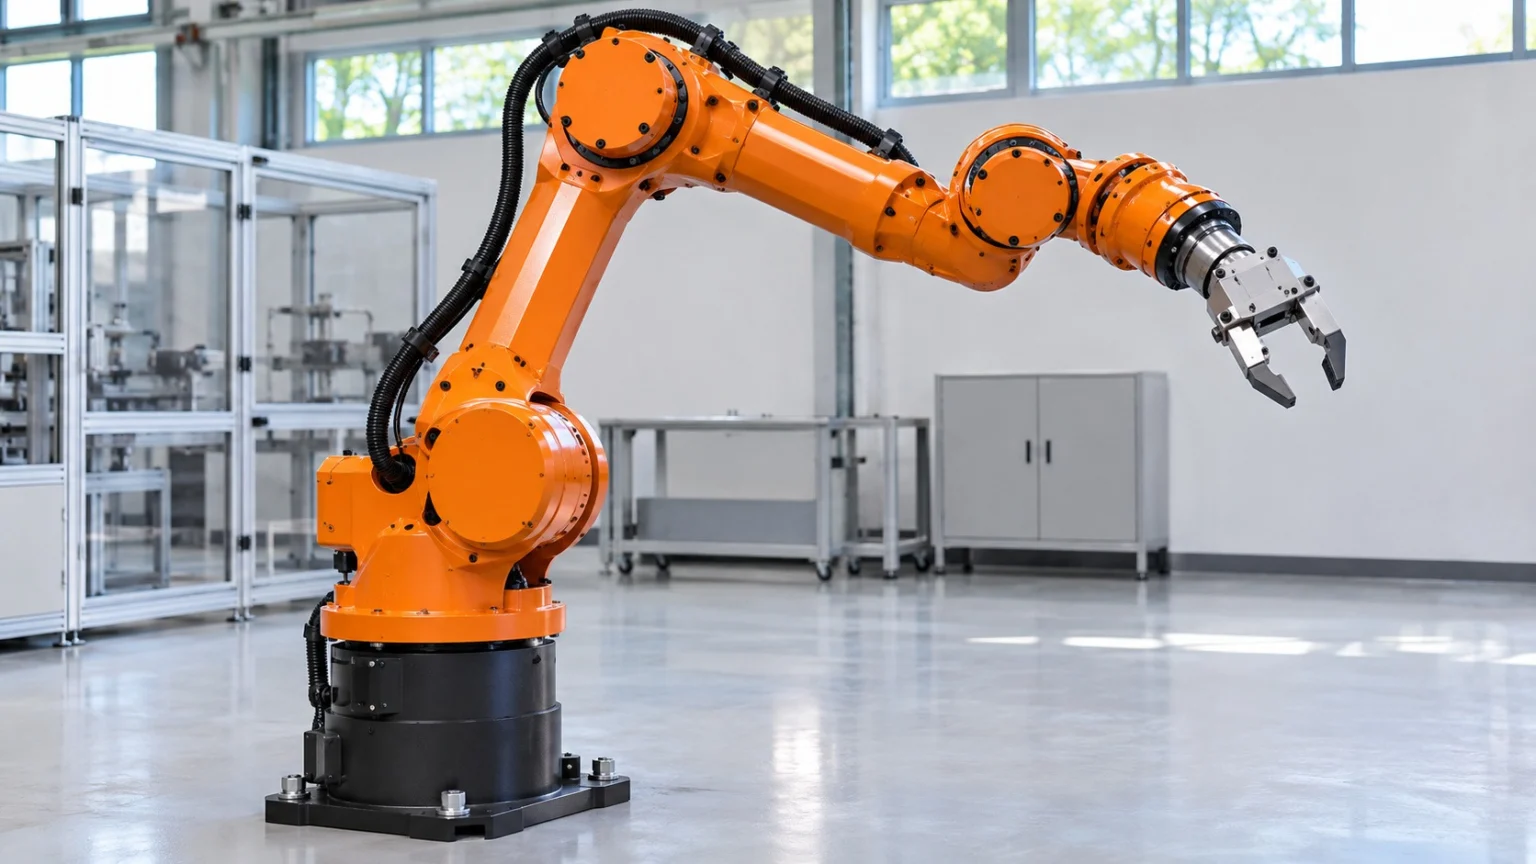
Cánh tay robot là một chuỗi các đốt cứng nối nhau bằng khớp. Để biết đầu cuối ở đâu, phải tính cả chiều dài và hướng từng đốt, cùng mức xoay của từng khớp. Vấn đề là để biểu diễn vị trí và hướng của một vật trong không gian vốn cần sáu giá trị.
(1) Hệ tọa độ mỗi người một kiểu
Trước khi quy ước ổn định, mỗi nhà nghiên cứu gắn trục tọa độ theo cách khác nhau. Phân tích cùng một máy cũng ra dạng phương trình khác, khiến việc so sánh hay kiểm tra kết quả trở nên khó.
(2) Đề xuất năm 1955
Denavit và Hartenberg đưa ra ký pháp cơ cấu dùng ma trận trong bài báo trên tạp chí cơ học ứng dụng của ASME. Điểm cốt lõi là: khi đã cố định quy tắc gắn trục, quan hệ giữa các đốt lân cận có thể rút từ sáu giá trị xuống còn bốn.
(3) Thời kỳ sang lĩnh vực robot
Ban đầu đây là phương pháp cho các liên kết cơ khí nói chung. Năm 1981, Richard Paul (Richard Paul) dùng quy ước này một cách hệ thống để phân tích cánh tay robot trong sách về robot manipulator, và nó trở thành công cụ chuẩn của ngành robot.
Bốn con số gắn vào mỗi khớp
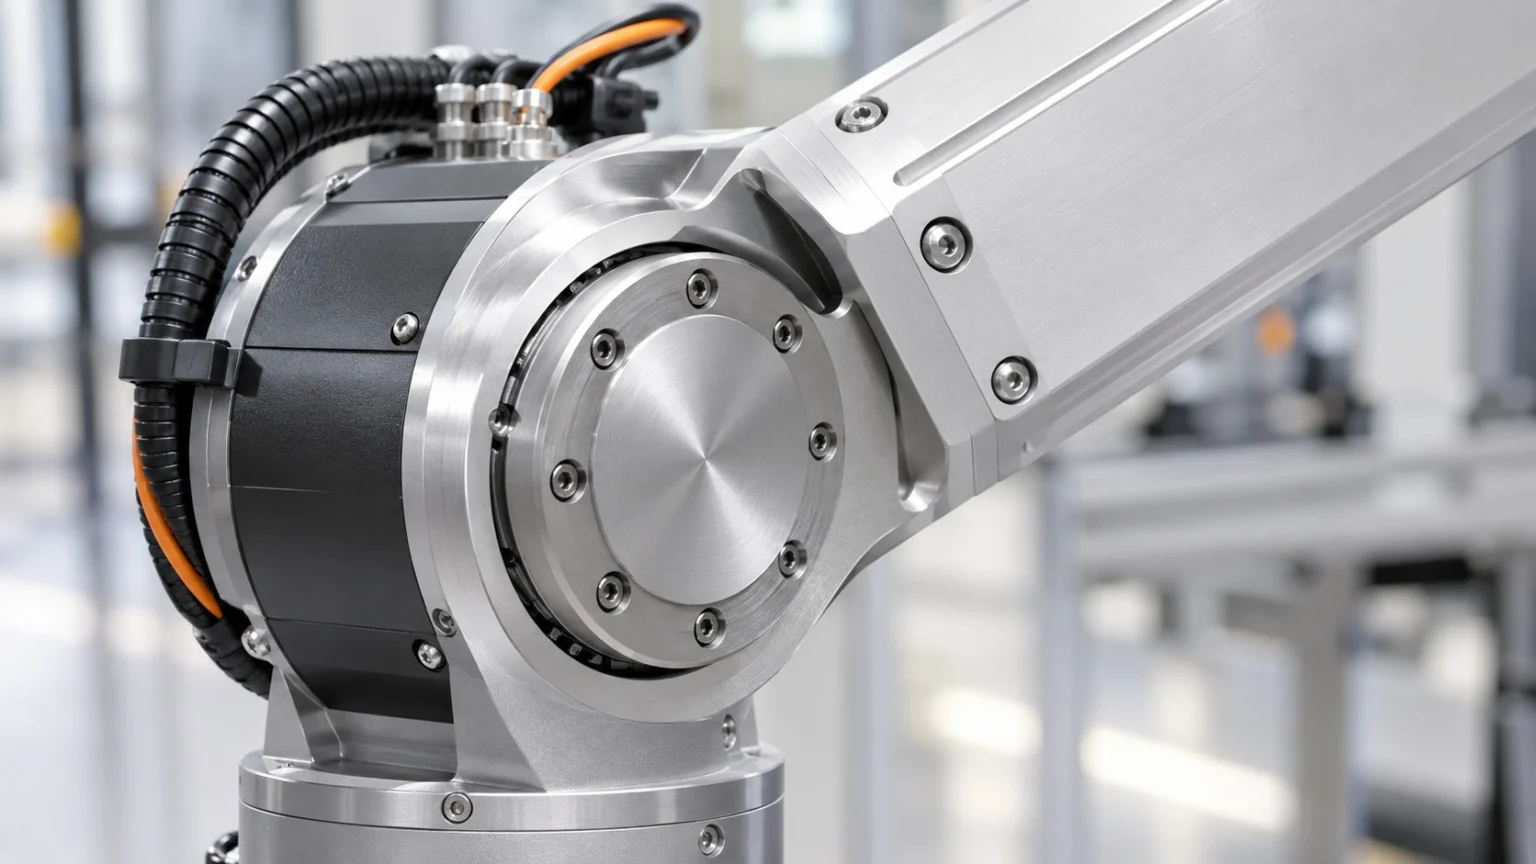
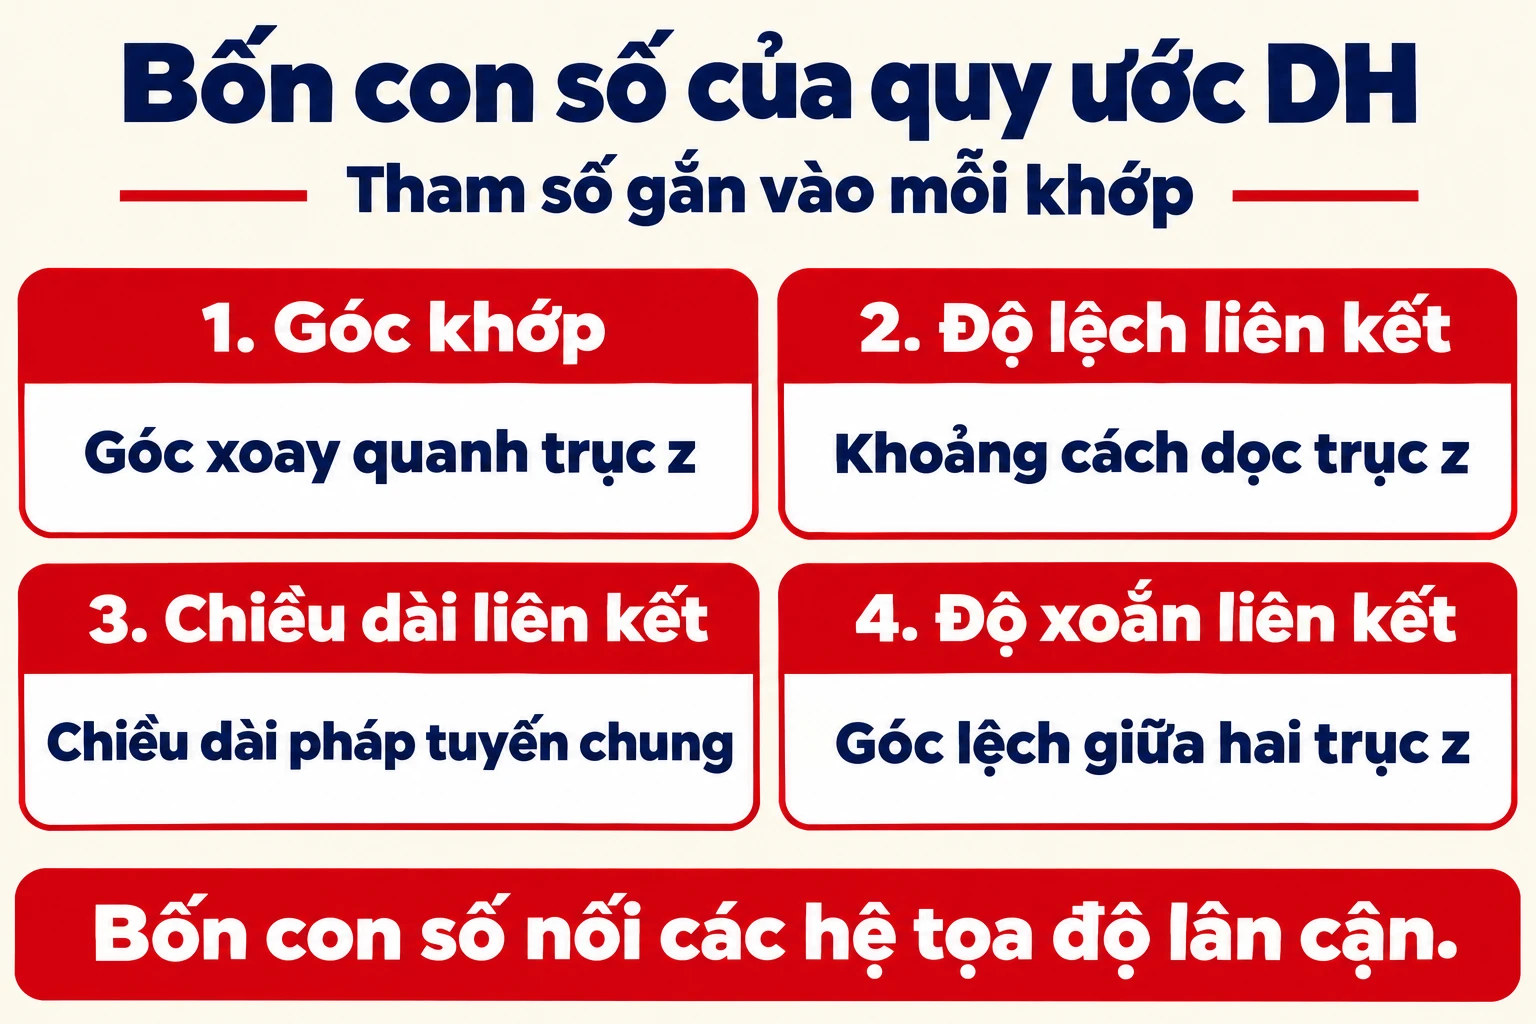
Quy tắc bất ngờ đơn giản. Lấy trục quay hoặc hướng trượt của mỗi khớp làm trục z, và lấy pháp tuyến chung—đường vuông góc với cả hai trục khớp lân cận—làm trục x. Khi các trục đã khớp như vậy, chỉ còn đúng bốn giá trị để chuyển từ hệ tọa độ này sang hệ kế tiếp.
- Góc khớp (Joint Angle): Góc mà trục x đã xoay quanh trục z trước đó.
- Độ lệch liên kết (Link Offset): Khoảng cách dọc theo trục z trước đó đến pháp tuyến chung kế tiếp.
- Chiều dài liên kết (Link Length): Chiều dài pháp tuyến chung giữa hai trục khớp.
- Độ xoắn liên kết (Link Twist): Góc mà hai trục z lệch nhau quanh pháp tuyến chung.
Nếu là khớp quay, góc khớp đổi theo động cơ còn ba số còn lại cố định theo hình dạng máy. Nếu là khớp trượt, ngược lại, độ lệch liên kết là giá trị biến thiên. Kết cục mỗi khớp mang một số chuyển động và ba số định hình.
Nối bảng để tìm đầu cuối
Viết bốn con số theo thứ tự khớp sẽ tạo ra một bảng đơn giản—mỗi dòng một khớp—chứa cả cánh tay robot. Chỉ với bảng đó, việc tính vị trí đầu cuối trở thành quy trình máy móc.
(1) Phép biến đổi đi từng ô
Các số trên mỗi dòng trở thành một phép biến đổi tọa độ: bốn bước chuyển động gồm xoay và dịch dọc z, rồi dịch và xoay dọc x. Phép biến đổi này được xếp thành ma trận 4 hàng 4 cột chứa cả quay lẫn vị trí.
(2) Nhân lần lượt là xong
Nhân lần lượt các ma trận từ đế đến khớp thứ nhất, từ khớp thứ nhất đến thứ hai… sẽ ra một ma trận quan hệ từ đế đến đầu cuối. Chỉ cần đưa góc khớp vào là vị trí và hướng đầu cuối được tính ngay. Đó là khung cơ bản của động học thuận.
(3) Điểm xuất phát cho tính toán khác
Cùng một bảng cũng dùng nguyên cho động học ngược—lấy góc khớp từ tư thế đầu cuối mong muốn—và cho động lực học xử lý vận tốc và lực. Nhiều chương trình mô phỏng robot nhận bảng này làm đầu vào cũng vì thế.
Dạng cổ điển và dạng sửa đổi: hai nhánh của lời hứa
Càng được dùng rộng, càng có nhầm lẫn. Hai cách cùng mang một tên. Đó là lý do khi mở sách hay chương trình, trước hết phải kiểm xem nó theo phía nào.
(1) Quy ước cổ điển
Theo cách gốc, hệ tọa độ của mỗi đốt được gắn ở khớp phía đầu xa của đốt đó. Nhiều sách giáo khoa và tài liệu mở giải thích theo chuẩn này.
(2) Quy ước sửa đổi
Cách dùng trong sách như Introduction to Robotics (Introduction to Robotics) của John Craig (John Craig): gắn hệ tọa độ ở khớp phía đầu gần của đốt và cũng đổi thứ tự biến đổi. Tên tham số giống nhau nhưng chỗ điền khác, trộn hai cách sẽ ra kết quả sai.
(3) Giới hạn và lựa chọn khác
Khi hai trục khớp lân cận gần song song, vị trí pháp tuyến chung không xác định và sai số nhỏ cũng làm giá trị dao động mạnh. Vì vậy ở lĩnh vực cần hiệu chỉnh chính xác, các cách biểu diễn khác cũng được nghiên cứu song song. Dù vậy, nhờ đơn giản và dễ theo dõi bằng tay, nó vẫn là phương pháp học đầu tiên.
Dù cánh tay robot trông phức tạp, cứ viết lần lượt bốn con số cho mỗi khớp—đó là bước đầu để hiểu quy ước Denavit-Hartenberg.