मान लीजिए कि छह जोड़ों वाला एक औद्योगिक रोबोट आर्म है। एक जोड़ थोड़ा भी घूमे तो उसके पीछे जुड़ी पूरी बाँह साथ चलती है, और सिरे वाला हाथ बिल्कुल दूसरी जगह पहुँच जाता है। इस श्रृंखलाबद्ध गति की गणना के लिए पहले प्रत्येक जोड़ और बाँह की कड़ी का आकार एक निर्धारित तरीके से लिखना पड़ता है। अगर हर व्यक्ति अपना मानदंड खुद चुन ले, तो एक ही रोबोट पर अलग-अलग समीकरण निकलेंगे। हर जोड़ पर केवल चार संख्याओं से इस संबंध को साफ़-सुथरा व्यवस्थित करने का वादा—वही है ‘डेनाविट-हार्टेनबर्ग संकेत-विधि (Denavit-Hartenberg Convention)’।
सरल भाषा में, डेनाविट-हार्टेनबर्ग संकेत-विधि का अर्थ है ‘शृंखलाबद्ध रोबोट आर्म के प्रत्येक जोड़ पर निश्चित नियम से निर्देशांक तंत्र लगाना, और दो पड़ोसी तंत्रों के संबंध को चार प्राचलों से व्यक्त करने की विधि’। 1955 में जैक डेनाविट (Jacques Denavit) और रिचर्ड हार्टेनबर्ग (Richard Hartenberg) ने यांत्रिक कड़ियों के निर्देशांक तंत्रों को मानकीकृत करने के लिए इसे पहली बार प्रस्तावित किया। अक्सर इसे DH संकेत-विधि या DH प्राचल कहा जाता है, और आज भी रोबोटिक्स की पाठ्यपुस्तकों में सबसे पहले सीखा जाने वाला उपकरण माना जाता है।
इस सामग्री में हम क्रम से देखेंगे कि यह संकेत-विधि क्यों ज़रूरी हुई, चार संख्याएँ क्रमशः क्या बताती हैं, संख्याओं को जोड़कर सिरे की स्थिति कैसे मिलती है, और शास्त्रीय व संशोधित रूपों के अलग होने तक की कहानी।
चार संख्याओं से रोबोट आर्म लिखने का वादा
डेनाविट-हार्टेनबर्ग संकेत-विधि क्यों बनी?
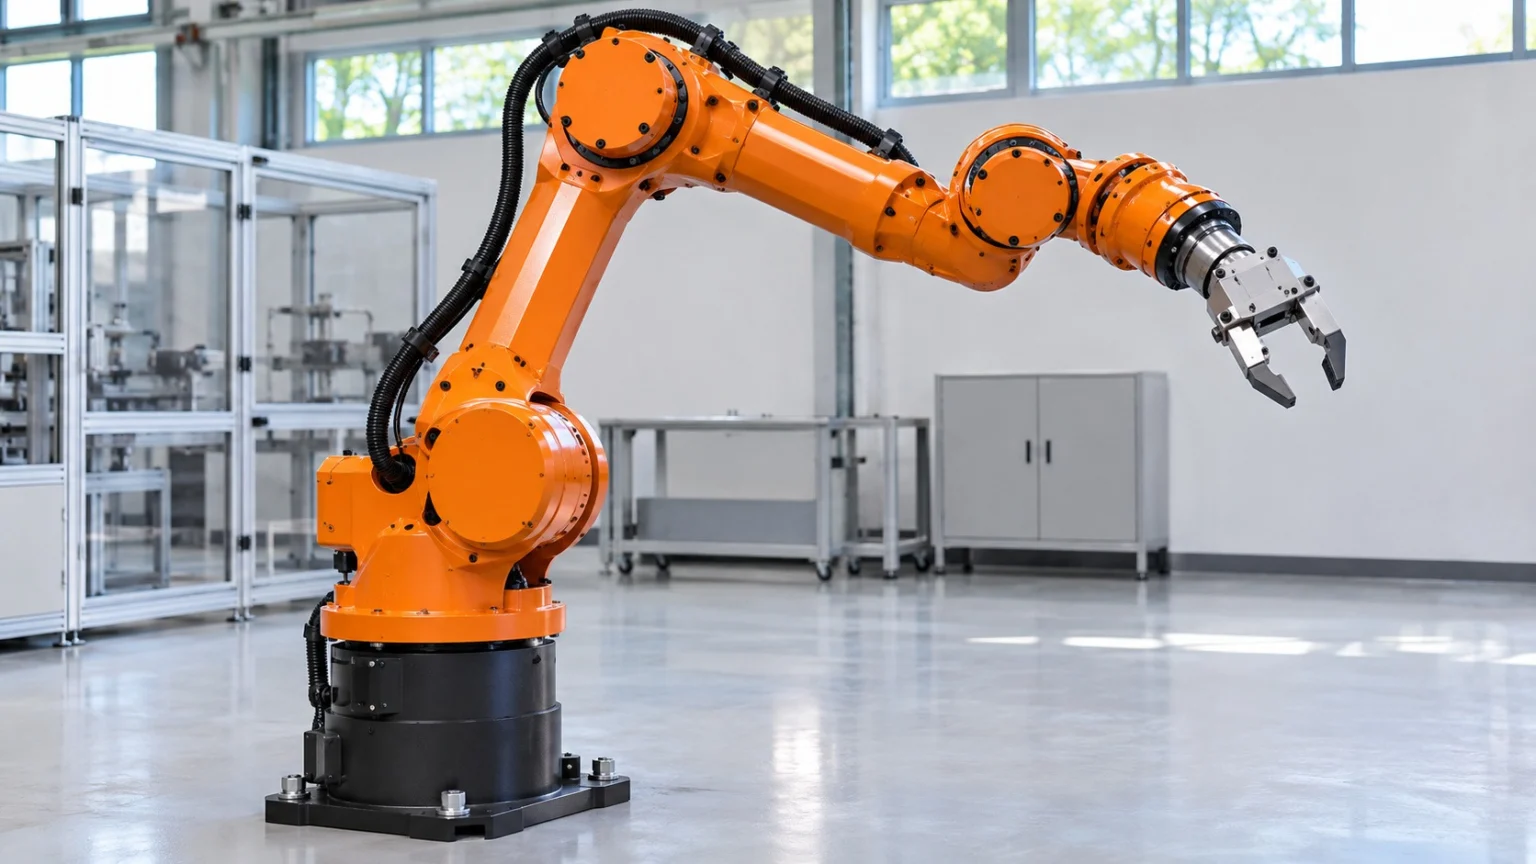
रोबोट आर्म कठोर कड़ियों की वह शृंखला है जो जोड़ों से जुड़ी होती है। सिरे की स्थिति जानने के लिए हर कड़ी की लंबाई व दिशा तथा हर जोड़ के घूमने की मात्रा गिननी पड़ती है। समस्या यह है कि अंतरिक्ष में किसी वस्तु की स्थिति और अभिविन्यास बताने के लिए मूलतः छह मान चाहिए।
(1) अलग-अलग निर्देशांक तंत्र
संकेत-विधि के जड़ने से पहले हर शोधकर्ता अक्षों को अलग तरीके से लगाता था। एक ही मशीन का विश्लेषण करने पर भी समीकरणों का रूप अलग रहता, जिससे परिणामों की तुलना या जाँच कठिन थी।
(2) 1955 का प्रस्ताव
डेनाविट और हार्टेनबर्ग ने अमेरिकी मैकेनिकल इंजीनियर्स सोसाइटी के अनुप्रयुक्त यांत्रिकी जर्नल में छपे शोधपत्र में आव्यूह-आधारित किनेमैटिक संकेत-विधि प्रस्तुत की। मूल बात यह थी कि अक्ष लगाने के नियम तय कर लेने पर पड़ोसी कड़ियों के बीच का संबंध छह के बजाय चार मानों तक घटाया जा सकता है।
(3) रोबोटिक्स में आने का दौर
शुरू में यह सामान्य यांत्रिक कड़ियों के लिए विधि थी। 1981 में रिचर्ड पॉल (Richard Paul) ने रोबोट मैनिपुलेटर की पुस्तक में इस संकेत-विधि का रोबोट आर्म विश्लेषण में व्यवस्थित उपयोग किया, और यह रोबोटिक्स का मानक उपकरण बन गई।
हर जोड़ पर लगने वाली चार संख्याएँ
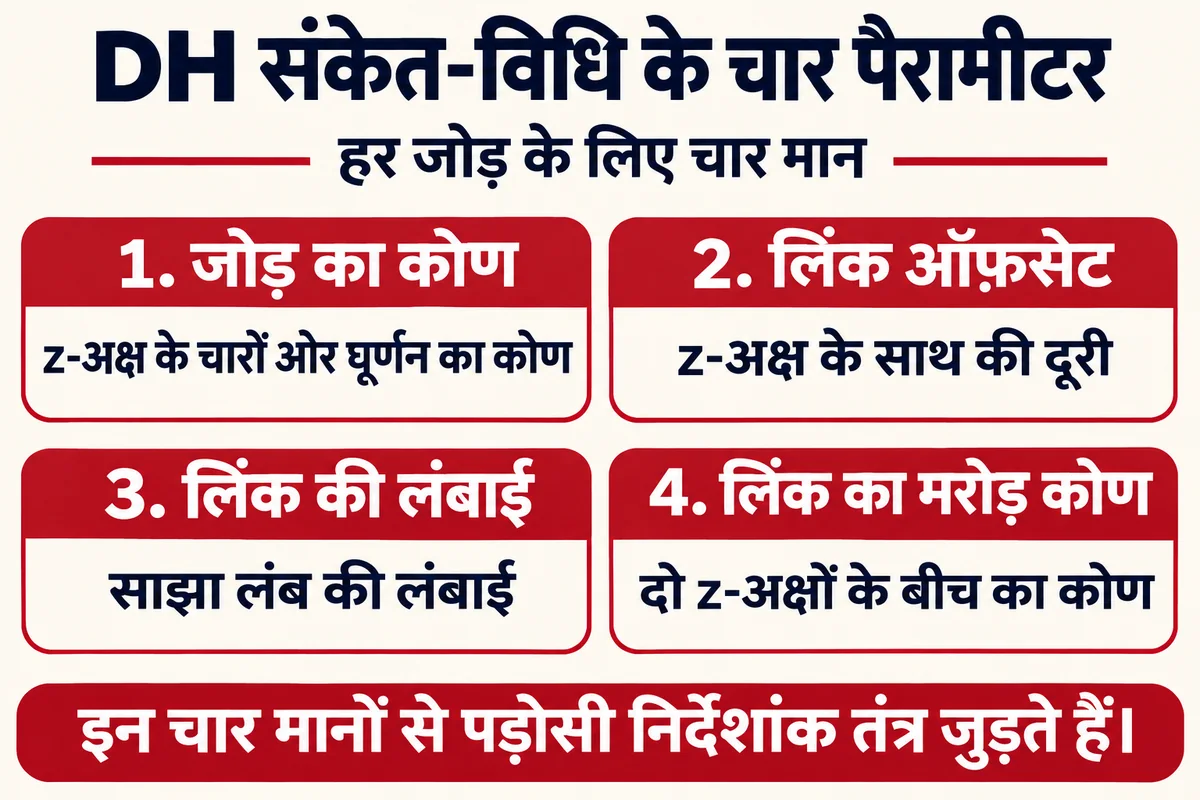
नियम अप्रत्याशित रूप से सरल है। प्रत्येक जोड़ की घूर्णन अक्ष या सरकने की दिशा को z-अक्ष मानें, और दोनों पड़ोसी जोड़-अक्षों पर लंब उभयनिष्ठ अभिलंब को x-अक्ष मानें। अक्षें इस तरह मिला लेने के बाद एक तंत्र से अगले तंत्र तक जाने के लिए ठीक चार मान ही बचते हैं।
- जोड़ कोण (Joint Angle): पिछली z-अक्ष के इर्द-गिर्द x-अक्ष जितना घूमी है, वह कोण।
- लिंक ऑफसेट (Link Offset): पिछली z-अक्ष के अनुदिश अगले उभयनिष्ठ अभिलंब तक की दूरी।
- लिंक लंबाई (Link Length): दोनों जोड़-अक्षों के बीच उभयनिष्ठ अभिलंब की लंबाई।
- लिंक मरोड़ (Link Twist): उभयनिष्ठ अभिलंब के इर्द-गिर्द दोनों z-अक्षें जितनी एक-दूसरे से मुड़ी हैं, वह कोण।
यदि घूर्णी जोड़ है तो जोड़ कोण मोटर के साथ बदलता है और शेष तीन मशीन के आकार से स्थिर रहते हैं। यदि प्रिज़मैटिक जोड़ है तो उलटा होता है—लिंक ऑफसेट बदलने वाला मान बनता है। अंततः हर जोड़ पर एक चलती संख्या और आकार तय करने वाली तीन संख्याएँ लगती हैं।
तालिका जोड़कर सिरा ढूँढ़ना
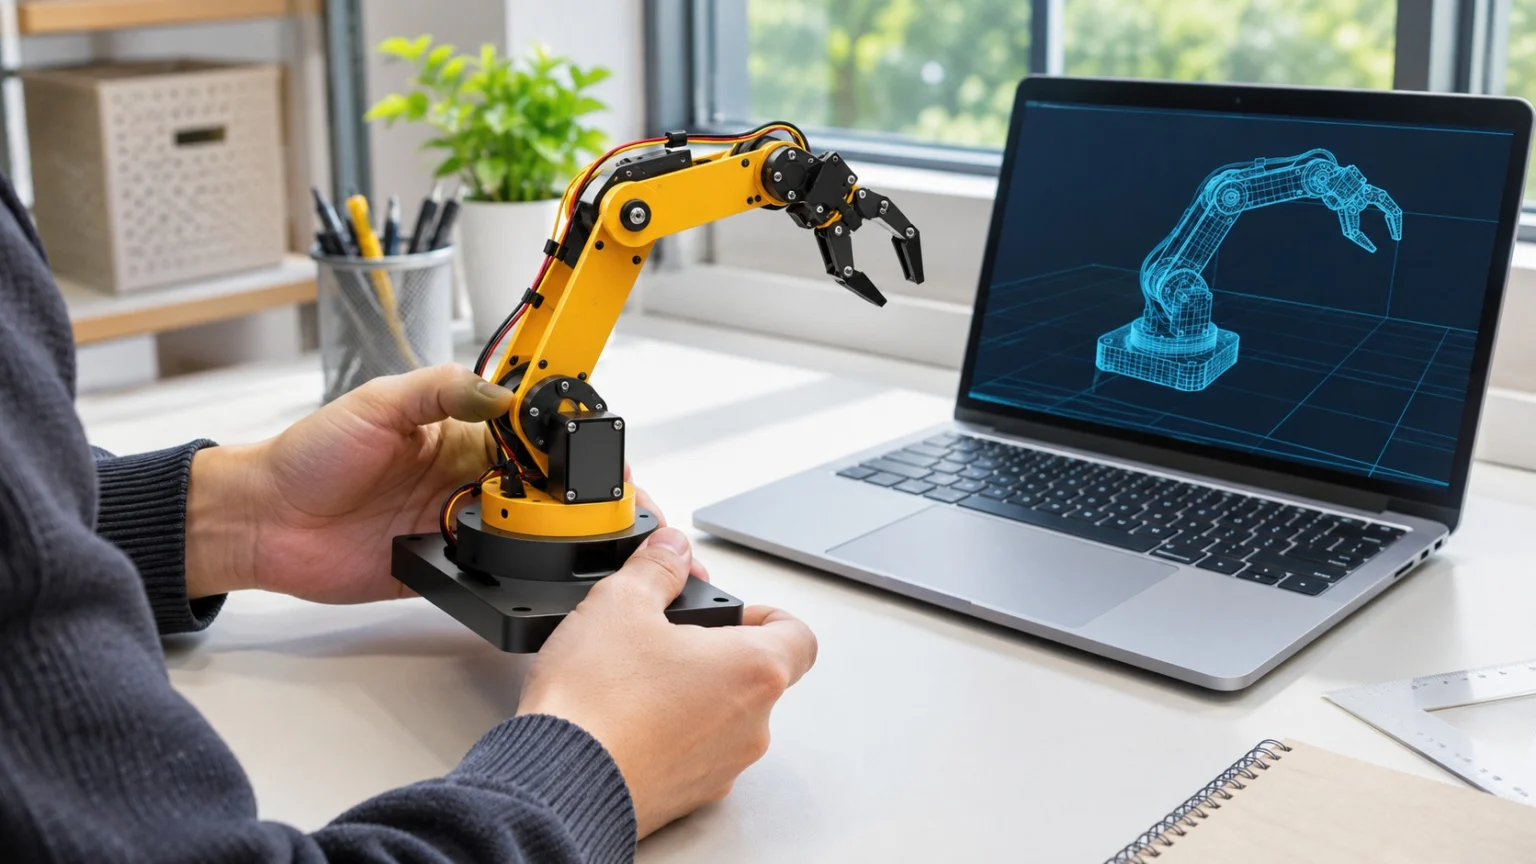
चार संख्याओं को जोड़-क्रम में लिखने पर एक पंक्ति में एक जोड़—पूरे रोबोट आर्म को समेटती सरल तालिका बन जाती है। केवल इसी तालिका से सिरे की स्थिति निकालना यांत्रिक प्रक्रिया बन जाता है।
(1) एक-एक कोष्ठक पार करने वाला रूपांतर
हर पंक्ति की संख्याएँ एक निर्देशांक रूपांतर बनती हैं: z के अनुदिश घूमकर हिलना, फिर x के अनुदिश फिर हिलकर घूमना—चार चरणों की गति। यह रूपांतर घूर्णन और स्थिति दोनों समेटे 4×4 आव्यूह में व्यवस्थित होता है।
(2) क्रम से गुणा कर दीजिए
आधार से पहले जोड़, पहले से दूसरे जोड़ तक के आव्यूहों को क्रम से गुणा करने पर आधार से सिरे तक का संबंध एक आव्यूह में आ जाता है। केवल जोड़ कोण डालिए तो सिरे की स्थिति और अभिविन्यास तुरंत निकल आते हैं। यही अग्रगामी किनेमैटिक्स का मूल ढाँचा है।
(3) अन्य गणनाओं का प्रस्थान बिंदु
यही तालिका वांछित सिरे की मुद्रा से जोड़ कोण उलटा निकालने वाली व्युत्क्रम किनेमैटिक्स और वेग-बल वाली गतिकी गणनाओं में भी ज्यों-की-त्यों लगती है। कई रोबोट सिमुलेशन प्रोग्राम इसी तालिका को इनपुट लेते हैं—इसी वजह से।
शास्त्रीय और संशोधित: वादे की दो शाखाएँ
जितना व्यापक उपयोग, उतना ही भ्रम भी। एक ही नाम के नीचे दो तरीके साथ चलते हैं। पाठ्यपुस्तक या प्रोग्राम देखते समय पहले यह जाँचना चाहिए कि वह किस ओर चलता है।
(1) शास्त्रीय संकेत-विधि
मूल तरीके में प्रत्येक कड़ी का निर्देशांक तंत्र उस कड़ी के दूरस्थ जोड़ पर लगाया जाता है। कई पाठ्यपुस्तकें और खुली सामग्री इसी आधार पर समझाती हैं।
(2) संशोधित संकेत-विधि
जॉन क्रेग (John Craig) की पुस्तक Introduction to Robotics (Introduction to Robotics) आदि में प्रयुक्त तरीका है: तंत्र कड़ी के आरंभिक जोड़ पर लगाया जाता है और रूपांतर क्रम भी बदलता है। प्राचलों के नाम मिलते-जुलते हैं पर जगहें अलग होती हैं; दोनों मिला देने पर गलत परिणाम निकलते हैं।
(3) सीमाएँ और विकल्प
जब दो पड़ोसी जोड़-अक्ष लगभग समांतर हों तो उभयनिष्ठ अभिलंब की स्थिति अनिर्धारित रहती है और छोटी त्रुटि पर भी मान बहुत हिल जाते हैं। इसलिए सटीक अंशांकन वाले क्षेत्रों में अन्य निरूपण भी साथ-साथ शोधित होते रहे हैं। फिर भी सरलता और हाथ से अनुसरण की सहजता के कारण यह अब भी सबसे पहले सीखी जाने वाली विधि है।
जटिल दिखने वाले रोबोट आर्म को भी हर जोड़ पर चार संख्याओं से धीरे-धीरे लिखते जाना—यही डेनाविट-हार्टेनबर्ग संकेत-विधि समझने का पहला कदम है।