Cuando pensamos en un robot, solemos imaginar brazos metálicos, articulaciones rígidas y motores que giran con precisión. Durante mucho tiempo, la imagen típica de un robot fue la de una máquina fuerte y rápida que repite el mismo movimiento incontables veces, como los robots industriales de las fábricas. Sin embargo, estos robots pueden tener problemas al agarrar objetos delicados como huevos o frutas, o al chocar con una persona.
En la naturaleza, las cosas son distintas. El pulpo puede escurrirse por aberturas estrechas sin tener un solo hueso, y el elefante usa su trompa, formada únicamente por músculos, tanto para levantar troncos pesados como para recoger frutos pequeños. Inspirándose en estos animales, los investigadores empezaron a estudiar robots con cuerpos hechos de materiales blandos como el caucho o la silicona. Este campo se conoce como «robótica blanda (Soft Robotics)».
En este artículo veremos, en ese orden, qué son los robots blandos, cómo se mueven sus cuerpos flexibles, en qué ámbitos se utilizan y qué retos quedan por resolver.
Los robots blandos: máquinas que se mueven con cuerpos flexibles
¿En qué se diferencian de los robots rígidos?

Un robot blando tiene la mayor parte del cuerpo hecha de materiales que se doblan y se estiran con facilidad, en lugar de segmentos de metal o plástico rígido. Algunos robots tienen todo el cuerpo blando. En otros casos, solo se coloca una mano blanda en el extremo de un brazo robótico rígido.
Las diferencias entre ambos tipos de robots pueden resumirse así.
(1) Cómo cambia de forma el cuerpo
Los robots rígidos solo se doblan en articulaciones predeterminadas. En los robots blandos, todo el cuerpo se dobla, se tuerce y se estira, adaptándose por sí solo a la forma de los objetos o del terreno.
(2) Seguridad en caso de choque
Un brazo rígido que se mueve rápidamente puede lesionar a una persona si choca con ella. Por eso, durante mucho tiempo, los robots de las fábricas trabajaron separados de las personas, dentro de recintos vallados. Un cuerpo blando absorbe los impactos, por lo que es mucho más seguro trabajar cerca de las personas.
(3) Dificultad de control
A cambio, como el cuerpo puede doblarse libremente, resulta mucho más difícil determinar qué forma tiene en un momento dado y moverlo como se desea. Esto se debe a que los métodos de cálculo desarrollados para cuerpos rígidos no se pueden aplicar directamente.
Esta cualidad suele llamarse «flexibilidad (Compliance)» y es la capacidad del cuerpo de ceder ante una fuerza externa en vez de resistirla. Gracias a ello, aunque los cálculos se desvíen un poco, el cuerpo de un robot blando se adapta por sí solo a la forma del objeto y, en muchos casos, puede realizar la tarea sin necesidad de un control muy preciso.
Cómo se mueve un cuerpo blando con aire y calor

Los robots blandos emplean actuadores en los que el propio material se estira o se contrae, en lugar de motores rígidos y engranajes. Entre los métodos más representativos se encuentran los siguientes.
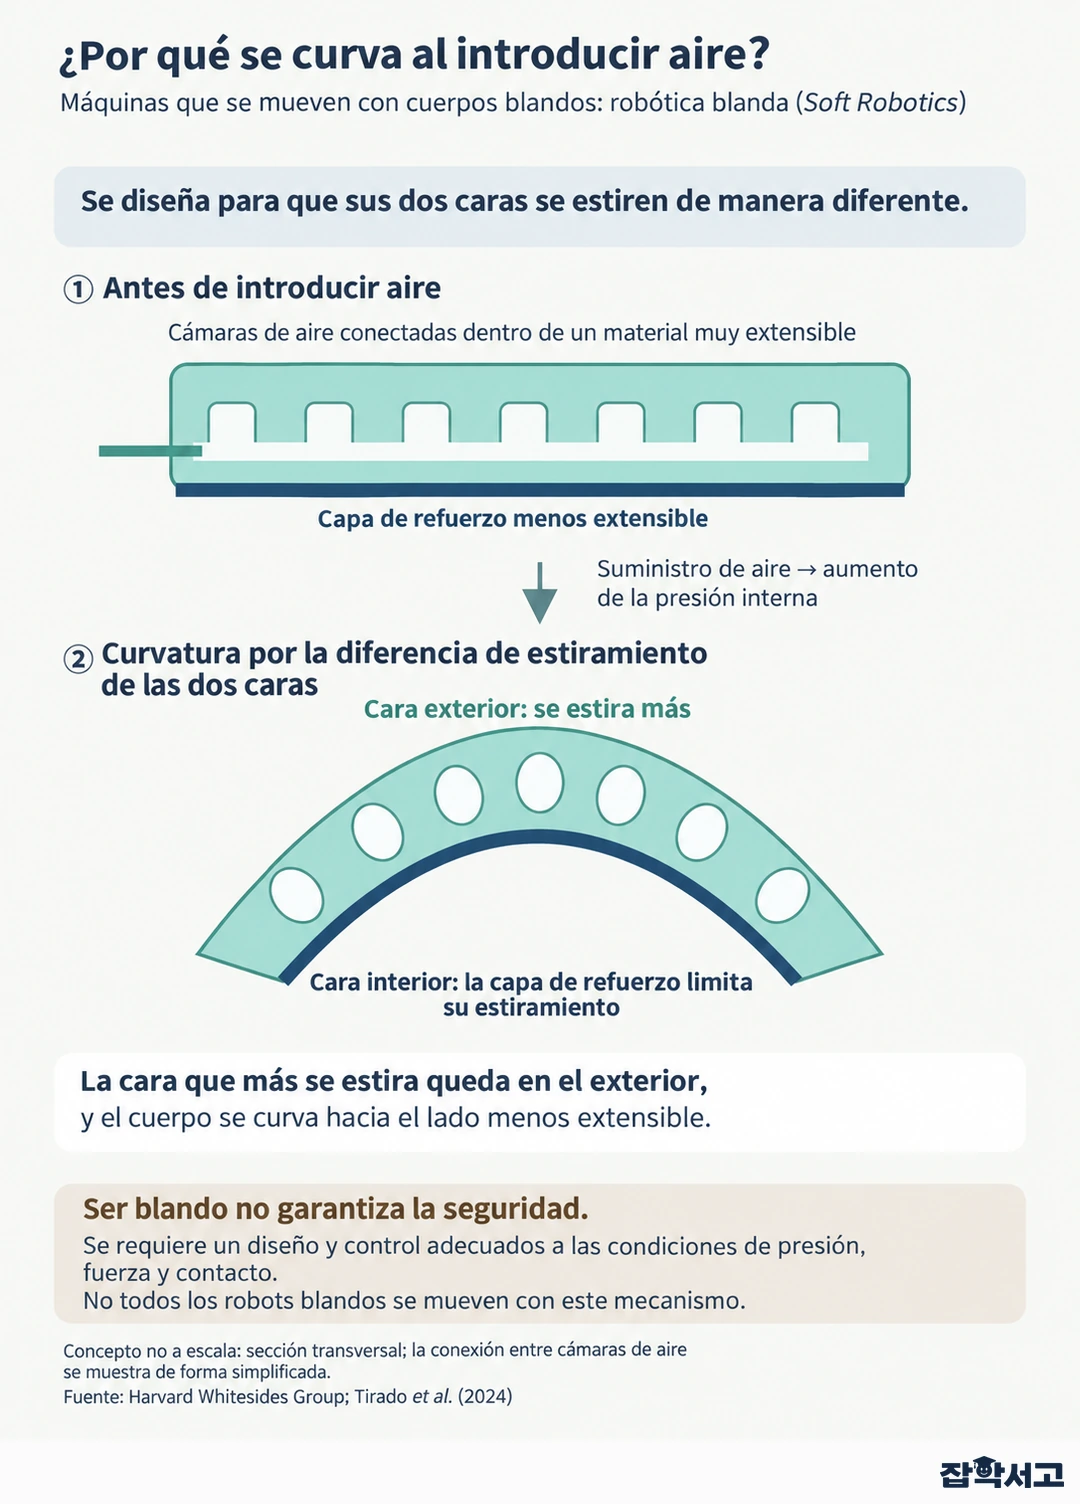
- Accionamiento neumático (Pneumatic Actuation). Se forman varias cámaras de aire pequeñas dentro de un cuerpo de silicona. Al introducir aire, el lado que se estira con mayor facilidad se hincha y el cuerpo se curva hacia el lado opuesto. Es el método más utilizado porque funciona de manera parecida a como se infla un globo.
- Músculo artificial neumático (Pneumatic Artificial Muscle). Al introducir aire en un tubo de caucho recubierto de una malla, el tubo se ensancha y se acorta, lo que genera una fuerza de tracción como la de un músculo real.
- Materiales con memoria de forma (Shape Memory Materials). Se utilizan aleaciones o polímeros que recuperan su forma original al calentarse para contraer o extender el cuerpo. Su respuesta suele ser lenta.
- Elastómero dieléctrico (Dielectric Elastomer). Al aplicar un voltaje elevado entre las dos caras de una membrana fina de caucho, esta se comprime, se hace más delgada y aumenta su superficie. Este cambio permite generar movimientos rápidos.
Como el propio material hace de músculo, en muchos robots blandos la fabricación del cuerpo y la del mecanismo que lo mueve forman parte de un mismo proceso.
Agarrar, reptar y adentrarse en el mar

Las ventajas de los cuerpos blandos se aprovecharon por primera vez en las manos diseñadas para agarrar objetos, conocidas como pinzas robóticas.
(1) Manos para agarrar objetos delicados
Al llenarse de aire, las pinzas blandas con forma de dedos rodean y sujetan suavemente el objeto. Así pueden manipular productos de formas variadas que se dañan con facilidad, como frutas, pan y huevos. Por eso despiertan interés en el envasado de alimentos y en la logística.
(2) Una mano hecha con un globo de café molido
En 2010, un equipo de investigación estadounidense presentó una pinza hecha con un globo de caucho relleno de café molido. Tras presionar el globo contra el objeto y extraer el aire, los granos molidos se aprietan entre sí y se endurecen, sujetando el objeto al amoldarse a su forma.
(3) Un robot de cuerpo completamente blando
En 2016, un equipo de la Universidad de Harvard, en Estados Unidos, presentó «Octobot», un robot con forma de pulpo que se mueve sin piezas rígidas. Sus patas se movían con el gas generado al descomponerse el peróxido de hidrógeno, en lugar de usar una batería.
(4) Exploración de las profundidades marinas
En 2021, un equipo de investigación chino informó de que un robot blando con forma de pez, con componentes electrónicos distribuidos por su cuerpo de silicona, logró moverse batiendo sus aletas incluso a gran profundidad en la fosa de las Marianas.
También se investiga activamente en ámbitos que implican un contacto estrecho con el cuerpo humano, con aplicaciones como las prendas blandas que ayudan a caminar y los instrumentos quirúrgicos que se flexionan para avanzar por conductos estrechos del interior del cuerpo.
Retos pendientes

Los robots blandos aún deben superar numerosos obstáculos para salir del laboratorio y llegar a utilizarse de forma generalizada.
- Fuerza y velocidad (Force and Speed). Los cuerpos blandos ofrecen seguridad, aunque todavía les cuesta igualar a los robots metálicos al levantar objetos pesados o moverse con rapidez.
- Fuente de energía (Power Source). El accionamiento neumático requiere una bomba y tubos para suministrar aire comprimido, lo que dificulta que el robot se desplace libremente.
- Sensores blandos (Soft Sensors). Para saber cómo se ha doblado el cuerpo, hacen falta sensores que se estiren con él. Se sigue investigando la piel electrónica, que puede utilizarse como una piel extensible.
- Durabilidad (Durability). Al hincharse y contraerse incontables veces, el material puede sufrir fatiga o desgarrarse. En lugares fríos, el caucho también puede endurecerse y volverse quebradizo.
Por eso, en vez de elegir entre un cuerpo rígido y uno blando, muchos investigadores diseñan robots que incorporan el grado de blandura adecuado en las zonas que lo necesitan.
La robótica blanda muestra que la fuerza y la precisión son solo algunas de las virtudes de un robot. Una máquina que puede chocar con alguien sin lastimarlo y adaptarse a la forma de aquello que rodea y sujeta representa el primer paso hacia robots que puedan estar cerca de las personas.