ロボットと聞くと、私たちはふつう金属の腕や硬い関節、正確に回るモーターを思い浮かべます。工場の産業用ロボットのように、力強く速く、同じ動作を数えきれないほど繰り返す機械が長いあいだロボットの代表的な姿でした。ところが、こうしたロボットは卵や果物のようなやわらかい物をつかんだり、人とぶつかったりすると問題が起きやすいのです。
自然に目を向けると事情は違います。タコは骨が一本もないのに狭いすき間をすり抜け、ゾウは筋肉だけでできた鼻で重い丸太を持ち上げ、小さな木の実もつまみます。研究者たちはこうした生き物からヒントを得て、ゴムやシリコーンのようなやわらかい素材で体をつくったロボットを研究し始めました。この分野を「ソフトロボティクス(Soft Robotics)」と呼びます。
本記事では、ソフトロボットとは何か、やわらかい体を動かす仕組み、実際に使われている分野、そしてまだ解決すべき課題までを順に見ていきます。
やわらかな体で動く機械、ソフトロボットの話
硬いロボットと何が違うのか
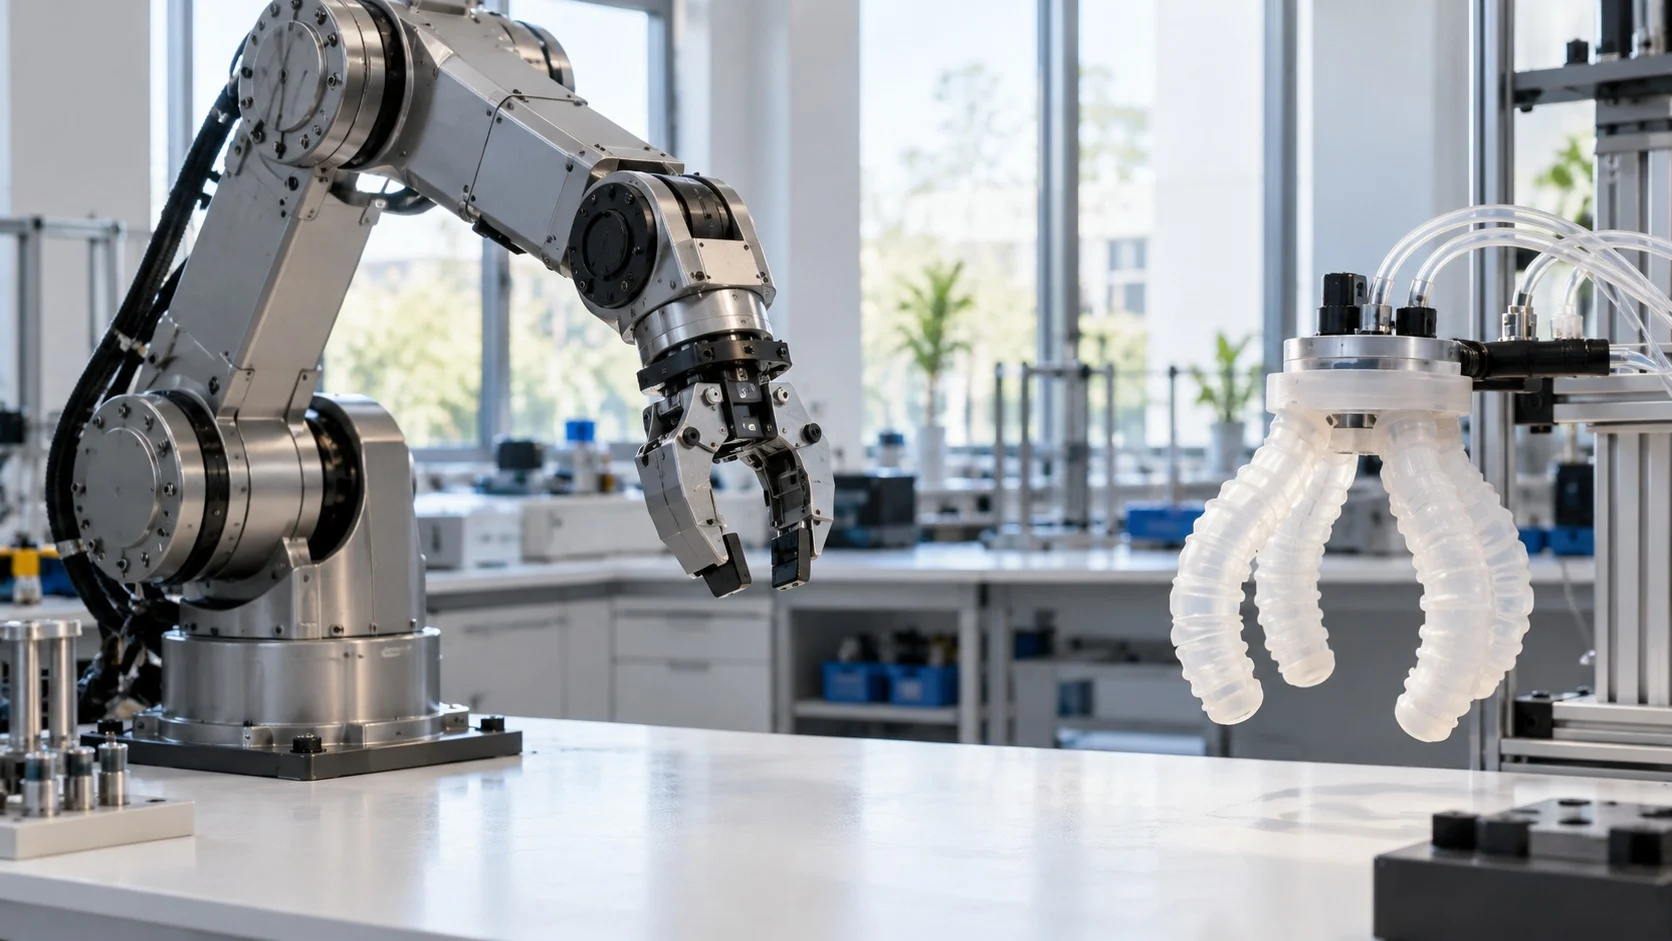
ソフトロボットは、金属や硬いプラスチックでできた節の代わりに、よく曲がり伸びる素材で体の大部分をつくったロボットです。体全体がやわらかいロボットもあれば、硬いロボットアームの先にやわらかい手だけを付けて使う場合もあります。
二つのロボットの違いは次のように整理できます。
(1)体の変わり方
硬いロボットは決まった関節でしか曲がりませんが、ソフトロボットは体全体が曲がり、ねじれ、伸びて、物や地形の形に合わせて自ら変形します。
(2)ぶつかったときの安全性
硬い腕が速く動いているときに人とぶつかるとけがをさせるおそれがあるため、工場のロボットは長いあいだ柵の中で人と分かれて働いてきました。やわらかい体は衝撃を吸収するので、人のそばで働くのがずっと安全です。
(3)制御の難しさ
反対に、体が自由に曲がる分、いまどんな形をしているかを知り、思いどおりに動かすのははるかに難しくなります。硬い体を計算してきた従来の方法がそのままでは当てはまらないからです。
こうしたやわらかさはよく「コンプライアンス(Compliance、柔軟性)」と呼ばれ、外から力が加わったときに踏ん張るよりも先に体を譲る性質を指します。そのおかげでソフトロボットは、計算が少しずれても体が自然に対象の形に合わせてくれるため、非常に精密な制御がなくても仕事をこなせることが多いのです。
空気と熱でやわらかい体を動かす仕組み
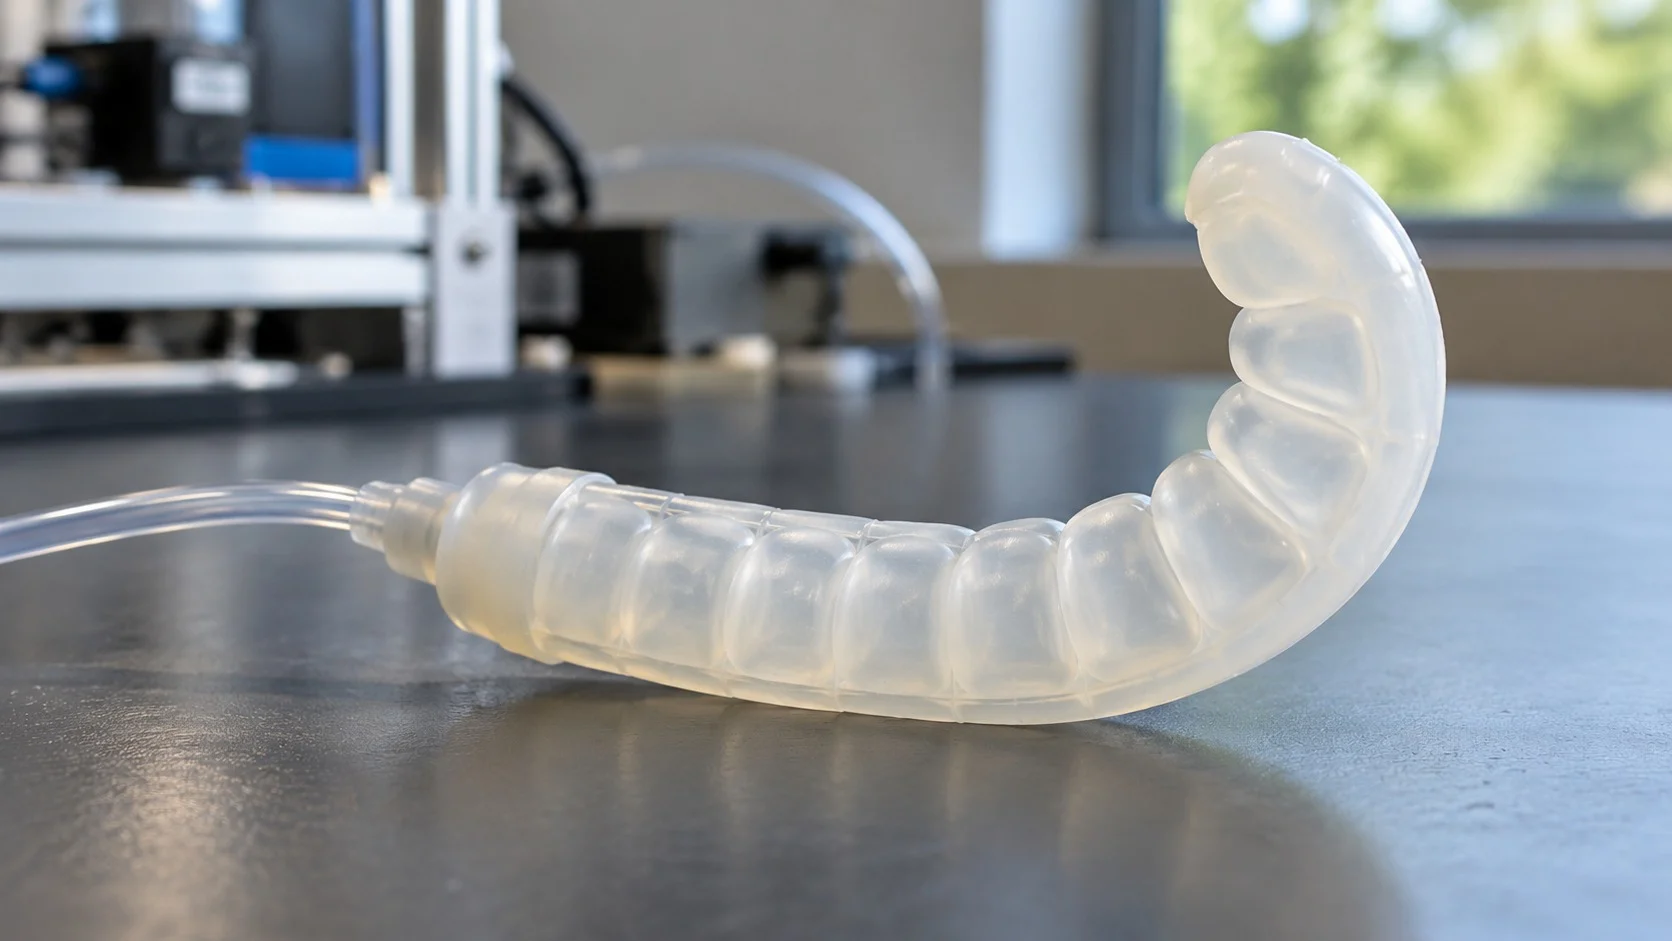
ソフトロボットには、硬いモーターや歯車の代わりに、素材そのものが伸びたり縮んだりするアクチュエーターが使われます。代表的な方式は次のとおりです。
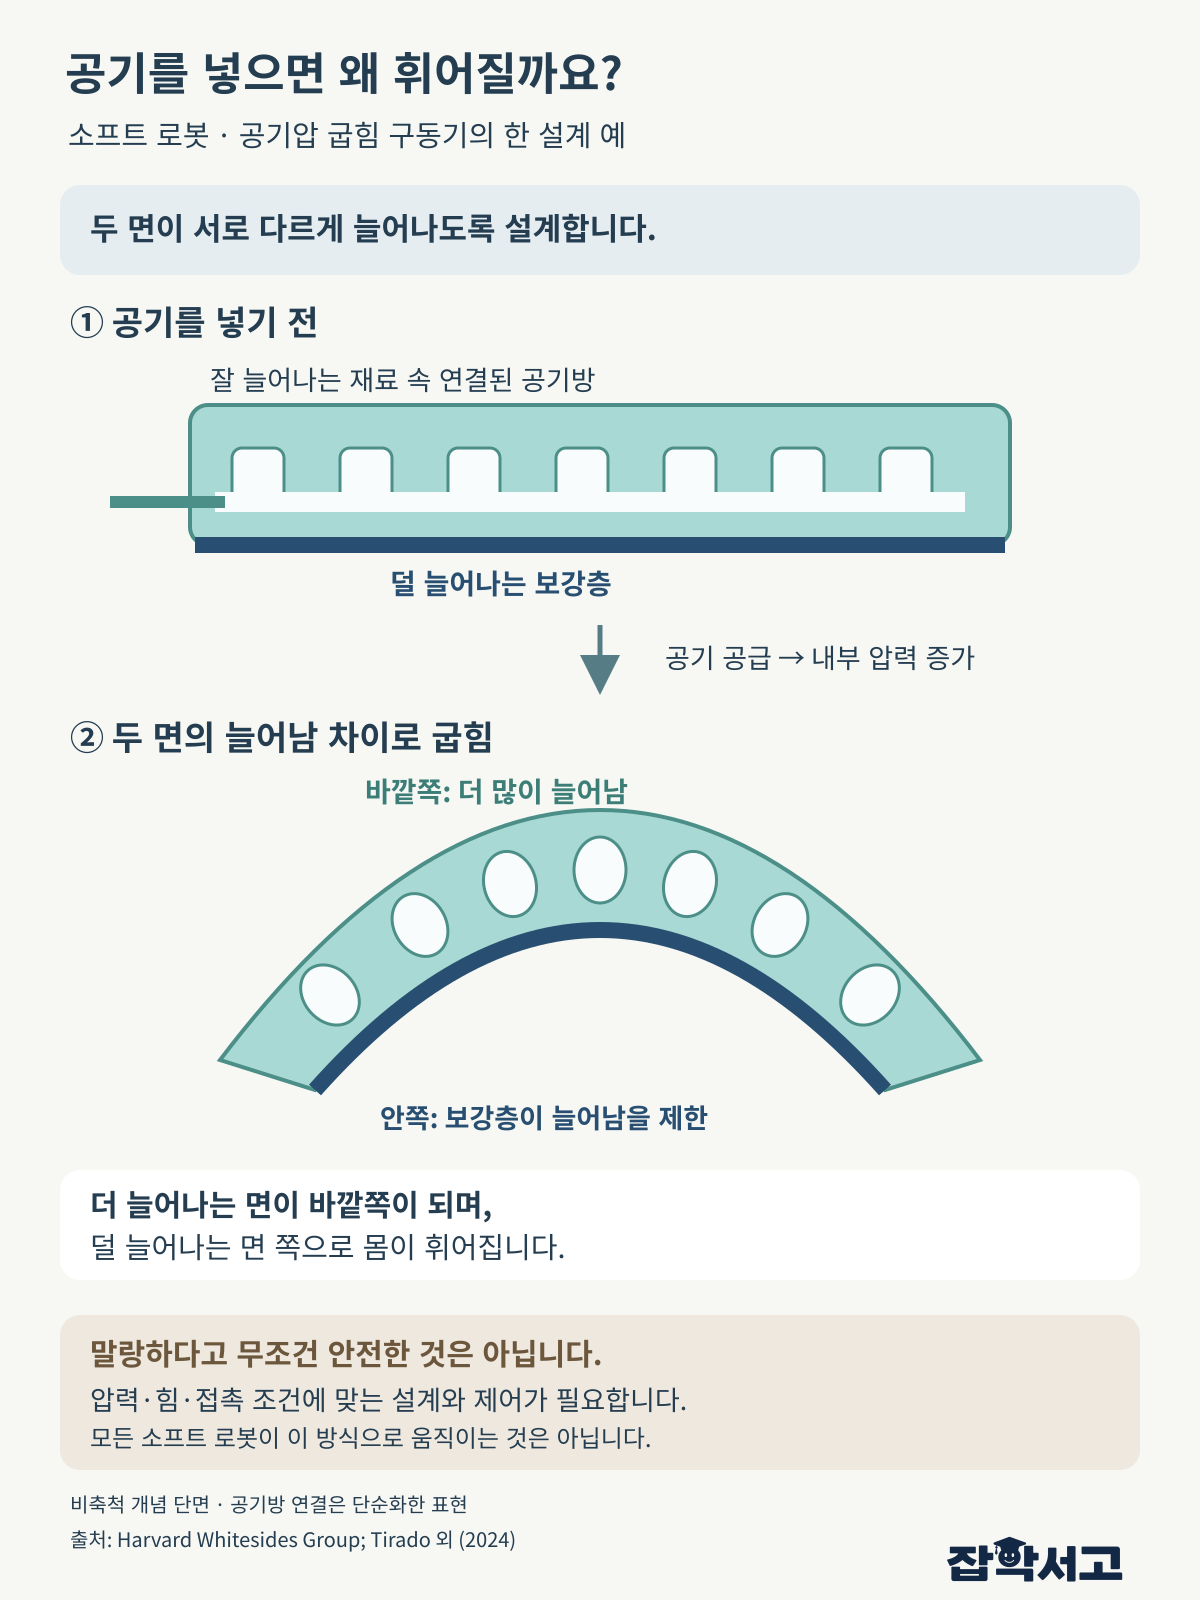
- 空気圧駆動(Pneumatic Actuation):シリコーンの体の中に小さな空気室をいくつもつくって空気を吹き込むと、伸びやすい側がふくらみ、体が反対側へ曲がります。風船に空気を入れるのと似た原理で、最も広く使われています。
- 空気圧人工筋肉(Pneumatic Artificial Muscle):網で包んだゴム管に空気を入れると、太くなると同時に長さが縮み、本物の筋肉のように引っ張る力を生みます。
- 形状記憶材料(Shape Memory Materials):熱を受けると元の形に戻る合金や高分子を利用して、体をすぼめたり広げたりします。ただし反応はやや遅めです。
- 誘電エラストマー(Dielectric Elastomer):薄いゴム膜の両側に高い電圧をかけると膜が押されて薄く広がり、この変化で速い動きを生み出します。
このように素材そのものが筋肉の役割を果たすため、ソフトロボットでは体をつくることと動かす装置をつくることが一つにまとまる場合が多くあります。
つかむ、這う、そして海の中へ
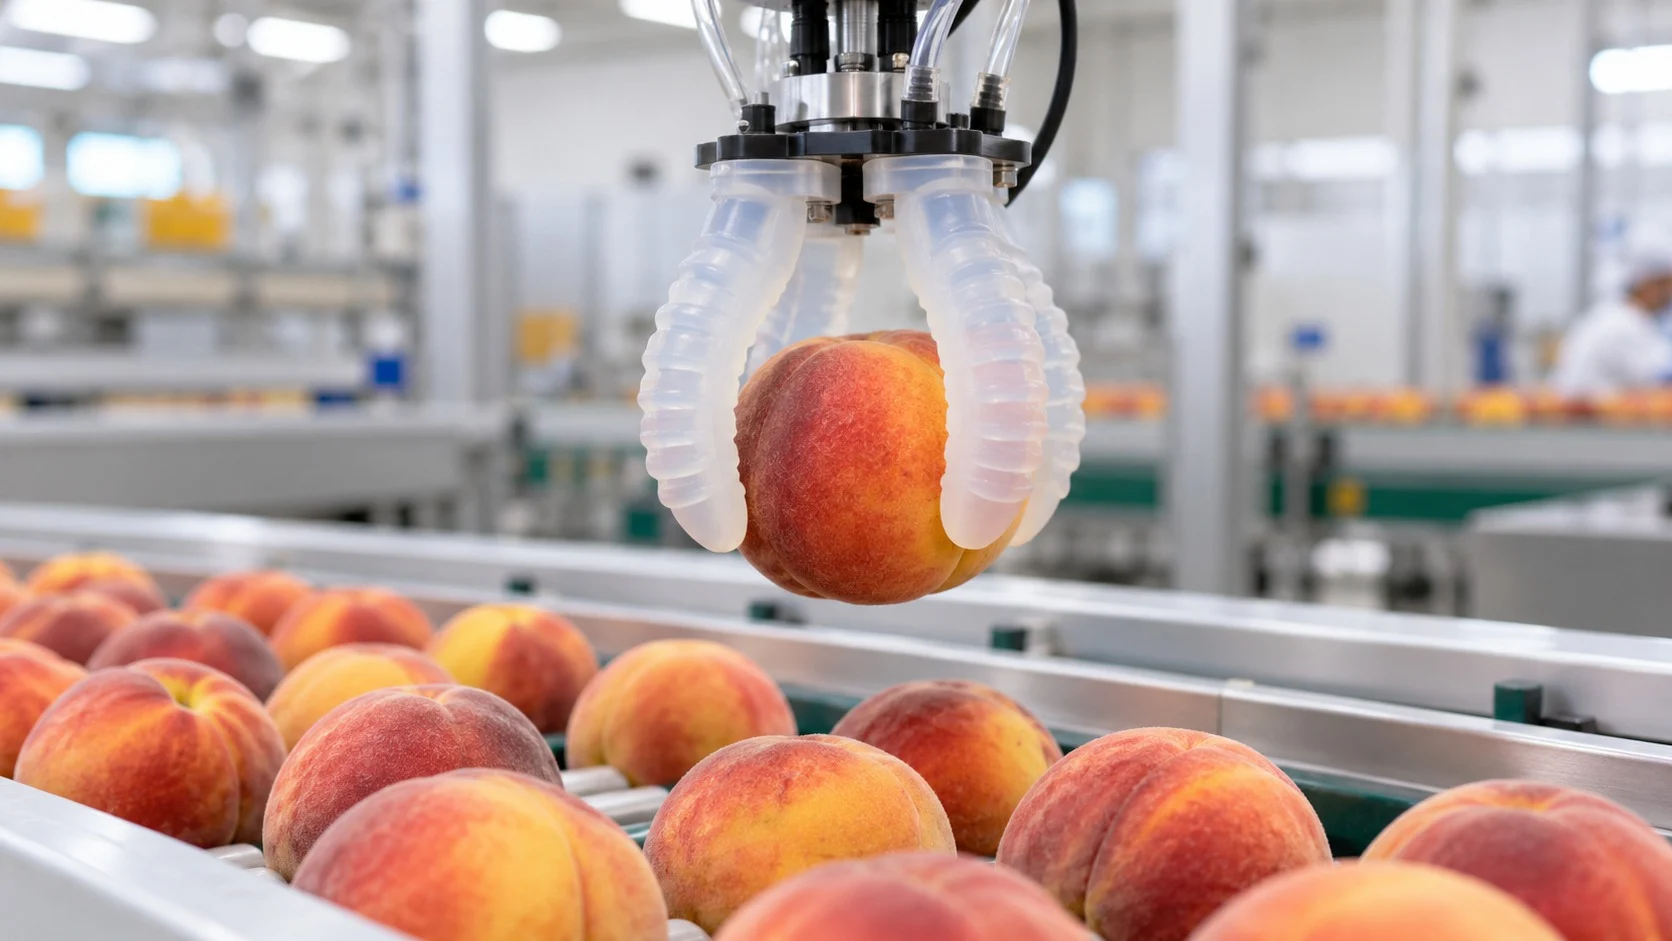
やわらかい体の長所がいち早く生かされたのは、物をつかむ手、つまりグリッパーです。
(1)やわらかい物をつかむ手
指の形をしたソフトグリッパーは、空気を入れると物をやさしく包み込むように握るため、果物やパン、卵のように形がまちまちで傷みやすい物も扱えます。そのため食品包装や物流の現場で注目されています。
(2)コーヒー粉の風船ハンド
2010年、アメリカの研究チームはゴム風船にコーヒーの粉を詰めたグリッパーを発表しました。風船を物に押し当ててから空気を抜くと、粉どうしがぎっしりかみ合って硬くなり、物の形そのままにつかみます。
(3)体全体がやわらかいロボット
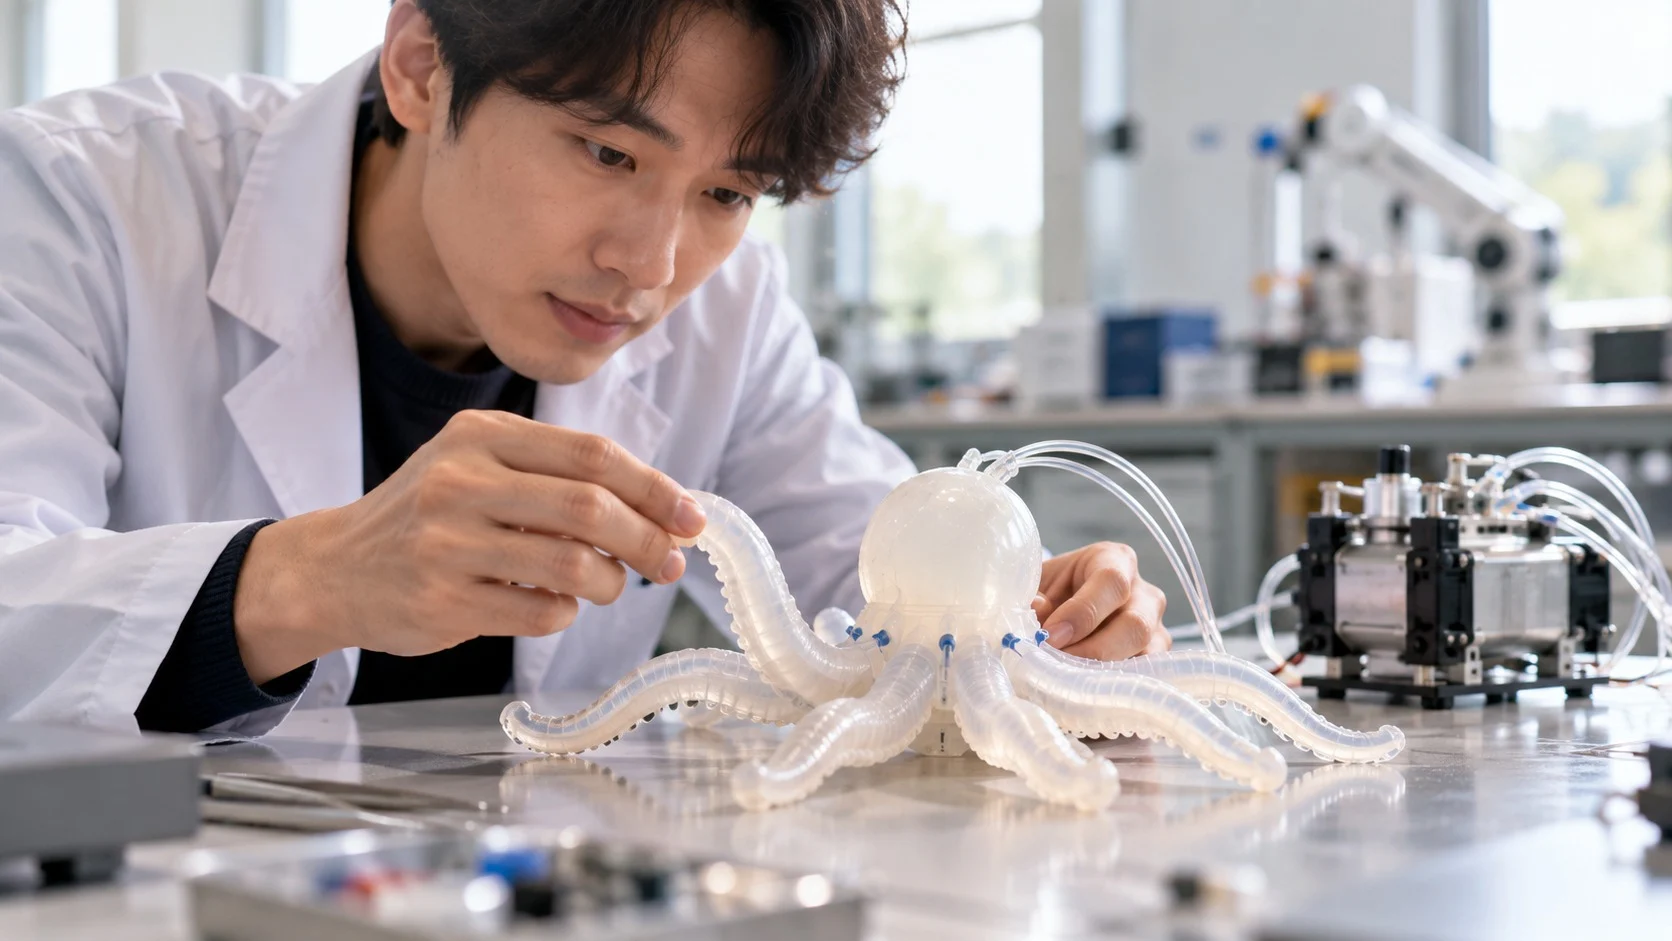
2016年、アメリカのハーバード大学の研究チームは、硬い部品なしで動くタコの形のロボット「オクトボット(Octobot)」を発表しました。電池の代わりに、過酸化水素が分解するときに生じる気体で脚を動かしました。
(4)深海の探査
2021年、中国の研究チームは、シリコーンの体に電子部品を分散して組み込んだ魚の形のソフトロボットが、マリアナ海溝の非常に深い場所でもひれを羽ばたかせて動いたと報告しました。
このほかにも、身に着けて歩行を助けるやわらかいアシストスーツや、体内の狭い通り道に沿って曲がりながら入っていく手術器具など、人の体と密接に触れ合う分野で研究が活発に進んでいます。
まだ残る課題
ソフトロボットが研究室を越えて広く使われるには、乗り越えるべき壁もたくさんあります。
- 力と速さ(Force and Speed):やわらかい体は安全な反面、重い物を持ち上げたり速く動いたりする仕事では、まだ金属のロボットに追いつくのが難しいのです。
- 動力源(Power Source):空気圧方式は圧縮空気を送るポンプと管が必要で、ロボットが自由に動き回る妨げになります。
- やわらかいセンサー(Soft Sensors):体がどう曲がったかを知るには一緒に伸びるセンサーが必要で、伸びる皮膚のように使える電子皮膚の研究が続いています。
- 耐久性(Durability):数えきれないほどふくらんだり縮んだりするうちに素材が疲労したり裂けたりすることがあり、寒い場所ではゴムが硬く割れやすい性質に変わることもあります。
そのため多くの研究者は、硬い体とやわらかい体のどちらかを選ぶよりも、必要な場所にちょうどよいやわらかさを加える方向でロボットを設計しています。
ソフトロボティクスは、力と正確さだけがロボットの美点ではないことを教えてくれます。ぶつかってもけがをさせず、相手の形に合わせて包み込む機械、それこそが人のそばへ近づいてくるロボットの第一歩なのです。