说到机器人,我们通常会想到金属手臂、坚硬的关节和精确转动的电机。长期以来,机器人的典型形象就是像工厂里的工业机器人那样力气大、速度快、能无数次重复同一动作的机器。可是,这类机器人在抓取鸡蛋、水果等柔软物品,或与人发生碰撞时,很容易出问题。
环顾自然界,情况就不同了。章鱼没有一根骨头,却能钻过狭窄的缝隙;大象用完全由肌肉构成的鼻子,既能举起沉重的原木,也能摘取小小的果实。研究人员从这些生物身上获得启发,开始研究用橡胶、硅胶等柔软材料制成身体的机器人,这一领域被称为“软体机器人学(Soft Robotics)”。
本文将依次介绍什么是软体机器人、让柔软身体运动的原理、实际应用的领域,以及仍有待解决的课题。
用柔软身体运动的机器:软体机器人的故事
它和刚性机器人有什么不同
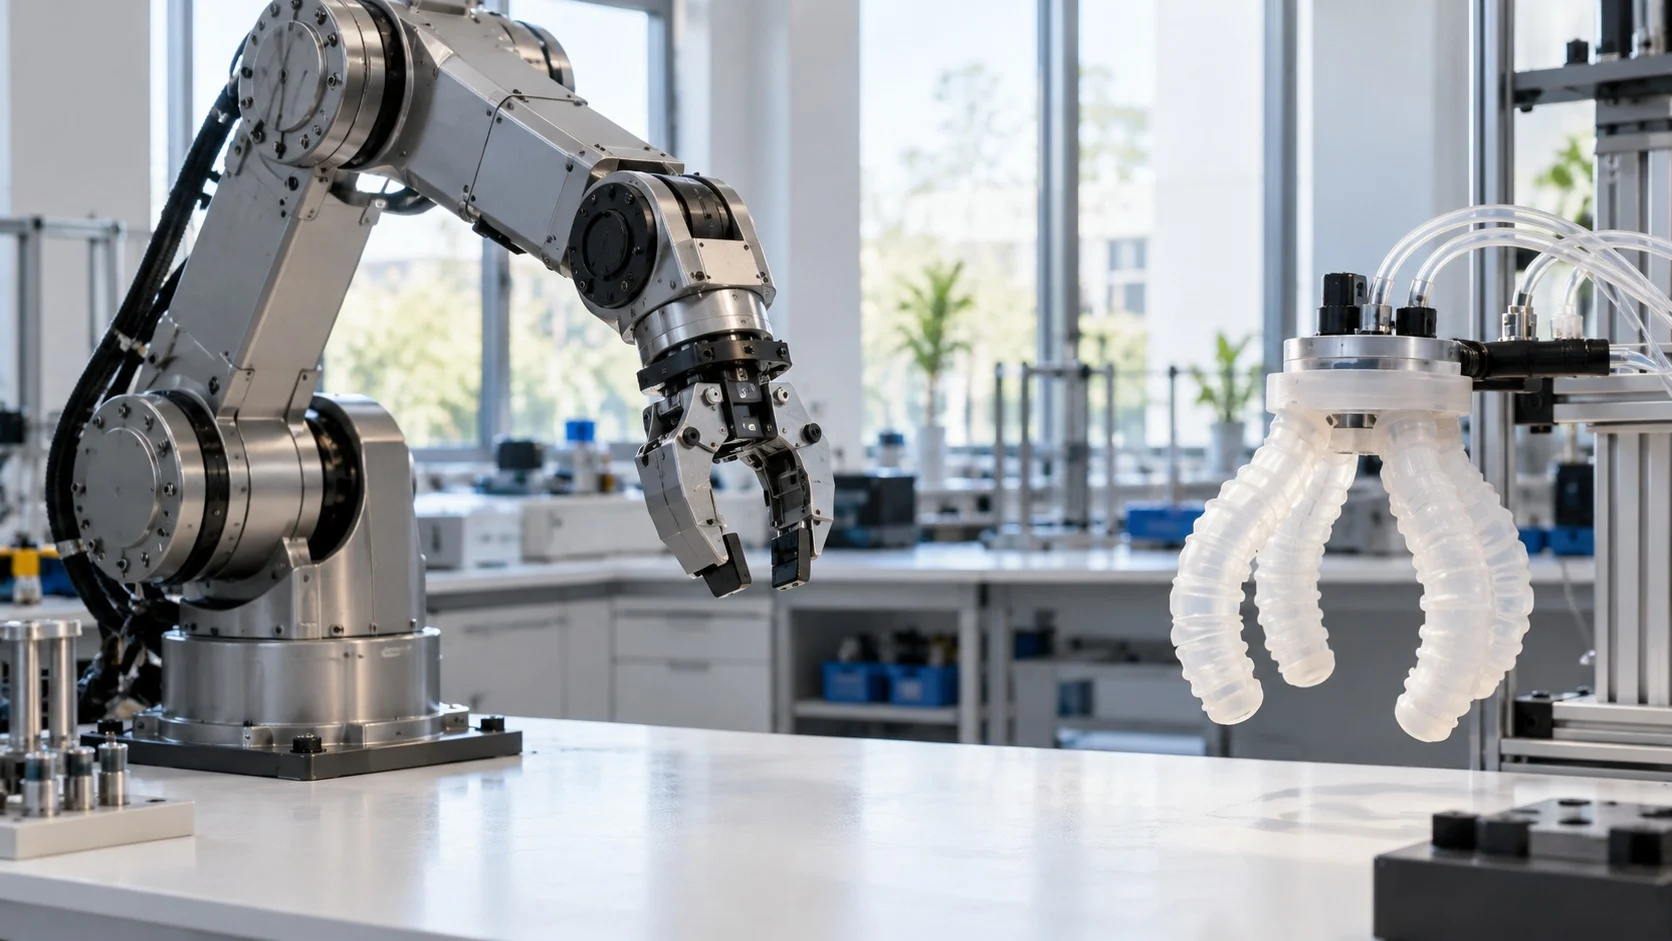
软体机器人不使用金属或硬塑料制成的关节段,而是用容易弯曲和伸展的材料制成身体的大部分。有的机器人全身都是柔软的,也有的只是在刚性机器人手臂末端装上一只柔软的手来使用。
两种机器人的区别可以归纳如下。
(1)身体变形的方式
刚性机器人只能在固定的关节处弯折,而软体机器人的整个身体都能弯曲、扭转和伸展,并会顺应物体或地形的形状自行变形。
(2)碰撞时的安全性
坚硬的手臂快速运动时一旦撞到人就可能造成伤害,因此工厂机器人长期以来都在围栏内单独作业。柔软的身体能够吸收冲击,在人身边工作要安全得多。
(3)控制的难度
反过来,正因为身体可以随意弯曲,要弄清它此刻是什么形状、并让它按预期运动就困难得多。过去用于计算刚体运动的方法无法直接套用。
这种柔软通常被称为“柔顺性(Compliance)”,指受到外力时不是硬撑,而是先让身体顺势退让的性质。正因如此,即使计算略有偏差,软体机器人的身体也会自行贴合对象的形状,因此往往不需要非常精密的控制就能完成任务。
用空气和热驱动柔软身体的原理
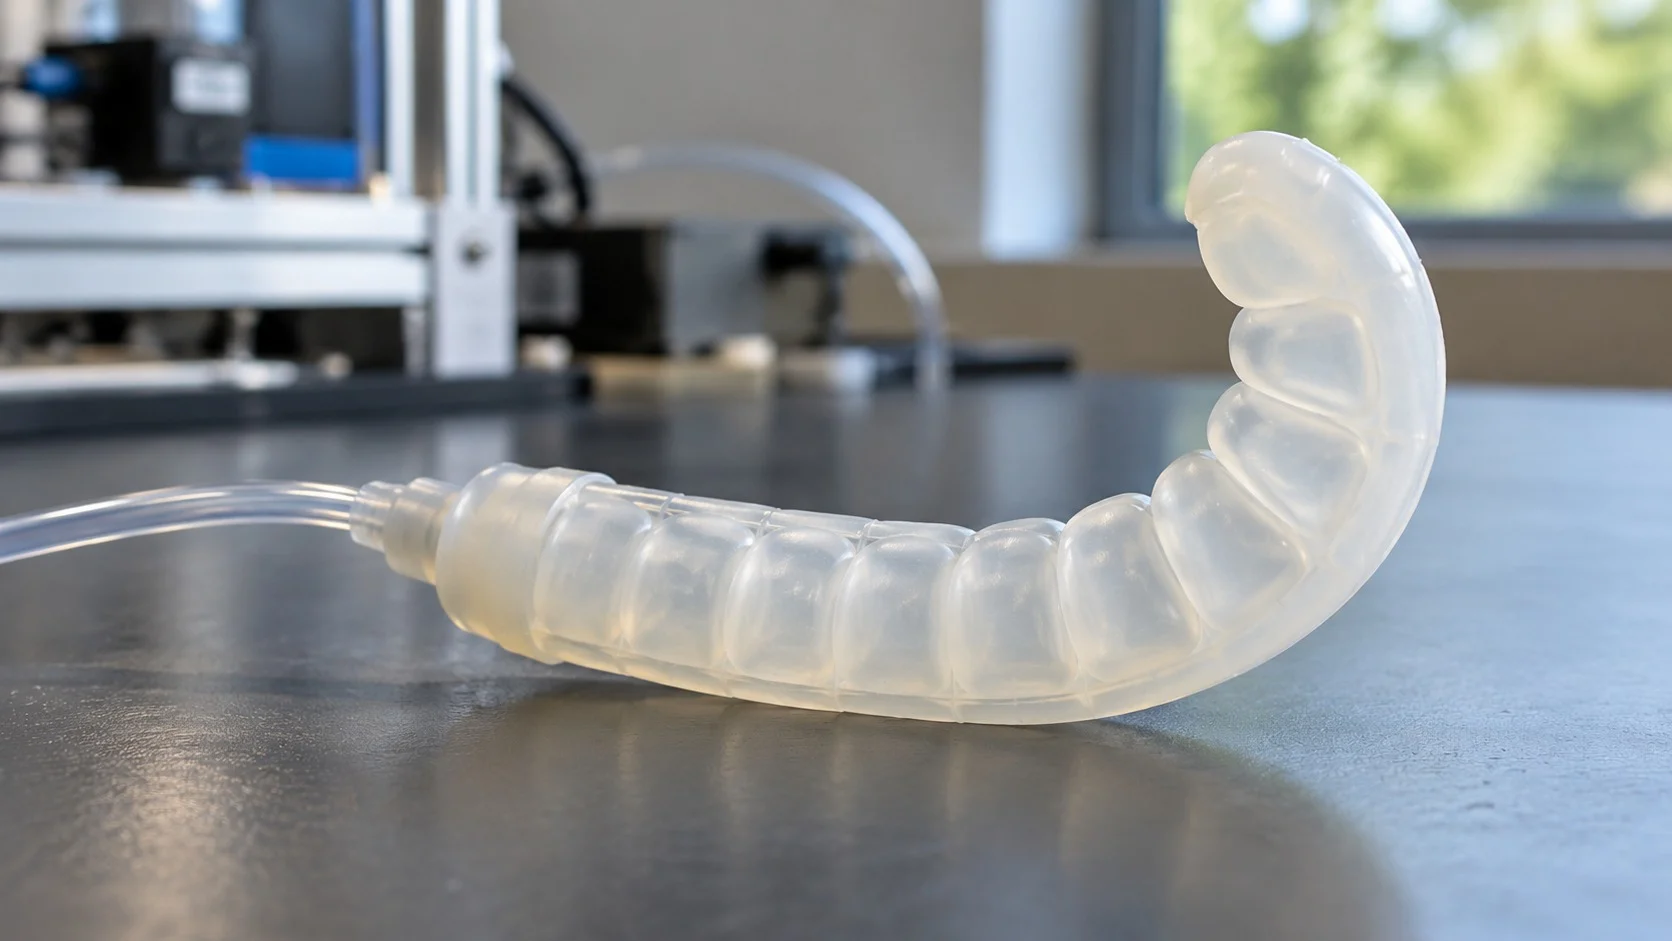
软体机器人不用坚硬的电机和齿轮,而是采用材料本身伸长或收缩的驱动器。代表性的方式如下。
- 气动驱动(Pneumatic Actuation):在硅胶身体内部做出多个小气室,充入空气后,容易伸展的一侧鼓起,身体便向另一侧弯曲。原理与给气球充气相似,是应用最广的方式。
- 气动人工肌肉(Pneumatic Artificial Muscle):向包裹着编织网的橡胶管充气时,管子变粗、长度缩短,像真正的肌肉一样产生拉力。
- 形状记忆材料(Shape Memory Materials):利用受热后恢复原来形状的合金或高分子,让身体收拢或展开。不过反应速度偏慢。
- 介电弹性体(Dielectric Elastomer):在薄橡胶膜两侧施加高电压,膜会被压薄并向四周扩展,利用这种变化可以产生快速的动作。
由于材料本身就充当肌肉,软体机器人的身体制造与驱动装置制造往往合二为一。
抓取、爬行,潜入海底
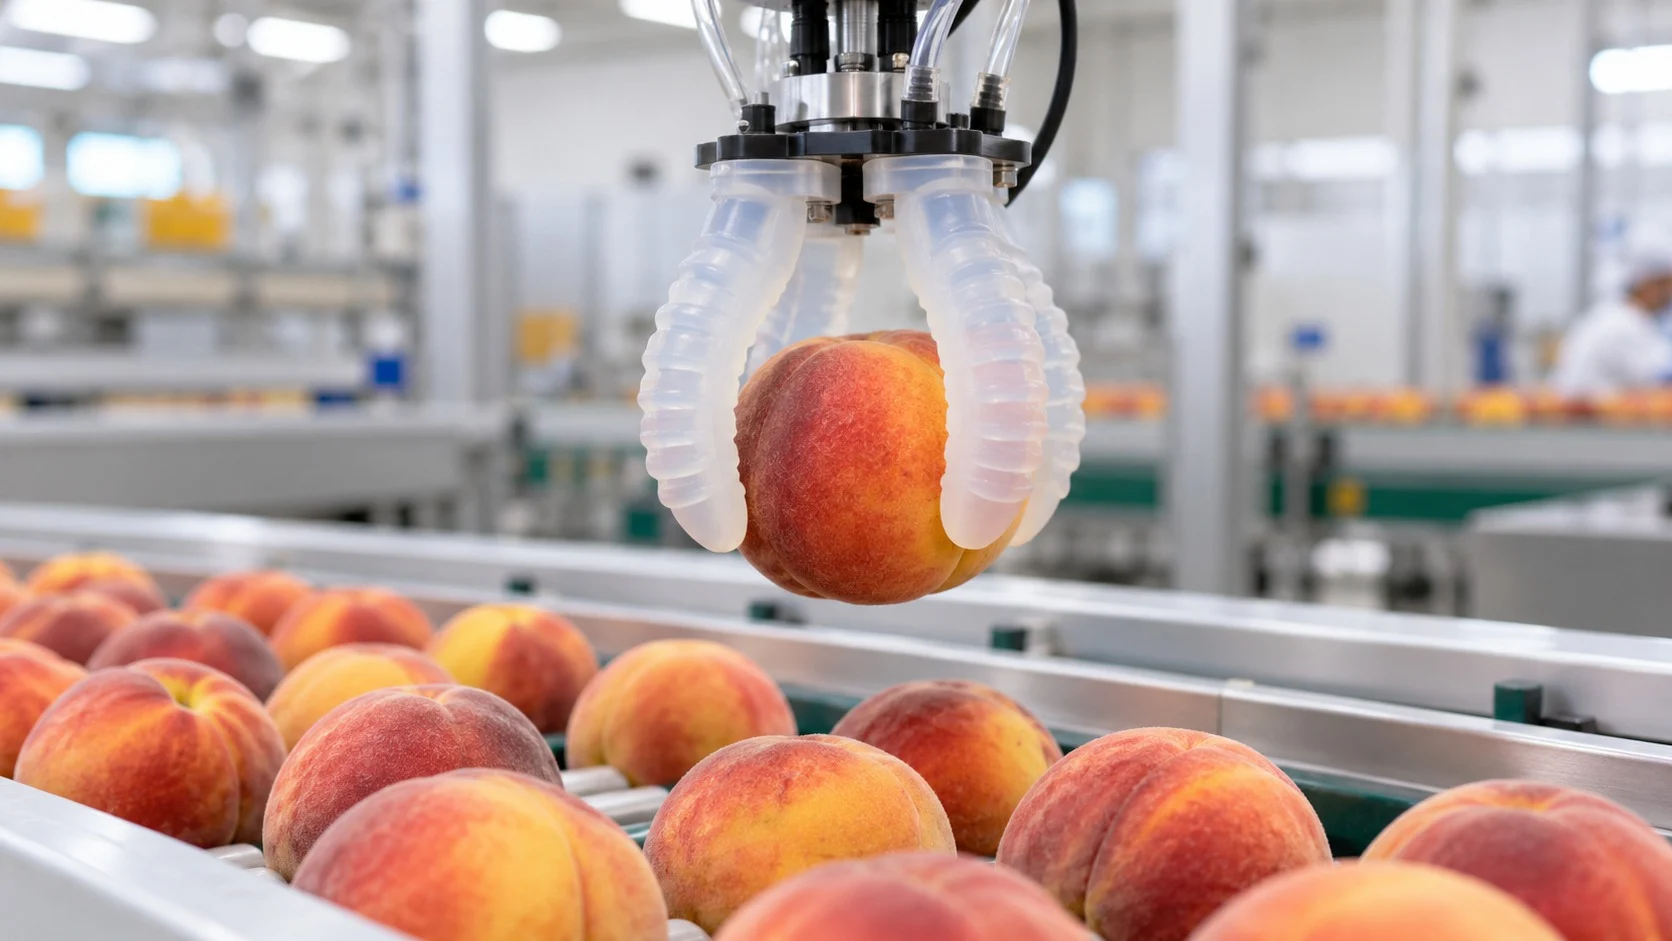
柔软身体的优势最先大放异彩的地方,是抓取物品的手,也就是夹爪。
(1)抓取易损物品的手
手指形的软体夹爪充气后会轻柔地包住并握住物品,即使是水果、面包、鸡蛋这样形状各异又容易损坏的东西也能处理。因此在食品包装和物流领域备受关注。
(2)咖啡粉气球手
2010年,美国研究团队展示了一种在橡胶气球里装满咖啡粉的夹爪。把气球压在物体上再抽出空气,咖啡粉颗粒就会紧紧挤在一起而变硬,按物体原本的形状将其牢牢抓住。
(3)全身柔软的机器人
2016年,美国哈佛大学研究团队发布了没有任何刚性部件也能运动的章鱼形机器人“Octobot”。它不用电池,而是依靠过氧化氢分解产生的气体驱动腿部。
(4)深海探测
2021年,中国研究团队报告称,一款把电子元件分散嵌入硅胶身体的鱼形软体机器人,在马里亚纳海沟极深处也能拍动鳍翼游动。
此外,在穿在身上帮助行走的柔性助力服、沿着体内狭窄通道弯曲深入的手术器械等与人体密切接触的领域,相关研究也十分活跃。
仍待解决的课题
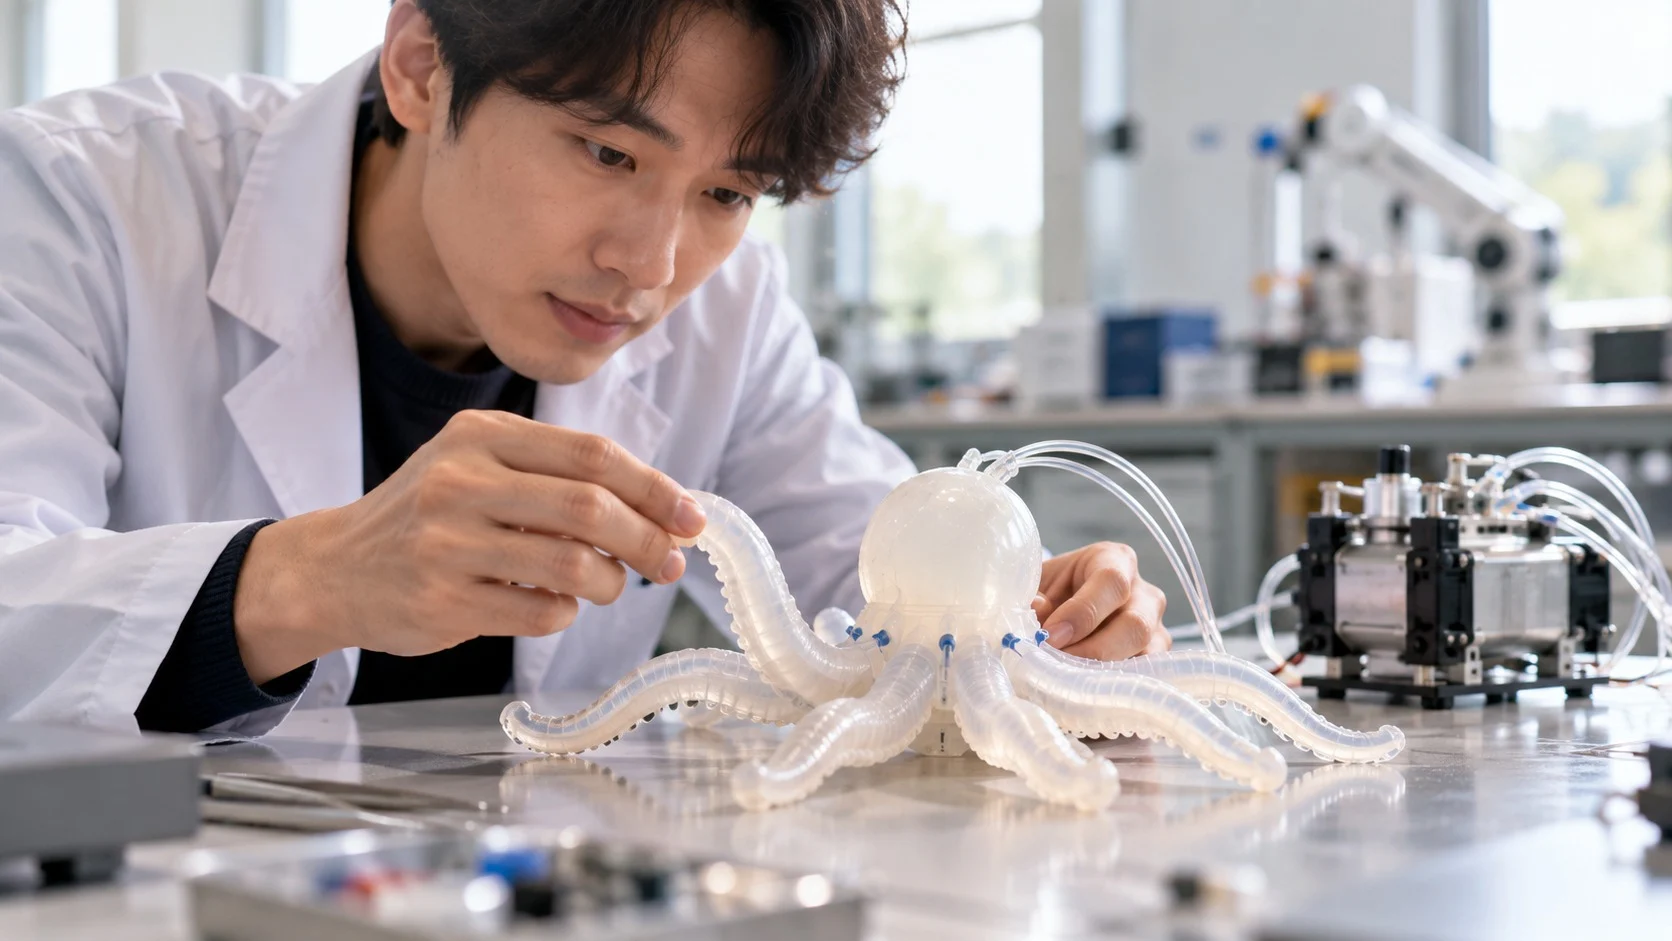
软体机器人要走出实验室、得到广泛应用,还有许多难关需要跨越。
- 力量与速度(Force and Speed):柔软的身体虽然安全,但在搬运重物或快速运动方面仍难以赶上金属机器人。
- 动力源(Power Source):气动方式需要供应压缩空气的泵和管路,这成为机器人自由行动的障碍。
- 柔性传感(Soft Sensors):要知道身体如何弯曲,就需要能随身体一起伸展的传感器,像可伸缩皮肤一样使用的电子皮肤研究仍在持续。
- 耐久性(Durability):在无数次膨胀和收缩的过程中,材料可能疲劳或撕裂;在寒冷的地方,橡胶还可能变得又硬又脆。
因此,许多研究人员并不在刚性身体和柔软身体之间二选一,而是朝着在需要的地方加入适当柔软度的方向设计机器人。
软体机器人学告诉我们,力量和精确并不是机器人唯一的美德。即使撞上也不会伤人、能顺应对方形状将其包裹起来的机器,正是机器人走近人类身边的第一步。