रोबोट का नाम सुनते ही हम आम तौर पर धातु की बाँहों, कठोर जोड़ों और सटीक ढंग से घूमने वाली मोटरों की कल्पना करते हैं। कारखानों के औद्योगिक रोबोटों जैसी ताकतवर और तेज मशीनें, जो एक ही हरकत अनगिनत बार दोहराती हैं, लंबे समय तक रोबोट की प्रतिनिधि छवि रही हैं। लेकिन ऐसे रोबोट जब अंडे या फल जैसी नाजुक चीजें उठाते हैं या किसी इंसान से टकराते हैं, तो आसानी से समस्या पैदा हो सकती है।
प्रकृति में देखें तो स्थिति अलग है। ऑक्टोपस बिना किसी हड्डी के संकरी दरारों से निकल जाता है, और हाथी केवल मांसपेशियों से बनी अपनी सूँड़ से भारी लट्ठे भी उठाता है और छोटे फल भी पकड़ता है। इन जीवों से प्रेरणा लेकर शोधकर्ताओं ने रबर या सिलिकॉन जैसे नरम पदार्थों से शरीर वाले रोबोटों पर शोध शुरू किया। इस क्षेत्र को ‘सॉफ्ट रोबोटिक्स (Soft Robotics)’ कहा जाता है।
इस सामग्री में हम क्रम से जानेंगे कि सॉफ्ट रोबोट क्या हैं, उनका नरम शरीर किस सिद्धांत पर चलता है, उनका व्यावहारिक उपयोग किन क्षेत्रों में होता है और कौन-सी चुनौतियाँ अभी सुलझानी बाकी हैं।
नरम शरीर से चलने वाली मशीनें: सॉफ्ट रोबोट की कहानी
कठोर रोबोटों से ये कैसे अलग हैं

सॉफ्ट रोबोट ऐसे रोबोट होते हैं जिनके शरीर का अधिकांश हिस्सा धातु या कठोर प्लास्टिक के खंडों के बजाय आसानी से मुड़ने और खिंचने वाले पदार्थों से बना होता है। कुछ रोबोटों का पूरा शरीर नरम होता है, जबकि कुछ में कठोर रोबोट बाँह के सिरे पर केवल एक नरम हाथ लगाया जाता है।
दोनों प्रकार के रोबोटों के अंतर को इस तरह समझा जा सकता है।
(1) शरीर का आकार बदलने का तरीका
कठोर रोबोट केवल निर्धारित जोड़ों पर मुड़ते हैं, जबकि सॉफ्ट रोबोट का पूरा शरीर मुड़ता, ऐंठता और खिंचता है तथा वस्तुओं या जमीन के आकार के अनुरूप अपने आप ढल जाता है।
(2) टकराने पर सुरक्षा
तेजी से चलती कठोर बाँह किसी इंसान से टकराए तो चोट लग सकती है, इसलिए कारखानों के रोबोट लंबे समय तक बाड़ के भीतर अलग रहकर काम करते रहे। नरम शरीर टक्कर का झटका सोख लेता है, इसलिए इंसानों के पास काम करना कहीं अधिक सुरक्षित होता है।
(3) नियंत्रण की कठिनाई
दूसरी ओर, शरीर के इतनी आसानी से मुड़ने के कारण यह पता लगाना कि उसका मौजूदा आकार क्या है और उसे मनचाहे ढंग से चलाना कहीं अधिक कठिन होता है। इसकी वजह यह है कि कठोर शरीर की गणना के लिए इस्तेमाल होने वाली पुरानी विधियाँ इस पर ज्यों की त्यों लागू नहीं होतीं।
इस नरमी को अक्सर ‘अनुपालकता (Compliance)’ कहा जाता है। इसका अर्थ है बाहरी बल लगने पर उसका प्रतिरोध करने के बजाय शरीर का पहले ही झुक जाना। इसी कारण, गणना में थोड़ी चूक होने पर भी सॉफ्ट रोबोट का शरीर अपने आप वस्तु के आकार में ढल जाता है और वह कई बार अत्यंत सटीक नियंत्रण के बिना भी काम कर लेता है।
हवा और ऊष्मा से नरम शरीर को चलाने का सिद्धांत

सॉफ्ट रोबोटों में कठोर मोटरों और दाँतेदार पहियों की जगह ऐसे ऐक्चुएटर इस्तेमाल होते हैं जिनमें पदार्थ स्वयं फैलता या सिकुड़ता है। इसके प्रमुख तरीके इस प्रकार हैं।
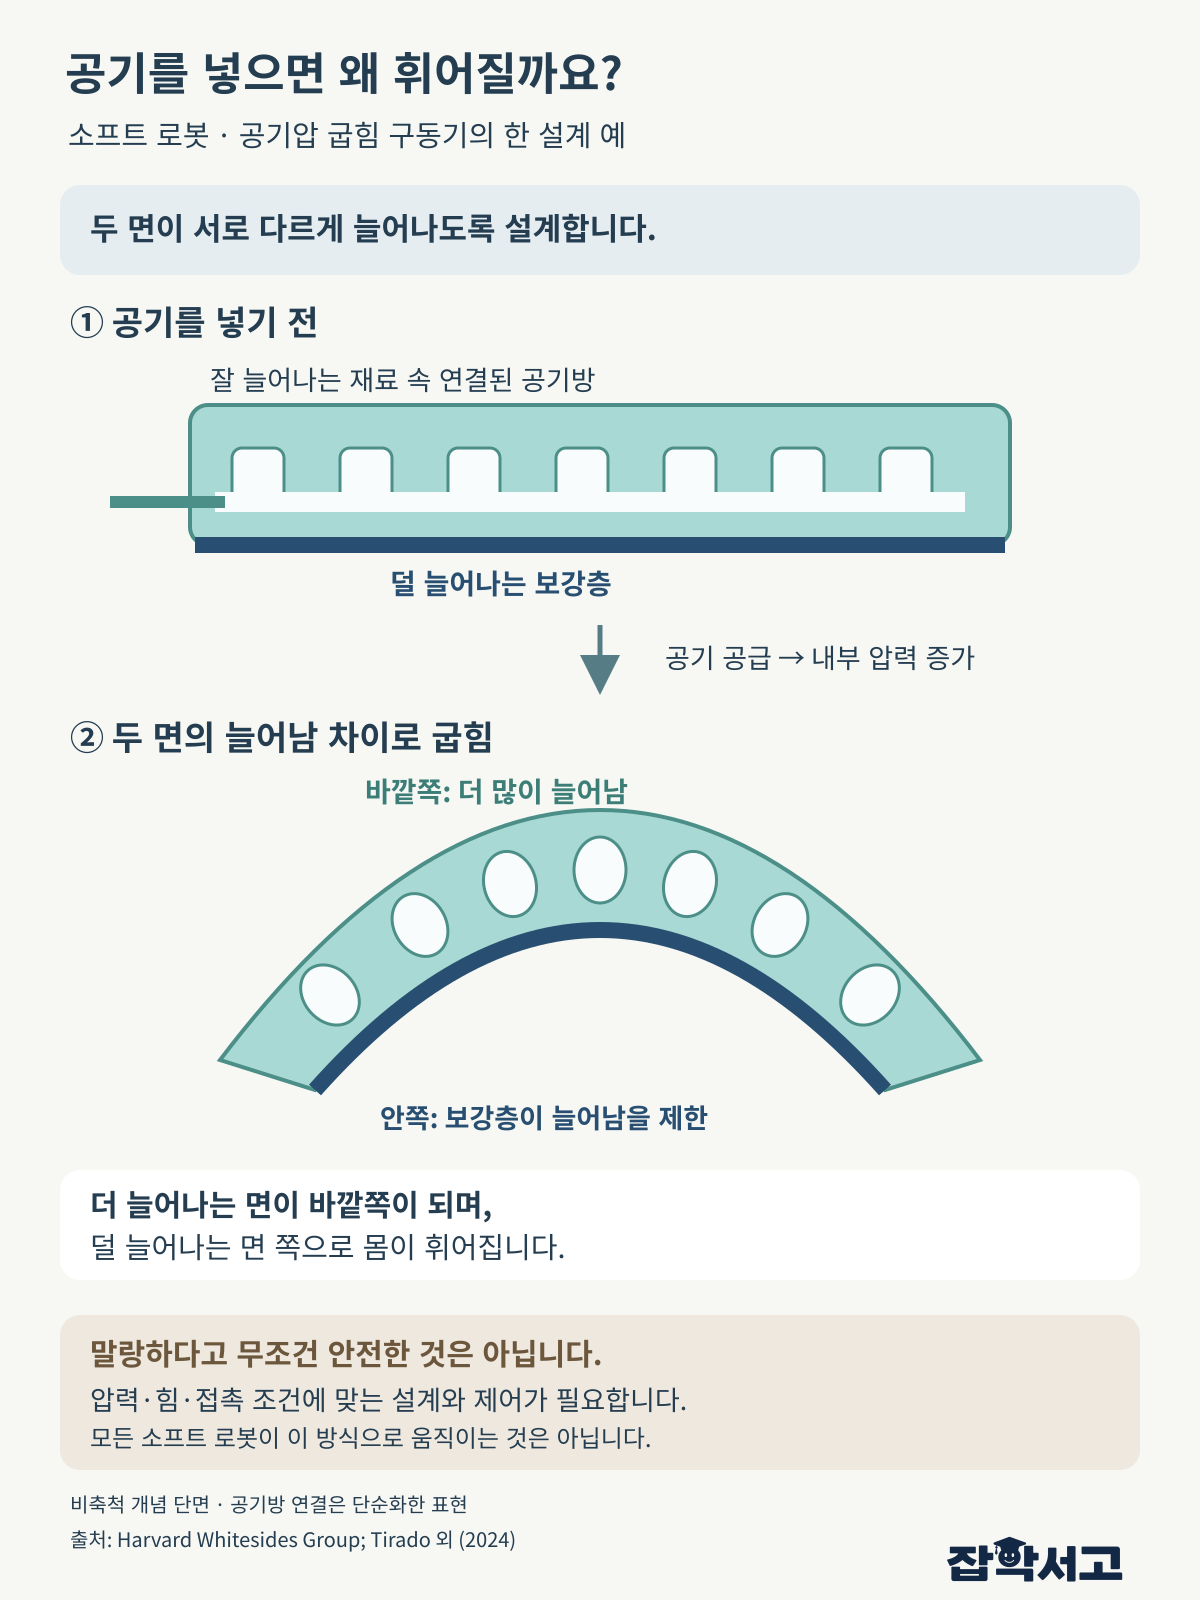
- वायुदाब चालित संचालन (Pneumatic Actuation): सिलिकॉन के शरीर के भीतर कई छोटे वायु कक्ष बनाकर उनमें हवा भरने पर अधिक खिंचने वाला हिस्सा फूलता है और शरीर विपरीत दिशा में मुड़ जाता है। यह गुब्बारे में हवा भरने जैसे सिद्धांत पर काम करता है, इसलिए इसका सबसे अधिक उपयोग होता है।
- वायुदाब चालित कृत्रिम मांसपेशी (Pneumatic Artificial Muscle): जाली से लिपटी रबर की नली में हवा भरने पर वह मोटी होती है और उसकी लंबाई घटती है, जिससे असली मांसपेशी की तरह खींचने वाला बल पैदा होता है।
- आकार-स्मृति पदार्थ (Shape Memory Materials): गर्मी मिलने पर अपने मूल आकार में लौटने वाली मिश्रधातुओं या बहुलकों की मदद से शरीर को समेटा या फैलाया जाता है। हालाँकि, इनकी प्रतिक्रिया अपेक्षाकृत धीमी होती है।
- परावैद्युत इलास्टोमर (Dielectric Elastomer): रबर की पतली झिल्ली के दोनों ओर उच्च वोल्टेज लगाने पर झिल्ली दबकर पतली और चौड़ी हो जाती है। इसी बदलाव से तेज गति पैदा की जाती है।
इस तरह पदार्थ स्वयं मांसपेशी का काम करता है, इसलिए सॉफ्ट रोबोटों में शरीर बनाने और उसे चलाने वाला उपकरण बनाने का काम अक्सर एक ही प्रक्रिया में जुड़ जाता है।
पकड़ना, रेंगना और समुद्र की गहराई में जाना

नरम शरीर का लाभ सबसे पहले वस्तुओं को पकड़ने वाले हाथ, यानी ग्रिपर में सामने आया।
(1) नाजुक चीजें पकड़ने वाला हाथ
उँगली के आकार के सॉफ्ट ग्रिपर में हवा भरने पर वह वस्तु को नरमी से चारों ओर लपेटकर पकड़ लेता है। इस तरह वह फल, ब्रेड और अंडों जैसी अलग-अलग आकार वाली तथा आसानी से खराब होने वाली चीजें भी सँभाल सकता है। इसलिए खाद्य पैकेजिंग और माल की ढुलाई व वितरण के क्षेत्र में इसमें रुचि बढ़ रही है।
(2) कॉफी पाउडर से भरा गुब्बारे वाला हाथ
2010 में अमेरिकी शोधकर्ताओं ने रबर के गुब्बारे में कॉफी पाउडर भरकर बनाया गया ग्रिपर प्रस्तुत किया। गुब्बारे को वस्तु पर दबाने के बाद उसकी हवा निकालने पर पाउडर के कण आपस में कसकर फँस जाते हैं और कठोर होकर वस्तु के आकार के अनुरूप उसे पकड़ लेते हैं।
(3) पूरी तरह नरम शरीर वाला रोबोट
2016 में अमेरिका के हार्वर्ड विश्वविद्यालय के शोधकर्ताओं ने बिना कठोर पुर्जों के चलने वाला ऑक्टोपस के आकार का रोबोट ‘ऑक्टोबॉट (Octobot)’ प्रस्तुत किया। बैटरी के बजाय हाइड्रोजन पेरॉक्साइड के विघटन से बनने वाली गैस से उसके पैर चलाए गए।
(4) गहरे समुद्र की खोज
2021 में चीनी शोधकर्ताओं ने बताया कि सिलिकॉन के शरीर में इलेक्ट्रॉनिक पुर्जों को अलग-अलग जगह रखने से बना मछली के आकार का एक सॉफ्ट रोबोट मारियाना गर्त की अत्यंत गहरी जगह में भी अपने पंख फड़फड़ाते हुए चला।
इसके अलावा, शरीर पर पहनकर चलने में मदद देने वाले नरम सहायक परिधानों और शरीर के भीतर संकरे रास्तों में मुड़कर आगे बढ़ने वाले शल्य उपकरणों जैसे क्षेत्रों में भी सक्रिय शोध चल रहा है, जहाँ उपकरण मानव शरीर के निकट संपर्क में रहते हैं।
अभी बाकी चुनौतियाँ

सॉफ्ट रोबोटों को प्रयोगशाला से बाहर व्यापक उपयोग में लाने के लिए अभी कई बाधाएँ पार करनी होंगी।
- बल और गति (Force and Speed): नरम शरीर सुरक्षित तो होता है, लेकिन भारी वस्तुएँ उठाने या तेजी से चलने के मामले में अभी धातु के रोबोटों की बराबरी करना कठिन है।
- शक्ति स्रोत (Power Source): वायुदाब वाली प्रणालियों में संपीड़ित हवा पहुँचाने के लिए पंप और नलियों की जरूरत होती है, जो रोबोट के स्वतंत्र रूप से घूमने में बाधा बनती हैं।
- नरम संवेदन (Soft Sensors): शरीर किस तरह मुड़ा है, यह जानने के लिए ऐसे सेंसर चाहिए जो उसके साथ खिंच सकें। खिंचने वाली त्वचा की तरह इस्तेमाल की जा सकने वाली इलेक्ट्रॉनिक त्वचा पर शोध जारी है।
- टिकाऊपन (Durability): अनगिनत बार फूलने और सिकुड़ने के दौरान पदार्थ में थकान आ सकती है या वह फट सकता है। ठंडी जगहों पर रबर कठोर और आसानी से टूटने वाला भी हो सकता है।
इसलिए कई शोधकर्ता कठोर या नरम शरीर में से किसी एक को चुनने के बजाय ऐसे रोबोट डिजाइन कर रहे हैं जिनमें जहाँ जरूरत हो, वहाँ उचित मात्रा में नरमी जोड़ी जाए।
सॉफ्ट रोबोटिक्स दिखाती है कि ताकत और सटीकता ही रोबोट के एकमात्र गुण नहीं हैं। ऐसी मशीन जो टकराने पर चोट न पहुँचाए और सामने वाली चीज के आकार में ढलकर उसे थाम ले—यही इंसानों के करीब आने वाले रोबोटों का पहला कदम है।