
일곱 개 안팎만 기억한다, 밀러의 법칙(Miller’s Law)
로봇이라고 하면 우리는 보통 금속 팔과 단단한 관절, 정확하게 돌아가는 모터를 떠올립니다. 공장의 산업용 로봇처럼 힘세고 빠르며 같은 동작을 수없이 되풀이하는 기계가 오랫동안 로봇의 대표 모습이었습니다. 그런데 이런 로봇은 달걀이나 과일처럼 무른 물건을 집거나 사람과 부딪힐 때 문제가 생기기 쉽습니다.
자연을 둘러보면 사정이 다릅니다. 문어는 뼈 하나 없이 좁은 틈을 빠져나가고, 코끼리는 근육으로만 이루어진 코로 무거운 통나무도 들고 작은 열매도 집습니다. 연구자들은 이런 생물에게서 힌트를 얻어 고무나 실리콘처럼 말랑한 재료로 몸을 만든 로봇을 연구하기 시작했고, 이 분야를 ‘소프트 로봇공학(Soft Robotics)’이라고 부릅니다.
본 자료에서는 소프트 로봇이 무엇인지와 말랑한 몸을 움직이는 원리, 실제로 쓰이는 분야, 그리고 아직 풀어야 할 과제까지 차례로 살펴보겠습니다.
말랑한 몸으로 움직이는 기계, 소프트 로봇 이야기
딱딱한 로봇과 무엇이 다를까
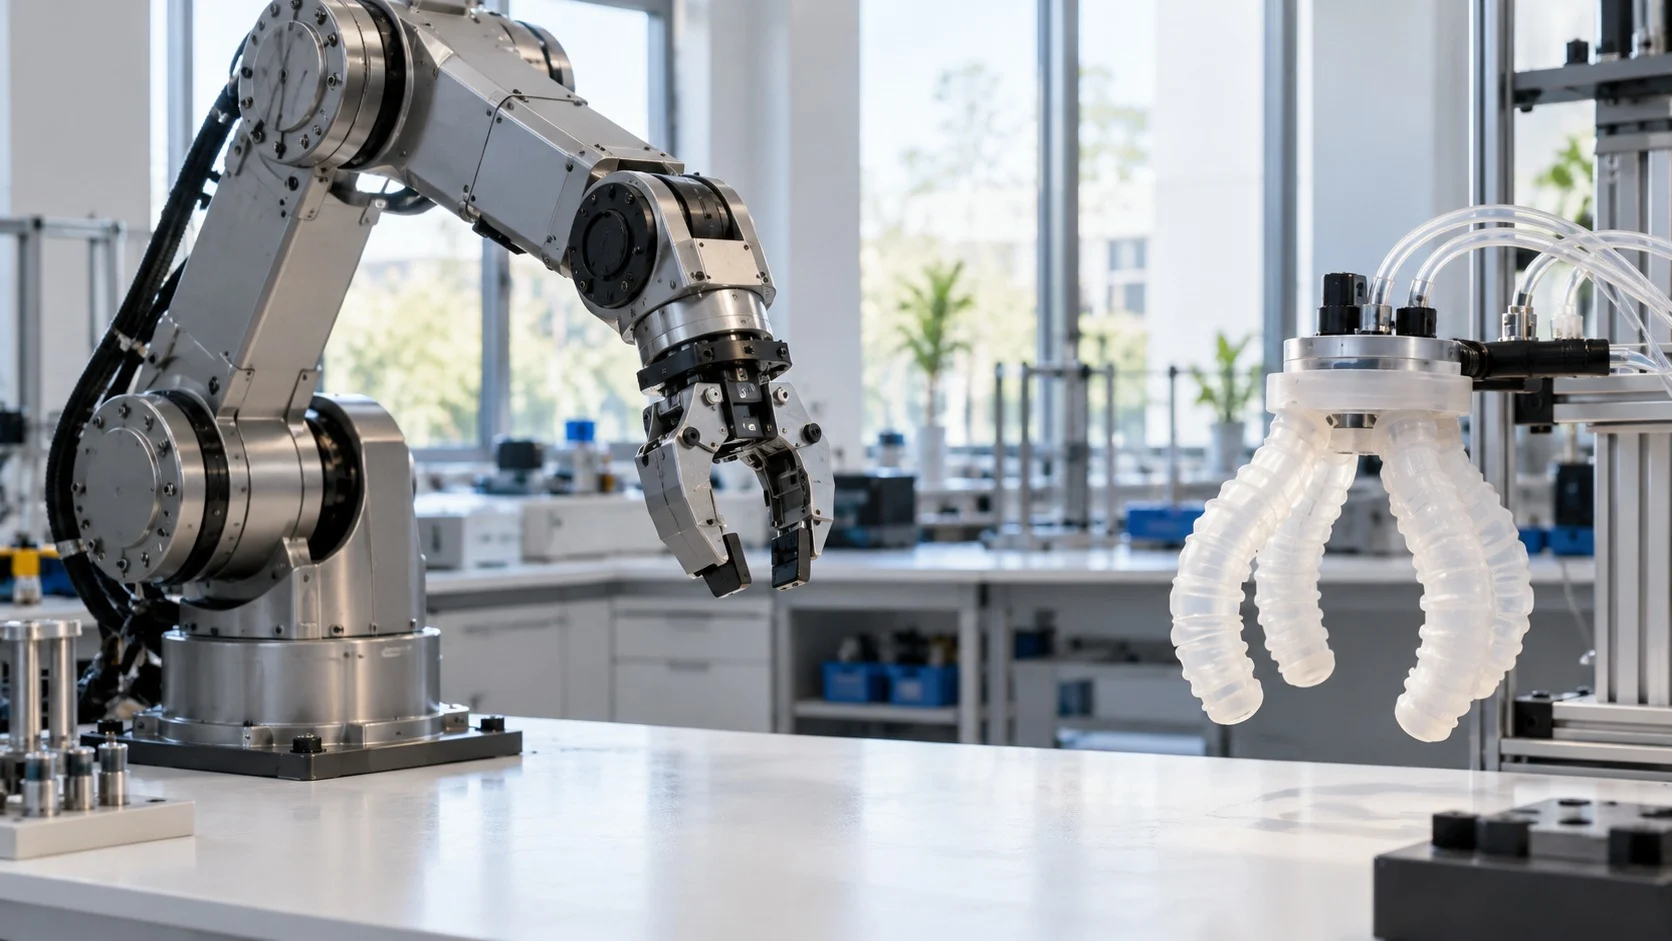
소프트 로봇은 금속이나 단단한 플라스틱으로 된 마디 대신, 잘 휘고 늘어나는 재료로 몸의 대부분을 만든 로봇입니다. 몸 전체가 말랑한 로봇도 있고, 단단한 로봇 팔 끝에 부드러운 손만 달아 쓰는 경우도 있습니다.
두 로봇의 차이는 다음과 같이 정리할 수 있습니다.
(1) 몸이 바뀌는 방식
딱딱한 로봇은 정해진 관절에서만 꺾이지만, 소프트 로봇은 몸 전체가 휘고 비틀리고 늘어나며 물건이나 지형의 모양에 맞춰 스스로 변형됩니다.
(2) 부딪힐 때의 안전
단단한 팔이 빠르게 움직이다 사람과 부딪히면 다칠 수 있어, 공장 로봇은 오랫동안 울타리 안에서 따로 일했습니다. 말랑한 몸은 충격을 흡수하므로 사람 곁에서 일하기가 훨씬 안전합니다.
(3) 제어의 어려움
반대로 몸이 마음대로 휘는 만큼 지금 어떤 모양인지 알아내고 원하는 대로 움직이기는 훨씬 어렵습니다. 단단한 몸을 계산하던 기존 방법이 그대로 들어맞지 않기 때문입니다.
이런 말랑함을 흔히 ‘유연성(Compliance)’이라고 부르는데, 바깥에서 힘이 들어오면 버티기보다 먼저 몸을 내주는 성질을 뜻합니다. 덕분에 소프트 로봇은 계산이 조금 어긋나도 몸이 알아서 대상의 모양에 맞춰 주어, 아주 정밀한 제어 없이도 일을 해내는 경우가 많습니다.
공기와 열로 말랑한 몸을 움직이는 원리
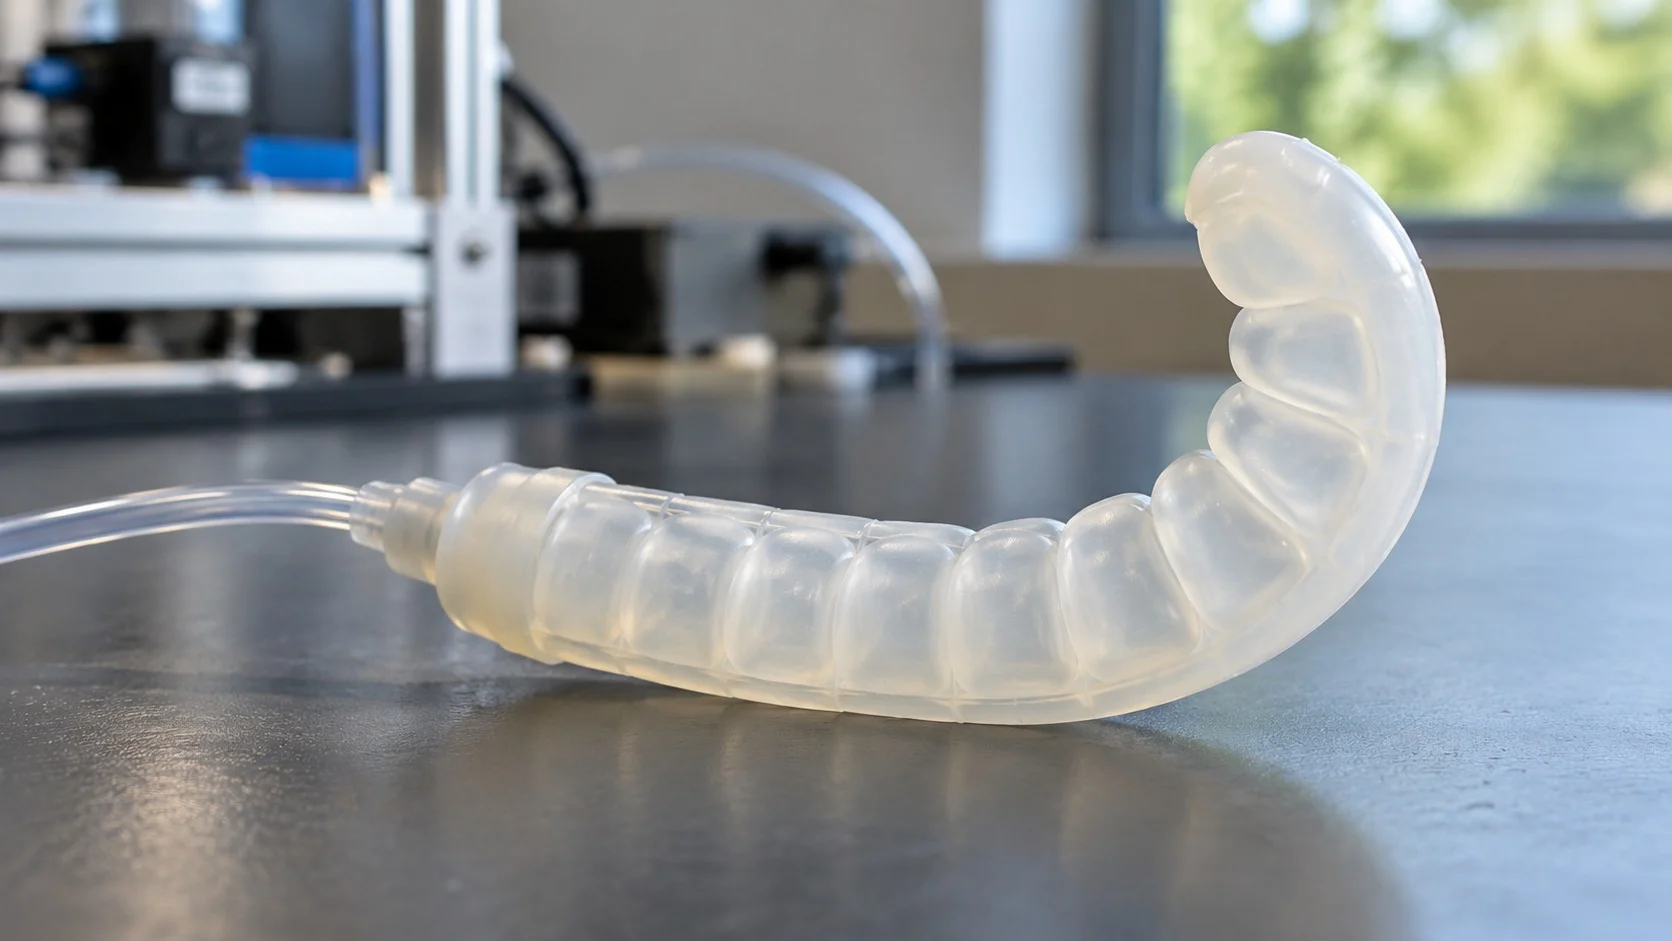
소프트 로봇에는 단단한 모터와 톱니바퀴 대신, 재료 자체가 늘거나 줄어드는 구동 장치가 쓰입니다. 대표적인 방식은 다음과 같습니다.
- 공기압 구동(Pneumatic Actuation): 실리콘 몸 안에 작은 공기 방을 여러 개 만들고 공기를 불어 넣으면, 잘 늘어나는 쪽이 부풀면서 몸이 반대쪽으로 휩니다. 풍선에 바람을 넣는 것과 비슷한 원리라 가장 널리 쓰입니다.
- 공기압 인공 근육(Pneumatic Artificial Muscle): 그물로 감싼 고무관에 공기를 넣으면 굵어지면서 길이가 줄어 실제 근육처럼 당기는 힘을 냅니다.
- 형상 기억 재료(Shape Memory Materials): 열을 받으면 원래 모양으로 돌아가는 합금이나 고분자를 이용해 몸을 오므리거나 펼칩니다. 다만 반응이 느린 편입니다.
- 유전 엘라스토머(Dielectric Elastomer): 얇은 고무막 양쪽에 높은 전압을 걸면 막이 눌려 얇아지고 넓어지는데, 이 변화로 빠른 움직임을 만듭니다.
이렇게 재료가 곧 근육 역할을 하기 때문에, 소프트 로봇은 몸을 만드는 일과 움직이는 장치를 만드는 일이 하나로 합쳐지는 경우가 많습니다.
잡고, 기어가고, 바닷속으로
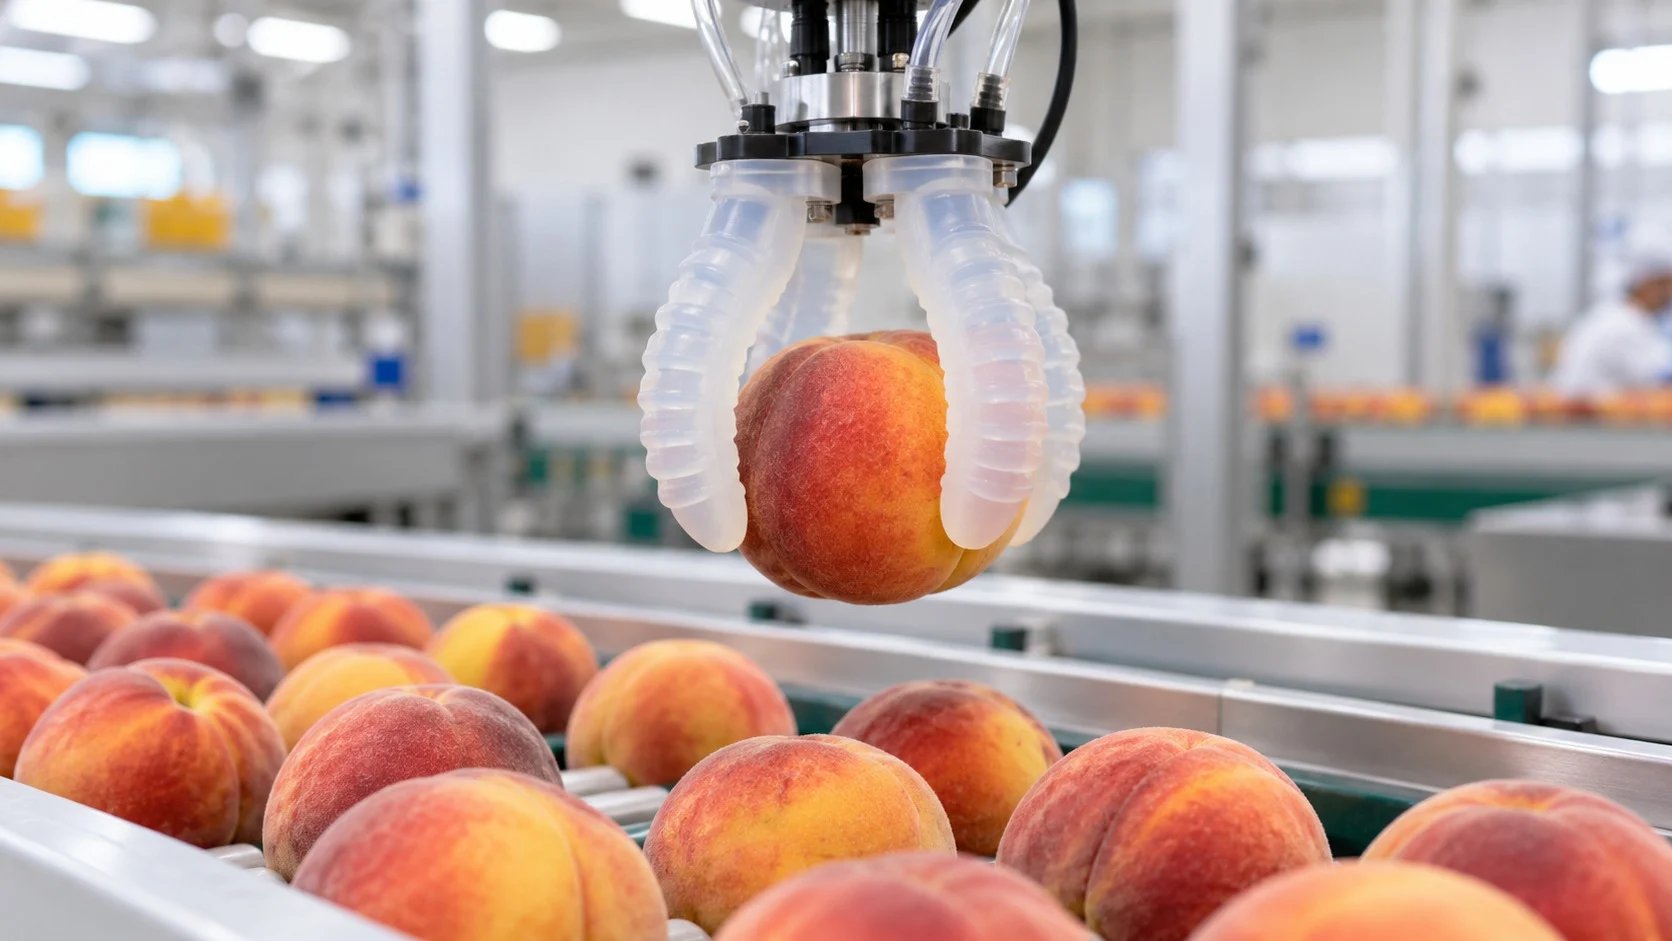
말랑한 몸의 장점이 가장 먼저 빛을 본 곳은 물건을 집는 손, 곧 그리퍼입니다.
(1) 무른 물건을 집는 손
손가락 모양의 소프트 그리퍼는 공기를 넣으면 물건을 부드럽게 감싸 쥐어, 과일이나 빵, 달걀처럼 모양이 제각각이고 쉽게 상하는 물건도 다룰 수 있습니다. 그래서 식품 포장과 물류 현장에서 관심을 받고 있습니다.
(2) 커피 가루 풍선 손
2010년 미국 연구진은 고무 풍선에 커피 가루를 채운 그리퍼를 선보였습니다. 풍선을 물건에 누른 뒤 공기를 빼면 가루가 서로 꽉 끼어 단단해지면서 물건 모양 그대로 붙잡습니다.
(3) 몸 전체가 말랑한 로봇
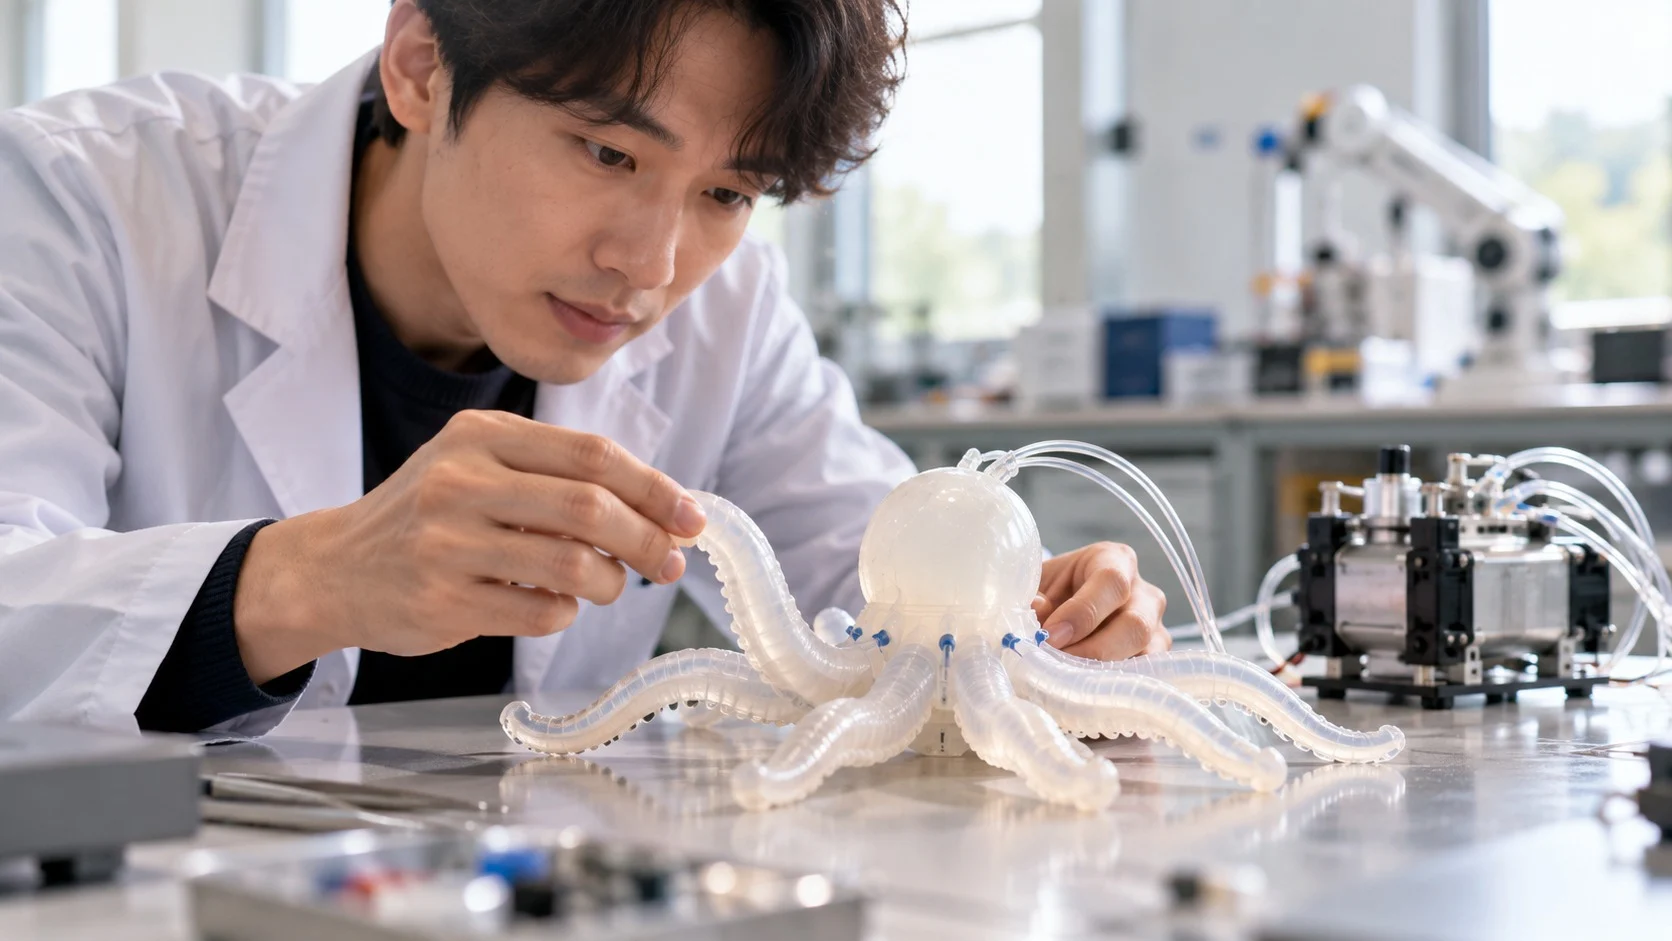
2016년 미국 하버드 대학교 연구진은 단단한 부품 없이 움직이는 문어 모양 로봇 ‘옥토봇(Octobot)’을 발표했습니다. 배터리 대신 과산화수소가 분해되며 생기는 기체로 다리를 움직였습니다.
(4) 깊은 바다 탐사
2021년 중국 연구진은 실리콘 몸에 전자 부품을 흩어 넣은 물고기 모양 소프트 로봇이 마리아나 해구의 아주 깊은 곳에서도 날개를 퍼덕이며 움직였다고 보고했습니다.
이 밖에도 몸에 입어 걷기를 돕는 부드러운 보조 옷이나, 몸속 좁은 길을 따라 휘어 들어가는 수술 도구처럼 사람의 몸과 가까이 맞닿는 분야에서 연구가 활발합니다.
아직 남은 숙제
소프트 로봇이 실험실을 넘어 널리 쓰이려면 넘어야 할 벽도 많습니다.
- 힘과 속도(Force and Speed): 말랑한 몸은 안전한 대신 무거운 물건을 들거나 빠르게 움직이는 일에서는 아직 금속 로봇을 따라가기 어렵습니다.
- 동력원(Power Source): 공기압 방식은 압축 공기를 공급하는 펌프와 관이 필요해, 로봇이 자유롭게 돌아다니는 데 걸림돌이 됩니다.
- 부드러운 감각(Soft Sensors): 몸이 어떻게 휘었는지 알려면 함께 늘어나는 센서가 필요하며, 늘어나는 피부처럼 쓰는 전자 피부 연구가 이어지고 있습니다.
- 내구성(Durability): 수없이 부풀고 줄어드는 동안 재료가 지치거나 찢어질 수 있고, 추운 곳에서는 고무가 딱딱하고 잘 깨지는 성질로 바뀌기도 합니다.
그래서 많은 연구자는 단단한 몸과 말랑한 몸 중 하나를 고르기보다, 필요한 곳에 알맞은 부드러움을 더하는 방향으로 로봇을 설계하고 있습니다.
소프트 로봇공학은 힘과 정확함만이 로봇의 미덕이 아니라는 사실을 보여 줍니다. 부딪혀도 다치지 않고 상대의 모양에 맞춰 감싸 안는 기계, 그것이 사람 곁으로 다가오는 로봇의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.