Cuando extendemos el brazo para beber agua de un vaso, no nos detenemos a pensar por separado en cómo mover el hombro, el codo y la muñeca. Pero, para que un brazo robótico haga lo mismo, hay que especificar con precisión en qué dirección y cuánto debe girar cada articulación.
En robótica, se llama «grados de libertad» (Degrees of Freedom) al número de direcciones en las que un robot puede moverse de forma independiente. Los grados de libertad son el criterio más básico para saber cuán variadas son las posturas que puede adoptar un robot y cuán complejas son las tareas que puede realizar.
Este material explica de forma sencilla qué son los grados de libertad, por qué los brazos robóticos industriales tienen seis articulaciones, cuántos grados de libertad tienen el brazo y la mano humanos y qué ventajas y dificultades surgen al aumentar su número.
Comprensión y aplicación de los grados de libertad
Cómo contar las direcciones de movimiento


Los grados de libertad indican el número de valores independientes necesarios para describir la posición y la orientación de un objeto. Un objeto suspendido en el espacio puede desplazarse hacia delante y hacia atrás, hacia los lados y hacia arriba y hacia abajo, y también puede girar alrededor de cada uno de tres ejes. Por eso, en un espacio de 3 dimensiones, un cuerpo rígido tiene 3 traslaciones y 3 rotaciones, lo que suma 6 grados de libertad.
En un robot, cada articulación suele aportar un grado de libertad. Los ejemplos típicos son la articulación rotacional, que gira alrededor de un eje como una bisagra, y la articulación lineal, que se desliza en una dirección como un cajón. El alcance del robot y las posturas que puede adoptar dependen de cuántas articulaciones de este tipo se conecten y en qué orden.
El concepto de grados de libertad también se aplica a otros robots además de los brazos robóticos. Un robot de limpieza que rueda por el suelo solo necesita moverse en el plano, por ejemplo, para avanzar, retroceder o girar sobre sí mismo. Un dron en vuelo debe ajustar tanto su posición como su inclinación en el aire. Incluso para un mismo robot, los grados de libertad necesarios varían mucho según el espacio en el que trabaje y la tarea que realice.
Por qué los brazos robóticos industriales tienen seis articulaciones
En 1961, Unimate, considerado el primer robot industrial, se encargó de extraer piezas de fundición calientes en una fábrica de General Motors en Estados Unidos. Este brazo de accionamiento hidráulico tenía 5 grados de libertad.
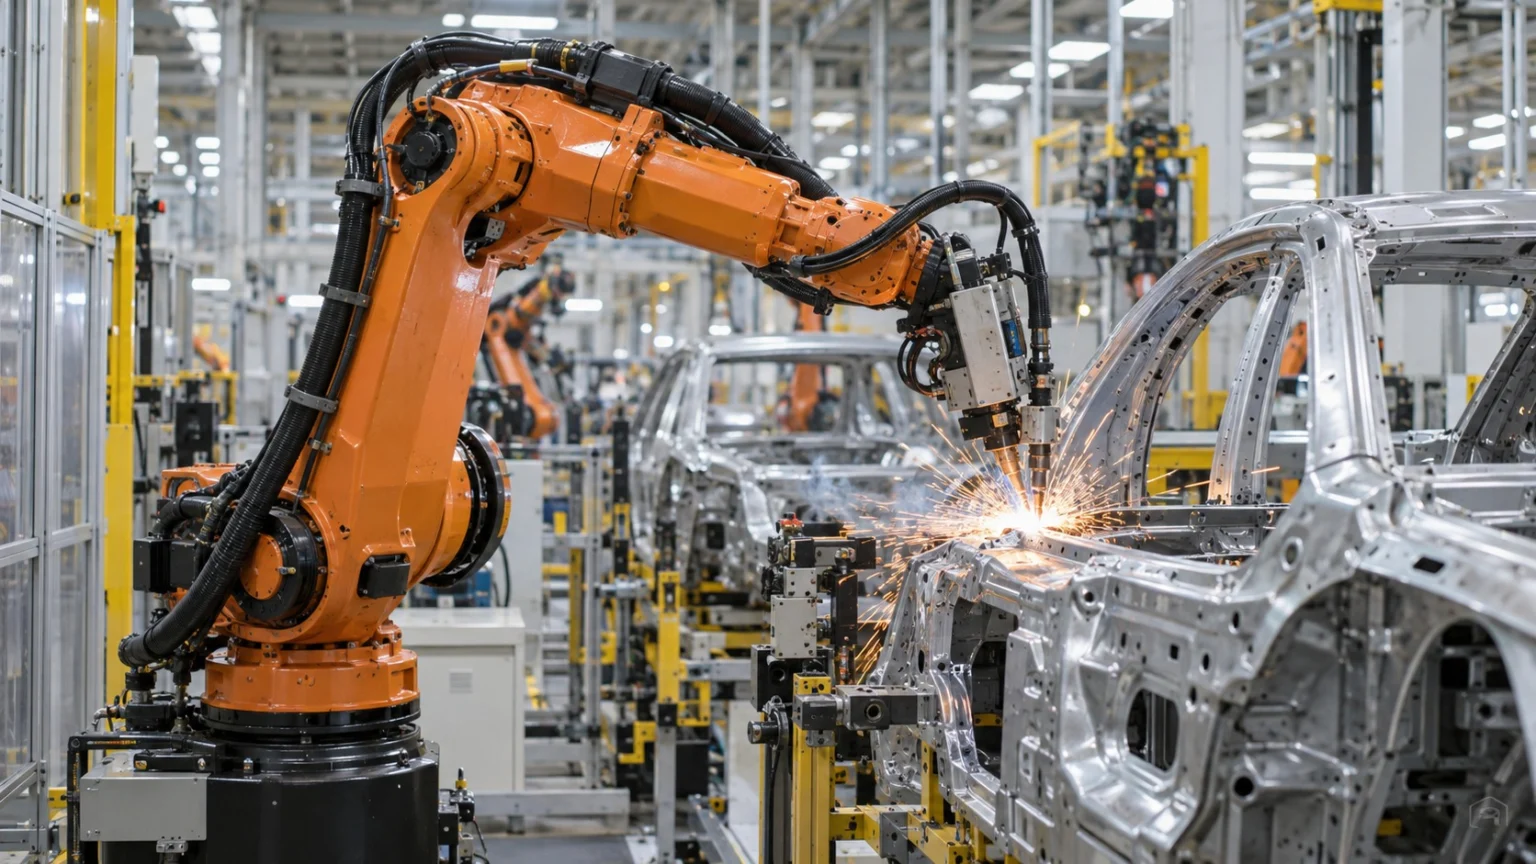
La mayoría de los brazos robóticos que se ven hoy en las fábricas tienen 6 articulaciones. Como vimos antes, hacen falta 6 valores para determinar libremente la posición y la orientación de un objeto en el espacio. Las tres articulaciones inferiores llevan el extremo del brazo a la posición deseada y las tres de la muñeca orientan la herramienta.
Gracias a ello, un robot de 6 ejes puede dirigir las chispas de soldadura hacia una junta oblicua o insertar con precisión un tornillo en una pieza inclinada. Para un robot de embalaje que solo recoge objetos y los deposita sobre una superficie plana, bastan unos 4 grados de libertad, lo que permite fabricarlo más rápido y a menor costo.
En ciertas tareas, los robots con pocas articulaciones pueden rendir mejor. El robot articulado horizontal conocido como SCARA (Selective Compliance Assembly Robot Arm) tiene una estructura sencilla que permite que el brazo se pliegue y se extienda solo en el plano horizontal. Gracias a ello, se usa ampliamente en tareas que exigen repetir innumerables veces movimientos breves y rápidos, como insertar componentes electrónicos en una placa de circuito.
Los grados de libertad del brazo y la mano humanos
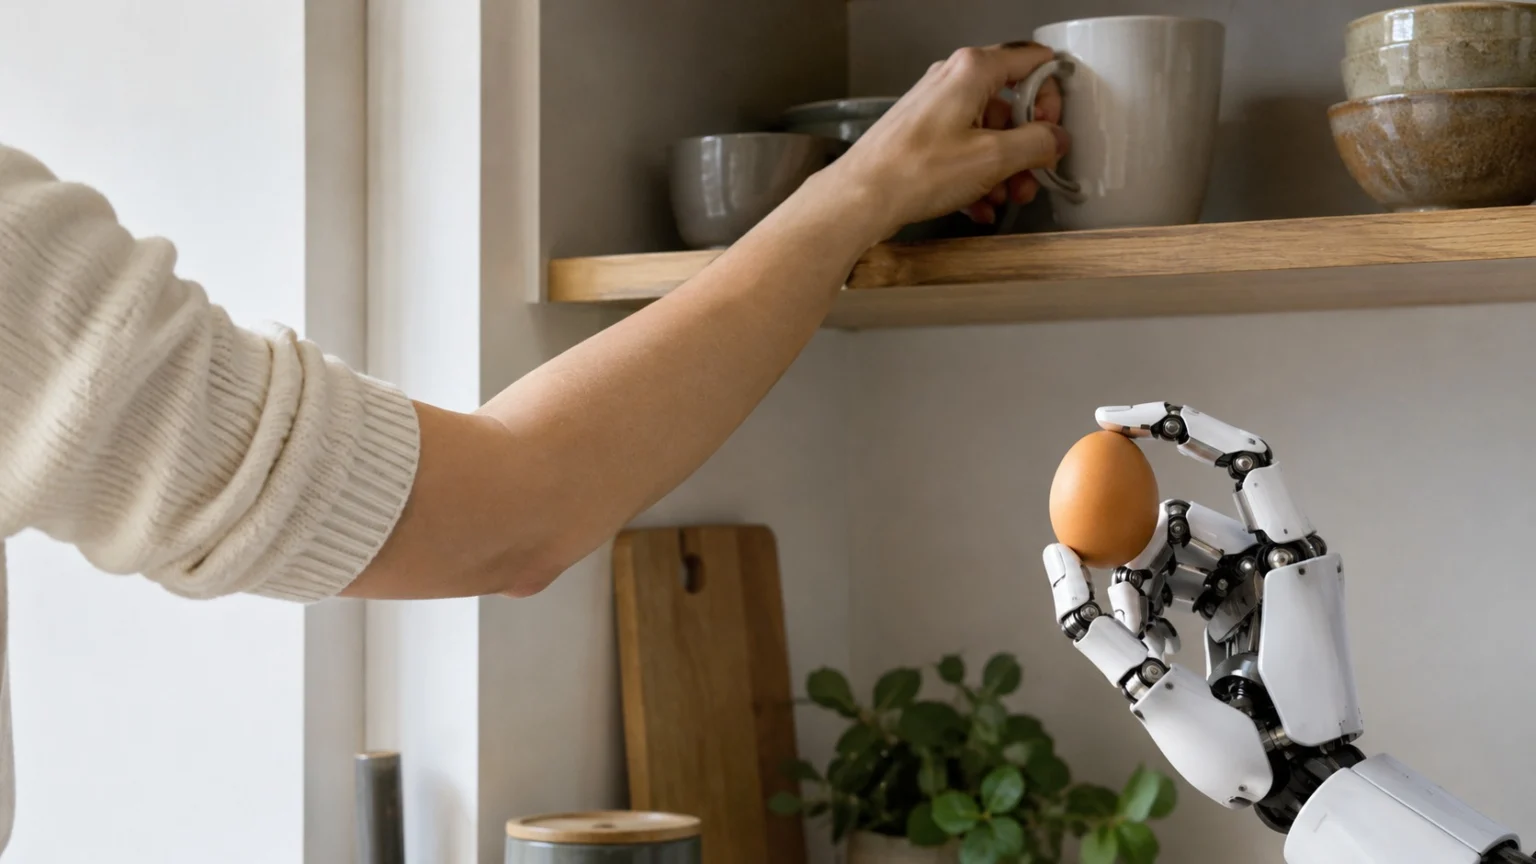
Se suele decir que el brazo humano tiene 7 grados de libertad. Esto se debe a que el hombro se mueve en tres direcciones, el codo en una y la muñeca y el antebrazo en tres. En total, tiene un grado de libertad más que los 6 necesarios para determinar la posición y la orientación del extremo de la mano.
Ese grado de libertad adicional permite levantar o bajar el codo sin mover la mano de su sitio. También permite cambiar la orientación del codo para esquivar obstáculos al sacar un objeto del fondo de un estante estrecho. En robótica, se dice que una estructura con más grados de libertad de los necesarios presenta «redundancia» (Redundancy).
La mano es mucho más compleja. Se sabe que las articulaciones de los cinco dedos y la muñeca suman más de 20 grados de libertad. Por eso, fabricar una mano robótica capaz de manipular objetos con la misma delicadeza que una mano humana sigue siendo un reto.
Por eso, muchas manos robóticas usan un solo cable para flexionar a la vez varias articulaciones de los dedos, en lugar de moverlas todas por separado. Aunque se accionan pocos motores, los dedos se adaptan por sí solos a la forma del objeto y lo rodean al agarrarlo. Así, con un control relativamente sencillo, pueden sujetar desde objetos frágiles como los huevos hasta herramientas de formas muy variadas.
Ventajas y dificultades de aumentar los grados de libertad
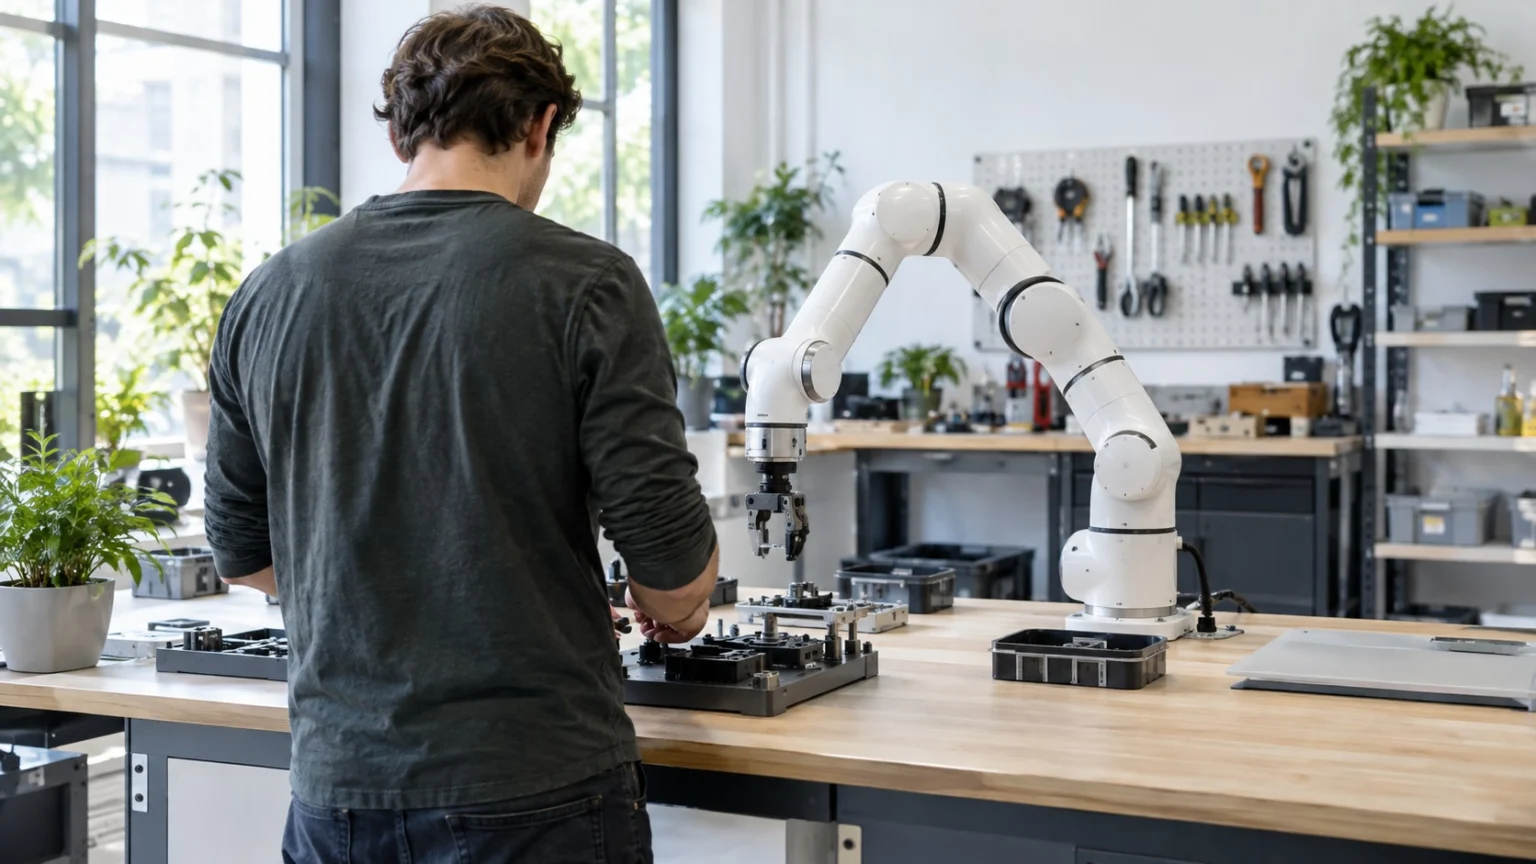
En los últimos tiempos son cada vez más comunes los brazos robóticos con 7 articulaciones, como el brazo humano. La articulación adicional permite elegir entre varias posturas sin cambiar la posición de la mano, lo que facilita evitar choques en espacios estrechos o en lugares de trabajo compartidos con personas.
A medida que aumentan los grados de libertad, también crecen las exigencias. Cada articulación necesita un motor, un reductor y un sensor de posición, por lo que el robot pesa más y cuesta más. Los pequeños errores de las articulaciones se acumulan hacia el extremo del brazo y dificultan mantener la precisión.
El control también se vuelve más complejo. Como hay varias combinaciones de ángulos articulares que permiten alcanzar una misma posición objetivo, hay que determinar cuál es la postura más segura y cuál requiere menos esfuerzo. Por eso, al diseñar un robot, es importante darle solo los grados de libertad que exige la tarea que va a realizar.
Estas cuestiones también surgen cuando una persona maneja directamente un robot. Un robot quirúrgico reproduce los movimientos de la mano del cirujano mediante una articulación de muñeca situada en la punta del instrumento, que se introduce por una pequeña abertura. Quien lo maneja mirando la pantalla debe saber en cuántas direcciones puede moverse la punta del instrumento para controlarlo sin errores.
El número de grados de libertad determina cómo interactúa un robot con el mundo. Entender cuántas articulaciones tiene y cómo están dispuestas permite comprender por qué algunos robots son rápidos y sencillos y otros se mueven más despacio, con mayor delicadeza.
Encontrar el número de articulaciones adecuado para la tarea es el primer paso para diseñar un robot que se mueva bien.