Nhắc đến robot, chúng ta thường nghĩ đến cánh tay kim loại, những khớp nối cứng và động cơ quay chính xác. Suốt một thời gian dài, hình ảnh tiêu biểu của robot là những cỗ máy như robot công nghiệp trong nhà máy: khỏe, nhanh và lặp lại cùng một động tác vô số lần. Nhưng những robot như vậy rất dễ gặp rắc rối khi phải nhặt những vật mềm như trứng hay trái cây, hoặc khi va chạm với con người.
Nhìn ra thiên nhiên thì lại khác. Bạch tuộc không có lấy một chiếc xương mà vẫn luồn qua được những khe hẹp, còn con voi dùng chiếc vòi chỉ toàn cơ bắp để nhấc cả khúc gỗ nặng lẫn hái những quả nhỏ. Lấy gợi ý từ những sinh vật như thế, các nhà nghiên cứu bắt đầu nghiên cứu những robot có thân làm từ vật liệu mềm như cao su và silicone, và lĩnh vực này được gọi là “robot mềm” (Soft Robotics).
Bài viết này lần lượt tìm hiểu robot mềm là gì, nguyên lý làm cho thân thể mềm chuyển động, những lĩnh vực robot mềm đang được ứng dụng thực tế và cả những thách thức vẫn còn phải giải quyết.
Cỗ máy chuyển động bằng thân thể mềm mại: Câu chuyện về robot mềm
Robot mềm khác robot cứng ở điểm nào?
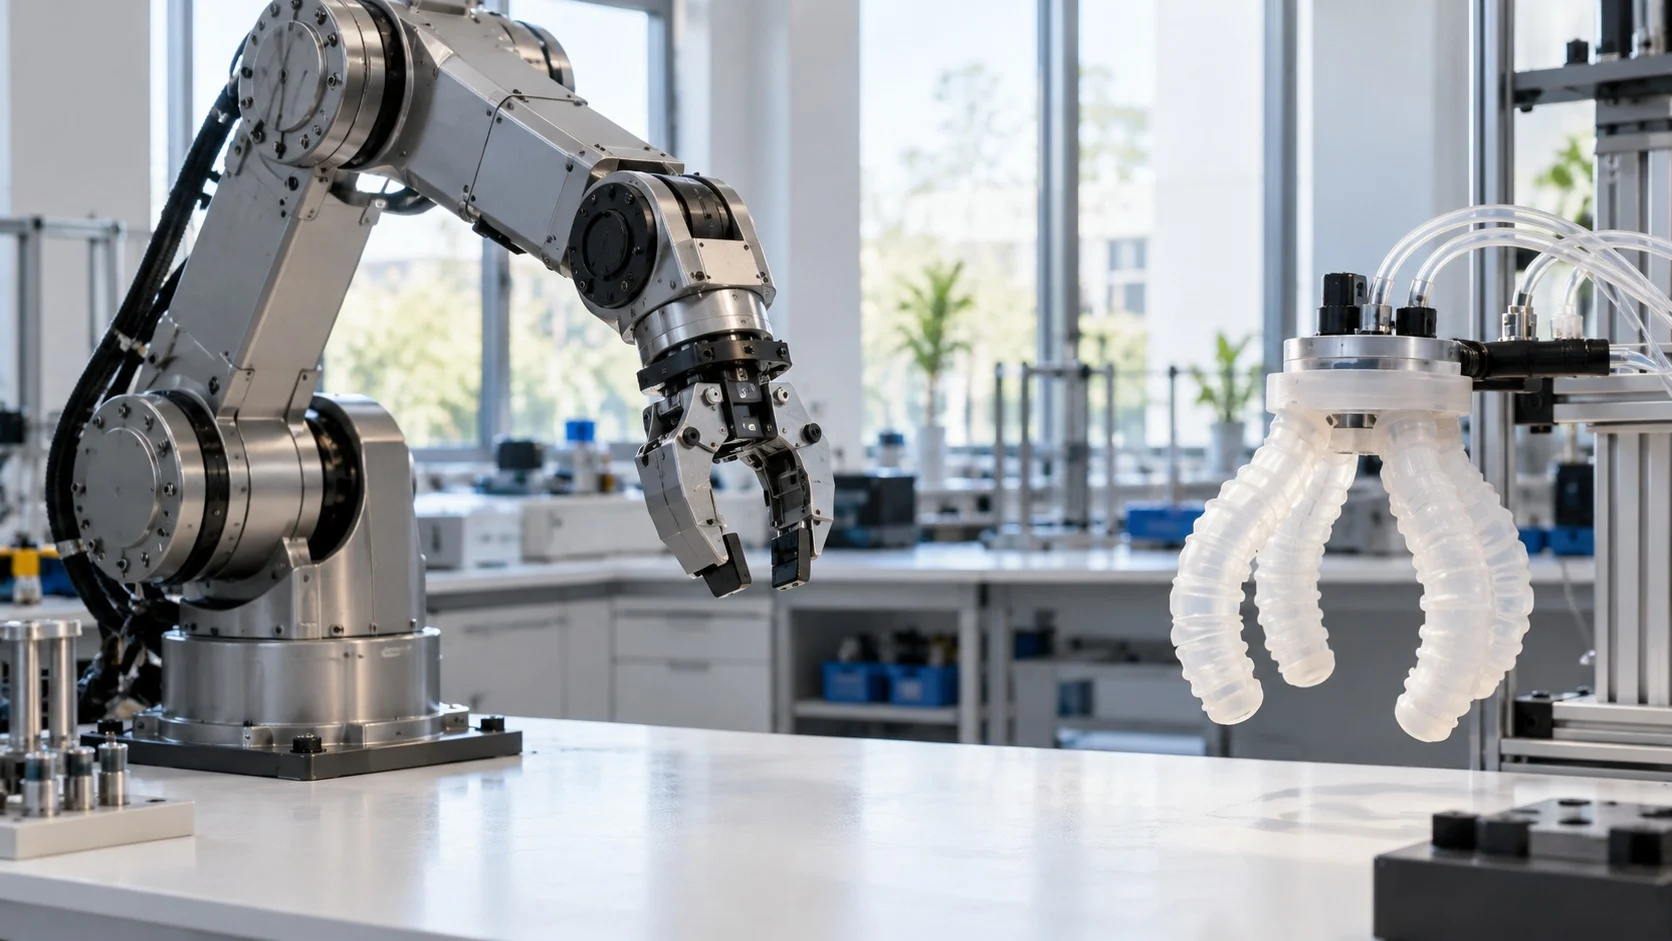
Robot mềm là robot có phần lớn thân thể được làm từ những vật liệu dễ uốn cong và co giãn, thay cho các đốt làm bằng kim loại hay nhựa cứng. Có robot mềm toàn thân, cũng có trường hợp chỉ gắn một bàn tay mềm vào đầu cánh tay robot cứng.
Sự khác biệt giữa hai loại robot có thể tóm tắt như sau.
(1) Cách thân thể thay đổi hình dạng
Robot cứng chỉ gập được ở những khớp cố định, còn robot mềm có thể uốn, xoắn và giãn cả thân, tự biến dạng cho vừa với hình dạng của đồ vật hay địa hình.
(2) An toàn khi va chạm
Cánh tay cứng đang chuyển động nhanh mà va vào người thì có thể gây thương tích, nên suốt thời gian dài robot nhà máy phải làm việc riêng bên trong hàng rào. Thân thể mềm hấp thụ được va đập nên làm việc bên cạnh con người an toàn hơn nhiều.
(3) Khó khăn trong điều khiển
Ngược lại, vì thân thể uốn cong tự do nên việc biết nó đang ở hình dạng nào và điều khiển nó chuyển động theo ý muốn khó hơn rất nhiều. Lý do là những phương pháp vốn dùng để tính toán chuyển động của vật thể cứng không còn áp dụng nguyên vẹn được.
Sự mềm mại này thường được gọi là “tính chiều theo” (compliance), tức tính chất nhường thân trước thay vì chống lại khi có lực tác động từ bên ngoài. Nhờ vậy, dù tính toán có lệch đôi chút, thân robot mềm vẫn tự ôm theo hình dạng của vật, nên trong nhiều trường hợp nó vẫn làm được việc mà không cần điều khiển quá chính xác.
Nguyên lý dùng khí và nhiệt để chuyển động thân thể mềm
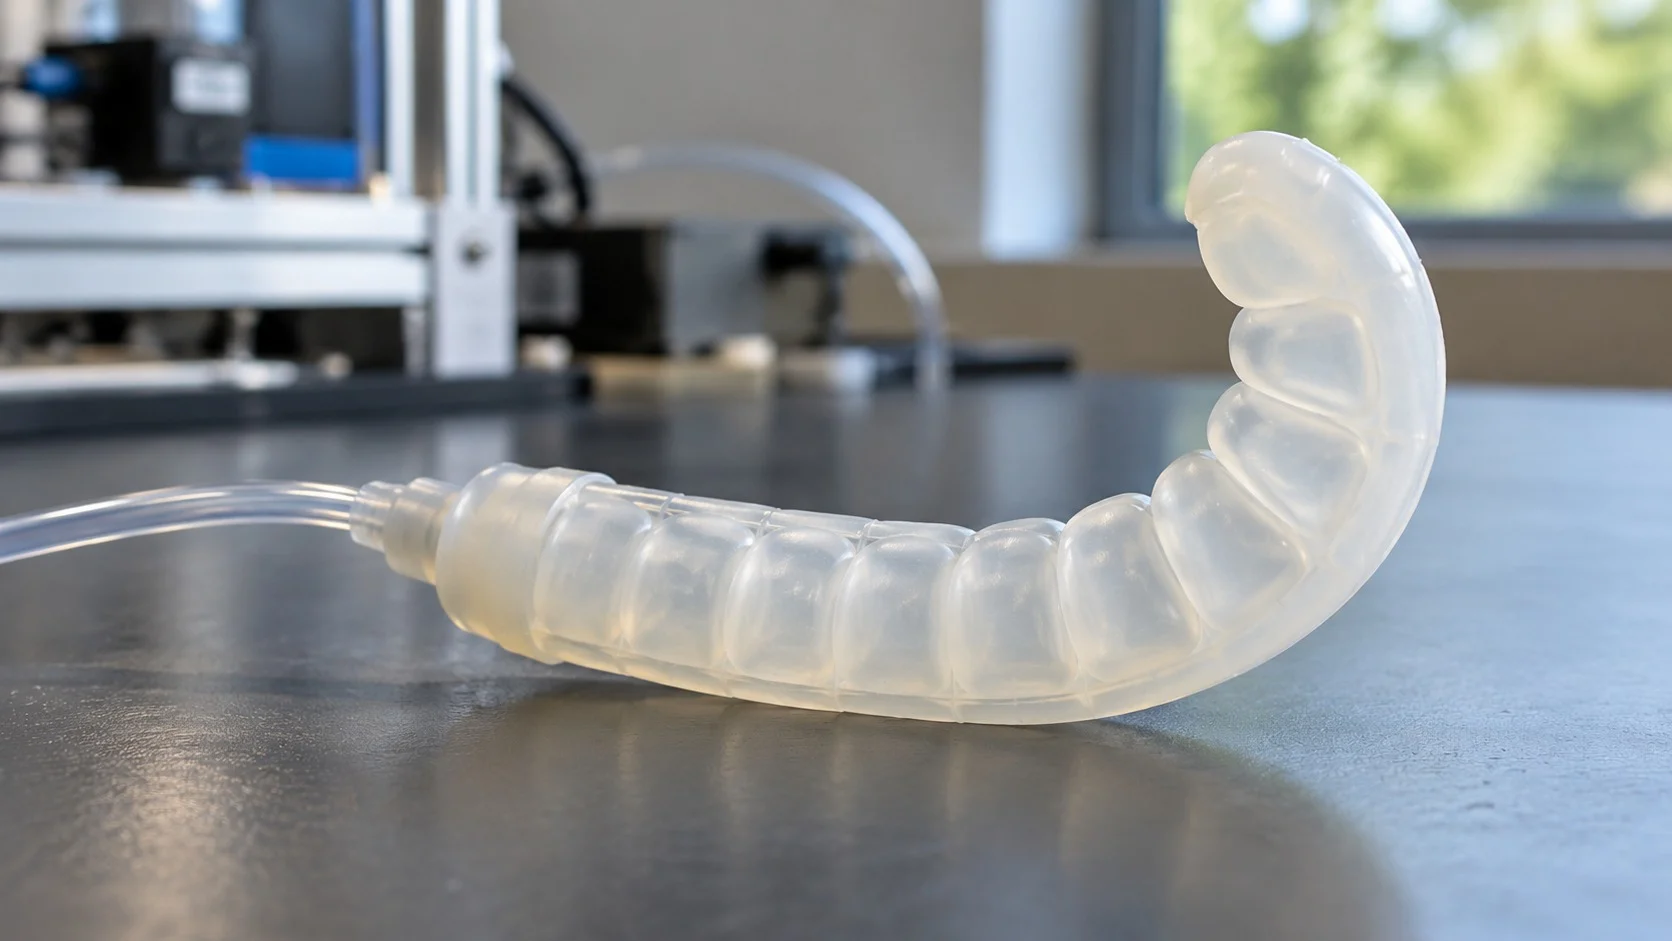
Thay cho động cơ và bánh răng cứng, robot mềm dùng những bộ truyền động mà bản thân vật liệu có thể giãn ra hoặc co lại. Các phương thức tiêu biểu như sau.
- Truyền động khí nén (Pneumatic Actuation): Người ta tạo nhiều buồng khí nhỏ bên trong thân silicone, khi bơm khí vào thì phía dễ giãn hơn sẽ phồng lên khiến thân cong về phía bên kia. Nguyên lý này giống như thổi bóng bay và là phương thức được dùng rộng rãi nhất.
- Cơ nhân tạo khí nén (Pneumatic Artificial Muscle): Khi bơm khí vào ống cao su được bọc lưới, ống to ra đồng thời ngắn lại, tạo ra lực kéo giống như cơ bắp thật.
- Vật liệu nhớ hình (Shape Memory Materials): Dùng hợp kim hoặc polymer trở về hình dạng ban đầu khi gặp nhiệt để làm thân co lại hoặc mở ra. Tuy nhiên, phản ứng của chúng khá chậm.
- Elastomer điện môi (Dielectric Elastomer): Khi đặt điện áp cao lên hai mặt của một màng cao su mỏng, màng bị nén lại, mỏng đi và rộng ra; sự thay đổi này được dùng để tạo ra những chuyển động nhanh.
Vì vật liệu chính là cơ bắp như vậy, nên ở robot mềm, việc chế tạo thân thể và việc chế tạo bộ phận làm nó chuyển động thường hòa làm một.
Cầm nắm, bò trườn và lặn xuống biển sâu
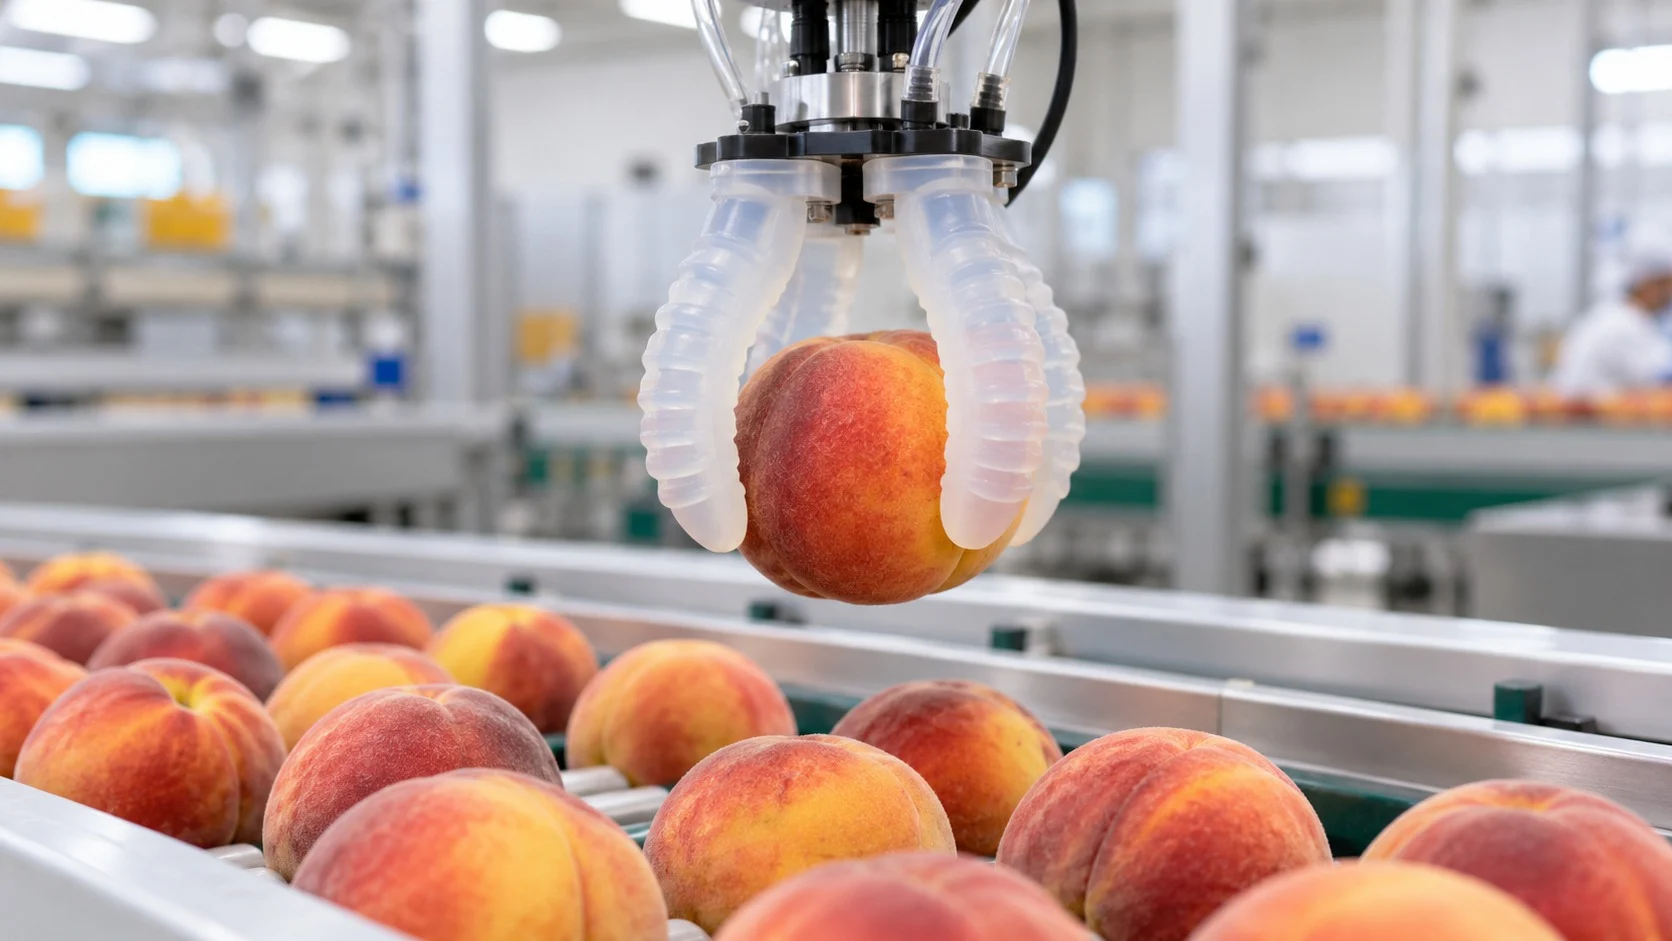
Nơi ưu điểm của thân thể mềm tỏa sáng sớm nhất là bàn tay cầm nắm đồ vật, tức bộ kẹp (gripper).
(1) Bàn tay nắm những vật dễ hỏng
Khi được bơm khí, bộ kẹp mềm hình ngón tay nhẹ nhàng ôm và giữ lấy đồ vật, nên có thể xử lý cả những thứ hình dạng khác nhau và dễ dập hỏng như trái cây, bánh mì hay trứng. Vì vậy nó đang được quan tâm trong ngành đóng gói thực phẩm và hậu cần.
(2) Bàn tay bóng bay chứa bột cà phê
Năm 2010, một nhóm nghiên cứu Mỹ đã giới thiệu bộ kẹp làm từ quả bóng cao su chứa đầy bột cà phê. Ấn quả bóng lên đồ vật rồi rút khí ra, các hạt bột chèn chặt vào nhau và cứng lại, giữ lấy đồ vật theo đúng hình dạng của nó.
(3) Robot mềm toàn thân
Năm 2016, nhóm nghiên cứu Đại học Harvard (Mỹ) công bố “Octobot”, robot hình bạch tuộc chuyển động mà không có bất kỳ bộ phận cứng nào. Thay vì pin, nó cử động các chân bằng khí sinh ra khi hydro peroxide phân hủy.
(4) Thám hiểm biển sâu
Năm 2021, một nhóm nghiên cứu Trung Quốc báo cáo rằng một robot mềm hình con cá, với các linh kiện điện tử được phân tán bên trong thân silicone, đã vỗ vây và di chuyển được cả ở nơi rất sâu của rãnh Mariana.
Ngoài ra, nghiên cứu cũng đang sôi động trong những lĩnh vực tiếp xúc gần với cơ thể con người, như bộ đồ hỗ trợ mềm mặc trên người để giúp đi lại, hay dụng cụ phẫu thuật uốn mình len theo những đường hẹp bên trong cơ thể.
Những bài toán còn bỏ ngỏ
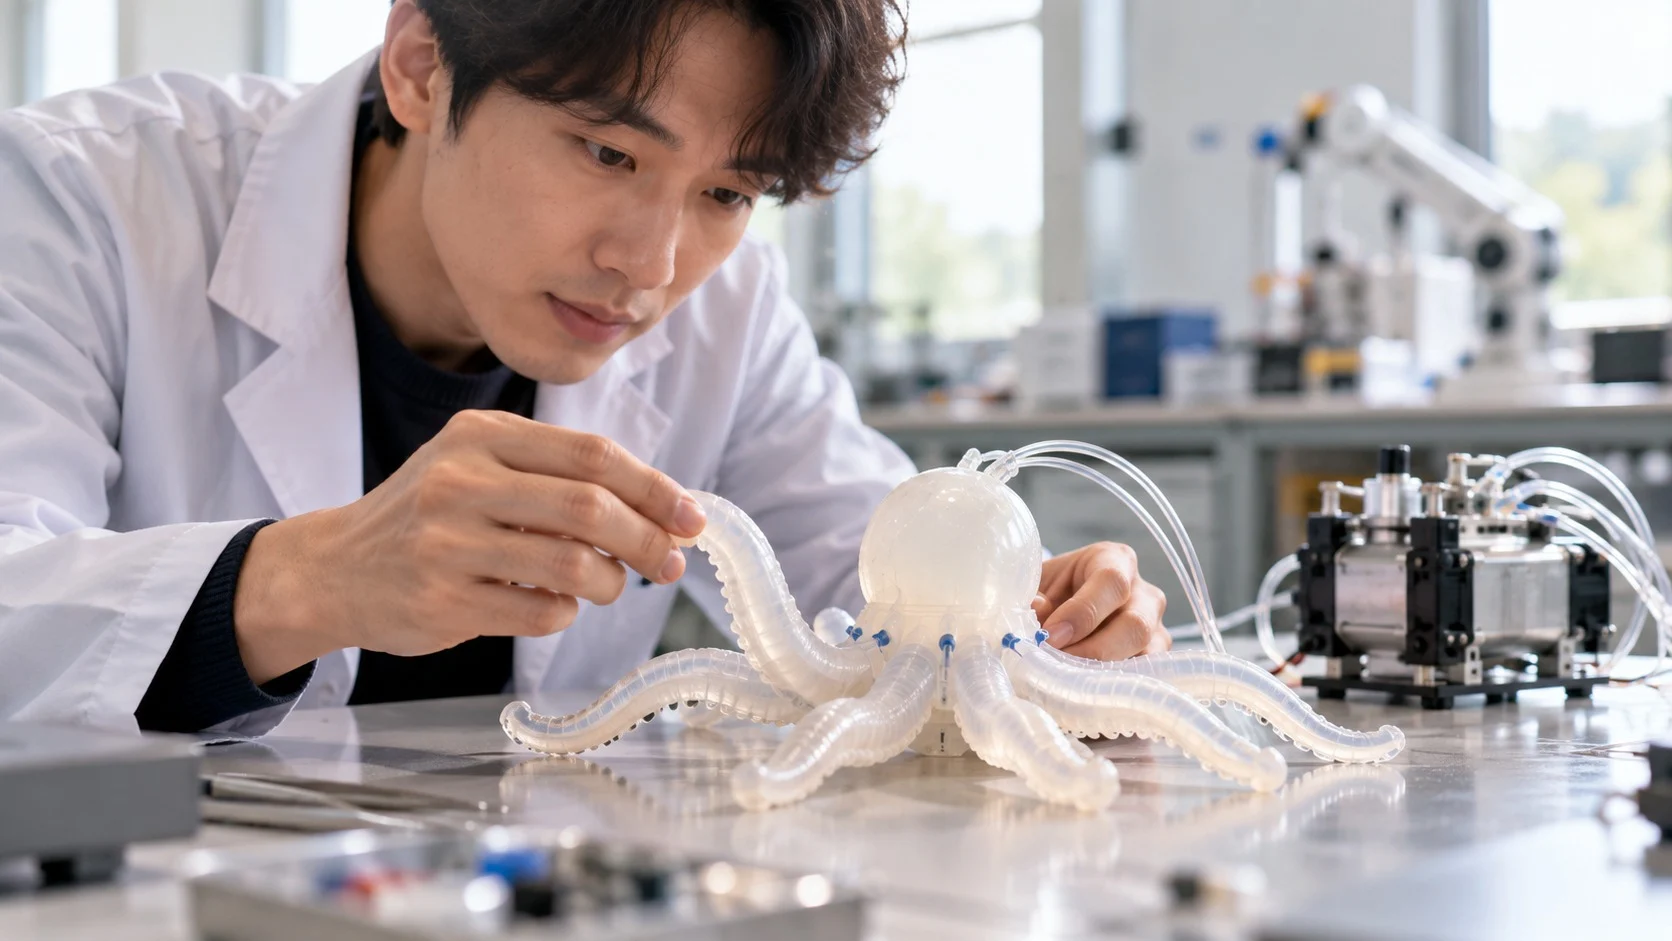
Để robot mềm vượt ra khỏi phòng thí nghiệm và được dùng rộng rãi, vẫn còn nhiều rào cản phải vượt qua.
- Lực và tốc độ (Force and Speed): Thân thể mềm tuy an toàn nhưng vẫn khó theo kịp robot kim loại trong việc nâng vật nặng hay chuyển động nhanh.
- Nguồn năng lượng (Power Source): Phương thức khí nén cần máy bơm và ống dẫn để cấp khí nén, gây cản trở cho việc robot tự do di chuyển.
- Cảm biến mềm (Soft Sensors): Để biết thân đã uốn cong ra sao, robot cần những cảm biến giãn ra cùng với thân, và nghiên cứu về da điện tử dùng như một lớp da co giãn vẫn đang được tiếp tục.
- Độ bền (Durability): Qua vô số lần phồng lên rồi xẹp xuống, vật liệu có thể bị mỏi hoặc rách, và ở nơi lạnh, cao su còn có thể trở nên cứng và giòn dễ vỡ.
Vì vậy, thay vì chọn giữa thân cứng và thân mềm, nhiều nhà nghiên cứu thiết kế robot theo hướng thêm độ mềm vừa phải vào đúng chỗ cần thiết.
Robot mềm cho thấy sức mạnh và độ chính xác không phải là phẩm chất duy nhất của robot. Một cỗ máy va vào cũng không gây thương tích và biết ôm theo hình dạng của vật nó chạm vào: đó là bước đầu tiên để robot đến gần hơn với con người.