Es posible que hayas visto un espectáculo en el que cientos de drones se elevan al anochecer y dibujan en el cielo la bandera de Corea del Sur y varias letras. En tierra, las hormigas encuentran el camino más corto hasta el alimento sin que nadie las dirija, y las termitas levantan juntas nidos de tierra mucho más grandes que ellas. La robótica de enjambre (Swarm Robotics) aplica a los robots este principio: cada individuo es simple, pero juntos consiguen resultados sorprendentes.
En pocas palabras, la robótica de enjambre es la rama de la robótica que diseña grupos numerosos de robots capaces de trabajar juntos sin un cerebro central que les dé órdenes. Para ello, cada robot sigue reglas sencillas y solo intercambia señales con sus compañeros cercanos. Así, varios robots pequeños y baratos unen sus fuerzas en lugar de recurrir a un único robot de altas prestaciones.
En este artículo veremos qué es la robótica de enjambre y cuáles son sus características, qué principios de funcionamiento toma de la naturaleza, cómo se aplica en el laboratorio y en el terreno, y qué retos quedan por resolver.
La inteligencia que crean juntos los robots sencillos
¿Qué es la robótica de enjambre?

La robótica de enjambre surgió de la inteligencia de enjambre (Swarm Intelligence), un campo que estudiaba los grupos de insectos, aves y peces. La investigación cobró impulso a principios de la década de 2000. En el proyecto SWARM-BOTS, financiado por la Unión Europea de 2001 a 2005, se hicieron experimentos en los que hasta 20 robots se acoplaban físicamente entre sí para transportar objetos juntos. El proyecto posterior Swarmanoid (2006–2010) reunió en un mismo equipo robots que volaban, robots que trepaban por paredes y robots que se desplazaban por el suelo para que buscaran y trajeran objetos.
(1) Un grupo sin líder
En un enjambre no hay ningún robot que supervise al conjunto y dé órdenes. Cada robot solo percibe a sus compañeros cercanos y el entorno inmediato, y decide por sí mismo qué hacer a continuación con esa información.
(2) Una estructura que se fortalece al sumar robots
A diferencia de los equipos de robots convencionales, los enjambres están concebidos para funcionar con un gran número de unidades. Por eso, reducir el tamaño y el costo de cada robot es uno de los principales retos.
Principios de funcionamiento de los enjambres de robots

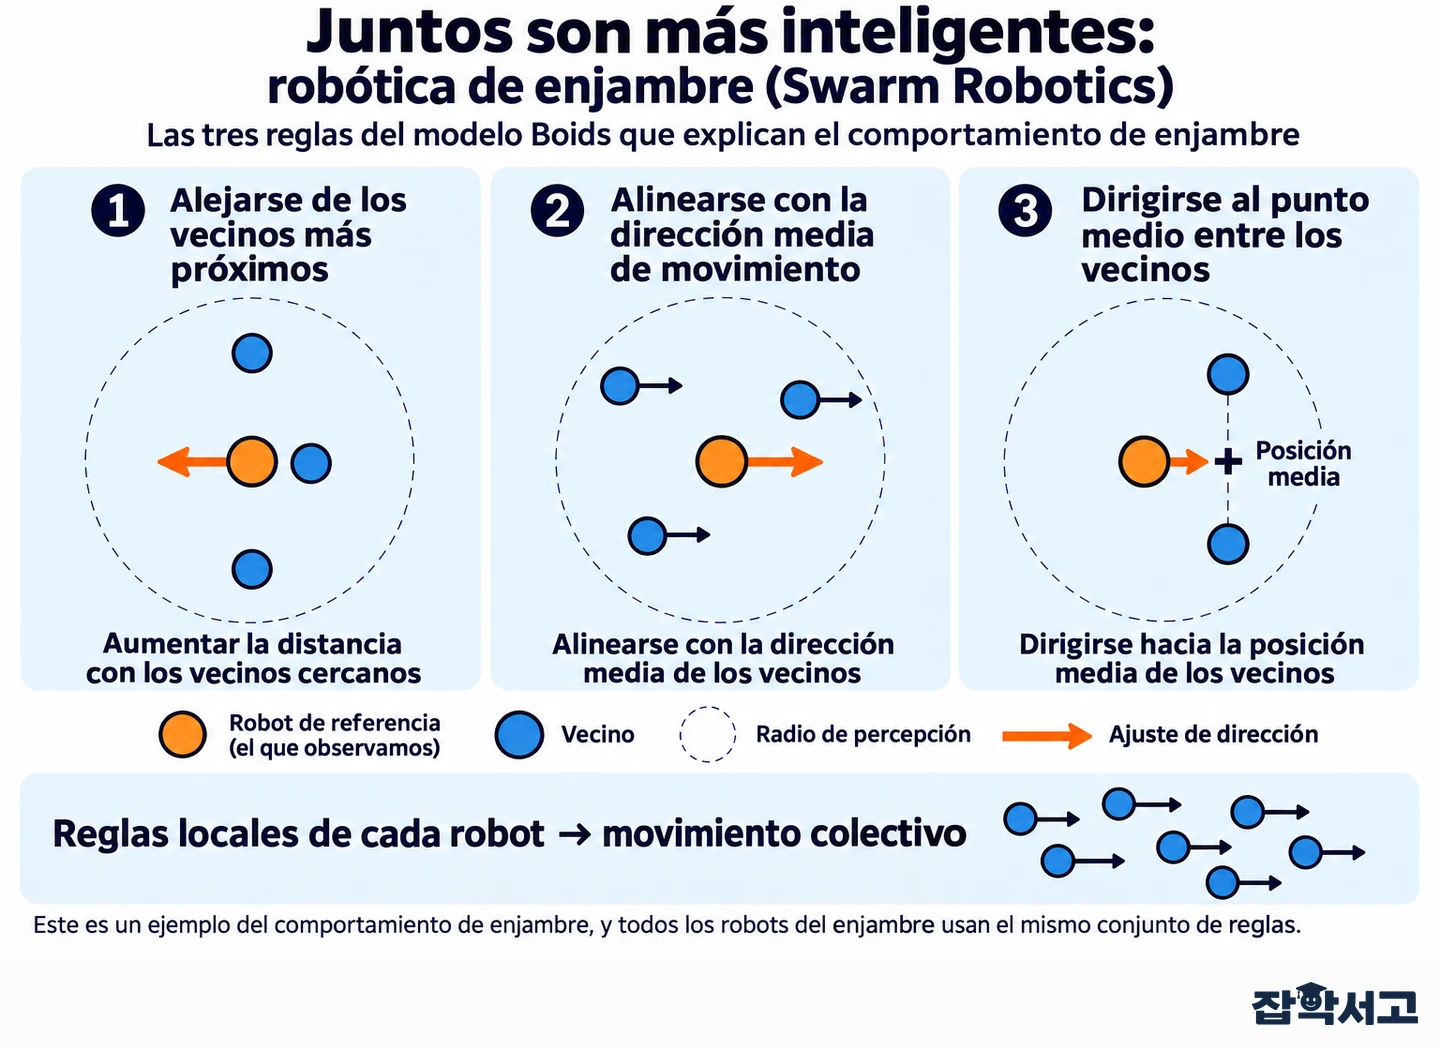
El principio central de la robótica de enjambre es la emergencia (Emergence), por la cual surgen espontáneamente comportamientos complejos a partir de reglas sencillas. Los investigadores tomaron esas reglas de la naturaleza.
- Reglas del modelo Boids (Boids): en 1986, Craig Reynolds creó un programa para imitar a las bandadas de aves. Consiguió reproducir su vuelo colectivo de forma natural con solo tres reglas: «no acercarse demasiado a los vecinos», «volar en la misma dirección que los vecinos» y «dirigirse hacia el centro del grupo de vecinos». Este método también se usó en una escena con una bandada de murciélagos en la película «Batman 2 (Batman Returns)», de 1992.
- Estigmergia (Stigmergy): término que acuñó el biólogo francés Pierre-Paul Grassé en 1959 al observar a las termitas. Designa una forma de comunicación indirecta en la que el rastro que deja un individuo en el entorno orienta la siguiente acción de otro. Los senderos de feromonas que dejan las hormigas son un ejemplo típico.
- Comunicación local (Local Communication): los robots intercambian mensajes breves únicamente con sus compañeros cercanos mediante señales infrarrojas o de radio.
Gracias a estos principios, si algunos robots se averían, los demás pueden continuar la tarea. También es posible añadir robots sin modificar mucho el diseño y cambiar de función según la situación. Los investigadores llaman a estas tres ventajas robustez, escalabilidad y flexibilidad, respectivamente.
Enjambres de robots en el laboratorio y en el terreno

Los enjambres de robots ya han salido del laboratorio y están llegando al cielo y a las obras de construcción.
[Caso 1] Mil robots Kilobot
El Kilobot, creado por Radhika Nagpal y Michael Rubenstein, de la Universidad de Harvard en Estados Unidos, es un pequeño robot de 3.3 cm de altura. Se desplaza con dos motores vibratorios en lugar de ruedas, lo que permitió reducir el costo de los componentes a menos de 15 dólares. En 2014, el equipo mostró cómo 1,024 Kilobots formaban por sí solos figuras como la letra K o una estrella de mar con solo intercambiar señales con sus vecinos. Como era inviable manipular mil robots uno por uno, el equipo ideó una solución que también llamó la atención: un dispositivo infrarrojo colocado por encima de ellos enviaba el programa a todos a la vez.
[Caso 2] Robots que construyen como las termitas y espectáculos de drones
Los robots TERMES, de la misma universidad, imitaron la estigmergia de las termitas. Se guiaban únicamente por la disposición de los ladrillos ya colocados para decidir dónde poner el siguiente y levantar así estructuras como escaleras y pirámides. La estructura que iban construyendo les servía de señal y les permitía coordinarse sin comunicarse directamente. En Corea del Sur, el Instituto Coreano de Investigación Aeroespacial también presentó un vuelo conjunto de 100 drones para conmemorar el 100 aniversario del Movimiento del 1 de marzo (3).
Aplicaciones de la robótica de enjambre y retos pendientes

Los enjambres de robots son especialmente útiles cuando es peligroso que entren personas o cuando hay que inspeccionar rápidamente una zona extensa.
(1) Aplicaciones previstas
Pueden utilizarse en tareas difíciles de asumir para un solo robot, como buscar supervivientes en edificios derrumbados, vigilar grandes extensiones de cultivos y bosques, rastrear contaminantes o explorar el espacio. También se estudian sistemas de reparto en los que varios drones se distribuyen el peso de una carga pesada, así como la impresión 3D de grandes estructuras con varios robots que trabajan juntos. En 2023, investigadores de la Universidad de Washington, en Estados Unidos, y de Microsoft presentaron un enjambre de pequeños robots con altavoces que se dispersaban por sí solos sobre una mesa. Sin cámaras y usando únicamente señales sonoras, podían captar o atenuar selectivamente el sonido de zonas concretas de una habitación.
(2) Retos por resolver
Aunque las reglas sean sencillas, es difícil predecir con precisión el comportamiento del conjunto. Los robots pequeños tienen poca autonomía de batería y un alcance de comunicación limitado. Además, supervisar y manejar un gran número de robots supone una carga considerable para una sola persona. Las aplicaciones en las que los robots pueden llegar a atacar de forma autónoma, como los enjambres de drones militares, también suscitan debates éticos.
La robótica de enjambre parte de la idea de que varios robots corrientes pueden llegar más lejos que un único robot excepcional. Incluso sin un líder, al combinar unas pocas reglas sencillas que tienen en cuenta a los vecinos, el enjambre encuentra caminos, construye nidos y dibuja figuras en el cielo.
Que cada robot siga las reglas sencillas que le corresponden e intercambie señales con sus compañeros cercanos es el primer paso hacia una inteligencia capaz de trabajar en equipo.