夕暮れの空に何百機ものドローンが浮かび上がり、太極旗や文字を描き出すショーを見たことがあるでしょう。地上ではアリの群れが指揮官一匹いないのにエサまでの最短ルートを見つけ出し、シロアリは自分の体よりはるかに大きな土の巣を力を合わせて積み上げます。一つひとつは単純なのに、集まると驚くべきことを成し遂げるこの原理をロボットに移した分野こそが、「群ロボット(Swarm Robotics)」です。
群ロボットとは、簡単に言えば「中央から命令する頭脳なしに、単純なルールに従う多くのロボットが、周りの仲間とやり取りする信号だけで協力して仕事を成し遂げるよう設計するロボット工学の分野」を意味します。優れたロボット一台の代わりに、安くて小さなロボットが何台も力を合わせる方式です。
本資料では、群ロボットの意味と特徴から、自然から借りてきた仕組み、実験室と現場の事例、そしてこれから解決すべき課題までを順に見ていきます。
単純なロボットたちが共につくる知能
群ロボットとは何か?
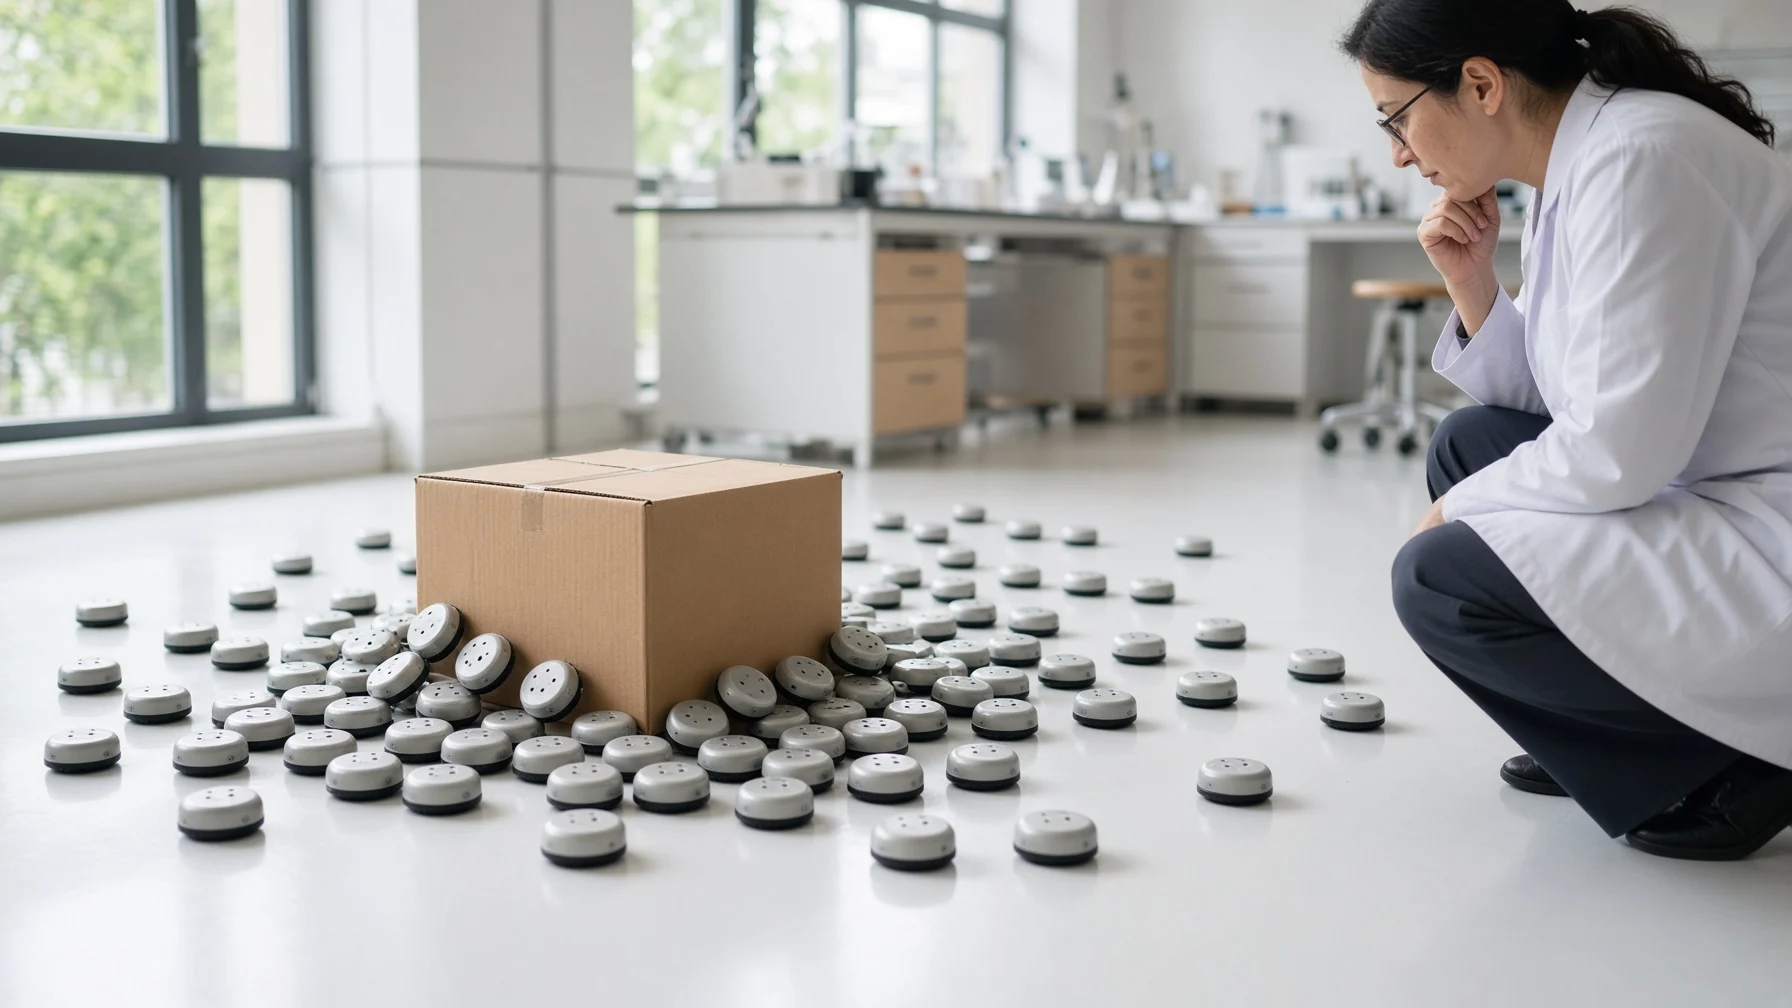
群ロボットは、昆虫や鳥、魚の群れを研究していた「群知能(Swarm Intelligence)」から枝分かれしました。研究は2000年代初めから本格的に増え、欧州連合が2001年から2005年まで支援した「SWARM-BOTS」プロジェクトでは、最大20台のロボットが互いに体をつなげて物を一緒に運ぶ実験を行いました。続く「Swarmanoid」プロジェクト(2006~2010)は、空を飛ぶロボット、壁をよじ登るロボット、地上を走るロボットを一つのチームにまとめ、物を探して持ってこさせました。
(1) リーダーのいない群れ
群ロボットには、全体を見渡して指示を出すロボットがいません。各ロボットは近くの仲間と周りの環境だけを感じ取り、その情報をもとに自分で次の行動を決めます。
(2) 数が多いほど強くなる仕組み
一般的なロボットチームとは違い、群ロボットはとても多くの台数を前提とします。そのため、ロボットを小さく安く作る小型化が重要な課題とされています。
群ロボットを動かす仕組み
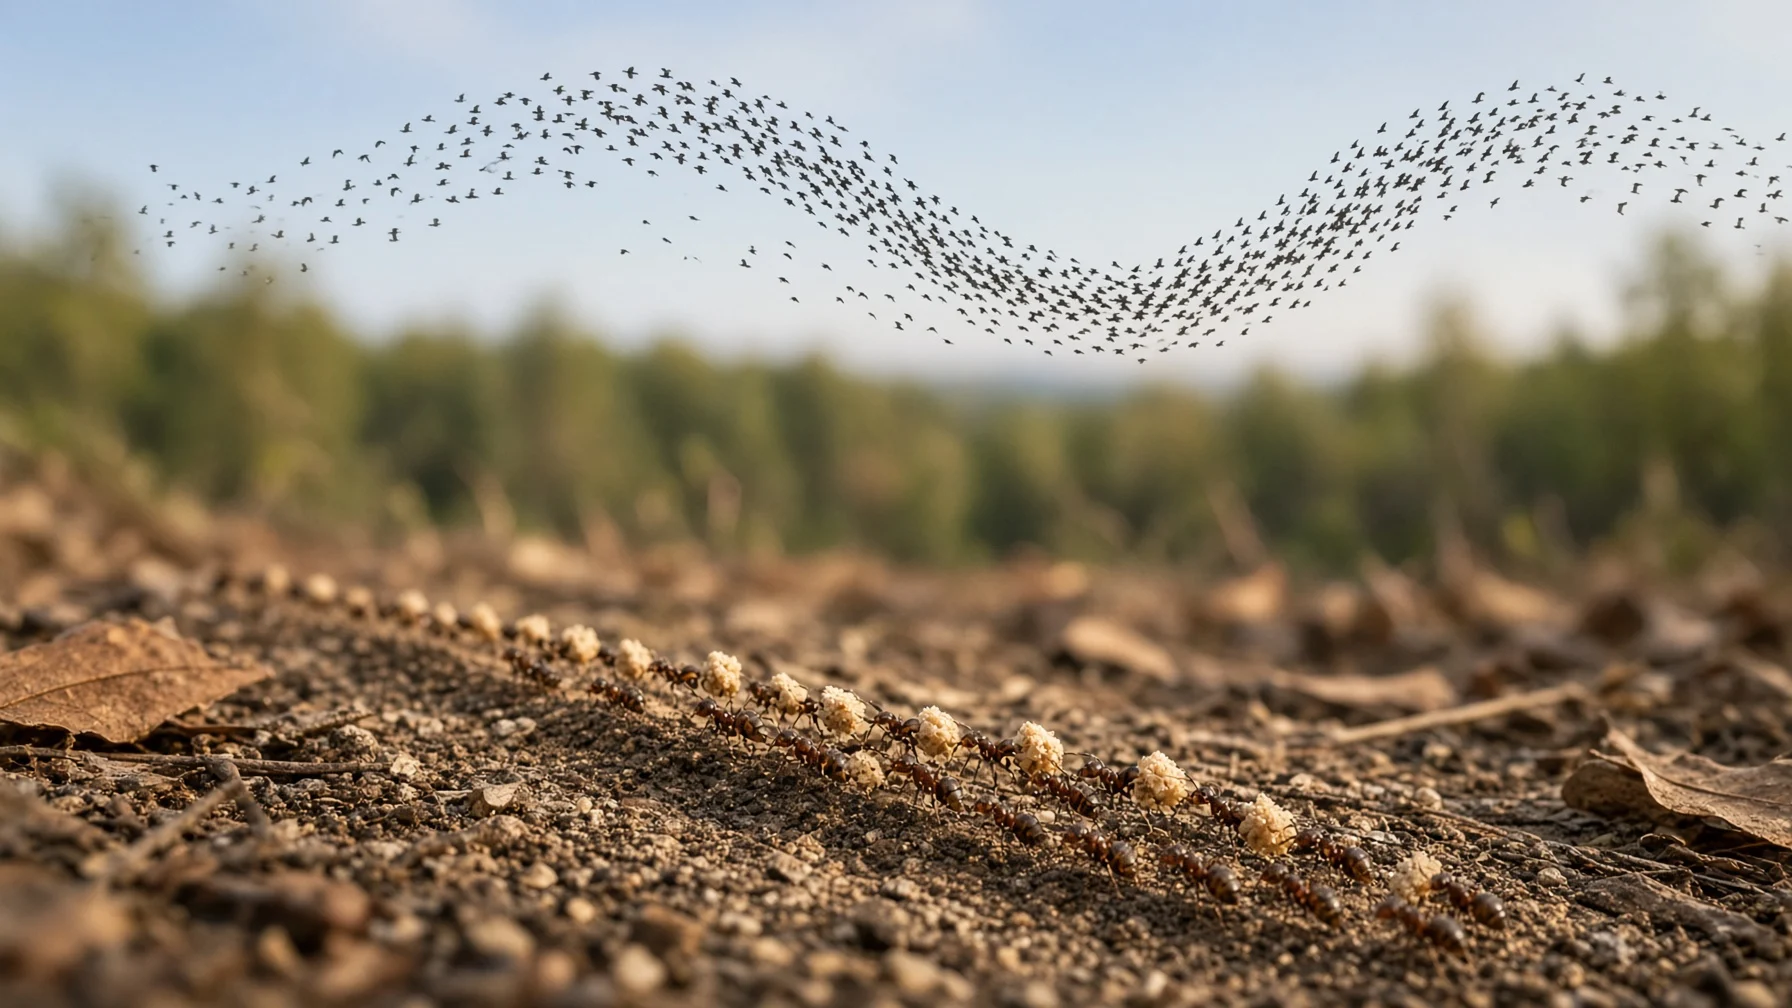
群ロボットの核心は、単純なルールが集まって複雑な行動がひとりでに生まれる「創発(Emergence)」です。研究者たちはそのルールを自然から借りてきました。
- ボイドのルール(Boids):1986年、クレイグ・レイノルズ(Craig Reynolds)は鳥の群れをまねるプログラムを作る中で、「隣と近づきすぎない」「隣と同じ方向に飛ぶ」「近くの群れの中心に集まる」という三つのルールだけで自然な群れの飛行を再現しました。この方法は1992年の映画『バットマン リターンズ(Batman Returns)』のコウモリの群れの場面にも使われました。
- スティグマジー(Stigmergy):1959年にフランスの生物学者ピエール=ポール・グラッセ(Pierre-Paul Grassé)がシロアリを観察して作った言葉で、ある個体が環境に残した痕跡が別の個体の次の行動を導く間接的なコミュニケーションを意味します。アリが残すフェロモンの道が代表的な例です。
- 近距離通信(Local Communication):ロボットは赤外線や無線の信号で、近くの仲間とだけ短く情報をやり取りします。
この仕組みのおかげで、群ロボットは何台か故障しても残りが仕事を続け、ロボットを増やしても設計を大きく変える必要がなく、状況に応じて役割を変えながら動くことができます。研究者たちはこの三つの長所を、それぞれ頑健性、拡張性、柔軟性と呼んでいます。
実験室と現場の群ロボット
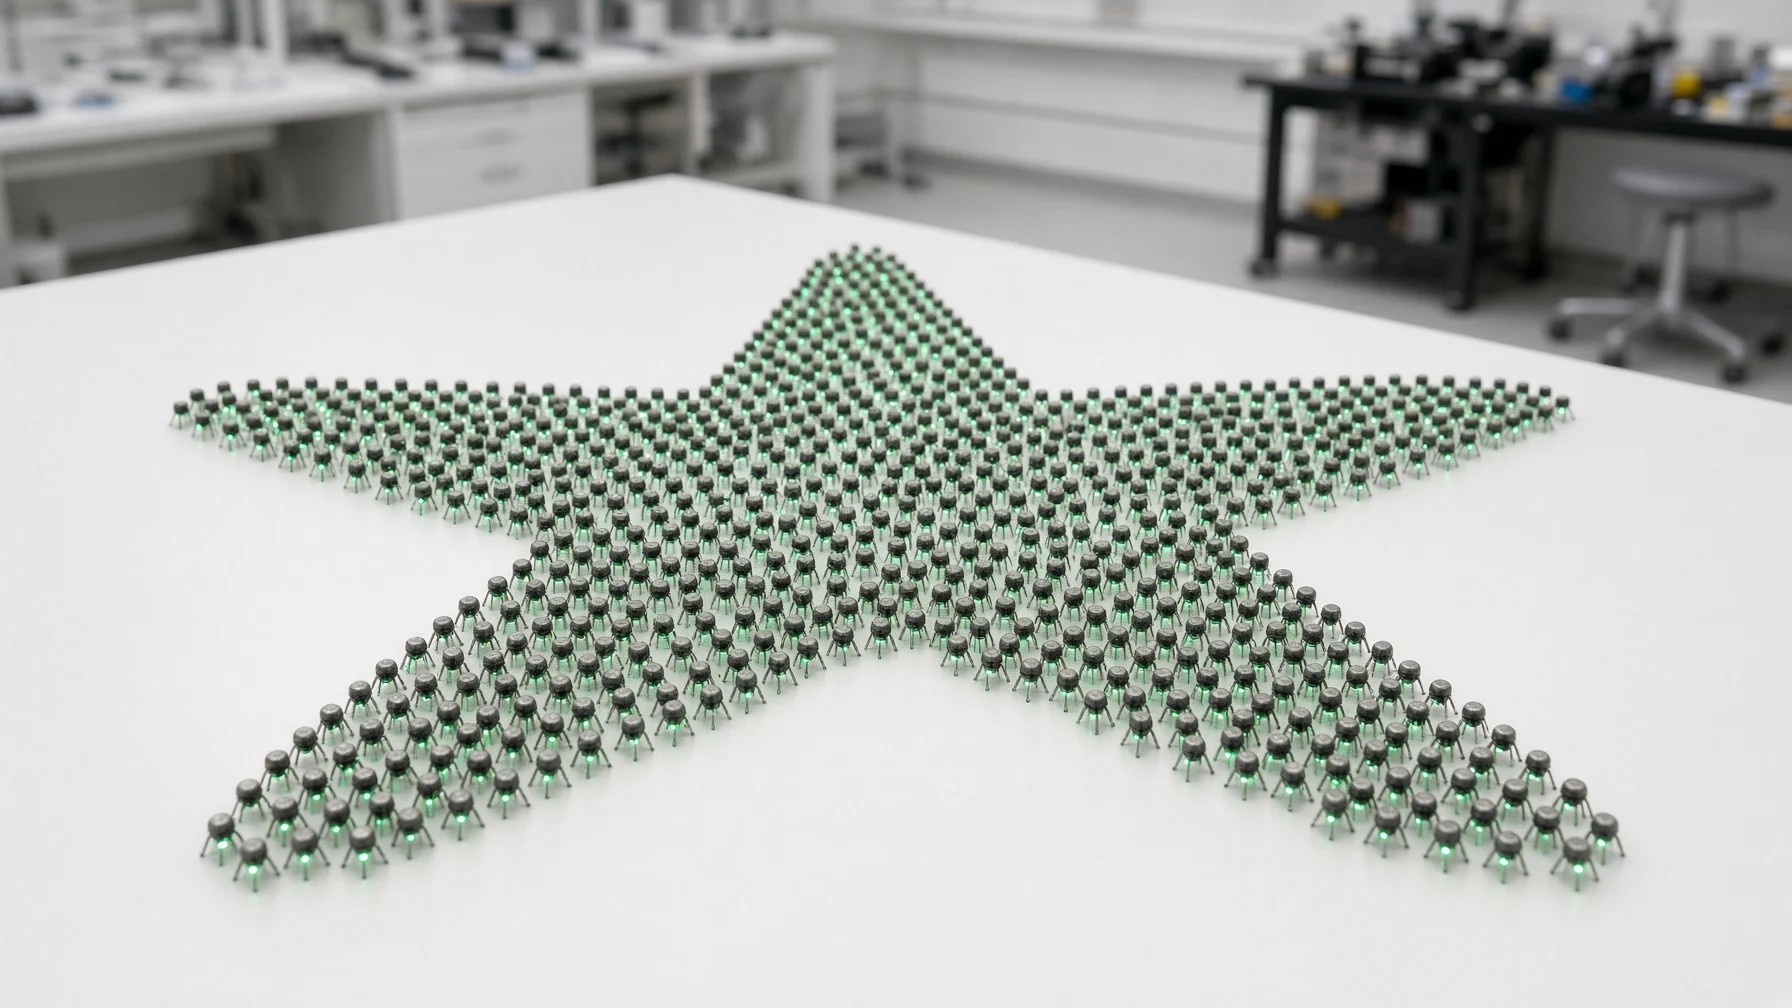
群ロボットはすでに実験室を越え、空や建設現場へと進出しています。
[事例1] 千台のロボット、キロボット
アメリカのハーバード大学のラディカ・ナグパル(Radhika Nagpal)とマイケル・ルーベンスタイン(Michael Rubenstein)が開発したキロボット(Kilobot)は、高さ3.3cmの小さなロボットです。車輪の代わりに二つの振動モーターで動き、部品代を15ドル未満に抑えました。2014年、研究チームは1,024台のキロボットが隣と信号をやり取りするだけで、アルファベットのKやヒトデのような図形を自ら作り出す様子を示しました。千台を一台ずつ触ることはできないため、頭上の赤外線装置からすべてのロボットにプログラムを一斉に送り込むよう設計した点も注目を集めました。
[事例2] シロアリのように家を建てるロボットとドローンショー
同じ大学の「TERMES」ロボットは、シロアリのスティグマジーを手本に、すでに積まれたブロックの形だけを見て次のブロックを置き、階段やピラミッドのような構造物を積み上げました。ロボット同士が直接会話するのではなく、積み上がった結果を合図にしたわけです。韓国では、韓国航空宇宙研究院が三・一独立運動100周年を記念して、ドローン100機が一緒に飛ぶ群飛行を披露したこともあります。
群ロボットの使い道と残された課題
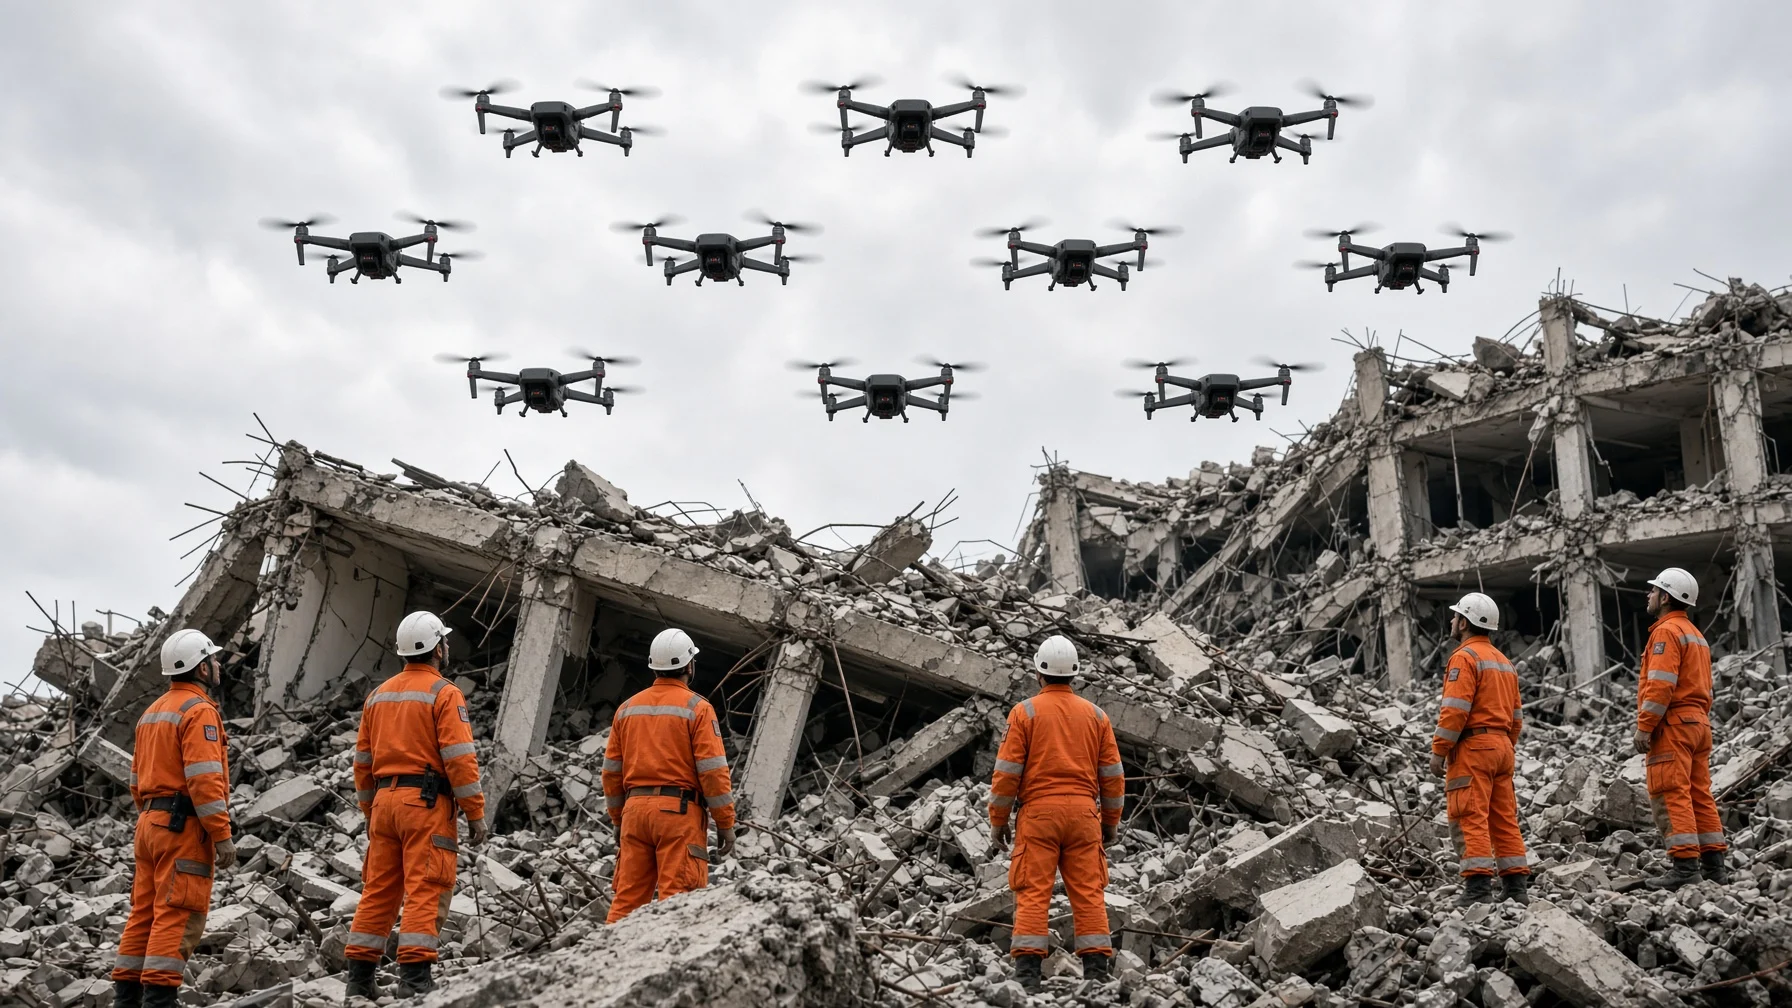
群ロボットは、人が入るには危険な場所や、広い範囲を素早く調べなければならない仕事で特に役立ちます。
(1) 期待される使い道
崩れた建物の中での生存者の捜索、広い農地や森の監視、汚染物質の追跡、宇宙探査のように、一台では手に負えない仕事に使えます。複数のドローンが重い荷物を分け合って運ぶ配送や、何台ものロボットが大きな構造物を一緒に出力する3Dプリンティングも研究されています。2023年にはアメリカのワシントン大学とマイクロソフトの研究チームが、カメラを使わず音の信号だけでテーブルの上に自ら散らばり、部屋の特定の区域の音だけを拾ったり抑えたりする小さなスピーカーロボットの群れを披露しました。
(2) 解決すべき宿題
ルールは単純でも、全体の行動を前もって正確に予測するのは難しいものです。小さなロボットはバッテリーと通信距離が短く、一人の人間が数多くのロボットを見守りながら扱う負担も大きくなります。軍事用の群ドローンのように自ら攻撃まで行う使い方は、倫理的な論争も呼んでいます。
群ロボットは、優れた一台よりも平凡な多数のほうが遠くまで行けるという考えから出発した技術です。リーダーがいなくても、隣を気にかける小さなルールがいくつか集まれば、群れは道を見つけ、家を建て、空に絵を描きます。
それぞれが受け持つ小さなルールを守り、そばの仲間と合図を分かち合うこと。それが協力して働く知能への第一歩です。